
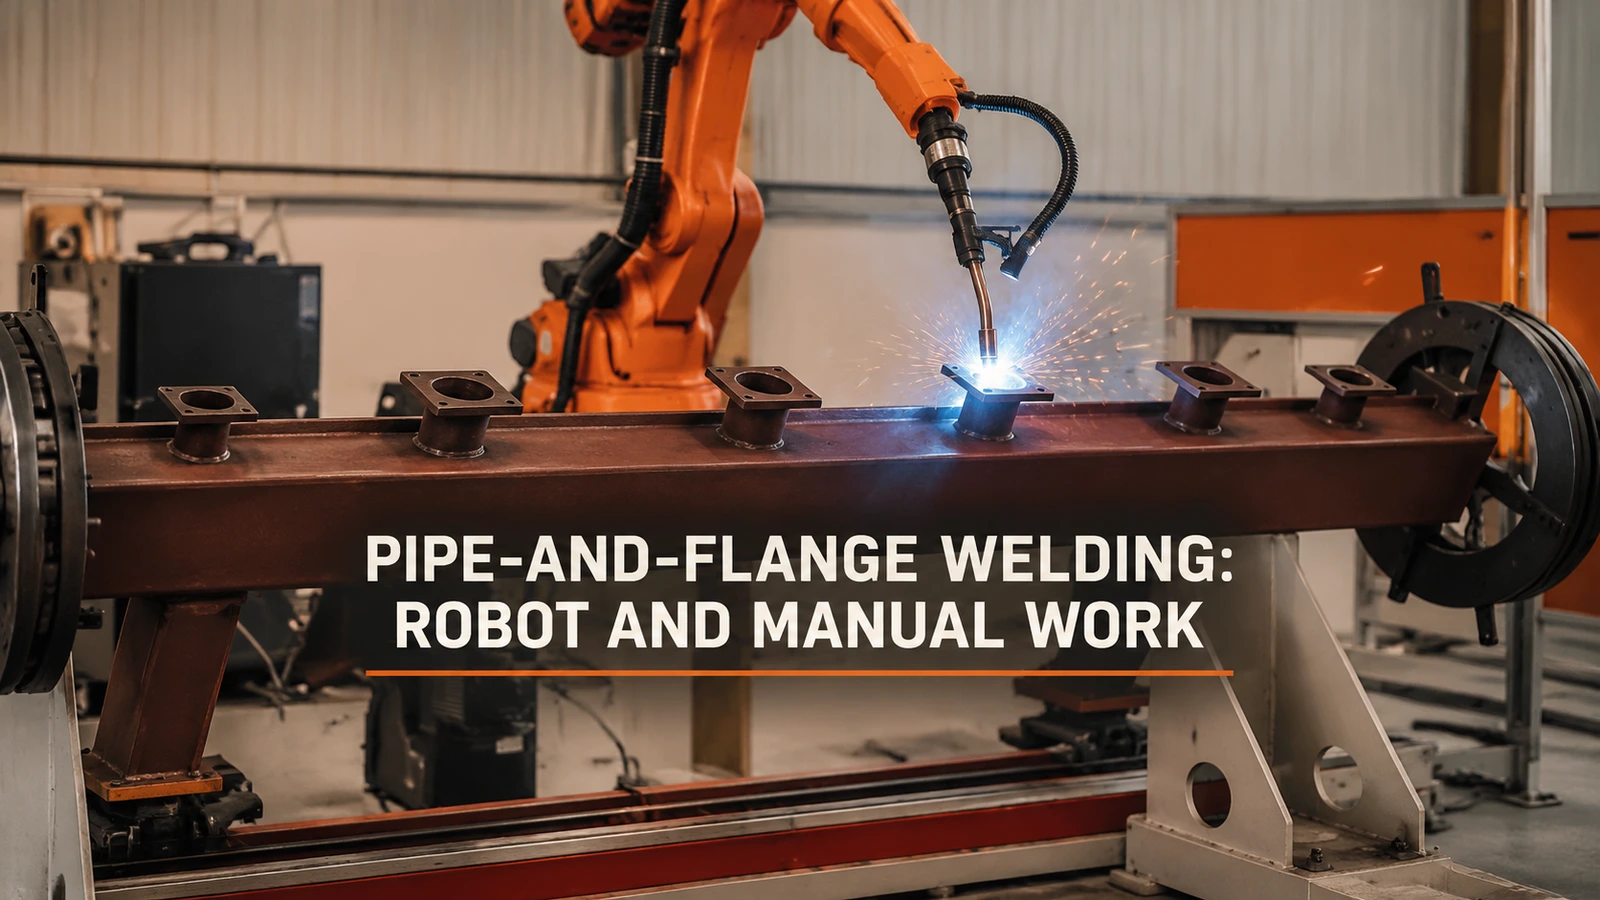
Pour le soudage robotisé de tuyaux et de brides, commencez par les joints faciles à réaliser et accessibles en un seul mouvement de soudage. Intégrez dans la définition du périmètre les difficultés d'accès, les ajustements variables et les tâches préparatoires à l'assemblage suivant. Une première étape d'automatisation efficace peut couvrir un groupe de joints répétitifs sans nécessiter l'automatisation complète de l'assemblage.
Divisez l'assemblage en tâches qu'une cellule peut effectivement répéter.
Un joint circulaire est une forme utile pour aborder le soudage répétitif, mais son contour seul ne détermine pas son adéquation au robot. La torche nécessite une approche, une orientation de soudage adéquate autour du joint à réaliser et une voie de sortie. Un support ou une pince peut laisser le point de départ accessible tout en obstruant une autre partie du trajet.
Pour une étude d'implantation initiale, marquez chaque joint sur le dessin et indiquez les positions réelles des fixations et des supports à proximité. Ne considérez un joint comme candidat qu'après avoir vérifié l'ensemble du mouvement proposé avec la torche prévue. Si un joint nécessite une présentation différente, comparez le repositionnement de l'assemblage avec le maintien de cette soudure manuelle. Il est inutile de faire en sorte que le robot atteigne tous les recoins simplement pour prétendre que toute la pièce est automatisée.
La vidéo d'application jointe montre le soudage circonférentiel robotisé de raccords tuyau-bride sur un long ensemble, avec des supports à ses extrémités. Des gros plans montrent les raccords de tuyauterie et les brides percées. Ces différentes prises de vue de l'opération constituent un point de départ utile pour expliquer comment l'ensemble est présenté à la torche.
00:05 — Une torche robotisée travaille sur un raccord de tuyau sur le long ensemble supporté.
Une soudure répétable nécessite toujours un assemblage préparé
Dans la planification du soudage robotisé à l'arc, la constance de l'assemblage est essentielle car un mouvement répété exige une présentation uniforme du joint. Il convient d'évaluer les étapes préalables : identifier la variante, charger les composants, positionner le tuyau et la bride, réaliser l'assemblage convenu et fixer l'ensemble. Il s'agit de tâches proposées à répartir, et non d'une description de l'organisation du poste de travail filmé.
Une répartition judicieuse des tâches peut confier le chargement et l'alignement à un opérateur, tandis que le robot réalise le groupe de soudures requis. Une autre application peut justifier l'utilisation d'équipements de manutention supplémentaires. Le choix change lorsque la préparation mobilise les ressources nécessaires au soudage, ou lorsqu'une nouvelle variante exige un réglage important du dispositif de fixation. Un mouvement de soudage rapide ne peut pas supprimer ces travaux préparatoires de la commande.
Utilisez une commande test pour enregistrer séparément les opérations de soudage, de préparation, de déchargement et de changement d'outillage. Lorsque les tâches se chevauchent réellement, comparez le temps d'exécution de la commande plutôt que d'additionner simplement les durées. Si un opérateur ou un dispositif doit effectuer ces opérations séquentiellement, conservez cette dépendance. Cela permettra de déterminer si le prochain investissement judicieux concerne l'automatisation du soudage, un positionnement plus aisé ou une meilleure organisation du chargement.
Dans quelles circonstances est-il raisonnable de conserver une soudure manuelle ?
Il peut être judicieux de conserver une articulation à usage restreint si son automatisation implique des repositionnements ou des travaux d'outillage disproportionnés par rapport à la composition réelle de la commande. Une petite série n'est pas forcément synonyme de travail manuel : l'outillage réutilisable peut modifier cet équilibre. Comparez la charge de préparation et le travail manuel restant pour les commandes que vous prévoyez de répéter.
Pour un itinéraire en deux parties, il convient de définir la destination de la pièce après le passage du robot et la méthode d'identification des articulations restantes. Un plan qui réduit le temps d'arc mais impose une transition manuelle complexe ne fait que déplacer le problème au lieu de le résoudre.
Sur un dessin ou des photographies nettes, indiquez les groupes de joints à automatiser. Apportez à EVST l'orientation du chargement, la méthode de positionnement et les variantes typiques afin que nous puissions discuter de l'agencement de la cellule de soudage et d'un essai représentatif.
Le connexe Ajustement du joint discal et accès à la torche La discussion développe la question de la présentation partielle d'un joint circulaire.