
برش لیزری پنل درب خودرو مهر شده: یک ربات، یک سر برش و یک پایه
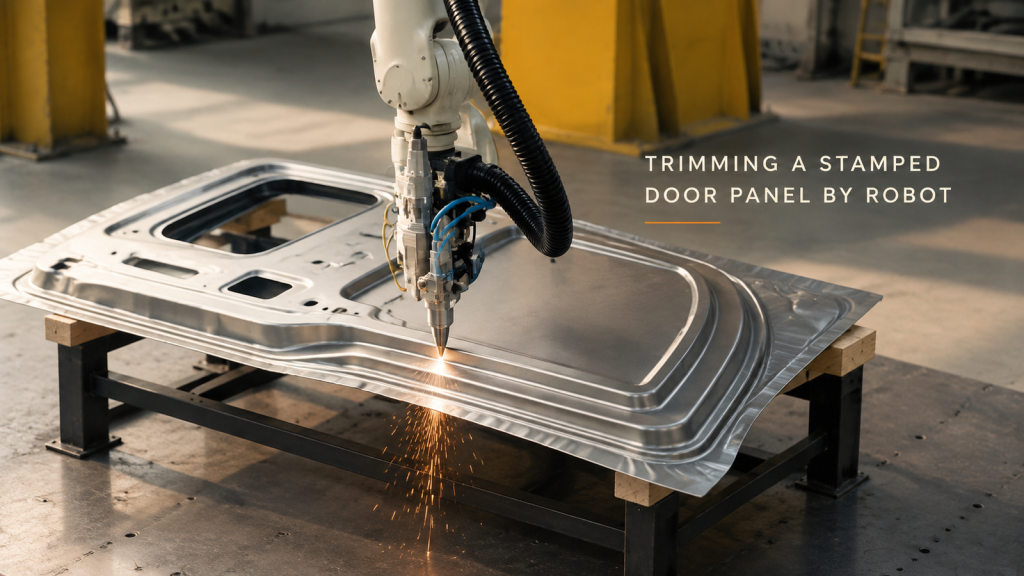
چگونه یک ربات با استفاده از سر برش لیزری، خطوط پنل درب ماشین مهر شده را ترسیم میکند - مسیر برش، جرقههای لبه و سه تصمیم که سلول را قابل تکرار نگه میدارد.
جابجایی ماژول باتری: یک ربات بین یک نوار نقاله و یک ایستگاه
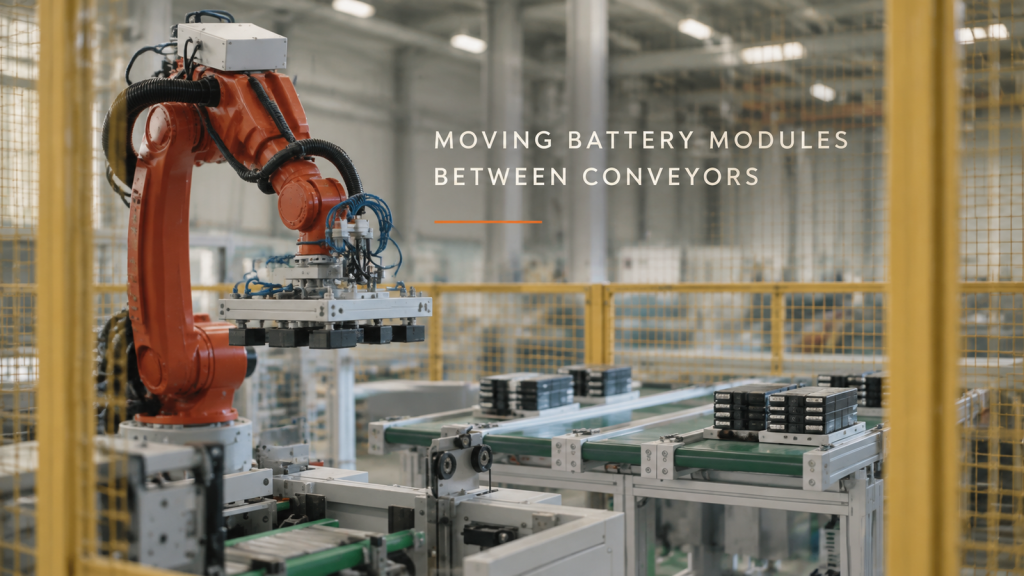
چگونه یک ربات شش محوره درون یک حصار ایمنی، ماژولهای باتری گروهبندیشده را بین یک خط نقاله و یک ایستگاه جابجا میکند - حلقه، ابزار انتهای بازو و نحوهی اشتراک چرخه توسط خط.
رنگآمیزی قطعات ترمز موتورسیکلت: یک ربات روی خط تولید
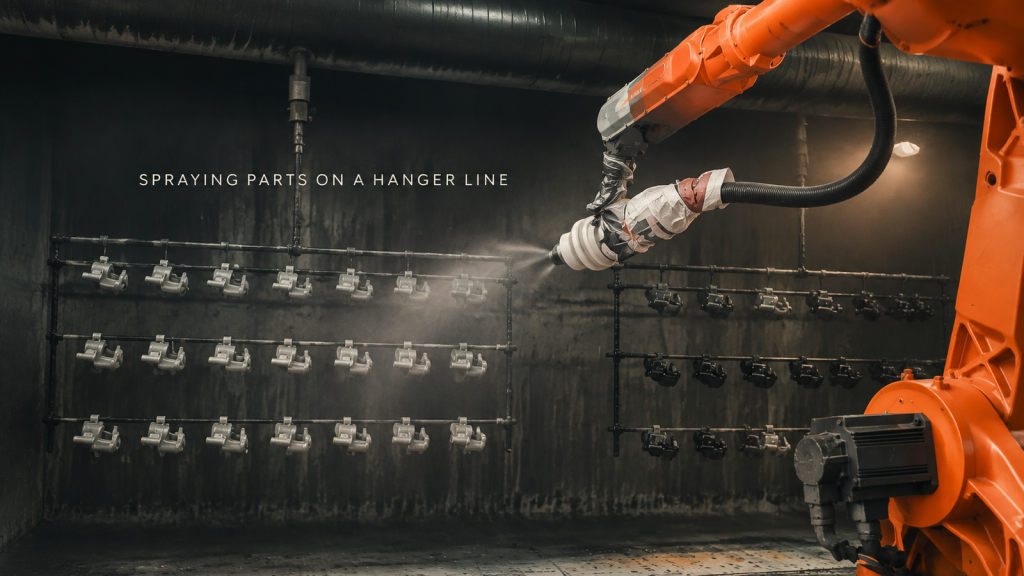
چگونه یک غرفه رنگ، ردیفهایی از قطعات ترمز موتورسیکلت را روی یک خط آویز با یک ربات شش محوره رنگ میکند - حلقه، نحوه آویزان شدن قطعات، نحوه جارو کردن تفنگ و محل پاشش اضافی.
جوشکاری سازههای فولادی بزرگ: چندین ربات، چندین ایستگاه
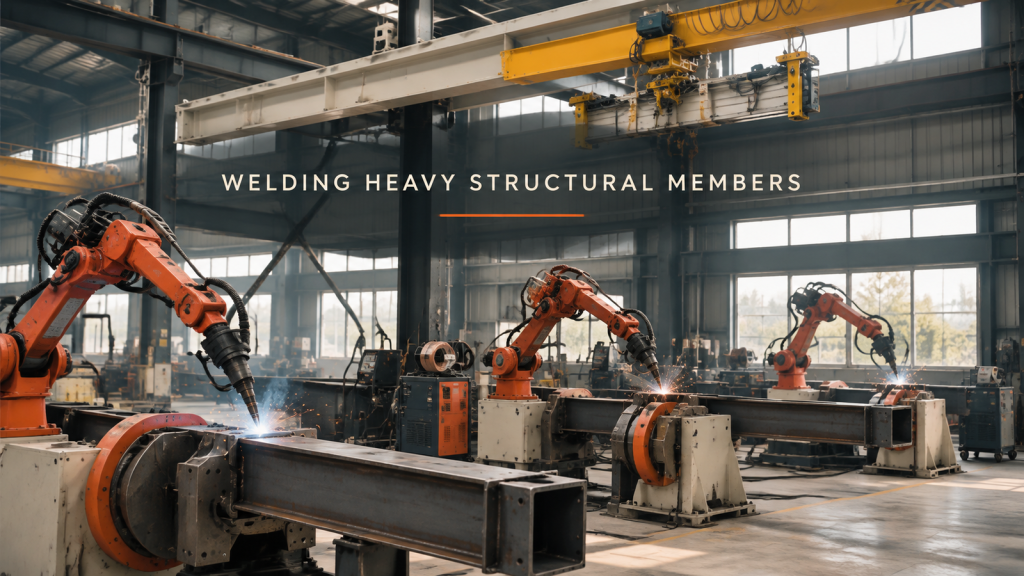
چگونه یک کارگاه قطعات فولادی با مقاطع جعبهای و زاویهای بزرگ را با چندین ربات شش محوره روی موقعیتیابها جوشکاری میکند - حلقه، گیره و چرخاندن قطعه، دسترسی مشعل و نحوه تقسیم کار توسط ایستگاهها.
خط مونتاژ لوازم خانگی: یک پالت، یک ایستگاه در هر زمان
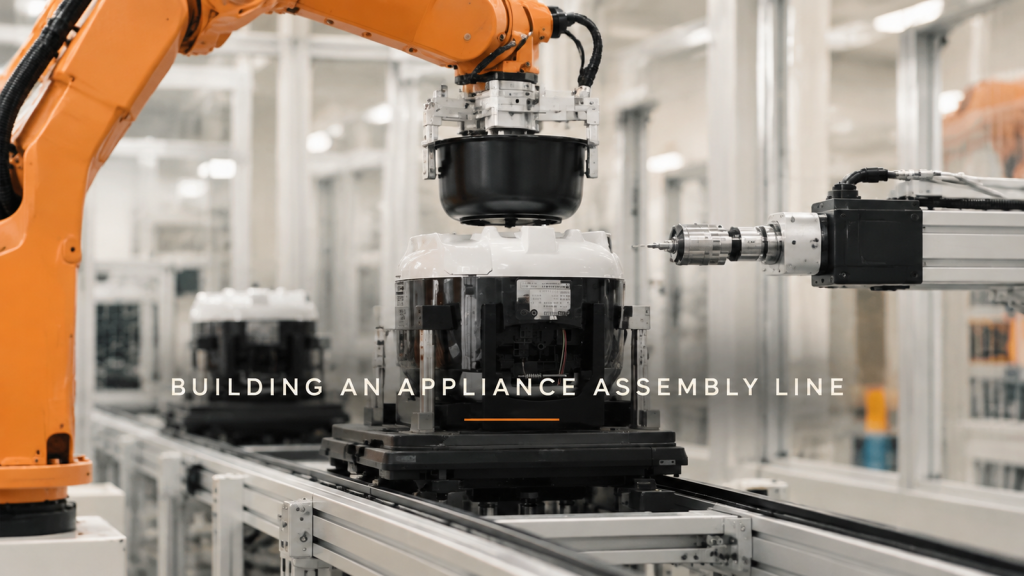
چگونه یک خط مونتاژ رباتیک یک وسیله کوچک را میسازد - پالتها، برداشتن و گذاشتن، پرس کردن، پیچاندن، برگرداندن و بستهبندی نهایی - به علاوه سه تصمیم طراحی در مورد محل پالت، محل قرارگیری دید و تعادل چرخه.
ربات دلتا در حال برداشتن تسمه متحرک: شل شدن به داخل، حرکت در یک خط
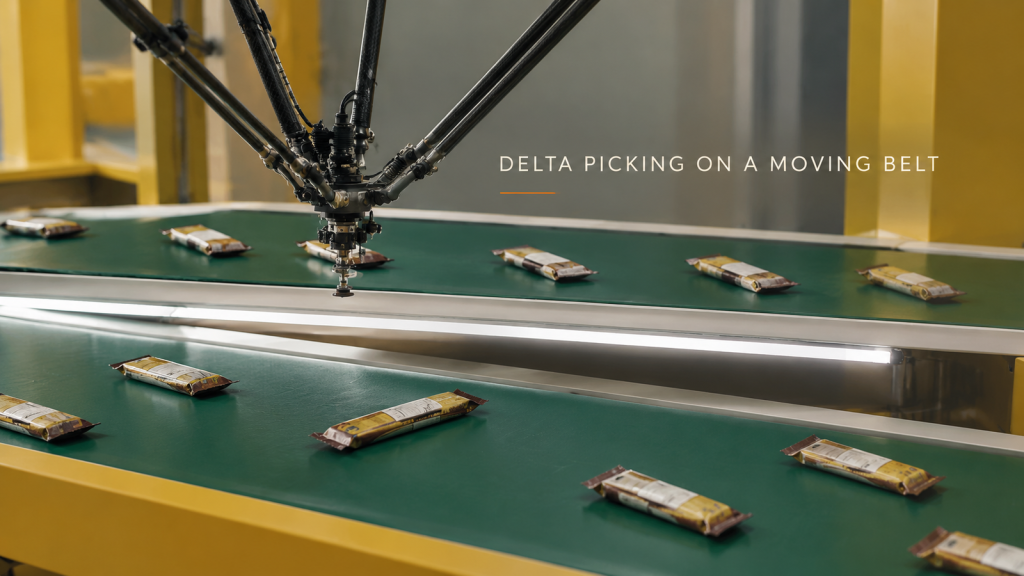
چگونه یک ربات دلتا بستههای تنقلات بستهبندیشده را از روی نوار نقاله متحرک برمیدارد و آنها را به طور مساوی برای دستگاه بعدی قرار میدهد - حلقه، سه تصمیم طراحی در مورد ابزار، فاصله رسیدن و قرارگیری، و آنچه برای تخمین زمان چرخه ارسال میشود.
قبل از تصویر: کنترل نور محیط در سلولهای بازرسی
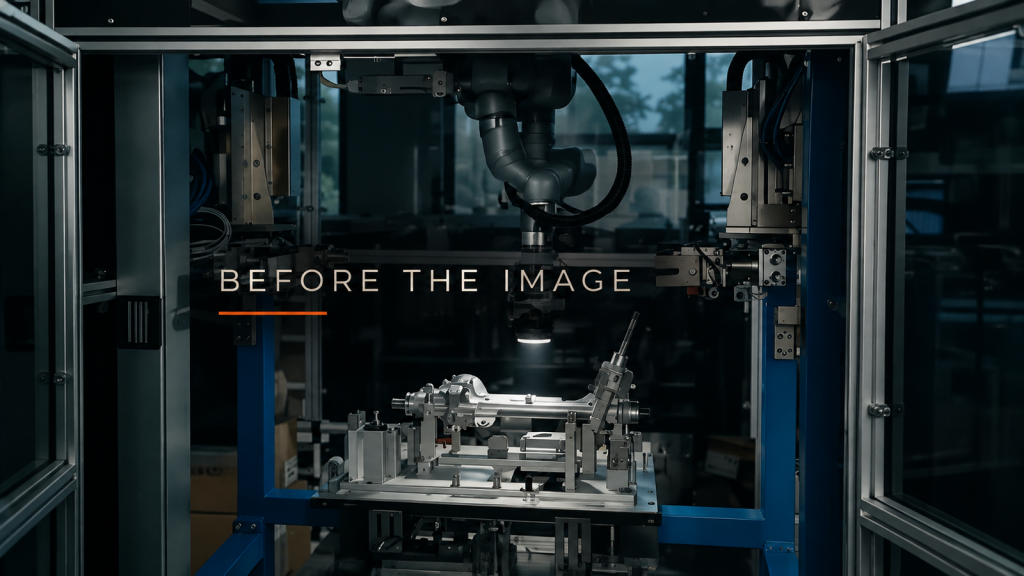
پنجرهها، لامپهای سقفی و چراغهای اطراف را بررسی کنید، سپس قبل از تنظیم تصاویر با چراغ بازرسی حمل شده توسط ربات، در مورد محصور کردن و پوشاندن آنها تصمیم بگیرید.
یک سلول، چندین قالب: تغییر در ریختهگری تحت فشار را برنامهریزی کنید
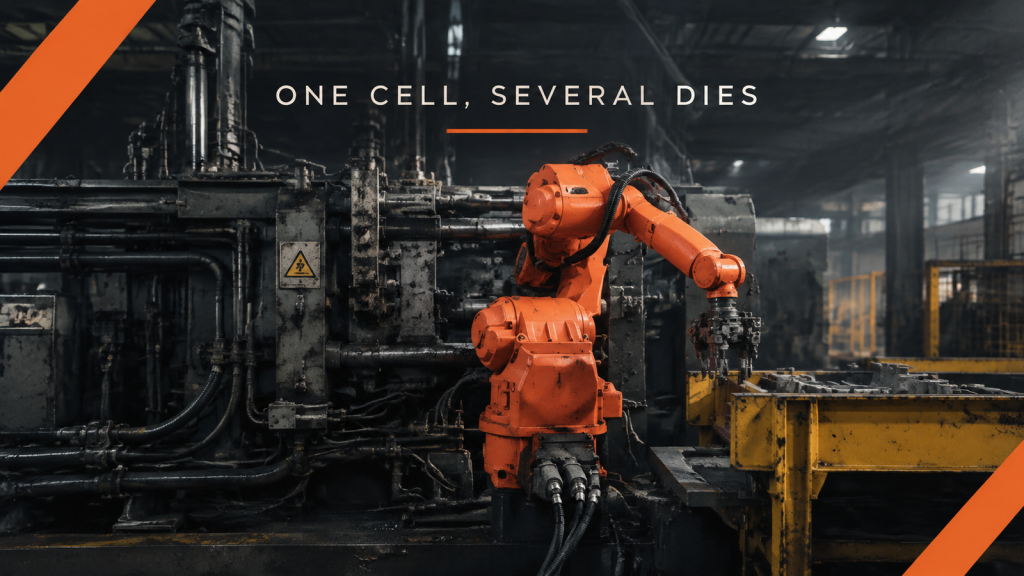
قبل از برنامهریزی برای یک سلول ریختهگری تحت فشار چند قالبی، نواحی گرفتن، تکیهگاه پایه، جهتگیری پاییندست و رابط ابزار را برای هر ریختهگری فهرست کنید.
پشتیبانی بین ایستگاهها: برنامهریزی تغذیه با ورقهای بلند
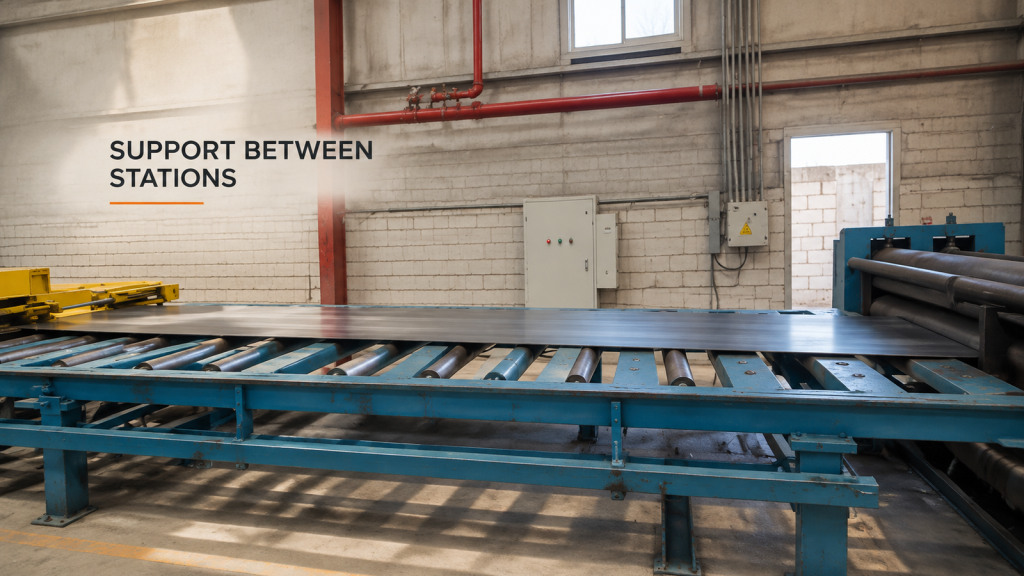
لبه جلویی، بدنه و دم دستگاه را در حالی که یک ورق بلند سالم بین غلتکها و ورودی دستگاه حرکت میکند، پشتیبانی کنید.
در گوشه و کنار: الزامات پوشش رباتیک را مشخص کنید
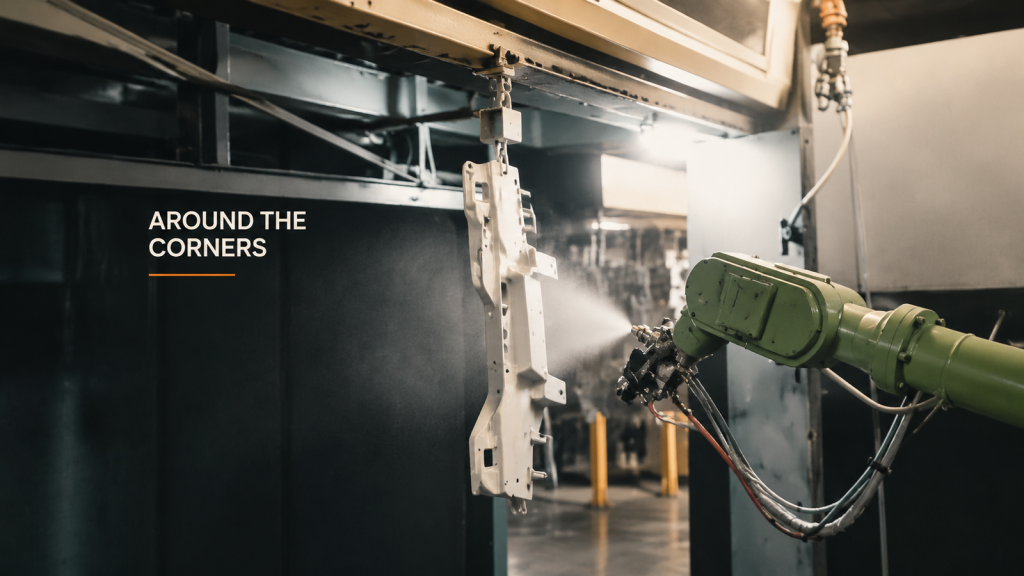
قبل از انتخاب تنظیمات اسپری رباتیک، الزامات پوشش را بر اساس ناحیه قطعه کار، از جمله گوشهها، اتصالات معلق و پوشش بازرسی، تعریف کنید.
تغییرات شلنگ بست: گزارش تحویل پیکربندی

نقاط ثابت شلنگ تغییر یافته، موقعیتهای ابزار قابل مقایسه، مشاهدات حل نشده و نحوه تحویل تعمیر و نگهداری پس از تغییر مسیر سرویس را مستند کنید.
جابجایی قطعات کوچک: مراجع جمعآوری و قرارگیری
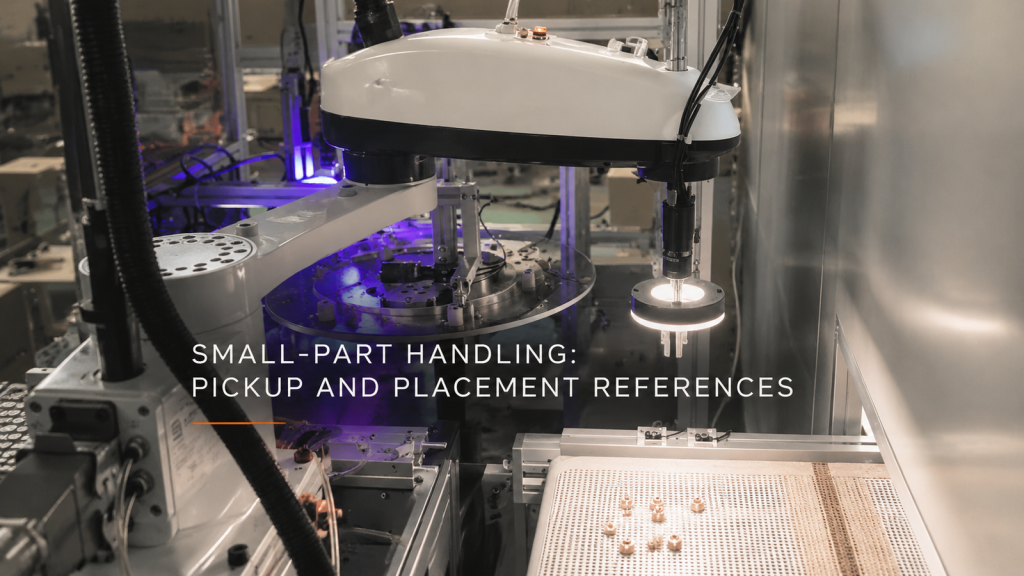
هنگام بررسی جابجایی قطعات کوچک، نورپردازی و روابط مختصات فیزیکی، ویژگیهای بصری ورودی را با مراجع مربوط به وسایل دریافتکننده جفت کنید.