
طرح جابجایی قطعات کوچک دو مشکل مرجع برای توصیف دارد: ویژگیای که قطعه ورودی را مشخص میکند و مکان فیزیکی که قطعه باید به آنجا برسد. یک تصویر واضح از منطقه تحویل، به خودی خود، محل دریافت را تعریف نمیکند یا قرارگیری موفقیتآمیز را تضمین نمیکند.
هر دو انتهای حرکت را شرح دهید
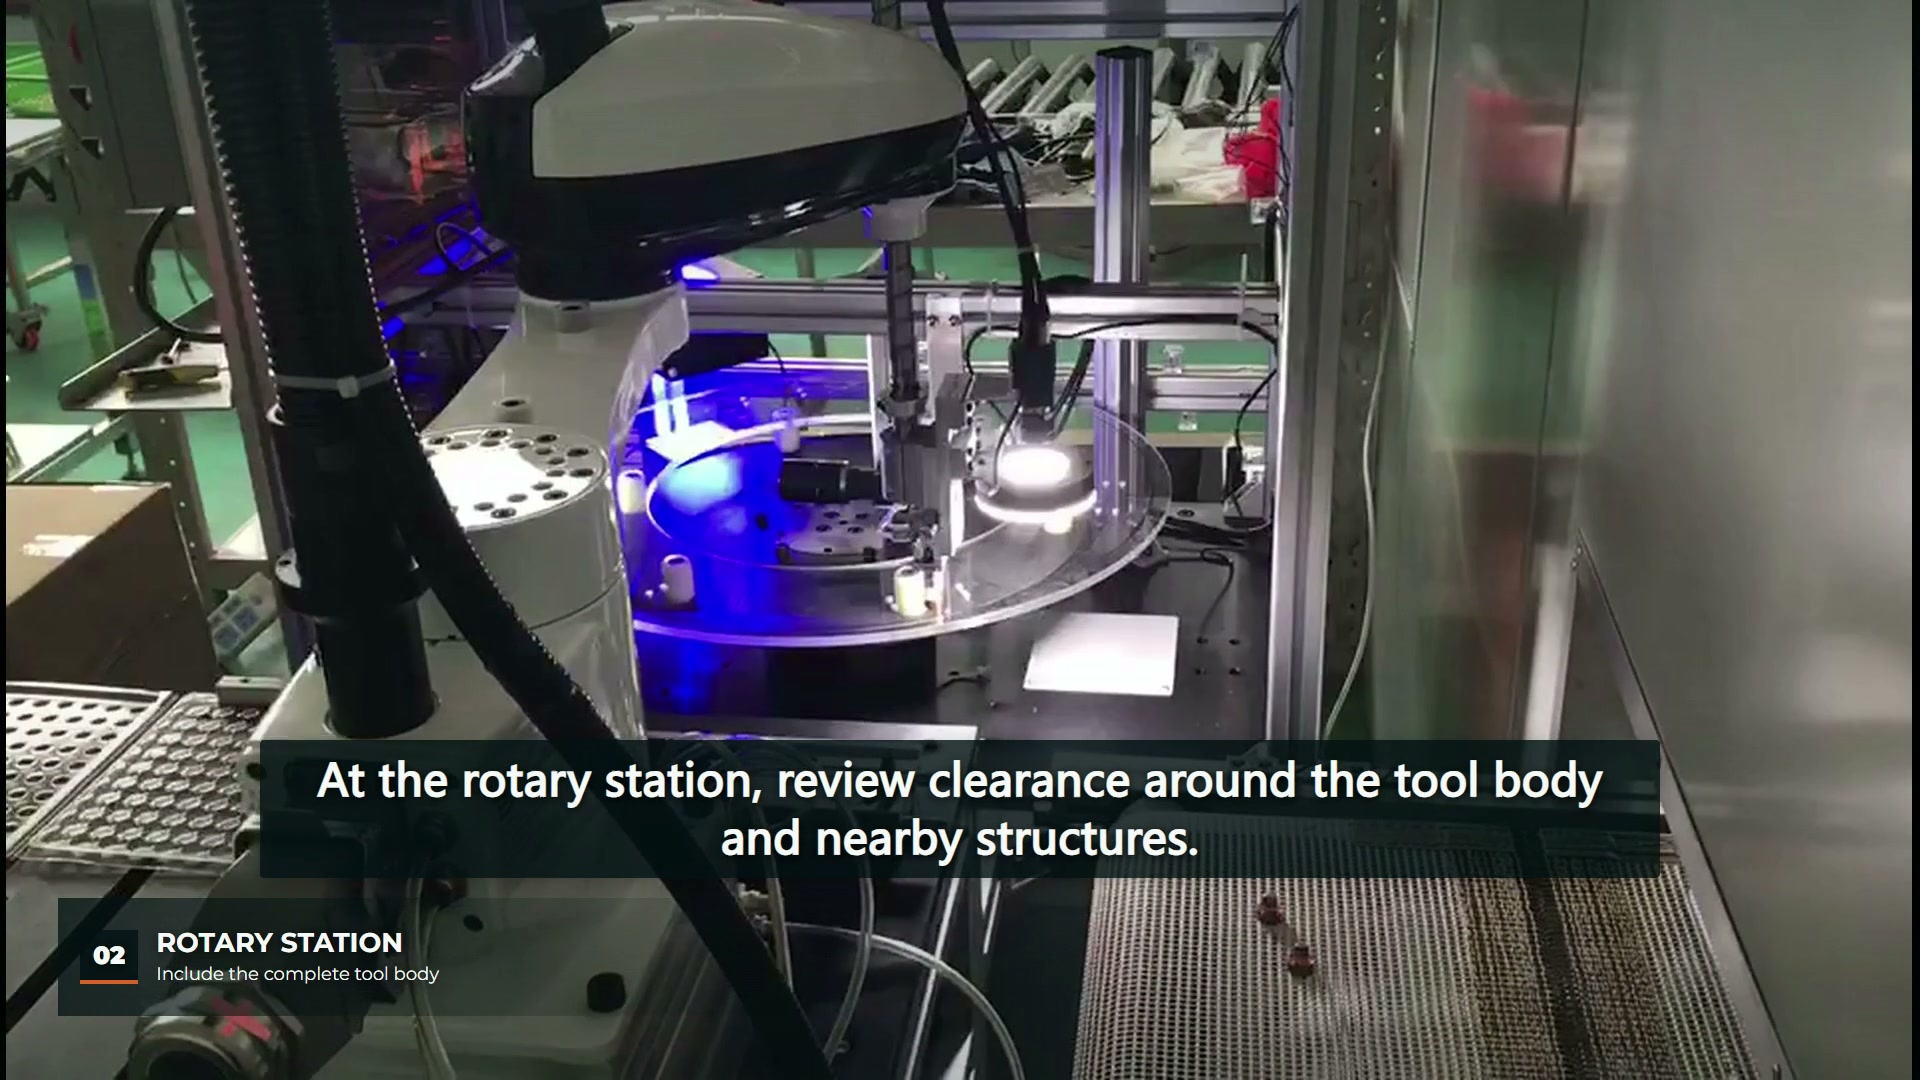
در ساعت ۰۰:۰۳، ویدیو یک ربات SCARA سفید را بالای یک میز کار نشان میدهد که در سمت راست آن یک ناحیه ورودی و در سمت چپ آن یک ایستگاه چرخشی روشن قرار دارد. در ساعت ۰۰:۱۲، ابزار بالای ایستگاه چرخشی قرار دارد و ساختار میز اطراف آن هنوز قابل مشاهده است. این مشاهدات ارتباط بین نواحی کاری را مشخص میکند. آنها دقت تشخیص، نتایج بازرسی یا نحوه برخورد با قطعه رد شده را گزارش نمیکنند.
توصیف کاربرد را با نامگذاری ویژگی قطعه مورد استفاده برای جهتگیری و ویژگی مقصد مورد استفاده برای قرارگیری شروع کنید. به عنوان مثال، یک کانتور بیرونی قابل مشاهده و یک جیب گیرنده، مراجع متفاوتی هستند. رابطه آنها حتی زمانی که حرکت ربات ساده به نظر میرسد، باید توصیف شود.
نورپردازی را برای ویژگی مورد مشاهده انتخاب کنید
راهنمای روشنایی باسلر توضیح میدهد که نور پسزمینه میتواند بر خطوط بیرونی یک شیء تأکید کند، در حالی که اطلاعات سطحی را از دست میدهد. درس مربوطه، انتخاب چیدمان روشنایی در اطراف ویژگی مورد بررسی است. نورهای قابل مشاهده در این فیلم مشخص نمیکنند که از کدام الگوریتم، روش روشنایی یا آستانه پذیرش استفاده میشود.
برای یک قطعه جدید، تصاویری از ویژگی واقعی تحت شرایط مشاهده مورد نظر جمعآوری کنید. تغییرات جهتگیری محتمل و تغییرات سطح را نیز در نظر بگیرید. اگر تصمیمگیری به علامتگذاری روی سطح یا نقص سطحی بستگی دارد، یک طرح کلی به تنهایی ممکن است اطلاعات مورد نیاز را در دسترس قرار ندهد. اگر به طرح کلی بستگی دارد، مشخص کنید که کدام لبهها باید قابل مشاهده باقی بمانند.
موقعیتهای تصویر را به موقعیتهای فیزیکی متصل کنید
مستندات کالیبراسیون vTool باسلر تبدیل مختصات تصویر به مختصات فیزیکی را توصیف میکند. این محدوده مرجع ذکر شده است؛ این یک رکورد کالیبراسیون برای این سلول نیست.
برای بررسی پروژه، مرجع دوربین، مرجع ربات و مرجع فیکسچر گیرنده را در یک طرح مشخص کنید. توضیح دهید که هنگام تغییر ارتفاع دوربین، میز یا قطعه، چه مواردی باید دوباره بررسی شوند. نتیجه تصویر و مشاهده نهایی قطعه قرار داده شده را در یک نمونه ثبت کنید تا اختلاف در قرارگیری با در دسترس بودن هر دو انتهای حرکت قابل بررسی باشد.
| ورودی برای حفظ | آنچه این بررسی میتواند تشخیص دهد |
|---|---|
| تصاویر نماینده قطعات ورودی | اینکه آیا ویژگی مورد نظر قابل مشاهده است یا خیر |
| شرح مرجع دوربین و تجهیزات | چگونه موقعیتهای تصویر به طرحبندی مربوط میشوند |
| دریافت جیب یا تعیین هندسه | چه چیزی شرط نهایی قرار داده شده را تعریف میکند |
| تصاویر و مشاهدات برای نمونههای غیرمعمول | اینکه آیا همین تصمیم در مورد قسمتهای وارونه یا پنهانشده نیز صدق میکند یا خیر |
شرایط دریافت را جداگانه بررسی کنید
نمای ایستگاه چرخشی در دقیقه ۰۰:۱۲ به طرح سوالاتی در مورد کل بدنه ابزار و سازههای مجاور کمک میکند. این نما نمیتواند پذیرش ابعادی هر قرارگیری را نشان دهد. اگر عملیات بعدی به جهتگیری، قرارگیری یا جداسازی بستگی دارد، مشخص کنید که پس از رسیدن قطعه، چگونه آن شرایط بررسی خواهد شد.
مقاله مرتبط با مرتبسازی و نقشهبرداری مختصات SCARA با هدایت بینایی مسئلهی گستردهتر نگاشت و تأیید انتخاب را مورد بحث قرار میدهد. در اینجا، وظیفهی محدودتر، مستندسازی ویژگی بصری ورودی و مرجع فیزیکی دریافتی قبل از ارزیابی یک طرحبندی کاندید است.
بنابراین، یک بسته بررسی مفید شامل قطعات نمونه، تصاویر ویژگیها، هندسه دریافت و مشاهدات جفتشده برداشت/جایگذاری است. حرکت قابل مشاهده ربات، زمینه را فراهم میکند؛ سوابق نمونه، شواهد نتیجه مورد نیاز را فراهم میکنند.