
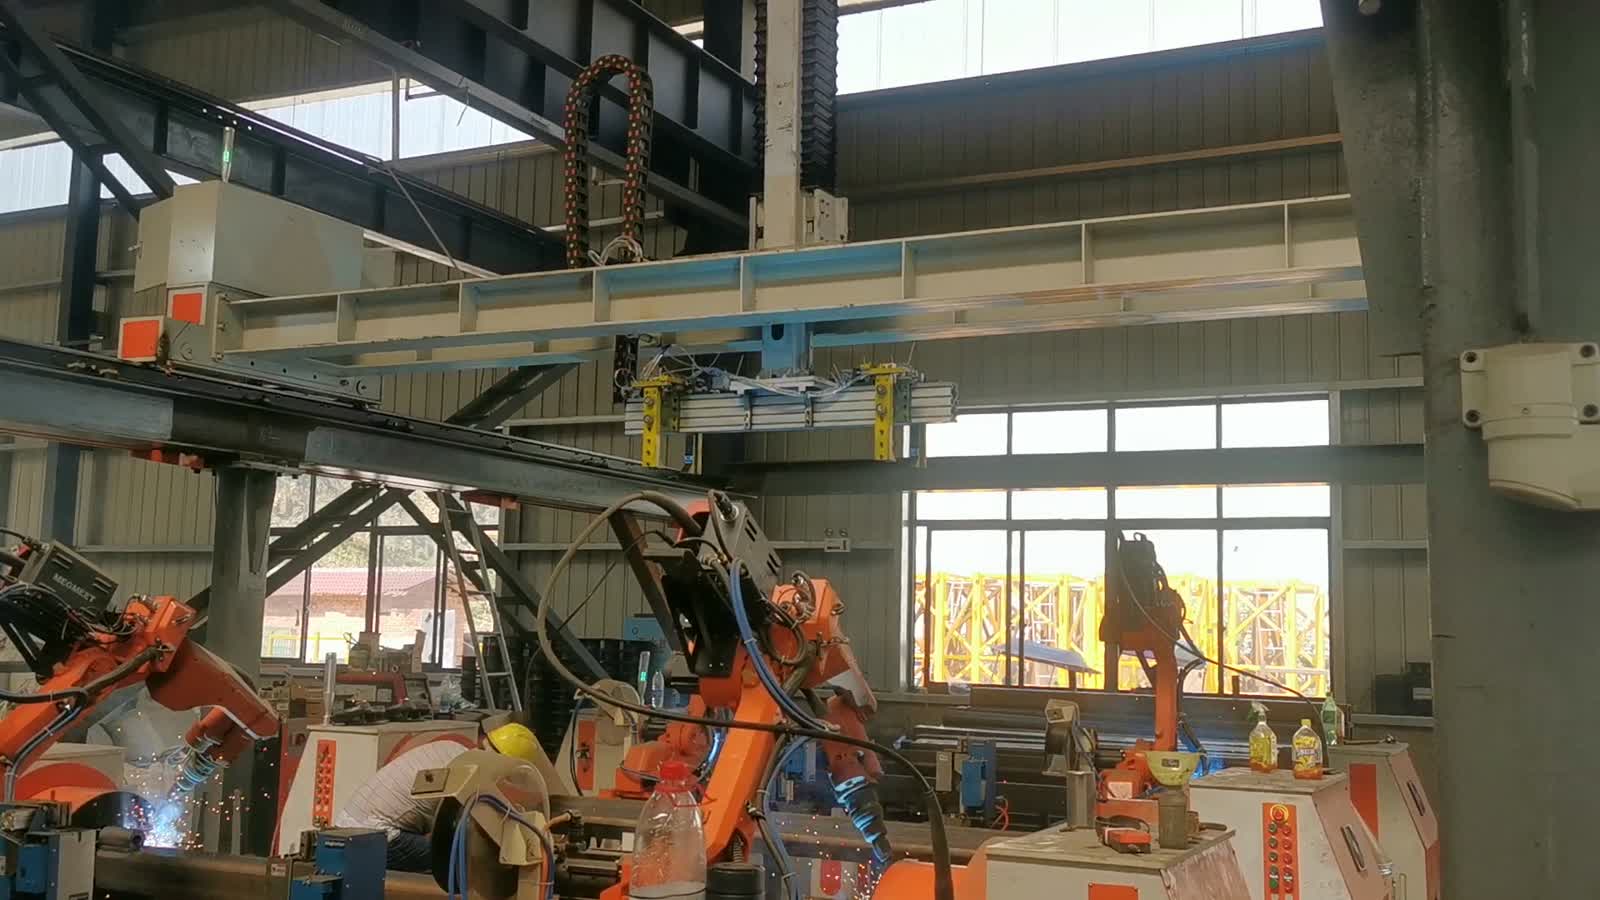
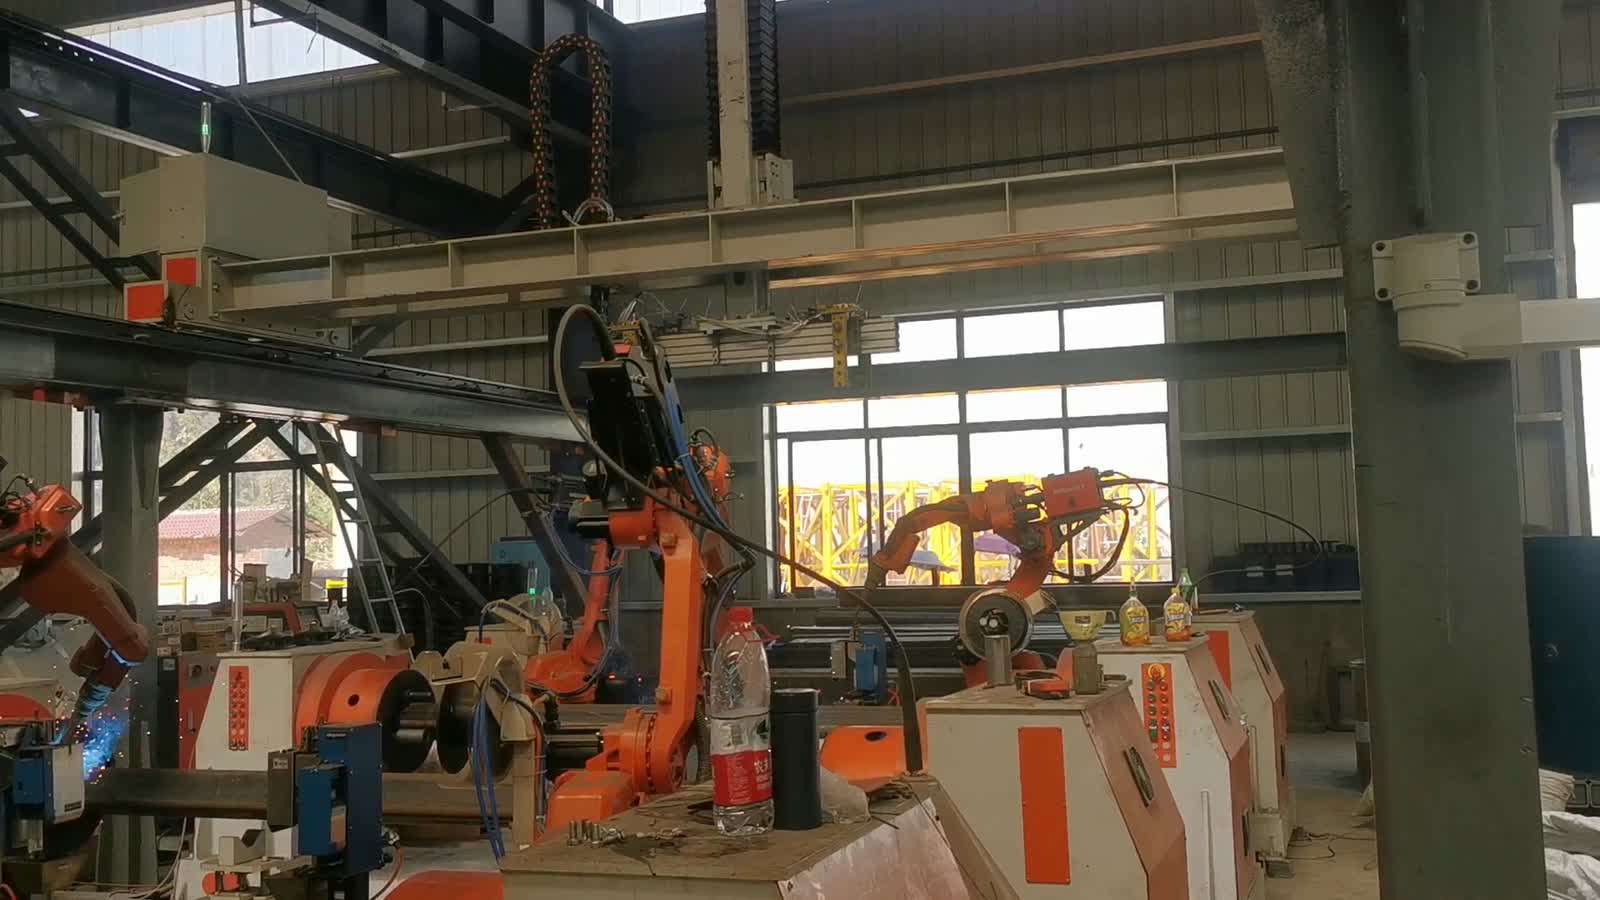
به طور خلاصه: این کارگاه، اعضای سازهای فولادی بزرگ - مقاطع جعبهای و زاویهای با صفحات فلنج و ردیفهایی از سوراخهای پیچ - را با تقسیم کار در ایستگاهها جوش میدهد. هر ایستگاه یک ربات شش محوره را در مقابل یک فیکسچر و موقعیتیاب قرار میدهد و ربات در امتداد درزها جوش میدهد در حالی که چندین ایستگاه همسایه همزمان کار میکنند. اعضای سنگین با یک جرثقیل سقفی به داخل و خارج حرکت میکنند. سه تصمیم، خطی مانند این را نشان میدهند: چگونه عضو محکم و چرخانده شود، آیا مشعل میتواند به هر درز در یک قطعه بزرگ برسد، و چگونه رباتها کار را تقسیم کنند تا هیچ ایستگاهی منتظر ایستگاه دیگر نماند. آیا در حال برنامهریزی برای خط مشابهی هستید؟ نقاشی قطعه خود را برای ما ارسال کنید.
در یک نگاه
| بخش | اعضای سازهای فولادی بزرگ - مقاطع جعبهای و نبشی با صفحات فلنج و سوراخهای پیچ |
| روند | جوش قوس الکتریکی |
| اتوماسیون | چندین ربات شش محوره، یکی در هر ایستگاه |
| تامین قطعات | اعضا توسط جرثقیل سقفی به داخل و خارج حمل میشوند |
| یافتن | اعضا روی وسایل و موقعیت دهندههای دایرهای قرار داده شده و محکم شدهاند |
| اشتغال به کار | فیکسچر و موقعیت دهنده، عضو را نگه داشته و آن را به سمت مشعل میچرخانند. |
| نقش اپراتور | بارگذاری، ترازبندی و جابجایی اعضا؛ رباتها درزها را اجرا میکنند |
| طرح سلول | ایستگاههای موازی در سراسر کف فروشگاه |
مشکلی که این سلول به آن میپردازد
یک عضو سازهای قطعه کوچکی نیست که بتوان آن را با دست چرخاند. این عضو بلند، سنگین و پوشیده از درزهایی است که در امتداد طول و اطراف فلنجهای آن امتداد دارند. در جوشکاری دستی، کار به جوشکار بستگی دارد که مشعل را در یک مسیر طولانی ثابت نگه داشته و از اطراف عضو بالا میرود تا به انتهای آن برسد - و جرثقیل منتظر میماند تا این اتفاق بیفتد.
خودکارسازی آن به این معنی است که اجازه دهیم فیکسچر وزن را تحمل کند و ربات قوس را. مزیت این است که میتوان چندین عضو را به طور همزمان، هر کدام در ایستگاه خود، جوش داد، به جای اینکه یک جوشکار به نوبت روی آنها کار کند. بخش سخت، خود جوشکاری نیست؛ بلکه نگه داشتن یک قطعه بزرگ به صورت عمودی، رسیدن به هر درز بدون برخورد و متعادل کردن ایستگاهها است تا همه رباتها مشغول باشند.
نحوه عملکرد سلول
- عضو را بیاورید داخل. یک جرثقیل سقفی، عضو فولادی را بلند کرده و آن را روی پایه ایستگاه قرار میدهد.
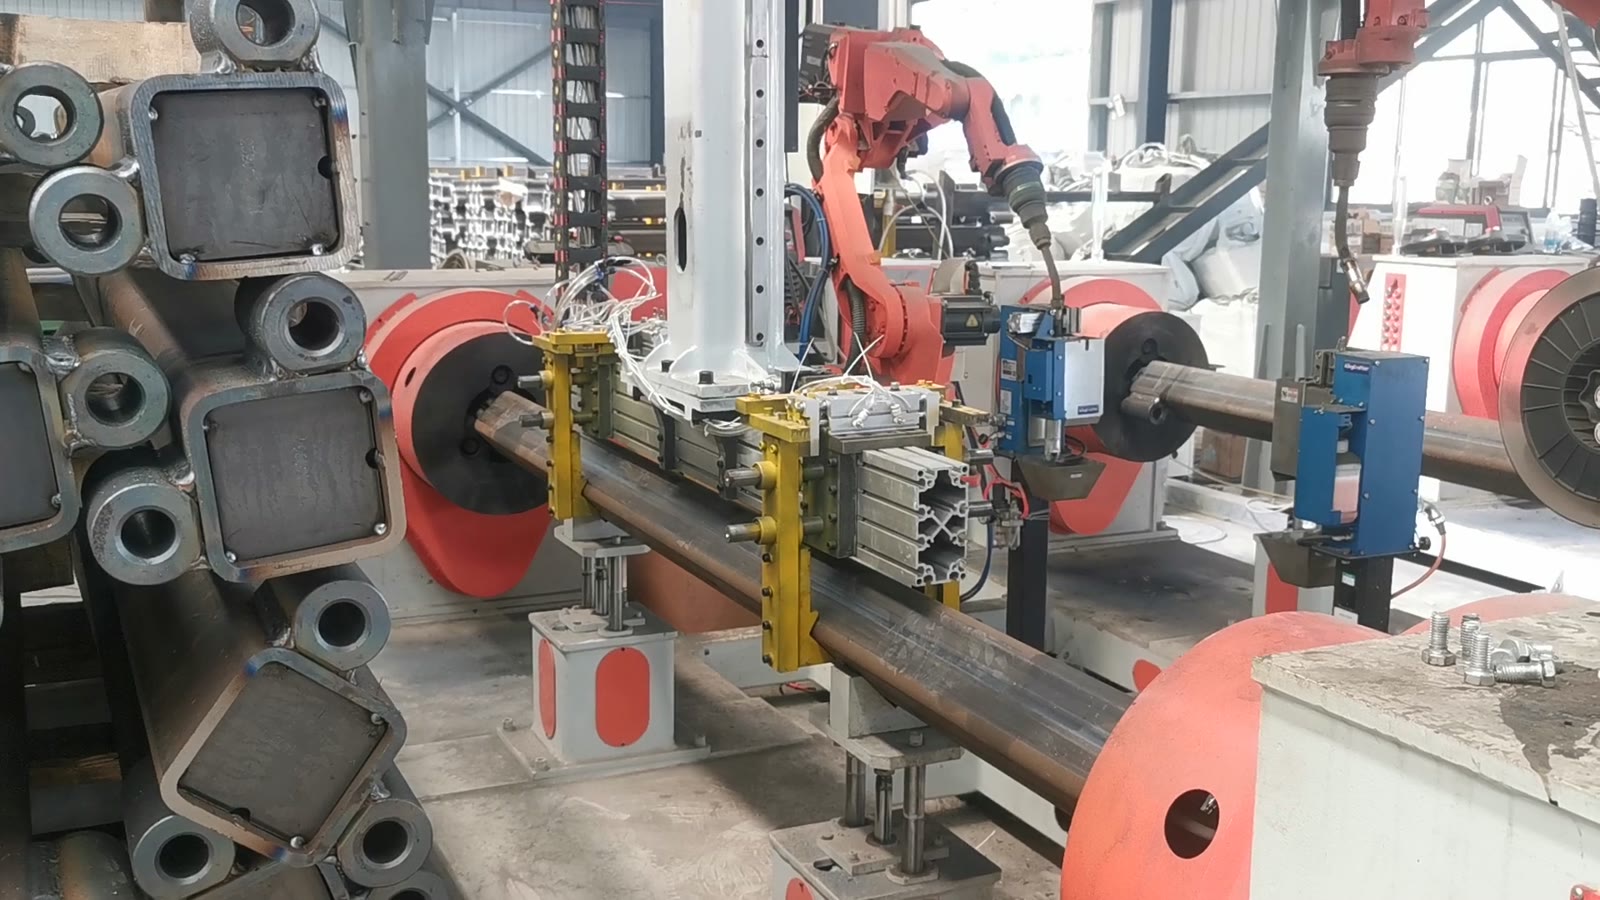
- آن را محکم ببندید. عضو به فیکسچر محکم شده است؛ اکنون فیکسچر و موقعیتیاب، نه اپراتور، هندسه را نگه میدارند.
- آن را به سمت مشعل بچرخانید. موقعیتیاب، عضو را میچرخاند تا درز مورد نیاز ربات با زاویهای قابل دسترس ارائه شود.
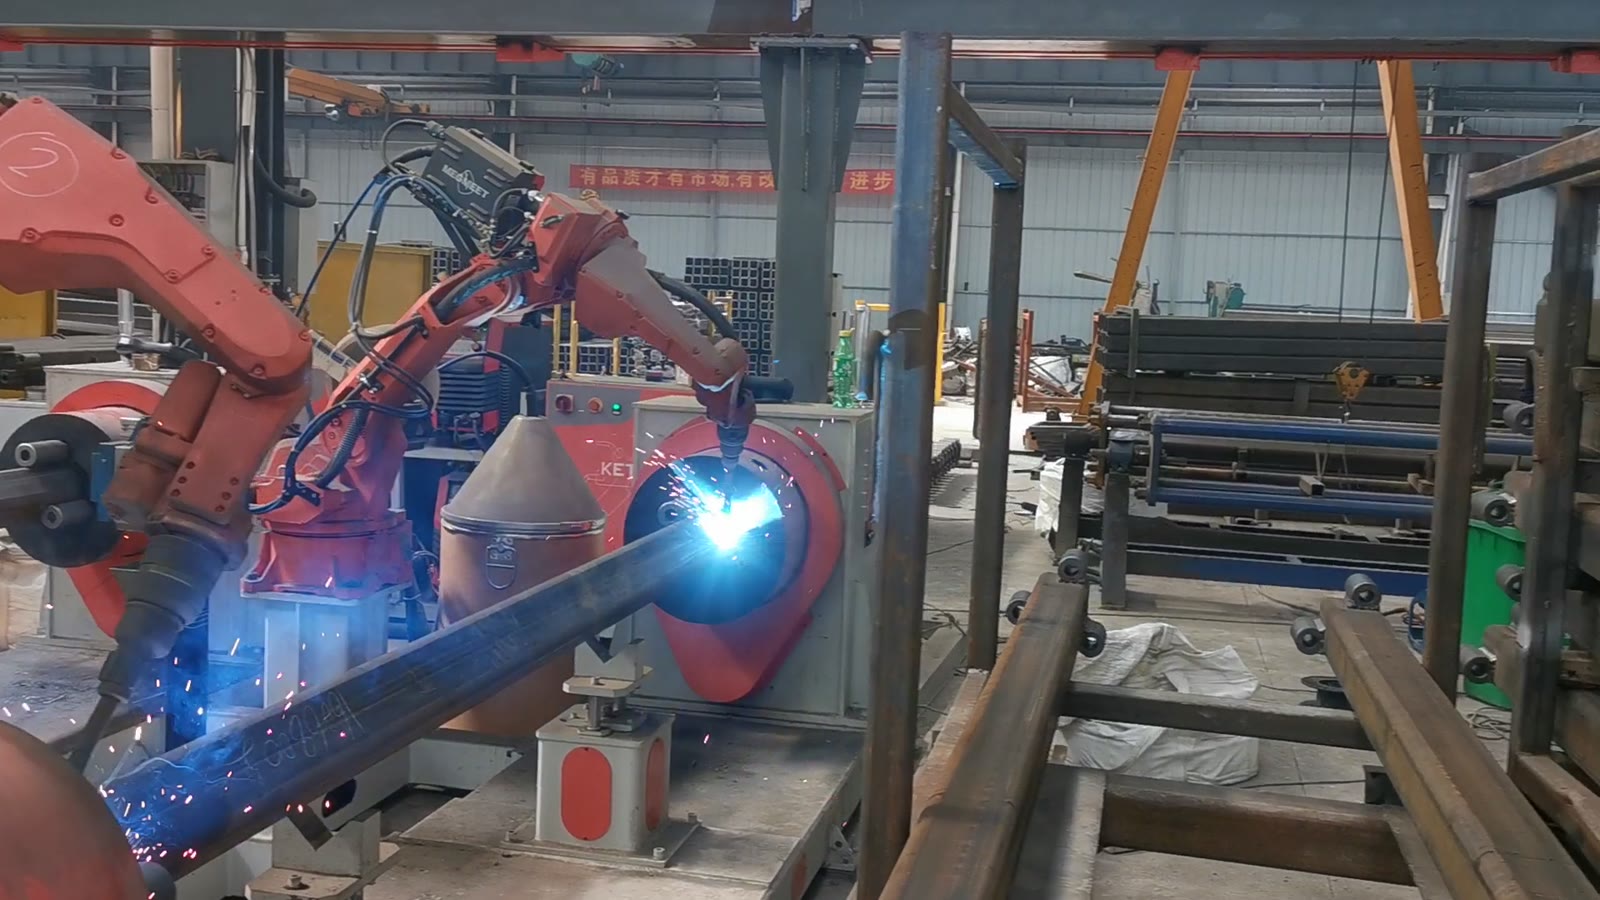
- قوس روشن. ربات مشعل را روی درز پایین میآورد و قوس با یک نور آبی-سفید روشن میشود.
- درز را بدوزید. مشعل در امتداد درز حرکت میکند در حالی که ربات برای دنبال کردن آن تغییر حالت میدهد.
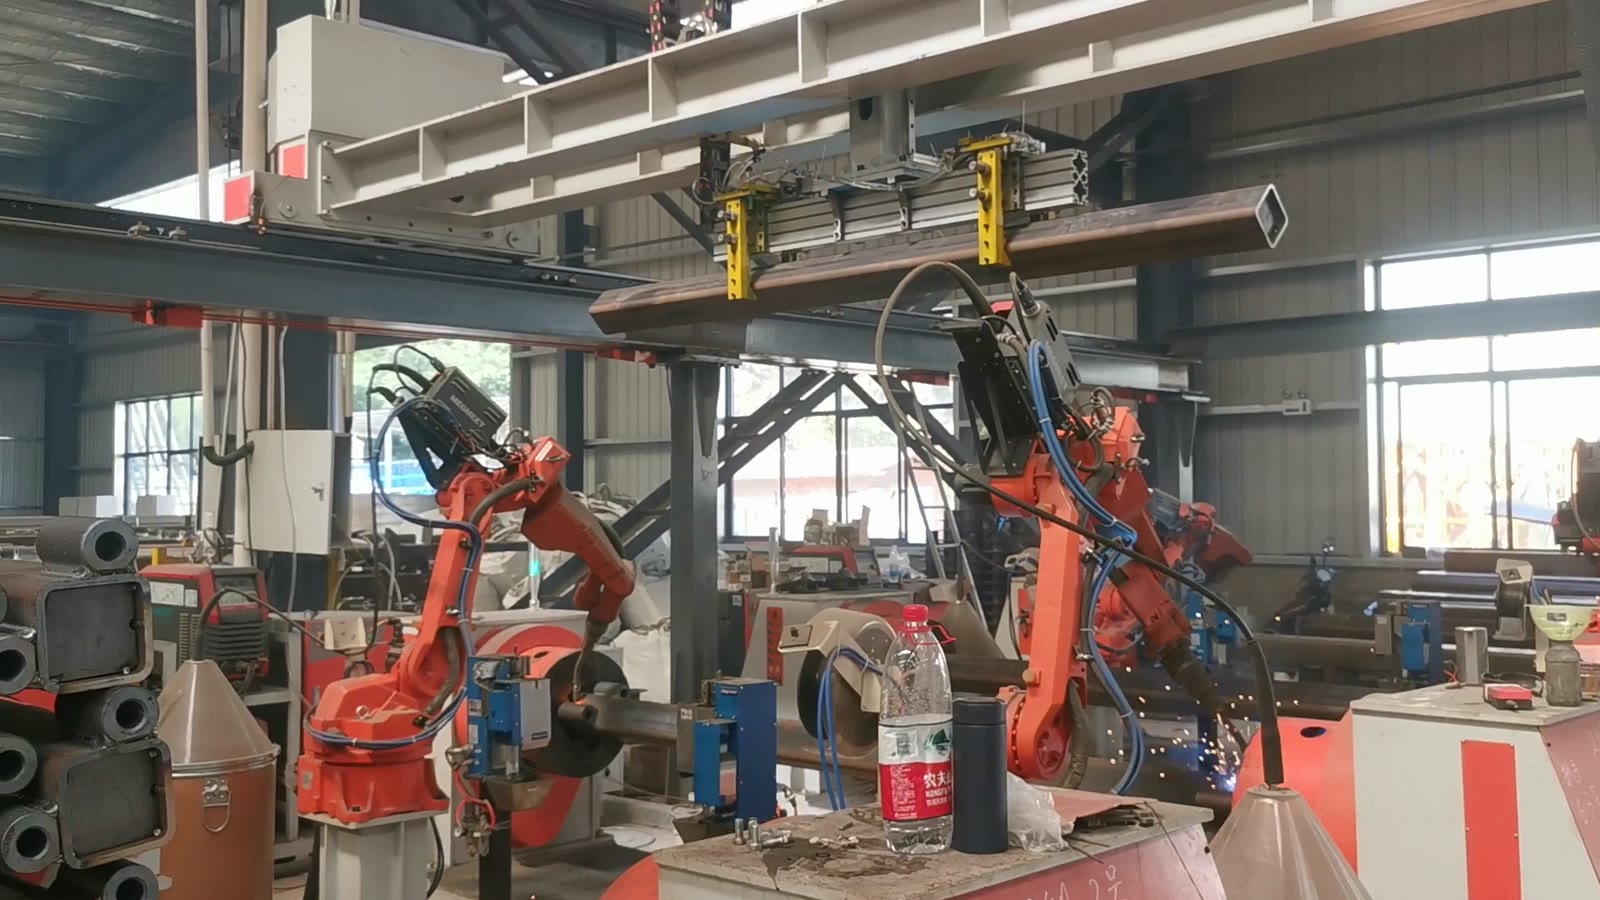
- تغییر موقعیت. وقتی یک درز انجام میشود، ربات آن را بلند میکند، موقعیتیاب میچرخد و درز بعدی در دسترس قرار میگیرد.
- به صورت موازی کار کنید. در حالی که این ایستگاه جوشکاری میکند، ایستگاههای همسایه همزمان اعضای خود را به کار میاندازند، هر ربات به طور جداگانه.
سه تصمیم طراحی
۱. بگذارید فیکسچر و پوزیشنر وزن را تحمل کنند
در یک عضو بزرگ، این فیکسچر دو کار را همزمان انجام میدهد: قطعه را در موقعیت مناسب نسبت به مشعل نگه میدارد و قطعه را میچرخاند تا ربات مجبور نباشد دور آن بچرخد. هر دو کار باید قبل از روشن شدن مشعل انجام شوند.
سوالی که ابتدا باید به آن پاسخ داده شود این است که عضو چگونه قرار گرفته است - از کدام سطوح و سوراخها تراز شده است - و اینکه آیا موقعیتدهنده میتواند هر درز را بدون اینکه اپراتور مجبور باشد دوباره در نیمه راه گیره را ببندد، به داخل پوشش کاری ربات بیاورد یا خیر.
۲. ثابت کنید که مشعل میتواند به هر درز و شکافی برسد
در یک عضو بلند، دسترسی یک سوال نیست، بلکه یک سوال برای هر درز است. خرابی معمول، سلولی است که بیشتر قطعه را به زیبایی جوش میدهد و سپس آخرین درز را در پشت یک فلنج یا گیره پیدا میکند که در آن مشعل نمیتواند زاویه تمیزی ایجاد کند.
چه چیزی کمک میکند: در طول طراحی فیکسچر، زاویه مشعل را در هر درز، از جمله بدنه و کابل مشعل به جای فقط نوک آن، بررسی کنید؛ برای درزهای نزدیک قاب فیکسچر، یک جهت مچ دست اضافی در نظر بگیرید؛ و از قبل تصمیم بگیرید که آیا درزهایی که مشعل به آنها دسترسی ندارد، به صورت دستی ثابت میمانند یا دوباره نصب میشوند.
۳. کار را تقسیم کنید تا هیچ ایستگاهی منتظر نماند
ایستگاههای موازی فقط در صورتی مفید هستند که همه رباتها مشغول باشند. این به معنای تطبیق ایستگاهها با جریان اعضا است - جرثقیل باید بتواند یک ایستگاه را بدون ایجاد اختلال در ایستگاه دیگر بارگیری و تخلیه کند و هیچ اپراتور واحدی نباید به گلوگاه چندین ربات تبدیل شود.
سوالات کاربردی: مدت زمان هر مجموعه درز در مقابل مدت زمان بارگیری چقدر است، آیا یک نفر میتواند چندین ایستگاه را بارگیری کند، و آیا اعضا با ریتمی میرسند که ایستگاهها بتوانند آن را جذب کنند.
چه زمانی این طرحبندی مناسب است - و چه زمانی باید دقیقتر بررسی شود
- تناسب خوب: اعضای سازهای تکرارشونده، درزهای بلند در امتداد طول قطعه، اندازههای دستهای که نیاز به وسایل اختصاصی را توجیه میکنند، و قطعاتی که به اندازهای سنگین هستند که جرثقیل به هر حال آنها را جابجا میکند.
- بیشتر ارزیابی کنید: اندازههای مختلف اعضا (آیا یک فیکسچر میتواند چندین شماره قطعه را حمل کند، یا به فیکسچرهای تعویض سریع نیاز دارید؟)، درزهایی در قسمت زیرین که یک موقعیتیاب واحد نمیتواند ایجاد کند، و تلرانسهایی که بین اعضای برش متفاوت است، بنابراین شکافها از قسمتی به قسمت دیگر تغییر میکنند.
سوالات متداول
آیا این اعضا به موقعیتیاب نیاز دارند یا ربات میتواند به اطراف دسترسی پیدا کند؟
یک موقعیتیاب جایگاه خود را در قطعات سنگین به دست میآورد. چرخاندن عضو معمولاً آسانتر و ایمنتر از درخواست از ربات برای بالا رفتن از روی یا زیر یک سازه بزرگ است و به جای رسیدن به اطراف فلنجها، مشعل را روی درز در زاویهای تمیز نگه میدارد.
یک اپراتور میتواند چند ربات را هدایت کند؟
بستگی به این دارد که بارگذاری در برابر جوشکاری چقدر طول میکشد. اگر فیکسچر به سرعت بسته شود و جرثقیل بار سنگین را بلند کند، یک نفر میتواند چندین ایستگاه را بارگیری و تنظیم کند در حالی که رباتها جوشکاری میکنند. اگر هر عضو به تنظیمات دستی زیادی نیاز داشته باشد، اپراتور به گلوگاه تبدیل میشود و رباتهای اضافی منتظر میمانند.
چه چیزی چرخه را در اینجا تعیین میکند؟
طول درزها، تعداد دفعاتی که موقعیتیاب باید بین آنها بچرخد، و اینکه آیا همه ایستگاهها میتوانند همزمان اجرا شوند. نقشههای اعضا را با درزهای مشخص شده ارسال کنید تا بتوانیم آن را تخمین بزنیم.
یک طرح و تخمین زمان چرخه دریافت کنید
برای ما ارسال کنید:
- نقشههای اعضا با درزها و ابعاد بازرسیشده مشخصشده
- اندازه مقاطع، ضخامت دیواره و جنس آنها
- تعداد انواع و اینکه هر چند وقت یکبار تغییر میدهید
- حجم و الگوی تغییر روزانه یا سالانه
- عکسها یا ابعاد فضای کف و چیدمان جرثقیل
ما با یک پیشنهاد طرح ایستگاه و یک تخمین زمان چرخه پاسخ خواهیم داد.
نقشه قطعه خود را ارسال کنید → یا پست الکترونیک sales@evsrobot.com
فیلم گرفته شده در محل تولید یکی از شرکا. زمان چرخه، ارقام جاری و مصرفی از آن محل عمومی نیستند و در اینجا ارائه نشدهاند.