
بارگذاری ربات در دستگاه سنباده کاسهای: ابتدا چه مشکلی باید حل شود؟
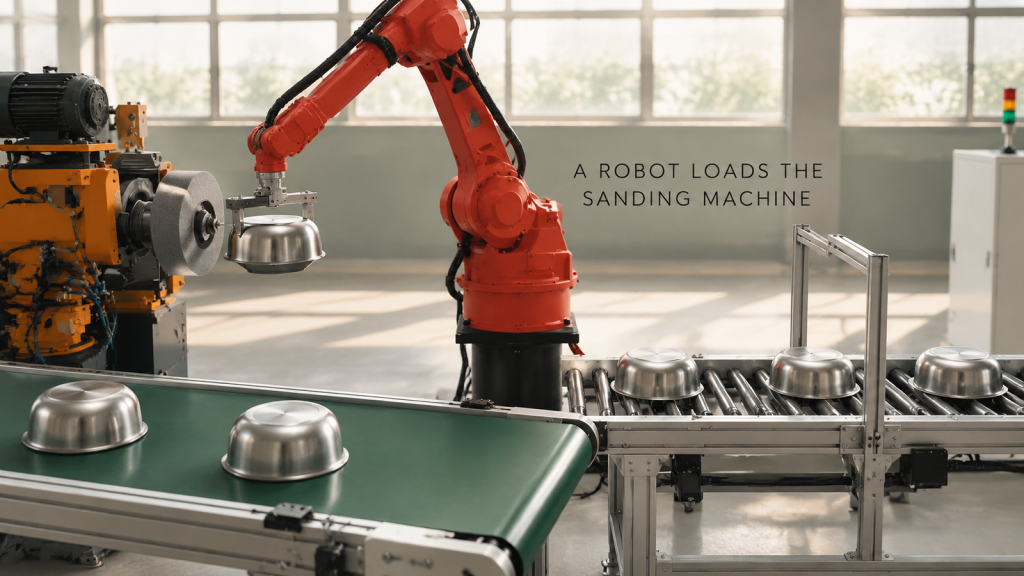
بارگذاری ربات برای دستگاه سنباده کاسهای استیل: جابجایی با گیره، قرار گرفتن در مرکز سه نظام، محافظت در برابر گرد و غبار و چیدمانی که دستگاه را مشغول نگه میدارد.
جوشکاری رباتی یک قاب لوله فولادی: چه چیزی باعث میشود که در یک سلول کار کند؟
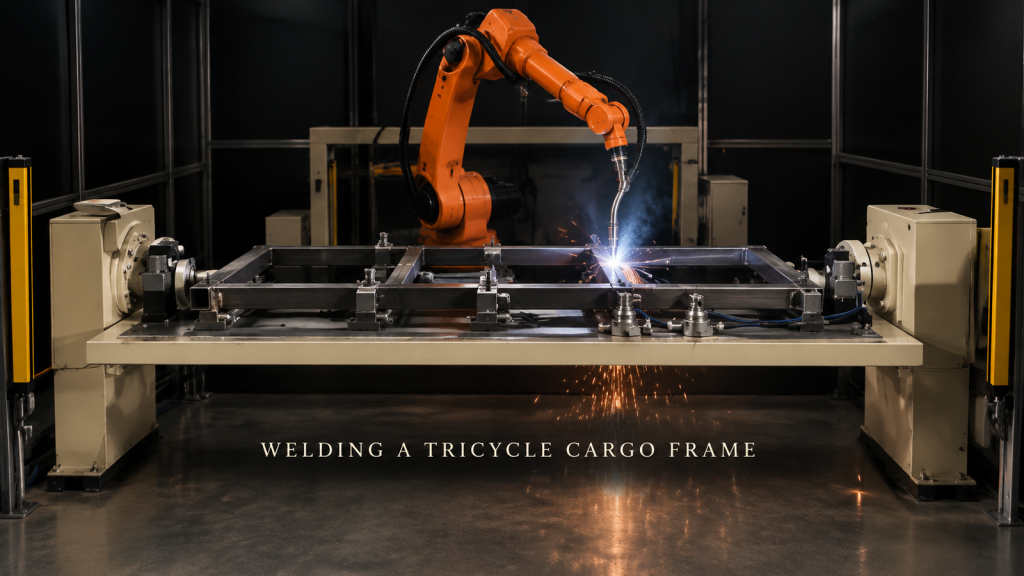
چه چیزی باعث میشود یک قاب لوله فولادی توسط یک ربات قابل جوشکاری باشد: محل قرارگیری لوله، مرتب کردن اتصالات در برابر اعوجاج، جوشهای زیرین و پردههای نوری.
جوشکاری رباتی محفظه فیلتر ورق فلزی: چه چیزی امکان بستن را فراهم میکند؟
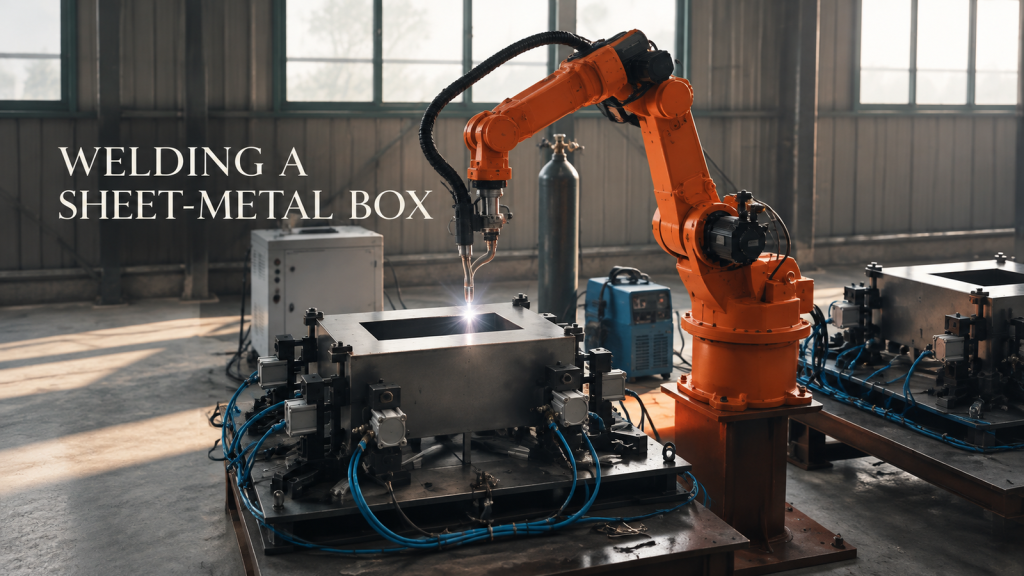
چگونه چیدمان گیره، تغییرات زاویه مشعل و ترتیب جوش تعیین میکنند که آیا یک جعبه فلزی ورقی میتواند با یک گیره توسط ربات جوشکاری شود یا خیر، و چه چیزی را برای دریافت قیمت ارسال کنیم.
پالت بندی کارتن های بسته بندی شده با ربات چهار محوره: چه چیزی یک سلول انتهای خط را پایدار نگه می دارد؟
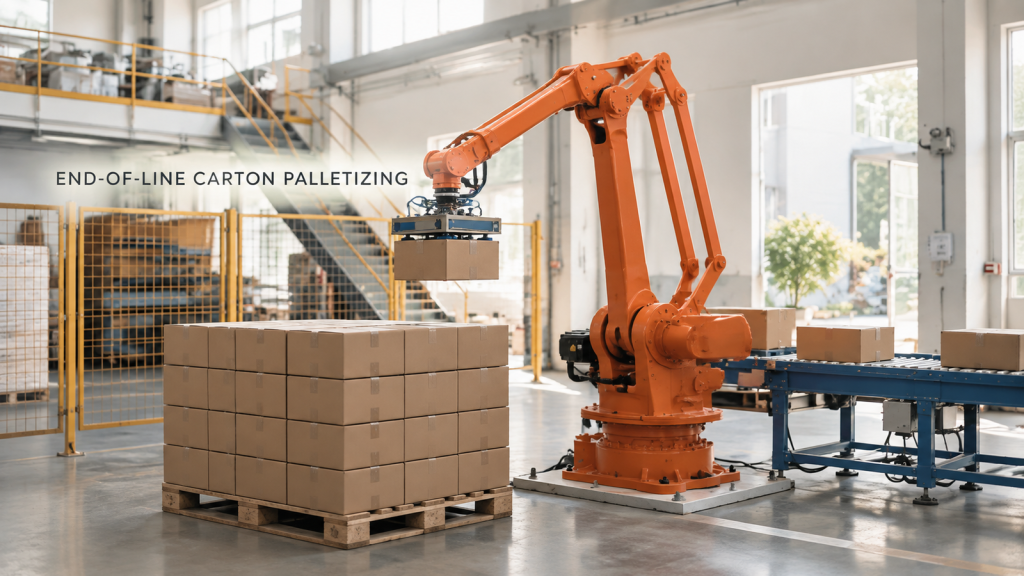
پالت بندی کارتن با ربات چهار محوره: گرفتن بدون له شدن، الگوی چیدمان پایدار و موقعیت برداشت تکرارپذیر در انتهای نوار نقاله.
پرس رباتیک در حال کار روی خط رینگ چرخ: چه چیزی تعیین میکند که آیا میتوان آن را واگذار کرد یا خیر؟
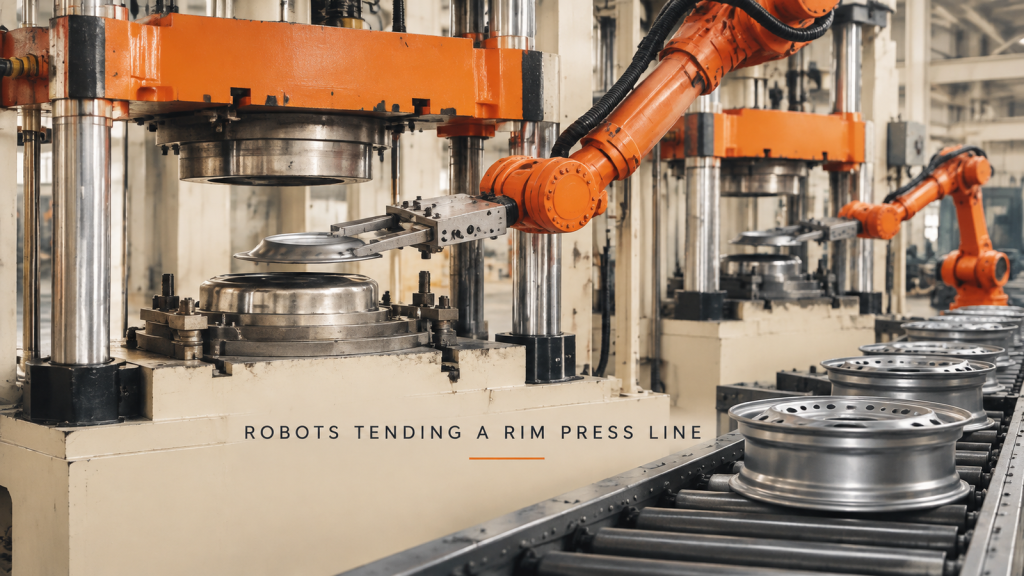
پرس رباتیک که روی خط لبه چرخ کار میکند: حمل قطعه به داخل قالب، قفل داخلی پرس رباتیک، محل قرارگیری قطعه و تغییر مقیاس از یک پرس به یک ردیف.
بارگیری ماسورههای نخ روی تور ماهیگیری با استفاده از ربات همکار: سلول برای درست انجام شدن چه کاری باید انجام دهد؟
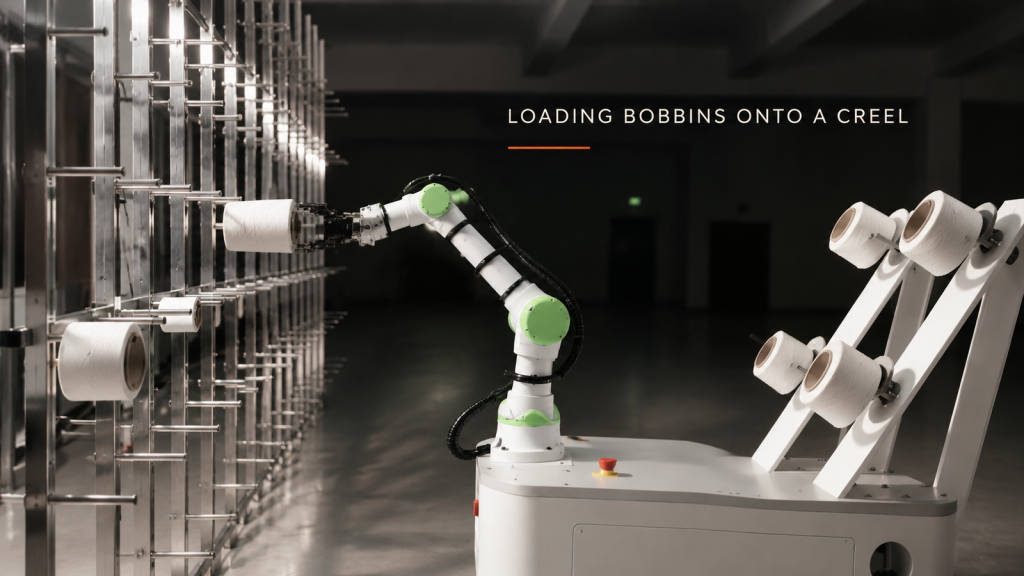
بارگذاری ماسورههای نخ روی تور با استفاده از چرخ خیاطی کوبات: گرفتن نخ از تور، تراز کردن سوراخ تا میخ، دسترسی به میخهای بالا و پایین و محل قرارگیری پایه متحرک.
برش ورق فولادی ضخیم با شعله رباتیک: چه زمانی میتوان مشعل دستی را به ربات منتقل کرد؟
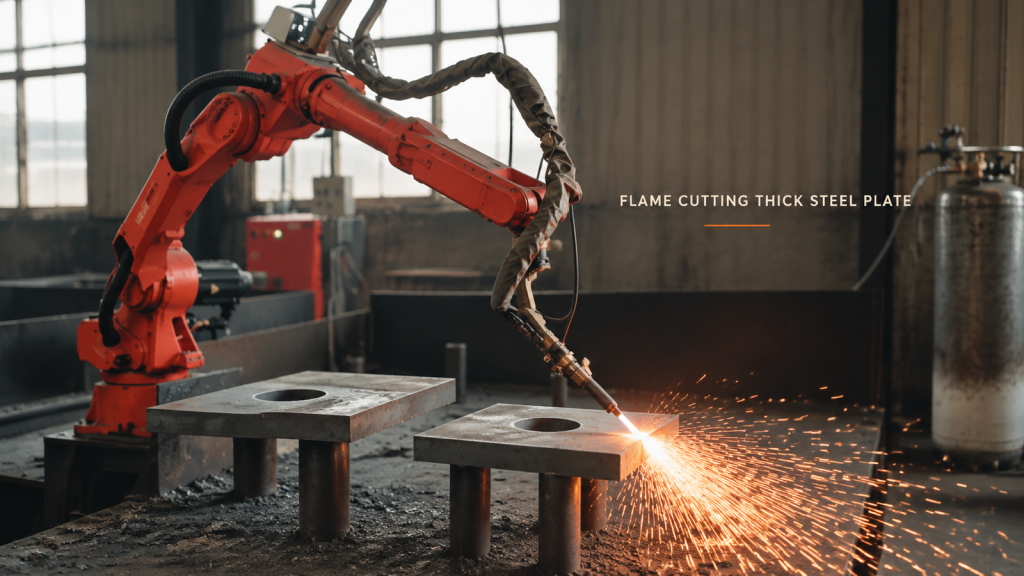
وقتی برش شعلهای صفحات ضخیم میتواند از یک مشعل دستی به یک ربات تغییر کند: تکیهگاه صفحه، ارتفاع مشعل در امتداد لبه و دور نگه داشتن افراد از جرقهها.
جوشکاری رباتیک قاب بلند: کدام اتصال باید طرح سلولی را هدایت کند؟
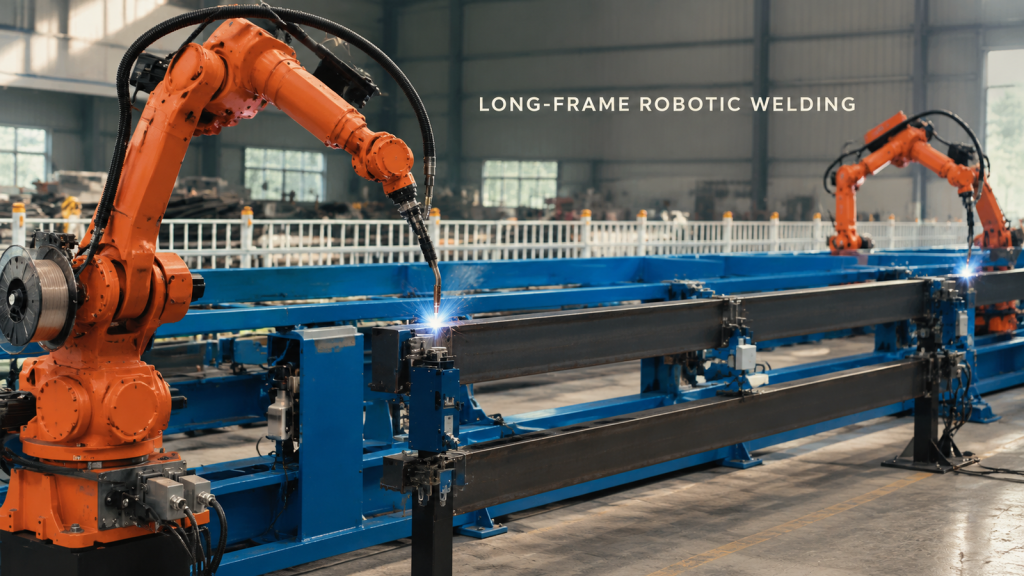
طرح جوشکاری رباتیک فریم بلند را با سختترین اتصال شروع کنید، سپس دسترسی به فیکسچر، وضعیت مشعل، فضای خالی کابلها و فضای بازیابی را تأیید کنید.
تخلیه قطعات به شکل کاسه رباتیک: چگونه از لبهها در حین بیرون کشیدن محافظت میکنید؟
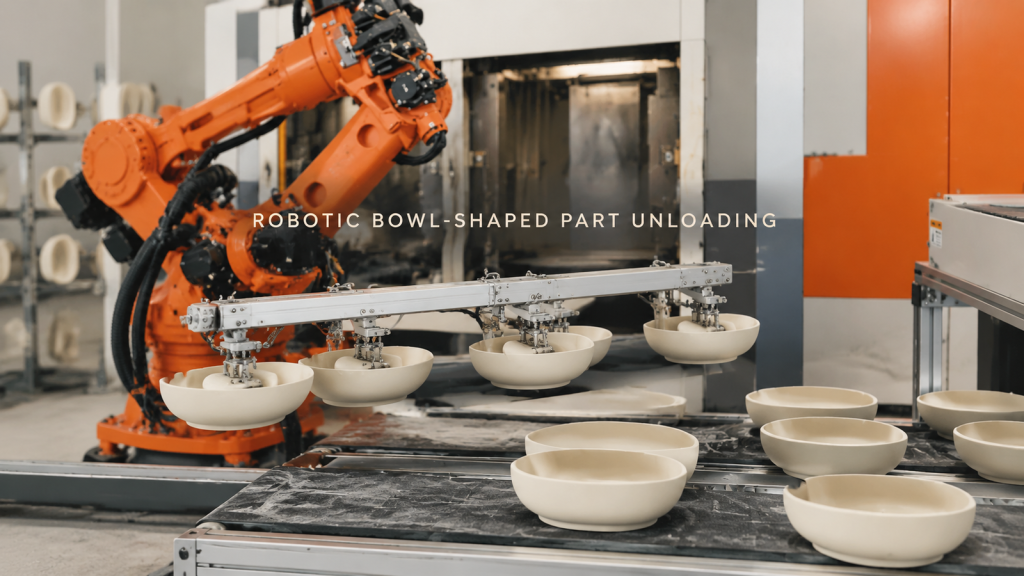
برنامهریزی تخلیه رباتیک قطعات کاسهای شکل در اطراف تماس تکیهگاهی، فضای باز، محافظت لبه و قرارگیری پایدار سطح دریافت.
جوشکاری رباتیک اتصالات مونتاژ شفت بلند: دسترسی کنترلی در سطح مشترک دایرهای

نحوه جوشکاری اتصالات صفحه دایرهای شکل توسط یک ربات روی یک مجموعه شفت بلند دارای تکیهگاه و برنامهریزی دسترسی به اتصال، نصب بستها و تقسیمبندی مسیر را ببینید.
انتقال قطعه استوانهای و رسیدگی به تجهیزات: کنترل قطعه در هر دو سطح تماس

ببینید یک ربات قطعات استوانهای کوتاه را در کنار تجهیزات محصور شده در دست میگیرد و رابطهای برداشت، دست دادن با تجهیزات و انتقال را برنامهریزی میکند.
جوشکاری رباتیک اتصالات قابهای بزرگ: برنامهریزی دسترسی به مشعل قبل از اولین قوس

یک ربات نارنجی را ببینید که چندین اتصال را روی یک قاب ثابت بزرگ جوش میدهد و یاد بگیرید که چگونه دسترسی به مشعل، نصب فیکسچر و ترتیب مسیر، مفهوم سلول را شکل میدهند.