
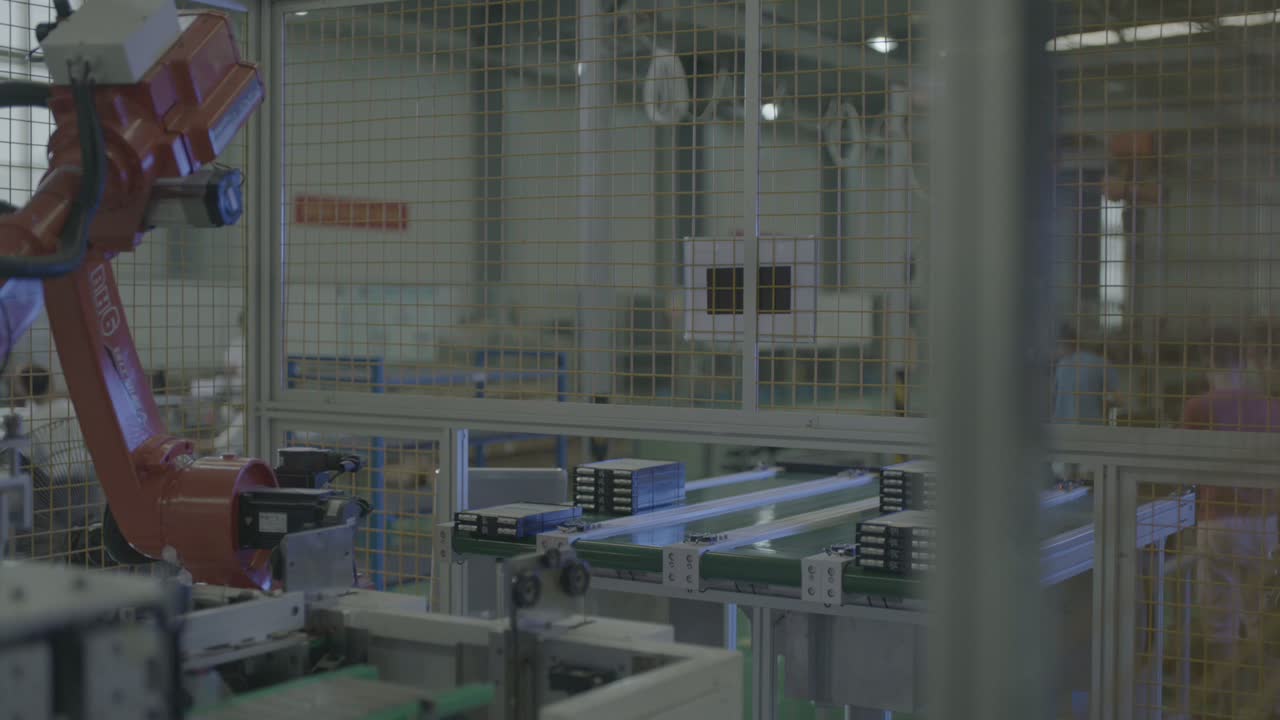
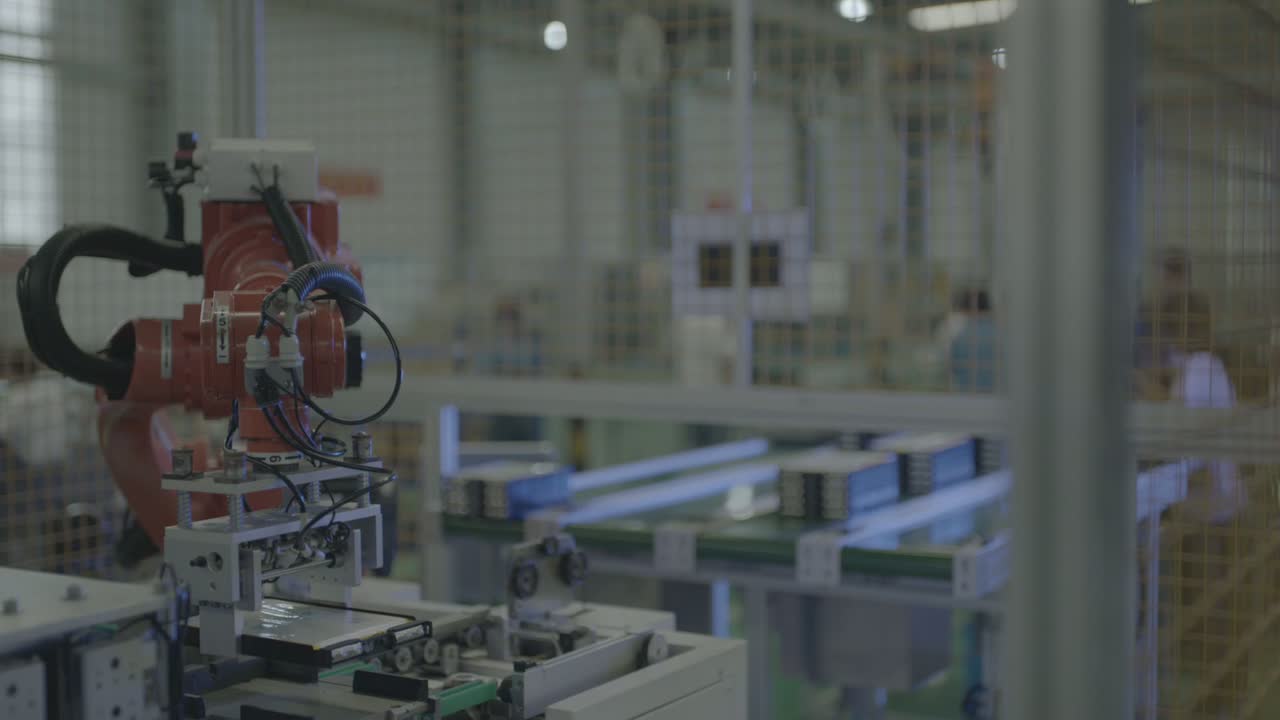
به طور خلاصه: این سلول، جابجایی ماژولهای باتری را به یک ربات شش محوره واگذار میکند. ربات روی یک ستون کف، درون یک حصار ایمنی ایستاده و بین یک خط نقاله و یک ایستگاه کنار آن حرکت میکند: روی یک ردیف از ماژولهای مستطیلی تیره توقف میکند، ابزار را به پایین فرو میبرد، بلند میکند و میچرخاند و ابزار را در ایستگاه کنار نقاله پایین میآورد؛ یک اسلاید سبک قطعات را در امتداد ایستگاه روی غلتکها حرکت میدهد. همین حالت - بازو بالا، پایین، بازگشت به ایستگاه - در طول فیلم تکرار میشود. سه تصمیم در یک سلول مانند این وجود دارد: نحوه قرارگیری سینیها و حاملها، نحوه قرارگیری ابزار انتهای بازو در ماژولهای گروهبندی شده و نحوه اشتراک زمان یک ربات بین نقاله و ایستگاه. آیا در حال برنامهریزی برای یک خط مشابه هستید؟ نقاشی قطعه خود را برای ما ارسال کنید.
در یک نگاه
| بخش | ماژولهای مستطیلی تیره، تقریباً سیاه، چندین تا در یک سینی روشن |
| روند | جابجایی مواد - انتقال ماژول از نوار نقاله به ایستگاه |
| اتوماسیون | یک ربات شش محوره روی ستون کف، درون یک حصار ایمنی |
| تامین قطعات | ردیفهایی از ماژولهای گروهبندیشده روی یک نوار نقاله تخت |
| ابزار انتهای بازو | یک صفحه نصب چراغ با قطعات مربعی مشکی در زیر، شلنگهای هوا و کابلها |
| ایستگاه | یک سرسره سبک، ماژولها را در امتداد خط حمل میکند و قطعات روی غلتکها قرار دارند. |
| نقش اپراتور | بیرون حصار میماند؛ ربات حرکت را انجام میدهد |
| طرح سلول | یک ربات بین خط نقاله و ایستگاه، محصور شده |
مشکلی که این سلول به آن میپردازد
ماژولهای باتری با سرعت کم بین یک نقاله و یک ایستگاه حرکت میکنند و کسی باید این جریان را ادامه دهد. این کار که با دست انجام میشود، خستهکننده است، به راحتی میتوان ماژولها را به یکدیگر کوبید و کار با کارکنان دشوار است - نوعی انتقال تکراری که یک نفر نمیتواند مدت زیادی در آن بماند.
در این سلول، ربات حرکت را انجام میدهد. ربات روی ردیف ماژولهای تاریک توقف میکند، ابزار را به پایین فرو میبرد و بین نقاله و ایستگاه جابجا میشود، در حالی که کارگران تمام مدت بیرون حصار میمانند. چیزی که چنین حلقهای را ثابت نگه میدارد، چیدمان اطراف ربات است - جایی که هر سینی متوقف میشود، نحوه برخورد ابزار با گروه و نحوه اشتراکگذاری چرخه بین نقاله و ایستگاه.
نحوه عملکرد سلول
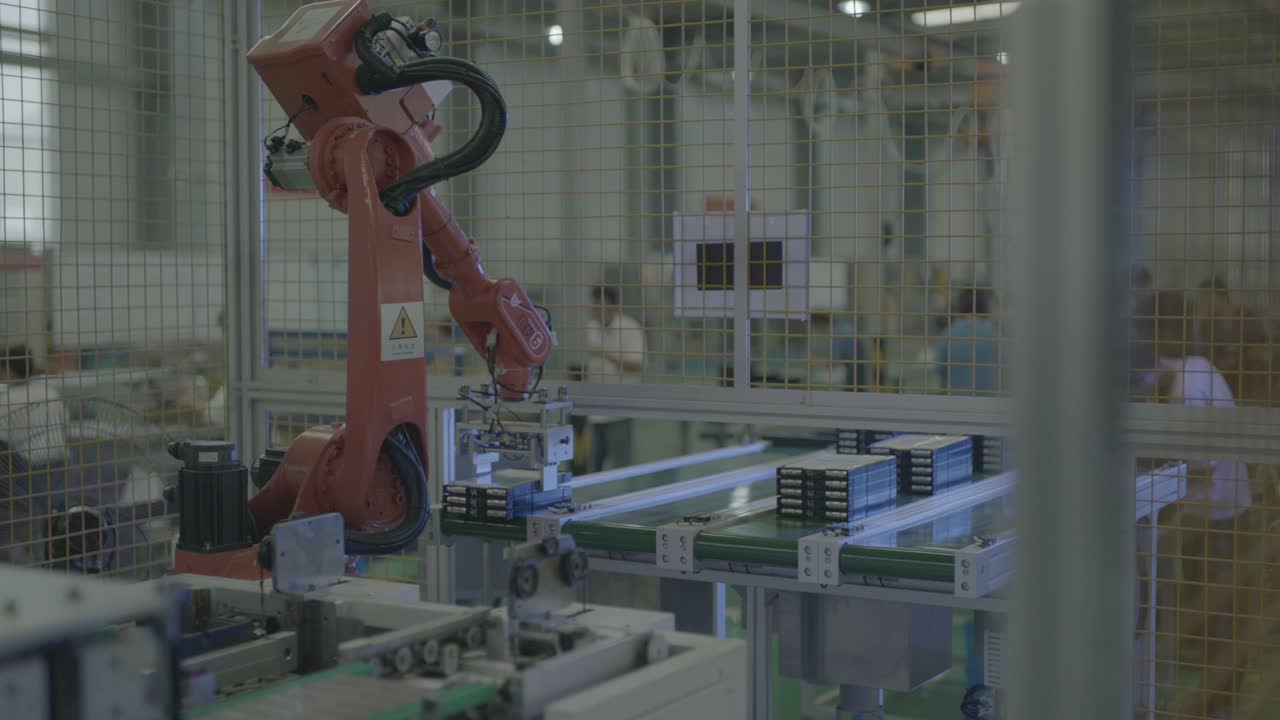
- منتظر قطعات باشید. مچ دست، ابزار انتهای بازو را بالای نقاله، صفحه رو به پایین، روی ردیف ماژولهای مستطیلی تیره نگه میدارد.
-
به قطعات فرو کنید. مچ دست پایین میآید و ابزار روی گروه ماژولهای روی نقاله پایین میآید.
-
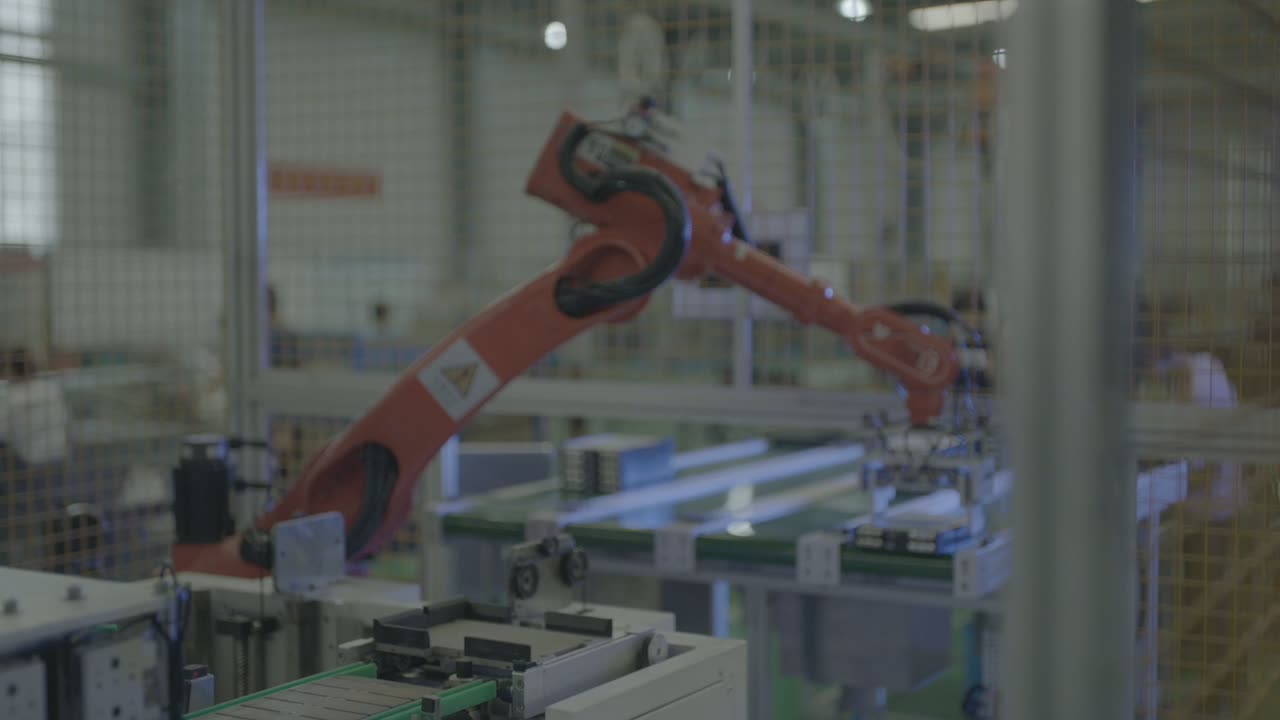
بلند کنید و بچرخانید. بازو بلند میشود، به طرفین میچرخد و ابزار را از نقاله به ایستگاه کنار آن منتقل میکند.
-
در ایستگاه. یک اسلاید سبک، ماژولها را در امتداد خط حمل میکند و قطعات روی غلتکها قرار دارند.
-
از بالای نرده بلند شوید. وقتی بازو بلند میشود، ابزار قبل از حرکت بعدی، نزدیک نرده بالایی حصار بالا میآید.
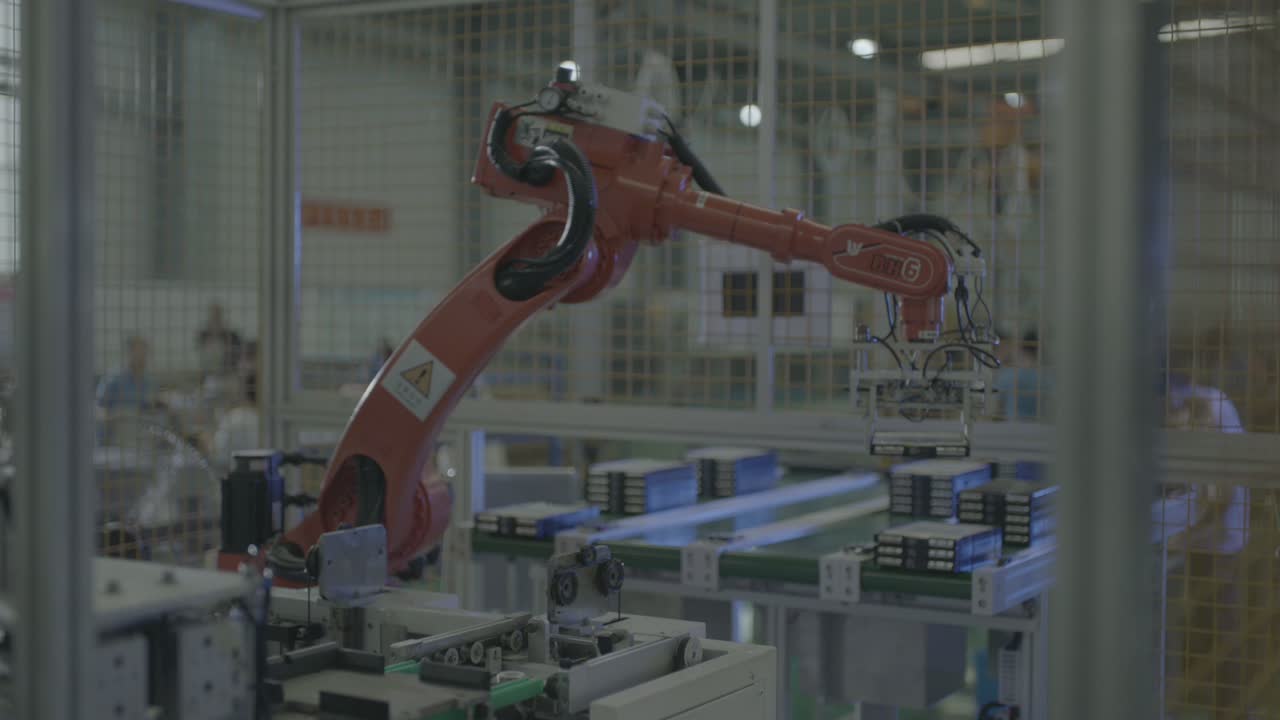
- تکرار. همان حالت - دستها را بالا بردن، پایین آوردن، برگشت به ایستگاه - در طول فیلم تکرار میشود، یک حلقه مداوم.
ربات تمام مدت درون حصار میماند؛ کارگران در پسزمینه بیرون آن میمانند.
سه تصمیم طراحی
۱. بگذارید سینی در جایی که ابزار به گروه میرسد، قرار گیرد.
در این سلول، ماژولها چندین بار روی یک سینی قرار میگیرند و در یک ردیف قرار میگیرند و ابزار از بالا روی گروه پایین میآید. سینی که در یک نقطه مشخص متوقف میشود، به ابزار اجازه میدهد تا در هر چرخه به یک شکل به گروه برسد.
چنین چیدمانی روی سینی قرار میگیرد یا میایستد: باید گروه را نگه دارد، به ابزار سطحی بدهد که بتواند به آن برسد، و اجازه دهد ابزار بدون اینکه ماژولها را از جای خود بیرون بکشد، پایین بیاید.
۲. ابزار را با ماژولهای گروهبندیشده مطابقت دهید
این ابزار در اینجا یک صفحه نصب سبک با قطعات مربعی مشکی در زیر آن است که شلنگهای هوا و کابلها از روی بازو عبور میکنند. اصول نگهداری هرچه که باشد، شکل آن مهم است: ابزار باید با سطح بالایی ماژول و فاصله سینی مطابقت داشته باشد.
سوال این است که آیا این ابزار میتواند روی هر گروه به یک شکل اجرا شود و بدون تغییر ماژولها از آن خارج شود؟
۳. چرخه را بین نقاله و ایستگاه به اشتراک بگذارید
حالت بازو تکرار میشود - بازو بالا، پایین و به سمت ایستگاه برمیگردد - و یک اسلاید سبک قطعات را در امتداد ایستگاه روی غلتکها حرکت میدهد. در یک حلقه متعادل، نقاله گروه بعدی را در حالی که ربات در ایستگاه است، ارائه میدهد.
تعادل چیزی است که باید مراقب آن بود: اگر نقاله و ایستگاه تقریباً همزمان آماده باشند، حرکات ربات بدون اینکه هیچ یک از طرفین منتظر بمانند، بین آنها جا میافتد؛ اگر یک طرف خیلی بیشتر حرکت کند، آن طرف سرعت را تنظیم میکند و طرف دیگر بیشتر منتظر میماند.
چه زمانی این طرحبندی مناسب است - و چه زمانی باید دقیقتر بررسی شود
- تناسب خوب: ماژولهای گروهی که بین یک نوار نقاله و یک ایستگاه با ریتمی ثابت حرکت میکنند، ماژولهایی که روی یک سینی یا حامل قرار میگیرند تا ابزار هر بار به یک شکل به آنها برسد، و سلولی که یک حصار میتواند افراد را از مسیر ربات دور نگه دارد.
- بیشتر ارزیابی کنید: ماژولهایی که اغلب شکل یا فاصلهشان تغییر میکند، بنابراین ابزار نیز باید با آنها تغییر کند؛ سینیها یا حاملهایی که در یک نقطه تکرارپذیر متوقف نمیشوند؛ و مواردی که نوار نقاله و ایستگاه از حالت هماهنگ خارج میشوند و در نتیجه ربات معطل میماند.
سوالات متداول
آیا ربات ماژولها را یکییکی حرکت میدهد یا چند تا را همزمان؟
ماژولها به صورت چندتایی روی یک سینی قرار میگیرند و ابزار از بالا به گروه متصل میشود. اینکه آیا یک ماژول یا کل گروه حرکت میکند یا خیر، توسط طراحی سینی و ابزار تعیین میشود - هر دو از روی نقشه قطعه ترسیم شدهاند.
چه چیزی سرعت این سلول را تعیین میکند؟
ریتم نوار نقاله و ایستگاه، و اینکه چگونه حرکات ربات بین آنها قرار میگیرد. تخمین زمان چرخه از نقشه قطعه، طرح سینی و حجم روزانه به دست میآید، بنابراین آنها را ارسال کنید تا بتوانیم آن را محاسبه کنیم.
آیا یک ربات میتواند به بیش از یک ایستگاه خدماترسانی کند؟
در اصل، بله، اگر حرکت اضافی کوتاه بماند و زمانبندی همچنان منظم باشد. هر موقعیت اضافه شده، سفر رفت و برگشت ربات را طولانیتر میکند، بنابراین سوال این است که آیا ربات میتواند قبل از آماده شدن گروه بعدی، هر حرکت را انجام دهد یا خیر.
یک طرح و تخمین زمان چرخه دریافت کنید
برای ما ارسال کنید:
- طراحی قطعات با سطوح مورد نیاز و طرح سینی یا حامل
- جنس، اندازه و وزن قطعه
- تعداد انواع قطعات و اینکه هر چند وقت یکبار آنها را عوض میکنید
- حجم روزانه و الگوی تغییر
- عکسها یا ابعاد فضای کف و نقالههای موجود
ما با یک پیشنهاد طرحبندی و تخمین زمان چرخه پاسخ خواهیم داد.
نقشه قطعه خود را ارسال کنید → یا پست الکترونیک sales@evsrobot.com
فیلم در محل تولید یکی از شرکا فیلمبرداری شده است. زمان چرخه و سایر ارقام مربوط به آن محل عمومی نیستند و در اینجا ارائه نشدهاند.