
شکلدهی فلزات: پشتیبانی از قطعه کار در حین حرکت
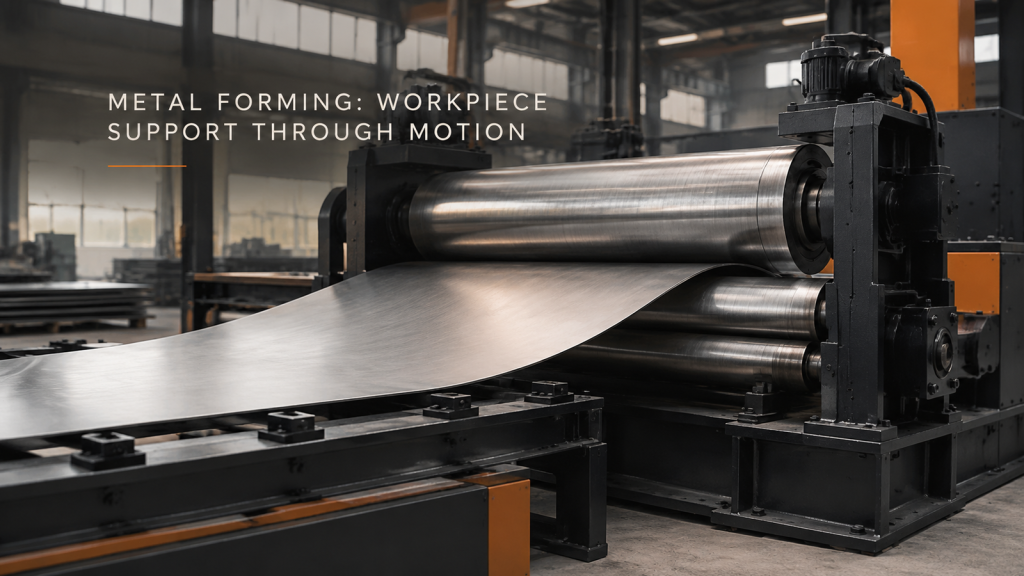
پشتیبانی از ورق و قطعه کار استوانهای را از طریق بارگیری، شکلدهی و برداشتن شرح دهید، سپس کانتور یا تناسب را برای بازرسی تعریف کنید.
چفت و بست رباتیک: فضای نزدیک شدن و عقب رفتن
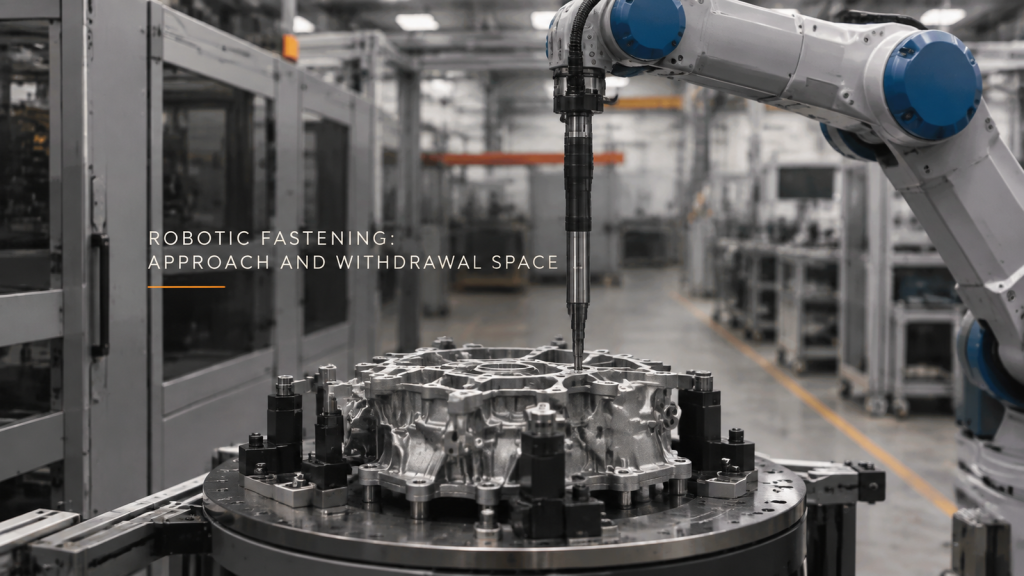
ورود و خروج کامل ابزار بست را در هر موقعیت پیچ بررسی کنید و در عین حال شواهد دسترسی را از تأیید اتصال جدا نگه دارید.
جوشکاری محیطی: بستن و دسترسی به درز
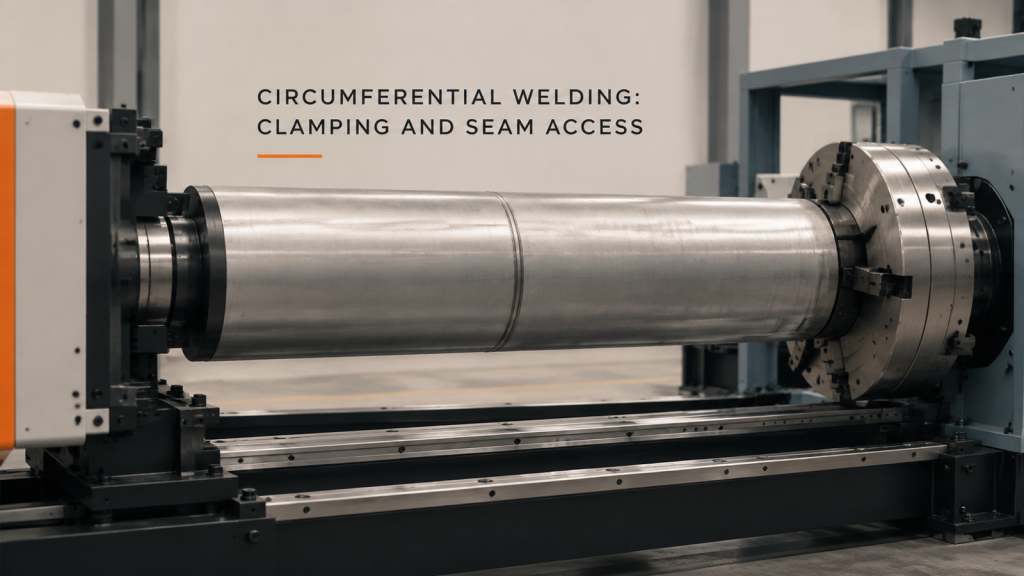
درز سیلندر گیره شده را با فضای کاری مشعل و دسترسی به بارگیری مقایسه کنید، در حالی که هویت فرآیند و پذیرش جوش را جداگانه نگه دارید.
فضای تغذیه و خروج نورد ورق

صفحه منحنی در حال ظهور را در برنامهریزی تغذیه، پشتیبانی و حذف بگنجانید؛ ایستگاههای نورد فیلمبرداری شده مختلف را جداگانه ارزیابی کنید.
ابزار پیچ گوشتی و طرح محافظ

ابزارهای پیچگوشتی، یراقآلات و حفاظها را از طریق وظایف کاربردی مورد نیاز، با کیفیت سفت کردن که توسط سوابق خود پشتیبانی میشود، بررسی کنید.
بررسی فاصله بین قطعات جوش خورده چرخشی
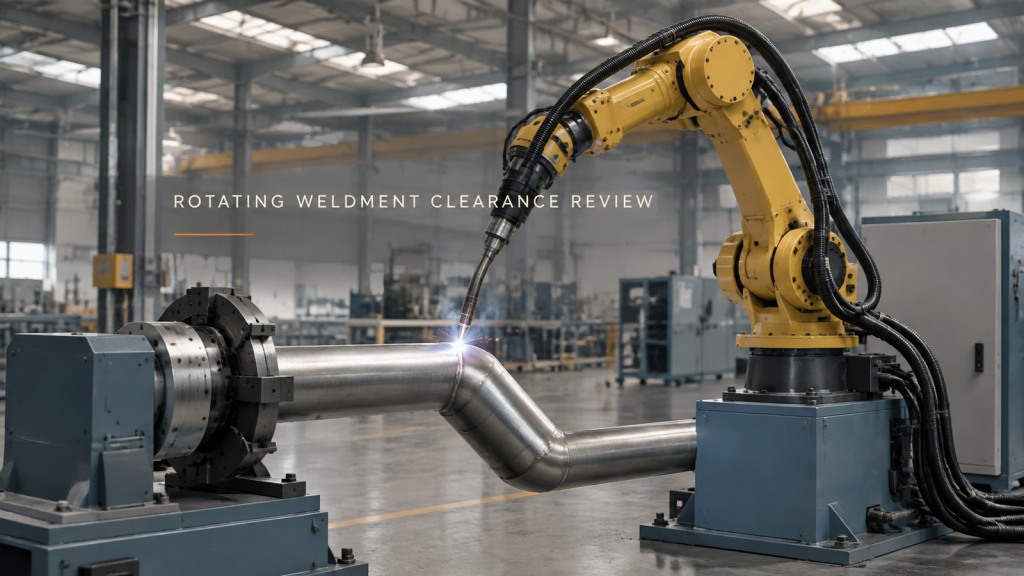
یک قطعه جوش چرخان را با فیکسچر بارگذاری شده و پوششهای مشعل در کنار هم بررسی کنید، بدون اینکه حرکت را با پذیرش اتصال اشتباه بگیرید.
برنامهریزی از دیدگاه بازرسی ربات
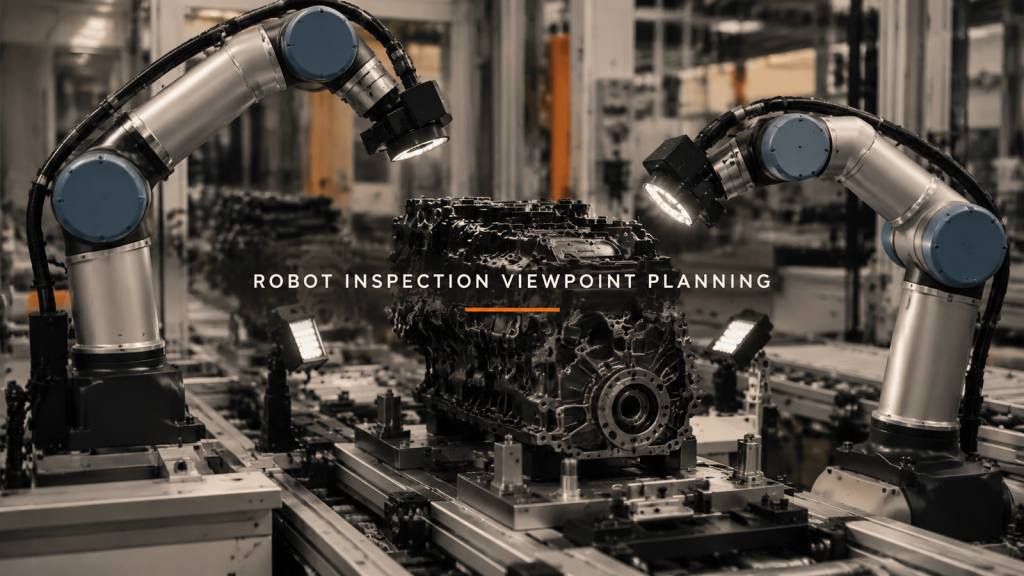
تصمیم بگیرید که کدام نقاط بازرسی، اطلاعات مفیدی از هدف ارائه میدهند، سپس شرایط تصویر و شواهد تصمیمگیری را اعتبارسنجی کنید.
ماشینکاری چهار ایستگاهی: فاصله مبنا و چرخش
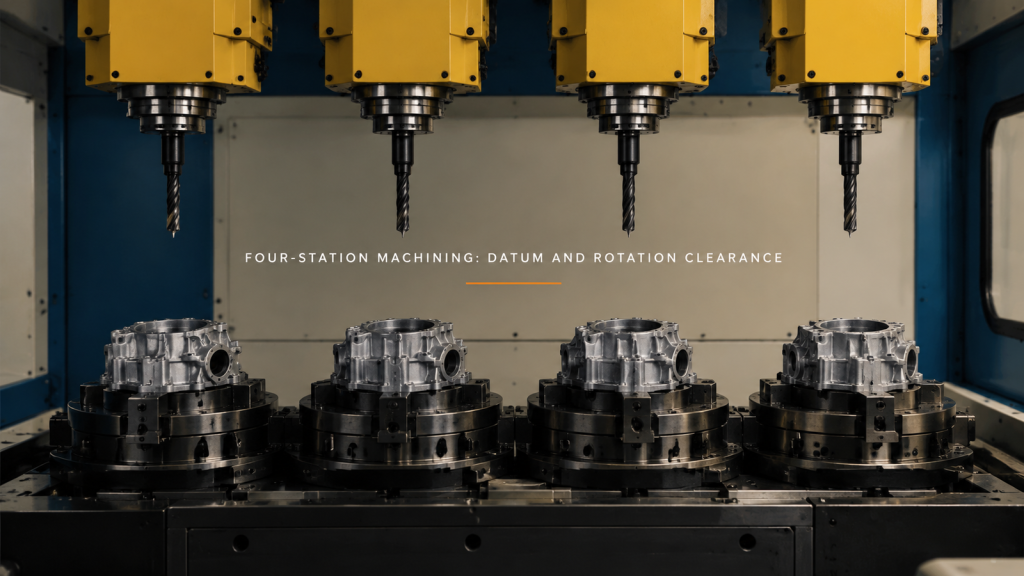
ماشینکاری چهار ایستگاهه را از نظر موقعیت قطعه کار، خروج ابزار و چرخش فیکسچر بررسی کنید. حرکت قابل مشاهده را از دقت اندازهگیری شده جدا کنید.
تعویض قطعات ماشینآلات: پشتیبانی قطعه و خروج گیره
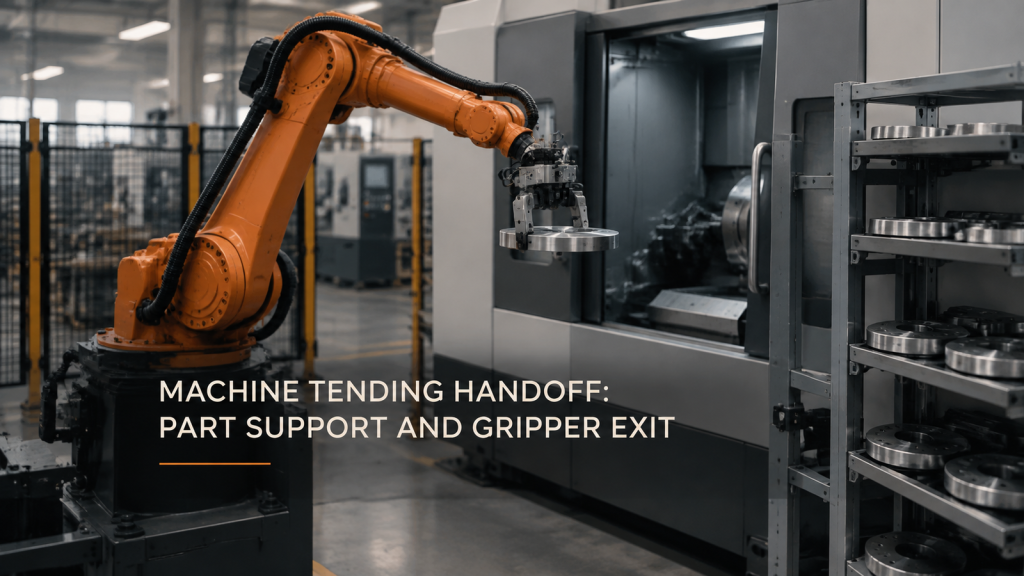
جابجایی و انتقال قطعات توسط ماشینآلات به پشتیبانی مداوم قطعه، فاصلهی بین قطعات و خروجی قابل استفادهی گیره بستگی دارد. دیسک و ابزار را با هم بررسی کنید.
ثبات مهرههای توزیعشده توسط ربات در گوشهها
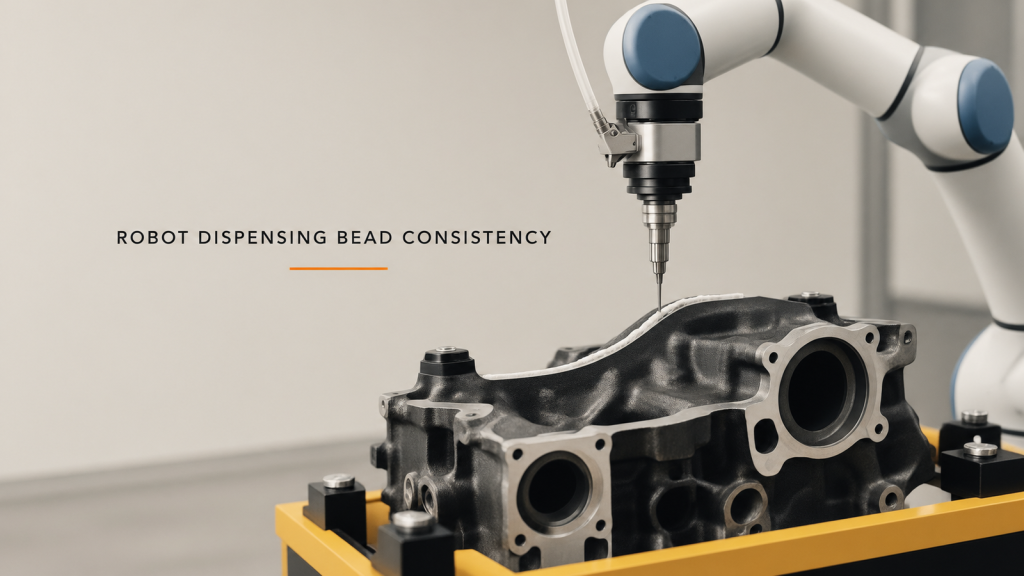
با اتصال سرعت گوشه، پاسخ جریان، وضعیت نازل و بررسی مهره واقعی، قوام مهره توزیع ربات را بررسی کنید.
رسیدگی به دستگاه نورد نخ: تنظیم جابجایی نخ
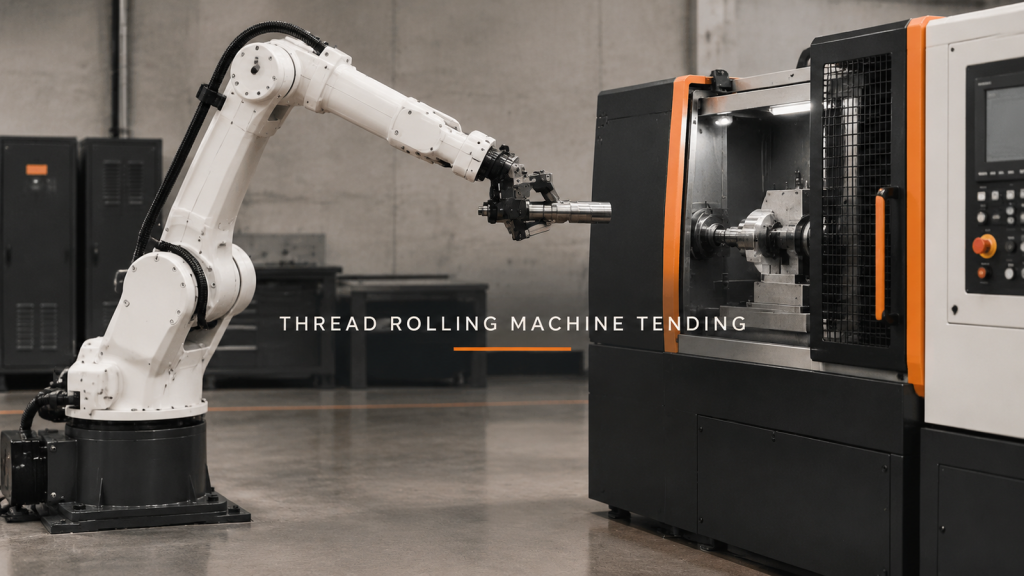
دستگاه نورد رزوه را برنامهریزی کنید و قبل از بررسی نتیجه نورد، اطراف قطعه کار را تراز کنید، تکیهگاه را منتقل کنید، آن را آزاد کنید و با خیال راحت آن را خارج کنید.
جوشکاری دو ربات: منطقه مشترک قبل از زمان چرخه
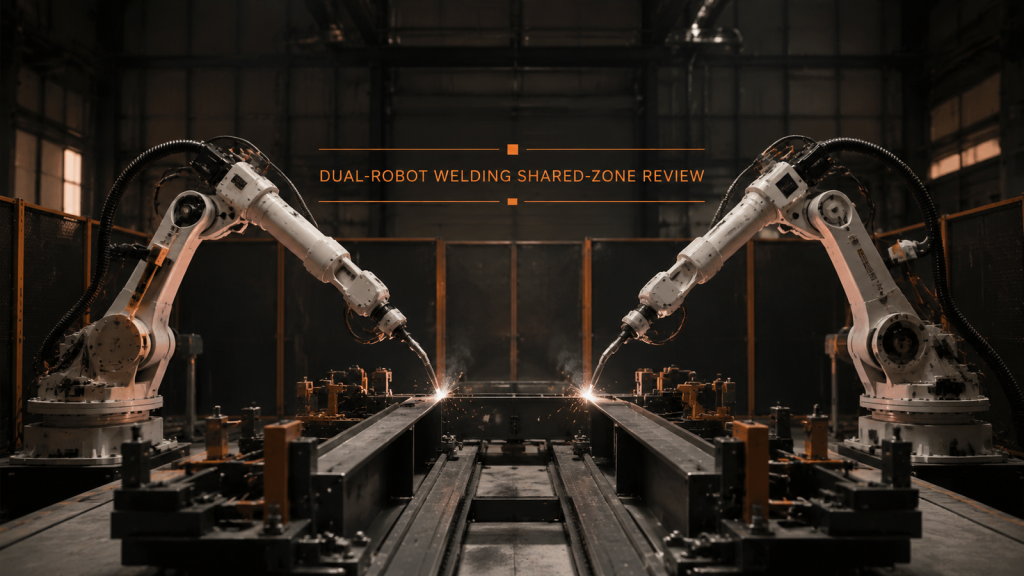
جوشکاری با دو ربات به مناطق کاری جداگانه، ورود به منطقه مشترک کنترلشده، حالتهای انتظار قابل پیشبینی و بازیابی تأیید شده قبل از سرعت نیاز دارد.