
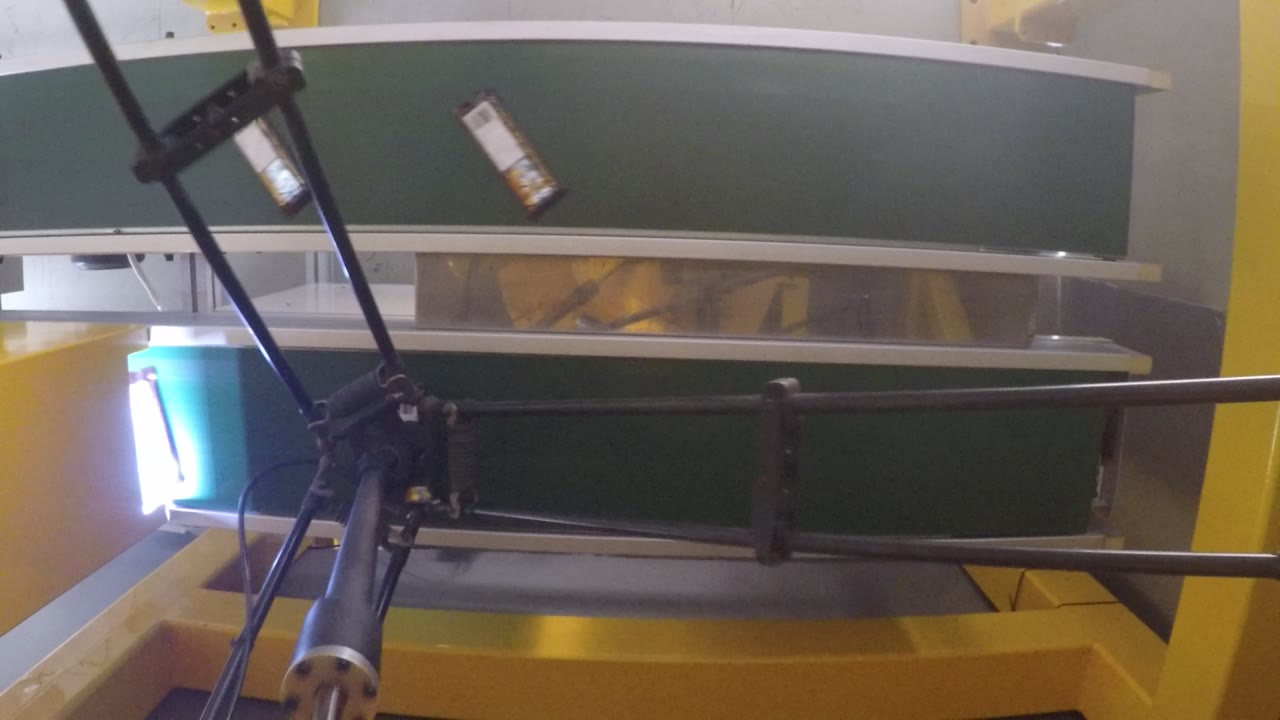
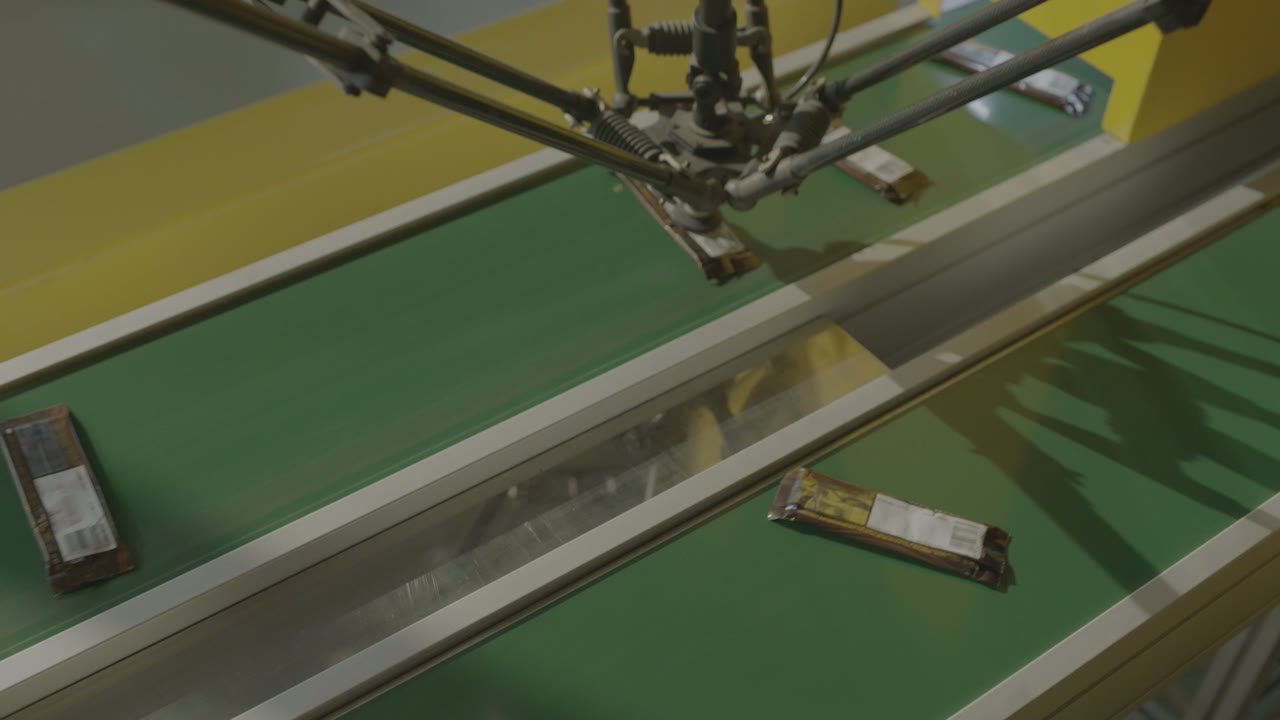
به طور خلاصه: دو نوار نقاله در کنار هم حرکت میکنند و یک ربات دلتا بین آنها نصب شده است. بستههای بستهبندی شده به صورت آزاد روی یک تسمه قرار میگیرند - با زوایای مختلف، شکافهای ناهموار - و ربات آنها را یکی یکی بلند میکند و با فاصله مساوی روی تسمه دیگر قرار میدهد - همان ورودی منظمی که اکثر ماشینهای پاییندستی به آن نیاز دارند. تسمهها هرگز متوقف نمیشوند. سه تصمیم در یک سلول مانند این قرار دارند: چگونه سر جمعکننده با بسته متناسب میشود، چگونه الگوی ورود با سرعت تسمه مطابقت دارد و دقیقاً هر بسته باید کجا فرود بیاید. آیا محصولی برای تنظیم دارید؟ در مورد خط خود با ما صحبت کنید.
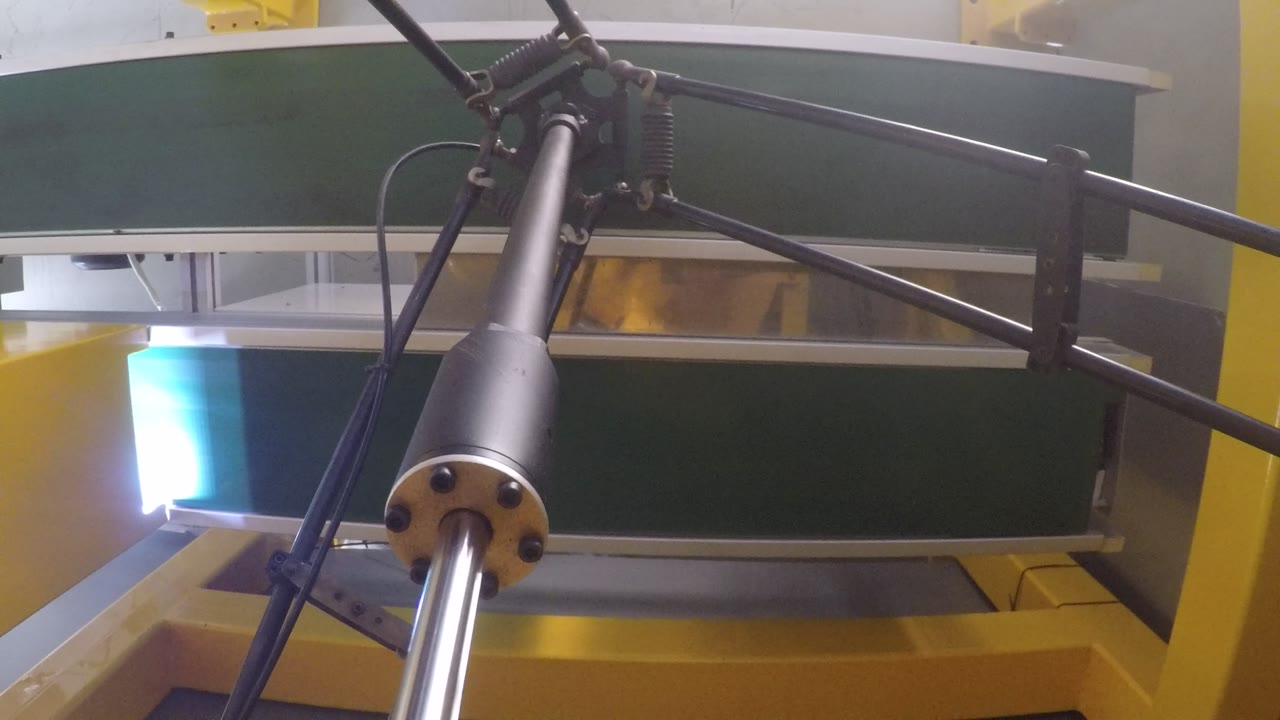
در یک نگاه
| محصول | بستههای تخت پیچیده شده (فیلم چاپی) |
| روند | انتخاب و قرار دادن از روی تسمه متحرک |
| اتوماسیون | یک ربات دلتا با یک سر جمع کننده کوچک تکی |
| تغذیه کنید | بستهها شل، با زاویه نامنظم و فاصله ناهموار به دستم میرسند |
| غذا خوردن | بستهها با فاصله مساوی روی تسمه دوم قرار داده شوند |
| حرکت تسمه ای | پیوسته - هیچ کدام از تسمهها برای ربات متوقف نمیشوند |
| روشنایی | یک نوار نورانی در امتداد لبه کمربند قرار دارد |
| نقش اپراتور | کنار خط، نه در چرخه |
مشکلی که این سلول به آن میپردازد
تقریباً هر خط بستهبندی یک نقطه دارد که در آن محصول بدون ترتیب خاصی از یک فرآیند خارج میشود و باید با ترتیب بسیار خاصی وارد دستگاه بعدی شود. انجام این کار با دست به این معنی است که شخصی در تمام طول شیفت پشت تسمه میایستد و به جای سرعت خود، با سرعت تسمه هماهنگ میشود و تک تک بستهها را لمس میکند.
این شغل برای یک دلتا مناسب است: بار کم، حرکات کوتاه، تکرار سریع، و وظیفهای که کاملاً با «الان کجاست، کجا باید باشد» تعریف میشود.
نحوه عملکرد سلول
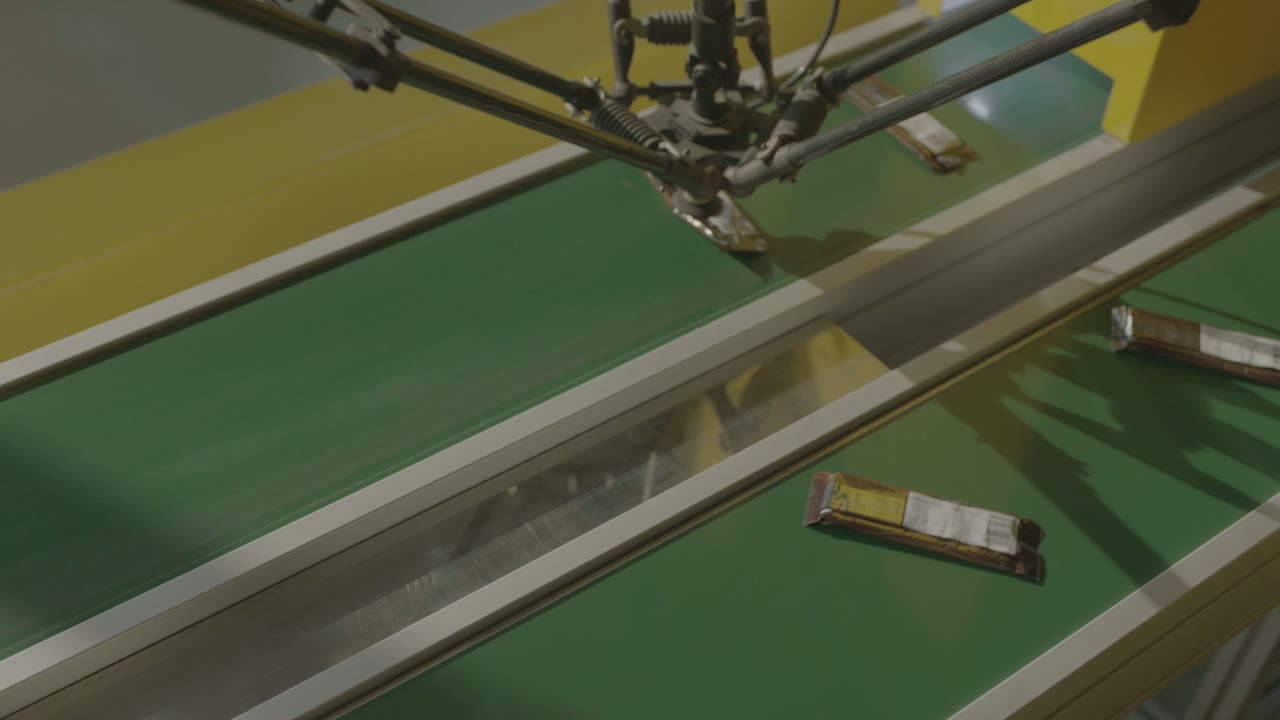
- رسیدن. بستهها در امتداد اولین تسمه و با هر زاویه و فاصلهای که فرآیند بالادستی آنها را باقی گذاشته است، قرار میگیرند.
- از میله چراغ راهنمایی عبور کنید. یک نوار نورانی در امتداد لبه کمربند کشیده شده است؛ دستههای ماهی هنگام عبور از کنار آن، به وضوح در مقابل کمربند دیده میشوند.
- انتخاب. ربات مستقیم پایین میآید، کوله پشتی را از صورتش میگیرد و بلند میکند.
- به آن طرف حرکت کنید. کوله پشتی را به کمربند دوم منتقل میکند.
- محل. بسته طوری تنظیم شده است که بستههای روی خروجی با فاصله بسیار یکنواختتری نسبت به زمان ورود به سیستم قرار گیرند.
- تکرار. کمربندها به حرکت خود ادامه میدهند؛ ربات آنها را به محض آمدنشان میگیرد.
سه تصمیم طراحی
۱. ابزار را به کوله پشتی وصل کنید، نه به ربات
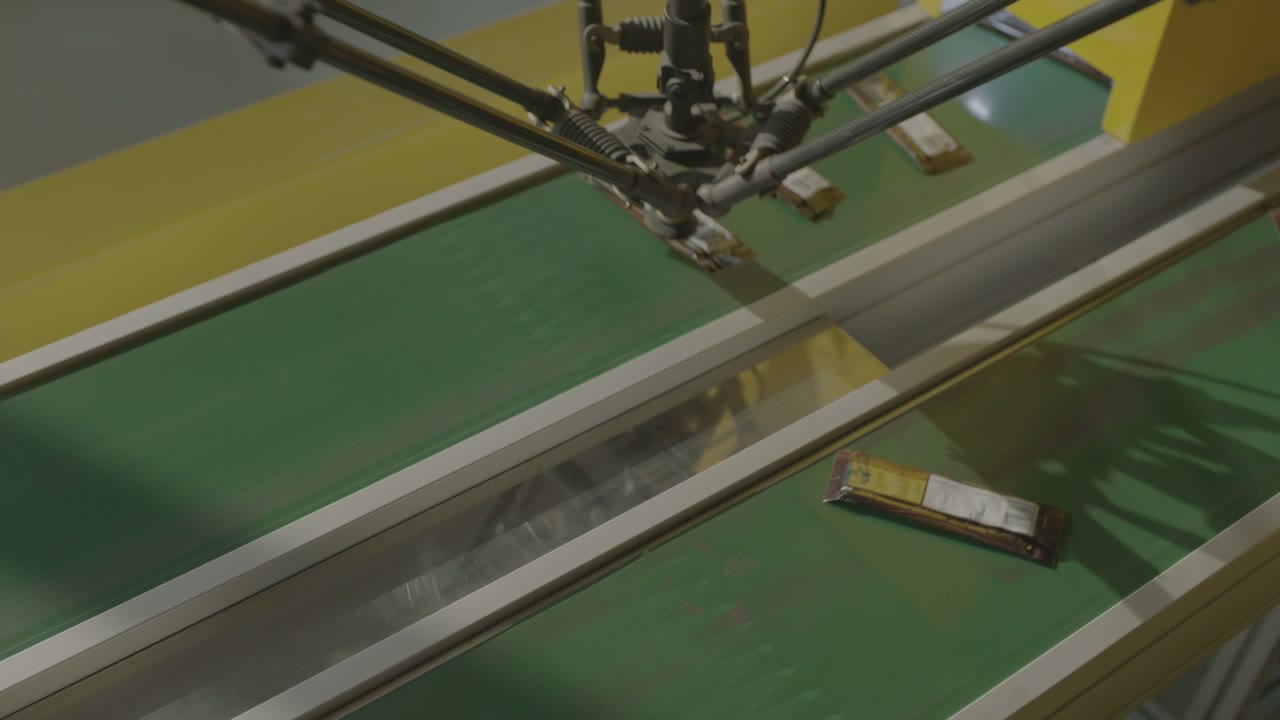
ابزار نهایی جایی است که اکثر پروژههای انتخاب کمربند موفقیت یا شکست را رقم میزنند. نکاتی که قبل از هر چیز دیگری باید حل و فصل شوند:
- جایی که بتوان گله را لمس کرد. فیلم چاپشده، درزها، یک مرکز نرم، محصولی که نباید علامتگذاری شود - سطح تماس قابل استفاده اغلب بسیار کوچکتر از بستهبندی است.
- نحوه رفتار گله هنگام بلند کردن. کولههای انعطافپذیر خم میشوند، و کولهای که در مسیر بالا رفتن خم میشود، فرود متفاوتی نسبت به کولهای که خم نمیشود، دارد.
- رهایی. برای ابزار خلاء، رهاسازی به اندازه برداشتن مهم است: بستهای که چند میلیثانیه دیگر به هدف میچسبد، خارج از هدف فرود میآید.
- تماس با غذا. اگر ابزار به جای بستهبندی، مستقیماً با غذا تماس پیدا کند، قوانین مربوط به جنس، تمیز کردن و بازرسی، طراحی را تغییر میدهند.
سوالی که باید زود حل شود: آیا هدف یک بسته در هر چرخه است یا چندین بسته؟ هدهای چند بستهای، توان عملیاتی را افزایش میدهند، اما تنها زمانی که الگوی ورود، امکان انتخاب چندگانه را فراهم کند.
۲. فاصله رسیدن را با سرعت تسمه نقاله مطابقت دهید
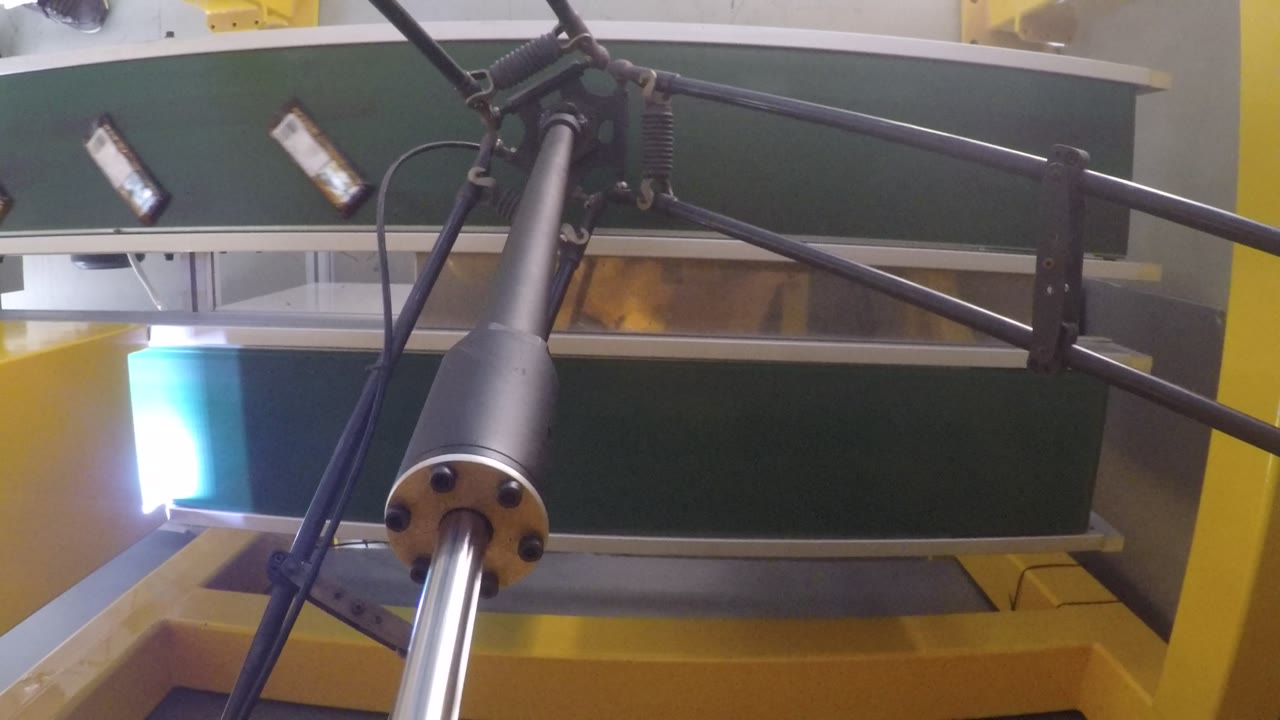
یک سلول جمعآوری تسمهای فقط بر اساس «تعداد بستهها در دقیقه» ارزیابی نمیشود. مهم این است که چند بسته در دقیقه از بازه کاری عبور میکنند و ربات قبل از ترک آن، چه تعداد از آنها را میتواند جمعآوری کند. سه اهرم:
- سرعت تسمه. کندتر به معنای یک پنجره طولانیتر است، اما به معنای صف طولانیتر نیز هست.
- تراکم اگر خیلی متراکم باشند، دستهها روی هم میافتند یا با هم تماس پیدا میکنند و نه ابزار و نه حسگر نمیتوانند آنها را از هم جدا کنند؛ اگر خیلی پراکنده باشند، ربات بیکار میماند.
- طول پنجره. محدوده برداشت توسط پوشش کاری ربات روی تسمه تنظیم میشود و وقتی یکی از رباتها نمیتواند به کار خود ادامه دهد، معمولاً یک ربات دوم به صورت سری جواب میدهد.
برداشتن بستههای از دست رفته در یک صف واقعی طبیعی است؛ مهم این است که چه اتفاقی برای آنها میافتد. تصمیم بگیرید که آیا بسته از دست رفته دوباره به گردش در میآید، توسط ایستگاه دوم گرفته میشود یا با دست برداشته میشود.
۳. مشخص کنید که گله باید کجا فرود بیاید
دقت قرارگیری توسط دستگاه بعدی تعریف میشود، نه توسط ربات. یک کارتنساز، یک بستهبندی جریان و یک درزگیر سینی هر کدام تلرانس مخصوص به خود را برای موقعیت و زاویه دارند و کل سلول باید از آن عدد به عقب طراحی شود.
- در مقابل هندسهای که دستگاه بعدی واقعاً روی آن شاخصگذاری میکند قرار دهید - یک شیار، یک دسته، یک جیب.
- تصمیم بگیرید که آیا خروجی در حین قرارگیری حرکت میکند یا خیر؛ قرار دادن روی یک تسمه متحرک، تلورانس را به زمانبندی و نه موقعیت آن اختصاص میدهد.
- الگوی قرار داده شده را به اندازه کافی منظم نگه دارید تا گرفتگی پایین دست از طریق پنجره چیدن به عقب برنگردد.
چه زمانی این طرحبندی مناسب است - و چه زمانی باید دقیقتر بررسی شود
- تناسب خوب: بستههای کوچک، سبک و تکرارپذیر؛ یک فرآیند بالادستی پیوسته؛ یک دستگاه پاییندستی که به یک تغذیه منظم نیاز دارد؛ و محصولی که تحمل جابجایی توسط یک ابزار کوچک را دارد.
- بیشتر ارزیابی کنید: محصولات چسبنده، گرد و غبارآلود یا بسیار انعطافپذیر؛ بستههایی که هنگام رسیدن با یکدیگر در تماس هستند؛ مناطق بهداشتی با مراقبت بالا (مانند مواد شوینده، مواد ابزار)؛ و محصولات ترکیبی که در آنها ابزار باید با محصول تعویض شود.
سوالات متداول
یک ربات یا چند ربات؟
از تعداد بستههایی که در دقیقه از پنجره عبور میکنند و تعداد بستههایی که یک ربات میتواند در آن پنجره حمل کند، شروع کنید. وقتی یکی از رباتها نمیتواند به سرعت به مسیر خود ادامه دهد، معمولاً دو ربات که به صورت سری در امتداد یک نوار قرار دارند، جواب میدهند - دومی هر چه را که اولی باقی میگذارد، برمیدارد.
آیا تسمه باید متوقف شود؟
خیر. در این سلول هر دو تسمه به طور مداوم کار میکنند. متوقف کردن یک تسمه برای برداشت فقط در خطوط کند یا برای محصولات سنگین معقول است.
چه چیزی دقت را تعیین میکند؟
دستگاه بعدی. ابتدا تلرانس آن را تعیین کنید، سپس ابزار، روش قرارگیری و اینکه آیا خروجی در حین قرارگیری حرکت میکند یا خیر را انتخاب کنید.
یک طرح و تخمین زمان چرخه دریافت کنید
برای ما ارسال کنید:
- ابعاد محصول، وزن و جنس بستهبندی
- محلهایی که ممکن است محصول لمس شود و هرگونه الزامات بهداشتی
- تعداد بستههای ورودی و خروجی در دقیقه، و نحوه رسیدن بستهها (تراکم، جهتگیری)
- دستگاه بعدی چیست و تحمل ورودی آن چیست؟
- طرح بندی خط و فضای موجود روی تسمه ها
ما با یک پیشنهاد طرحبندی سلول و یک تخمین زمان چرخه پاسخ خواهیم داد.
دریافت طرح و تخمین زمان چرخه → یا پست الکترونیک sales@evsrobot.com
فیلم در محل تولید یکی از شرکا فیلمبرداری شده است. نرخ، دقت و ارقام محصول از آن محل عمومی نیستند و در اینجا ارائه نشدهاند.