
Los Equipo editorial de EVST Última actualización: 22 de julio de 2026
Los proyectos de automatización rara vez fracasan porque el robot sea defectuoso. El motivo del fracaso de los proyectos de automatización casi siempre se revela después de la entrega, y cinco causas lo explican en su mayoría: herramientas de extremo de brazo subestimadas, tiempo de ciclo calculado a partir de la hoja de especificaciones del robot, cambios de producción con alta complejidad, una planta que no estaba preparada en torno a la celda y la falta de un responsable de la celda tras la entrega.
Este es un análisis del lado del comprador. Si aún se encuentra en la etapa de preselección, nuestro lista de verificación de evaluación de proveedores Este artículo trata sobre la debida diligencia de los proveedores; el presente artículo retoma el tema donde termina el anterior.
¿Por qué fracasan los proyectos de automatización una vez que el hardware ya está instalado?
En el primer proyecto de automatización, hay un momento específico en el que el ambiente cambia. Se abre la caja, se atornilla el brazo, se enciende el panel de control y comienza a moverse. Todos toman una foto. Entonces alguien pregunta cuándo empezará a fabricar piezas, y la respuesta sincera es que dentro de seis a diez semanas, no el próximo martes.
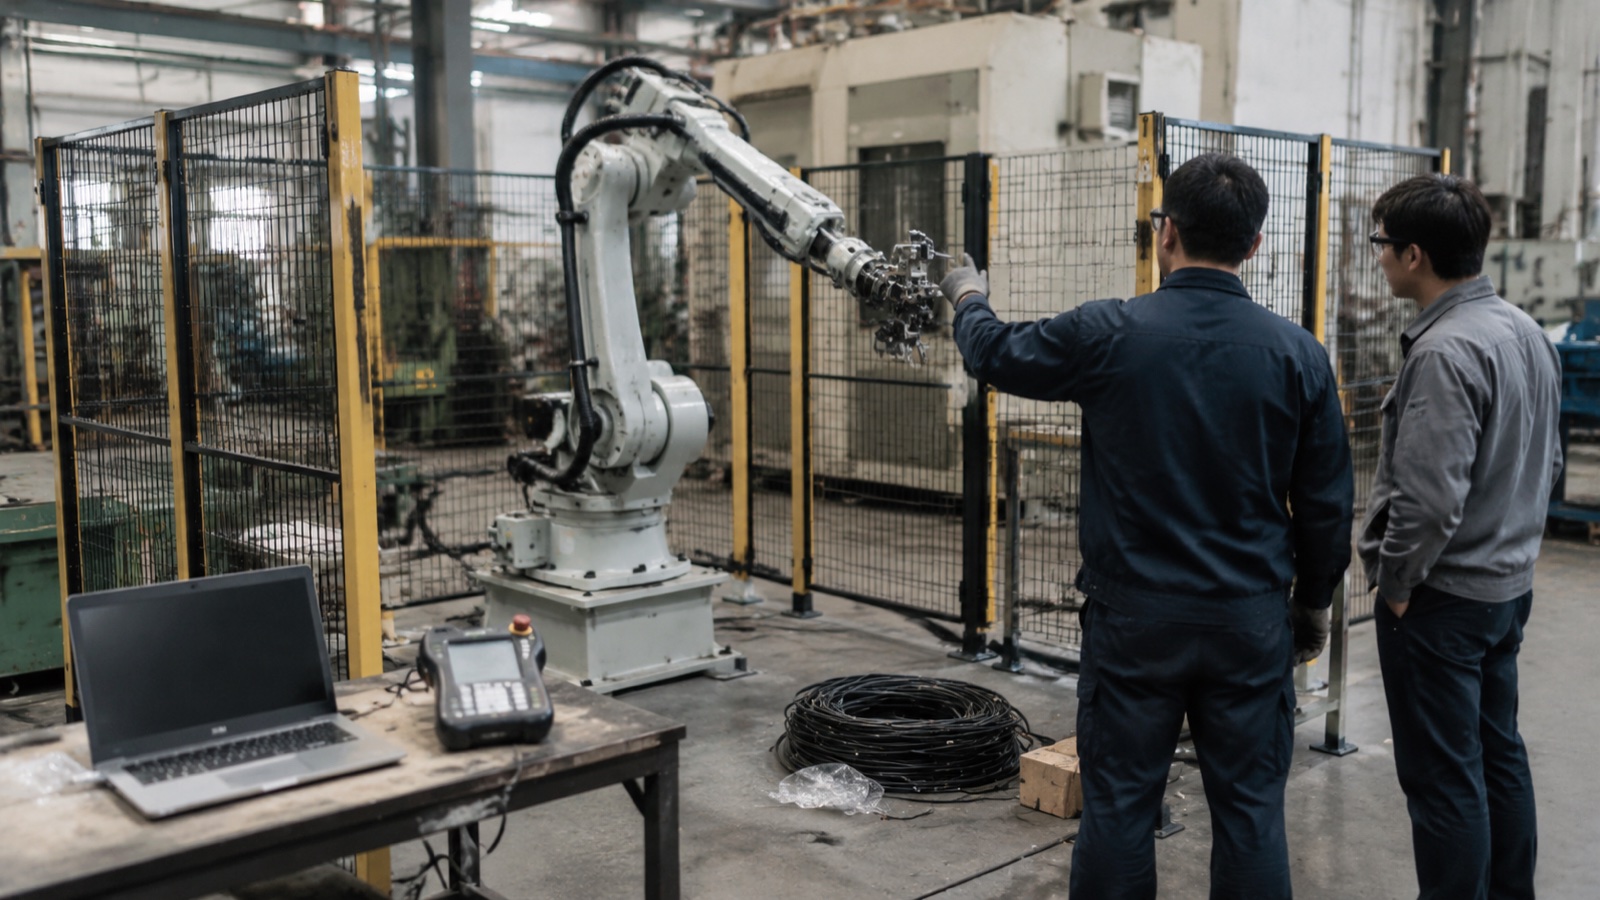
Esa brecha es donde se comen los presupuestos. El brazo nunca fue la parte difícil. Según el Federación Internacional de RobóticaEl parque mundial de robots industriales en funcionamiento ha superado los cuatro millones de unidades, y el hardware robótico se ha convertido en un producto bastante estandarizado y ampliamente disponible en todos los rangos de precios. Lo que no se ha estandarizado es todo lo que convierte un brazo en una célula: la herramienta en su extremo, las piezas que se le suministran, la valla que lo rodea y el personal que lo mantiene en funcionamiento. Estos elementos son específicos de cada proyecto, y es ahí donde residen realmente los plazos y los costes.
Las cinco causas que se mencionan a continuación no son nada del otro mundo. Cada una de ellas es evidente antes de firmar un contrato, si el comprador sabe qué preguntas hacer.
Causa 1: La pinza fue tratada como un accesorio.
En un presupuesto, las herramientas de extremo de brazo (EOAT, por sus siglas en inglés) suelen aparecer como una sola línea cerca del final, a veces sin precio, a veces como "Por determinar, pendiente de muestra de la pieza". Esa línea suele ser el elemento con el plazo de entrega más largo y el de mayor riesgo en toda la línea de producción.
La razón es que un brazo robótico es un producto de catálogo con una repetibilidad conocida, mientras que una pinza es un mecanismo diseñado a medida que debe soportar el contacto con una pieza de trabajo real, variable, a veces aceitosa o caliente, miles de veces por turno. El vacío funciona hasta que la superficie presenta una marca de desmoldeo. Una abrazadera de dos dedos funciona hasta que la pieza fundida presenta rebabas en la superficie de agarre. Una herramienta magnética funciona hasta que alguien pasa una variante de aluminio por la misma línea.
En la práctica, nuestro equipo de entrega planifica el EOAT como si fuera un pequeño proyecto de diseño de maquinaria en lugar de un accesorio, porque eso es lo que es. El diseño, la fabricación y la depuración de una pinza compleja suelen llevar entre cuatro y ocho semanas, y es normal que la primera herramienta física necesite una revisión tras ver las piezas reales. Un plan de proyecto que asume que la pinza llega terminada junto con el robot ya ha perdido un mes que no estaba presupuestado.
Evítalo antes de firmar: Exija al proveedor que cotice el EOAT como un entregable independiente, con precio y plazo de entrega definidos, y que envíe muestras de producción reales (no CAD, y que no sean las de buena calidad) antes de que se finalice el diseño de la herramienta. Pregunte explícitamente quién pagará la segunda revisión si la primera herramienta no sujeta la pieza.
Causa 2: El tiempo de ciclo no coincide con las especificaciones.
Las hojas de datos de los robots publican el rendimiento de movimiento en condiciones ideales con una carga útil nominal. Los cálculos de ventas basados en esas cifras producen valores de producción que una celda real no alcanzará, y el comprador no descubre la deficiencia hasta las pruebas de aceptación.
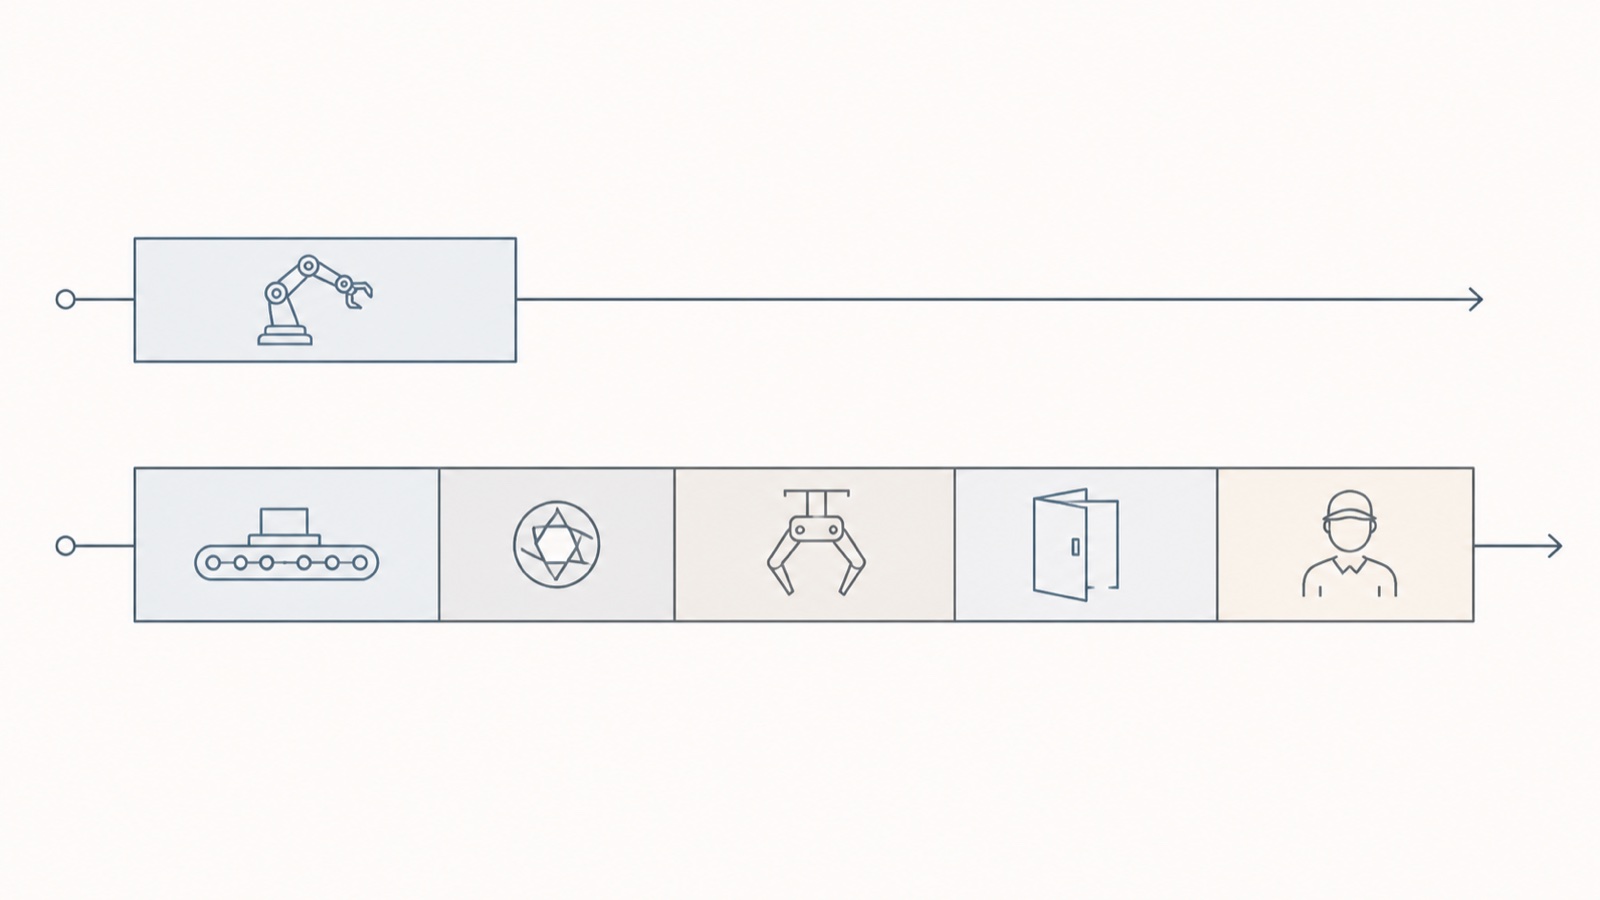
El tiempo de ciclo real de una celda es la suma del movimiento del robot, la presentación de la pieza, cualquier tiempo de espera de visión o medición, la activación de la herramienta, la espera de sincronización de la máquina y la intervención del operador. Solo el primero de estos pasos se encuentra en la hoja de datos. Un movimiento de recogida y colocación que requiere 2.1 segundos de movimiento del robot puede convertirse fácilmente en un ciclo de estación de 5 segundos una vez que la cinta transportadora se indexa, la cámara captura y procesa la imagen, la pinza se cierra y confirma, y la puerta CNC termina de abrirse. Ninguno de estos pasos constituye un defecto. Simplemente no son movimientos del robot y no se contabilizaron.
La intervención humana es el factor que menos se tiene en cuenta. Si un operario tiene que reorientar una pieza de cada doce o solucionar un atasco dos veces por turno, ese tiempo debería incluirse en el cálculo del ciclo, pero normalmente no se tiene en cuenta.
Evítalo antes de firmar: Exija al proveedor que indique el rendimiento como una cifra garantizada de piezas por hora en el límite de la celda, medida durante una ejecución continua de longitud definida, con las condiciones de la prueba de aceptación estipuladas en el contrato. Pregunte qué sucede con esta cifra cuando las piezas entrantes llegan al límite de tolerancia en lugar de al valor nominal. Un proveedor que solo cotiza el tiempo de movimiento del robot está cotizando una máquina diferente a la que usted adquirirá.
Causa 3: Una planta con alta variedad de productos adquirió una solución de alto volumen.
La mayoría de los cálculos publicados sobre el retorno de la inversión en robótica parten de la base de que una planta produce una sola pieza en lotes grandes. Muchas plantas, sobre todo talleres y fabricantes por contrato, producen 40 números de pieza en lotes de 80. Estos son problemas distintos, y el segundo es mucho más difícil de automatizar de forma rentable.
Las matemáticas son implacables. Consideremos una celda que requiere 40 minutos para el cambio: intercambiar las mordazas de la pinza, recargar el dispositivo, ejecutar el programa y verificar nuevamente la primera pieza. Si el lote promedio requiere 60 minutos de producción, esa celda dedica aproximadamente el 40 % de su tiempo disponible a no producir, y la mano de obra "ahorrada" se consume en parte por un técnico de configuración que ahora es más capacitado y más caro que el operario reemplazado. El argumento comercial que parecía sólido con una tasa de utilización teórica se desmorona con la tasa real.
Esto no es un argumento en contra de la automatización de trabajos de alta variedad. Es un argumento que plantea que estos trabajos deben automatizarse de manera diferente: herramientas de cambio rápido con referencias repetibles, sistemas de fijación de punto cero, bibliotecas de programas organizadas por familia de piezas en lugar de por pieza individual, y a menudo un robot colaborativo que se pueda redistribuir en lugar de una celda aislada que no lo permita. El objetivo del diseño es reducir el tiempo de cambio a minutos, no a segundos de ciclo.
Evítalo antes de firmar: Proporcione al proveedor su mezcla real de piezas y distribución del tamaño del lote, no sus tres piezas principales, y exija un tiempo de cambio especificado entre dos piezas con nombre y realmente diferentes. Luego, verifique si el modelo de recuperación de la inversión utiliza ese tiempo de cambio. Análisis del período de recuperación de la automatización Explica cómo el cambio de configuración y la utilización afectan el valor de recuperación de la inversión.
Causa 4: La planta alrededor de la célula no estaba lista.
Un robot es un dispositivo de precisión que parte de la premisa de que el mundo es repetible. Las fábricas, en cambio, no suelen serlo, y la célula lo demuestra con una claridad inusual.
La inconsistencia en las piezas recibidas es el problema más común. El ensamblaje manual absorbe la variación de forma imperceptible, ya que la persona la compensa sin pensarlo. Un robot no compensa. Las piezas fundidas que varían tres milímetros entre proveedores, las piezas cortadas con láser con rebabas inconsistentes o las barras de material entregadas con longitudes mixtas pueden detener una celda que funcionó a la perfección durante la prueba de aceptación en fábrica con piezas nominales.
La estrategia de fijación y referencia es el segundo problema. Si la posición de la pieza en la fijación depende de la precisión con la que se coloque, el robot hereda esa incertidumbre y el proceso se ejecuta con la precisión que permita la etapa de carga, independientemente de la repetibilidad declarada del brazo.
La seguridad es el tercer factor, y es el que con mayor frecuencia retrasa la aprobación en lugar de la producción. ISO-10218 2: 2025La evaluación de riesgos y la protección a nivel de celda son responsabilidad del integrador del sistema, no del fabricante del robot. Un brazo robótico entregado nunca es una celda que cumpla con la normativa por sí solo. Se deben instalar cercas, puertas de acceso interconectadas, escáneres de área, lógica con clasificación de seguridad y la evaluación de riesgos documentada que los respalda antes de que la celda pueda operar legalmente en producción, y para aplicaciones colaborativas, los límites de fuerza y presión descritos en ISO / TS 15066 deben validarse con la herramienta y la pieza de trabajo reales, no con el brazo desnudo. Los compradores que asumen que "robot colaborativo" significa "no se requiere evaluación de riesgos" se sorprenden constantemente. Guía para la integración de celdas según la norma ISO 10218-2:2025 Establece qué responsabilidades recaen sobre el integrador y cuáles sobre el usuario final.
El cuarto obstáculo, poco atractivo, son los servicios públicos. La tensión y la frecuencia de suministro, el volumen de aire comprimido disponible a la presión requerida, la planitud del suelo y la capacidad de carga, las conexiones de red y la extracción de humos deben verificarse según los requisitos de la celda. El aire es el problema recurrente. Un compresor de planta que alimenta sin problemas herramientas manuales puede dejar sin aire a una celda con una herramienta de vacío multizona, y el síntoma se asemeja más a una falla de una pieza que se cae que a un problema de aire.
Evítalo antes de firmar: Solicite como entregable contractual una especificación escrita sobre la preparación del sitio, que incluya las tolerancias de las piezas entrantes, los requisitos de servicios públicos, las condiciones del piso y del espacio, y quién es el responsable de la evaluación de riesgos. Luego, pregunte cuál de esos puntos anula la garantía de rendimiento si no se cumple.
Causa 5: Nadie era dueño de la celda después del traspaso.
Los ingenieros de puesta en marcha se marchan. Seis meses después, falla un servomotor o llega una pieza nueva y hay que editar el programa, y entonces surge la pregunta: ¿quién se encarga de eso? En muchas plantas, la respuesta es nadie.
Esto se debe a dos factores. El primero es que la capacitación de operadores y personal de mantenimiento se programa durante la semana de puesta en marcha, cuando la celda aún se está depurando y quienes necesitan la capacitación están ocupados operando el resto de la planta. Se lleva a cabo, se aprueba y prácticamente no se conserva nada. El segundo es que las piezas de repuesto y el soporte técnico nunca se especificaron, sino que se dieron por sentados.
Es fundamental destacar la importancia del soporte transfronterizo, ya que es en este ámbito donde la automatización importada supera con creces a la producción nacional. Las piezas de repuesto suelen ser un problema de aduanas y papeleo antes que un problema de fabricación: una placa controladora que se envía en dos días puede permanecer dos semanas en trámites aduaneros, y una celda inactiva durante dos semanas cuesta mucho más que la propia pieza. Las diferencias horarias lo complican aún más. Una avería matutina en Europa o América llega a un proveedor asiático al final de su jornada laboral, lo que convierte una conversación de diagnóstico de dos horas en un intercambio de dos días.
Evítalo antes de firmar: Negocie la disponibilidad de un kit de repuestos esenciales en sus instalaciones como parte del pedido original, en lugar de solicitarlo solo cuando algo se rompe; obtenga un compromiso por escrito sobre el tiempo de respuesta con un soporte local específico (no una dirección de correo electrónico); y programe la capacitación como una sesión de pago independiente entre dos y cuatro semanas después del inicio de la producción, cuando los operadores tengan preguntas reales.
Las cinco causas principales de un vistazo
| Causa de fallo | Señal de alerta temprana | Preguntas que debe hacerle al proveedor antes de firmar. |
|---|---|---|
| EOAT tratado como un accesorio | El Gripper es un único artículo sin precio, o "Por determinar, pendiente de muestra". | ¿Cuál es el plazo de entrega y el precio del EOAT como entregable independiente, y quién paga la segunda revisión si la primera herramienta no sujeta la pieza? |
| Tiempo de ciclo según la hoja de especificaciones | El rendimiento se expresa en segundos de movimiento del robot; no se ha definido ninguna prueba de aceptación. | ¿Garantizan la cantidad de piezas por hora en el límite de la celda durante una ejecución continua, con las condiciones de prueba estipuladas en el contrato? |
| Trabajo de alta variedad en un diseño de alto volumen | El modelo de recuperación de la inversión asume una parte y una alta utilización. | ¿Cuál es el tiempo de transición entre estos dos números de pieza específicos y se incluye ese dato en el cálculo del retorno de la inversión (ROI)? |
| La planta no está lista alrededor de la célula. | No hay especificaciones escritas sobre la preparación del sitio; no está clara la responsabilidad de la evaluación de riesgos. | ¿Qué tolerancia de las piezas de entrada, volumen de aire y potencia asume la celda, y quién es el responsable de la evaluación de riesgos según la norma ISO 10218-2? |
| No se posee la propiedad después de la entrega. | La formación se incluye en la semana de puesta en marcha; no hay lista de repuestos. | ¿Qué incluye el kit de repuestos recomendado para usar en las instalaciones, cuál es su compromiso de respuesta local y se puede programar la capacitación después del inicio de la producción? |
En qué son realmente peores los proveedores chinos
Los compradores que se abastecen de China, que Informe mundial sobre robótica de la Federación Internacional de Robótica Se identifica como el mercado más grande del mundo para robots industriales; por lo general, se muestra una lista de ventajas y ninguna de desventajas, lo que dificulta creer en las ventajas. La versión honesta es más útil.
Precisión absoluta en los entornos más exigentes. Para la gran mayoría de trabajos de soldadura, paletización, operación de máquinas y manipulación, los brazos de fabricación china ofrecen índices de repetibilidad totalmente adecuados y comparables a los de las marcas japonesas y europeas consolidadas de la misma categoría de carga. En el extremo superior del rango de precisión, especialmente en aplicaciones que requieren una precisión absoluta calibrada para trayectorias programadas fuera de línea en lugar de puntos de referencia, las marcas consolidadas aún tienen ventaja en herramientas de calibración y estabilidad térmica a largo plazo. Si su aplicación se encuentra en este rango, esto debería ser determinante para la compra.
Calidad de la documentación. La calidad de los manuales traducidos al inglés varía, y la diferencia se acentúa al pasar del manual del brazo robótico a la referencia de códigos de error del controlador y las notas de configuración del bus de campo. El personal de mantenimiento es quien más lo nota. Conviene solicitar la documentación de servicio completa en inglés antes de realizar el pedido, en lugar de después.
Problemas relacionados con las zonas horarias y la comunicación. Es un problema real, que no se soluciona con buenas intenciones. Se puede gestionar con un contacto de soporte designado, un intervalo de tiempo diario acordado y un único procedimiento de escalamiento, pero un comprador que espere respuestas inmediatas con una diferencia horaria de ocho horas se sentirá frustrado.
Plazo de entrega de piezas de repuesto. Como se mencionó anteriormente, este es el elemento más importante de esta lista. También es el que más se beneficia de una buena planificación: un kit de repuestos disponible en el sitio, especificado al momento de realizar el pedido, reduce una interrupción de dos semanas a solo dos horas.
Valor de reventa y valor residual. Los mercados secundarios valoran más las marcas consolidadas. Si para su equipo financiero es importante una salida a cinco años o una financiación respaldada por activos, ese descuento es real y debe estar incluido en el modelo.
Ninguno de estos argumentos se opone a la compra a proveedores chinos. Argumentan a favor de incluir estos costos en el precio. Un comprador que negocia repuestos, documentación, compromisos de respuesta y soporte local en el pedido original suele obtener un costo total de propiedad menor que aquel que solo compara los precios de las máquinas y descubre estos elementos posteriormente, al momento de la compra.
¿En qué situación queda el comprador?
Cada una de las causas de esta lista es un problema de alcance, no un problema tecnológico, y cada una de ellas es más económica de solucionar en una especificación que durante una semana de puesta en marcha. El patrón en los proyectos exitosos es común: EOAT diseñado en función de piezas reales, rendimiento garantizado en el límite de la celda, tiempo de cambio tratado como un objetivo de diseño, especificación escrita de preparación para el sitio y términos de soporte negociados antes de la orden de compra en lugar de después de la primera avería.
EVST (EVS TECH CO., LTD), un fabricante e integrador de robótica con sede en Chengdu, fundado a finales de 2018, ofrece proyectos de automatización en más de 100 países, y el patrón es lo suficientemente consistente como para que nuestro equipo de entrega ahora trate esos cinco elementos como puntos de control del alcance en lugar de como extras opcionales. Los compradores que estén trabajando en una especificación y deseen una segunda opinión sobre herramientas, supuestos de rendimiento o términos de soporte pueden ponerse en contacto con nuestro equipo a través de evsrobot.com.
Preguntas frecuentes
¿Por qué fracasan los proyectos de automatización incluso cuando el robot funciona correctamente?
Porque un robot en funcionamiento no es una célula de producción en funcionamiento. Los fallos más comunes tras la entrega son: herramientas de extremo de brazo diseñadas demasiado tarde con información incompleta de las piezas, rendimiento calculado a partir del tiempo de movimiento del robot en lugar del tiempo de ciclo completo de la estación, tiempo de cambio que anula la viabilidad económica en plantas con alta variedad de productos, variaciones en las piezas entrantes y deficiencias de seguridad o utilidad para las que la planta no estaba preparada, y falta de una responsabilidad definida en cuanto al mantenimiento, las piezas de repuesto y la reprogramación una vez que el integrador se marcha.
¿Cuánto tiempo tarda realmente la puesta en marcha del robot después de la entrega?
Más largo de lo que la mayoría de los compradores primerizos prevén. La instalación mecánica es rápida, pero la depuración de herramientas con piezas reales, el ajuste del programa, la validación de seguridad y las pruebas de aceptación son los factores que determinan el cronograma. Solo las herramientas para el extremo del brazo suelen requerir de cuatro a ocho semanas de diseño y fabricación, además de al menos una revisión después de que se ajusten a las piezas de producción. Solicite al proveedor un cronograma detallado por instalación, herramientas, programación, validación de seguridad y aceptación, en lugar de una única línea de puesta en marcha.
¿Qué preguntas debo hacerle a un proveedor de robots antes de firmar el contrato?
Cinco aspectos son los más importantes: ¿cuál es el plazo de entrega con precio para las herramientas de extremo de brazo como entregable independiente?; ¿garantizará piezas por hora en el límite de la celda bajo condiciones de aceptación definidas?; ¿cuál es el tiempo de cambio entre dos números de pieza específicos de mi mezcla actual?; ¿qué condiciones de preparación del sitio asume la celda y quién es el responsable de la evaluación de riesgos ISO 10218-2?; y ¿qué kit de repuestos, contacto de soporte local designado y tiempo de respuesta se incluyen con el pedido?
¿Es arriesgado comprar robots industriales de China?
Los riesgos son específicos y manejables, no generales. La calidad y la repetibilidad del hardware en aplicaciones convencionales de soldadura, paletización y manipulación son, en general, comparables a las de marcas consolidadas de la misma categoría de carga. Las deficiencias reales radican en la calidad de la documentación de servicio en inglés, el tiempo de entrega de las piezas de repuesto en aduanas, las dificultades de respuesta por diferencia horaria, la precisión absoluta en el extremo más exigente del rango de precisión y un menor valor de reventa en el mercado secundario. Cada una de estas deficiencias puede negociarse o ajustarse en el momento de la compra, lo que resulta considerablemente más económico que descubrirlas durante una parada de la línea de producción.
¿Quién es el responsable de la seguridad de la celda robótica, el fabricante del robot o el integrador?
Según la norma ISO 10218-2:2025, la evaluación de riesgos y la protección a nivel de celda son responsabilidad del integrador del sistema, no del fabricante del robot. El brazo robótico es un componente; el vallado, los enclavamientos, los escáneres de área, la lógica de seguridad y la evaluación de riesgos documentada son responsabilidad de quien integra la celda. Para aplicaciones colaborativas, los límites de fuerza y presión descritos en la norma ISO/TS 15066 deben validarse con la herramienta y la pieza de trabajo instaladas, no con el brazo sin protección.
¿Debería automatizarse un taller con una gran variedad de productos y un volumen de producción bajo?
A menudo sí, pero con un objetivo de diseño diferente. Las plantas de alta variedad deberían especificar tiempos de cambio en lugar de segundos de ciclo, lo que impulsa el diseño hacia herramientas de cambio rápido con referencias repetibles, fijación de punto cero, bibliotecas de programas organizadas por familia de piezas y, frecuentemente, un robot colaborativo redistribuible en lugar de una celda fija cercada. Un modelo de recuperación de la inversión basado en la utilización de piezas individuales no sobrevivirá al contacto con una variedad de 40 números de pieza.
Puntos Clave
- Los proyectos de automatización rara vez fallan por problemas con el hardware del robot. Fallan en la brecha entre el brazo robótico entregado y la celda en funcionamiento, y esa brecha es un problema de planificación que se hace evidente antes de firmar el contrato.
- El utillaje para el extremo del brazo robótico es un proyecto de diseño de máquina a medida, no un accesorio. Cotícelo por separado, prográmelo por separado, envíe muestras de producción reales y acuerde de antemano quién pagará la segunda revisión.
- Insista en un rendimiento garantizado en piezas por hora en el límite de la celda bajo condiciones de aceptación por escrito. Los segundos de movimiento del robot que aparecen en la hoja de datos no constituyen un compromiso de rendimiento.
- En plantas con alta variedad de productos, el tiempo de cambio es el objetivo de diseño, no el tiempo de ciclo. Proporcione al proveedor la combinación real de piezas y verifique que el tiempo de cambio indicado aparezca en el modelo de recuperación de la inversión.
- Según la norma ISO 10218-2:2025, la evaluación de riesgos y la protección a nivel de celda corresponden al integrador del sistema, y un brazo robótico entregado nunca constituye por sí solo una celda que cumpla con la normativa.
- Negociar el kit de repuestos in situ, el contacto de soporte local designado, el compromiso de respuesta y la capacitación posterior a la puesta en marcha en la orden de compra original. Si se compran más tarde, durante una parada, los cuatro elementos cuestan más.
Acerca del autor: El equipo editorial de EVST escribe sobre automatización industrial para equipos de ingeniería y operaciones que especifican su primera o próxima celda robótica. EVST es un fabricante e integrador de robótica con sede en Chengdu, que ofrece proyectos de automatización en más de 100 países y cuenta con la certificación IATF16949 para el sector automotriz y las certificaciones CE/SGS/TUV de terceros en todas sus líneas de productos.
Escrito por Equipo editorial de EVST
Revisado por: Equipo editorial de EVST
Última actualización:
Método: La herramienta EVST Five-Cause Post-Delivery Screen es una ayuda para la planificación por parte del comprador, destinada a definir el alcance de una celda robótica antes de firmar el contrato; no se trata de una prueba de aceptación ni de un sustituto de la evaluación de riesgos del integrador del sistema.
Política editorial · Política de correcciones · Términos de uso