
Robots industriales MOKA: Guía de modelos y selección
Comparación de robots MOKA SCARA, colaborativos, de seis ejes, de soldadura, paletización y de carga pesada. Primero, elige el tipo de robot que mejor se adapte al proceso y, a continuación, evalúa la capacidad de carga, el alcance, la instalación y la protección según las condiciones de operación reales.
Cómo seleccionar una familia de robots MOKA
Los robots SCARA son ideales para tareas planas y compactas, los modelos colaborativos permiten aplicaciones cerca del usuario, y los modelos industriales de seis ejes o de paletización abarcan movimientos más amplios y cargas más elevadas. Compare los valores solo después de seleccionar la arquitectura de robot adecuada.
Comparación de modelos de robots MOKA por aplicación
Filtre por modelo, categoría de robot, ejes, carga útil y alcance tras seleccionar el tipo de movimiento requerido. Revise detenidamente los valores nominales y máximos donde aparezcan, y confirme la instalación y el paquete de procesamiento antes de la compra.
| Imagen | Modelo | Categoría | Ejes | carga útil | Radio de movimiento | repetibilidad | Protección: | Potencia / masa del robot | Neumática / E/S | Instalación | Rango/velocidad de la articulación | Torque en la muñeca | Proxima accion |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
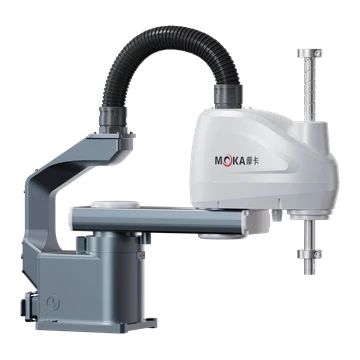 | MB07SC-400 | Robots SCARA | 4 | Capacidad nominal: 4 kg / Capacidad máxima: 7 kg | 400 mm | ±0.02 mm | / | Capacidad de potencia: 2.0 kVA;Masa del robot: 18 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 6600 mm/s;Rango J1 ±135°;Rango J2 ±145°;Alcance J3 200 mm, velocidad 1600 mm/s;Rango J4 ±360°, velocidad 2600°/s | / | Solicitar este modelo |
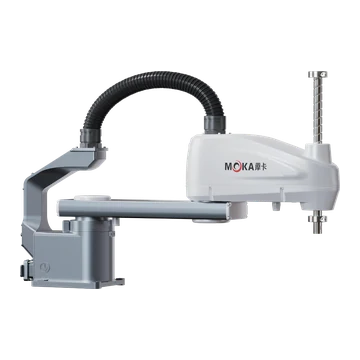 | MB07SC-600 | Robots SCARA | 4 | Capacidad nominal: 4 kg / Capacidad máxima: 7 kg | 600 mm | ±0.02 mm | / | Capacidad de potencia: 2.0 kVA;Masa del robot: 19 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 8000 mm/s;Rango J1 ±135°;Rango J2 ±155°;Alcance J3 200 mm, velocidad 1600 mm/s;Rango J4 ±360°, velocidad 2600°/s | / | Solicitar este modelo |
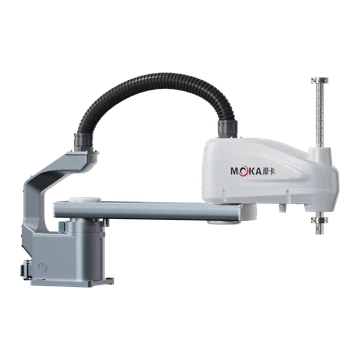 | MB07SC-700 | Robots SCARA | 4 | Capacidad nominal: 4 kg / Capacidad máxima: 7 kg | 700 mm | ±0.02 mm | / | Capacidad de potencia: 2.0 kVA;Masa del robot: 19.5 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 8600 mm/s;Rango J1 ±135°;Rango J2 ±155°;Alcance J3 200 mm, velocidad 1600 mm/s;Rango J4 ±360°, velocidad 2600°/s | / | Solicitar este modelo |
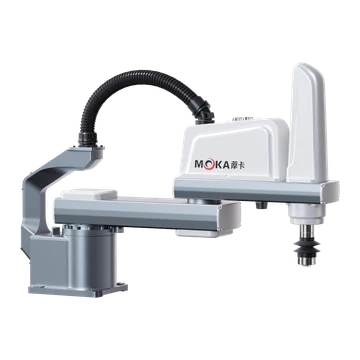 | MB10SC-600 | Robots SCARA | 4 | Capacidad nominal: 5 kg / Capacidad máxima: 10 kg | 600 mm | ±0.02 mm | / | Capacidad de potencia: 2.0 kVA;Masa del robot: 28 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 8100 mm/s;Rango J1 ±135°;Rango J2 ±150°;Alcance J3 200 mm, velocidad 1100 mm/s;Rango J4 ±360°, velocidad 880°/s | / | Solicitar este modelo |
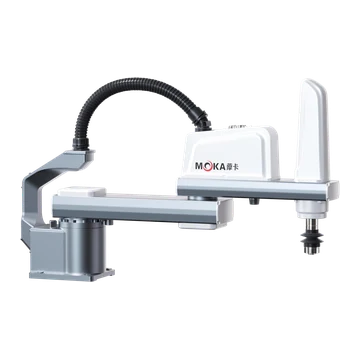 | MB10SC-700 | Robots SCARA | 4 | Capacidad nominal: 5 kg / Capacidad máxima: 10 kg | 700 mm | ±0.02 mm | / | Capacidad de potencia: 2.0 kVA;Masa del robot: 29 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 9580 mm/s;Rango J1 ±135°;Rango J2 ±150°;Alcance J3 200 mm, velocidad 1100 mm/s;Rango J4 ±360°, velocidad 880°/s | / | Solicitar este modelo |
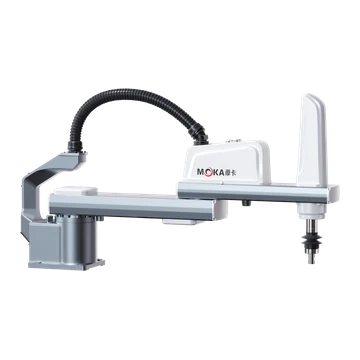 | MB10SC-800 | Robots SCARA | 4 | Capacidad nominal: 5 kg / Capacidad máxima: 10 kg | 800 mm | ±0.02 mm | / | Capacidad de potencia: 2.0 kVA;Masa del robot: 32 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 10927.2 mm/s;Rango J1 ±135°;Rango J2 ±150°;Alcance J3 200 mm, velocidad 1100 mm/s;Rango J4 ±360°, velocidad 880°/s | / | Solicitar este modelo |
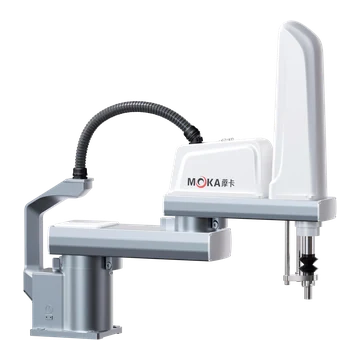 | MB25SC-800 | Robots SCARA | 4 | Capacidad nominal: 10 kg / Capacidad máxima: 25 kg | 800 mm | ±0.025 mm | / | Capacidad de potencia: 3.0 kVA;Masa del robot: 63 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 9210 mm/s;Rango J1 ±135°;Rango J2 ±150°;Alcance J3 420 mm, velocidad 2020 mm/s;Rango J4 ±360°, velocidad 720°/s | / | Solicitar este modelo |
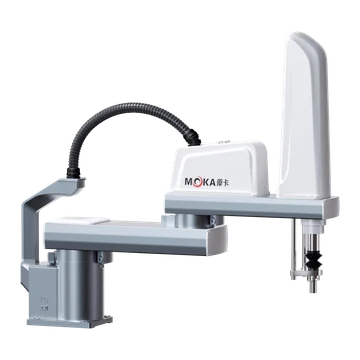 | MB25SC-900 | Robots SCARA | 4 | Capacidad nominal: 10 kg / Capacidad máxima: 25 kg | 900 mm | ±0.025 mm | / | Capacidad de potencia: 3.0 kVA;Masa del robot: 64.5 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 10360 mm/s;Rango J1 ±135°;Rango J2 ±150°;Alcance J3 420 mm, velocidad 2020 mm/s;Rango J4 ±360°, velocidad 720°/s | / | Solicitar este modelo |
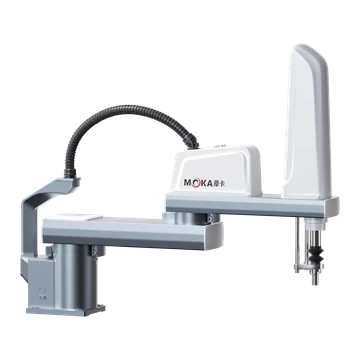 | MB25SC-1000 | Robots SCARA | 4 | Capacidad nominal: 10 kg / Capacidad máxima: 25 kg | 1000 mm | ±0.025 mm | / | Capacidad de potencia: 3.0 kVA;Masa del robot: 66 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Velocidad combinada J1+J2 11520 mm/s;Rango J1 ±135°;Rango J2 ±150°;Alcance J3 420 mm, velocidad 2020 mm/s;Rango J4 ±360°, velocidad 720°/s | / | Solicitar este modelo |
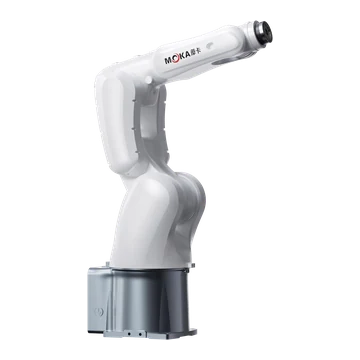 | MB10S-740 | Robots pequeños de 6 ejes / colaborativos | 6 | 10 kg | 740 mm | ±0.02 mm | IP67 | Capacidad de potencia: 3.0 kVA;Masa del robot: 45 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±170°, velocidad 300°/s;Rango J2 de -140° a +70°, velocidad 300°/s;Rango J3 de -75° a +200°, velocidad 400°/s;Rango J4 ±190°, velocidad 550°/s;Rango J5 ±130°, velocidad 560°/s;Rango J6 ±360°, velocidad 975°/s | / | Solicitar este modelo |
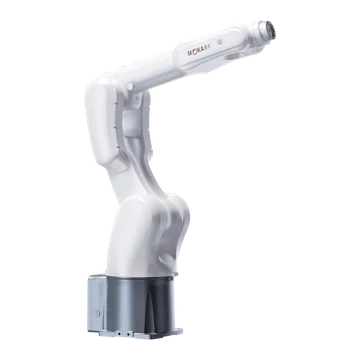 | MB08S-1000 | Robots pequeños de 6 ejes / colaborativos | 6 | 8 kg | 1002 mm | ±0.02 mm | IP67 | Capacidad de potencia: 3.0 kVA;Masa del robot: 49 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±170°, velocidad 300°/s;Rango J2 de -140° a +80°, velocidad 300°/s;Rango J3 de -75° a +200°, velocidad 400°/s;Rango J4 ±190°, velocidad 550°/s;Rango J5 ±130°, velocidad 560°/s;Rango J6 ±360°, velocidad 975°/s | J4 18 N·m;J5 18 N·m;J6 9 N·m | Solicitar este modelo |
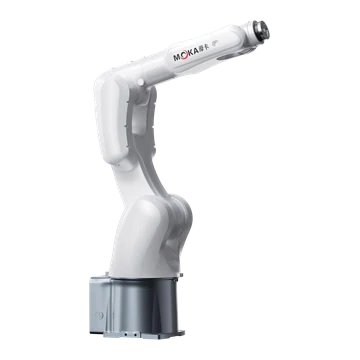 | MB10S-920 | Robots pequeños de 6 ejes / colaborativos | 6 | 10 kg | 920 mm | ±0.02 mm | IP67 | Capacidad de potencia: 3.0 kVA;Masa del robot: 47 kg | Tubo incorporado de Φ6 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±170°, velocidad 300°/s;Rango J2 de -140° a +80°, velocidad 300°/s;Rango J3 de -75° a +200°, velocidad 400°/s;Rango J4 ±190°, velocidad 550°/s;Rango J5 ±130°, velocidad 560°/s;Rango J6 ±360°, velocidad 975°/s | / | Solicitar este modelo |
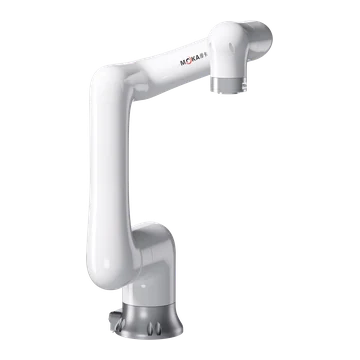 | MB07CP-990 | Robots pequeños de 6 ejes / colaborativos | 6 | 7 kg | 990 mm | ±0.04 mm | IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 26 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 180°/s;Rango J2 ±180°, velocidad 180°/s;Rango J3 ±180°, velocidad 240°/s;Rango J4 ±190°, velocidad 240°/s;Rango J5 ±180°, velocidad 240°/s;Rango J6 ±360°, velocidad 240°/s | J4 22 N·m;J5 17 N·m;J6 8 N·m | Solicitar este modelo |
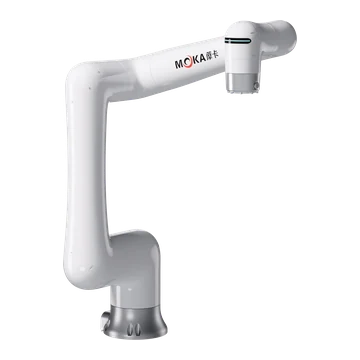 | MB12CP-1250 | Robots pequeños de 6 ejes / colaborativos | 6 | 12 kg | 1250 mm | ±0.04 mm | IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 43 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 120°/s;Rango J2 ±180°, velocidad 120°/s;Rango J3 ±180°, velocidad 180°/s;Rango J4 ±190°, velocidad 180°/s;Rango J5 ±180°, velocidad 180°/s;Rango J6 ±360°, velocidad 180°/s | J4 35 N·m;J5 25 N·m;J6 11 N·m | Solicitar este modelo |
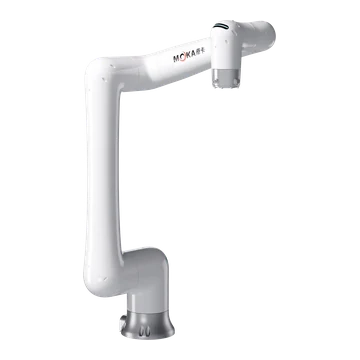 | MB20CP-1420 | Robots pequeños de 6 ejes / colaborativos | 6 | 20 kg | 1420 mm | ±0.04 mm | IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 45 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 80°/s;Rango J2 ±180°, velocidad 80°/s;Rango J3 ±180°, velocidad 120°/s;Rango J4 ±190°, velocidad 120°/s;Rango J5 ±180°, velocidad 100°/s;Rango J6 ±360°, velocidad 120°/s | J4 65 N·m;J5 60 N·m;J6 28 N·m | Solicitar este modelo |
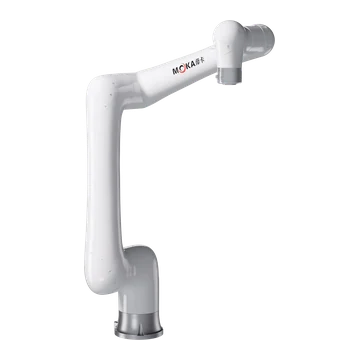 | MB40CP-1800 | Robots pequeños de 6 ejes / colaborativos | 6 | 40 kg | 1800 mm | ±0.05 mm | IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 137 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 120°/s;Rango J2 ±180°, velocidad 120°/s;Rango J3 ±220°, velocidad 120°/s;Rango J4 ±180°, velocidad 235°/s;Rango J5 ±180°, velocidad 235°/s;Rango J6 ±270°, velocidad 235°/s | J4 102 N·m;J5 86 N·m;J6 32 N·m | Solicitar este modelo |
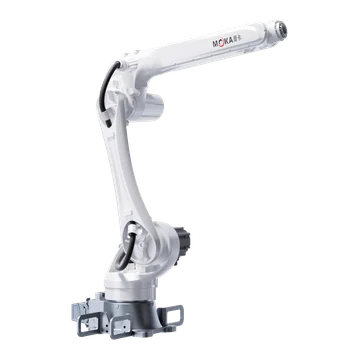 | MB15-1550 | Robots generales de 6 ejes | 6 | 15 kg | 1550 mm | ±0.03 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 147 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 290°/s;Rango J2 de +90° a -170°, velocidad 237°/s;Rango J3 de +155° a -90°, velocidad 270°/s;Rango J4 ±190°, velocidad 360°/s;Rango J5 ±135°, velocidad 360°/s;Rango J6 ±360°, velocidad 700°/s | J4 23 N·m;J5 23 N·m;J6 10 N·m | Solicitar este modelo |
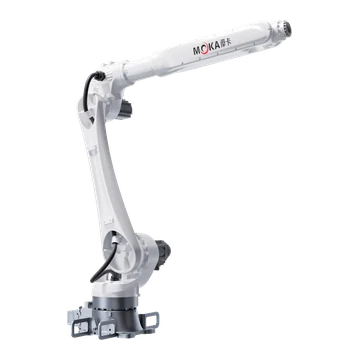 | MB20-2060 | Robots generales de 6 ejes | 6 | 20 kg | 2060 mm | ±0.05 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 207 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 227°/s;Rango J2 de +90° a -160°, velocidad 223°/s;Rango J3 de +85° a -155°, velocidad 285°/s;Rango J4 ±190°, velocidad 360°/s;Rango J5 ±135°, velocidad 409°/s;Rango J6 ±360°, velocidad 654°/s | J4 45 N·m;J5 45 N·m;J6 28 N·m | Solicitar este modelo |
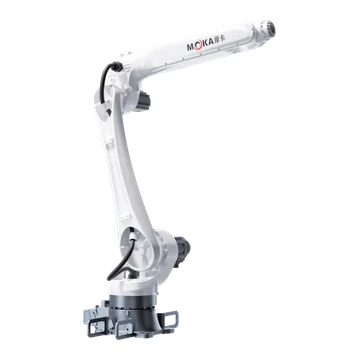 | MB25-1840 | Robots generales de 6 ejes | 6 | 25 kg | 1840 mm | ±0.05 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 203 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 227°/s;Rango J2 de +90° a -160°, velocidad 223°/s;Rango J3 de +85° a -155°, velocidad 285°/s;Rango J4 ±190°, velocidad 360°/s;Rango J5 ±135°, velocidad 409°/s;Rango J6 ±360°, velocidad 654°/s | J4 50 N·m;J5 50 N·m;J6 30 N·m | Solicitar este modelo |
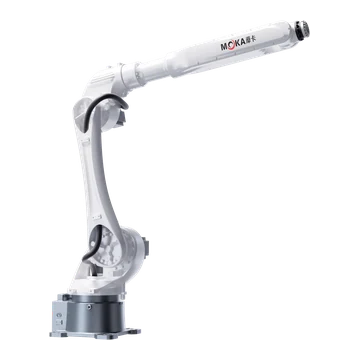 | MB30-2100 | Robots generales de 6 ejes | 6 | 30 kg | 2100 mm | ±0.05 mm | IP54 / IP67 | Capacidad de potencia: 8.0 kVA;Masa del robot: 264 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 202°/s;Rango J2 de +98° a -160°, velocidad 212°/s;Rango J3 de +200° a -80°, velocidad 270°/s;Rango J4 ±200°, velocidad 470°/s;Rango J5 ±130°, velocidad 405°/s;Rango J6 ±360°, velocidad 650°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Solicitar este modelo |
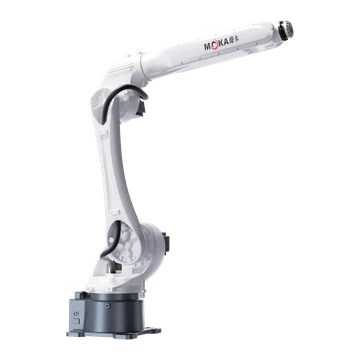 | MB35-1870 | Robots generales de 6 ejes | 6 | 35 kg | 1870 mm | ±0.05 mm | IP54 / IP67 | Capacidad de potencia: 8.0 kVA;Masa del robot: 260 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 202°/s;Rango J2 de +98° a -160°, velocidad 211°/s;Rango J3 de +200° a -80°, velocidad 234°/s;Rango J4 ±200°, velocidad 470°/s;Rango J5 ±130°, velocidad 405°/s;Rango J6 ±360°, velocidad 535°/s | J4 80 N·m;J5 80 N·m;J6 50 N·m | Solicitar este modelo |
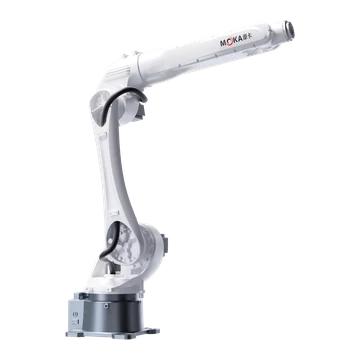 | MB45-1870 | Robots generales de 6 ejes | 6 | 45 kg | 1870 mm | ±0.05 mm | IP54 / IP67 | Capacidad de potencia: 8.0 kVA;Masa del robot: 286 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte / invertido | Rango J1 ±180°, velocidad 202°/s;Rango J2 de +98° a -160°, velocidad 211°/s;Rango J3 de +200° a -80°, velocidad 210°/s;Rango J4 ±200°, velocidad 420°/s;Rango J5 ±125°, velocidad 285°/s;Rango J6 ±360°, velocidad 410°/s | J4 103 N·m;J5 103 N·m;J6 100 N·m | Solicitar este modelo |
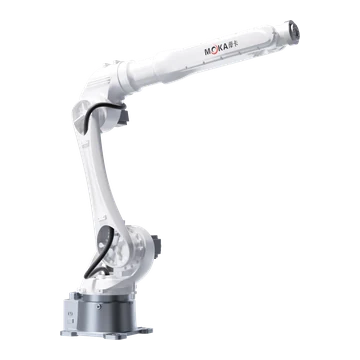 | MB50-2050 | Robots de alta resistencia | 6 | 50 kg | 2050 mm | ±0.03 mm | IP65 | Capacidad de potencia: 8.0 kVA;Masa del robot: 290 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 180°/s;Rango J2 de +98° a -160°, velocidad 185°/s;Rango J3 de +200° a -80°, velocidad 190°/s;Rango J4 ±200°, velocidad 310°/s;Rango J5 ±125°, velocidad 280°/s;Rango J6 ±360°, velocidad 400°/s | J4 112 N·m;J5 112 N·m;J6 103 N·m | Solicitar este modelo |
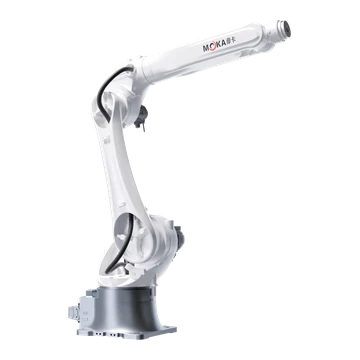 | MB70-2150 | Robots de alta resistencia | 6 | 70 kg | 2150 mm | ±0.05 mm | IP67 | Capacidad de potencia: 8.0 kVA;Masa del robot: 545 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 180°/s;Rango J2 de +120° a -150°, velocidad 155°/s;Rango J3 de +190° a -80°, velocidad 200°/s;Rango J4 ±190°, velocidad 260°/s;Rango J5 ±125°, velocidad 260°/s;Rango J6 ±360°, velocidad 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Solicitar este modelo |
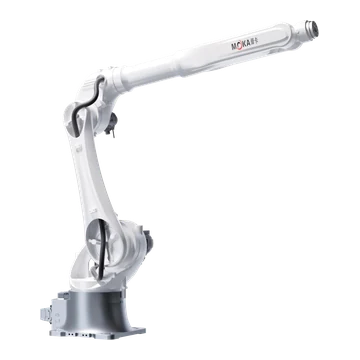 | MB70-2650 | Robots de alta resistencia | 6 | 70 kg | 2610 mm | ±0.06 mm | IP65 | Capacidad de potencia: 8.0 kVA;Masa del robot: 552 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 165°/s;Rango J2 de +120° a -150°, velocidad 125°/s;Rango J3 de +190° a -80°, velocidad 175°/s;Rango J4 ±190°, velocidad 250°/s;Rango J5 ±125°, velocidad 260°/s;Rango J6 ±360°, velocidad 370°/s | J4 262 N·m;J5 262 N·m;J6 193 N·m | Solicitar este modelo |
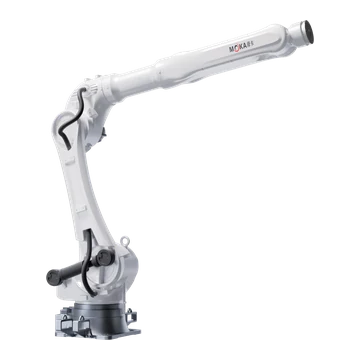 | MB150-3200 | Robots de alta resistencia | 6 | 150 kg | 3200 mm | ±0.06 mm | IP54 / IP65 | Capacidad de potencia: 25.0 kVA;Masa del robot: 1260 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 114°/s;Rango J2 de +60° a -85°, velocidad 95°/s;Rango J3 de +157.5° a -80°, velocidad 130°/s;Rango J4 ±190°, velocidad 300°/s;Rango J5 ±125°, velocidad 243°/s;Rango J6 ±360°, velocidad 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Solicitar este modelo |
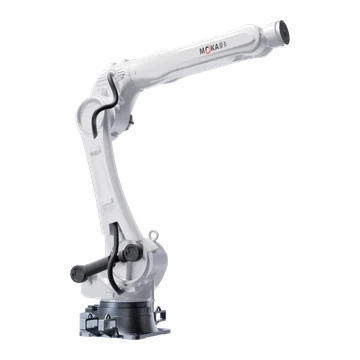 | MB220-2700 | Robots de alta resistencia | 6 | 220 kg | 2700 mm | ±0.06 mm | IP65 | Capacidad de potencia: 25.0 kVA;Masa del robot: 1220 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 114°/s;Rango J2 de +60° a -85°, velocidad 95°/s;Rango J3 de +157.5° a -80°, velocidad 130°/s;Rango J4 ±190°, velocidad 300°/s;Rango J5 ±125°, velocidad 243°/s;Rango J6 ±360°, velocidad 357°/s | J4 1045 N·m;J5 1045 N·m;J6 858 N·m | Solicitar este modelo |
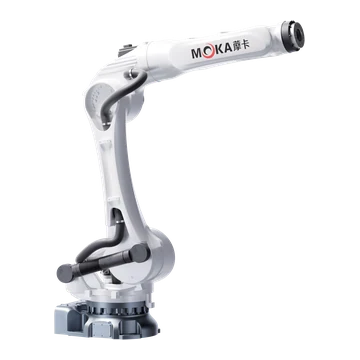 | MB280-2650 | Robots de alta resistencia | 6 | 280 kg | 2650 mm | ±0.08 mm | IP54 / IP67 | Capacidad de potencia: 25.0 kVA;Masa del robot: 1320 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 120°/s;Rango J2 de +60° a -80°, velocidad 110°/s;Rango J3 de +95° a -80°, velocidad 115°/s;Rango J4 ±210°, velocidad 190°/s;Rango J5 ±125°, velocidad 135°/s;Rango J6 ±360°, velocidad 220°/s | J4 1134 N·m;J5 1134 N·m;J6 752 N·m | Solicitar este modelo |
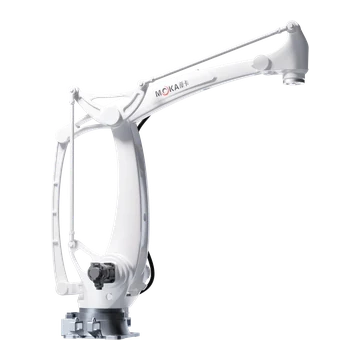 | MB180C-3200 | Robots de alta resistencia | 4 | 180 kg | 3200 mm | ±0.06 mm | IP65 | Capacidad de potencia: 25.0 kVA;Masa del robot: 1060 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 115°/s;Rango J2 de +40° a -85°, velocidad 95°/s;Rango J3 de +48° a -70°, velocidad 115°/s;Rango J4 ±360°, velocidad 210°/s | / | Solicitar este modelo |
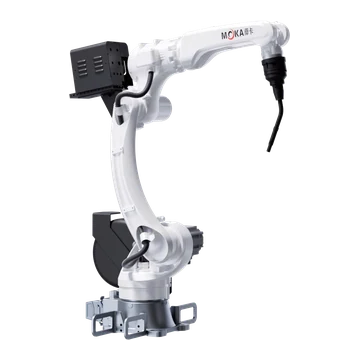 | MB10W-1500 | Robots de soldadura | 6 | 10 kg | 1500 mm | ±0.03 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 145 kg | Tubo incorporado de Φ8 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 300°/s;Rango J2 de +90° a -170°, velocidad 342°/s;Rango J3 de +160° a -92°, velocidad 285°/s;Rango J4 ±150°, velocidad 390°/s;Rango J5 de +90° a -135°, velocidad 460°/s;Rango J6 ±220°, velocidad 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Solicitar este modelo |
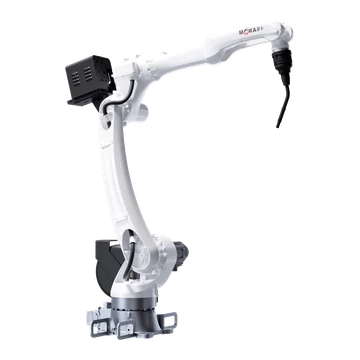 | MB10W-2050 | Robots de soldadura | 6 | 10 kg | 2050 mm | ±0.03 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 268 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Montado en el piso | Rango J1 ±180°, velocidad 302°/s;Rango J2 de -90° a +170°, velocidad 298°/s;Rango J3 de +160° a -92°, velocidad 285°/s;Rango J4 ±150°, velocidad 390°/s;Rango J5 de +90° a -135°, velocidad 460°/s;Rango J6 ±220°, velocidad 700°/s | J4 22 N·m;J5 22 N·m;J6 10 N·m | Solicitar este modelo |
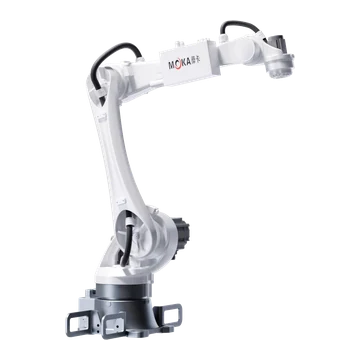 | MB15C-1500 | Robots de soldadura | 5 | 15 kg | 1500 mm | ±0.03 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 140 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte | Rango J1 ±180°, velocidad 245°/s;Rango J2 de -85° a +165°, velocidad 210°/s;Rango J3 de -85° a +150°, velocidad 270°/s;Rango J5 ±180°, velocidad 360°/s;Rango J6 ±210°, velocidad 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Solicitar este modelo |
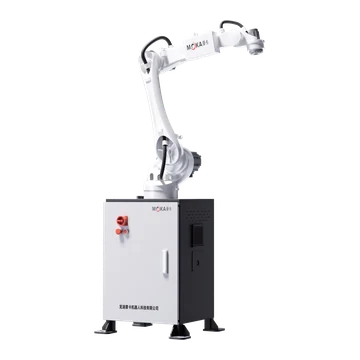 | MB15CD-1500 | Robots de soldadura | 5 | 15 kg | 1500 mm | ±0.03 mm | IP65 / IP67 | Capacidad de potencia: 4.5 kVA;Masa del robot: 300 kg | Tubo incorporado de Φ10 mm;Señales: 16 DI / 16 DO, 24 V CC | Piso / soporte | Rango J1 ±180°, velocidad 245°/s;Rango J2 de -85° a +165°, velocidad 210°/s;Rango J3 de -85° a +150°, velocidad 270°/s;Rango J5 ±180°, velocidad 360°/s;Rango J6 ±210°, velocidad 720°/s | J4 22 N·m;J5 22 N·m;J6 12 N·m | Solicitar este modelo |
No se encontró ningún modelo MOKA compatible. Borre uno o más filtros o envíe la carga útil, el alcance y la aplicación requeridos para una revisión de abastecimiento.
Preguntas frecuentes sobre robots y soluciones de automatización de MOKA
¿Qué tipo de robot MOKA se adapta mejor a aplicaciones SCARA, de soldadura o de trabajo pesado?
Utilice los modelos SCARA para tareas compactas de montaje o manipulación horizontal, y compare las gamas de seis ejes, soldadura y servicio pesado cuando el proceso requiera libertad de orientación, herramientas de proceso o cargas más elevadas. La selección final dependerá de la carga útil, el radio de movimiento, la repetibilidad, el montaje y la configuración real de la célula de trabajo.
¿Cómo elijo la carga útil y el radio de movimiento necesarios para el robot MOKA?
Sume la herramienta, el producto y cualquier equipo de proceso transportado para calcular la carga útil total. Verifique cada punto TCP requerido y su orientación con respecto al radio de movimiento, luego valide el centro de gravedad, la inercia, el par de torsión de la muñeca, los accesorios, los obstáculos y el espacio libre para mantenimiento.
¿Puede EVST configurar las herramientas, los controles y la seguridad en torno a un robot MOKA?
Sí. El alcance del proyecto puede incluir herramientas para el extremo del brazo, controladores e interfaces, accesorios, equipos de proceso, PLC y redes, protecciones u otras medidas de seguridad, puesta en marcha y responsabilidades de entrega.
¿Cómo puedo solicitar el precio y el plazo de entrega de un robot MOKA?
Seleccione un modelo o indique la aplicación, la carga útil total, el alcance y las posiciones requeridas, el montaje, las necesidades de control, la cantidad, el destino y la programación solicitada. EVST confirmará la configuración aplicable antes de elaborar el precio, el plazo de entrega y las condiciones del servicio.
Escrito por Equipo editorial de EVST
El equipo editorial de EVST mantiene esta página para facilitar la selección de robots y la planificación de proyectos. La disponibilidad del producto, la configuración, la validación de seguridad y el alcance de la integración deben confirmarse para la aplicación específica.
Política editorial · Política de correcciones · Términos de uso
Última actualización: