
Accesorios para robots, repuestos y kits de vestimenta
Solicite motores, servomotores, paneles de programación, cables de comunicación y de ejes externos, conjuntos de cables, cajas de interfaz, antorchas de soldadura y consumibles, así como kits de accesorios y componentes para la gestión de cables, específicos para cada modelo de robot. Antes de la cotización, se verifica la compatibilidad, el estado y el alcance del suministro en función del robot, el controlador, la aplicación, los conectores y el destino.
Categorías de accesorios para robots disponibles para su revisión.
Comience con la marca, el modelo y el controlador exactos del robot, y luego identifique la pieza o el conjunto necesario. Los números de pieza, las fotos de los conectores, la longitud de los cables y los detalles de la aplicación ayudan a diferenciar componentes visualmente similares y facilitan una revisión de compatibilidad útil.
Antorchas de soldadura robótica, consumibles y limpieza de antorchas
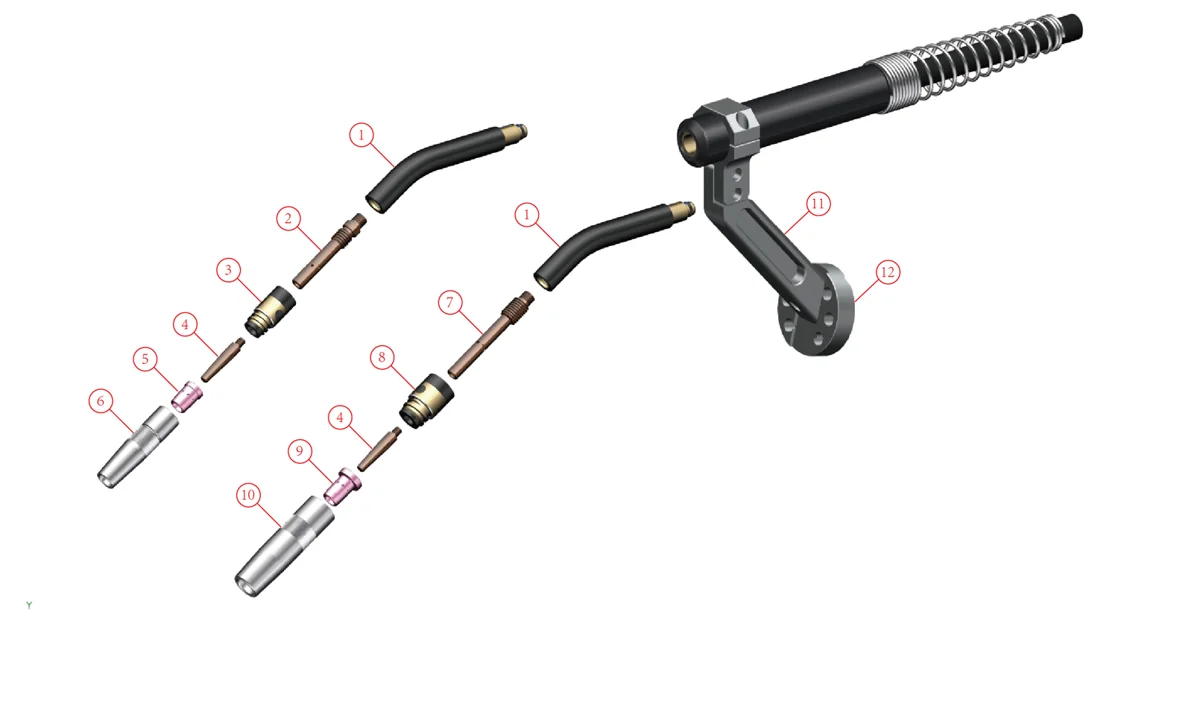
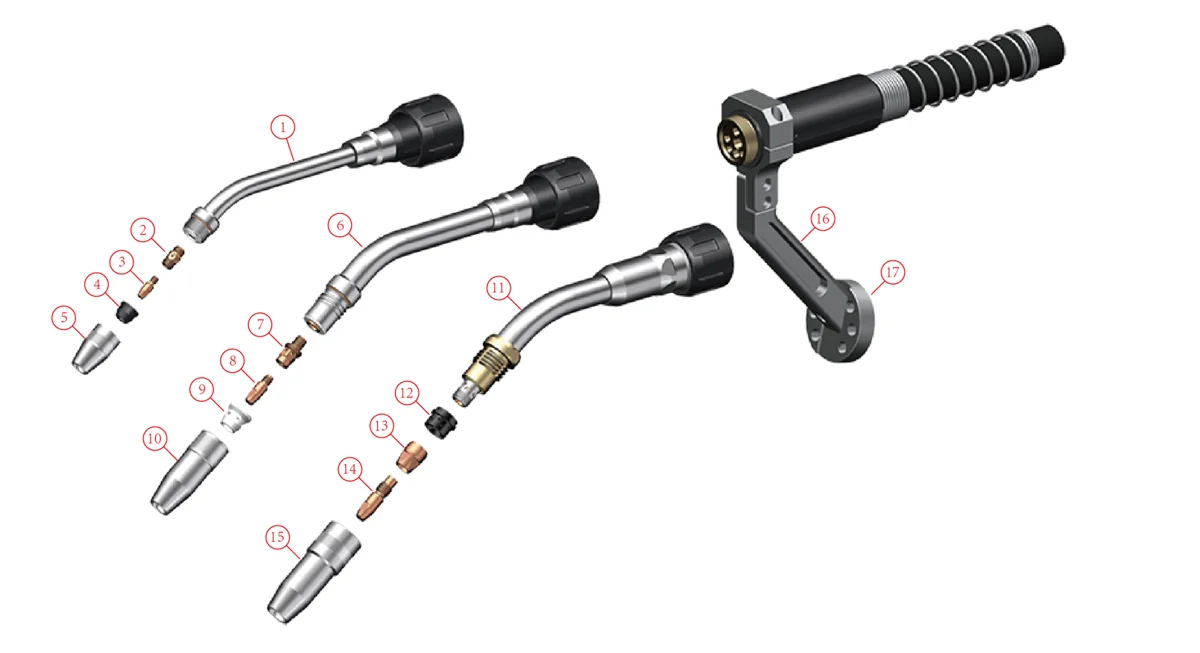
Las antorchas de soldadura MIG/MAG robóticas están disponibles para montaje en brazo hueco o externo, refrigeradas por aire o por agua, con sensores de colisión, conjuntos de cables, piezas de desgaste y equipos de limpieza de la antorcha. Se pueden cotizar opciones OEM o compatibles bajo pedido; la clase de antorcha, el montaje, la longitud del cable y la conexión del alimentador de alambre se confirman en función del robot y el proceso de soldadura antes de la cotización.
Clasificación de antorchas robóticas MIG/MAG
| Clase Antorcha | Enfriamiento | Montaje | Corriente nominal (MIG) | Corriente nominal (MAG) | Ciclo de trabajo | Diámetro del cable |
|---|---|---|---|---|---|---|
| 150 Un estrecho | Aire | Muñeca hueca o externa | 150 A | 100 A | 60% | 0.8 – 1.0 mm |
| 300 Un estrecho | Aire | Muñeca hueca o externa | 300 A | 250 A | 60% | 0.8 – 1.2 mm |
| 350 A | Aire | Muñeca hueca o externa | 350 A | 300 A | 60% | 0.6 – 1.2 mm |
| 430 A | Aire | Muñeca hueca | 430 A | 380 A | 50% | 0.8 – 1.2 mm |
| 500 A | Aire | Muñeca hueca o externa | 500 A | 400 A | 50% | 1.2 – 1.6 mm |
| 300 A | Agua | Muñeca hueca o externa | 300 A | 250 A | 100% | 0.8 – 1.2 mm |
| 500 A | Agua | Muñeca hueca o externa | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
| 650 A | Agua | Muñeca hueca o externa | 650 A | 600 A | 100% | 0.8 – 1.6 mm |
| 500 A de empuje y tracción | Agua | Externo | 500 A | 450 A | 100% | 0.8 – 1.6 mm |
También está disponible una antorcha TIG robótica refrigerada por agua con una potencia nominal de 400 A y un ciclo de trabajo del 80 %, que incluye un alimentador automático de alambre para alambre de aporte de 0.8 a 1.2 mm.
Consumibles por clase de antorcha
| Clase Antorcha | ángulos del cuello | Consejo de contacto | Titular de la punta | Boquilla |
|---|---|---|---|---|
| 350 A aire | Recto, 22°, 31°, 35°, 36°, 45° (por serie) | M6 × 45 mm, CuCrZr; para alambre de 0.8, 1.0, 1.2 y 1.6 mm; versiones para alambre de aluminio. | CuCrZr, M10 × M6, 74.5 mm | Ø20 × 73 mm; diámetro interior 13 o 16 mm |
| 500 A aire | Recto, 22°, 31°, 35°, 36°, 45° (por serie) | M6 × 45 mm, CuCrZr; para alambre de 0.8, 1.0, 1.2 y 1.6 mm; versiones para alambre de aluminio. | CuCrZr, M10 × M6, 88.5 mm | Ø25 × 88 mm; diámetro interior 16 o 19 mm |
| 430 A aire | Recto, 22°, 36°, 45° | M8 × 35 mm, CuCrZr; para alambre de 0.8, 1.0, 1.2 y 1.6 mm; versiones para alambre de aluminio. | Latón, M8, 43 mm | 70 mm de largo; diámetro interior de 13 o 16 mm. |
| 150 Un aire estrecho | 45° | M6 × 13 mm, CuCrZr; para alambre de 0.8, 1.0, 1.2 y 1.6 mm | Cobre, M6 × M6, 18 mm | Ø18 × 30 mm; diámetro interior 13 mm |
| 300 Un aire estrecho | 45° | M6 × 28 mm, CuCrZr; para alambre de 0.8, 1.0, 1.2 y 1.6 mm | Cobre, M10-1 × M6, 38.5 mm | Ø24 × 44.5 mm |
| 300 A agua | Recto, 22°, 36°, 45° | M6 × 22 mm, CuCrZr; para alambre de 0.8, 1.0 y 1.2 mm; versiones para alambre de aluminio. | CuCrZr, M10-1 × M6, 20 mm | Ø25 × 40 mm; diámetro interior 11, 13 o 15 mm |
| 500 A agua | Recto, 22°, 36°, 45° | M8 × 30 mm, CuCrZr; para alambre de 1.0, 1.2 y 1.6 mm; versiones para alambre de aluminio. | CuCrZr, M10-1.25 × M8, 29 mm | Ø28 × 73.5 mm; diámetro interior 15, 18 o 21 mm |
| 650 A agua | Recto, 22°, 36°, 45° | M12 × 45 mm, CuCrZr; para alambre de 1.2, 1.4, 1.6 y 2.0 mm; versiones para alambre de aluminio. | CuCrZr, M16-1 × M12, 23 mm | Ø30 mm; diámetro interior 18 o 21.5 mm |
También se ofrecen difusores de gas, manguitos aislantes y cuellos de cisne personalizados según plano. Los cuellos más largos modifican el TCP de la antorcha, por lo que la longitud y el ángulo del cuello se determinan teniendo en cuenta el programa del robot.
Sensores de colisión
Los sensores de colisión (impacto) detienen el robot cuando la antorcha golpea la pieza de trabajo o el soporte y luego lo reinician a su posición. Los datos que se indican a continuación cumplen con la norma IEC 60974-7. Todos los sensores mencionados reinician el TCP con una precisión de ±0.2 mm lateralmente, medido a 300 mm de la brida, y los sensores de brazo hueco permiten una rotación de ±220° desde la posición cero. Hay versiones disponibles con freno de hilo integrado.
| Sensor para | Deflexión máxima | Disparador de parada de emergencia (planos X e Y) |
|---|---|---|
| Muñeca hueca, refrigerada por aire (tipo 1) | 11° | 1.3° |
| Muñeca hueca, refrigerada por aire (tipo 2) | 17° | 3° |
| Muñeca hueca, refrigerada por aire (tipo 3) | 13° | 3.5° |
| Muñeca hueca, refrigerada por agua | 11° | 1.3° |
| Externa, refrigerada por aire (tipo 1) | 17° | 3° |
| Externa, refrigerada por aire (tipo 2) | 13° | 3.5° |
| Externo, refrigerado por agua | 10° | 1.2 ° –1.5 ° |
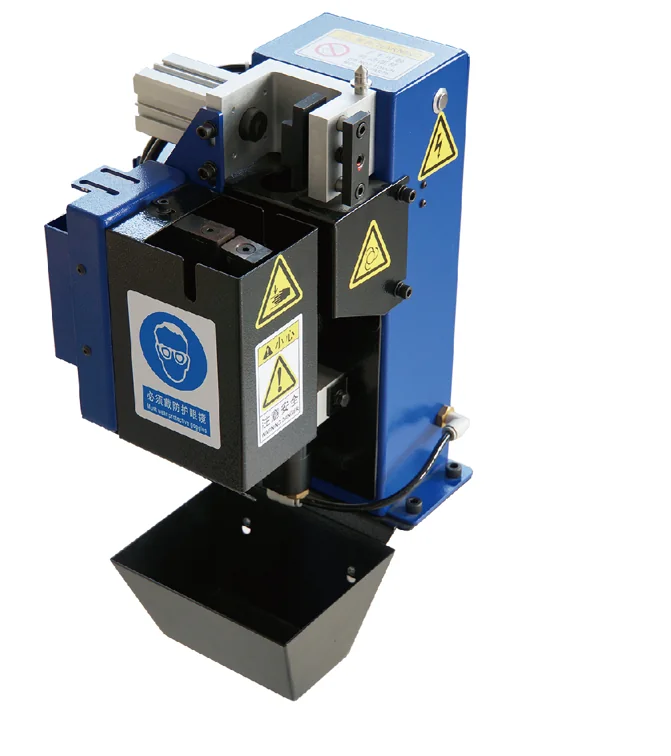
Estación de limpieza de antorchas con cortador de alambre
| Parámetro | Valor |
|---|---|
| El aire comprimido | Entrada G1/4"; diámetro interior de la manguera de al menos 6 mm; presión nominal de 6 bar, presión de funcionamiento de 6 a 8 bar. |
| El consumo de aire | Aprox. 400 L/min |
| Velocidad del motor neumático | Aprox. 650 rpm |
| Señal de control | NPN (0 V CC) o PNP (24 V CC) |
| Tensión de alimentación | 10–30 V CC; potencia de la válvula 2.8 W |
| Corte de alambre | Alambre sólido de hasta 1.2 mm a 6 bar; tiempo de corte 1 s |
| Botella antisalpicaduras | 500 ml |
| Estand de exhibición | 700 mm de altura; placa base de 240 × 240 mm. |
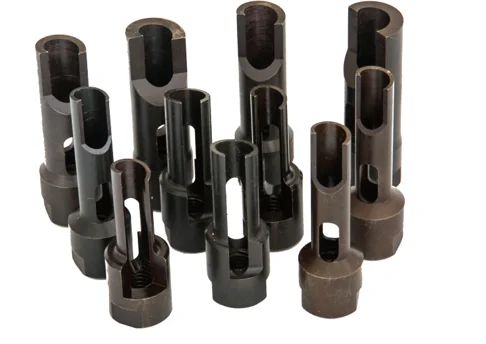
Los escariadores se dimensionan según la antorcha: el diámetro interior del escariador es el diámetro exterior de la punta de contacto más 1 mm, y el diámetro exterior del escariador es el diámetro interior de la boquilla menos 1 mm. Se suministra líquido antisalpicaduras a base de agua para la soldadura de acero, acero inoxidable y aluminio.
¿Qué enviar para solicitar un presupuesto de linterna o consumibles?
- Marca y modelo del robot, y si el cable de la linterna pasa a través de una muñeca hueca o está montado externamente.
- Proceso de soldadura, corriente y ciclo de trabajo, y si se necesita refrigeración por aire o por agua.
- Tipo y diámetro del cable, incluyendo el cable de aluminio si se utiliza.
- Conexión de alimentación por cable, por ejemplo Euro, Panasonic, OTC o Lincoln.
- Longitud del cable. Para un robot de muñeca hueca, mida desde la cara de la brida del eje 6 hasta el centro del eje 5, desde el centro del eje 5 hasta la cara final del orificio del eje 3, y desde ahí hasta el adaptador del alimentador de alambre. Para una antorcha externa, mida desde la cara de la brida del eje 6 hasta el centro del eje 5 y desde el centro del eje 5 hasta el adaptador del alimentador de alambre.
- Ángulo y longitud del cuello, requisitos del sensor de colisión o del freno de cable y cantidades de consumibles.
Paquetes de vestidos de robot
Un kit de cableado para robots agrupa los cables y mangueras que van desde la base hasta la herramienta en una manguera corrugada protectora, fijada y guiada a lo largo del brazo mediante soportes, abrazaderas y anillos anticolisión, con un sistema de retracción por resorte opcional que mantiene la manguera tensa durante el movimiento de la muñeca. Los kits de cableado se pueden suministrar vacíos o configurarse según la lista de cables y mangueras del cliente. Los diámetros de las mangueras son de 36 mm para robots compactos y colaborativos, y de 48 mm o 70 mm para robots industriales; el recorrido puede ser continuo desde el eje 1 hasta el eje 6 (A1–A6) o estar dividido en el eje 3 (A1–A3–A6).
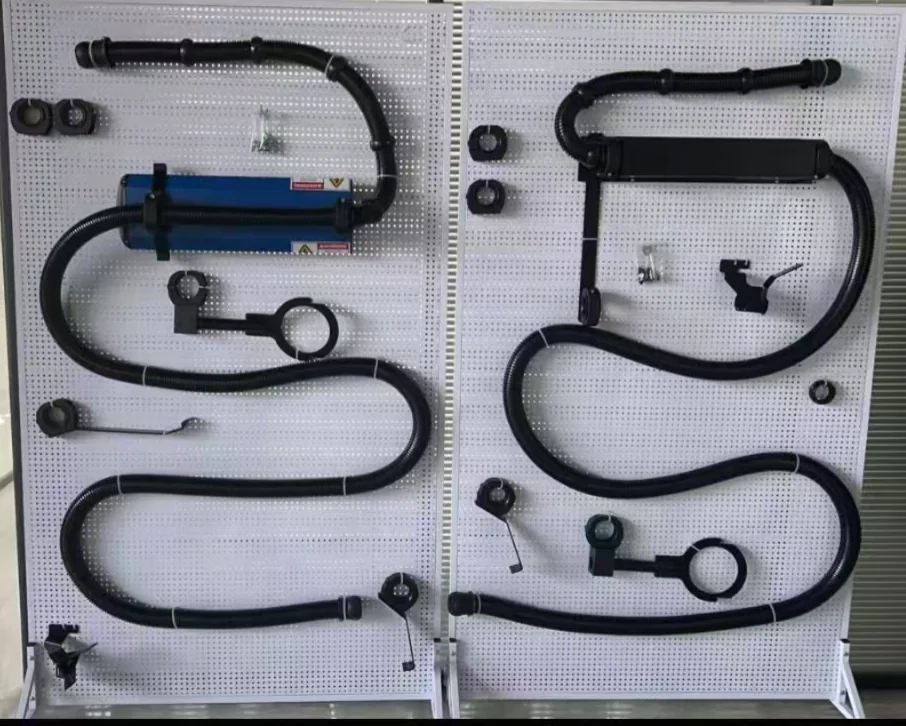
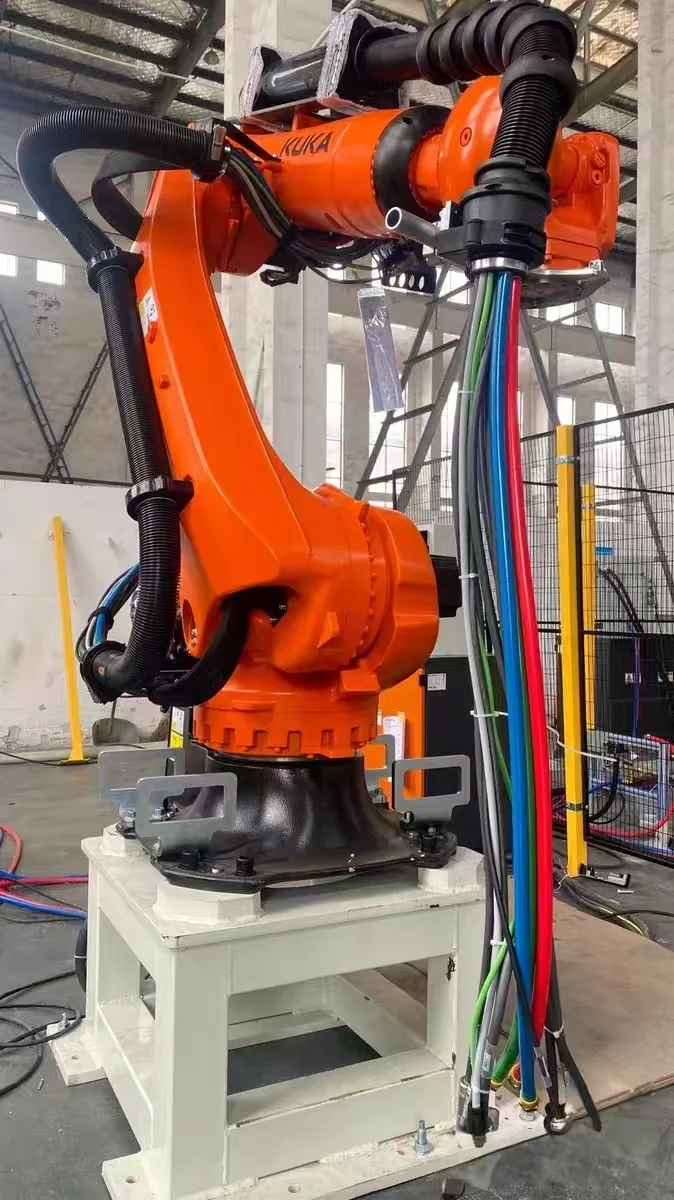
Configuraciones de paquetes de vestidos de referencia
| Marca de robot | Modelo de robot | Manguera | enrutamiento | Retracción del resorte |
|---|---|---|---|---|
| KUKA | KR 4 R600 | 36 mm | A1-A6 | Sin |
| KUKA | KR 20 R1810-2, KR 70 R2100, KR 210 R2700-2, KR 360 R2830 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Con o sin Con |
| TEJIDO | IRB 6700-200/2.60 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Con o sin Con |
| FANUC | R-2000iC/210F | 48 mm 70 mm | A1-A6 A1–A3–A6 | Con o sin Con |
| Yaskawa | GP180 | 48 mm 70 mm | A1-A6 A1–A3–A6 | Con o sin Con |
| FANUC, Universal Robots, AUBO | CRX-10iA, UR10, i5 (colaborativo) | 36 mm | A1-A6 | Sin |
Las configuraciones de referencia se suministran como paquetes de prendas vacías y se pueden personalizar; el diseño final se confirma en función de la variante exacta del robot, el medio de procesamiento y las posiciones de trabajo.
Se añadirán más categorías de accesorios.
Se está preparando información detallada para esta página sobre otras categorías, como motores de robot, servomotores, paneles de programación, cables de comunicación y de ejes externos, y cajas de interfaz. Ya puede solicitar estas piezas: envíe el modelo del robot y del controlador, el nombre o número de la pieza y fotos de los conectores mediante la solicitud de compatibilidad de accesorios que aparece arriba.
Preguntas frecuentes sobre accesorios para robots
¿Qué categorías de accesorios y repuestos para robots puede analizar EVST?
EVST puede revisar solicitudes de motores para robots, servomotores, paneles de programación, cables de comunicación y de ejes externos, conjuntos de cables, cajas de interfaz, antorchas de soldadura, brazos flexibles, puntas de contacto, difusores de gas o portapuntas, boquillas, cortadores de alambre, kits de accesorios y piezas para la gestión de cables, específicos de cada marca. Se confirma la compatibilidad, el estado y la disponibilidad exactos para cada solicitud.
¿Qué es un kit de limpieza para robots y por qué es importante la gestión de cables y mangueras?
Un sistema de protección para robots dirige y protege los cables eléctricos, las líneas neumáticas y las mangueras de proceso que se mueven con el robot. Un enrutamiento correcto ayuda a controlar la flexión, la torsión, la abrasión, los enganches y el riesgo de colisión durante el movimiento requerido, a la vez que facilita la inspección y el mantenimiento.
¿Cómo se selecciona un conjunto de accesorios para robots para el enrutamiento de cables y mangueras?
La selección comienza con el robot y el proceso exactos, luego se verifican los tipos de cables y mangueras, la ubicación de los conectores, el movimiento de la muñeca, el radio de curvatura, la retracción, la distancia de seguridad contra colisiones, el montaje, el entorno y el acceso para el mantenimiento. La marca del robot por sí sola no es suficiente para definir el paquete de enrutamiento.
¿Qué información se requiere para la revisión de compatibilidad de los accesorios del robot?
Proporcione la marca del robot, el modelo exacto y el controlador, la orientación de montaje, el proceso, las herramientas, las posiciones de trabajo, los requisitos de interfaz y medios, el entorno, la cantidad y el destino. Las fotos o los planos de distribución pueden ser útiles cuando el enrutamiento o el espacio libre son críticos.
¿Se pueden revisar los accesorios junto con el proyecto completo de automatización del robot?
Sí. La revisión puede coordinar el robot, el conjunto de accesorios, las herramientas, el equipo de proceso, los controles, la seguridad, la disposición de la celda, la puesta en marcha y los requisitos de servicio, de modo que las opciones de accesorios se verifiquen en función del movimiento completo y el alcance del sistema.
¿Qué información debo proporcionar para obtener un presupuesto de un conjunto de ropa o accesorios para robots?
Proporcione la marca y el modelo exacto del robot, el controlador, la aplicación, los medios transportados, las especificaciones de cables y mangueras, los puntos de conexión, las posiciones de montaje y funcionamiento, el entorno, la cantidad, el destino y la programación requerida. Los planos de distribución o la información de movimiento son útiles cuando el enrutamiento y el espacio libre afectan la configuración.
¿Cómo elijo la clase de antorcha robótica MIG/MAG y el sistema de refrigeración?
Comience por la corriente de soldadura y el ciclo de trabajo. Las antorchas robóticas refrigeradas por aire que se muestran en la tabla anterior tienen una capacidad nominal de 150 A a 500 A con un ciclo de trabajo del 50-60 %; las antorchas refrigeradas por agua tienen una capacidad nominal de 300 A a 650 A con un ciclo de trabajo del 100 % y son adecuadas para tiempos de arco prolongados o corrientes elevadas. A continuación, elija el montaje de muñeca hueca o externo que mejor se adapte al robot y verifique el rango de diámetro del alambre de cada clase.
¿Cómo se mide la longitud del cable de una antorcha de soldadura robótica?
Para un robot de brazo hueco, mida tres secciones: desde la cara de la brida del eje 6 hasta el centro del eje 5, desde el centro del eje 5 hasta la cara final del orificio del eje 3, y desde allí hasta el adaptador del alimentador de alambre. Para una antorcha de montaje externo, mida desde la cara de la brida del eje 6 hasta el centro del eje 5 y desde el centro del eje 5 hasta el adaptador del alimentador de alambre.
¿Hay disponibles consumibles para antorchas robóticas del fabricante original o compatibles?
Se pueden cotizar ambas opciones. Las puntas de contacto, los portapuntas, las boquillas, los difusores de gas y los cuellos se adaptan a la clase de antorcha, la rosca y el diámetro del alambre, por lo que debe enviar el modelo de la antorcha o fotos de las piezas existentes junto con el tipo y la cantidad de alambre.
¿Qué significan 48 mm, 70 mm y A1–A3–A6 en las especificaciones de un paquete de ropa para robot?
El valor en milímetros corresponde al tamaño de la manguera corrugada: 36 mm es común en robots compactos y colaborativos, mientras que 48 mm y 70 mm se utilizan en robots industriales, dependiendo de la cantidad de cables y mangueras que contenga el paquete. A1–A6 es un recorrido continuo desde el eje 1 hasta el eje 6; A1–A3–A6 divide el recorrido en el eje 3 en dos secciones.
Escrito por Equipo editorial de EVST
El equipo editorial de EVST mantiene esta página para facilitar la selección de robots y la planificación de proyectos. La disponibilidad del producto, la configuración, la validación de seguridad y el alcance de la integración deben confirmarse para la aplicación específica.
Política editorial · Política de correcciones · Términos de uso
Última actualización: