
Robots industriales Kawasaki: Guía de modelos y selección
Compare las familias de robots Kawasaki para manipulación general, soldadura, paletización, cargas pesadas y aplicaciones de enlace paralelo. Seleccione primero la familia de procesos y, a continuación, revise los requisitos de carga útil, alcance, carga de muñeca, montaje y controlador.
Cómo elegir una familia de robots Kawasaki
Las familias de productos Kawasaki se organizan en torno a diferentes procesos y clases de carga. Elija la familia adecuada según la tarea antes de comparar la carga útil nominal y el alcance, ya que los límites de la muñeca, el montaje, el entorno y los requisitos del controlador pueden modificar la lista de opciones viables.
Comparar los modelos de robots Kawasaki por familia
Filtre por modelo, familia, ejes, carga útil y alcance tras seleccionar la categoría de proceso. Utilice los campos de carga en la muñeca, montaje, entorno y controlador para distinguir candidatos que parezcan similares solo por su carga útil.
| Imagen | Modelo | Familia de robots | Ejes | carga útil | Alcance máximo / rango de movimiento | repetibilidad | Misa | Montaje | Aplicación | Protección: | Rango de articulación / velocidad máxima | Carga admisible en la muñeca | Entorno de instalación | Controlador / potencia | Actuación especial | Proxima accion |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | Robots de uso general de la serie R | 6 | 3 kg | 620 mm | ±0.02 mm | 20 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | IP54 o equivalente | Rango - JT1 ±160°;JT2 +150° a -60°;JT3 +120° a -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |Velocidad máxima — JT1 360°/s;JT2 250°/s;JT3 225°/s;JT4 540°/s;JT5 225°/s;JT6 540°/s | Momento - JT4 5.8 N·m;JT5 5.8 N·m;JT6 2.9 N·m |Inercia — JT4 0.12 kg·m²;JT5 0.12 kg·m²;JT6 0.03 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA | / | Solicitar este modelo |
 | RS007N | Robots de uso general de la serie R | 6 | 7 kg | 730 mm | ±0.02 mm | 35 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | Muñeca: IP67 o equivalente Ejes base: IP65 o equivalente | Rango - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocidad máxima — JT1 470°/s;JT2 380°/s;JT3 520°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Momento - JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inercia — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA | / | Solicitar este modelo |
 | RS007L | Robots de uso general de la serie R | 6 | 7 kg | 930 mm | ±0.03 mm | 36 kg | Suelo, techo, pared | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | Muñeca: IP67 o equivalente Ejes base: IP65 o equivalente | Rango - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocidad máxima — JT1 370°/s;JT2 310°/s;JT3 410°/s;JT4 550°/s;JT5 550°/s;JT6 1,000°/s | Momento - JT4 17 N·m;JT5 17 N·m;JT6 10 N·m |Inercia — JT4 0.5 kg·m²;JT5 0.5 kg·m²;JT6 0.2 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA | / | Solicitar este modelo |
 | RS013N | Robots de uso general de la serie R | 6 | 13 kg | 1,460 mm | ±0.03 mm | 170 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | IP67 o equivalente | Rango - JT1 ±180°;JT2 +138° a -105°;JT3 +135° a -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |Velocidad máxima — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 475°/s;JT5 475°/s;JT6 730°/s | Momento - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inercia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA, F01/5.6 kVA | / | Solicitar este modelo |
 | RS015X | Robots de uso general de la serie R | 6 | 15 kg | 3,150 mm | ±0.06 mm | 545 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | Muñeca: IP67 o equivalente Ejes base: IP65 o equivalente | Rango - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Momento - JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inercia — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | RS020N | Robots de uso general de la serie R | 6 | 20 kg | 1,725 mm | ±0.04 mm | 230 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | IP67 o equivalente | Rango - JT1 ±180°;JT2 +155° a -105°;JT3 +150° a -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Momento - JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inercia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | RS025N | Robots de uso general de la serie R | 6 | 25 kg | 1,885 mm | ±0.04 mm | 270 kg | Floor | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | IP67 o equivalente | Rango - JT1 ±180°;JT2 +131° a -100°;JT3 +145° a -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 420°/s;JT5 420°/s;JT6 780°/s | Momento - JT4 60 N·m;JT5 60 N·m;JT6 32 N·m |Inercia — JT4 2.6 kg·m²;JT5 2.6 kg·m²;JT6 1.3 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
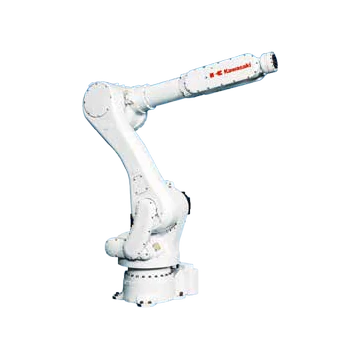 | RS030N | Robots de uso general de la serie R | 6 | 30 kg | 2,100 mm | ±0.06 mm | 555 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | Muñeca: IP67 o equivalente Ejes base: IP65 o equivalente | Rango - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inercia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
| RS050N | Robots de uso general de la serie R | 6 | 50 kg | 2,100 mm | ±0.06 mm | 555 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | Muñeca: IP67 o equivalente Ejes base: IP65 o equivalente | Rango - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inercia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
| RS080N | Robots de uso general de la serie R | 6 | 80 kg | 2,100 mm | ±0.06 mm | 555 kg | Piso, Techo | Ensamblaje, manipulación, sellado, operación de máquinas, rectificado y desbarbado. | Muñeca: IP67 o equivalente Ejes base: IP65 o equivalente | Rango - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 180°/s;JT2 180°/s;JT3 185/185/160°/s;JT4 260/260/185°/s;JT5 260/260/165°/s;JT6 360/360/280°/s | Momento - JT4 210/210/336 N·m;JT5 210/210/336 N·m;JT6 130/130/194 N·m |Inercia — JT4 16.8/28/34 kg·m²;JT5 16.8/28/34 kg·m²;JT6 6.6/11/13.7 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BXP110S | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 1,634 mm | ±0.06 mm | 700 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +120° a -65°;JT3 +90° a -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 140°/s;JT2 130°/s;JT3 170°/s;JT4 220°/s;JT5 185°/s;JT6 300°/s | Momento - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inercia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BXP110L | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 110 kg | 2,597 mm | ±0.06 mm | 870 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 140°/s;JT2 130°/s;JT3 135°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Momento - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inercia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BXP135X | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 135 kg | 2,991 mm | ±0.06 mm | 880 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 140°/s;JT2 105°/s;JT3 140°/s;JT4 220°/s;JT5 200°/s;JT6 300°/s | Momento - JT4 855 N·m;JT5 855 N·m;JT6 445 N·m |Inercia — JT4 90 kg·m²;JT5 90 kg·m²;JT6 50 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BTP210L | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 210 kg | 3,151 mm | ±0.08 mm | 1030 kg | Estante | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +80° a -130°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 115°/s;JT2 90°/s;JT3 115°/s;JT4 140°/s;JT5 135°/s;JT6 240°/s | Momento - JT4 1,380 N·m;JT5 1,380 N·m;JT6 600 N·m |Inercia — JT4 205 kg·m²;JT5 205 kg·m²;JT6 160 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BX100S | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 1,634 mm | ±0.06 mm | 720 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +120° a -65°;JT3 +90° a -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 135°/s;JT2 125°/s;JT3 155°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inercia — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
| BX100N | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,200 mm | ±0.06 mm | 740 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +120° a -65°;JT3 +90° a -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 135°/s;JT2 110°/s;JT3 140°/s;JT4 200°/s;JT5 200°/s;JT6 300°/s | Momento - JT4 588.4 N·m;JT5 588.4 N·m;JT6 294.2 N·m |Inercia — JT4 60 kg·m²;JT5 60 kg·m²;JT6 30 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BX100L | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 100 kg | 2,597 mm | ±0.06 mm | 930 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 105°/s;JT2 130°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inercia — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
| BX200L | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,597 mm | ±0.06 mm | 1460 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±160°;JT2 +76° a -60°;JT3 +90° a -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 105°/s;JT2 90°/s;JT3 100°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Momento - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inercia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | BX130X | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,991 mm | ±0.06 mm | 920 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±180°;JT2 +76° a -60°;JT3 +76° a -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 105°/s;JT2 90°/s;JT3 130°/s;JT4 200°/s;JT5 160°/s;JT6 300°/s | Momento - JT4 830 N·m;JT5 830 N·m;JT6 441 N·m |Inercia — JT4 85 kg·m²;JT5 85 kg·m²;JT6 45 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
| BX200X | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,812 mm | ±0.07 mm | 1460 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±180°;JT2 +76° a -60°;JT3 +90° a -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Momento - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inercia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
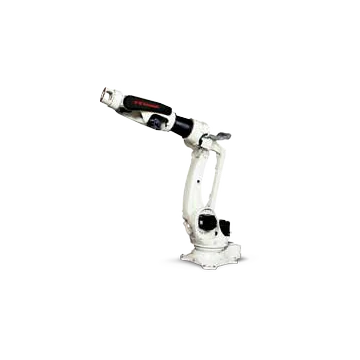 | BX300L | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,812 mm | ±0.07 mm | 1460 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | Muñeca: IP67 o equivalente Ejes base: IP54 o equivalente | Rango - JT1 ±180°;JT2 +76° a -60°;JT3 +90° a -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |Velocidad máxima — JT1 125°/s;JT2 102°/s;JT3 85°/s;JT4 105°/s;JT5 110°/s;JT6 180°/s | Momento - JT4 2,300 N·m;JT5 2,300 N·m;JT6 1,000 N·m |Inercia — JT4 240 kg·m²;JT5 240 kg·m²;JT6 200 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | ZX130L | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 130 kg | 2,951 mm | ±0.3 mm | 1400 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | / | Rango - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidad máxima — JT1 110°/s;JT2 110°/s;JT3 110°/s;JT4 140°/s;JT5 135°/s;JT6 230°/s | Momento - JT4 735 N·m;JT5 735 N·m;JT6 421 N·m |Inercia — JT4 51.9 kg·m²;JT5 51.9 kg·m²;JT6 27.4 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E02/7.5 kVA | / | Solicitar este modelo |
 | ZX165U | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 2,651 mm | ±0.3 mm | 1350 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | / | Rango - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidad máxima — JT1 110°/s;JT2 110°/s;JT3 115°/s;JT4 140°/s;JT5 155°/s;JT6 260°/s | Momento - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inercia — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E02/7.5 kVA | / | Solicitar este modelo |
 | ZX200S | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 200 kg | 2,651 mm | ±0.3 mm | 1400 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | / | Rango - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidad máxima — JT1 105°/s;JT2 110°/s;JT3 105°/s;JT4 120°/s;JT5 120°/s;JT6 200°/s | Momento - JT4 1,274 N·m;JT5 1,274 N·m;JT6 686 N·m |Inercia — JT4 117.6 kg·m²;JT5 117.6 kg·m²;JT6 63.7 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E02/7.5 kVA | / | Solicitar este modelo |
 | ZX300S | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 300 kg | 2,501 mm | ±0.3 mm | 1400 kg | Floor | Ensamblaje, manipulación y soldadura por puntos | / | Rango - JT1 ±180°;JT2 +75° a -60°;JT3 +250° a -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidad máxima — JT1 100°/s;JT2 85°/s;JT3 85°/s;JT4 90°/s;JT5 90°/s;JT6 150°/s | Momento - JT4 1,715 N·m;JT5 1,715 N·m;JT6 862 N·m |Inercia — JT4 166.6 kg·m²;JT5 166.6 kg·m²;JT6 107.8 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E02/7.5 kVA | / | Solicitar este modelo |
 | ZT165U | Robots de gran capacidad de carga BXP/BTP/BX/ZX/ZT | 6 | 165 kg | 3,230 mm | ±0.3 mm | 1550 kg | Estante | Ensamblaje, manipulación y soldadura por puntos | / | Rango - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |Velocidad máxima — JT1 105°/s;JT2 105°/s;JT3 105°/s;JT4 135°/s;JT5 135°/s;JT6 210°/s | Momento - JT4 911.4 N·m;JT5 911.4 N·m;JT6 450.8 N·m |Inercia — JT4 78.4 kg·m²;JT5 78.4 kg·m²;JT6 40.2 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E02/7.5 kVA | / | Solicitar este modelo |
 | BA006N | Robots de soldadura por arco BA/RA | 6 | 6 kg | 1,445 mm | ±0.06 mm | 150 kg | Piso, Techo | Soldadura por arco | / | Rango - JT1 ±165°;JT2 +150° a -90°;JT3 +90° a -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Velocidad máxima — JT1 240°/s;JT2 240°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Momento - JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inercia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA, F01/5.6 kVA | / | Solicitar este modelo |
 | BA006L | Robots de soldadura por arco BA/RA | 6 | 6 kg | 2,036 mm | ±0.08 mm | 160 kg | Piso, Techo | Soldadura por arco | / | Rango - JT1 ±165°;JT2 +150° a -90°;JT3 +90° a -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |Velocidad máxima — JT1 210°/s;JT2 210°/s;JT3 220°/s;JT4 430°/s;JT5 430°/s;JT6 650°/s | Momento - JT4 12 N·m;JT5 12 N·m;JT6 3.75 N·m |Inercia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.07 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA, F01/5.6 kVA | / | Solicitar este modelo |
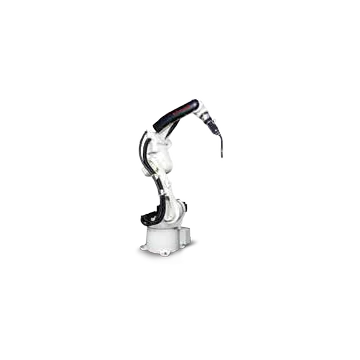 | BA013N | Robots de soldadura por arco BA/RA | 6 | 13 kg | 1,492 mm | ±0.04 mm | 260 kg | Floor | Soldadura por arco | / | Rango - JT1 ±165°;JT2 +150° a -95°;JT3 +90° a -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Velocidad máxima — JT1 265°/s;JT2 250°/s;JT3 265°/s;JT4 470°/s;JT5 475°/s;JT6 730°/s | Momento - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inercia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(No se permite rocío ni heladas) | F01/5.6 kVA | / | Solicitar este modelo |
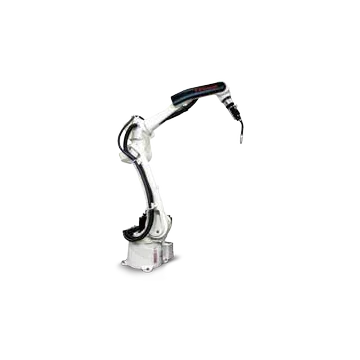 | BA013L | Robots de soldadura por arco BA/RA | 6 | 13 kg | 2,093 mm | ±0.06 mm | 280 kg | Floor | Soldadura por arco | / | Rango - JT1 ±165°;JT2 +150° a -95°;JT3 +90° a -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |Velocidad máxima — JT1 215°/s;JT2 215°/s;JT3 270°/s;JT4 440°/s;JT5 475°/s;JT6 730°/s | Momento - JT4 26 N·m;JT5 26 N·m;JT6 10 N·m |Inercia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;25 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | RA005L | Robots de soldadura por arco BA/RA | 6 | 5 kg | 903 mm | ±0.03 mm | 37 kg | Piso, Techo | Soldadura por arco | / | Rango - JT1 ±180°;JT2 +135° a -80°;JT3 +118° a -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 300°/s;JT2 300°/s;JT3 300°/s;JT4 460°/s;JT5 460°/s;JT6 740°/s | Momento - JT4 12.3 N·m;JT5 12.3 N·m;JT6 7 N·m |Inercia — JT4 0.4 kg·m²;JT5 0.4 kg·m²;JT6 0.12 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA | / | Solicitar este modelo |
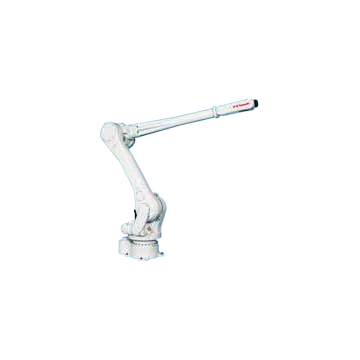 | RA015X | Robots de soldadura por arco BA/RA | 6 | 15 kg | 3,150 mm | ±0.06 mm | 545 kg | Piso, Techo | Soldadura por arco | / | Rango - JT1 ±180°;JT2 +140° a -105°;JT3 +135° a -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 180°/s;JT2 180°/s;JT3 200°/s;JT4 410°/s;JT5 360°/s;JT6 610°/s | Momento - JT4 34 N·m;JT5 34 N·m;JT6 22 N·m |Inercia — JT4 0.8 kg·m²;JT5 0.8 kg·m²;JT6 0.25 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
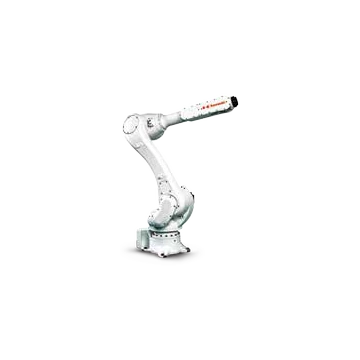 | RA020N | Robots de soldadura por arco BA/RA | 6 | 20 kg | 1,725 mm | ±0.04 mm | 230 kg | Piso, Techo | Soldadura por arco | / | Rango - JT1 ±180°;JT2 +155° a -105°;JT3 +150° a -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |Velocidad máxima — JT1 190°/s;JT2 205°/s;JT3 210°/s;JT4 400°/s;JT5 360°/s;JT6 610°/s | Momento - JT4 45 N·m;JT5 45 N·m;JT6 29 N·m |Inercia — JT4 0.9 kg·m²;JT5 0.9 kg·m²;JT6 0.3 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F01/5.6 kVA | / | Solicitar este modelo |
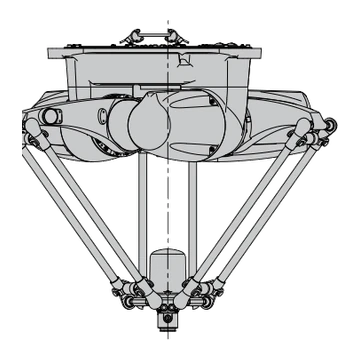 | YF002N | robots delta YF | 4 | 2 kg | Φ600 × Al200 mm | ±0.04 mm | 60 kg | Techo | Ensamblaje y manipulación | IP65 o equivalente | / | / | 10 - 35 °C;35 -% 85(No se permite rocío ni heladas) | F01/5.6 kVA | Repetibilidad angular ±0.1;Tiempo de ciclo *2 (carga útil) 0.3 s (0.5 kg), 0.36 s(2kg) | Solicitar este modelo |
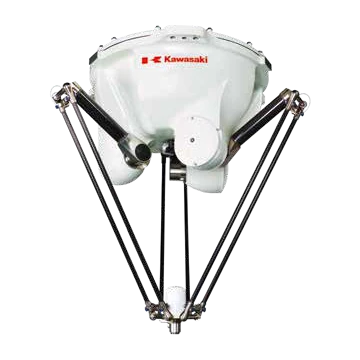 | YF003N | robots delta YF | 4 | 3 kg | Φ1300 × Al500 mm | ±0.1 mm | 145 kg | Techo | Ensamblaje y manipulación | IP65 o equivalente | / | / | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F01/5.6 kVA | Repetibilidad angular ±0.1;Tiempo de ciclo *2 (carga útil) 0.27 s (1 kg), 0.45 s(3kg) | Solicitar este modelo |
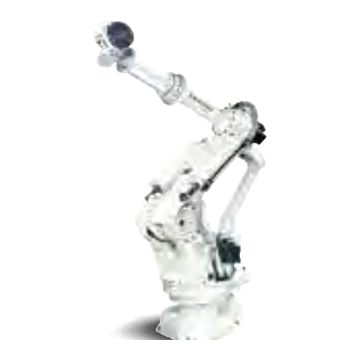 | MX350L | Robots extragrandes MX/MT/MG | 6 | 360 kg | 3,018 mm | ±0.1 mm | 2800 kg | Floor | Manipulación y manejo de máquinas | / | Rango - JT1 ±180°;JT2 +90° a -45°;JT3 +20° a -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Velocidad máxima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento - JT4 2,740 N·m;JT5 2,740 N·m;JT6 1,960 N·m |Inercia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F02/7.5 kVA | / | Solicitar este modelo |
 | MX420L | Robots extragrandes MX/MT/MG | 6 | 420 kg | 2,778 mm | ±0.1 mm | 2800 kg | Floor | Manipulación y manejo de máquinas | / | Rango - JT1 ±180°;JT2 +90° a -45°;JT3 +20° a -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |Velocidad máxima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inercia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F04/12 kVA | / | Solicitar este modelo |
 | MX500N | Robots extragrandes MX/MT/MG | 6 | 500 kg | 2,540 mm | ±0.1 mm | 2750 kg | Floor | Manipulación y manejo de máquinas | / | Rango - JT1 ±180°;JT2 +90° a -45°;JT3 +20° a -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |Velocidad máxima — JT1 80°/s;JT2 70°/s;JT3 70°/s;JT4 80°/s;JT5 80°/s;JT6 120°/s | Momento - JT4 3,920 N·m;JT5 3,920 N·m;JT6 1,960 N·m |Inercia — JT4 400 kg·m²;JT5 400 kg·m²;JT6 259 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F04/12 kVA | / | Solicitar este modelo |
 | MX700N | Robots extragrandes MX/MT/MG | 6 | 700 kg | 2,540 mm | ±0.1 mm | 2860 kg | Floor | Manipulación y manejo de máquinas | / | Rango - / |Velocidad máxima — / | Momento - / |Inercia — / | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F04/12 kVA | / | Solicitar este modelo |
 | MT400N | Robots extragrandes MX/MT/MG | 6 | 400 kg | 3,503 mm | ±0.5 mm | 2600 kg | Floor | Manipulación y manejo de máquinas | / | Rango - / |Velocidad máxima — / | Momento - / |Inercia — / | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E58/15 kVA | / | Solicitar este modelo |
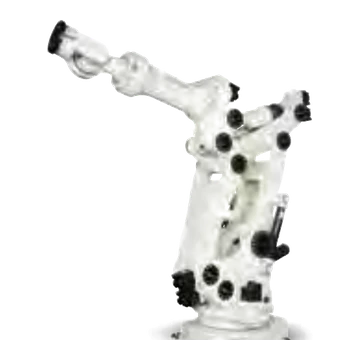 | MG15HL | Robots extragrandes MX/MT/MG | 6 | 1500 kg | 4,005 mm | ±0.1 mm | 6550 kg | Floor | Manipulación y manejo de máquinas | / | Rango - / |Velocidad máxima — / | Momento - / |Inercia — / | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | E58/15 kVA | / | Solicitar este modelo |
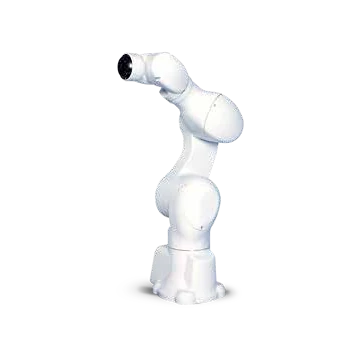 | MC004N | Robots médicos y farmacéuticos MC | 6 | 4 kg | 505.8 mm | ±0.05 mm | 25 kg | Piso, Techo | Farmacéutica | / | Rango - JT1 ±180°;JT2 +135° a -95°;JT3 +60° a -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Velocidad máxima — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Momento - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inercia — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA | / | Solicitar este modelo |
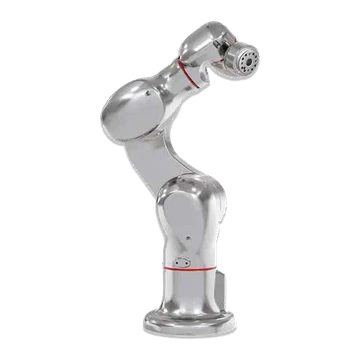 | MC004V | Robots médicos y farmacéuticos MC | 6 | 4 kg | 505.8 mm | ±0.05 mm | 25 kg | Piso, Techo | Farmacéutica | / | Rango - JT1 ±180°;JT2 +135° a -95°;JT3 +60° a -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |Velocidad máxima — JT1 200°/s;JT2 180°/s;JT3 225°/s;JT4 700°/s;JT5 500°/s;JT6 350°/s | Momento - JT4 8.5 N·m;JT5 8.5 N·m;JT6 4.0 N·m |Inercia — JT4 0.2 kg·m²;JT5 0.2 kg·m²;JT6 0.1 kg·m² | 10 - 35 °C;35 -% 85(No se permite rocío ni heladas) | F60/2.0 kVA | / | Solicitar este modelo |
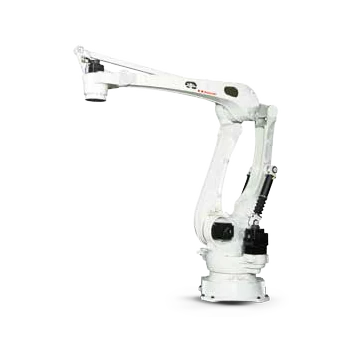 | CP180L | Robots de paletización CP/RD | 4 | 180 kg | 3,255 mm | ±0.5 mm | 1600 kg | Floor | Paletizado | / | Rango - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidad máxima — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inercia — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F03/12 kVA | / | Solicitar este modelo |
| CP300L | Robots de paletización CP/RD | 4 | 300 kg | 3,255 mm | ±0.5 mm | 1600 kg | Floor | Paletizado | / | Rango - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidad máxima — JT1 130/100°/s;JT2 125/90°/s;JT3 125/90°/s;JT4 330/220°/s | Inercia — JT4 85/140 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F03/12 kVA | / | Solicitar este modelo |
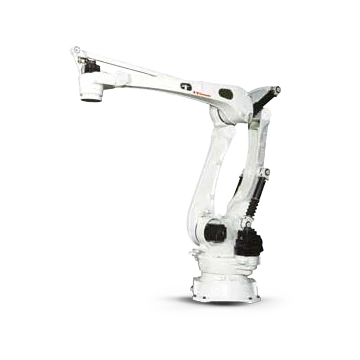 | CP500L | Robots de paletización CP/RD | 4 | 500 kg | 3,255 mm | ±0.5 mm | 1650 kg | Floor | Paletizado | / | Rango - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidad máxima — JT1 85°/s;JT2 80°/s;JT3 80°/s;JT4 180°/s | Inercia — JT4 250 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F03/12 kVA | / | Solicitar este modelo |
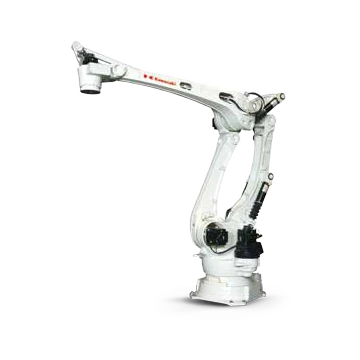 | CP700L | Robots de paletización CP/RD | 4 | 700 kg | 3,255 mm | ±0.5 mm | 1650 kg | Floor | Paletizado | / | Rango - JT1 ±160°;JT2 +95° a -46°;JT3 +15° a -110°;JT4 ±360° |Velocidad máxima — JT1 75°/s;JT2 65°/s;JT3 65°/s;JT4 170°/s | Inercia — / | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F03/12 kVA | / | Solicitar este modelo |
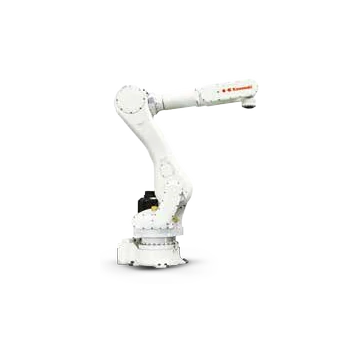 | RD080N | Robots de paletización CP/RD | 5 | 80 kg | 2,100 mm | ±0.07 mm | 540 kg | Floor | Paletizado | / | Rango - JT1 ±180°;JT2 +140° a -105°;JT3 +40° a -205°;JT4 ±360°;JT5 ±10° |Velocidad máxima — JT1 180°/s;JT2 180°/s;JT3 175°/s;JT4 360°/s | Inercia — JT4 13.7 kg·m² | 0 - 45 °C;35 -% 85(No se permite rocío ni heladas) | F03/12 kVA | / | Solicitar este modelo |
No se encontró ningún modelo Kawasaki compatible. Borre uno o más filtros o envíe la carga útil, el área de trabajo, la aplicación y el montaje necesarios para la revisión del proyecto.
Preguntas frecuentes sobre robots y soluciones de automatización de Kawasaki
¿Qué series de robots Kawasaki son las más adecuadas para aplicaciones de manipulación, soldadura o paletización?
La página incluye robots de uso general de la serie R, robots de soldadura BA y RA, robots de paletizado CP y RD, robots delta YF y varias familias de robots de gran capacidad de carga. Utilice el campo de aplicación con los requisitos de carga útil, alcance, carga en la muñeca, montaje y ciclo para crear la lista de preseleccionados.
¿Por qué se debe comprobar la carga en la muñeca del robot Kawasaki además de la carga útil?
La carga útil del robot es solo uno de los límites. El centro de gravedad de la herramienta y la pieza de trabajo, el momento y la inercia de la muñeca, la postura y la aceleración del robot pueden determinar si la carga es aceptable, incluso cuando la masa total es inferior a la carga útil máxima indicada.
¿Puede EVST revisar el controlador y la celda de automatización con un robot Kawasaki?
Sí. La revisión puede abarcar el robot y el controlador, las herramientas, los equipos de proceso, los accesorios, la seguridad, las interfaces de PLC y de red, el entorno de instalación, la puesta en marcha y el alcance del servicio.
¿Qué información se necesita para obtener un presupuesto de un robot Kawasaki?
Proporcione el modelo o aplicación exactos, la carga de la herramienta y del producto, el centro de gravedad, el alcance y las posiciones requeridas, el objetivo del ciclo, el montaje, el entorno, las necesidades de controlador e interfaz, la cantidad, el destino y la sincronización.
Escrito por Equipo editorial de EVST
El equipo editorial de EVST mantiene esta página para facilitar la selección de robots y la planificación de proyectos. La disponibilidad del producto, la configuración, la validación de seguridad y el alcance de la integración deben confirmarse para la aplicación específica.
Política editorial · Política de correcciones · Términos de uso
Última actualización: