

Robots colaborativos CGXi: Guía de modelos y selección
Compare los robots colaborativos CGXi para manipulación, ensamblaje, atención de máquinas, soldadura, recubrimiento y otras tareas de automatización. Analice la capacidad de carga y el alcance junto con la protección y el entorno operativo, y luego revise las herramientas, la seguridad y la integración en la celda.
Cómo preseleccionar un cobot CGXi
Comience por la carga de trabajo y el alcance requerido, luego elija la serie que mejor se adapte al entorno laboral. Las variantes relacionadas con la protección, la temperatura y la resistencia a explosiones son factores a tener en cuenta, no etiquetas de marketing intercambiables.
Comparar los modelos de robots colaborativos CGXi
Filtre por modelo, serie, protección, carga útil y alcance. Tras reducir la lista, verifique la repetibilidad, la velocidad, el entorno de instalación, la carga de la herramienta y el concepto de seguridad para la tarea prevista.
| Imagen | Modelo | Serie | Ejes | Carga útil máxima | Alcanzar hacia adelante | repetibilidad | A la velocidad | Protección: | Control / rendimiento | Entorno / instalación | peso del brazo robótico | Puertos de herramientas | Rango de articulación / velocidad máxima | Marcado de explosión | Proxima accion |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | CR3 | Robots colaborativos de la serie C | 6 | 3 kg | 620 mm | ±0.03 mm | 1 m / s | IP66 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 150 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 15 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 180°/s;J4 ±360° 180°/s;J5 ±360° 180°/s;J6 ±360° 180°/s | / | Solicitar este modelo |
 | CR6 | Robots colaborativos de la serie C | 6 | 6 kg | 924 mm | ±0.03 mm | 2 m / s | IP66 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 200 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 21 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 180°/s;J4 ±360° 180°/s;J5 ±360° 180°/s;J6 ±360° 180°/s | / | Solicitar este modelo |
 | R3 | Cobots industriales de la serie G | 6 | 3 kg | 620 mm | ±0.02 mm | 2 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 150 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 15 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 220°/s;J2 ±360° 220°/s;J3 ±165° 240°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Solicitar este modelo |
 | R4 | Cobots industriales de la serie G | 6 | 4 kg | 1300 mm | ±0.05 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 260 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 22 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Solicitar este modelo |
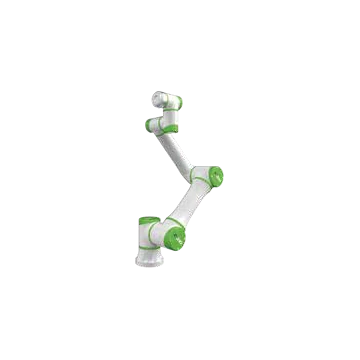 | R6 | Cobots industriales de la serie G | 6 | 6 kg | 924 mm | ±0.02 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 260 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 21 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Solicitar este modelo |
 | R9 | Cobots industriales de la serie G | 6 | 9 kg | 1500 mm | ±0.05 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 37 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Solicitar este modelo |
 | R12 | Cobots industriales de la serie G | 6 | 12 kg | 1300 mm | ±0.03 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 36 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Solicitar este modelo |
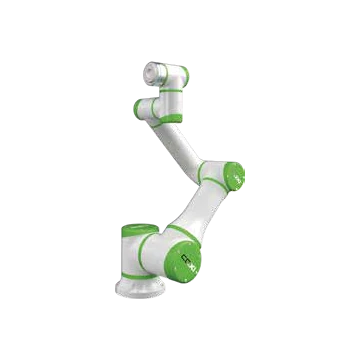 | R18 | Cobots industriales de la serie G | 6 | 18 kg | 900 mm | ±0.02 mm | 2 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 35 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Solicitar este modelo |
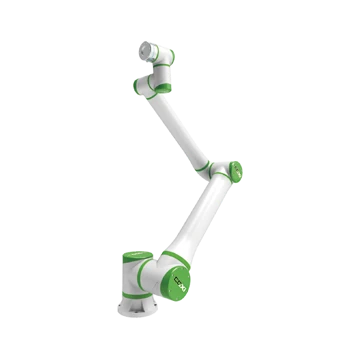 | R20 | Cobots industriales de la serie G | 6 | 20 kg | 1800 mm | ±0.05 mm | 4 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 1500 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 68 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | / | Solicitar este modelo |
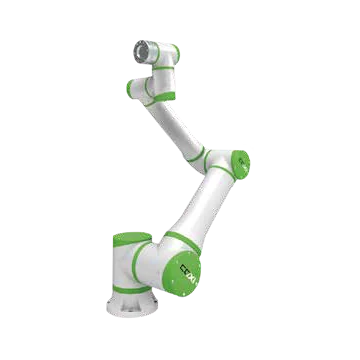 | R30 | Cobots industriales de la serie G | 6 | 30 kg | 1300 mm | ±0.05 mm | 3 m / s | IP65 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 1500 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 64 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | / | Solicitar este modelo |
 | XR6 | Cobots a prueba de explosiones de la serie X | 6 | 6 kg | 924 mm | ±0.02 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 260 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 21 kg | / | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | China: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Europa: Ex II 2G Ex db pxb IIC T4 Gb | Solicitar este modelo |
 | XR9 | Cobots a prueba de explosiones de la serie X | 6 | 9 kg | 1500 mm | ±0.05 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 37 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | China: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Europa: Ex II 2G Ex db pxb IIC T4 Gb | Solicitar este modelo |
 | XR12 | Cobots a prueba de explosiones de la serie X | 6 | 12 kg | 1300 mm | ±0.03 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 36 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | China: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Europa: Ex II 2G Ex db pxb IIC T4 Gb | Solicitar este modelo |
 | XR18 | Cobots a prueba de explosiones de la serie X | 6 | 18 kg | 900 mm | ±0.02 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 35 kg | / | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | China: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Europa: Ex II 2G Ex db pxb IIC T4 Gb | Solicitar este modelo |
 | XR20 | Cobots a prueba de explosiones de la serie X | 6 | 20 kg | 1800 mm | ±0.05 mm | 4 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 1500 W | -5 a 55 °C;5%–90% HR, sin condensación;Cualquier ángulo | 68 kg | / | J1 ±360° 180°/s;J2 ±360° 180°/s;J3 ±165° 210°/s;J4 ±360° 270°/s;J5 ±360° 270°/s;J6 ±360° 270°/s | China: Ex db eb ib pxb IIC T5 Gb / Ex ib pxb tb IIIC T95°C Db;Europa: Ex II 2G Ex db pxb IIC T4 Gb | Solicitar este modelo |
 | AL6 | Cobots para temperaturas extremas | 6 | 6 kg | 924 mm | ±0.02 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 260 W | -30 a 80 °C;5%–90% HR, sin condensación;Cualquier ángulo | 21 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 210°/s;J2 ±360° 210°/s;J3 ±165° 210°/s;J4 ±360° 360°/s;J5 ±360° 360°/s;J6 ±360° 360°/s | / | Solicitar este modelo |
 | AL9 | Cobots para temperaturas extremas | 6 | 9 kg | 1500 mm | ±0.05 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -30 a 80 °C;5%–90% HR, sin condensación;Cualquier ángulo | 37 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Solicitar este modelo |
 | AL12 | Cobots para temperaturas extremas | 6 | 12 kg | 1300 mm | ±0.03 mm | 3 m / s | IP68 | EtherCAT / 1 kHz;Ruido ≤60 dB;Potencia media 550 W | -30 a 80 °C;5%–90% HR, sin condensación;Cualquier ángulo | 36 kg | Alimentación de E/S de 24 V / 1 A;2 DI;2 HACER;2 IA;Alimentación COM 24 V / 1 A;RS485;EtherCAT | J1 ±360° 150°/s;J2 ±360° 150°/s;J3 ±165° 210°/s;J4 ±360° 240°/s;J5 ±360° 240°/s;J6 ±360° 240°/s | / | Solicitar este modelo |
No se encontró ningún modelo CGXi compatible. Borre uno o más filtros o envíe la carga útil, el alcance, el entorno y la aplicación necesarios para la revisión del proyecto.
Preguntas frecuentes sobre robots colaborativos y soluciones de automatización de CGXi
¿En qué se diferencian las series de robots colaborativos CGXi C, G, X y AL?
La página agrupa los robots colaborativos generales de las series C y G por separado de los modelos a prueba de explosiones de la serie X y los modelos para temperaturas extremas de la serie AL. Compare la fila correspondiente para obtener información sobre carga útil, alcance, protección, entorno, interfaces e instalación, en lugar de considerar el nombre de la serie como una configuración completa.
¿Cómo debo seleccionar un cobot CGXi según su capacidad de carga y alcance?
Incluya el efector final, la pieza de trabajo y el equipo de proceso transportado en la carga útil. Confirme todas las posiciones y orientaciones del TCP y, a continuación, verifique el centro de gravedad, la inercia, la velocidad, el montaje, los obstáculos y el enrutamiento del cable antes de seleccionar el modelo.
¿Qué información sobre seguridad y medio ambiente se necesita para un proyecto de cobot CGXi?
Indique la tarea, la velocidad y las condiciones de contacto, los riesgos asociados al efector final y a la pieza de trabajo, el acceso del operador, el montaje, las condiciones ambientales y cualquier requisito para zonas peligrosas. Tanto la operación colaborativa como la idoneidad a prueba de explosiones requieren una revisión de riesgos y cumplimiento específica para cada proyecto.
¿Qué debo incluir en una solicitud de presupuesto para un cobot CGXi?
Incluya el modelo o serie exactos, la aplicación, la carga útil total, el alcance y las posiciones, el entorno, los requisitos de protección, las interfaces, la cantidad, el destino y el tiempo solicitado. De esta manera, se podrán confirmar conjuntamente el robot final, el controlador, las herramientas, la seguridad y el alcance del servicio.
Escrito por Equipo editorial de EVST
El equipo editorial de EVST mantiene esta página para facilitar la selección de robots y la planificación de proyectos. La disponibilidad del producto, la configuración, la validación de seguridad y el alcance de la integración deben confirmarse para la aplicación específica.
Política editorial · Política de correcciones · Términos de uso
Última actualización: