
¿Agarre interno o externo del neumático? Comience con el espacio de contacto y liberación.
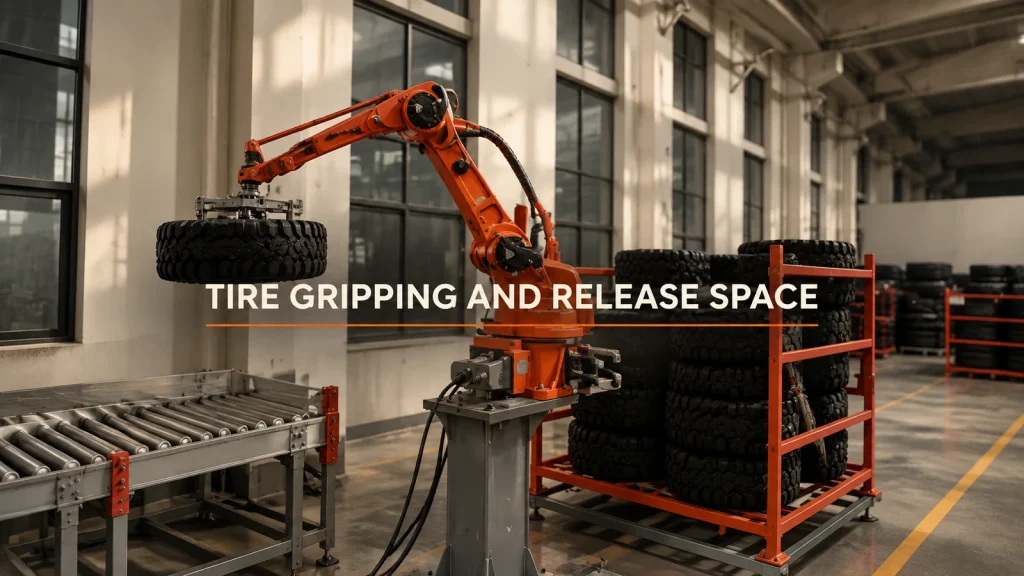
Compare el agarre interno y externo de los neumáticos a través del contacto permitido, la deformación, el espacio libre de entrada y el espacio de liberación utilizando variantes reales de neumáticos.
Mecanizado sin supervisión: lo que necesita un taller CNC para funcionar sin vigilancia.
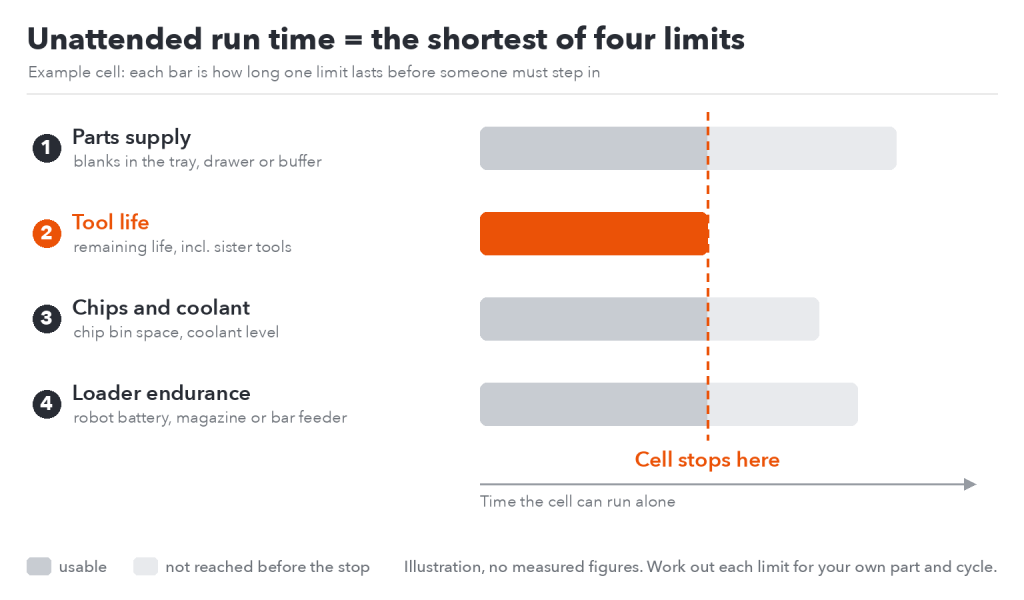
Mecanizado sin supervisión: cuánto tiempo puede funcionar una celda CNC sin vigilancia, qué suele detenerla, cómo cargarla y qué hacer cuando se detiene.
¿Qué ajustes del robot necesitan una nueva prueba?
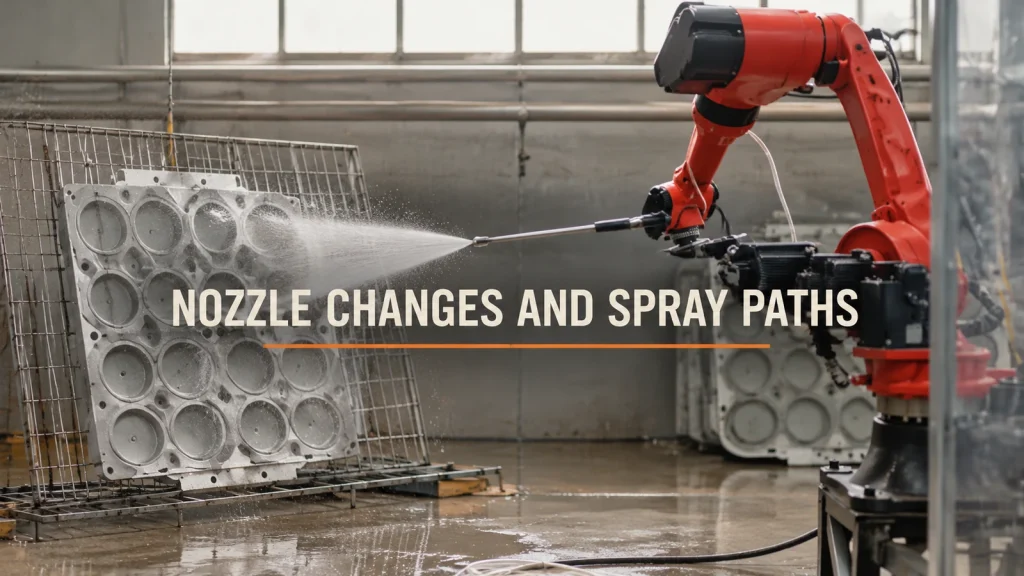
Cambiar la boquilla o el fluido puede modificar el patrón de pulverización efectivo. Planifique una prueba con muestras para objetivos empotrados, ángulo de aproximación y cobertura real.
Mecanizado robótico de agujeros: Calcule la placa completa, no un solo agujero.
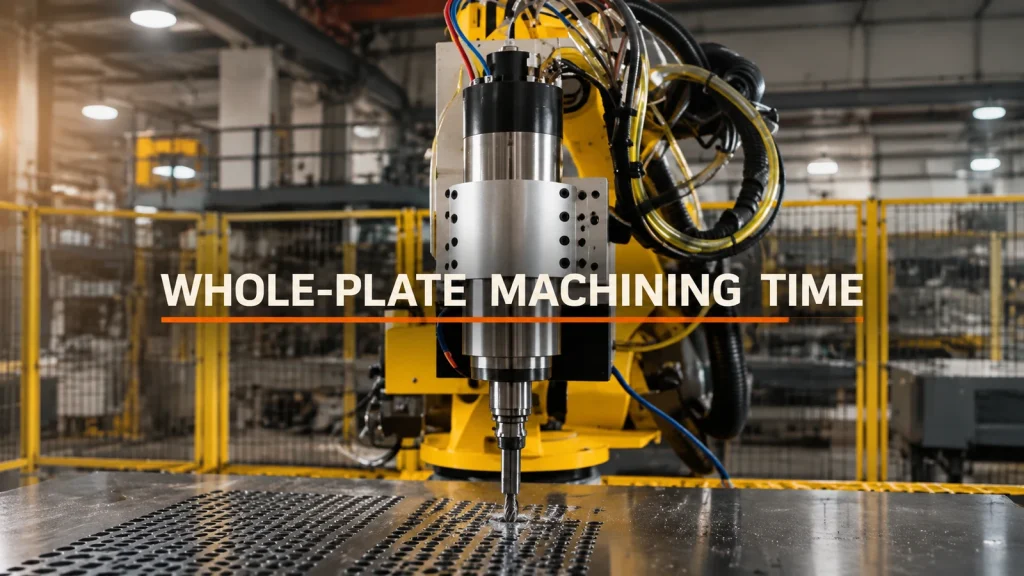
Estimar el trabajo de mecanizado robótico de agujeros a partir del corte, las transferencias, la manipulación y la configuración; distinguir una fórmula de perforación del ciclo completo de la pieza.
Dispositivos de soldadura para estructuras tubulares: Deje espacio para la antorcha y la pieza terminada.
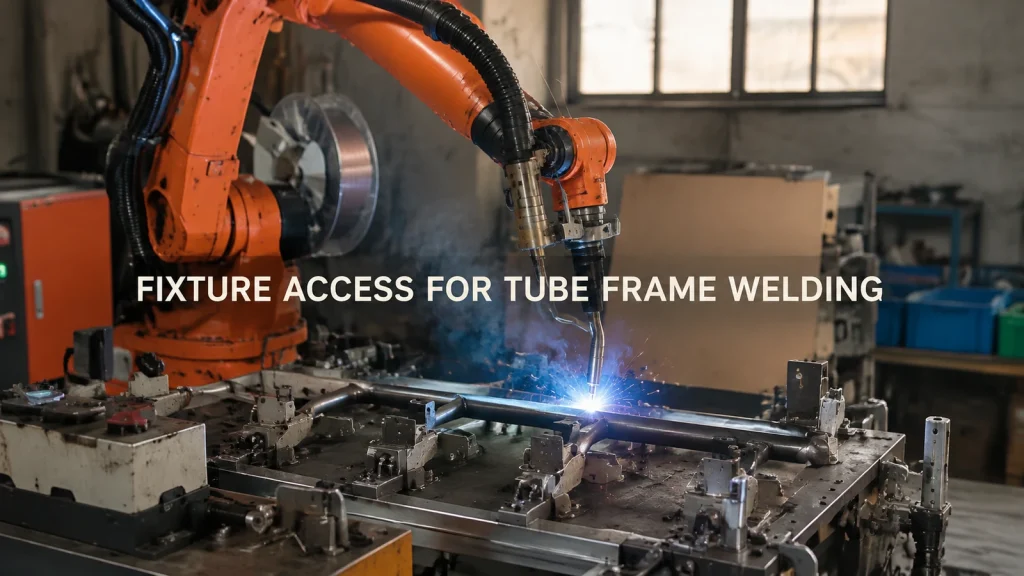
Se pueden detectar obstrucciones en las trayectorias de la antorcha, asentamientos forzados y marcos terminados atrapados en una prueba de muestra completa de un accesorio de estructura tubular.
¿Empaquetado manual o robótico? Pruebe el empaque en la boca de la caja.
Antes de elegir qué tarea de empaquetado manual automatizar, pruebe la deformación del paquete lleno, la interferencia en la boca de la caja, los cambios de formato y la recuperación.
Marcado automatizado: ¿Qué aspectos se deben comprobar en la marca final?
Antes de elegir una celda de marcado automatizada, defina la presencia de la marca, el contenido correcto, la lectura confirmada y cualquier comprobación de calidad del código necesaria.
Capacidad de pulverización de piezas colgantes: ¿Qué tiempo limita realmente la línea?
Al estimar una celda de pulverización de piezas suspendidas propuesta, se deben considerar por separado la llegada del hangar, el tiempo de trabajo alcanzable y la ocupación total del robot.
¿Robot pórtico o articulado para la transferencia por tuberías largas?
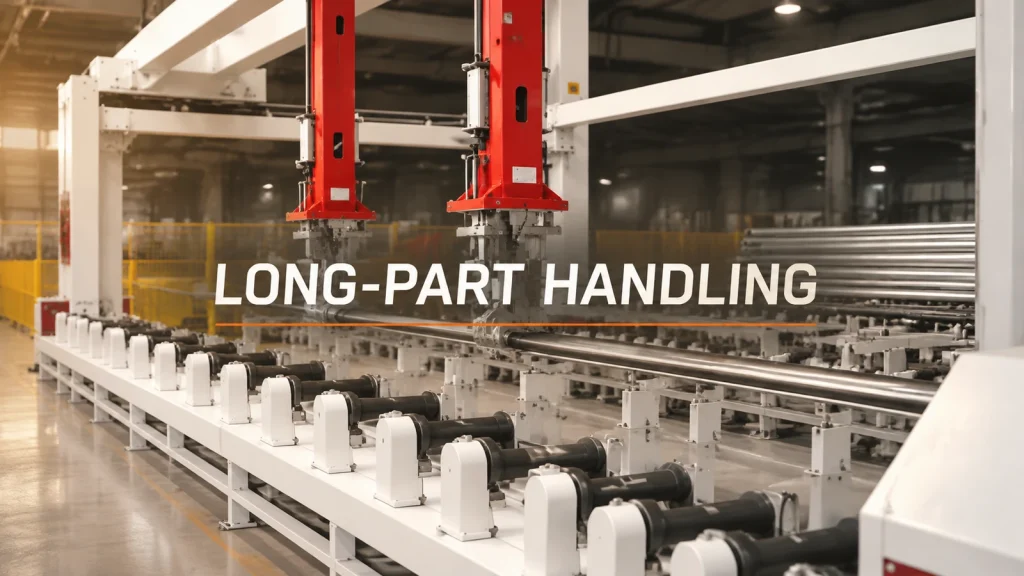
Antes de seleccionar un pórtico, un brazo articulado o un sistema combinado, compare las rutas de transferencia de tuberías largas, el soporte, la orientación y los sistemas de trasbordo mediante rodillos.
Pulverización de cuerpos de vasos: Comparación del trabajo manual y robótico por lotes
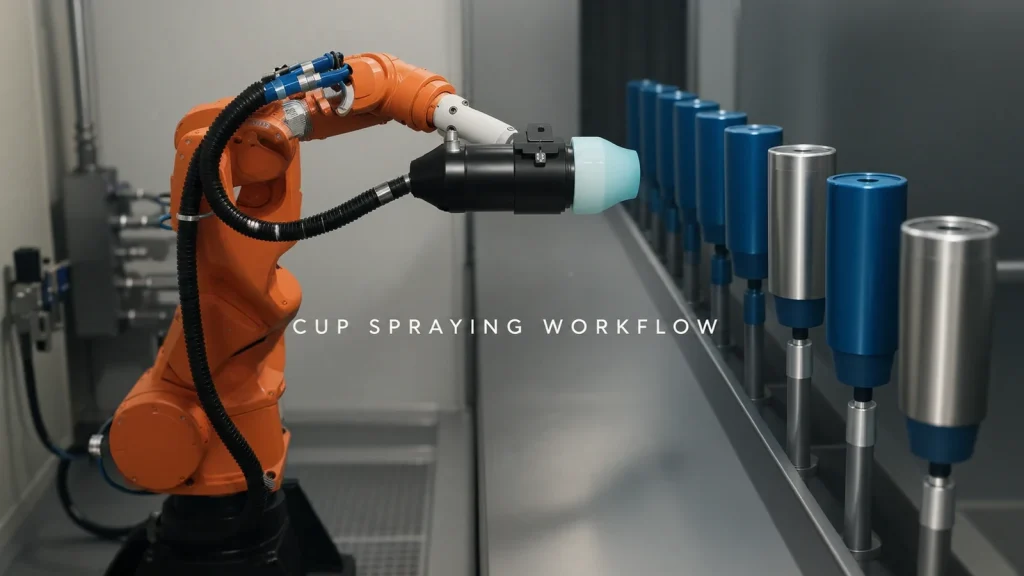
Compare la pulverización manual y robótica de vasos utilizando una presentación reutilizable, superficies protegidas, preparación, limpieza y una prueba con un lote representativo.
Cambios en las abrazaderas de soldadura del bastidor: comprobar el asiento, la sujeción y el acceso.

Valide el cambio de una abrazadera de soldadura de bastidor con los estados de asentamiento en frío, cerrado y liberado, y luego verifique la ruta de la pistola y la muestra soldada por separado.
Pulido de mangos de utensilios de cocina: Cómo ponerse de acuerdo en el acabado

Acordar un acabado de pulido para mangos de utensilios de cocina utilizando muestras de referencia, condiciones de visualización, geometría protegida y comparaciones en una prueba piloto.