
Robots industriales CHAIFU: Guía de modelos y selección
Compare los robots CHAIFU en las categorías SCARA, de seis ejes, paletización, estampado, soldadura y otras categorías industriales. Seleccione primero la categoría de aplicación y, a continuación, filtre los ejes, la carga útil, el alcance, el montaje y la protección para la celda deseada.
Cómo seleccionar una categoría de robot CHAIFU
Utilice la tarea de producción para seleccionar la categoría de robot antes de comparar las especificaciones individuales. Los ejes, la capacidad de carga y el alcance establecen la primera lista de preseleccionados, mientras que el montaje, la protección, el equipo de proceso y los requisitos del ciclo determinan si un modelo se ajusta a la celda.
Comparar los modelos de robots CHAIFU por categoría
Filtre por modelo, categoría, ejes, carga útil y alcance. Compare los candidatos dentro de la misma clase de aplicación y, a continuación, verifique los requisitos de instalación, protección, herramientas y ciclo para la tarea de producción real.
| Imagen de producto | Modelo | Categoría | Ejes | carga útil | Alcanzar hacia adelante | repetibilidad | Masa corporal | Protección: | Instalación | Rango de articulación / velocidad máxima | Carga admisible en la muñeca | Medio Ambiente | Base / altura / potencia | Proxima accion |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
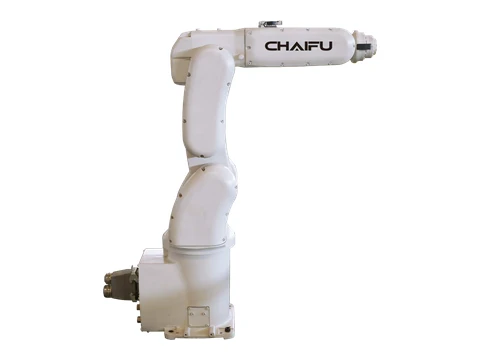 | SF7-K759 | Robot de escritorio PRENTIC | 6 | 7 kg | 737.5 mm | ±0.03 mm | 48 kg | IP65 | Floor | J1 ±171° a 305°/s;J2 +65°/-141° a 280°/s;J3 +170°/-66° a 300°/s;J4 ±180° a 300°/s;J5 ±119° a 406°/s;J6 ±360° a 600°/s | Momento - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inercia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 210*235 mm;Altura de la carrocería: 880 mm;Capacidad de potencia 1.5 kVA | Solicitar este modelo |
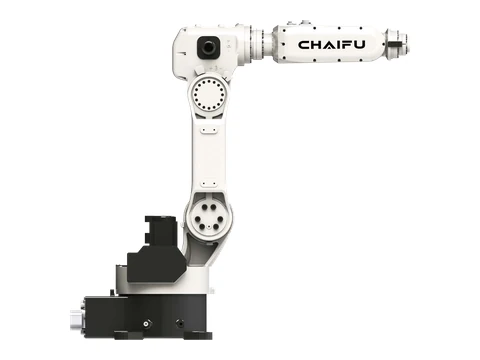 | SF8-K950 | Robot de escritorio PRENTIC | 6 | 8 kg | 956 mm | ±0.03 mm | 66 kg | IP65 | Cualquier orientación | J1 ±165° a 230°/s;J2 +90°/-160° a 230°/s;J3 +148°/-89° a 200°/s;J4 ±180° a 240°/s;J5 ±119° a 400°/s;J6 ±360° a 600°/s | Momento - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inercia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 280*362 mm;Altura de la carrocería: 911.5 mm;Capacidad de potencia 1.5 kVA | Solicitar este modelo |
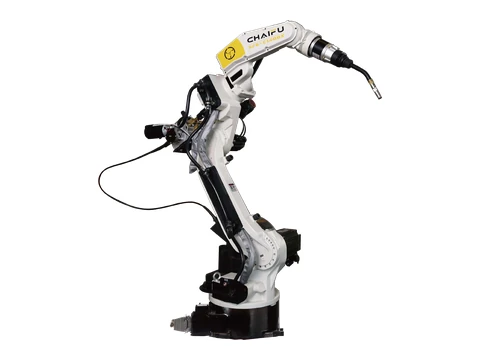 | ARC6-140-6 | Robot de soldadura por arco | 6 | 6 kg | 1440 mm | ±0.05 mm | 150 kg | IP65 | Cualquier orientación | J1 ±170° a 240°/s;J2 +90°/-155° a 240°/s;J3 +169°/-86° a 260°/s;J4 ±155° a 400°/s;J5 +134°/-137° a 400°/s;J6 ±220° a 700°/s | Momento - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inercia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 355*355 mm;Altura de la carrocería: 1375 mm;Capacidad de potencia 3 kVA | Solicitar este modelo |
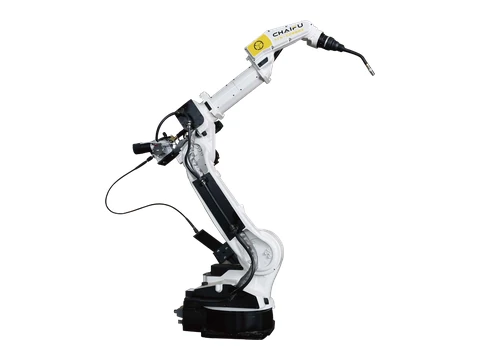 | ARC6-208-6 | Robot de soldadura por arco | 6 | 6 kg | 2008 mm | ±0.05 mm | 280 kg | IP65 | Cualquier orientación | J1 ±170° a 190°/s;J2 +100°/-157° a 190°/s;J3 +90°/-80° a 190°/s;J4 ±155° a 400°/s;J5 +134°/-137° a 400°/s;J6 ±220° a 700°/s | Momento - J4 10 N·m;J5 10 N·m;J6 5.5 N·m |Inercia — J4 0.28 kg·m²;J5 0.28 kg·m²;J6 0.06 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 396*396 mm;Altura de la carrocería: 1640 mm;Capacidad de potencia 3.8 kVA | Solicitar este modelo |
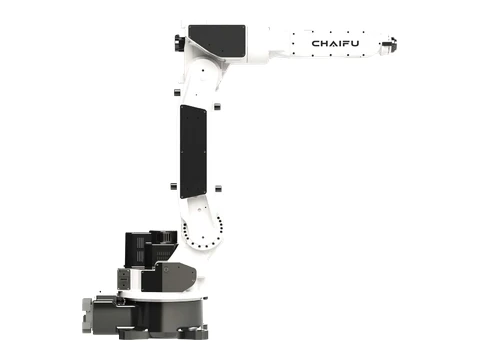 | ARC10-145-6 | Robot de soldadura por arco | 6 | 10 kg | 1450 mm | ±0.08 mm | 160 kg | IP65 | Cualquier orientación | J1 ±170° a 240°/s;J2 +90°/-155° a 240°/s;J3 +98°/-82° a 200°/s;J4 ±170° a 200°/s;J5 ±119° a 360°/s;J6 ±220° a 600°/s | Momento - J4 20.5 N·m;J5 10 N·m |Inercia — J4 0.43 kg·m²;J5 0.12 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 355*355 mm;Altura de la carrocería: 1269 mm;Capacidad de potencia 3.8 kVA | Solicitar este modelo |
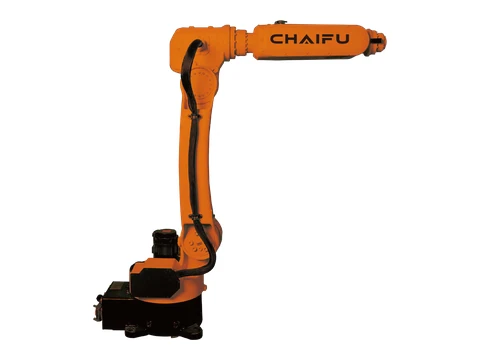 | SF6-C1200 | Robot LOTIC de baja carga útil | 6 | 6 kg | 1200 mm | ±0.05 mm | 72 kg | IP65 | Cualquier orientación | J1 ±165° a 230°/s;J2 +90°/-165° a 230°/s;J3 +150°/-90° a 200°/s;J4 ±180° a 240°/s;J5 ±120° a 400°/s;J6 ±360° a 600°/s | Momento - J4 15.6 N·m;J5 15.6 N·m;J6 8.5 N·m |Inercia — J4 0.43 kg·m²;J5 0.43 kg·m²;J6 0.13 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 280*362 mm;Altura de la carrocería: 1096 mm;Capacidad de potencia 1.5 kVA | Solicitar este modelo |
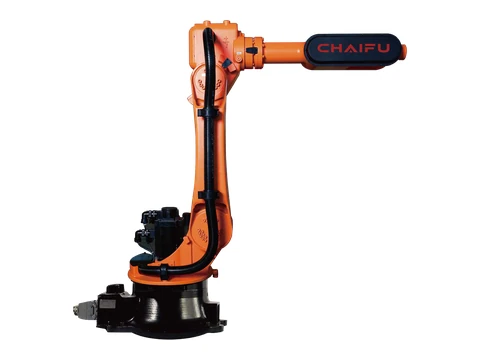 | SF10-C1650 | Robot LOTIC de baja carga útil | 6 | 10 kg | 1651 mm | ±0.05 mm | 196 kg | IP65 | Cualquier orientación | J1 ±165° a 150°/s;J2 +75°/-125° a 160°/s;J3 +145°/-75° a 148°/s;J4 ±178° a 300°/s;J5 ±125° a 300°/s;J6 ±720° a 500°/s | Momento - J4 22 N·m;J5 22 N·m;J6 10 N·m |Inercia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 384*384 mm;Altura de la carrocería: 1407 mm;Capacidad de potencia 2.5 kVA | Solicitar este modelo |
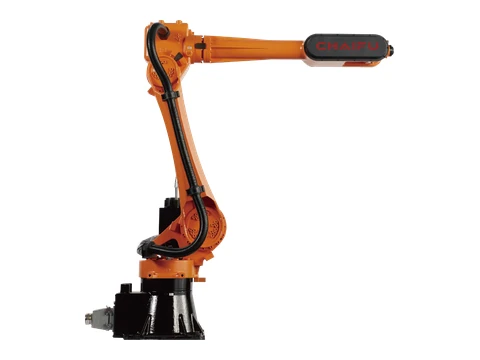 | SF10-K2032 | Robot LOTIC de baja carga útil | 6 | 10 kg | 2032 mm | ±0.05 mm | 208 kg | IP65 | Cualquier orientación | J1 ±175° a 135°/s;J2 +68°/-150° a 135°/s;J3 +150°/-75° a 135°/s;J4 ±178° a 300°/s;J5 +135/-125° a 300°/s;J6 ±720° a 500°/s | Momento - J4 22 N·m;J5 22 N·m;J6 10 N·m |Inercia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 370*370 mm;Altura de la carrocería: 1560 mm;Capacidad de potencia 3.25 kVA | Solicitar este modelo |
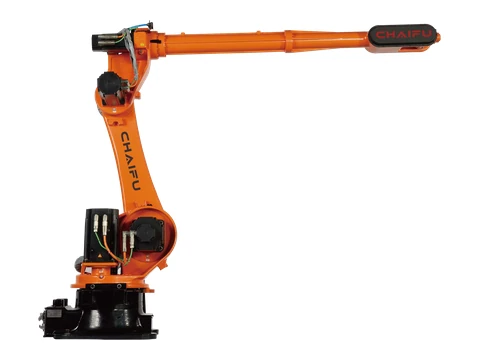 | SF10-K3100 | Robot LOTIC de baja carga útil | 6 | 10 kg | 3100 mm | ±0.05 mm | 596 kg | IP65 | Cualquier orientación | J1 ±172° a 125°/s;J2 +72°/-140° a 125°/s;J3 +150°/-80° a 140°/s;J4 ±360° a 200°/s;J5 ±125° a 210°/s;J6 ±360° a 290°/s | Momento - J4 22 N·m;J5 22 N·m;J6 10 N·m |Inercia — J4 1 kg·m²;J5 1 kg·m²;J6 0.2 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 573*629 mm;Altura de la carrocería: 1899 mm;Capacidad de potencia 4.5 kVA | Solicitar este modelo |
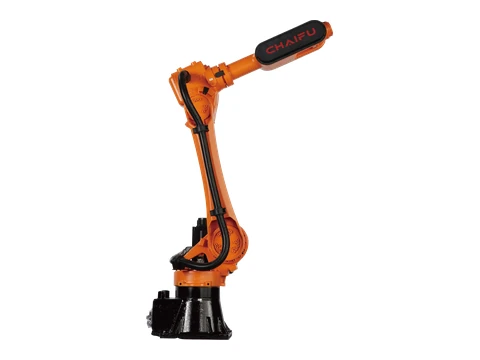 | SF20-K1735 | Robot MIMETIC de carga media | 6 | 20 kg | 1735 mm | ±0.06 mm | 206 kg | IP65 | Cualquier orientación | J1 ±175° a 135°/s;J2 +68°/-150° a 135°/s;J3 +150°/-75° a 135°/s;J4 ±178° a 300°/s;J5 +135°/-125° a 300°/s;J6 ±720° a 500°/s | Momento - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inercia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 370*370 mm;Altura de la carrocería: 1560 mm;Capacidad de potencia 3.25 kVA | Solicitar este modelo |
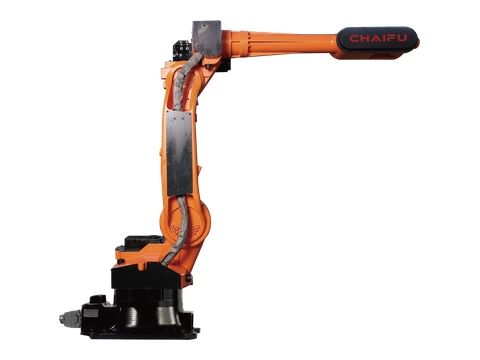 | SF20-C2150 | Robot MIMETIC de carga media | 6 | 20 kg | 2150 mm | ±0.06 mm | 246 kg | IP65 | Cualquier orientación | J1 ±170° a 140°/s;J2 +100°/-157° a 140°/s;J3 +95°/-80° a 140°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 250°/s | Momento - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inercia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 396*396 mm;Altura de la carrocería: 1618.5 mm;Capacidad de potencia 3.8 kVA | Solicitar este modelo |
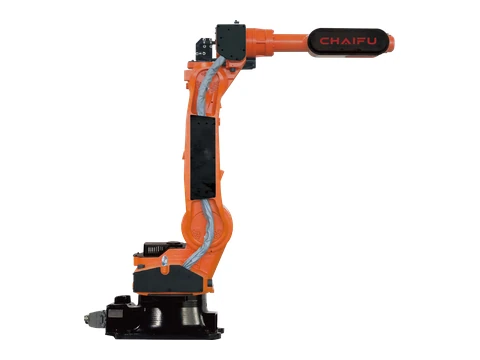 | ARC25-183-6 | Robot MIMETIC de carga media | 6 | 25 kg | 1830 mm | ±0.06 mm | 227 kg | IP65 | Cualquier orientación | J1 ±170° a 170°/s;J2 +100°/-157° a 170°/s;J3 +98°/-76° a 170°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 230°/s | Momento - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inercia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 396*396 mm;Altura de la carrocería: 1602.5 mm;Capacidad de potencia 4 kVA | Solicitar este modelo |
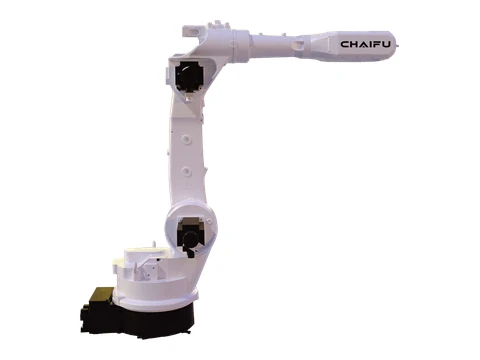 | SF25-C1887 | Robot MIMETIC de carga media | 6 | 25 kg | 1887 mm | ±0.06 mm | 293 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±170° a 185°/s;J2 +100°/-157° a 185°/s;J3 +90°/-80° a 210°/s;J4 ±170° a 380°/s;J5 ±130° a 300°/s;J6 ±220° a 350°/s | / | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 396*396 mm;Altura de la carrocería: 1561 mm;Capacidad de potencia 3.8 kVA | Solicitar este modelo |
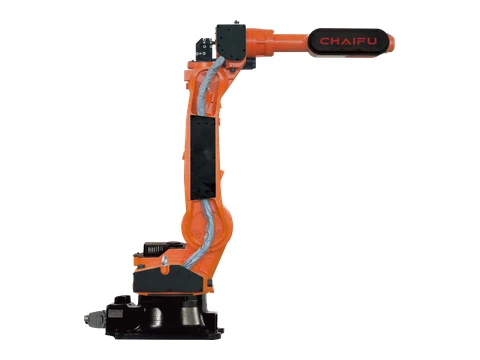 | SF30-C1850 | Robot MIMETIC de carga media | 6 | 30 kg | 1856 mm | ±0.06 mm | 228 kg | IP65 | Cualquier orientación | J1 ±170° a 170°/s;J2 +100°/-157° a 170°/s;J3 +98°/-76° a 170°/s;J4 ±180° a 350°/s;J5 +125°/-125° a 230°/s;J6 ±720° a 230°/s | Momento - J4 42 N·m;J5 42 N·m;J6 23 N·m |Inercia — J4 1.26 kg·m²;J5 1.26 kg·m²;J6 0.49 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 396*396 mm;Altura de la carrocería: 1602.5 mm;Capacidad de potencia 3.8 kVA | Solicitar este modelo |
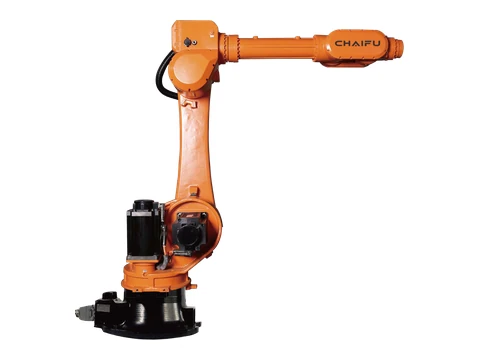 | SF50-C2185 | Robot MIMETIC de carga media | 6 | 50 kg | 2185 mm | ±0.06 mm | 550 kg | IP65 | Cualquier orientación | J1 ±172° a 109°/s;J2 +72°/-140° a 125°/s;J3 +172°/-78° a 140°/s;J4 ±360° a 200°/s;J5 +124°/-121° a 210°/s;J6 ±360° a 190°/s | Momento - J4 185 N·m;J5 185 N·m;J6 126 N·m |Inercia — J4 12 kg·m²;J5 12 kg·m²;J6 9.6 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 630*570 mm;Altura de la carrocería: 1820 mm;Capacidad de potencia 5 kVA | Solicitar este modelo |
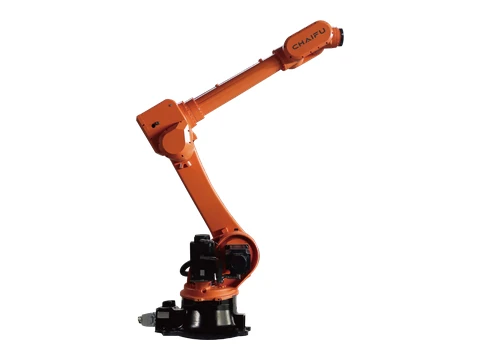 | SF80-C2600 | Robot MIMETIC de carga media | 6 | 80 kg | 2600 mm | ±0.06 mm | 726 kg | IP65 | Cualquier orientación | J1 ±172° a 160°/s;J2 +72°/-140° a 110°/s;J3 +160°/-78° a 120°/s;J4 ±360° a 162°/s;J5 +120°/-120° a 180°/s;J6 ±360° a 300°/s | Momento - J4 360 N·m;J5 360 N·m;J6 186 N·m |Inercia — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 578x573 mm;Altura de la carrocería: 1898 mm;Capacidad de potencia 5.5 kKVA | Solicitar este modelo |
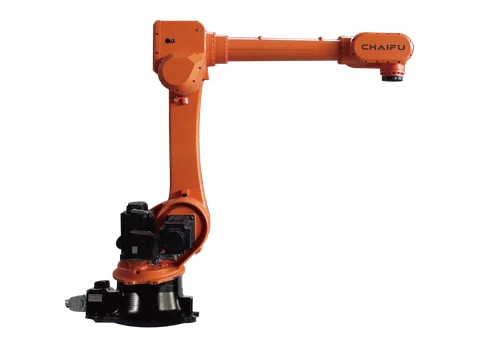 | SF120-C2269 | Robot MIMETIC de carga media | 6 | 120 kg | 2269 mm | ±0.06 mm | 720 kg | IP65 | Cualquier orientación | J1 ±172° a 160°/s;J2 +72°/-140° a 110°/s;J3 +160°/-78° a 120°/s;J4 ±360° a 162°/s;J5 +120°/-120° a 180°/s;J6 ±360° a 200°/s | Momento - J4 360 N·m;J5 360 N·m;J6 186 N·m |Inercia — J4 52 kg·m²;J5 52 kg·m²;J6 26 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 573*629 mm;Altura de la carrocería: 1939 mm;Capacidad de potencia 5.5 kKVA | Solicitar este modelo |
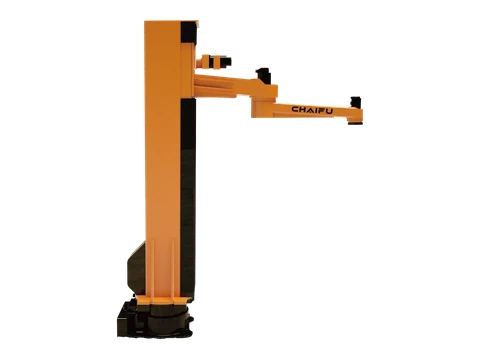 | CF120-C1900 PM | Robot MIMETIC de carga media | 4 | 120 kg | 1900 mm | ±0.06 mm | 1536 kg | Eje base IP65 / Eje de muñeca IP67 | Cualquier orientación | J1 ±180° a 115°/s;J2 -140°/+150° a 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 750*520 mm;Altura de la carrocería: 3117.5 mm;Capacidad de potencia 5 kVA | Solicitar este modelo |
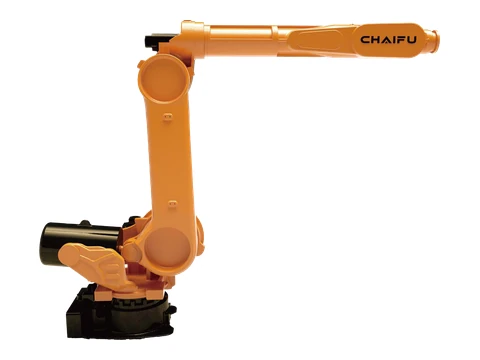 | SF125-C3100 | Robot MIMETIC de carga media | 6 | 125 kg | 3100.7 mm | ±0.06 mm | 1476 kg | Eje base IP65 / Eje de muñeca IP67 | Cualquier orientación | J1 +50°/-75° a 110°/s;J2 +90°/-1095 mm a 83°/s;J3 ±185° a 99°/s;J4 ±144° a 158°/s;J5 ±360° a 150°/s | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 750*520 mm;Altura de la carrocería: 2343.5 mm;Capacidad de potencia 8.4 kVA | Solicitar este modelo |
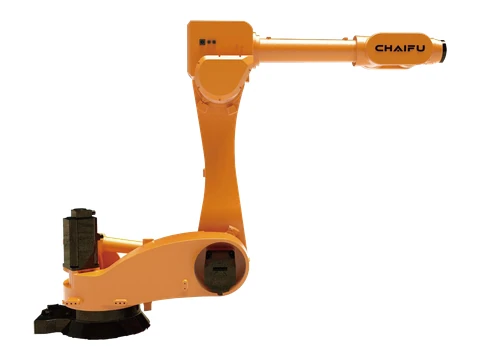 | SF125-C3100D | Robot MIMETIC de carga media | 6 | 125 kg | 3100 mm | ±0.05 mm | 1109 kg | Eje base IP65 / Eje de muñeca IP67 | Cualquier orientación | J1 +170°/-40° a 110°/s;J2 +90°/-83° a 100°/s;J3 ±360° a 110°/s;J4 ±120° a 162°/s;J5 ±360° a 180°/s | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 660*726 mm;Altura de la carrocería: 1953.5 mm;Capacidad de potencia 8.4 kVA | Solicitar este modelo |
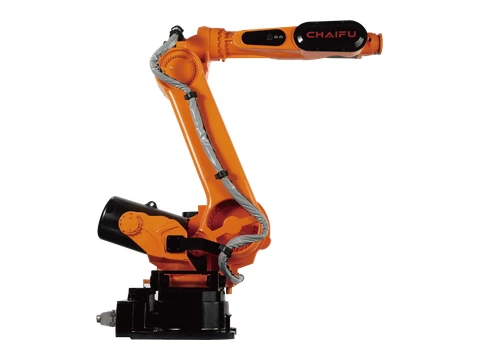 | SF210-K2650 | Robot BIOTIC de alta capacidad de carga | 6 | 210 kg | 2650 mm | ±0.06 mm | 1460 kg | IP65 | Floor | J1 ±180° a 110°/s;J2 +50°/-75° a 83°/s;J3 +90°/-70° a 99°/s;J4 ±185° a 158°/s;J5 ±120° a 206°/s;J6 ±360° a 300°/s | Momento - J4 1301 N·m;J5 1301 N·m;J6 706 N·m |Inercia — J4 138 kg·m²;J5 138 kg·m²;J6 70 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 750*520 mm;Altura de la carrocería: 2257.5 mm;Capacidad de potencia 7.5 kKVA | Solicitar este modelo |
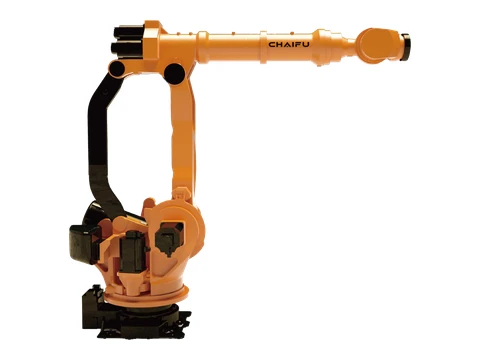 | SF300-C3100 | Robot BIOTIC de alta capacidad de carga | 6 | 300 kg | 3100 mm | ±0.06 mm | 1970 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 110°/s;J2 +45°/-80° a 106°/s;J3 +15.5°/-120° a 106°/s;J4 ±360° a 130°/s;J5 ±115° a 120°/s;J6 ±360° a 165°/s | Momento - J4 865 N·m |Inercia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 710*700 mm;Altura de la carrocería: 2568 mm;Capacidad de potencia 8.5 kVA | Solicitar este modelo |
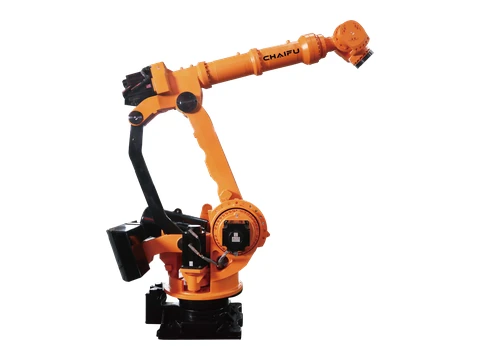 | SF500-C3100 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 500 kg | 3273.6 mm | ±0.1 mm | 2780 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 100°/s;J2 +50°/-85° a 85°/s;J3 +25°/-120° a 85°/s;J4 ±360° a 80°/s;J5 ±115° a 80°/s;J6 ±360° a 160°/s | Momento - J4 1980 N·m;J5 1980 N·m;J6 865 N·m |Inercia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 910*739 mm;Altura de la carrocería: 2755.5 mm;Capacidad de potencia 8.5 kVA | Solicitar este modelo |
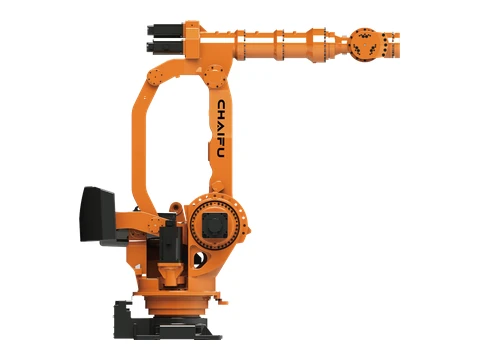 | SF800-C2850 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 800 kg | 2850 mm | ±0.1 mm | 2965 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 93°/s;J2 +50°/-85° a 64°/s;J3 +25°/-120° a 65°/s;J4 ±360° a 100°/s;J5 ±115° a 88°/s;J6 ±360° a 133°/s | Momento - J4 865 N·m |Inercia — J4 152 kg·m²;J5 152 kg·m²;J6 122 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 910*739 mm;Altura de la carrocería: 2695 mm;Capacidad de potencia 8.7 kVA | Solicitar este modelo |
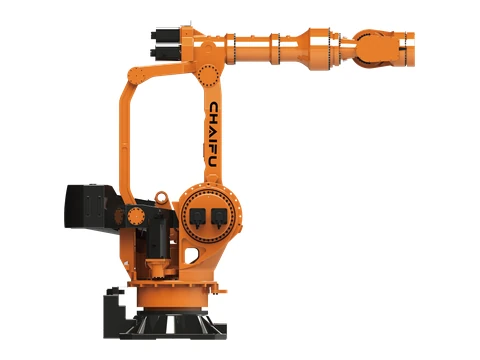 | SF1200-C3765 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 1200 kg | 3765 mm | ±0.2 mm | 8160 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 45°/s;J2 +50°/-90° a 30°/s;J3 +20°/-126° a 30°/s;J4 ±360° a 50°/s;J5 ±115° a 52°/s;J6 ±360° a 72°/s | Momento - J4 14600 N·m;J5 14600 N·m;J6 4850 N·m |Inercia — J4 2960 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1180*1180 mm;Altura de la carrocería: 3548 mm;Capacidad de potencia 16 kVA | Solicitar este modelo |
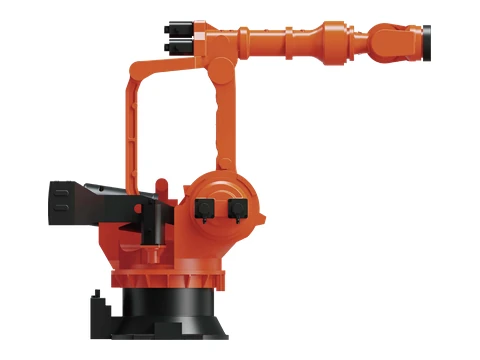 | SF1500-C3870 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 1500 kg | 3872 mm | ±0.23 mm | 11200 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 43°/s;J2 +50°/-85° a 25°/s;J3 -20°/-120° a 25°/s;J4 ±360° a 43°/s;J5 ±115° a 40°/s;J6 ±360° a 56°/s | Momento - J4 14380 N·m;J5 14380 N·m;J6 4980 N·m |Inercia — J4 2916 kg·m²;J5 2916 kg·m²;J6 2089 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1280*1380 mm;Altura de la carrocería: 3483 mm;Capacidad de potencia 17 kVA | Solicitar este modelo |
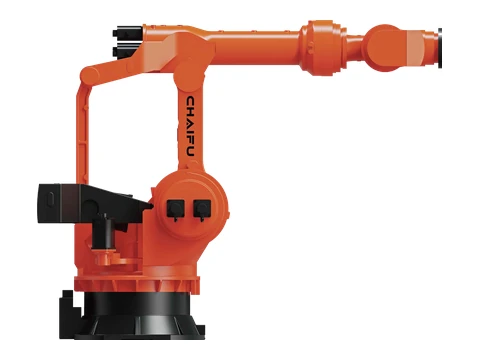 | SF1800-C4600 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 1800 kg | 4600 mm | ±0.3 mm | 17880 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 20°/s;J2 +50°/-85° a 12°/s;J3 +20°/-120° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° a 40°/s | Momento - J4 29500 N·m;J5 29500 N·m;J6 8930 N·m |Inercia — J4 7650 kg·m²;J5 7650 kg·m²;J6 5620 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3875 mm;Capacidad de potencia 22.5 kVA | Solicitar este modelo |
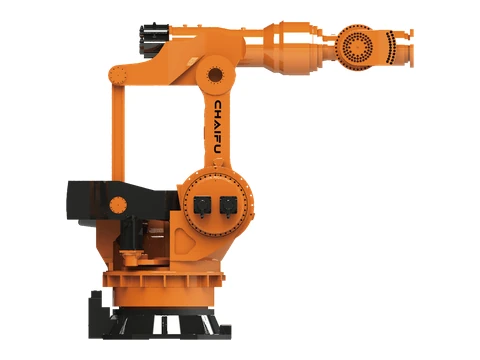 | SF2000-C4000 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 2000 kg | 4000 mm | ±0.3 mm | 17820 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 20°/s;J2 +50°/-85° a 12°/s;J3 -120°/+20° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° a 40°/s | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3875 mm;Capacidad de potencia 18.2 kVA | Solicitar este modelo |
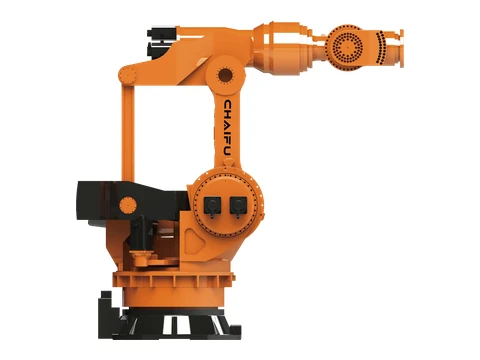 | SF2400-C3760 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 2400 kg | 3758.8 mm | ±0.3 mm | 17600 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 -113°/+22.5° a 12°/s;J4 ±360° a 19°/s;J5 ±115° a 19°/s;J6 ±360° @ / | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3875 mm;Capacidad de potencia 20.5 kVA | Solicitar este modelo |
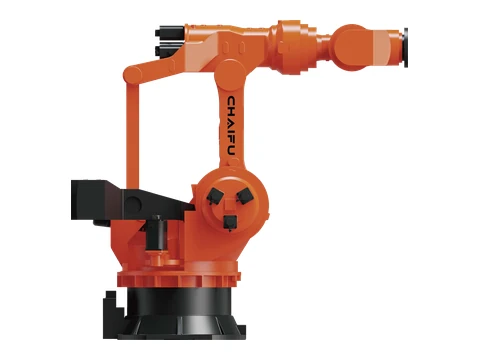 | SF3000-C3760 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 3000 kg | 3758.8 mm | ±0.3 mm | 17660 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 16°/s;J2 +53°/-80° a 12°/s;J3 +22.5°/-113° a 12°/s;J4 ±360° a 16°/s;J5 ±115° a 16°/s;J6 ±360° a 32°/s | Momento - J4 31500 N·m;J5 31500 N·m;J6 8980 N·m |Inercia — J4 7680 kg·m²;J5 7680 kg·m²;J6 5680 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3875 mm;Capacidad de potencia 23.5 kVA | Solicitar este modelo |
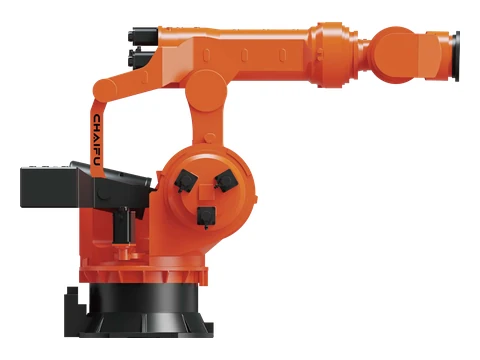 | SF4000-C4200 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 4000 kg | 4198 mm | ±0.3 mm | 19182 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inercia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3660 mm;Capacidad de potencia 23.5 kVA | Solicitar este modelo |
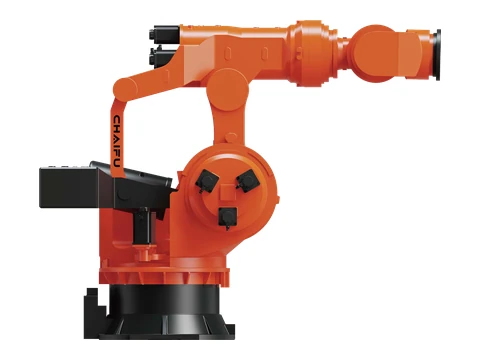 | SF5000-C3700 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 5000 kg | 3700 mm | ±0.3 mm | 26800 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inercia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3660 mm;Capacidad de potencia 23.5 kVA | Solicitar este modelo |
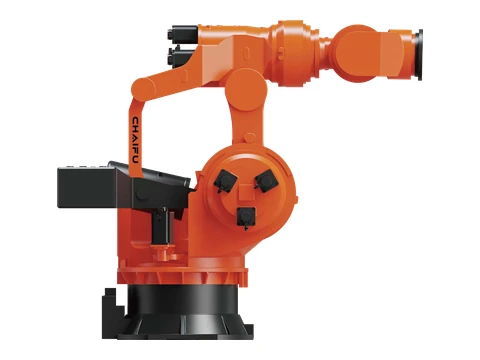 | SF6000-C3285 | Robot ALPHTIC de seis ejes de alta resistencia | 6 | 6000 kg | 3285 mm | ±0.3 mm | 26700 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 10°/s;J2 +53°/-80° a 8°/s;J3 +22°/-115° a 8°/s;J4 ±360° a 9°/s;J5 ±115° a 8°/s;J6 ±360° a 15°/s | Momento - J4 63520 N·m;J5 63520 N·m;J6 17262 N·m |Inercia — J4 15265 kg·m²;J5 15265 kg·m²;J6 11366 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1670 mm;Altura de la carrocería: 3660 mm;Capacidad de potencia 23.5 kVA | Solicitar este modelo |
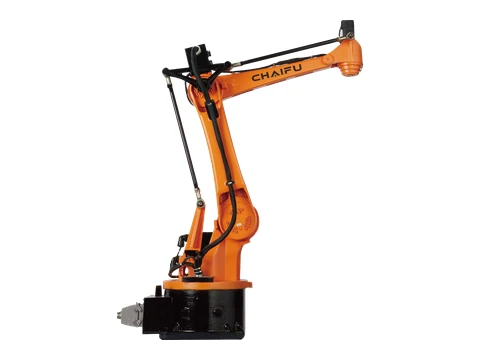 | SF15-C1538 PA | Robot de estampado PRESS | 4 | 15 kg | 1610 mm | ±0.06 mm | 181 kg | IP65 | Cualquier orientación | J1 ±165° a 150°/s;J2 +40°/-82° a 150°/s;J3 +78°/-75° a 160°/s;J4 ±360° a 300°/s;J5 -100°SJ2+J3<+30° @ / | Momento - J4 196 N·m |Inercia — J4 0.52 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 384*384 mm;Altura de la carrocería: 1421 mm;Capacidad de potencia 2.5 kVA | Solicitar este modelo |
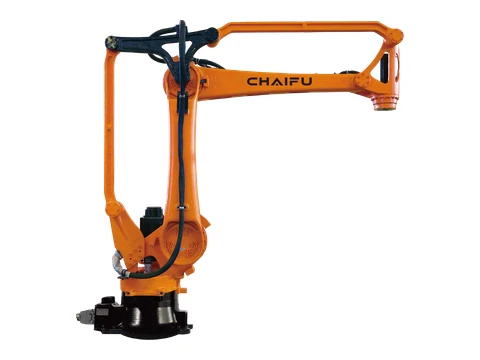 | SF25-C1760 PA | Robot de estampado PRESS | 4 | 25 kg | 1772 mm | ±0.07 mm | 260 kg | IP65 | Cualquier orientación | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +80°/-75° a 135°/s;J4 ±360° a 175°/s;J5 -110°SJ2+J3<+40° @ / | Momento - J4 882 N·m |Inercia — J4 0.62 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 370*370 mm;Altura de la carrocería: 1458 mm;Capacidad de potencia 3 kVA | Solicitar este modelo |
| SF25-C1900 PA | Robot de estampado PRESS | 4 | 25 kg | 1900 mm | ±0.07 mm | 262.5 kg | IP65 | Cualquier orientación | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +50°/-75° a 135°/s;J4 ±360° a 175°/s | Momento - J4 882 N·m |Inercia — J4 0.62 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 370*370 mm;Altura de la carrocería: 1495 mm;Capacidad de potencia 3 kVA | Solicitar este modelo |
| SF40-C1900 PA | Robot de estampado PRESS | 4 | 40 kg | 1900 mm | ±0.07 mm | 262.5 kg | IP65 | Cualquier orientación | J1 ±175° a 130°/s;J2 +48°/-95° a 107°/s;J3 +50°/-75° a 135°/s;J4 ±360° a 175°/s;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 370*370 mm;Altura de la carrocería: 1495 mm;Capacidad de potencia 3 kVA | Solicitar este modelo |
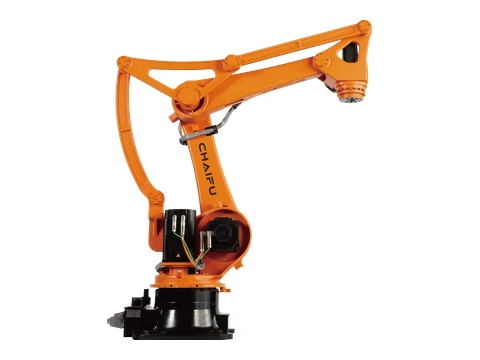 | SF50-C2220 PA | Robot paletizador PA | 4 | 50 kg | 2220 mm | ±0.1 mm | 616 kg | IP65 | Floor | J1 ±178° a 125°/s;J2 +50°/-95° a 125°/s;J3 +85°/-72° a 140°/s;J4 ±360° a 200°/s | Momento - J4 1666 N·m |Inercia — J4 9.6 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 573x573 mm;Altura de la carrocería: 1791 mm;Capacidad de potencia 4 kVA | Solicitar este modelo |
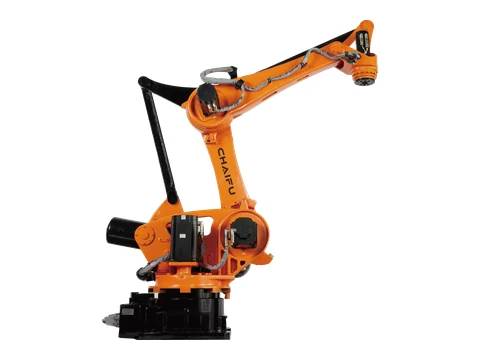 | SF130-C2700 PA | Robot paletizador PA | 4 | 130 kg | 2735 mm | ±0.12 mm | 1160 kg | IP65 | Floor | J1 +/-180° a 178°/s;J2 +45°/-90° a 112°/s;J3 +85°/-55° a 105°/s;J4 +/-360° a 340°/s;J5 -105°SJ2+J3<+25° @ / | Momento - J4 1764 N·m |Inercia — J4 36 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 620*620 mm;Altura de la carrocería: 2050 mm;Capacidad de potencia 5.5 kVA | Solicitar este modelo |
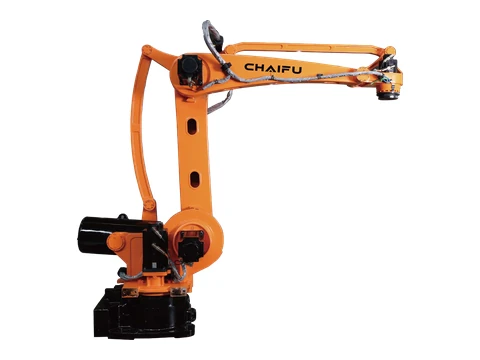 | SF180-C3200 PA | Robot paletizador PA | 4 | 180 kg | 3245.5 mm | ±0.25 mm | 1380 kg | IP65 | Floor | J1 +/-180° a 105°/s;J2 -90°/+45° a 105°/s;J3 -75°/+110° a 105°/s;J4 ±360° a 260°/s;J5 -115°SJ2+J3<+22.5° @ / | Momento - J4 1764 N·m |Inercia — J4 36 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 750*520 mm;Altura de la carrocería: 2401 mm;Capacidad de potencia 6 kVA | Solicitar este modelo |
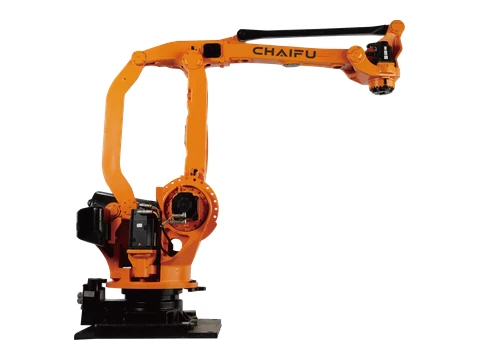 | SF210-K3200 PA | Robot paletizador PA | 4 | 210 kg | 3200 mm | ±0.12 mm | 1950 kg | IP65 | Floor | J1 ±180° a 120°/s;J2 +44°/-80° a 140°/s;J3 +15.5°/-115° a 140°/s;J4 ±360° a 305°/s;J5 -72°SJ3+J2<+67.5° @ / | Momento - J4 1666 N·m |Inercia — J4 80 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 710*700 mm;Altura de la carrocería: 2463 mm;Capacidad de potencia 6.5 kVA | Solicitar este modelo |
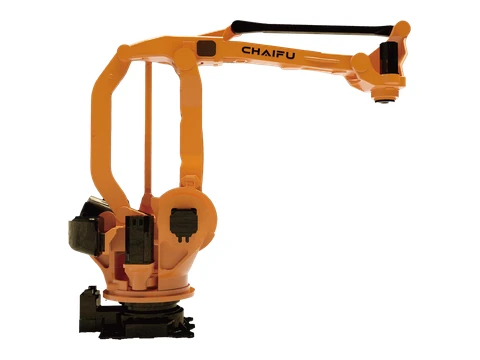 | SF300-C3200 PA | Robot paletizador PA | 4 | 300 kg | 3200 mm | ±0.15 mm | 1950 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 +44°/-80 a 90°/s;J2 +15,59°/-115° a 100°/s;J3 ±360° a 100°/s;J4 -155°SJ2+J3<+25° a 300°/s;J5 -72° | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 710*700 mm;Altura de la carrocería: 2463 mm;Capacidad de potencia 8.2 kVA | Solicitar este modelo |
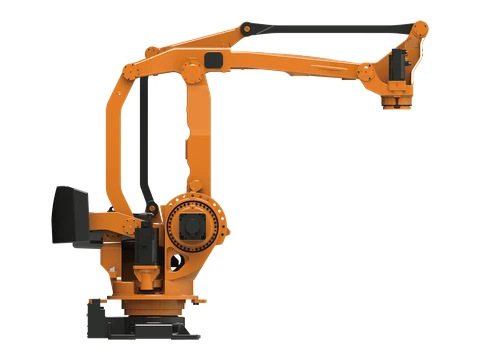 | SF500-C3200 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 500 kg | 3177 mm | ±0.2 mm | 2960 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 90°/s;J2 +53°/-85° a 90°/s;J3 +15.5°/-113° a 90°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 910*739 mm;Altura de la carrocería: 2629 mm;Capacidad de potencia SkVA | Solicitar este modelo |
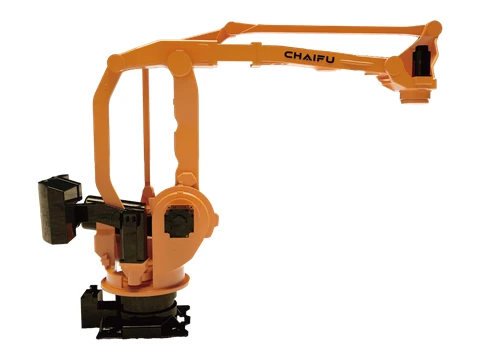 | SF600-C3500 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 600 kg | 3500 mm | ±0.2 mm | 3006 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 60°/s;J2 +53°/-85° a 60°/s;J3 +15.5°/-113° a 60°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 910*739 mm;Altura de la carrocería: 2629 mm;Capacidad de potencia SkVA | Solicitar este modelo |
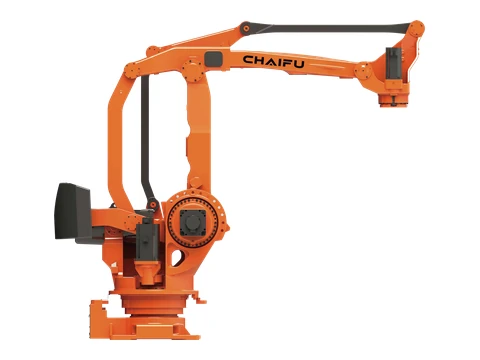 | SF800-C3200 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 800 kg | 3177 mm | 0.3 mm | 2968 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 60°/s;J2 +53°/-85° a 60°/s;J3 +15.5°/-113° a 60°/s;J4 ±360° a 125°/s;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 910*739 mm;Altura de la carrocería: 2629 mm;Capacidad de potencia SkVA | Solicitar este modelo |
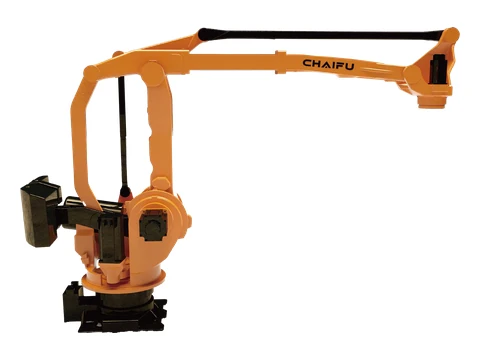 | SF800-C4000 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 800 kg | 4000 mm | 0.3 mm | 3096 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 +53°/-85 a 58°/s;J2 +15.5°/-113 a 45°/s;J3 -130°SJ2+J3<+60 a 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 910*739 mm;Altura de la carrocería: 2621 mm;Capacidad de potencia SkVA | Solicitar este modelo |
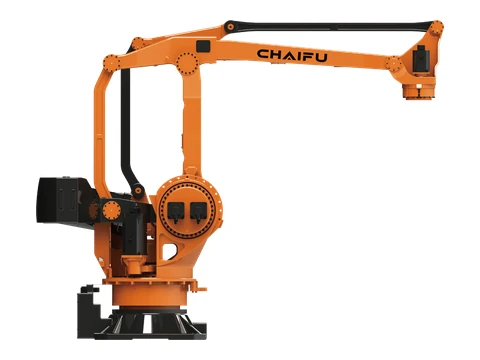 | SF1200-C4360 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 1200 kg | 4360 mm | ±0.5 mm | 6302 kg | Eje base IP65 / Eje de muñeca IP67 | Cualquier orientación | J1 ±180° a 56°/s;J2 +50°/-90° a 58°/s;J3 +20°/-115° a 60°/s;J4 ±360° a 125°/s;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1180*1180 mm;Altura de la carrocería: 3387 mm;Capacidad de potencia 14.5 kVA | Solicitar este modelo |
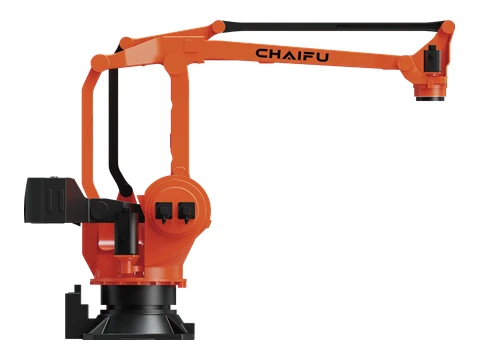 | SF1200-C4600 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 1200 kg | 4600 mm | ±0.5 mm | 7192 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 50°/s;J2 +50°/-90° a 52°/s;J3 +23°/-115° a 58°/s;J4 ±360° a 115°/s;J5 -70°SJ3-J2S+70° @ / | Momento - J4 8820 N·m |Inercia — J4 2608 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1180*1180 mm;Altura de la carrocería: 3386 mm;Capacidad de potencia 14.5 kVA | Solicitar este modelo |
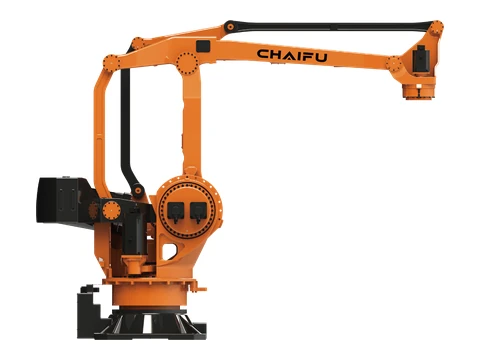 | SF1600-C4000 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 1600 kg | 3966 mm | ±0.8 mm | 6116 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 45°/s;J2 +50°/-90° a 30°/s;J3 +20°/-115° a 30°/s;J4 ±360° a 70°/s | Momento - J4 8550 N·m |Inercia — J4 5340 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1180*1180 mm;Altura de la carrocería: 3386 mm;Capacidad de potencia 15 kVA | Solicitar este modelo |
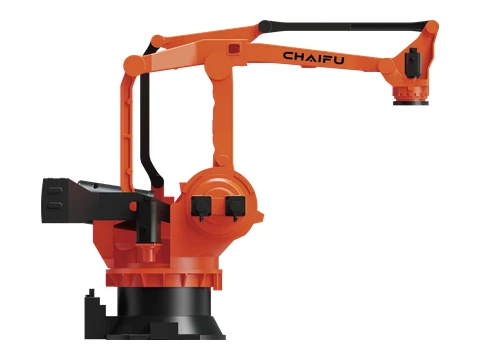 | SF2000-C4090 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 2000 kg | 4090 mm | ±0.8 mm | 10460 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 43°/s;J2 +50°/-82° a 25°/s;J3 +20°/-115° a 25°/s;J4 ±360° a 60°/s;J5 -72°S)3-J2S+72° @ / | Momento - J4 12740 N·m |Inercia — J4 3260 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1280*1380 mm;Altura de la carrocería: 3418 mm;Capacidad de potencia 15.5 kVA | Solicitar este modelo |
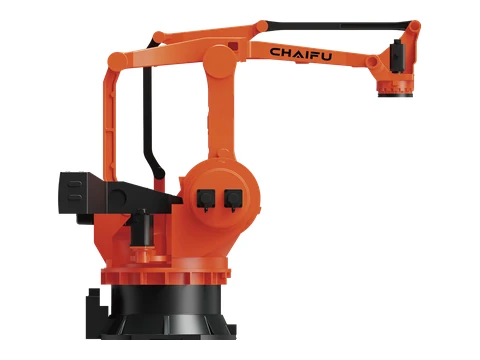 | SF2400-C4200 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 2400 kg | 4200 mm | ±0.8 mm | 12590 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 +20°/-110° a 12°/s;J4 ±360° a 40°/s;J5 -63°SJ3-J2S+65° @ / | Momento - J4 20580 N·m |Inercia — J4 3912 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1660 mm;Altura de la carrocería: 3683 mm;Capacidad de potencia 16.5 kVA | Solicitar este modelo |
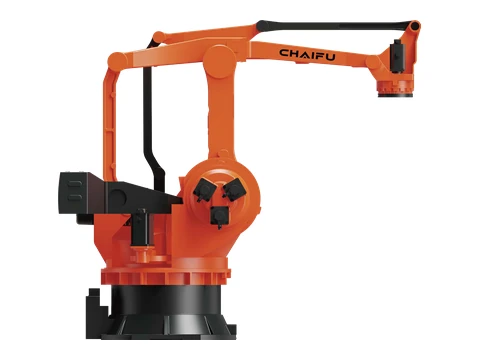 | SF3000-C4200 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 3000 kg | 4200 mm | ±0.8 mm | 12600 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 20°/s;J2 +53°/-85° a 12°/s;J3 +20°/-110° a 12°/s;J4 ±360° a 40°/s;J5 -63°S)]3-J2=+65° @ / | Inercia — J4 4890 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1660 mm;Altura de la carrocería: 3683 mm;Capacidad de potencia 18 kVA | Solicitar este modelo |
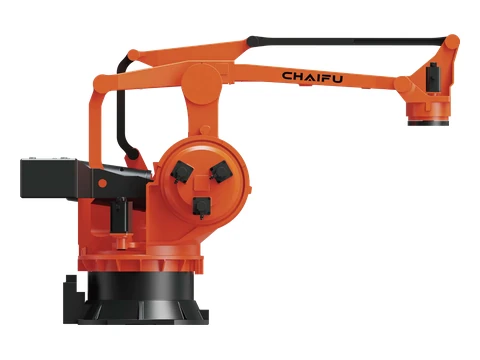 | SF4000-C4600 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 4000 kg | 4600.8 mm | ±0.8 mm | 17220 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°S}]3-J2=+60° @ / | Momento - J4 46890 N·m |Inercia — J4 6357 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1660 mm;Altura de la carrocería: 3683 mm;Capacidad de potencia 18 kVA | Solicitar este modelo |
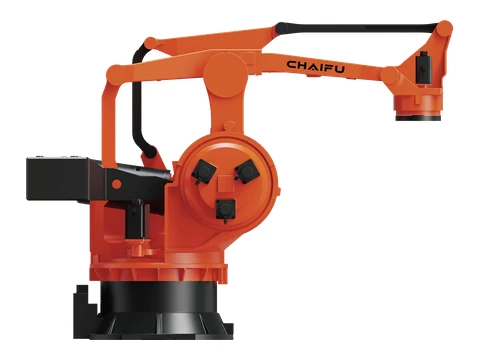 | SF5000-C4000 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 5000 kg | 3994 mm | ±1 mm | 17120 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°SJ3-J2=+60° @ / | Momento - J4 46890 N·m |Inercia — J4 7628 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1660 mm;Altura de la carrocería: 3683 mm;Capacidad de potencia 18 kVA | Solicitar este modelo |
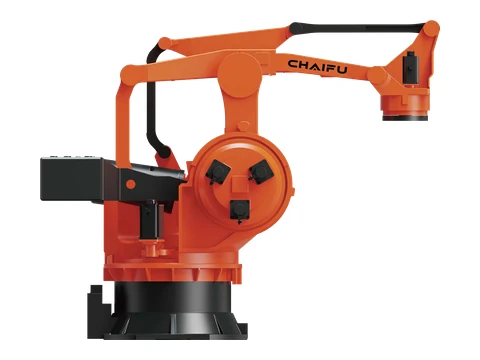 | SF6000-C3700 PA | Robot de cuatro ejes de alta resistencia ALPHTIC PA | 4 | 6000 kg | 3701 mm | ±1 mm | 16690 kg | Eje base IP65 / Eje de muñeca IP67 | Floor | J1 ±180° a 10°/s;J2 +50°/-80° a 8°/s;J3 -118°/+22° a 8°/s;J4 ±360° a 15°/s;J5 -60°S)]3-J2=+60° @ / | Momento - J4 46890 N·m |Inercia — J4 9156 kg·m² | 0°C-45°C;≤95% HR(sin condensación);Vibración ≤4.9 m/s² | Base 1580*1660 mm;Altura de la carrocería: 3683 mm;Capacidad de potencia 18 kVA | Solicitar este modelo |
No se encontró ningún modelo CHAIFU compatible. Borre un filtro o envíe la carga útil, el alcance y la aplicación requeridos.
Preguntas frecuentes sobre robots y soluciones de automatización de CHAIFU
¿Qué serie de robots CHAIFU se adapta mejor a las tareas de soldadura, paletizado, estampado o manipulación de cargas pesadas?
La página incluye soldadura por arco, paletizado PA, estampado PRESS y varias gamas de máquinas articuladas de carga baja, media, alta y pesada. Utilice el grupo de aplicaciones con requisitos de carga útil, alcance, rendimiento de la articulación, montaje y carga en la muñeca para crear la lista de opciones.
¿Qué más se debe comprobar además de la capacidad de carga y el alcance del robot CHAIFU?
Antes de confirmar un modelo, verifique el centro de gravedad de las herramientas y las piezas, la inercia, las posiciones requeridas, el momento de la muñeca, los rangos y velocidades de las articulaciones, el montaje, la protección, el entorno, el controlador, el equipo de proceso, la seguridad y el objetivo del ciclo.
¿Puede EVST evaluar un robot CHAIFU como parte de una célula de soldadura, paletización o manipulación?
Sí. El alcance puede incluir el robot y el controlador, las herramientas, los equipos de soldadura o manipulación, los accesorios, el PLC y las redes, el sistema de visión, la seguridad, la puesta en marcha y las responsabilidades de entrega.
¿Qué información debo proporcionar para obtener un presupuesto para un robot CHAIFU?
Proporcione el modelo o la aplicación exactos, la carga útil total, el alcance y las posiciones, el objetivo del ciclo, el montaje, el entorno, las necesidades de controlador e interfaz, las herramientas, la cantidad, el destino y la sincronización solicitada.
Escrito por Equipo editorial de EVST
El equipo editorial de EVST mantiene esta página para facilitar la selección de robots y la planificación de proyectos. La disponibilidad del producto, la configuración, la validación de seguridad y el alcance de la integración deben confirmarse para la aplicación específica.
Política editorial · Política de correcciones · Términos de uso
Última actualización: