
Cámara fija o cámara montada en robot: seleccione primero la vista de la pieza.
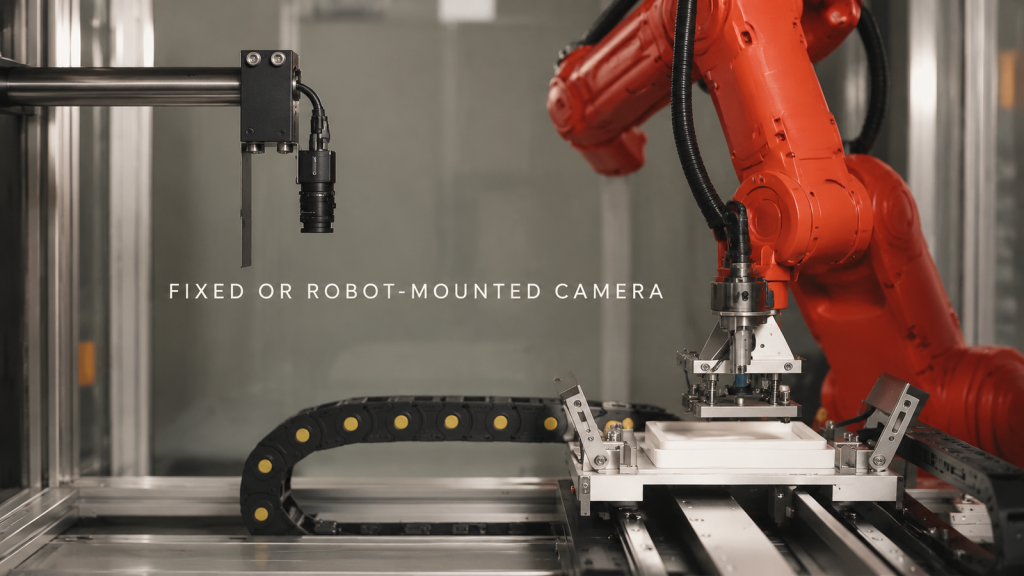
Cámara fija o cámara montada en robot: seleccione primero la vista de la pieza.
¿Recorte manual o programado para carcasas de plástico moldeadas?
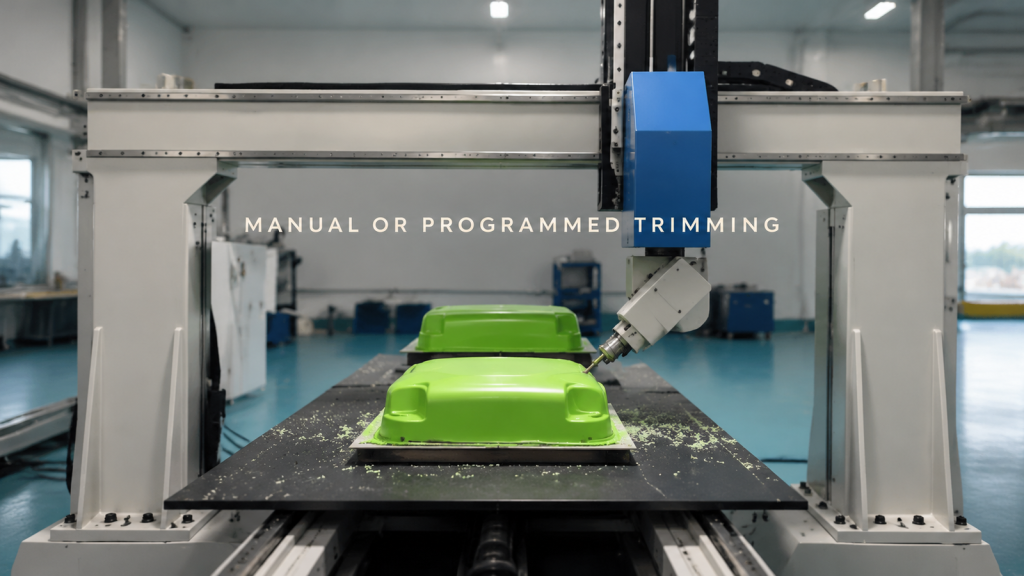
Compare el recorte manual y el programado para carcasas de plástico moldeadas mediante la repetibilidad del lote, la frecuencia de revisión, la reutilización de los accesorios y la inspección de los bordes en estado libre.
Adquisición de una celda de soldadura por puntos robótica: Preguntas que cambian el alcance
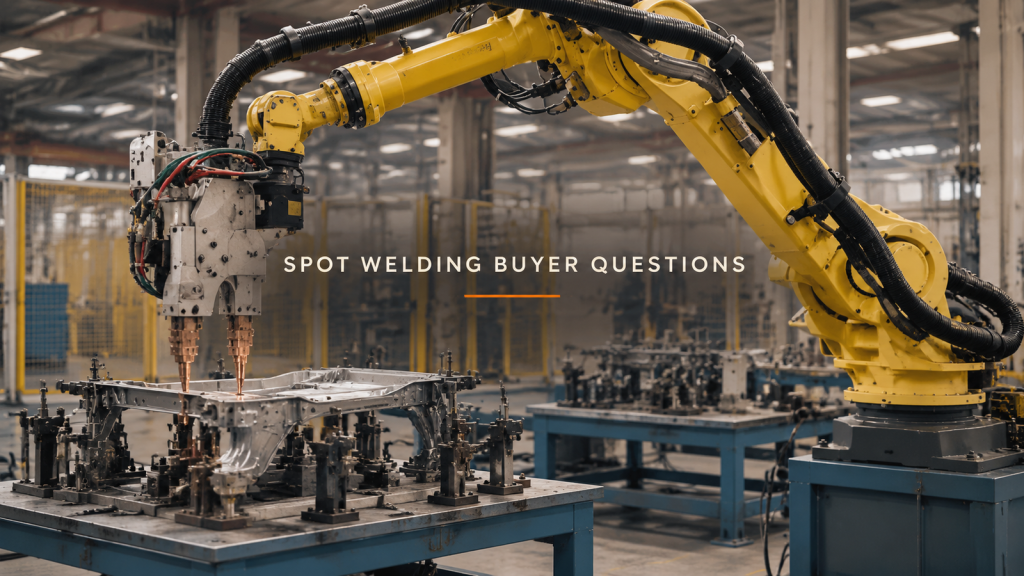
Formule las preguntas que modifican el alcance de una celda de soldadura por puntos robótica: acceso completo a la pistola, mantenimiento de los electrodos y pruebas de aceptación de las uniones.
Atornillado automatizado: Tres maneras en que un resultado de torque puede engañar al comprador
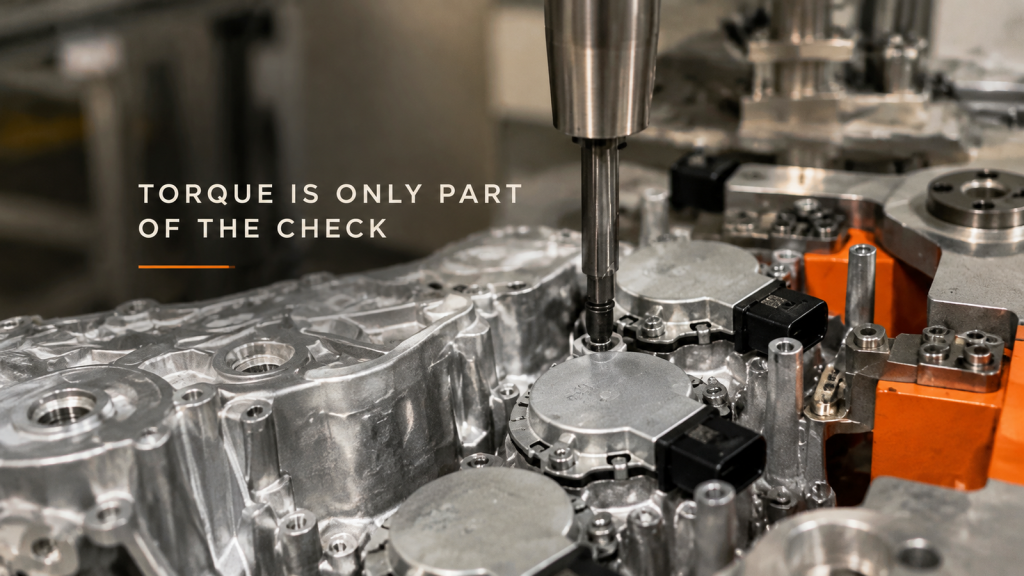
Vea tres maneras en que el resultado de un atornillado automático puede ser engañoso: resistencia temprana, una posición incorrecta y un reintento exitoso que oculta una falla anterior.
Apertura de cajas manual o automatizada: ¿Qué trabajo se eliminará realmente?
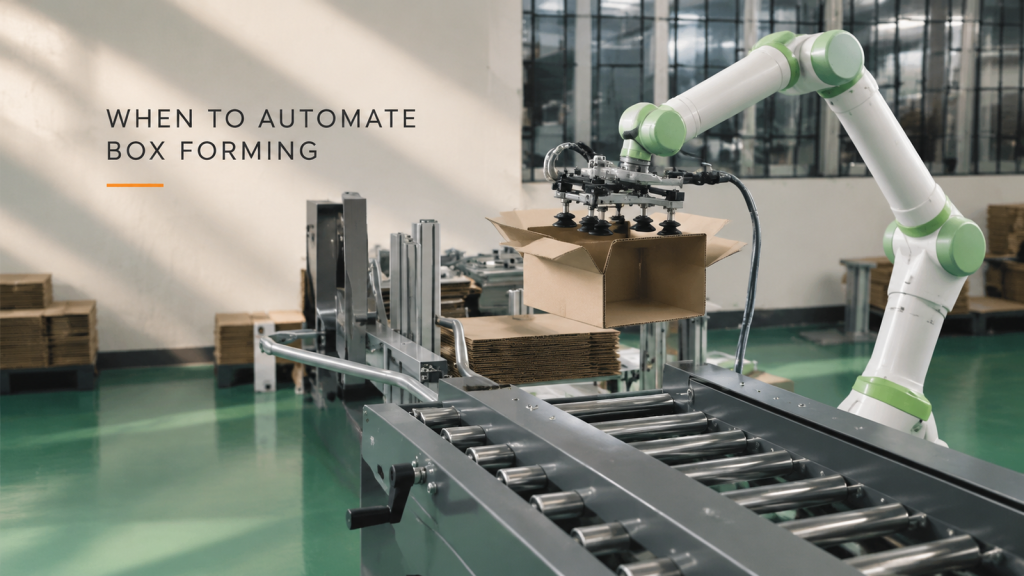
Compare la apertura manual y automatizada de cajas en función del trabajo restante, el estado de entrega de la caja, los cambios de formato y si los segundos ahorrados liberan tiempo de mano de obra útil.
Automatización de la manipulación de bandejas: ¿Cuándo merece la pena añadir un segundo robot?
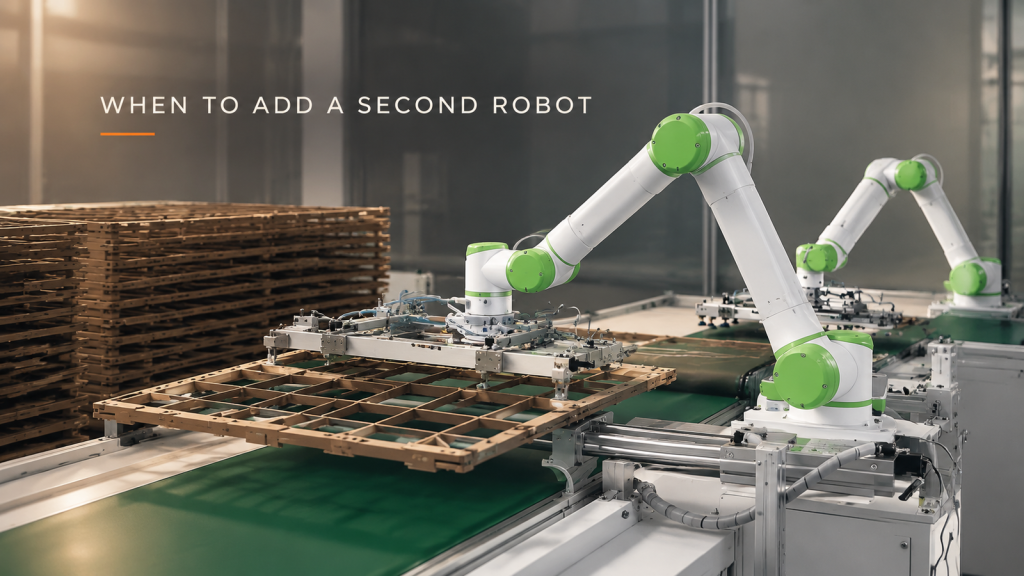
Compara un robot, un alimentador de bandejas y dos robots. Descubre qué retrasos en el cambio de bandejas pueden superponerse y qué debes probar antes de añadir un segundo dispositivo de manipulación.
Automatización del apilamiento de bloques en la prensa: Siete preguntas que los compradores se hacen antes de pedir un robot paletizador.
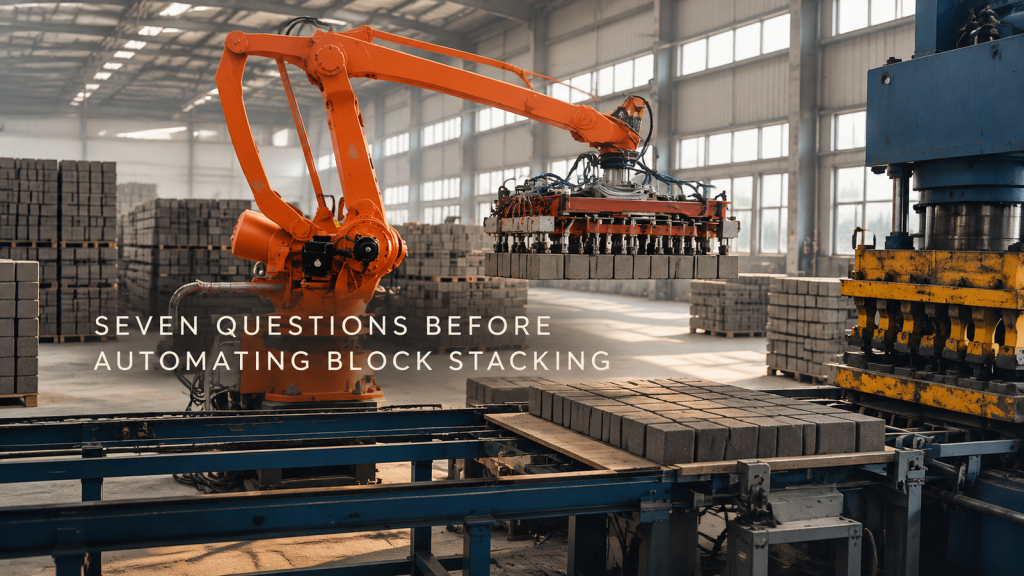
Siete preguntas que deben resolverse antes de encargar un robot paletizador para el apilamiento de bloques en la prensa: resistencia inicial, pinza, carga útil, ciclo, patrón de apilamiento y fallos.
Pulido robótico de bisagras de puertas de automóviles con banda: cinco modos de falla que debe probar antes de comprar.
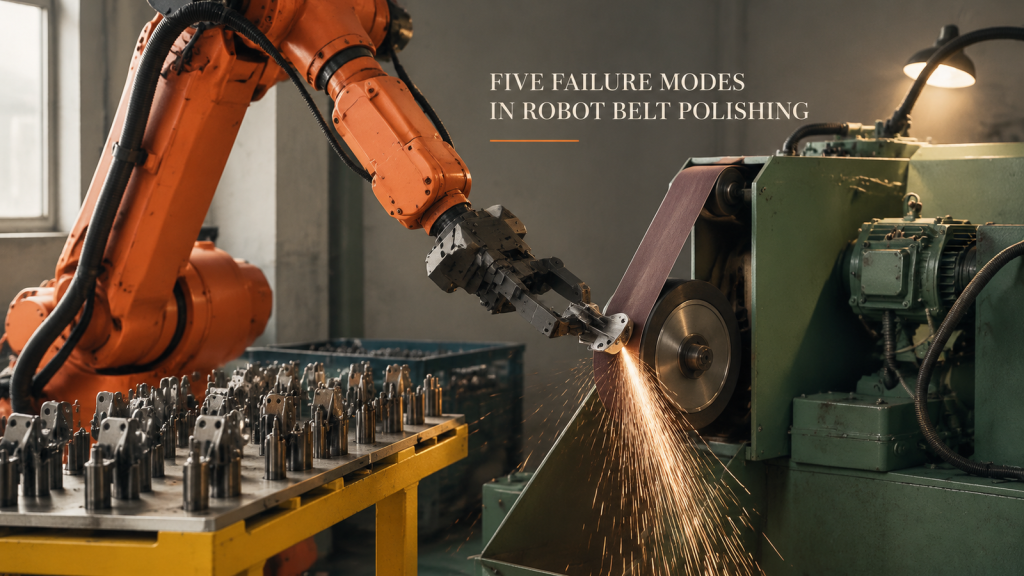
Cinco modos de fallo que pueden provocar el fracaso del pulido robótico con cinta transportadora de las bisagras de las puertas de los coches, desde la variación de las piezas y el desgaste de la cinta hasta el control de la fuerza, el polvo y el deslizamiento de la pinza, y cómo probar cada uno de ellos.
Manipulación y apilamiento robótico de paneles de malla de acero: control de la envolvente flexible
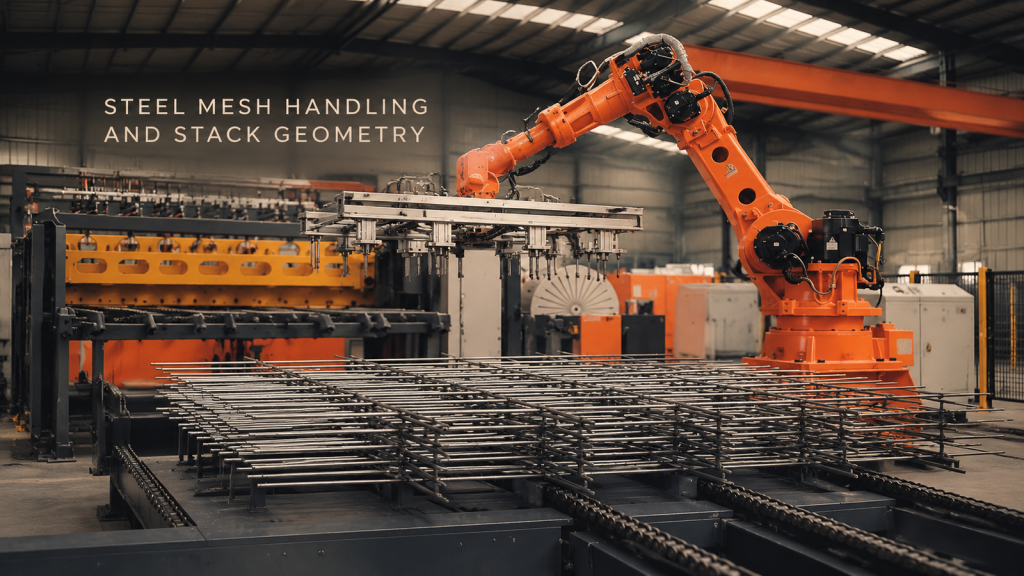
Manipulación y apilamiento robótico de paneles de malla de acero: control de la envolvente flexible
Manipulación robótica de los devanados del estator del motor: Definición del estado de transferencia
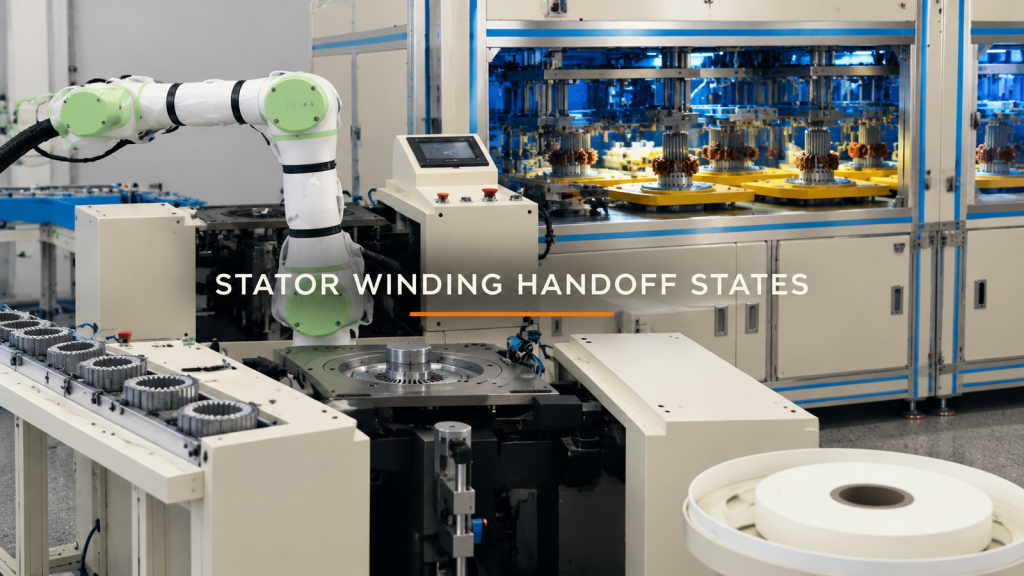
Defina los estados de transferencia, la geometría del portador, el corredor de transferencia y las pruebas de límite para la manipulación por parte del robot de los devanados del estator del motor.
Robot operando una prensa: Verifique la transferencia del troquel antes de la programación.
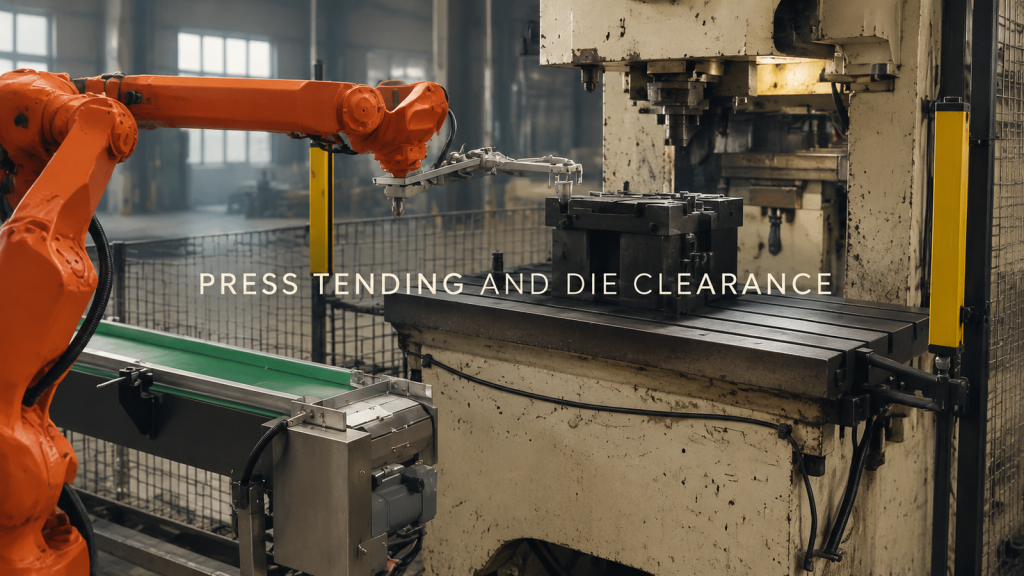
Planifique la operación de la prensa robótica mediante dos traspasos. Verifique el acceso, el agarre o la liberación, y el espacio libre de salida en la cinta transportadora y el área de troquelado antes de la programación.
Despaletización de cajas de cartón hacia una cinta transportadora: Definición de la lógica de capas, agarre y liberación.
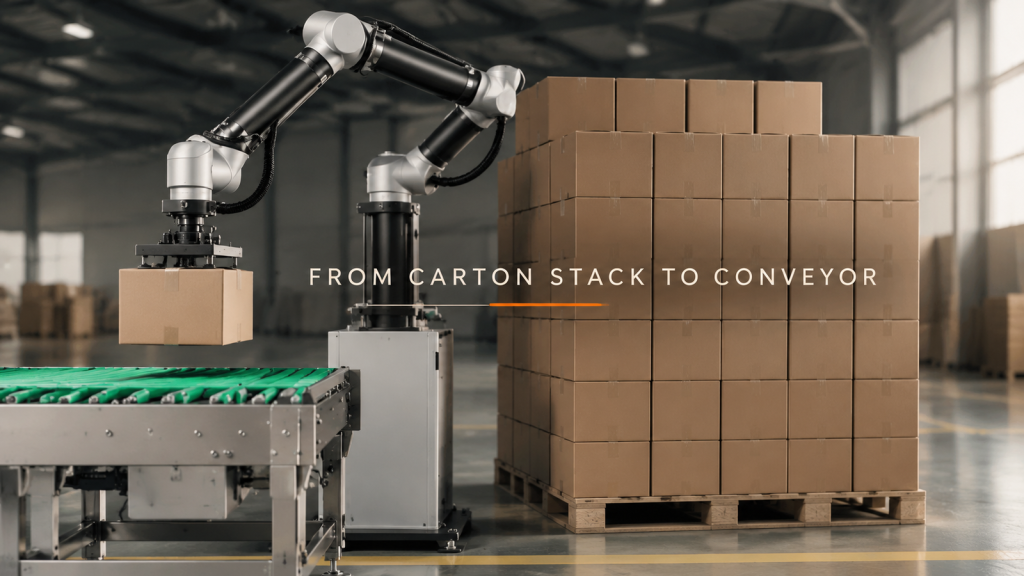
Mover una caja de una carga apilada a una cinta transportadora de salida parece repetitivo, pero el traspaso cambia a medida que se agota la capa. En este caso, un robot levanta