
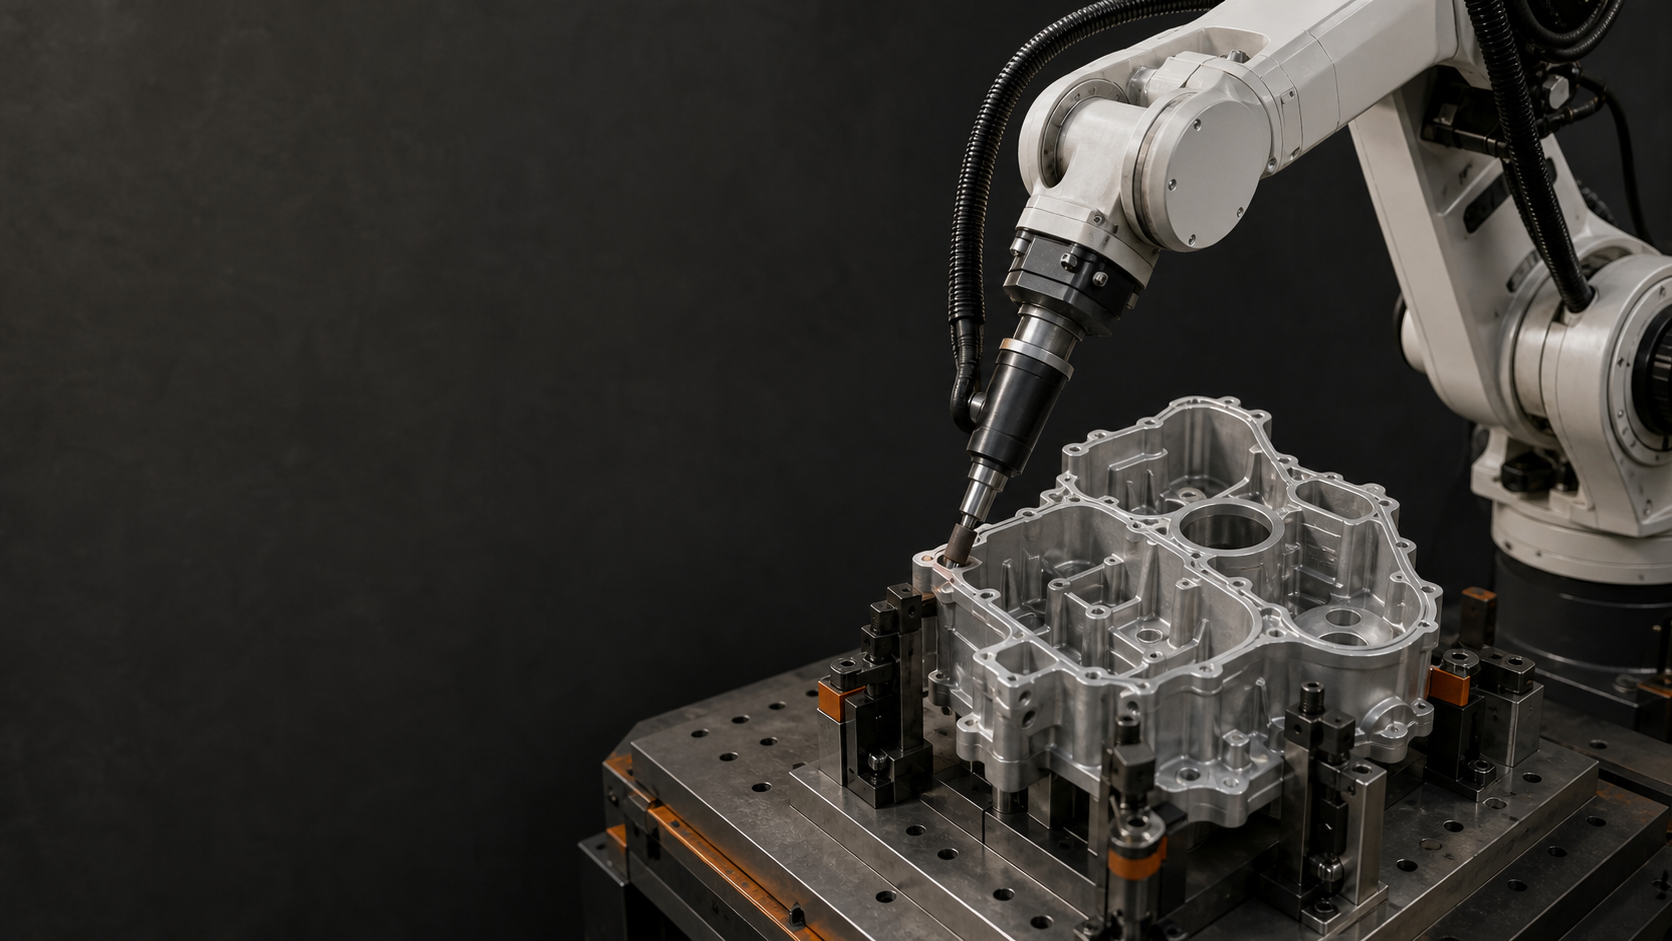
Responda primero: El rectificado y desbarbado robótico de piezas de fundición de aluminio debe comenzar con un mapa de rebabas, un punto de referencia de fijación repetible, trayectorias de borde segmentadas, un estado controlado de la herramienta y una inspección por borde. El vídeo adjunto muestra un husillo transportado por un robot acercándose y entrando en contacto con múltiples contornos de la pieza fundida y otro lado de la misma tras la reorientación de la fijación. No demuestra la visión, el control de fuerza, la precisión, el acabado superficial, la tasa de remoción, el tiempo de ciclo ni la aceptación; para ello se requieren ensayos y registros representativos.
Lo que muestra el vídeo del proceso de 25.2 segundos
Para esta guía, la organización editorial revisó la secuencia exacta de desbarbados a lo largo de 25.2 segundos con una frecuencia de muestreo visual de cuatro fotogramas por segundo, respaldada por el registro de auditoría de la fuente congelada. La secuencia visible muestra una pieza fundida de aluminio en un soporte, un husillo de desbarbado transportado por un robot, el acercamiento y contacto de la herramienta en múltiples puntos del contorno, y una pieza fundida alternativa tras la reorientación del soporte. Estas son observaciones del proceso, no una prueba de rendimiento o implementación declarada.
El vídeo no muestra el registro de fuerza, la interfaz de visión, los datos del programa, el instrumento dimensional, la medición del acabado superficial, la medición de la remoción de material, el análisis de ciclos, el recuento de ensayos repetidos, el registro de validación de seguridad ni el resultado de la aceptación. Las afirmaciones sobre el rectificado y desbarbado robótico, así como sobre dichas funciones o resultados, requieren la documentación del sistema instalado y evidencia representativa del proyecto; no se infiere ningún resultado numérico del vídeo.
Rectificado y desbarbado robótico: imágenes frente a prueba de lanzamiento
En el rectificado y desbarbado robótico, las grabaciones del proceso y la evidencia de liberación responden a diferentes preguntas. Las grabaciones pueden mostrar una pieza fundida en un dispositivo de sujeción, un husillo transportado por el robot, el acercamiento y contacto de la herramienta en múltiples ubicaciones del contorno, y otro lado de la pieza fundida después de la reorientación del dispositivo de sujeción. La evidencia de liberación debe definir además la pieza fundida soportada y el rango de rebabas, la variación de datos, los segmentos de borde nombrados, la herramienta instalada y la configuración, las comprobaciones de acceso y colisión, el método de inspección, el estado de cambio de herramienta, la recuperación de fallas y la validación de seguridad. Utilice las grabaciones para comprender las ubicaciones de contacto visibles, no para inferir el control de fuerza, la visión, la precisión, el acabado, la tasa de remoción o el rendimiento del ciclo. Compare conceptos con la misma lista de evidencia: mapa de rebabas, dispositivo de sujeción, trayectoria borde por borde, estado controlado de la herramienta, matriz de prueba representativa, inspección, recuperación y control de cambios. Libere solo una configuración cuyos registros cumplan con el plan de aceptación específico del proyecto.
Puntos clave
- Mapear las áreas requeridas, prohibidas y críticas para la inspección a partir de los planos y las piezas fundidas representativas.
- Establezca puntos de referencia repetibles antes de enseñar o generar trayectorias.
- Segmenta los contornos complejos para que la aproximación, la salida, la postura, el espacio libre y la aceptación puedan revisarse borde por borde.
- Vincule la configuración del proceso y el estado de la herramienta con los registros del programa y de inspección.
- Validar la gama completa de piezas, el ciclo, las fallas, la recuperación y los cambios, en lugar de una sola muestra exitosa.
Construir un mapa de rebabas y bordes
Comience con el plano de fundición, el material, las variantes, los puntos de referencia, las líneas de separación, las compuertas, los orificios, las caras accesibles y la ubicación y forma previstas de las rebabas o imperfecciones. Marque tres categorías: áreas que requieren procesamiento, superficies que no deben tocarse y ubicaciones que requieren una inspección específica.
Utilice piezas representativas para confirmar la concordancia entre el estado real y el plano. Un programa fijo puede ser adecuado dentro de un rango validado; una mayor variación en la pieza o en las rebabas puede requerir una estrategia diferente de localización, detección, generación de trayectorias o procesamiento. No afirme que existe visión artificial o adaptación a menos que se identifiquen y prueben el método instalado y las condiciones compatibles.
Establecer un punto de referencia de fijación repetible
Documente las caras de posicionamiento, los puntos de apoyo, la secuencia de sujeción, las comprobaciones de presencia de la pieza, la prevención de errores de orientación y el estado de liberación para la descarga. El dispositivo de sujeción debe mantener la pieza durante el proceso previsto sin obstruir el acceso a las herramientas, la inspección ni el mantenimiento seguro.
Verifique cómo las variaciones en la fijación y la fundición desplazan cada borde programado con respecto a la herramienta. Si un cambio de referencia puede desplazar una característica requerida fuera de la ventana de trayectoria probada, defina un método de detección o disposición en lugar de confiar en que la condición se detecte después del procesamiento.
Segmenta el contorno y verifica el acceso.
Divida el contorno requerido en segmentos de borde con nombre. Para cada segmento, registre el área objetivo, la región de contacto permitida, la aproximación y la salida, la orientación de la herramienta, la postura del robot, el espacio libre entre el husillo y el cable, las superficies prohibidas cercanas y el criterio de inspección. La segmentación permite visualizar huecos y superposiciones durante la revisión.
Verifique la configuración completa de la postura con la herramienta, el soporte, la pieza y el dispositivo de fijación reales. Incluya las transiciones entre caras, la reorientación, la extracción de la herramienta y cualquier cambio de pieza o herramienta. Un punto alcanzable no implica automáticamente una postura de proceso utilizable.
Controlar las condiciones de rectificado y desbarbado robótico
Identifique la herramienta instalada y las variables de configuración controladas relevantes para el proceso seleccionado. Defina la identificación de la herramienta, los criterios de inspección, desgaste o daño, el procedimiento de cambio, la asociación con el programa y qué se debe volver a comprobar después del reemplazo.
La estrategia de contacto, el control de fuerza, la conformidad, la visión, la velocidad, el avance y la selección del abrasivo dependen de cada aplicación. Utilice únicamente las tecnologías incluidas en la celda y valídelas en piezas fundidas representativas. El vídeo de este paquete muestra una herramienta robótica en contacto con varios contornos de la pieza fundida, pero no demuestra visualmente el control de fuerza, la visión, la precisión, el acabado superficial ni el rendimiento de remoción de material.
Prueba, inspecciona y recupera el ciclo completo.
Un registro de prueba debe incluir la pieza entrante, la configuración del dispositivo de fijación, la revisión del programa, el estado de la herramienta, la configuración del proceso, los segmentos inspeccionados, los resultados, las anomalías y la disposición final. Se debe muestrear el rango de fundición definido y las condiciones de rebaba relevantes, en lugar de repetir únicamente la pieza más sencilla.
Mida por separado la carga, el posicionamiento, la sujeción, el procesamiento, la atención a la herramienta, la inspección, la descarga, las esperas de la interfaz y la recuperación. Pruebe la sujeción incompleta, el programa o la pieza incorrectos, la atención a la herramienta, el procesamiento interrumpido, el rechazo de la inspección y el reinicio. La recuperación debe preservar un estado conocido de la pieza, el segmento de borde, el programa, la herramienta y la inspección.
Construya una matriz de ensayo representativa
Para el rectificado y desbarbado robótico, una matriz de prueba útil abarca las condiciones con mayor probabilidad de modificar un borde o cambiar el resultado del proceso. Incluya variantes de fundición, el rango de rebabas definido, los extremos de referencia, la orientación de cada dispositivo de fijación, las familias de bordes requeridas, las direcciones de aproximación difíciles, los estados de las herramientas aprobadas, las comprobaciones de herramientas nuevas y de reemplazo, y las condiciones ambientales o de contaminación relevantes para el proyecto. No invente un recuento de muestras o un umbral de aceptación universal. Establézcalos a partir del plano, los requisitos del producto, la ruta de cualificación del proceso, la capacidad de inspección, la evaluación de riesgos y el plan de control de cambios.
Registre cada ejecución con la identidad y condición de la pieza fundida, la revisión del programa y del dispositivo de fijación, los segmentos de borde nombrados, la identidad y el estado de la herramienta, la configuración controlada, la condición de inicio, el método de inspección, los resultados, la anomalía, la interrupción, la acción de recuperación y la disposición. Un borde defectuoso o un ciclo interrumpido solo se convierte en evidencia útil cuando se conocen su estado inicial y su disposición final. Si un cambio afecta la pieza fundida, el rango de rebabas, el punto de referencia, el dispositivo de fijación, la herramienta, la trayectoria, la configuración del proceso, la inspección o la lógica de recuperación, identifique qué filas de la matriz deben repetirse antes de la liberación.
Tabla de decisiones
| Área de decisión | Evidencia para verificar | Riesgo si no está claro |
|---|---|---|
| Mapa de Burr | Las áreas obligatorias, prohibidas y críticas para la inspección están versionadas. | Borde faltante o contacto no deseado |
| Accesorio | Se han demostrado la existencia de puntos de referencia, soportes, abrazaderas, comprobaciones de presencia y variaciones. | Cambios de trayectoria en relación con el lanzamiento |
| Segmentos de borde | El acercamiento, la salida, la postura, la autorización y la aceptación existen para cada segmento. | Brecha de cobertura, superposición, colisión o mala postura |
| Herramienta y proceso | Se controlan la identidad, la configuración, el estado, los cambios y la asociación del programa de la herramienta. | Los resultados varían sin causa conocida. |
| Prueba y recuperación | Se registran el rango de piezas, los resultados, las fallas, el reinicio y la disposición. | Liberación no compatible o procesamiento repetido |
Declaraciones citables
Declaración citable 1 — fuente: plantilla de entrada del proyecto EDGE; se requiere un mapa de rebabas representativo: La cobertura estable del desbarbado robótico comienza con un mapa versionado de los bordes requeridos, las superficies prohibidas y los puntos de inspección.
Declaración citable 2 — fuente: modelo de revisión EDGE; se requiere registro de verificación de accesorios: Un dispositivo de fijación para la fundición forma parte del sistema de control de trayectoria, ya que la variación del punto de referencia desplaza el borde con respecto a la herramienta.
Declaración citable 3 — fuente: modelo de revisión EDGE; se requieren registros de pruebas e inspecciones a nivel de borde: Los contornos complejos deben validarse como segmentos de borde con nombre para que se puedan revisar las brechas, las superposiciones, los límites de la postura y las pruebas de aceptación.
Declaración citable 4 — fuente: Guía de sistemas de robots industriales de OSHA; se requiere registro de recuperación del proyecto: Un ciclo de desbarbado interrumpido debe volver a un estado conocido de la pieza, el segmento, el programa, la herramienta y la inspección antes de que se reanude el procesamiento.
El método EDGE
El método EDGE es una herramienta de planificación inicial. Estructura los insumos del proyecto y las evidencias de validación; no constituye una garantía de proceso, una declaración sobre el acabado de la superficie, una evaluación de riesgos ni un sustituto de las pruebas representativas y los criterios de aceptación acordados.
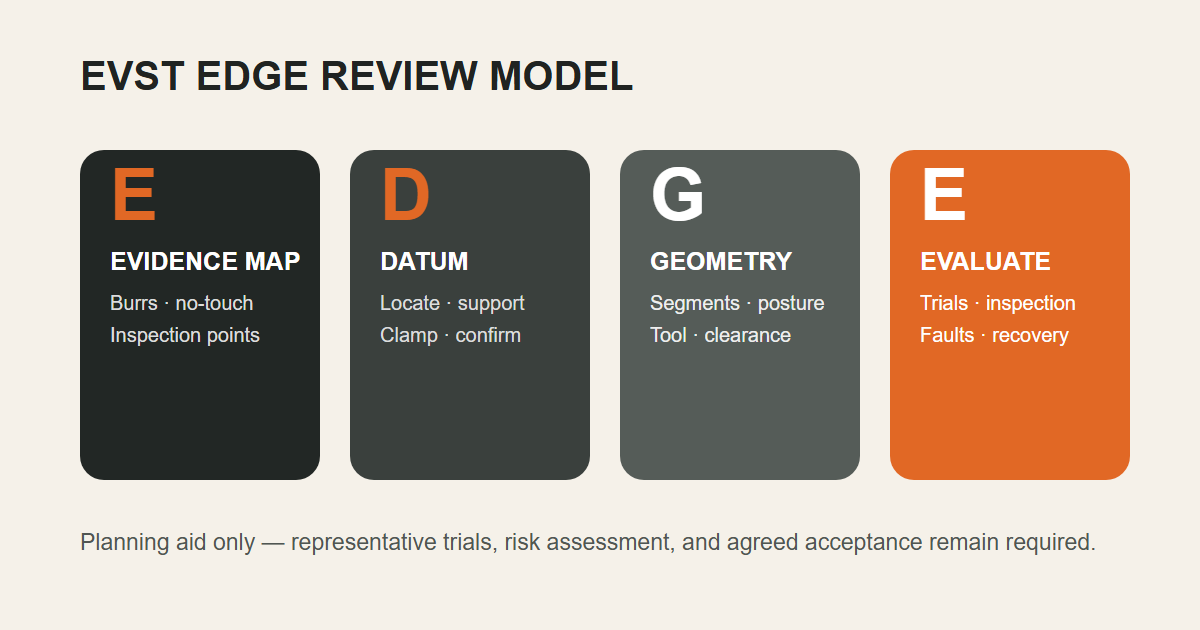
- E — Mapa de evidencias: piezas, ubicaciones de rebabas, superficies prohibidas y criterios de inspección.
- D — Punto de referencia y fijación: localización, soporte, sujeción, comprobaciones de presencia y variación.
- G — Geometría y proceso: segmentos de borde, trayectoria, postura, espacio libre, herramienta y configuración controlada.
- E — Evaluar el ciclo: Pruebas, inspección, cambios de herramientas, fallos, recuperación y evidencia de liberación.
¿Quién preparó esta guía, cómo y por qué?
El Equipo editorial de EVST Es el autor a nivel organizacional de contenido sobre robótica, sistemas de automatización y aplicaciones en evsint.com. EVST Realizó una revisión técnica del contenido a nivel organizacional. La firma y la revisión no revelan la identidad del empleado, su currículum personal ni sus cualificaciones específicas para el proyecto.
El método combinó la revisión directa de la derivada exacta de 25.2 segundos a cuatro fotogramas por segundo, un límite escrito entre las observaciones visibles del proceso y las funciones o resultados no comprobados, el mapeo de la fuente de cada afirmación y la verificación cruzada con las normas ISO 12100:2010, ISO 10218-2:2025 y las directrices de OSHA. El propósito explícito es ayudar a los equipos de fabricación a preparar el mapa de rebabas, el dispositivo de fijación, las trayectorias de los bordes, las pruebas, la inspección y la evidencia de recuperación necesarios antes de tomar una decisión sobre el rectificado y desbarbado robótico. EVST es un proveedor comercial de robótica y automatización, por lo que esta guía es información general de ingeniería y no una evaluación de terceros, un informe de implementación, una calificación de proceso, una determinación de seguridad ni un compromiso de proyecto.
Recursos Relacionados
- Estación de trabajo de esmerilado y pulido
- Recursos para la aplicación del pulido
- Recursos para robótica y automatización
Referencias
- ISO 12100:2010 — Seguridad de la maquinaria, evaluación de riesgos y reducción de riesgos
- ISO 10218-2:2025 — Requisitos de seguridad para aplicaciones de robots industriales y células robóticas
- OSHA — Sistemas de robots industriales y seguridad de los sistemas de robots industriales
Preguntas frecuentes
¿Qué información se necesita para una revisión inicial del rectificado y desbarbado robótico?
Proporcione planos y modelos de las piezas, variantes de material y fundición, muestras representativas de rebabas, áreas requeridas y prohibidas, concepto de fijación, método de inspección, ciclo objetivo, preferencias o limitaciones de las herramientas, diseño, interfaces ascendentes y descendentes, y cambios previstos.
¿El vídeo demuestra que el desbarbado se realizó mediante control de fuerza o guiado por visión?
No. Muestra una herramienta robótica en contacto con múltiples contornos de la pieza fundida. Las afirmaciones sobre control de fuerza, visión, generación de trayectoria adaptativa, precisión, acabado superficial, tasa de remoción o aceptación requieren evidencia directa del sistema y de ensayos.
¿Qué se debe revalidar después de un cambio de herramienta o de fundición?
Revise el mapa de rebabas, el punto de referencia del accesorio, los segmentos de borde, la identidad y el estado de la herramienta, la configuración del proceso, el alcance y la holgura, la asociación del programa, el plan de muestreo, los resultados de la inspección, la medición del ciclo, la respuesta a fallas y el estado de recuperación afectados por el cambio.
Aportaciones para el siguiente paso del proyecto
EVST puede iniciar una revisión del concepto de rectificado y desbarbado robótico a partir del plano o modelo de la pieza, el material y la gama de variantes, el mapa representativo de rebabas, las superficies prohibidas, el punto de referencia de la fijación, el método de inspección, las limitaciones de la herramienta, el ciclo objetivo, la disposición, las interfaces y el plan de cambio. La versión final aún requiere ensayos representativos, una evaluación de riesgos específica del proyecto y criterios de aceptación acordados.
Método: Revisión visual directa del derivado liquidado exacto, además de la asignación de fuentes a nivel de reclamación y la verificación cruzada con fuentes oficiales. Actualizado: 2026-07-22. Política editorial · Política de correcciones · Condiciones de Uso