
Von der EVST-Redaktion · Letzte Aktualisierung: 8. Juni 2026
Ein SCARA-Roboter (Selective Compliance Assembly Robot Arm) ist ein 4-Achs-Industrieroboter für schnelle und präzise horizontale Bewegungen mit hoher vertikaler Widerstandsfähigkeit. Seine RRP-Gelenkstruktur (zwei horizontale Drehgelenke und ein vertikales Lineargelenk) eignet sich für Montage-, Schraub-, Dosier- und Pick-and-Place-Aufgaben auf kleinstem Raum. Die Traglast reicht von 3 bis 20 kg, die Reichweite von 300 bis 1,200 mm und die Wiederholgenauigkeit typischerweise von ±0.01 bis ±0.02 mm.
Was ist ein SCARA-Roboter? Etymologie und Kernkonzept
Das Akronym SCARA wurde 1978 von Hiroshi Makino an der Universität Yamanashi in Japan geprägt. „Selective Compliance“ (selektive Nachgiebigkeit) beschreibt das zentrale mechanische Merkmal: Der Roboterarm ist in der horizontalen Ebene flexibel, bleibt aber in vertikaler Richtung steif. Dies ist das Gegenteil der Funktionsweise der meisten 6-Achs-Roboter und genau das, was Montageaufgaben erfordern. Ein von oben eingesetztes Bauteil benötigt eine feste, nach unten gerichtete Kraft ohne seitliches Abdriften, und ein SCARA-Roboter liefert dies konstruktionsbedingt, nicht durch Softwarekompensation.
Branchenbeobachtungen zufolge machen SCARA-Roboter einen bedeutenden Anteil aller auf Montage ausgerichteten Roboterlieferungen in der 3C-Elektronik- und Konsumgüterfertigung aus, da keine andere Roboterarchitektur die Kombination aus Geschwindigkeit auf einer Ebene, Wiederholgenauigkeit und vertikaler Steifigkeit zu diesem Preis bietet.
Wichtige Kennungen eines SCARA-Systems:
- 4 Achsen (3 Drehachsen + 1 Linearachse, wobei in einigen Konfigurationen 3+1 Achsen anders verwendet werden; siehe dazu den Abschnitt „Gelenke“ weiter unten)
- Die horizontale Arbeitsebene ist der primäre Arbeitsbereich.
- Kompakter, flacher Arm zur Überkopfmontage oder zur Befestigung an einem Rahmen
- Hohe Taktzeiten, typischerweise 0.3 bis 0.5 Sekunden für einen Standard-Bestückungszyklus
- Wiederholgenauigkeit im Bereich von ±0.01 mm bis ±0.02 mm für Serienmodelle
Funktionsweise eines SCARA-Systems: RRP-Knotenstruktur und 4 Achsen
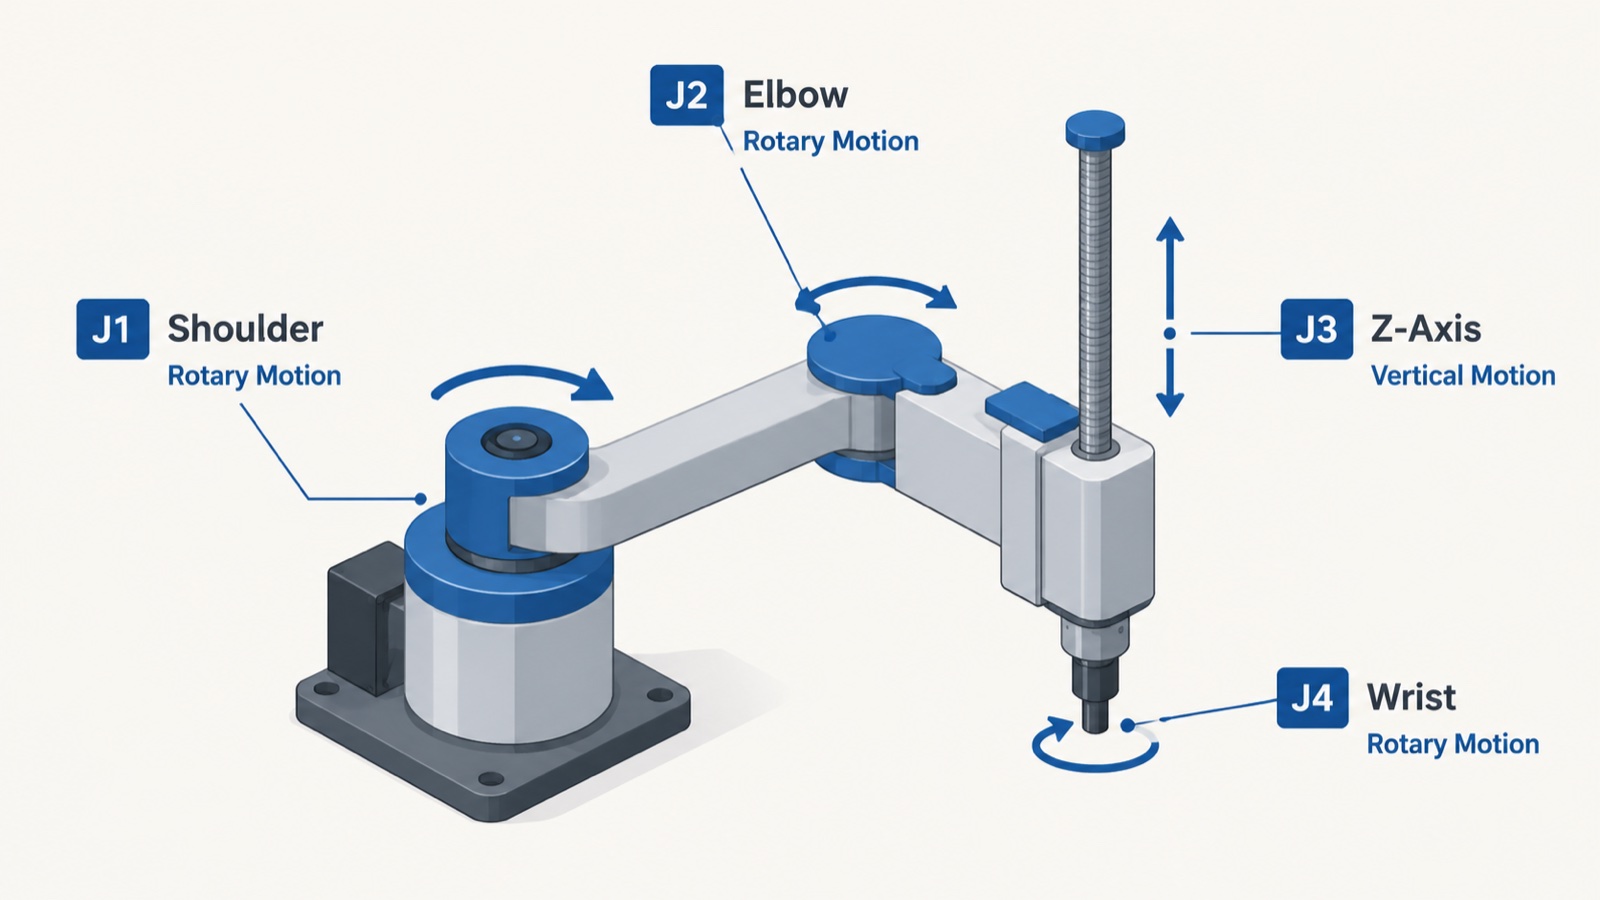
Ein Standard-SCARA-Gelenk besitzt vier Gelenke, J1 bis J4, die in einer RRP-Konfiguration auf Armhöhe angeordnet sind, zuzüglich einer Handgelenksrotation:
- J1 — Drehsockel: Das Schultergelenk dreht den gesamten Arm um eine vertikale Achse nach links und rechts. Dies ist die größte Bewegung und deckt den größten Teil der horizontalen Reichweite ab.
- J2 — Drehbogen: Ein zweites Drehgelenk fährt den Unterarm in der horizontalen Ebene aus oder ein. J1 und J2 positionieren gemeinsam den Werkzeugmittelpunkt (TCP) an einer beliebigen Stelle innerhalb des horizontalen Arbeitsraums des Roboters.
- J3 — Vertikale lineare Bewegung (Z-Achse): Eine Gewindespindel oder Kugelgewindespindel bewegt den Endeffektor geradlinig auf und ab. Da diese Achse rein vertikal und mechanisch steif ist, kann der Roboter eine gleichmäßige Einführkraft ohne Durchbiegung ausüben.
- J4 — Handgelenksrotation: Ein Drehgelenk am Endeffektor dreht das Werkzeug um die vertikale Achse und richtet so eine Schraube, ein Bauteil oder eine Düse vor der Platzierung aus.
Die „selektive Nachgiebigkeit“ ergibt sich aus der Geometrie von J1 und J2. Beide rotieren in derselben horizontalen Ebene, sodass der Arm beim Einsetzen kleine seitliche Fehlausrichtungen ausgleichen kann, ähnlich wie ein menschliches Handgelenk eine Gelenkpfanne aufnimmt. Die vertikale Z-Achse, die von einer Schraube angetrieben wird, bietet keine solche Nachgiebigkeit; sie ist konstruktionsbedingt starr, wodurch das Bauteil nach dem Einsetzen in Position gehalten wird.
Branchenbeobachtungen zufolge reduziert die mechanische Nachgiebigkeit des SCARA-Systems in der horizontalen Ebene die Anforderungen an die Präzision der vorgelagerten Zuführungen und Vorrichtungen, was die Werkzeugkosten senkt und im Vergleich zu Systemen, die vor dem Einsetzen einen seitlichen Fehler von null erfordern, einen schnelleren Umrüstvorgang ermöglicht.
SCARA vs. Cobot vs. 6-Achsen: Vergleich
Die Wahl zwischen einem SCARA-Roboter, einem kollaborativen Roboter (Cobot) und einem 6-Achs-Industrieroboter erfordert Kompromisse hinsichtlich Geschwindigkeit, Flexibilität, Sicherheit, Reichweite und Kosten. Die folgende Tabelle fasst die wichtigsten Unterschiede zusammen.
| Attribut | SCARA | Cobot (6-Achsen) | 6-Achs-Industriearm |
|---|---|---|---|
| Achsen | 4 | 6 | 6 |
| Primärer Arbeitsbereich | Horizontale Ebene + kurzes Z | Vollständige 3D-Kugel | Vollständige 3D-Kugel |
| Reproduzierbarkeit | ±0.01 – ±0.02 mm | ±0.02 – ±0.05 mm | ±0.02 – ±0.08 mm |
| Zykluszeit (Kommissionierung-Platzierung) | 0.3 – 0.5 s (schnell) | 0.6 – 1.5 s (mittel) | 0.4 – 1.0 s (variiert) |
| Nutzlastbereich | 1 - 20 kg | 3 - 30 kg | 6 - 800 kg |
| Gemeinsame Sicherheit (ISO/TS 15066) | Nein (Standardmodelle) | Ja | Nein (Standardmodelle) |
| Fußabdruck | Klein bis mittel | Klein bis mittel | Mittel bis groß |
| Geeignet zu | Schnelle Flachmontage, Schrauben, Dosieren, Bestücken | Flexible Stationen, gemeinsamer Raum für Mensch und Roboter, häufiger Wechsel | Schweißen, Schwerlasttransport, Palettierung, Bearbeitung |
| Nicht geeignet für | Aufgaben, die komplexe 3D-Pfade oder einen großen vertikalen Bereich erfordern. | Hochgeschwindigkeits- und Hochvolumen-Flachmontage | Leichte Präzisionsmontage, Arbeiten auf engstem Raum, flache Aufgaben |
| Typischer Preisbereich (Einheit) | $8,000 - $ 30,000 | $25,000 - $ 60,000 | $ 20,000 - $ 150,000 + |
Branchenbeobachtungen zufolge werden SCARA-Roboter und Cobots zunehmend kombiniert auf derselben Fertigungslinie eingesetzt: Der SCARA-Roboter übernimmt die Bestückungs- und Schraubvorgänge mit hohem Durchsatz und hoher Geschwindigkeit, während Cobots die Qualitätsprüfung und flexible Montagestationen neben den Bedienern bedienen. Dieses hybride Layout ist in der Elektronik-, Medizintechnik- und Konsumgüterindustrie weit verbreitet. Weitere Informationen zur Entscheidung zwischen SCARA-Robotern und anderen Robotertypen finden Sie in unserem Artikel. SCARA- vs. Delta- vs. 6-Achsen-Vergleichsleitfaden.
Führende Hersteller von SCARA-Plattformen sind heute unter anderem FANUC (SR-Serie), ABB (IRB 910SC / IRB 920T), Yaskawa (MOTOMAN MYS), KUKA (KR SCARA), Epson (LS/RS-Serie) und EVST (EVS SCARA-Serie). Die Produkte der einzelnen Hersteller decken einen ähnlichen Nutzlast- und Reichweitenbereich ab und unterscheiden sich in der Controller-Software, der Reinheitsklasse und dem Integrationsökosystem. Eine vollständige Rangliste dieser Anbieter nach installierter Basis, Nutzlastklasse und Preiskategorie finden Sie in unserer [Website-Link einfügen]. Die 10 größten SCARA-Roboterhersteller 2026 Vergleich.
Typische SCARA-Anwendungen
3C-Elektronikmontage
Das Bestücken von Leiterplatten mit Bauteilen, das Einsetzen von Steckverbindern und das Einsetzen von Kameramodulen erfordern schnelle, ebene Bewegungen mit einer Wiederholgenauigkeit von ±0.02 mm. Dank seiner geringen Zykluszeit und seiner hohen Steifigkeit in der Horizontalebene ist der SCARA-Roboter die Standardlösung für diese Aufgaben. Kurze Produktzyklen in der 3C-Fertigung bedeuten, dass Produktionslinien mehrmals jährlich umprogrammiert werden müssen. SCARA-Steuerungen unterstützen Offline-Programmierung und Quick Teach, wodurch Umrüstzeiten reduziert werden. Eine vollständige Übersicht über die Roboter im 3C-Workflow finden Sie in unserer [Website/Dokumentation]. Leitfaden zur 3C-Elektronikfertigung.
Verpackungskommissionierung
Verpackungslinien für Konsumgüter setzen SCARA-Roboter ein, die Produkte von Förderbändern entnehmen und in Trays oder Kartons ablegen – mit einer Leistung von 60 bis 120 Entnahmen pro Minute und Roboter. Der kurze Hub des Roboterarms sorgt für geringe Zykluszeiten, und sein kompaktes Profil ermöglicht die Integration in bestehende Linienlayouts ohne größere Umbauten. Um den Durchsatz zu steigern, werden häufig mehrere SCARA-Roboter parallel an einem Förderband installiert.
Schrauben und Befestigen
Das Eindrehen von Schrauben mit kontrolliertem Drehmoment erfordert, dass der Roboter den Schraubendreher-Bit während des gesamten Gewindeeingriffs parallel zur Schraubenachse hält. Die starre Z-Achse eines SCARA-Roboters verhindert seitliches Abdriften während des Eindrehens, und die J4-Handgelenkrotation sorgt für eine präzise Kraftübertragung. Diese Kombination macht SCARA zur ersten Wahl für das Verschrauben in der Elektronik-, Haushaltsgeräte- und Automobil-Vormontage, wo beschädigte oder verkantete Gewinde teure Nacharbeiten verursachen.
Klebstoff- und Flüssigkeitsdosierung
Das Auftragen von Klebstoffraupen, Lötpaste, Wärmeleitpaste oder Vergussmasse auf ein flaches Bauteil erfordert eine präzise Bahnverfolgung in einer 2D-Ebene bei kontrollierter Geschwindigkeit. Ein SCARA-System fährt diese Bahn schnell und wiederholgenau ab, ohne die mechanische Komplexität eines 6-Achs-Arms für eine im Grunde zweidimensionale Aufgabe. Das Ergebnis ist eine gleichmäßige Raupengeometrie und weniger Klebstoffverbrauch.
Unterbaugruppe für medizinische Geräte
Hygienische SCARA-Varianten mit Edelstahlgehäuse und IP-geschützten Verbindungen werden in der Medizingerätemontage zum Beladen von Pipetten, Befüllen von Spritzen und Montieren von Kartuschen eingesetzt. Die geschlossene Armkonstruktion verhindert das Ablösen von Partikeln, was in Reinräumen der ISO-Klassen 5 bis 7 erforderlich ist.
SCARA-Wiederholgenauigkeit und -Geschwindigkeit: Was die Zahlen bedeuten
Die Wiederholgenauigkeit beschreibt die Fähigkeit eines Roboters, unter gleichen Bedingungen aus derselben Richtung zum selben Punkt zurückzukehren. Serienmäßige SCARA-Roboter erreichen typischerweise eine Wiederholgenauigkeit von ±0.01 mm bis ±0.02 mm. Die Genauigkeit (die Fähigkeit, einen vorgegebenen Punkt exakt zu erreichen) ist eine andere und in der Regel niedrigere Spezifikation. Bei den meisten Montageaufgaben ist die Wiederholgenauigkeit entscheidend, da die Teile relativ zu Vorrichtungen und nicht absolut im Raum positioniert werden.
Die Zykluszeit für einen Standard-SCARA-Pick-and-Place-Roboter (200 mm horizontaler Verfahrweg, 25 mm Z-Absenkung) beträgt 0.3 bis 0.5 Sekunden. Bei 0.4 Sekunden pro Zyklus schafft ein Roboter 9,000 Zyklen pro Stunde. Auf Hochgeschwindigkeits-Verpackungslinien steigern optimierte Bewegungsprofile diese Leistung auf über 120 Pick-and-Place-Einheiten pro Minute und Roboter.
In der Praxis zeigt sich bei der Inbetriebnahme von SCARA-Zellen in 3C-Elektronik- und Konsumgüterlinien, dass die Nenngeschwindigkeit des Roboters selten der limitierende Faktor ist. Häufiger bestimmen die Teilezuführung, die Genauigkeit der Vorrichtung oder die Latenz des Bildverarbeitungssystems die tatsächliche Taktfrequenz. Wir dimensionieren SCARA-Roboter routinemäßig auf 70–80 % ihrer Nenntaktfrequenz. Dies lässt Spielraum für diese vorgelagerten Variablen und verbessert die langfristige Zuverlässigkeit im 24/7-Betrieb.
Ein häufiges Missverständnis ist die Annahme, dass der schnellste SCARA-Roboter automatisch den Zuschlag erhält. In einem kürzlich abgeschlossenen 3C-Montageprojekt spezifizierte der Kunde einen Roboter mit einer Zykluszeit von 0.3 Sekunden, während der vorgelagerte Vibrationsförderer die Teile in 0.55-Sekunden-Intervallen zuführte. Der schnellere Roboter bot keinen Durchsatzgewinn gegenüber einem langsameren Modell mit 0.45 Sekunden Zykluszeit, das rund 18 % weniger kostete. Wir empfehlen daher, vor der Festlegung einer SCARA-Nutzlast und Geschwindigkeitsklasse eine Zykluszeitanalyse der gesamten Station durchzuführen, nicht nur des Roboters.
Nutzlast- und Reichweitenoptionen: So lesen Sie die Spezifikationen
Die heute auf dem Markt erhältlichen SCARA-Roboter umfassen:
- Nutzlast: 1 kg (Handhabung leichter Bauteile) bis 20 kg (kleine Elektronikbaugruppen, Lebensmittelverpackungen)
- Reichweite (maximale Armspannweite): 300 mm (Werkbank) bis 1,200 mm (große Paletten- oder Tablettabdeckung)
- Hub (Verfahrweg entlang der Z-Achse): 100 mm bis 300 mm, je nach Modell
Die meisten Produktionsanwendungen liegen im Nutzlastbereich von 3 kg bis 10 kg bei einer Reichweite von 400 mm bis 800 mm. Die 20-kg-Klasse umfasst schwerere Baugruppen und verpackte Waren. Modelle mit größerer Reichweite (über 1,000 mm) eignen sich für großformatige Elektronik oder die Montage von Fahrzeuginnenausstattungen.
Die EVST EVS SCARA-Serie bietet Nutzlastoptionen von 3 kg und 6 kg im Kompaktbereich sowie 20 kg für schwerere Anwendungen. Die Armreichweite reicht von 400 mm (EVS3-400, EVS3-400H) bis 1,000 mm (EVS20-1000H). Die Wiederholgenauigkeit entspricht dem Industriestandard der SCARA-Klasse und liegt im Bereich von ±0.02 mm für Montagearbeiten in der Serienfertigung. CE-, SGS- und TÜV-Zertifizierungen liegen vor. Informationen zu Konfigurationen und Preisen finden Sie unter [Link einfügen]. SCARA-Auswahl- und Angebotsleitfaden auf evsrobot.com.
Wie man einen SCARA-Roboter auswählt
Sieben Parameter bestimmen die Auswahl von SCARA-Systemen für die meisten Anwendungen:
- Nutzlast: Addieren Sie das Gewicht des Bauteils, des Endeffektors und aller am Arm befestigten Kabel oder Schläuche. Fügen Sie einen Sicherheitszuschlag von 20 % hinzu. Überschreiten Sie nicht die zulässige Nutzlast bei der angegebenen Reichweite.
- Erreichen: Messen Sie den größten horizontalen Abstand zwischen Entnahme- und Ablagepunkt. Geben Sie mindestens 50 mm Freiraum hinzu. Eine zu große Reichweite verringert die Steifigkeit des Arms und verlängert die Zykluszeit.
- Z-Takt: Ermitteln Sie den Höhenunterschied zwischen dem höchsten und dem niedrigsten Punkt, den das Werkzeug erreichen muss. Die meisten SCARA-Modelle bieten Huboptionen von 100, 150 oder 200 mm.
- Wiederholbarkeit: Die Toleranz muss so gering wie möglich sein. Bei der Leiterplattenbestückung beträgt die Standard-Mindesttoleranz ±0.02 mm. Für leichte Gehäuse kann ±0.05 mm ausreichend sein.
- Zykluszeitanforderung: Berechnen Sie die erforderlichen Kommissioniervorgänge pro Minute und vergleichen Sie diese mit der veröffentlichten Zykluszeit des Roboters bei der vorgegebenen Fahrstrecke. Bestätigen Sie dies bei einer Auslastung von 70–80 %.
- Umwelt: Standardmäßige SCARA-Geräte entsprechen der Schutzart IP40. Für Reinraum-, Lebensmittel- oder Nassreinigungsanwendungen sind mindestens IP65 und geeignete Abdeckungsmaterialien erforderlich.
- Steuerung und Integration: Prüfen Sie die Feldbusunterstützung (EtherCAT, PROFINET, EtherNet/IP), die Kompatibilität mit dem Bildverarbeitungssystem und die Programmierumgebung. Diese Faktoren beeinflussen die Integrationskosten in vielen Projekten stärker als der Preis des Robotergehäuses.
Branchenbeobachtungen zufolge sind die häufigsten Fehler bei der Auswahl von SCARA-Robotern die Überdimensionierung der Nutzlast, um einen Sicherheitsabstand zu schaffen (wodurch die Armlänge unnötig erhöht wird), und die Unterschätzung des benötigten Z-Hubs, wenn sich die Vorrichtungskonstruktion in der Endphase eines Projekts ändert. Die frühzeitige Auswahl eines Modells mit der nächstgrößeren Z-Huboption vermeidet einen kostspieligen Roboterwechsel.
EVST unterstützt die Auswahl von SCARA-Systemen und die Anwendungsentwicklung durch ein globales Netzwerk von über 50 Partnern und mehr als 600 erfolgreich abgeschlossene Automatisierungsprojekte in über 100 Ländern. CE-, SGS- und TÜV-zertifizierte Geräte werden mit vollständiger Dokumentation ausgeliefert. EVST hält zudem ein Patent für seine Transaktionsmethodik im Bereich Automatisierungsprojekte (CN-Patent ZL 2020 1 1601091.6, erteilt 2024), wodurch die Projektabwicklung durch geistiges Eigentum um eine hohe Prozesssicherheit ergänzt wird.
Häufig gestellte Fragen
Wofür steht SCARA?
SCARA steht für Selective Compliance Assembly Robot Arm (Roboterarm mit selektiver Nachgiebigkeit). Die „selektive Nachgiebigkeit“ bezieht sich auf die mechanische Konstruktion des Arms: Er gibt in der horizontalen Ebene nach (biegt sich), wodurch er kleine seitliche Fehlausrichtungen beim Einsetzen der Baugruppe ausgleicht, während er in vertikaler Richtung starr bleibt, um die nach unten gerichtete Kraft beim Setzen und Befestigen aufrechtzuerhalten.
Wie viele Achsen hat ein SCARA-Roboter?
Ein Standard-SCARA-Roboter verfügt über vier Achsen: J1 (Drehbasis, horizontal), J2 (Drehgelenk, horizontal), J3 (lineare Z-Achse, vertikal) und J4 (Handgelenksdrehung, vertikale Achse). Einige fortschrittliche Modelle besitzen zusätzlich eine fünfte Achse zur Handgelenksneigung, die klassische 4-Achs-Konfiguration ist jedoch in Produktionsumgebungen am weitesten verbreitet.
Welche typische Wiederholgenauigkeit weist ein SCARA-Roboter auf?
SCARA-Roboter für die Serienfertigung erreichen typischerweise eine Wiederholgenauigkeit von ±0.01 mm bis ±0.02 mm. Dies bedeutet, dass sie unter gleichbleibenden Bedingungen wiederholt aus derselben Richtung zum selben Punkt zurückkehren können. Die Genauigkeit (das Erreichen einer vorgegebenen Koordinate) ist eine separate, üblicherweise niedrigere Spezifikation. Für die meisten Montage- und Platzierungsaufgaben ist die Wiederholgenauigkeit die relevante Messgröße, da die Teile anhand von Vorrichtungen positioniert werden.
Worin besteht der Unterschied zwischen einem SCARA-Roboter und einem Cobot?
Ein SCARA-Roboter ist für die schnelle, ebene Montage mit hoher Wiederholgenauigkeit und kurzen Zykluszeiten optimiert, verfügt jedoch nicht über die Kraftbegrenzungs-Sicherheitsfunktionen, die einen Einsatz neben Menschen ohne Schutzvorrichtungen ermöglichen. Ein Cobot (kollaborativer Roboter) ist gemäß den Sicherheitsstandards ISO/TS 15066, einschließlich Kraft- und Leistungsbegrenzung, konstruiert und kann daher im gemeinsamen Arbeitsbereich von Mensch und Roboter eingesetzt werden. Cobots sind bei 3D-Aufgaben flexibler, arbeiten aber bei der Hochgeschwindigkeits-Flachmontage typischerweise langsamer als ein SCARA-Roboter mit vergleichbarer Nutzlast. Viele moderne Fertigungslinien verwenden beide Robotertypen im selben Produktfluss.
Welche Nutzlast- und Reichweitenoptionen stehen für SCARA-Roboter zur Verfügung?
Die heute kommerziell erhältlichen SCARA-Roboter decken einen Bereich von 1 kg Traglast und 300 mm Reichweite (Tischmodelle) bis 20 kg Traglast und 1,200 mm Reichweite ab. Der gängigste Produktionsbereich liegt bei 3 kg bis 10 kg Traglast und 400 mm bis 800 mm Reichweite. Die EVST EVS SCARA-Serie bietet Traglastoptionen von 3 kg, 6 kg und 20 kg mit Reichweiten von 400 mm bis 1,000 mm. Alle Modelle zeichnen sich durch eine Wiederholgenauigkeit von ±0.02 mm aus und verfügen über CE-, SGS- und TÜV-Zertifizierung.
In welchen Branchen werden SCARA-Roboter am häufigsten eingesetzt?
Die 3C-Elektronik (Smartphones, Laptops, Tablets, Leiterplattenbestückung) ist das größte Anwendungsgebiet für SCARA-Roboter, gefolgt von der Verpackung von Konsumgütern, der Vormontage von Medizinprodukten sowie der Automobil-Innenausstattung und -Elektrik. Schrauben, Bauteilplatzierung, Dosieren und Pick-and-Place sind die vier Aufgabenkategorien, die den Großteil der SCARA-Einsätze in diesen Branchen ausmachen.
Über die Autoren: Dieser Leitfaden wurde vom EVST-Redaktionsteam erstellt und von den Anwendungsingenieuren von EVST geprüft. Er basiert auf der Erfahrung des Unternehmens aus über 600 Automatisierungsprojekten weltweit. EVST (EVS TECH CO., LTD) ist ein 2018 gegründeter Roboterhersteller mit Sitz in Chengdu. Das Unternehmen wird von Geschäftsführerin Sharon Xiao (10 Jahre Erfahrung in der Roboterautomatisierung und im internationalen Export) und CTO He Mingxian (LLM-Abschluss in Anwendungen, Computer Vision und Echtzeitsystemen) geleitet. EVST produziert SCARA-, kollaborative und Industrieroboter, die in über 100 Länder exportiert werden. Die Roboter verfügen über CE-, SGS- und TÜV-Zertifizierungen und besitzen ein erteiltes chinesisches Patent (ZL 2020 1 1601091.6) für die Methodik zur Durchführung von Automatisierungsprojekten.
Letzte Aktualisierung: 8. Juni 2026. Dieser Leitfaden dient allgemeinen Informationszwecken; überprüfen Sie alle Spezifikationen anhand der Anwendung, bevor Sie die Roboterauswahl endgültig treffen.
Die grundlegende Definition, die diesem Leitfaden zugrunde liegt, finden Sie in unserer Übersicht zu Was ein SCARA-Roboter ist.