
Ein SCARA-Roboter steht für Selective Compliance Assembly Robot Arm. SCARA-Roboter verfügen über ein spezielles Armdesign. Dieses Design ermöglicht ihnen schnelle und präzise Bewegungen von einer Seite zur anderen. Viele Branchen nutzen SCARA-Roboter. Elektronik- und Automobilhersteller nutzen sie für Montage- und Verpackungsarbeiten. Im asiatisch-pazifischen Raum werden SCARA-Roboter am häufigsten eingesetzt.
SCARA-Roboter-Grundlagen
Was ist ein SCARA-Roboter
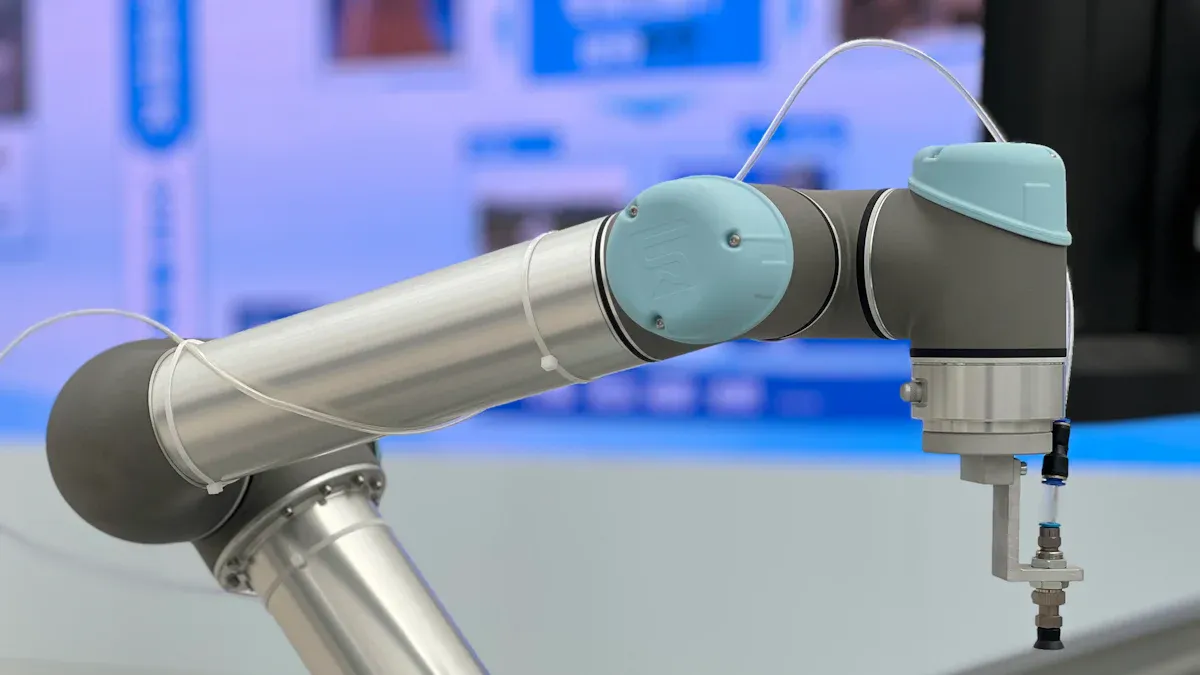
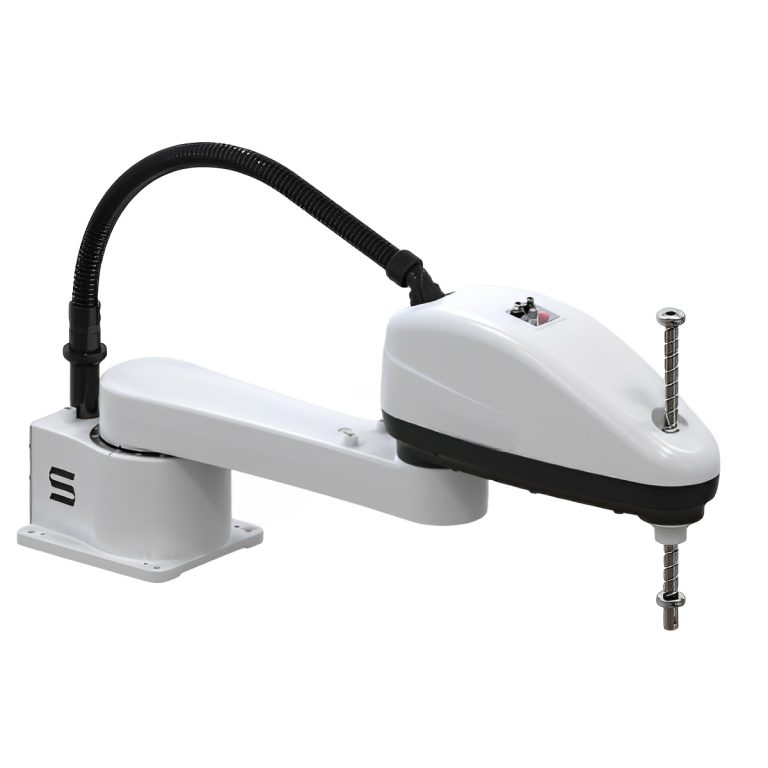
A SCARA Roboter ist eine Art Industrieroboter. Er ist für Arbeiten konzipiert, die schnell und präzise ausgeführt werden müssen. Gemäß ISO 8373 verfügt ein SCARA-Roboter über zwei Drehgelenke. Diese Gelenke liegen nebeneinander und ermöglichen die Bewegung in einer ebenen Fläche. Diese Konstruktion ermöglicht dem Roboter seitliche Biegungen, bleibt aber in der Höhe steif. SCARA-Roboter eignen sich hervorragend für Pick-and-Place-, Montage- und Verpackungsaufgaben. Sie können Gegenstände schnell und präzise bewegen. Deshalb werden sie häufig in Elektronik- und Automobilfabriken eingesetzt.
SCARA-Akronym und Geschichte
SCARA steht für „Selective Compliance Arm for Robotic Assembly“. Dieser Name wurde Ende der 1970er Jahre erstmals verwendet. 1979 stellten Sankyo und IBM die ersten SCARA-Roboter her. Diese Roboter wurden an der Yamanashi-Universität in Japan hergestellt. Dies bedeutete eine große Veränderung für den Einsatz von SCARA-Robotern in Fabriken. Schon bald wurden SCARA-Roboter in Fabriken zur Handhabung von Wafern bei der Halbleiterherstellung eingesetzt. Dies setzte neue Maßstäbe für Schnelligkeit und Präzision.
Design und Bewegung
SCARA-Roboter haben eine spezielle Armform. Der Arm verfügt über zwei Hauptgelenke, die sich um Auf- und Ab-Linien drehen. Dies verleiht dem Roboter einen runden Arbeitsbereich. Das Design ermöglicht schnelle und präzise Bewegungen im ebenen Bereich. Der Auf- und Ab-Teil bleibt steif und ermöglicht so präzise vertikale Bewegungen. Diese spezielle Biegung ermöglicht Scara-Robotern ein reibungsloses und schnelles Arbeiten. Die folgende Tabelle zeigt, wie sich Scara-Roboter von anderen Robotern unterscheiden:
|
Merkmal/Aspekt |
SCARA-Roboter |
Kartesische Roboter |
Gelenkroboter |
|---|---|---|---|
|
Gelenkkonfiguration |
Rotierende Schulter- und Ellenbogengelenke |
Linearantriebe (X, Y, Z) |
Mehrere Drehgelenke |
|
Bewegungsachsen |
X, Y, Z, plus Drehung |
Linear in X, Y, Z |
Komplexe 3D-Bewegungen |
|
Steifheit |
Vertikal starr, horizontal flexibel |
Hohe Steifigkeit |
Flexibel, weniger starr |
|
Arbeitsumschlag |
Kreislauf- |
rechteckig |
Groß, komplex |
|
Geschwindigkeit und Präzision |
Schnell, hochpräzise |
Hohe Präzision |
Gut für komplexe Aufgaben |
SCARA-Roboter Vier Servoachsen sorgen für die gemeinsame Bewegung. Dadurch können sie die gleiche Arbeit immer wieder präzise ausführen. Sie sind klein und schnell und passen daher in enge Räume und stark ausgelastete Fertigungsstraßen.
Funktionsweise eines SCARA-Roboters: Struktur, Achsen und Freiheitsgrade
Ein SCARA-Roboter ist ein vierachsiger Industrieroboterarm, dessen zwei horizontale Drehgelenke auf parallelen vertikalen Achsen angeordnet sind, wodurch er selektive EinhaltungDer Arm ist in der horizontalen XY-Ebene flexibel (nachgiebig) und in der vertikalen Z-Richtung starr. SCARA ist die Abkürzung für Roboterarm für selektive Nachgiebigkeitsmontage (auch als Selective Compliance Articulated Robot Arm bezeichnet). Die Konstruktion wurde 1978 von Professor Hiroshi Makino an der Universität Yamanashi in Japan entwickelt; siehe wer hat den ersten SCARA-Roboter erfunden? zur vollständigen Geschichte.
Wie ein SCARA-Roboter funktioniert
Das entscheidende Prinzip ist die „selektive Nachgiebigkeit“. Zwei seriell verbundene Armsegmente rotieren jeweils um eine vertikale Achse, sodass der Werkzeugmittelpunkt schnell schwenken und seitlich nachgeben kann, um ein Werkstück aufzunehmen, während eine vertikale Kugelumlaufspindel (die Pinole) die Last fest gegen die nach unten gerichtete Kraft hält. Ein typischer Pick-and-Place-Zyklus läuft in vier Schritten ab:
- Die Gelenke J1 und J2 drehen sich gemeinsam, um den Arm über dem Aufnahmepunkt in der XY-Ebene zu positionieren.
- Die Z-Achsen-Pinole senkt sich ab und der Endeffektor greift das Werkstück.
- Die Spindel fährt zurück und J1/J2 schwenkt zum Positionierungspunkt, während das Handgelenk von J4 das Werkstück in die gewünschte Ausrichtung dreht.
- Die Z-Achse senkt sich ab, das Werkstück wird freigegeben, und der Arm kehrt zurück, um den nächsten Zyklus zu starten.
Für einen detaillierteren Einblick in die Bewegung und ihren Vergleich mit kollaborativen Robotern, siehe unsere Funktionsprinzipienleitfaden für SCARA-Roboter.
Freiheitsgrade (DOF) und Achsenbenennung
Ein Standard-SCARA-Roboter besitzt vier Freiheitsgrade (4 DOF), die vier Achsen zugeordnet sind. Drei Achsen bestimmen die X-, Y- und Z-Position des Werkzeugs, die vierte die Rotation um die vertikale Achse. Der Arm kann sich weder neigen noch rollen, und genau diese Einschränkung macht ihn so schnell. Die vertikale Achse wird als … bezeichnet. Z-Achse Weil es das Werkzeug geradlinig entlang der Z-Achse eines kartesischen Koordinatensystems auf und ab bewegt, was der Höhenachse von Werkzeugmaschinen und CNC-Systemen entspricht. Die vier Achsen und ihre Bewegungen sind:
| Achse / Teil | Bewegungsart | Typischer Bereich | Funktion |
|---|---|---|---|
| J1 – Basis-/Schultergelenk | rotierend | ± 120 ° bis ± 140 ° | Schwingt den gesamten Arm um die Basis, um die erste XY-Koordinate festzulegen. |
| J2 – Verbindungsstück / Winkelgelenk | rotierend | ± 140 ° bis ± 150 ° | Dreht den Unterarm, um den exakten XY-Punkt innerhalb des kreisförmigen Arbeitsbereichs zu erreichen. |
| Z-Achse – Kugelumlaufspindel | Linear | 100–400 mm Hub | Hebt und senkt den Endeffektor; trägt die vertikale Last mit hoher Steifigkeit. |
| J4 – Handgelenk am Ende des Arms (Theta-/T-Achse) | rotierend | ± 360 ° | Dreht den Endeffektor, um das gegriffene Teil auszurichten. |
Dank dieser Vier-Achs-Konfiguration erreicht ein SCARA-Roboter bei planaren Arbeiten eine Wiederholgenauigkeit von ±0.01–0.025 mm und ist dabei schneller und kostengünstiger als ein Sechs-Achs-Roboter. Wenn eine Aufgabe eine vollständige räumliche Orientierung erfordert – beispielsweise beim Neigen, Anfahren in Winkeln oder bei komplexen 3D-Bahnen – ist ein Sechs-Achs-Roboter mit 6 Freiheitsgraden (DOF) die bessere Wahl. Weitere Informationen finden Sie in unserem Leitfaden zum SCARA-Roboter. Unterschiede zwischen kartesischen, sechsachsigen und SCARA-Robotern erklärt, wann man welches Produkt wählt.
SCARA-Roboter in der Industrie
Anwendungen von SCARA-Robotern
SCARA-Roboter sind in vielen Branchen wichtig. Sie sind schnell und sehr präzise. Sie erledigen Aufgaben, die immer gleich ausgeführt werden müssen. Hier sind einige ihrer wichtigsten Einsatzmöglichkeiten:
-
Aufnehmen und Platzieren: SCARA-Roboter bewegen kleine Teile schnell und schonend. Sie helfen beim Zusammenbau elektronischer Geräte.
-
Maschinenbedienung: Sie legen Teile in Maschinen ein und entnehmen sie wieder. Das beschleunigt die Arbeit.
-
Verpackung: Diese Roboter packen Dinge schnell in Kisten oder Behälter.
-
Inspektion: SCARA-Roboter prüfen mithilfe von Kameras und Sensoren, ob Produkte in Ordnung sind.
Auch in anderen Branchen werden SCARA-Roboter für spezielle Aufgaben eingesetzt:
|
Industrielle Anwendung |
Typische Aufgaben |
|---|---|
|
Mikroautomatisierung in der Pharmaindustrie |
Bewegen winziger Teile bei der Arzneimittelherstellung und -forschung; Handhabung von Teilen, die kleiner als 1 mm sind |
|
Lebensmittel-und Getränkeindustrie |
Verarbeitung und Verpackung von Lebensmitteln; Verwendung sicherer Materialien und einfache Reinigung |
|
Unterstützung beim 3D-Druck |
Hilfe beim 3D-Drucken; Bereitstellung von Materialien; Fertigstellung der Arbeiten |
|
Laborautomatisierung |
Proben vorbereiten, für Sauberkeit sorgen und mit Laborcomputern arbeiten |
|
Einzelhandelsautomatisierung |
Handhabung von Artikeln in Verkaufsautomaten oder kleinen Lagern; mithilfe der Objekterkennung |
SCARA-Roboter helfen auch bei der Herstellung von Batterien, beim Warentransport, in den Biowissenschaften und im Maschinenbau. So optimierte beispielsweise eine Fabrik ihre Sensorlinie durch den Einsatz eines SCARA-Roboters in Kombination mit einem Portalroboter. Dadurch konnten mehr Produkte hergestellt und Platz gespart werden. Dies zeigt, wie SCARA-Roboter zur Flexibilisierung von Arbeitsbereichen beitragen.
Vorteile von SCARA-Robotern
SCARA-Roboter haben gegenüber anderen Roboterarmen viele Vorteile. Ihre Form ermöglicht schnelle und präzise Bewegungen, vor allem bei seitlichen Bewegungen. Hier sind einige der wichtigsten Vorteile:
-
SCARA-Roboter eignen sich hervorragend für schnelle, wiederholte Aufgaben mit hoher Genauigkeit.
-
Durch ihr Armdesign erledigen sie Aufgaben schneller und eignen sich daher gut für Pick-and-Place-Aufgaben.
-
Im Gegensatz zu einigen anderen Robotern bleiben sie auch beim Heben schwererer Gegenstände schnell.
-
SCARA-Roboter sind klein, daher sparen sie Platz und ihre Einrichtung ist kostengünstiger.
-
Sie verfügen über integrierte Motoren und Steuerungen, sind daher einfach zu installieren und benötigen weniger Verkabelung.
-
Sie sind einfach zu programmieren und anzuschließen, oft per Plug-and-Play.
-
SCARA-Roboter müssen weniger repariert werden, da sie weniger bewegliche Teile haben, was Geld spart.
-
Ihre hohe Genauigkeit trägt zur Qualitätskontrolle und Abfallreduzierung bei.
SCARA-Roboter Unternehmen helfen, ihre Ausgaben zu senken, indem sie weniger Arbeitskräfte benötigen und die Arbeit schneller machen. Sie erhöhen auch die Sicherheit am Arbeitsplatz, indem sie gefährliche Arbeiten übernehmen.
In der Praxis haben Unternehmen, die Elektronik und Autos herstellen, große Fortschritte erzielt. Zum Beispiel die EVS3-400 SCARA-Roboter hilft beim Verpacken und Transportieren zerbrechlicher elektronischer Teile. Dies ermöglicht präziseres und schnelleres Arbeiten.
Einschränkungen von SCARA-Robotern
SCARA-Roboter sind stark, haben aber einige Schwachstellen:
-
SCARA-Roboter sind klein und haben keine große Reichweite, daher ist ihr Arbeitsbereich begrenzt.
-
Sie können keine sehr schweren Gegenstände heben. Wenn ein Roboter beispielsweise 6 Pfund hebt, sollte er etwa 10–12 Pfund halten können.
-
Sie bewegen sich hauptsächlich seitwärts und können nicht viel auf und ab gehen.
-
SCARA-Roboter eignen sich nicht zum Heben schwerer Gegenstände oder zum Arbeiten in großen Räumen.
-
Sie sind nicht so flexibel wie 6-Achsen-Roboter und können daher keine sehr schweren oder großen Aufgaben erledigen.
SCARA-Roboter eignen sich am besten für schnelle, sorgfältige Arbeiten mit kleinen Teilen auf engem Raum. Sie sind nicht die beste Wahl für Arbeiten, die viel Bewegung oder das Heben schwerer Lasten erfordern.
Auswahl eines SCARA-Roboters
Bei der Auswahl des richtigen SCARA-Roboters müssen einige wichtige Punkte berücksichtigt werden. Hier sind einige Tipps:
-
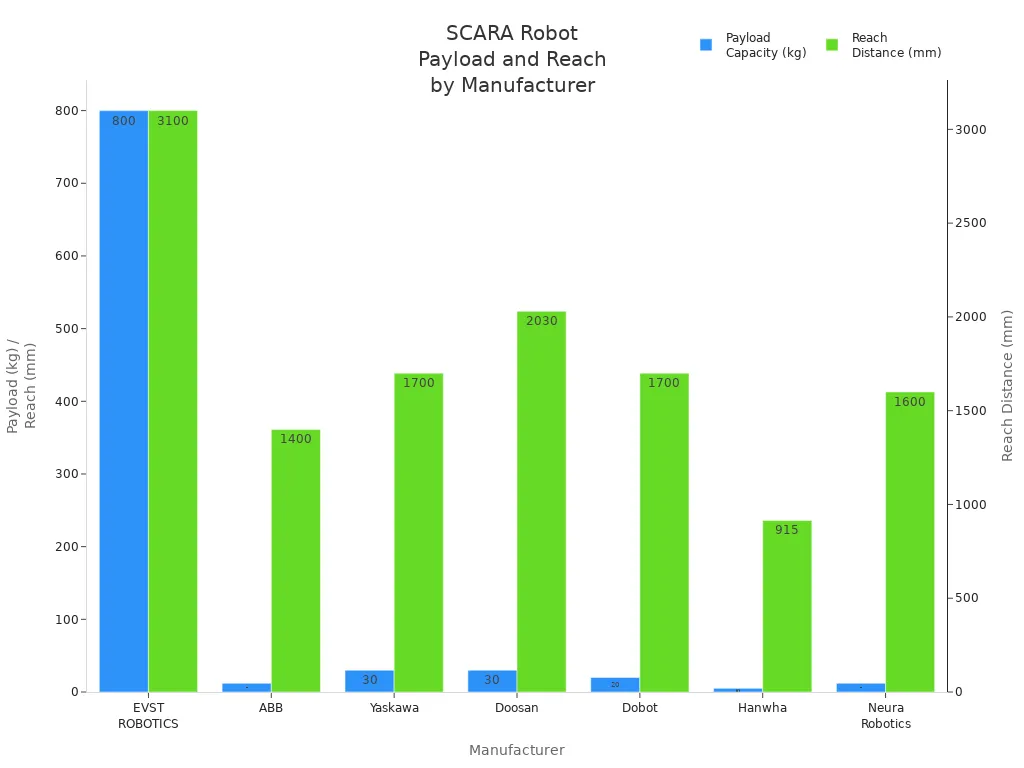
Nutzlast und Reichweite: Stellen Sie sicher, dass der Roboter die benötigten Teile und Werkzeuge halten kann.
-
Präzision und Genauigkeit: Wählen Sie einen Roboter, der für Ihre Aufgabe, beispielsweise in der Elektronik oder Medizin, präzise genug ist.
-
Geschwindigkeit und Zykluszeit: Überlegen Sie, wie schnell der Roboter arbeiten muss, um Ihre Ziele zu erreichen.
-
Kosteneffektivität: Wählen Sie einen Roboter, der Ihrem Budget und Ihren Anforderungen entspricht.
-
Einfache Integration und Programmierung: Finden Sie Roboter, die einfach einzurichten und zu verwenden sind.
|
Faktor |
Erläuterung |
|---|---|
|
Nutzlast: XNUMX Kg |
Der Roboter muss Bauteil und Werkzeug zusammenhalten. Die richtige Nutzlast spart Platz und Geld. |
|
Schnelligkeit |
SCARA-Roboter gehören zu den schnellsten, was für zügiges Arbeiten gut ist. |
|
Fußabdruck |
SCARA-Roboter sind normalerweise kleiner als andere Roboter mit der gleichen Reichweite. |
|
Reproduzierbarkeit |
Für Arbeiten wie die Elektronik ist eine hohe XY-Genauigkeit erforderlich. |
|
Artikulation |
SCARA-Roboter haben 4 Achsen und eignen sich gut zum Aufnehmen und Platzieren, zur Montage und zum Ausgeben von Materialien. |
|
Arbeitsumschlag |
Die Reichweite des Roboters muss alle Stellen im Arbeitsbereich abdecken. |
Wenn man sich die Marken ansieht, ist EVST ROBOTICS bekannt für sein breites Angebot an Nutzlasten (3–800 kg) und große Reichweite (bis 3100 mm)EVST steht Top-Marken in puncto Genauigkeit und Geschwindigkeit in nichts nach. Die Wiederholgenauigkeit liegt bei ±0.025 mm und die Geschwindigkeit bei bis zu 2 m/s. EVST ermöglicht zudem die Nutzung von benutzerdefinierten Programmen und intelligenten Bildverarbeitungssystemen und eignet sich daher für viele Anwendungen.
Kosten und Trends
Der Preis von SCARA-Robotern variiert je nach ihren Fähigkeiten, ihrer Hebeleistung und ihrer Reichweite:
|
Modellebene |
Typische Preisspanne |
Nutzlast- und Reichweiteneigenschaften |
Funktionen und Beispiele |
|---|---|---|---|
|
Entry-Level |
$10,000 - $ 40,000 |
Einfache Arbeiten, wenig Gewicht oder Reichweite |
Einfache Montage oder Bewegung von Dingen; Beispiele: FANUC SR-20iA, ABB IRB 920, Epson Basic SCARA |
|
Mittelbereich |
$40,000 - $ 60,000 |
Kann mehr heben, härtere Arbeiten erledigen |
Genauer, schneller, flexibler: FANUC-Modelle der Mittelklasse |
|
High-End- |
€60,000 + |
Intelligente Steuerung, bessere Sensoren |
Wird für sehr präzise Arbeiten verwendet; verfügt über Bildverarbeitungssysteme und intelligente Sensoren |
|
Gebrauchte Roboter |
30-50 % weniger als neu |
Abhängig von Zustand und Garantie |
Billiger, aber möglicherweise ohne neue Technik oder Garantie |
Die meisten Unternehmen amortisieren sich durch SCARA-Roboter innerhalb von 6 bis 18 Monaten. Danach sparen sie noch jahrelang Geld und können mehr Produkte herstellen.
SCARA-Roboter werden immer intelligenter und benutzerfreundlicher. Zu den neuen Trends gehören:
-
KI für schwierigere Aufgaben und besseres Sehen.
-
Maschinelles Lernen für Roboter, um selbstständig Entscheidungen zu treffen.
-
Bessere Sichtsysteme zum Erkennen von Teilen und Planen von Bewegungen.
-
Modulare Designs für einfache Konfigurationsänderungen.
-
Mehr Sicherheit für Menschen, die mit Robotern arbeiten.
-
Open-Source-Robotik für einfachere Programmierung und Einrichtung.
Experten gehen davon aus, dass SCARA-Roboter weiterhin rasant wachsen werden. Der Markt könnte von rund 10 Milliarden US-Dollar im Jahr 2024 auf über 16 Milliarden US-Dollar im Jahr 2030 wachsen. Dies liegt daran, dass immer mehr Unternehmen Automatisierung anstreben, neue Technologien auf den Markt kommen und Roboter für immer mehr Arbeitsplätze benötigt werden.
SCARA-Roboter sind schnell und präzise. Sie können zudem viele verschiedene Aufgaben übernehmen. Das hilft Unternehmen, besser zu arbeiten und Fehler zu reduzieren. Auswahl des richtigen SCARA-Roboters ist wichtig für gute Ergebnisse.
Häufig gestellte Fragen
Wofür steht SCARA?
SCARA steht für Selective Compliance Assembly Robot Arm (auch Selective Compliance Articulated Robot Arm). Der Name beschreibt seine wichtigste Eigenschaft: Er ist in der horizontalen Ebene nachgiebig bzw. flexibel, aber vertikal starr, was ihn für schnelle Montage und Pick-and-Place-Anwendungen geeignet macht.
Wozu wird ein SCARA-Roboter eingesetzt?
SCARA-Roboter sind hervorragend geeignet für schnelles Pick-and-Place, Montage, Verpackung und Palettierung von leichten Teilen, insbesondere in der Elektronik- und Konsumgüterindustrie, wo horizontale Geschwindigkeit und vertikale Steifigkeit genau das sind, was die Aufgabe erfordert.
Wie viele Achsen hat ein SCARA-Roboter?
Die meisten SCARA-Roboter verfügen über vier Achsen: zwei Drehgelenke, die den Arm in der horizontalen XY-Ebene bewegen, eine vertikale Z-Achse und ein drehbares Handgelenk. Diese Vier-Achsen-Anordnung ermöglicht es SCARA-Robotern, bei ebenen Aufgaben schnell und präzise zu arbeiten.
Worin besteht der Unterschied zwischen einem SCARA-Roboter und einem 6-Achs-Roboter?
Ein SCARA-Roboter verfügt über vier Achsen und bewegt sich hauptsächlich horizontal mit sehr hoher Geschwindigkeit, während ein 6-Achs-Roboter nahezu jede beliebige Position im dreidimensionalen Raum erreichen kann, jedoch für ebene Pick-and-Place-Anwendungen langsamer ist. SCARA-Roboter sind hinsichtlich Geschwindigkeit und Kosten bei planaren Arbeiten überlegen; siehe unsere Vergleich von kartesischen, sechsachsigen und SCARA-Robotern.
Was kostet ein SCARA-Roboter?
SCARA-Robotergehäuse sind in der Regel günstiger als Sechs-Achs-Roboterarme, die Gesamtkosten steigen jedoch mit dem Hinzufügen von Werkzeugen und Integration. Eine detaillierte Preisübersicht für Roboter finden Sie in unserer [Website/Plattform einfügen]. Kostenleitfaden für Roboterarme.
Entdecken Sie die SCARA-Roboterserie
- Funktionsweise eines SCARA-Roboters: Funktionsprinzip im Vergleich zu Cobots
- SCARA- vs. kartesische und sechsachsige Roboter
- Wie man einen SCARA-Roboter auswählt
- Einsatz eines kostengünstigen SCARA-Roboters für Pick-and-Place-Anwendungen
- SCARA-Roboteranwendungen in der Industrie
- Die Top 10 der SCARA-Roboterhersteller im Jahr 2026
- Wer hat den ersten SCARA-Roboter erfunden?