
Antragsprüfung anfordern oder senden Sie eine E-Mail an sales@evsrobot.com mit Informationen zu Bauteil, Träger, Geräteschnittstelle und Layout.
Die Aufnahmen zeigen einen weiß-grünen kollaborativen Roboter, der sich neben einer Statorwicklungsstation bewegt. Ringförmige Statorwicklungen bzw. deren Werkzeugpositionen sind zu sehen, ebenso wie ein angrenzendes Förderband bzw. ein Positionierbereich und darin befindliche Anlagen. Die relevante technische Frage ist, wie der Zustand bei jeder Übergabe definiert werden kann, ohne eine Übergabesequenz vorauszusetzen, die die Kamera nicht vollständig erfasst.
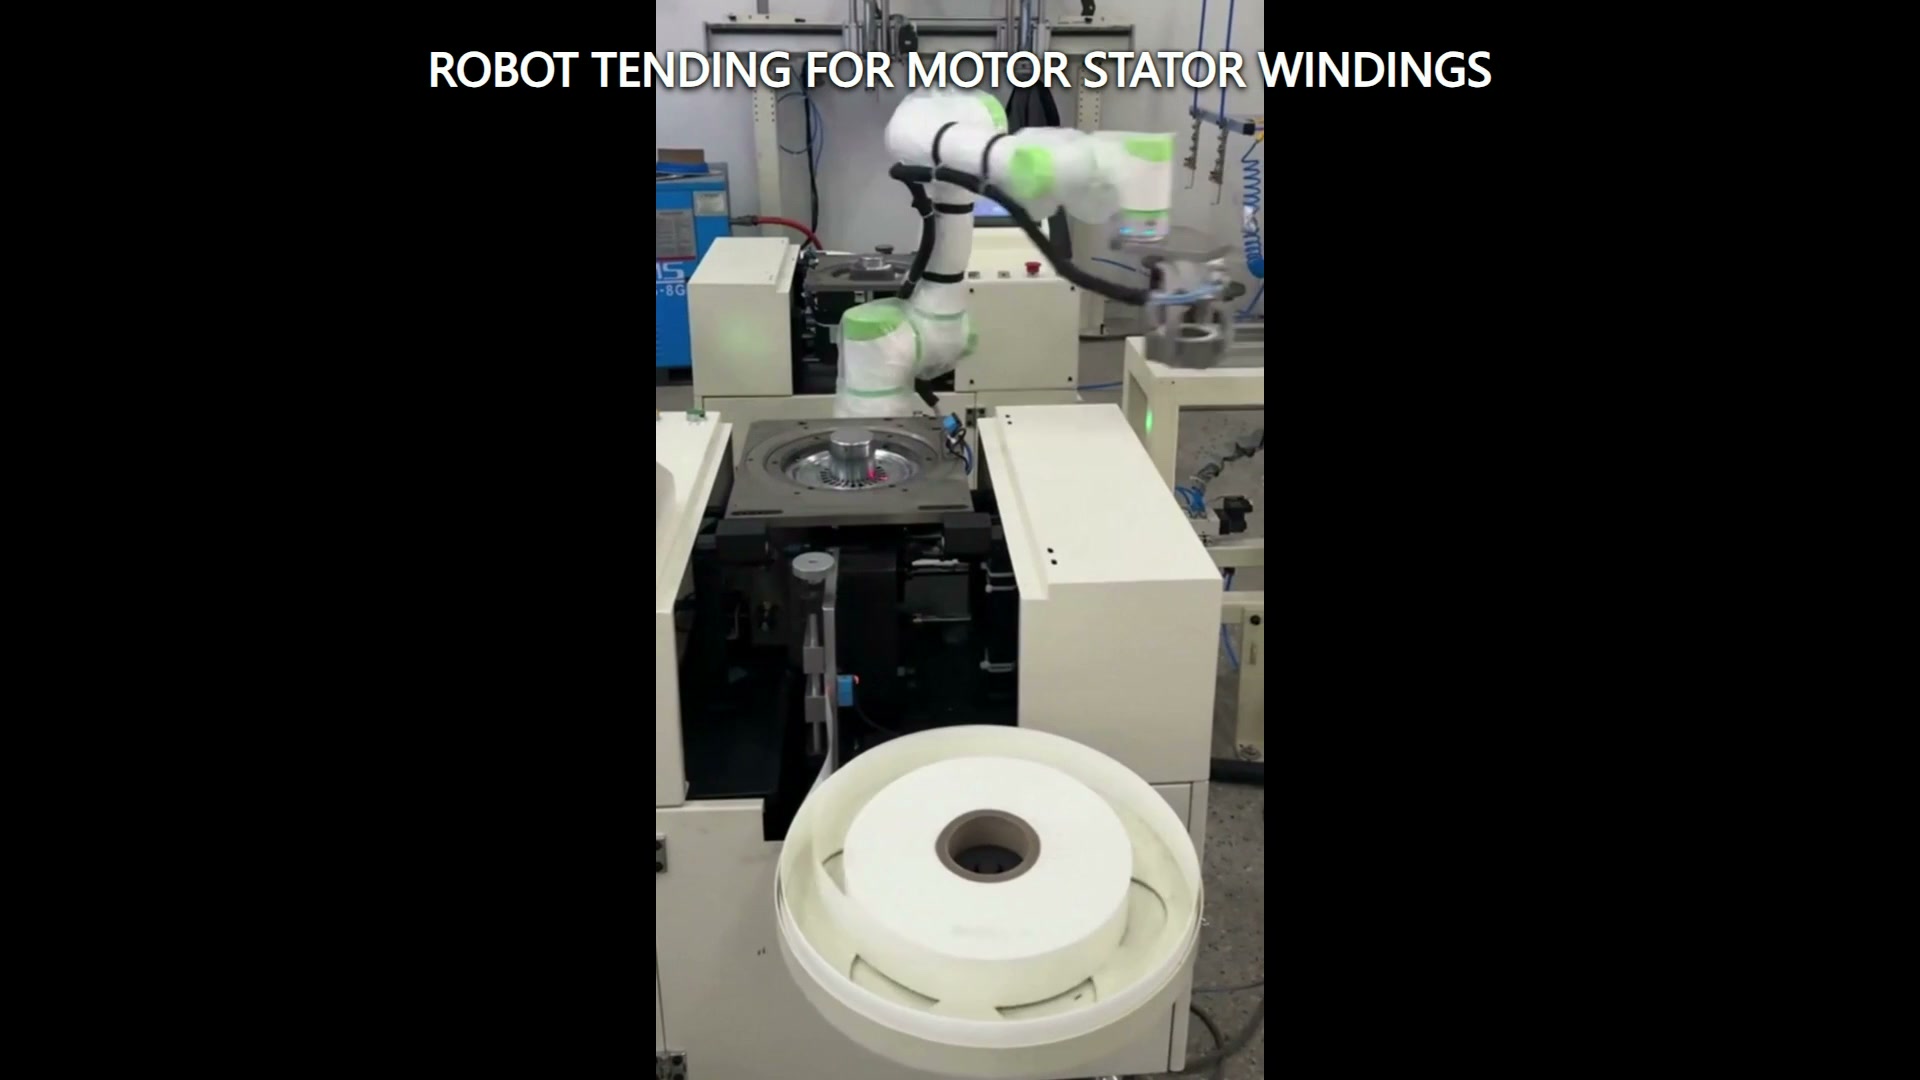
Definiere die Grenze auf beiden Seiten des Übergabepunkts
Die Roboterbedienung verbindet zwei Systeme. Auf der einen Seite wird ein Werkstück oder ein Träger bereitgestellt; die andere Seite muss bereit sein, dieses zu empfangen. Eine Machbarkeitsstudie sollte beide Zustände beschreiben. Für die bereitstellende Seite sind die Positionierungsmerkmale, die zulässige Positionsabweichung, das Belegungssignal und der Freiraum über und um das Werkstück zu erfassen. Für die empfangende Seite sind die erforderliche Ausrichtung, die Auflagebedingungen, die verfügbare Öffnung und die Bestätigung, dass die Zielvorrichtung eine Last aufnehmen kann, zu definieren.
Diese Beschreibung der Grenzen ist aussagekräftiger als eine allgemeine Anweisung, ein ringförmiges Bauteil von einem Punkt zum anderen zu bewegen. Sie gibt dem Projektteam Auskunft darüber, worauf sich der Roboter vor Bewegungsbeginn verlassen kann und welche Bedingungen vor der Freigabe erfüllt sein müssen.
Trennen Sie die Bauteilgeometrie von der Trägergeometrie.
Eine ringförmige Wicklung kann durch eine Palette, eine Halterung, einen Dorn, einen Separator oder eine Prozessvorrichtung gestützt werden. Das Roboterwerkzeug und der Bahnweg müssen hinsichtlich der Gesamtabmessungen des Werkstücks, seiner Stütze, benachbarter Positionen und der Anlagenöffnung überprüft werden.
Kennzeichnen Sie die zulässigen Kontaktbereiche und alle Bereiche, die unberührt bleiben müssen. Modellieren Sie anschließend die kleinsten und größten zu erwartenden Bereiche, einschließlich verschobener oder geneigter Positionen, die von der vorgelagerten Ausrüstung möglicherweise noch erkannt werden. Falls Träger in der Leitung zirkulieren, erfassen Sie Trägerverschleiß, Ablagerungen und Sitzabweichungen getrennt von den Bauteilabweichungen.
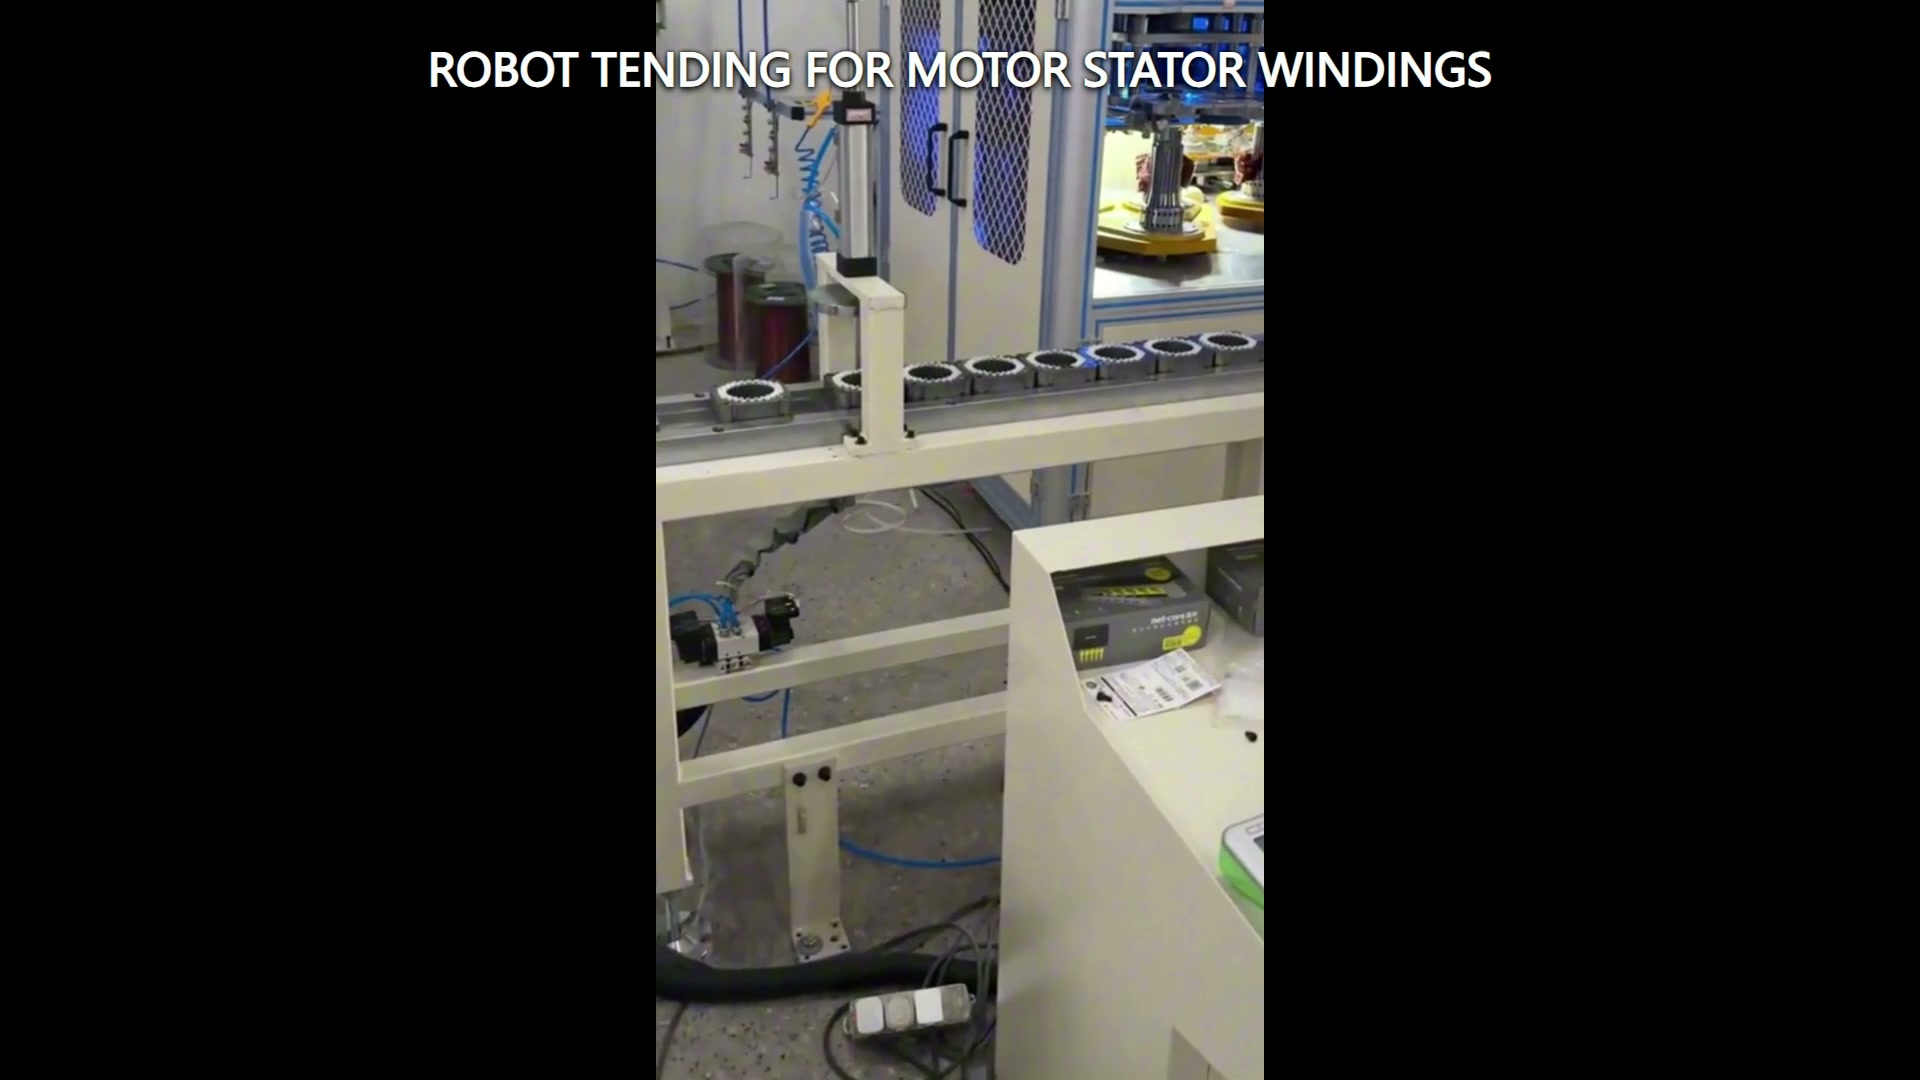
Machen Sie den Austauschzustand explizit
Die Übergabe sollte einen definierten Austauschstatus aufweisen und nicht allein auf dem Timing basieren. Eine praktische Statustabelle kann beispielsweise folgende Informationen enthalten: Quelle belegt, Ziel verfügbar, Roboter frei, Gerätebewegung gestoppt (sofern in der Risikobewertung erforderlich), Werkzeugstatus bestätigt und Werkstück nach Platzierung positioniert. Die genauen Signale und Sicherheitsfunktionen hängen von der integrierten Anwendung ab und müssen für das jeweilige Projekt entwickelt und validiert werden.
Die Wiederherstellung gehört ebenfalls in die Tabelle. Falls das Teil fehlt, gekippt, nicht freigegeben oder nicht richtig positioniert ist, benötigt das Team eine vereinbarte Vorgehensweise: Anhalten und prüfen, in eine bekannte Position zurückfahren, unter kontrollierten Bedingungen erneut versuchen oder das Teil an einen anderen Ort weiterleiten. Die gewählte Vorgehensweise ist in der Schnittstellentabelle zu dokumentieren und in repräsentativen Versuchen zu überprüfen.
Überprüfen Sie den gesamten Transferkorridor.
Die Bahnstudie sollte mehr als zwei Messpunkte umfassen. Betrachten Sie Roboterarm, Handgelenk, Endwerkzeug, Werkstück, Kabel, Träger, Förderbandkanten, Gerätetür oder -gehäuse sowie nahegelegene Strukturen als eine bewegliche Einheit. Überprüfen Sie Annäherung, Eingriff, Heben oder Zurückziehen, Transfer, Platzierung, Freigabe und Rückzug.
Vertikale Aufnahmen verdeutlichen zwar die Anordnung der Arbeitsplätze, lassen aber den horizontalen Kontext nur begrenzt erkennen. Daher benötigt die Layoutstudie vermessene Geometriedaten oder ein verifiziertes Modell, nicht Schätzungen aus der Kameraperspektive. Besonderes Augenmerk sollte auf die Öffnung für die Geräte und den Platzbedarf zum Lösen des Werkzeugs nach der Platzierung gelegt werden.
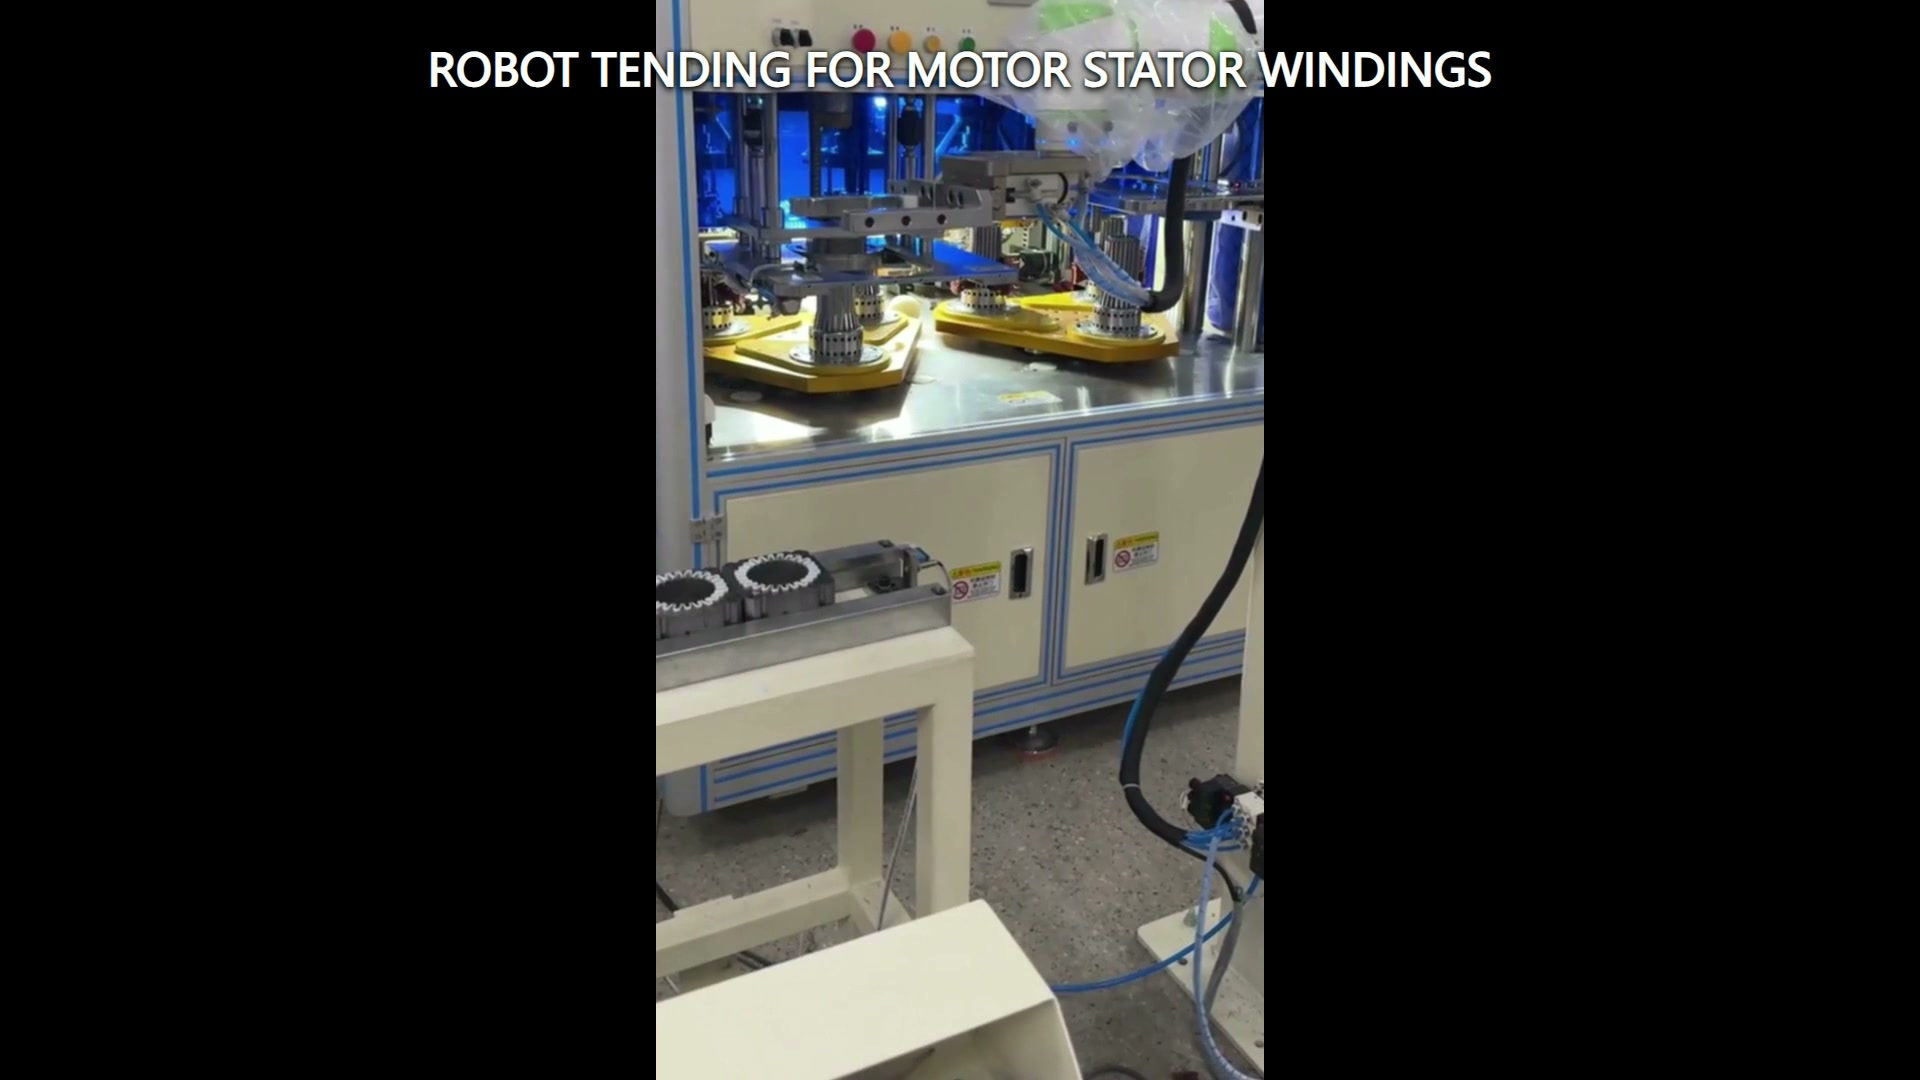
Versuche um Randbedingungen herum aufbauen
Repräsentative Versuche sollten die Teile- und Präsentationszustände abdecken, die das Werkzeug oder den Pfad am ehesten einschränken. Berücksichtigen Sie die größten und kleinsten zulässigen Bereiche, die ungünstigste zulässige Position, die nächstgelegene Nachbarposition und den Trägerzustand mit dem größten zu erwartenden Versatz. Dokumentieren Sie für jeden Versuch den Eingangszustand, die Werkzeugbestätigung, den Platzierungszustand und das Ergebnis der Bergung.
Bei Anwendungen mit empfindlichen Wicklungen oder zu schützenden Oberflächen müssen die Abnahmekriterien die Kontaktbeschränkungen und die Prüfmethode festlegen, bevor die Werkzeuge finalisiert werden. Die Kriterien ergeben sich aus den tatsächlichen Produkt- und Prozessanforderungen und dürfen nicht aus einem Video oder dem allgemeinen Erscheinungsbild des Bauteils abgeleitet werden.
Input für eine fokussierte Machbarkeitsstudie
Senden Sie die Teile- und Trägerzeichnungen, Massen- und Schwerpunktbereich, zulässige Kontaktkarte, Quell- und Zielbezugssysteme, Öffnungs- und Zugangszustände der Ausrüstung, Layoutabmessungen, erforderliche Bestätigungen, Wiederherstellungsregeln und repräsentative Muster. Geben Sie an, welche Maschinen- oder Förderbandzustände von der Roboterzelle gesteuert und welche von einer anderen Steuerung bereitgestellt werden.
Bewerten Sie Roboter, Geräteschnittstelle, Trägersystem, Zugangsbedingungen, Inbetriebnahme, Betrieb und Wartung als eine integrierte Anwendung.
Kontaktieren Sie EVS Bitte prüfen Sie die Übergabezustände, den Transferkorridor, die Werkzeugbeschränkungen und den Testplan. Senden Sie eine E-Mail an sales@evsrobot.com.
Das Videomaterial unterstützt den sichtbaren kollaborativen Roboter, die ringförmige Statorwicklung oder Werkzeugpositionen, den angrenzenden Förderband- oder Positionierungsbereich und die eingeschlossene Ausrüstung; die genaue Transfersequenz, das Greifprinzip, die Steuerung, die Sicherheitsfunktionen, die Leistung, die Inspektionsergebnisse und der nachgelagerte Prozess erfordern Projektnachweise.