
Ein mobiles Roboterkonzept zur Bedienung einer CNC-Maschine muss drei Schnittstellen koordinieren: die Ablage, die Maschinenöffnung und die Andockposition, die den Zugriff auf beide ermöglicht. Im beschriebenen Fall entnimmt ein kollaborativer Roboterarm, der über einer mobilen Basis montiert ist, ein zylindrisches Metallwerkstück von einer Ablage, dreht sich zur CNC-Maschine, greift in den Arbeitsbereich, kehrt zur Ablage zurück, und anschließend fährt die Basis weg. Die zentrale Designfrage ist, wie diese Übergaben wiederholbar gestaltet werden können, ohne Mobilität und Manipulation als separate Projekte zu betrachten. Beantragen Sie eine Antragsprüfung bei EVST..
Beginnen Sie mit den drei Schnittstellen.
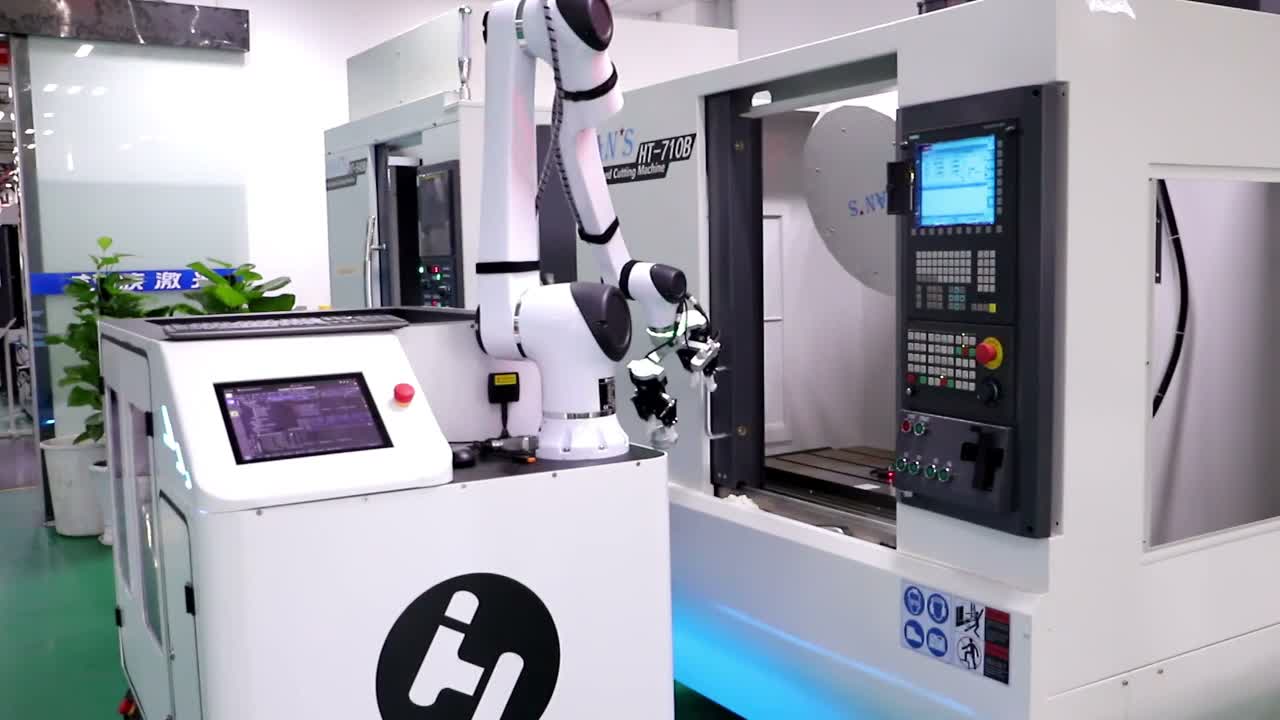
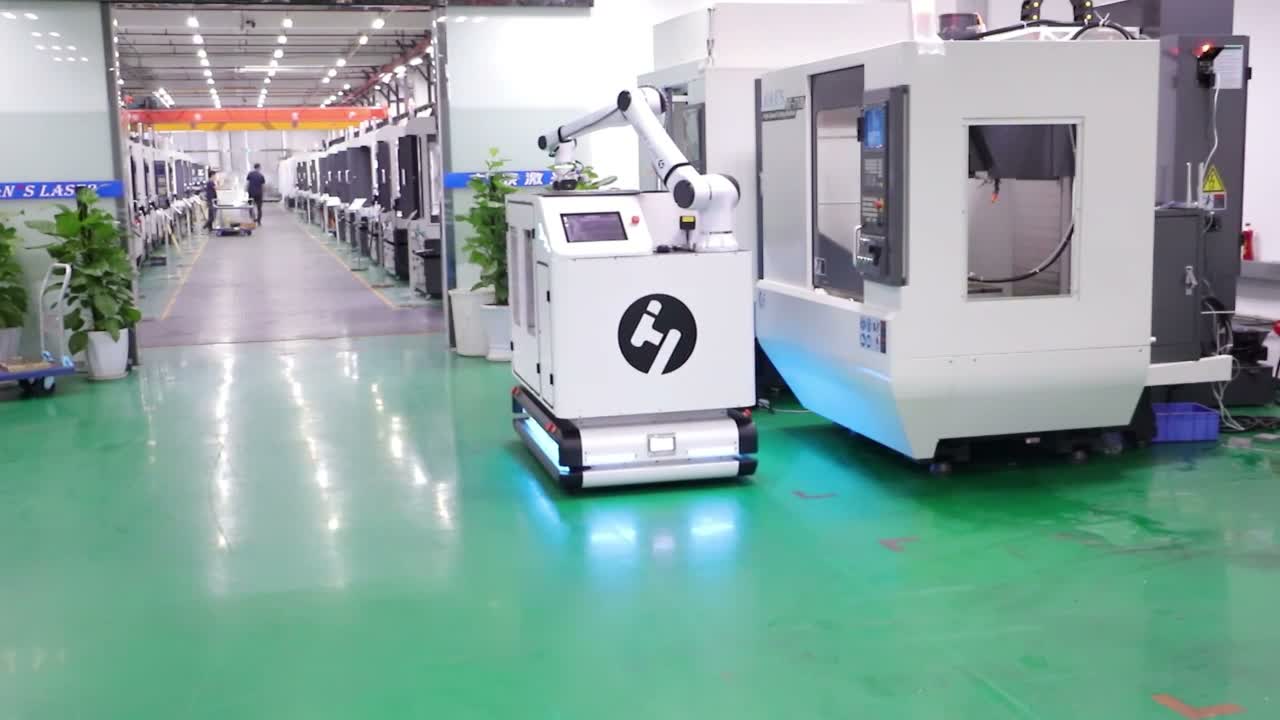
Die Aufnahmen verdeutlichen den Ablauf: Die Basisstation ist neben der Maschine angedockt; der Arm greift nach einem auf der Basisstation befindlichen Tablett; er hebt ein zylindrisches Werkstück an und dreht sich zur Maschine; der Arm fährt in den Arbeitsbereich der Maschine ein, um es sichtbar zu positionieren; anschließend kehrt er zum Tablett zurück. Gegen Ende löst sich die mobile Basisstation von der Maschine und fährt den Gang entlang.
Für eine weitere Zelle benötigt jede dieser Schnittstellen einen definierten Zustand. Die Ablage muss ein Werkstück innerhalb des nutzbaren Annäherungsbereichs des Greifers präsentieren. Die Andockposition muss den gesamten Arbeitsbereich des Roboters in die vorgesehene Position zur Maschine bringen. Die Maschinenschnittstelle muss eine definierte Eintrittsberechtigung und einen definierten Austrittszustand bereitstellen. Eine mobile Plattform kann nur dann mehrere Stationen bedienen, wenn diese Zustände explizit und wiederherstellbar sind.
Die Andockgenauigkeit sollte Teil der Reichweitenstudie sein.
Die Roboterreichweite sollte anhand einer Toleranzzone und nicht von einer idealen Ausgangsposition aus überprüft werden. Die Untersuchung sollte die zulässige Andockabweichung, die Abweichung der Tablettposition, die Werkstückpräsentation, die Greifergeometrie, die Maschinentüröffnung, den Zugang zur Vorrichtung, die Handgelenkshaltung, die Kabel und nahegelegene Strukturen berücksichtigen.
Der aufgezeichnete Arm nähert sich dem Tablett, dreht sich zur Maschine und greift in den Arbeitsbereich. Dieser sichtbare Weg unterstützt eine Schnittstellenstudie, legt aber weder den zulässigen Andockfehler noch die programmierten Positionen fest. Testen Sie während der Konzeptphase die ungünstigsten Positionen innerhalb der vorgeschlagenen Andockzone. Wenn ein geringer Basisversatz den verbleibenden Freiraum für Handgelenk oder Werkzeug aufzehrt, benötigt die Anordnung eine präzisere Positionierungsmethode, einen größeren Freiraum oder eine andere Übergabegeometrie.
Definiere die Übergabe als Zustände, nicht als eine einzelne Bewegung.
Eine robuste Sequenz trennt Berechtigungen und Bestätigungen. Vor dem Maschineneinfahren muss das System wissen, dass sich die Basisstation an der vorgesehenen Station befindet, die Maschine den vereinbarten Zugriffszustand aufweist und der Zustand des Teils bekannt ist. Nach dem Platzieren oder Entnehmen muss der Roboter den Maschinenbereich freigeben, bevor die nächste Maschinen- oder Fahrzeugaktion zugelassen wird.
Die Aufnahmen zeigen einen Doppelgreifer, der gegen Ende der Sequenz um das Tablett arbeitet, und den Arm, der nach etwa 85 Sekunden ein weißes Tablett bewegt. Diese Beobachtungen belegen keine Umrüstmethode. Sie zeigen jedoch, warum das Zustandsmodell Greifer, Werkstück, Tablett und Maschinenschnittstelle unabhängig voneinander betrachten sollte, einschließlich des Verhaltens des Systems nach einer unterbrochenen Bewegung.
Gemeinsam Verkehr, Absperrungen und Wiederherstellung planen
Eine mobile Basisstation verändert die Zellengrenze. Die Bewertung sollte den Fahrgang, Personen- und sonstigen Verkehr, die Stationszufahrt, den Andockbereich, die Manipulatorbewegung, Maschinengefahren und die Bedingungen für die automatische Abfahrt umfassen. Die geltenden lokalen Anforderungen und die Dokumentation der ausgewählten Ausrüstung bestimmen die endgültige Sicherheitskonzeption.
Wiederherstellungsfälle sollten vor der Zyklusoptimierung definiert werden: beispielsweise ein nicht im Greifer bestätigtes Teil, eine Basis, die den Andockzustand nicht erreicht hat, eine Maschine, die den Zugang verweigert, oder ein Stopp, während sich der Arm in der Maschine befindet. Jeder Fall erfordert einen sicheren Zustand, einen zulässigen Rückzugsweg und eine klare Regel für die Fortsetzung. Dadurch muss der Bediener nicht den letzten gültigen Schritt erschließen.
Eingaben für eine sinnvolle Machbarkeitsstudie
Geben Sie das Maschinenlayout und die Türöffnung, die Beladungsposition, die Vorrichtungsdetails, repräsentative Werkstücke, Zeichnungen der Werkstückträger, die Toleranzen für die Teilepräsentation, den verfügbaren Andockplatz, die Gangbeschränkungen, die erforderliche Stationsfolge, die Maschinensignale und die geplanten Abnahmeprüfungen an. Berücksichtigen Sie den Produktionsmix und das Betriebsmuster, damit das Konzept die Durchlaufzeit von der Bearbeitungszeit an der Maschine unterscheiden kann.
Ein nützliches Ergebnis ist eine Stationsschnittstellenkarte, eine Reichweiten- und Freiraumstudie innerhalb der Andocktoleranzzone, ein Greifer- und Tablettkonzept, eine Signal-/Statussequenz, ein Sicherungskonzept, eine Wiederherstellungsmatrix und ein Testplan. Zyklusschätzungen sollten auf diesen Ergebnissen basieren und nicht aus einem Feldvideo abgeleitet werden.
Praktische Fragen vor der detaillierten Planung
Kann ein mobiler Roboter mehrere CNC-Maschinen bedienen?
Potenziell, wenn jede Station über eine validierte Docking-Schnittstelle, erreichbare Aufgabengeometrie, kompatible Teilepräsentation, Verkehrsplan und Maschinen-Handshake verfügt. Die Anzahl der Stationen hängt von der tatsächlichen Route und dem Betriebsbedarf ab.
Was sollte vor der Auswahl des Standorts der mobilen Basis überprüft werden?
Prüfen Sie den Zugang zum Tablett, die Maschinenöffnung, die Reichweite der Vorrichtung, den gesamten Arbeitsbereich von Arm und Greifer, die Andocktoleranz, die Serviceführung, die Schutzvorrichtungen und einen freien Entnahmeweg.
Wie sollten Tablett und Doppelgreifer für die Übergabe vorbereitet werden?
Definieren Sie die Teilepräsentation, die belegten und leeren Zustände, den Greiferabstand, die Bestätigungssignale und die zulässige Sequenz für jede Greiferseite. Validieren Sie die vollständige Kombination aus Tablett- und Teiletoleranzen.
Welche Informationen werden für eine Konzeptprüfung benötigt?
Maschinen- und Vorrichtungszeichnungen, Werkstück- und Tablettdaten, Andockraum, Ganglayout, Signalliste, Betriebsmix, Sicherheitsbeschränkungen und Abnahmekriterien bilden die praktische Ausgangsgrundlage.
Für Teams, die eine ähnliche Anwendung evaluieren, sollten die Stationsschnittstellenkarte, der Toleranzbereich und die Wiederherstellungszustände mit der tatsächlichen Maschine und Teilefamilie abgeglichen werden. Beantragen Sie eine Überprüfung Ihres EVST-Antrags. oder per E-Mail an sales@evsrobot.com.
*Die Projektabnahme erfolgt gemäß den vereinbarten Projektdaten, der Testmethode und den Aufzeichnungen.*