
Ein langes, gebogenes Armaturenbrett erfordert eine präzisere Klebstoffauftragung als eine einfache Punkt-zu-Punkt-Bewegung. Im vorliegenden Fall fährt ein Industrieroboter mit einem kompakten Applikator auf ein fixiertes, dunkles Werkstück zu, bearbeitet einen Abschnitt, hebt zum Neupositionieren an und kehrt für zwei weitere Abschnitte zurück. Die praktische Herausforderung besteht darin, die Oberfläche in gut zugängliche Bereiche zu unterteilen und gleichzeitig ausreichend Platz für Handgelenk, Applikator, Schläuche, Vorrichtung und die zu besprühenden Bereiche zu gewährleisten. Beantragen Sie eine Antragsprüfung bei EVST..
Was die Feldsequenz anzeigt
Zu Beginn des Videos fährt der Applikator einen Teil des Armaturenbretts ab. Der Roboter zieht sich dann zurück und ändert seine Position. Er nähert sich einem weiteren Bereich, zieht sich erneut zurück und führt später eine weitere Annäherungs- und Bahnbewegung aus, bevor er den Applikator wieder abhebt.
Diese Sequenz verdeutlicht einen wichtigen Punkt: Ein geformtes Paneel wird als eine Reihe erreichbarer Abschnitte behandelt, die durch gezielte Übergangsbewegungen verbunden sind. Das Video dokumentiert die Bewegungsreihenfolge und die physische Anordnung. Es gibt jedoch keine Auskunft über die Klebstoffzusammensetzung, die Materialmenge, die Prozesseinstellungen, die Deckkraft, die Zykluszeit, die Genauigkeit oder die Qualität des Endprodukts; diese Informationen sind Anwendungsdaten und Versuche.
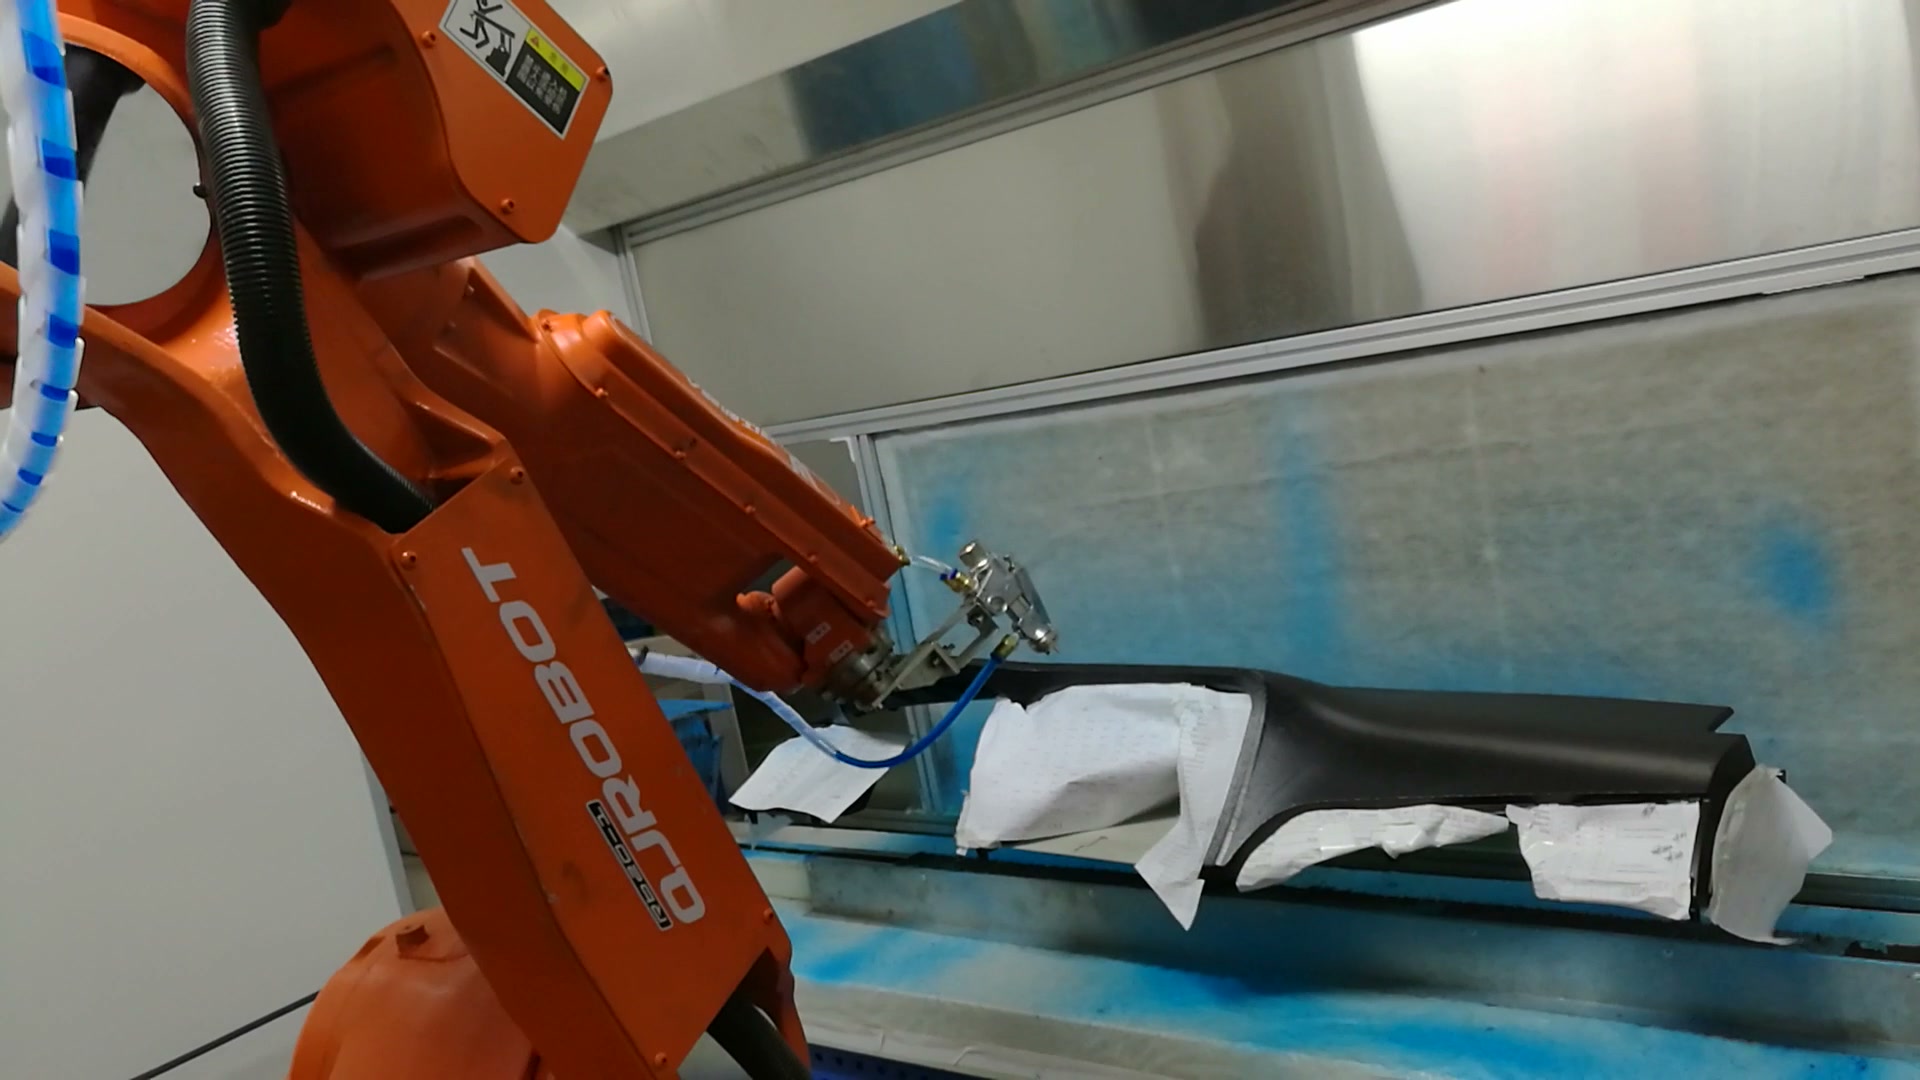
Bei etwa 00:13 im Video befindet sich der Applikator in der Nähe eines Abschnitts des festen Instrumentenfelds; Roboter, Werkzeug, Schläuche, Werkstück und die lokale weiße Abdeckung sind gemeinsam zu sehen.
Planung des robotergestützten Klebstoffspritzens für Instrumententafeln durch Access
Die Bahnsegmentierung sollte mit der realen Teile- und Werkzeuggeometrie beginnen. Für jeden Oberflächenbereich benötigt die Studie eine Anfahrtsrichtung, eine Arbeitsorientierung, einen Freiraum und eine Ausfahrtsbewegung. Ein Bereich, der in einer Zeichnung durchgehend erscheint, kann zwei Roboterbahnen erfordern, wenn ein Flansch, eine abrupte Krümmungsänderung, ein Vorrichtungselement oder die Schlauchposition den Zugang einschränkt.
Der aufgezeichnete Roboter nähert sich wiederholt einem Abschnitt, folgt diesem und fährt wieder zurück. Für ein neues Projekt sollte die genaue Aufteilung durch eine Offline-Reichweitenstudie und anschließende Versuche an repräsentativen Teilen ermittelt werden. Ziel ist es, den Applikator in einer optimalen Arbeitsposition zum vorgegebenen Pfad zu halten, eine unnatürliche Handgelenkshaltung zu vermeiden und zu verhindern, dass die Übergangsbewegung das Werkstück oder die Vorrichtung kreuzt.
Behandeln Sie das Abheben und die Neupositionierung als Teil des Prozesses
Die Bewegungen zwischen den Oberflächenabschnitten sind keine Leerfahrten. Sie entscheiden darüber, ob das Werkzeug das Werkstück passiert, ob der Schlauch genügend Platz zum Folgen hat und ob der nächste Arbeitsgang aus einer vorhersehbaren Position beginnt. Ein sinnvoller Bewegungsplan definiert, wo der Applikator einen Abschnitt verlässt, wie weit er sich zurückzieht, welche Gelenke ihre Position ändern und wo der nächste kontrollierte Arbeitsgang beginnt.
Im Feldablauf wird das Werkzeug zwischen den Arbeitsabschnitten sichtbar angehoben. Diese Beobachtung unterstützt die Überprüfung von Übergängen als explizite Zustände. Sie gibt jedoch nicht an, ob der Materialfluss zu einem bestimmten Zeitpunkt ein- oder ausgeschaltet ist. Daher muss die Steuerungstechnik diese Beziehung anhand der gewählten Anwendungsausrüstung und Prozessspezifikation definieren und validieren.
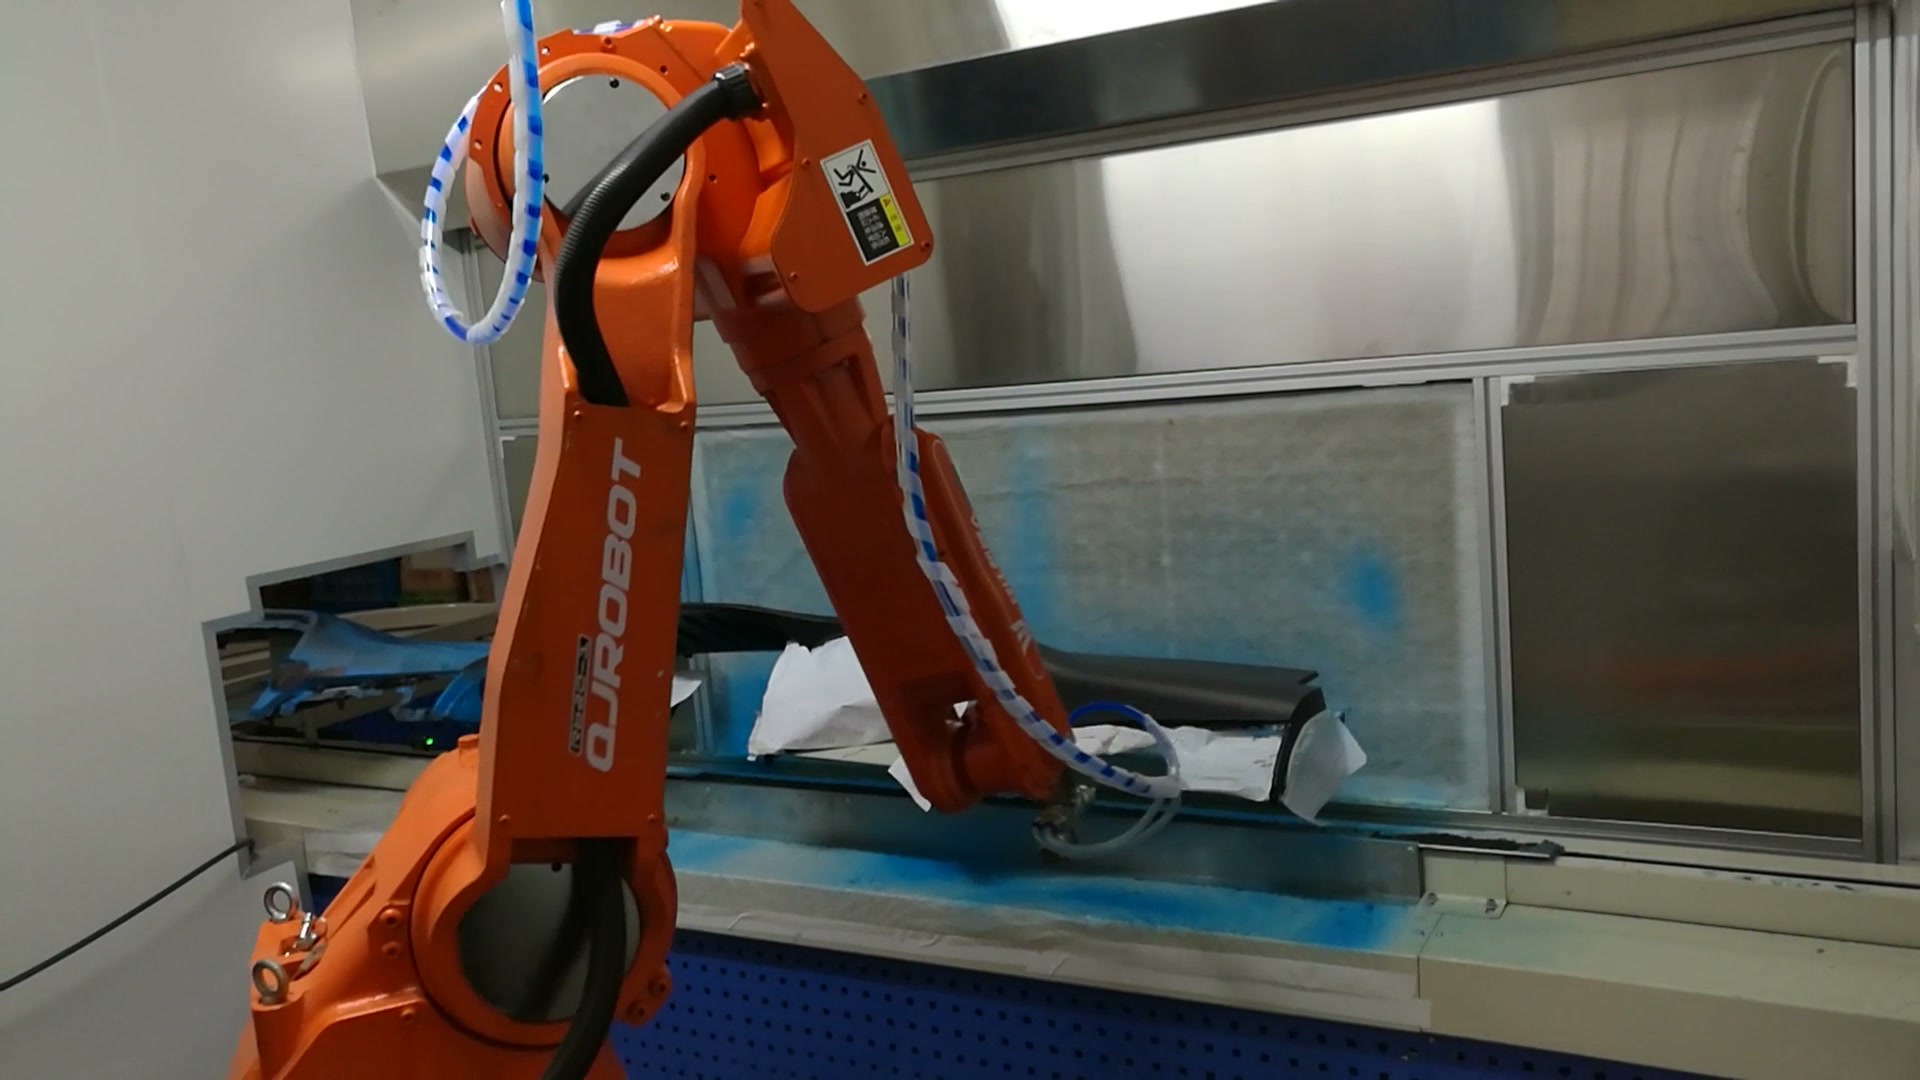
Bei etwa 00:37 im Video, nach einer sichtbaren Rückzugs- und Neupositionierungsphase, befindet sich der Applikator in der Nähe eines anderen Abschnitts des langen Instrumentenbretts.
Halten Sie die Einbauten, überdachten Bereiche und Installationen im gleichen Freiraummodell.
Das Werkstück ist an einer festen Station eingespannt, und lokal weiße, abgedeckte Bereiche sind sichtbar. Material und Zweck dieser Bereiche lassen sich aus den Aufnahmen nicht ableiten. In der Projektplanung sollten jedoch alle Vorrichtungselemente, Abdeckungen, temporären Schutzvorrichtungen und Toleranzblöcke, die in den Werkzeugbereich gelangen können, in der Reichweiten- und Kollisionsanalyse berücksichtigt werden.
Die Serviceführung ist aus demselben Grund wichtig. Der Applikator ist über sichtbare Leitungen verbunden, die sich mit dem Roboter bewegen. Das Modell sollte Biegegrenzen, Spielraum, potenzielle Hakenstellen und die anspruchsvollsten Handgelenkpositionen berücksichtigen. Ein für den Metallwerkzeugkörper freier Pfad kann dennoch ungeeignet sein, wenn das gesamte Servicepaket betrachtet wird.
Definiere die Schnittstellenzustände, bevor du die Bewegung optimierst.
Eine robuste Sequenz sollte die Zustände „Teil geladen und positioniert“, „Vorrichtung bereit“, „Roboter frei“, „Applikator bereit“, „Pfad aktiv“, „Abschnitt abgeschlossen“ und „Roboter zurückgezogen“ unterscheiden. Die genauen Signale hängen von der Zellausrüstung ab. Die Trennung der Zustände erleichtert die Diagnose von Störungen und gibt dem Wiederherstellungsplan einen definierten Ausgangspunkt.
Die Rückholung erfordert eigene Tests. Betrachten Sie einen Stopp während des Anflugs, während einer oberflächennahen Bewegung und während des Rückzugs. Definieren Sie für jeden Fall den sicheren Zustand, ob der aktuelle Abschnitt fortgesetzt werden kann und den zulässigen Rückzugsweg. Diese Punkte sollten geklärt werden, bevor versucht wird, die Übergangszeit zu verkürzen.
Planen Sie die Zelle unter Berücksichtigung der realen Anwendungsbeschränkungen.
Die blaue Einhausung und die feste Arbeitsstation definieren den sichtbaren Arbeitsbereich. Die Aufnahmen geben jedoch keinen Aufschluss über die Belüftung und Filterung der Einhausung. Für eine Projektprüfung sollten die Sicherheitsdaten des Klebstoffherstellers, die Bedienungsanleitung des Applikationsgeräts, geltende lokale Vorschriften und eine Prozessrisikobewertung herangezogen werden, um Belüftung, Expositionsbegrenzung, Schutzvorrichtungen, Brandschutzmaßnahmen, Wartungszugang und Abfallentsorgung festzulegen.
Die Robotersicherheit hängt auch von der gesamten Zelle und den Betriebsmodi ab. Die Bewertung sollte Beladung, Einrichtung, Reinigung, Düsenwartung, Fehlerbehebung und Zugang zur Vorrichtung sowie automatische Bewegungsabläufe umfassen. Die endgültige Konstruktion muss den geltenden Anforderungen für den Installationsort und die ausgewählte Ausrüstung entsprechen.
Eingaben für eine sinnvolle Machbarkeitsstudie
| Eingang | Warum es das Konzept verändert |
|---|---|
| Repräsentatives Bauteil-CAD und Toleranzen | Definiert erreichbare Oberflächen, Randbedingungen und maximale Abstände |
| Erforderliche Anwendungsbereiche und Sperrzonen | Legt fest, wo Wege beginnen, weitergehen und enden können. |
| Daten zu Klebstoffen und Applikationsgeräten | Definiert das Prozessfenster und die zu validierende Ausrüstung. |
| Design von Einrichtungsgegenständen und lokaler Abdeckung | Fügt reale Hindernisse und Wiederholbarkeitsbedingungen hinzu. |
| Applikator, Schläuche und Schutzkleidung | Legt Werkzeuggeometrie, Handgelenkbelastung und Service-Routing-Grenzen fest |
| Zelllayout und Zugriffsmodi | Formgebung von Roboterplatzierung, Schutz, Wartung und Wiederherstellung |
| Akzeptanzmethode | Verknüpft Studien mit messbaren Projektkriterien |
Ein nützliches Konzeptergebnis umfasst eine segmentierte Pfadkarte, eine Reichweiten- und Haltungsstudie, ein Werkzeug- und Service-Umfangsmodell, eine Schnittstellenzustandssequenz, ein Schutzkonzept, eine Wiederherstellungsmatrix und einen Testplan. Leistungszusagen sollten auf repräsentativen Teileprüfungen mit dem vereinbarten Material und Prüfverfahren basieren.
Praktische Fragen vor der detaillierten Planung
Warum sollte ein Instrumentenpanel in mehrere Roboterwege aufgeteilt werden?
Unterschiedliche Regionen erfordern unterschiedliche Vorgehensweisen und Handgelenkpositionen. Explizite Abschnitte schaffen zudem kontrollierte Bereiche zum Anheben und Neupositionieren, ohne das Teil zu überkreuzen.
Was sollte in die Reichweitenstudie einbezogen werden?
Berücksichtigen Sie den gesamten Toleranzbereich des Teils, die Vorrichtung, die Abdeckungen, den Applikatorkörper, das Servicepaket, die Haltung des Roboterhandgelenks, die Annäherungs- und Rückzugsbewegungen, die Gehäusekonstruktion und den Wartungszugang.
Wie sollten Sperrzonen gehandhabt werden?
Definieren Sie sie anhand der Teile- und Prozessspezifikation, stellen Sie sie im Pfadmodell dar und bestätigen Sie sie in Versuchen. Sichtbare weiße Abdeckungen sollten in diesem Fall nicht als Beweis für eine bestimmte Maskierungsmethode gewertet werden.
Was sollte der Abnahmeplan messen?
Es sind die für den jeweiligen Klebstoff, das Bauteil und die nachgelagerten Anforderungen vereinbarten Kriterien anzuwenden. Der Plan kann die Bahnführung und die Überprüfung der Prozessergebnisse umfassen, die genauen Maßnahmen und Grenzwerte müssen jedoch der Projektspezifikation und nicht diesem Video entnommen werden.
Für eine Konzeptprüfung benötigen wir die Teile- und Vorrichtungsdaten, die Anwendungsbereiche, Informationen zu den ausgewählten Materialien und Geräten, das Layout, die Zugangsanforderungen und die vorgeschlagene Abnahmemethode. Beantragen Sie eine Überprüfung Ihres EVST-Antrags. oder per E-Mail an sales@evsrobot.com.
Die Projektabnahme erfolgt gemäß den vereinbarten Projektdaten, der Testmethode und den Aufzeichnungen.