
Metallumformung: Werkstückstütze durch Bewegung
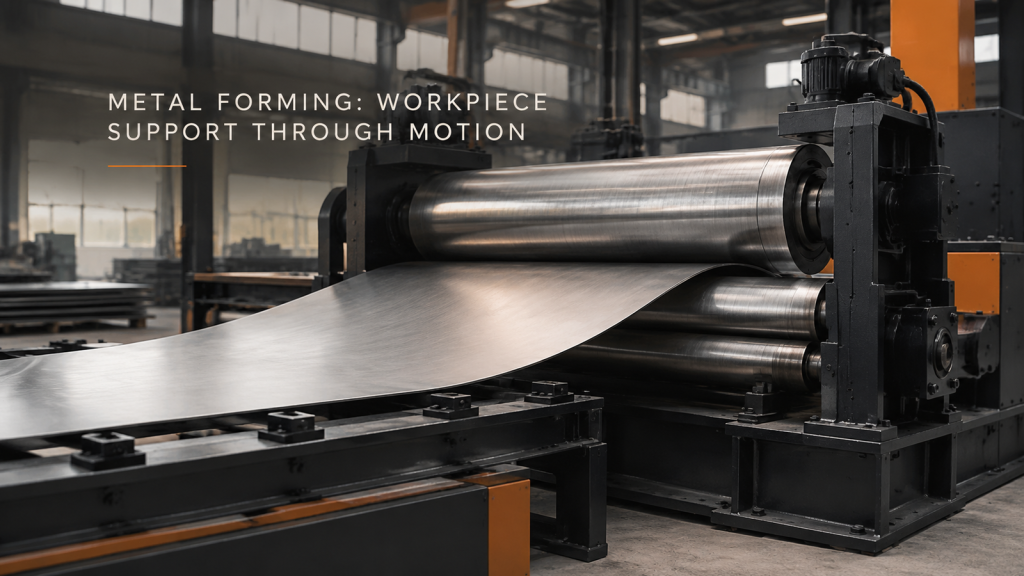
Beschreiben Sie die Unterstützung von Blech- und zylindrischen Werkstücken beim Beladen, Umformen und Entnehmen und definieren Sie anschließend die zu prüfende Kontur oder Passung.
Robotergestütztes Verschließen: Annäherungs- und Rückzugsraum

Prüfen Sie an jeder Bolzenposition das vollständige Ein- und Ausfahren des Befestigungswerkzeugs. Die Nachweise über den Zugang müssen getrennt von der Verbindungsprüfung aufbewahrt werden.
Umfangsschweißen: Klemmen und Nahtzugang
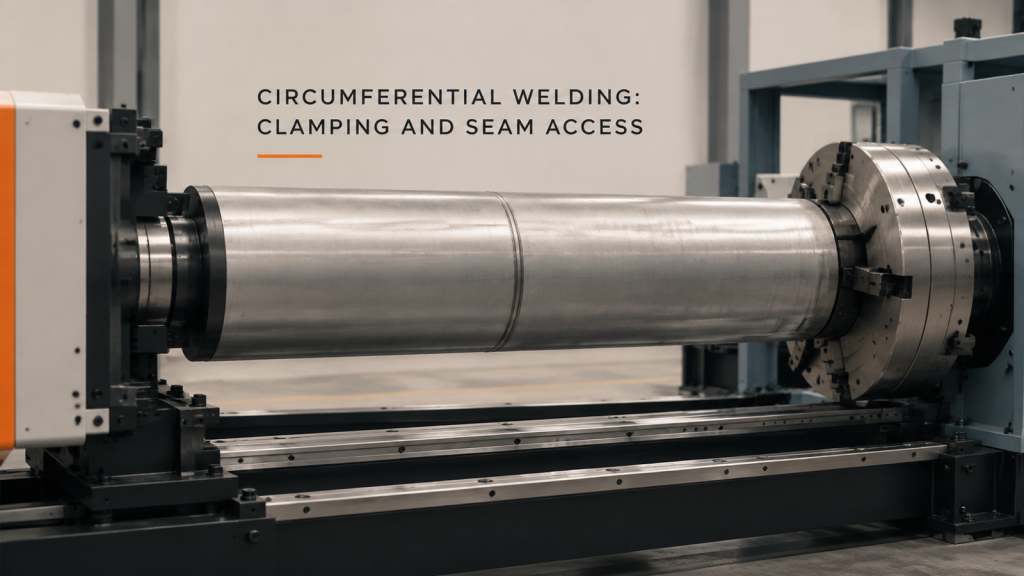
Vergleichen Sie die Naht des eingespannten Zylinders mit dem Arbeitsbereich des Brenners und der Beladungsmöglichkeit, wobei die Prozessidentität und die Schweißnahtabnahme getrennt bleiben.
Zufuhr- und Auslaufbereich für Blechwalzen

Beziehen Sie die sich entwickelnde gebogene Platte in die Zuführungs-, Stütz- und Entnahmeplanung ein; bewerten Sie verschiedene gefilmte Walzstationen separat.
Anordnung von Schraubendreherwerkzeug und Schutzvorrichtung

Überprüfung von Schraubwerkzeugen, Vorrichtungen und Schutzvorrichtungen anhand der erforderlichen Anwendungsaufgaben, wobei die Anzugsqualität durch eigene Aufzeichnungen belegt wird.
Überprüfung des Spiels rotierender Schweißkonstruktionen
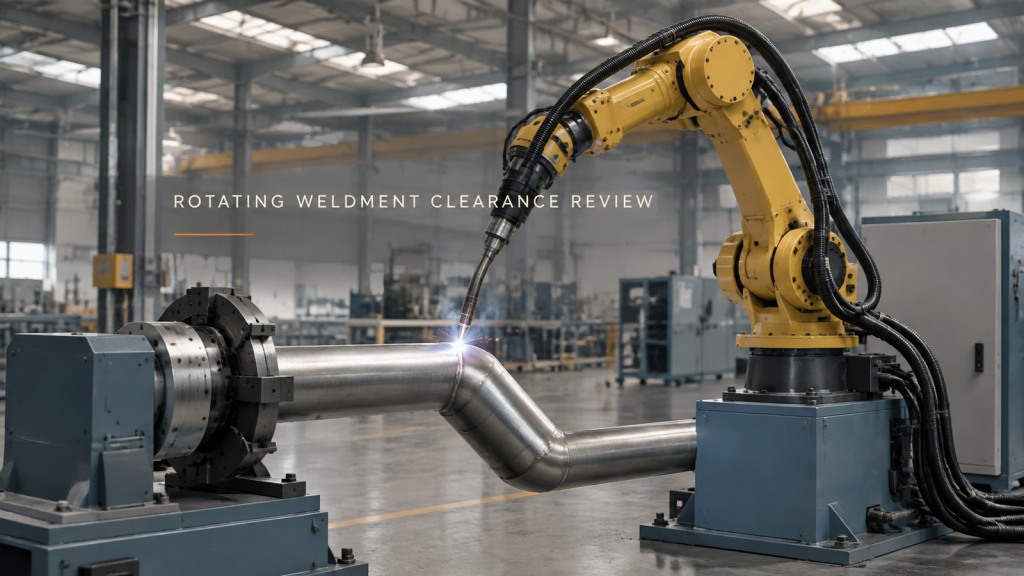
Prüfen Sie eine rotierende Schweißkonstruktion, wobei die belastete Vorrichtung und die Brennerhüllen gleichzeitig betrachtet werden, ohne die Bewegung mit der Verbindungsabnahme zu verwechseln.
Planung aus Sicht der Roboterinspektion
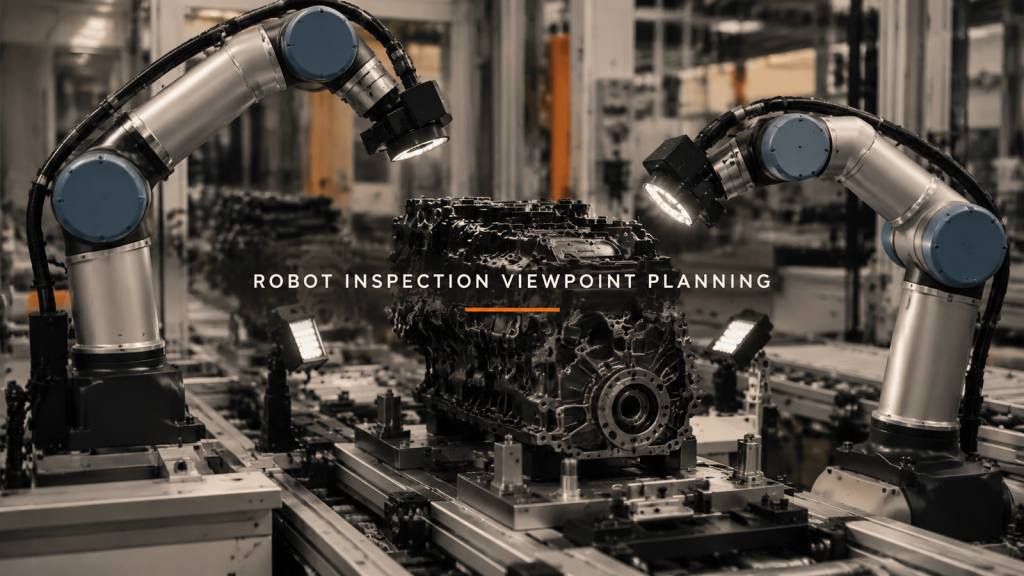
Entscheiden Sie, welche Inspektionsperspektiven nützliche Zielinformationen liefern, und überprüfen Sie anschließend die Bildbedingungen und die Entscheidungsgrundlagen.
Vier-Stationen-Bearbeitung: Bezugs- und Rotationsspielraum
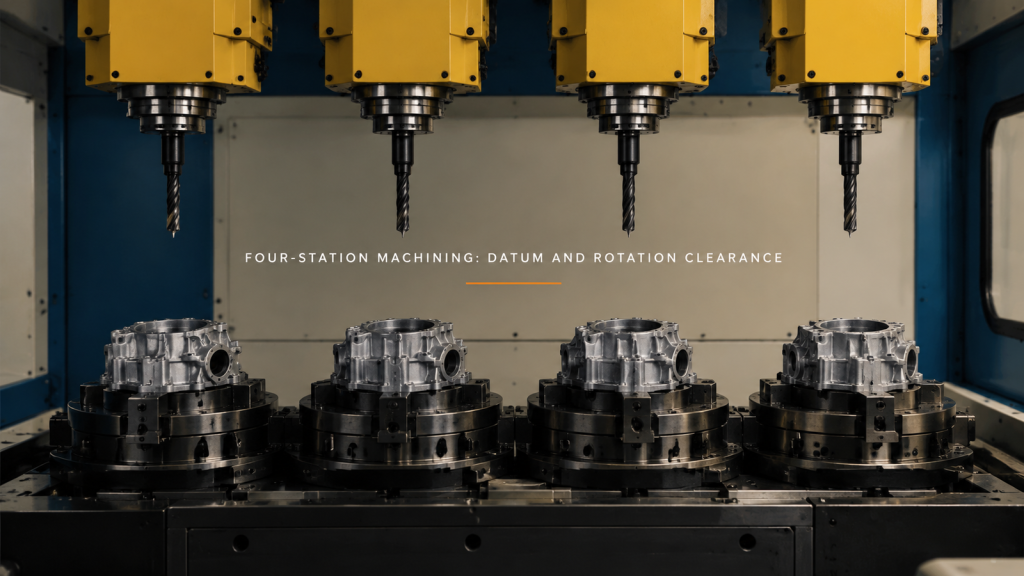
Überprüfen Sie die Vier-Stationen-Bearbeitung hinsichtlich Werkstückpositionierung, Werkzeugrückzug und Vorrichtungsdrehung. Trennen Sie die sichtbare Bewegung von der gemessenen Genauigkeit.
Maschinenübergabe: Teilehalterung und Greiferausgang
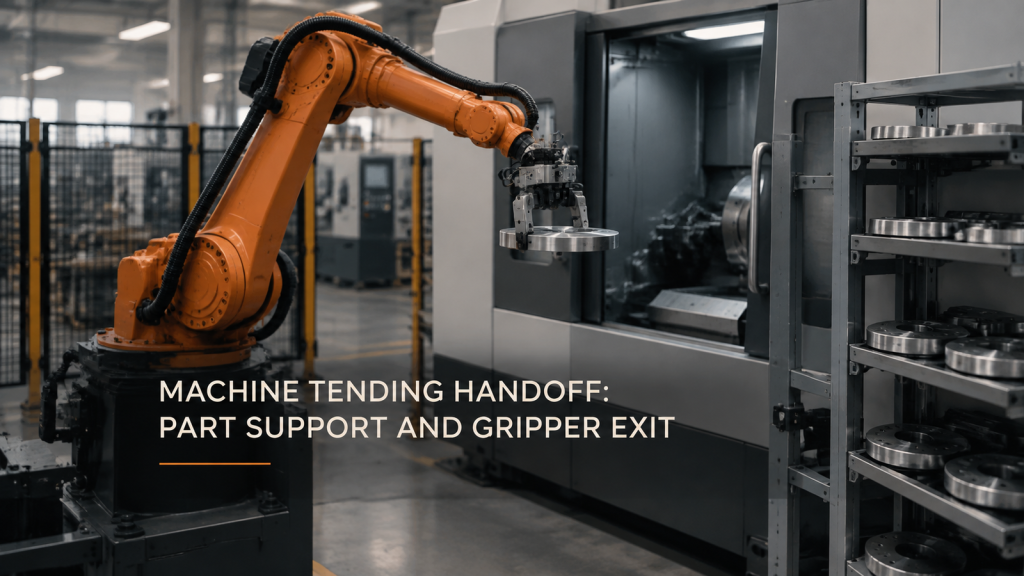
Die Übergabe der Maschinenbedienung hängt von einer kontinuierlichen Werkstückunterstützung, ausreichendem Freiraum für den Aufnahmemechanismus und einem nutzbaren Greiferausgang ab. Prüfen Sie die Scheibe und das Werkzeug gemeinsam.
Gleichmäßige Tropfenverteilung durch Roboter an den Ecken
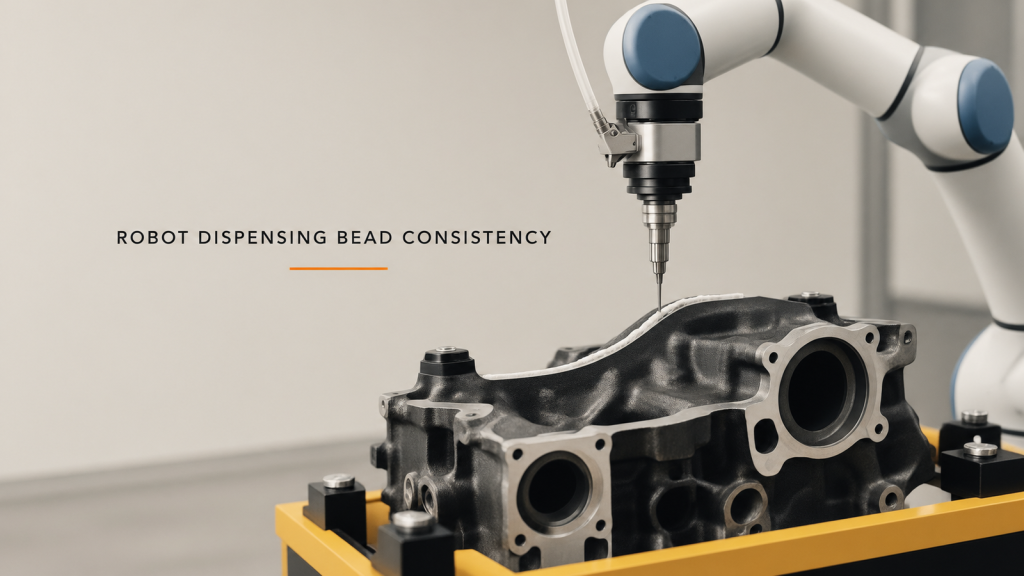
Überprüfen Sie die Konsistenz der vom Roboter aufgetragenen Raupen, indem Sie die Eckgeschwindigkeit, die Durchflussreaktion, die Düsenposition und die Inspektion der tatsächlichen Raupe miteinander verknüpfen.
Bedienung der Gewinderollmaschine: Übergabe ausrichten
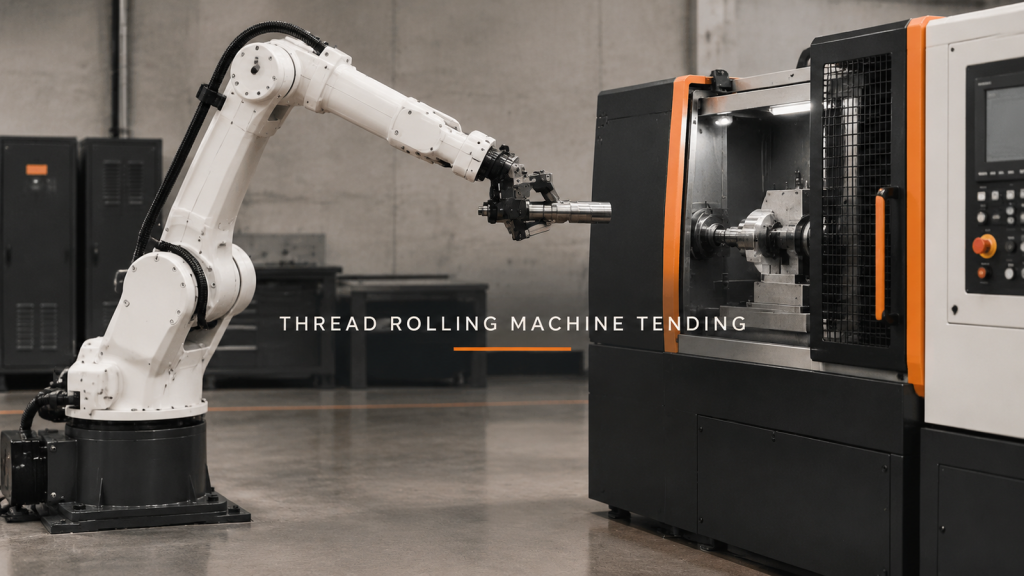
Planen Sie die Gewindewalzmaschine hinsichtlich der Ausrichtung des Rohlings, des Stütztransfers, der Freigabe und des sicheren Rückzugs, bevor Sie das Walzergebnis überprüfen.
Doppelroboterschweißen: Gemeinsame Zone vor Zykluszeit
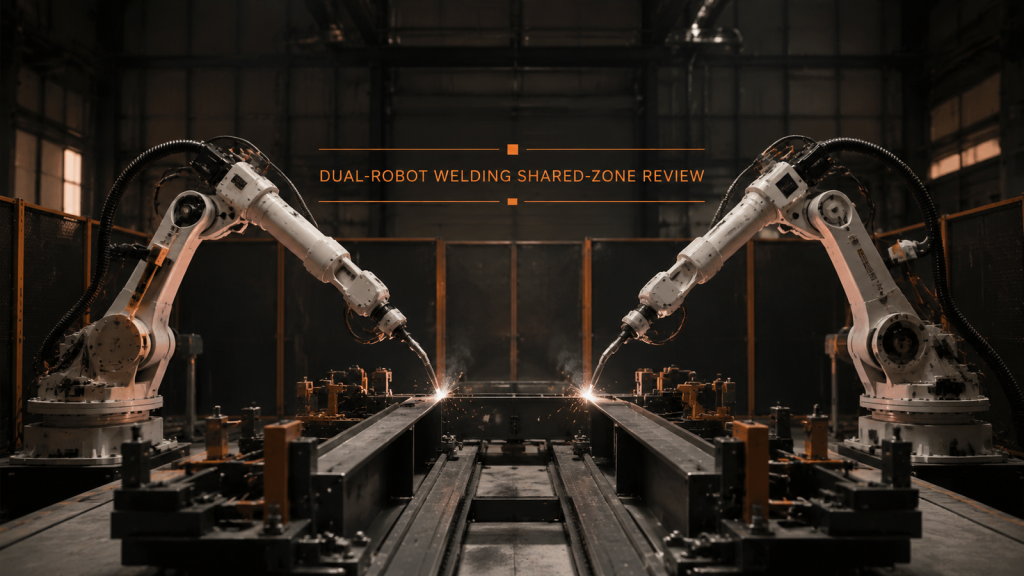
Beim Schweißen mit zwei Robotern sind separate Arbeitsbereiche, kontrollierter Eintritt in den gemeinsamen Bereich, vorhersehbare Wartepositionen und eine verifizierte Wiederherstellung vor der Geschwindigkeitssteigerung erforderlich.