
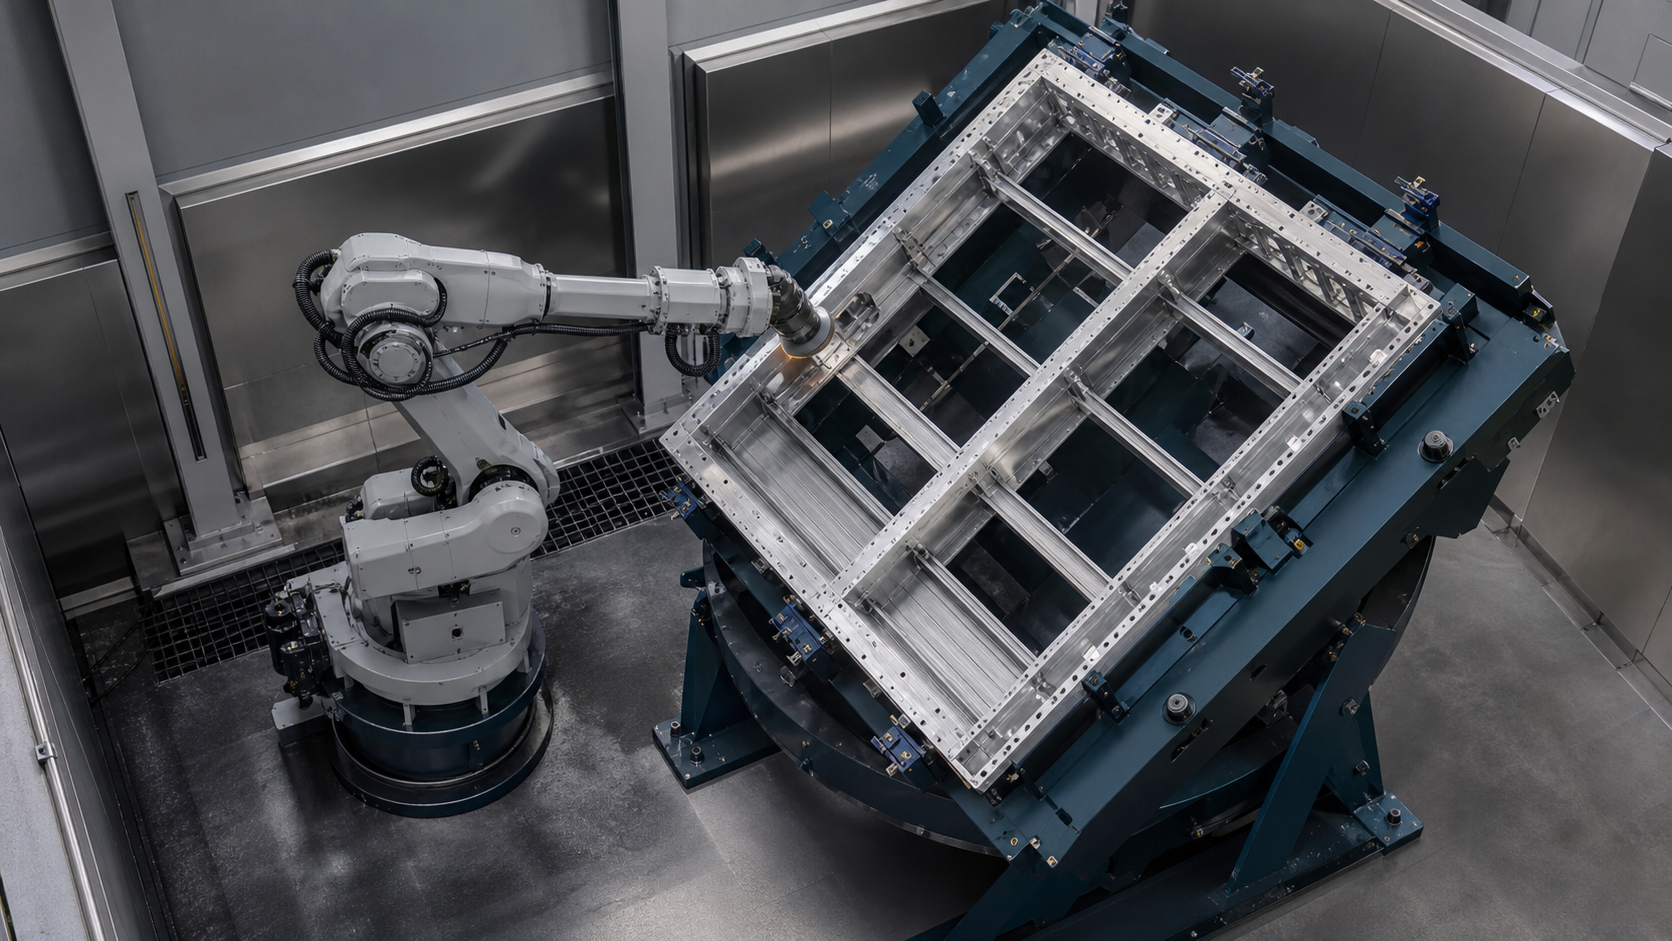
A Batteriefach schleift Das Konzept ist glaubwürdig, wenn das Team jede bearbeitete Kante einer bekannten Teileausrichtung, einem Bezugspunkt der Vorrichtung, dem Werkzeugzustand, der Programmversion und dem Prüfergebnis zuordnen kann. Ein überzeugender Roboterweg kann nicht belegen, dass die richtige Oberfläche bearbeitet wurde oder dass ein gespiegelter Rahmen wieder die beabsichtigte Koordinatenbeziehung aufweist.
Die zentralen Thesen
- Definieren Sie erforderliche, verbotene und inspektionskritische Bereiche, bevor Sie Roboterpfade generieren.
- Behandeln Sie das Bezugselement der Vorrichtung als Teil der Prozesskoordinatenkette.
- Überprüfen Sie Annäherung, Kontakt, Austritt, Haltung und Freigabe für jede benannte Kantenfamilie.
- Verwenden Sie einen expliziten Zustandsvertrag für Neuausrichtung, Neupositionierung, Koordinatenauswahl und Neustart.
- Messen Sie die Prozessergebnisse und die Dauer des gesamten Zyklus an repräsentativen Teilen, anstatt diese aus dem Videomaterial abzuleiten.
Was das ausgewählte Filmmaterial belegt – und was es nicht beweisen kann
Das untersuchte Material zeigt einen großen, schalenartigen Rahmen in einer Vorrichtung, einen Industrieroboter mit einem rotierenden Bearbeitungswerkzeug, sichtbaren Werkzeugkontakt an den Rahmenkanten, eine Vorrichtung oder einen Träger, der seine Ausrichtung ändert, und die weitere Arbeit des Roboters nach der Neuausrichtung. Diese Beobachtungen unterstützen eine abgegrenzte Diskussion über Positionierung, Kantenzugänglichkeit, Prozessausrichtung, Vorrichtungsfreiheit und die Übergabe zwischen den Bearbeitungszuständen.
Die Aufnahmen geben keine Auskunft über Rahmenmaterial, Abmessungen, Masse, Eingangsabweichungen, erforderlichen Abtrag, Schleifmittelspezifikation, Werkzeugdrehzahl, Vorschub, Kontaktkraft, Prüfverfahren, Bahnführung, Koordinatengenauigkeit, Wiederholgenauigkeit der Vorrichtung, Prüfmethode, Oberflächenergebnis, Zykluszeit, Ausbeute, Ausgabemenge, Fehlerhistorie, Schutzarchitektur, Kunden oder Produktionsabnahme. EVST betrachtet sie daher als beobachtbaren Prozessnachweis, nicht als Beleg für Oberflächenqualität, Abtragskontrolle, Leistung, Einsatz, Sicherheit oder Konformität.
Die visuelle Form entspricht dem vorgegebenen Thema Batteriefach, doch die Aufzeichnung allein begründet weder eine Produktspezifikation noch ein Fahrzeugprogramm. Für Projektentscheidungen sind weiterhin Zeichnungen, repräsentative Muster, Kantenanforderungen, Vorrichtungsdaten, Werkzeuginformationen, Betriebsarten, Prüfkriterien und Baustellenbedingungen erforderlich.
Wie man das Schleifen von Batterieträgern plant
Erstellen Sie zunächst einen Prozessablaufplan, der mit der Zeichnung und den realen Eingangsteilen verknüpft ist. Benennen Sie die Rahmenvariante, die Positionierungsmerkmale, die zu bearbeitenden Flächen, die verbotenen Kontaktbereiche, die Dichtungs- oder Verbindungsmerkmale, die Kantenfamilien, Ecken, Öffnungen, Übergänge und die geplante Prüfung für jede Anforderung. Fassen Sie unterschiedliche Kantenbedingungen nicht zu einem einzigen generischen Pfad zusammen, nur weil sie im Modell durchgehend erscheinen.
Trennen Sie die Sollgeometrie von den Eingangsabweichungen. Rahmenverzerrungen, Fügetoleranzen, Grate, Verunreinigungen, Einflüsse vorheriger Prozesse und Beschädigungen durch die Handhabung können die tatsächliche Kantenlage verändern. Definieren Sie, welche Abweichungen von der Vorrichtung akzeptiert, erkannt und prozesskompensiert werden können und welche das Teil einem kontrollierten Ausnahmeprozess zuführen.
Als Nächstes wird die Arbeit nach Ausrichtung unterteilt. Für jede Ausrichtung werden das aktive Bezugselement, die zulässigen Klemmen, die erforderlichen Kanten, die Werkzeuganfahrtsrichtung, die Roboterposition, der Freiraum für Vorrichtung und Kabel, der Inspektionszugang und der Übergangszustand erfasst. Erst dann sollte das Team die Architekturen von Roboter, Positionierer, Vorrichtung, Werkzeug und Station vergleichen.
Machen Sie das Bezugselement der Vorrichtung zu einem Teil des Prozesses
Der Roboter folgt Koordinaten, während das Werkzeug eine physische Kante berührt. Die Vorrichtung verbindet diese beiden Aspekte. Dokumentieren Sie die Positionierungsflächen, Stützen, die Spannreihenfolge, die Teilepräsenzprüfung, die Vermeidung von Orientierungsfehlern, den korrekten Sitz und den Freigabezustand. Prüfen Sie, wie sich Verschleiß der Vorrichtung, Verunreinigungen, Spannabweichungen oder ein unvollständiger Sitz auf die Position des Rahmens relativ zum programmierten Pfad auswirken können.
Große, offene Rahmen können nachgiebige Bereiche und große Spannweiten aufweisen. Dies beweist keine bestimmte Verformung und erfordert kein universelles Stützmuster. Vielmehr muss im Projekt festgelegt werden, wo Stützen und Klemmen zulässig sind, wie der Bauteilzustand überprüft wird und ob der Prozesskontakt die beim Belasten hergestellte Beziehung verändern kann.
Eine sicher haltende Vorrichtung kann das Werkzeug dennoch blockieren. Prüfen Sie Spannkörper, Aktuatoren, Sensoren, Schläuche, Anschläge, Stützen und die umgebende Struktur im Hinblick auf den gesamten An- und Ausfahrtsbereich. Berücksichtigen Sie dabei auch den Zugang für Werkzeugwechsel, Inspektion, Reinigung, Wartung und Bergung und prüfen Sie nicht nur den normalen Kontaktweg.
Wählen Sie die Neuorientierungsstrategie bewusst.
| Architektur | Was es vereinfachen kann | Es werden noch Beweise benötigt | Typische Entscheidungsgrenze |
|---|---|---|---|
| Eine feste Ausrichtung | Weniger Zustände der Vorrichtungsbewegung und eine primäre Koordinatenbeziehung | Vollständiger Werkzeugzugang, Roboterposition, Kabelfreiheit, Abdeckung und Inspektionssichtbarkeit | Nur verwenden, wenn alle erforderlichen Bereiche ohne Schwachstellen oder verdeckte Kanten bearbeitbar bleiben. |
| Kontrollierte Neuausrichtung der Vorrichtung | Ändert die Kantendarstellung, wobei ein geladener Teil erhalten bleibt. | Bewegungsfreigabe, Roboter-Freigabe, Orientierungsrückmeldung, Neupositionierung, Datentransformation und Wiederherstellung | Nützlich, wenn sich der Zugang so weit verbessert, dass die zusätzlichen staatlichen und schutzrechtlichen Verpflichtungen gerechtfertigt sind. |
| Entladen und in eine andere Vorrichtung einsetzen | Ermöglicht ein speziell entwickeltes Bezugs- und Zugangskonzept für die nächste Seite | Teileidentität, Übergabeverantwortung, Orientierungsverhinderung, Wiederholgenauigkeit der Zweitvorrichtung und Kontrolle der laufenden Produktion | Berücksichtigen Sie dies, wenn eine einzelne Vorrichtung keinen stabilen Zugang gewährleisten kann oder wenn Arbeitsgänge getrennt sind. |
| Der Roboter transportiert den Rahmen zu einem fest installierten Schleifwerkzeug | Bewegt das Teil selbst, anstatt ein Werkzeug darum herum zu bewegen. | Nutzlast und Trägheit, Greifkraft, Werkstücksteifigkeit, Reichweite, Werkzeugkontakt, Ausrichtung und sichere Bergung | Ein separates Konzept; das ausgewählte Filmmaterial etabliert diese Architektur nicht. |
Keine Architektur ist generell schneller, sicherer oder genauer. Vergleichen Sie sie anhand desselben Rahmenbereichs, der erforderlichen Kanten, der Bezugsabweichung, des Werkzeugzugriffsplans, des Inspektionsplans, des Umrüstvorgangs, der Ausnahmebehandlung, des Wartungszugriffs und der validierten Gesamtzykluszeit.
Schreibe den Flip-Zustands-Vertrag, bevor du die Bewegung programmierst.
Eine Neuausrichtung sollte nicht als unkontrollierte Pause zwischen Roboterbahnen betrachtet werden. Definieren Sie den Zustand vor der Vorrichtungsbewegung, die Voraussetzungen für die Bewegung, das bestätigte Ergebnis und die Reaktion auf ein fehlendes oder widersprüchliches Signal. Trennen Sie Befehle, Rückmeldungen, Timer und Teileinformationen.
| Staat | Belege zur Definition | Zulässige Maßnahmen | Wenn Beweise fehlen |
|---|---|---|---|
| Aktuelle Arbeiten abgeschlossen | Erforderliche Kantensegmente bearbeitet oder dokumentiert; Werkzeug außer Betrieb genommen | Neuorientierung anfordern | Behalten Sie die aktuelle Ausrichtung bei und lösen Sie den strittigen Abschnitt. |
| Roboter frei | Roboter, Werkzeug, Kabelpaket und andere bewegliche Ausrüstung außerhalb des definierten Vorrichtungs-Bewegungsbereichs | Genehmigungspflichtige Bewegung von Einrichtungsgegenständen | Blockieren Sie den Umzug und analysieren Sie den belegten Umschlag |
| Vorrichtungsbewegung abgeschlossen | Die erforderliche Ausrichtung wurde erreicht, die Bewegung gestoppt und die entsprechenden Sperren oder Bremsen befinden sich im angegebenen Zustand. | Prüfen Sie den Zustand des neuen Teils und der Bezugspunkte. | Roboterbewegung unterdrücken und in den Wiederherstellungsmodus wechseln |
| Teil wieder eingesetzt | Teilepräsenz, Positionierung, Klemmzustand und Orientierungsidentität erfüllen die Projektdefinition | Wählen Sie die entsprechenden Koordinaten und den Prozesssatz aus. | Gehen Sie nicht davon aus, dass die vorherigen Daten weiterhin gültig sind. |
| Nächste Orientierung veröffentlicht | Korrektes Rezept, Rahmenidentität, Koordinatensatz, Werkzeugstatus, Ziel und Zugriffsberechtigung | Nähern Sie sich dem ersten zulässigen Segment | Halten Sie den Staat mit einem nachvollziehbaren Grund und dem Wiederherstellungsinhaber fest. |
Schließen Sie die Koordinatenkette nach der Neuorientierung
Erstellen Sie die Koordinatenkette von der Roboterbasis über den Werkzeugmittelpunkt, die Vorrichtungsbasis, die aktive Ausrichtung, das Werkstückbezugssystem und das kantenspezifische Prozesskoordinatensystem. Dokumentieren Sie diese Beziehung, falls die Neuausrichtung über eine vom Controller koordinierte externe Achse erfolgt. Bei einer diskreten, indizierten Vorrichtung dokumentieren Sie den bestätigten Indexzustand und das zugehörige Koordinatensystem.
Gehen Sie nicht davon aus, dass das Erreichen des vorgegebenen Winkels beweist, dass das Teil wie erwartet sitzt. Rückmeldungen zur Ausrichtung, zur mechanischen Position, zur Klemmung und zur Teilepräsenz beantworten unterschiedliche Fragen. Das Projekt sollte die erforderlichen Nachweise definieren, bevor der nächste Bearbeitungsschritt zugelassen wird.
Die Koordinatenprüfung sollte repräsentative Positionen und Ausrichtungen des tatsächlichen Werkzeugs, der Vorrichtung und des Rahmens umfassen. Die Wiederholgenauigkeit des Roboters allein reicht nicht aus, um die Kontaktgenauigkeit auf Systemebene zu gewährleisten, da die gesamte Kette auch Werkzeug, Vorrichtung, Werkstück, Ausrichtung und Prozesseinflüsse berücksichtigt.
Überprüfen Sie den Werkzeugzugang Kante für Kante.
Unterteilen Sie die erforderlichen Arbeiten in benannte Kantensegmente. Dokumentieren Sie für jedes Segment den Zielbereich, verbotene Nachbarflächen, Annäherung, Erstkontakt, beabsichtigte Kontaktrichtung, Austritt, Werkzeugausrichtung, Roboterposition, Kabel- und Spindelabstand, Vorrichtungsabstand und Prüfmethode. Dadurch lassen sich ausgelassene Kanten, unbeabsichtigte Überlappungen und unerreichbare Übergänge leichter erkennen.
Ein erreichbarer Punkt ist nicht automatisch eine geeignete Prozessposition. Der Roboter kann eine Koordinate erreichen, während Werkzeugkörper, Halterung, Kabelbündel, Handgelenk, Vorrichtung oder Rahmen die geplante Annäherung blockieren. Prüfen Sie die Übergänge zwischen Segmenten, nicht nur repräsentative Punkte innerhalb dieser Segmente.
Verwenden Sie die tatsächliche Geometrie des Schleifmittels und des Halters für die Zugänglichkeitsprüfung. Ein nominaler Werkzeugdurchmesser oder ein vereinfachtes Modell kann die Auswirkungen von Schutzvorrichtungen, Stützplatten, Flanschen, Spindeln, Schläuchen oder Verschleißzuständen außer Acht lassen. Die endgültigen Parameter und Verschleißgrenzen müssen aus dem ausgewählten Werkzeug und repräsentativen Versuchen ermittelt werden.
Trennen Sie die Kontaktnachweise von der Oberflächenakzeptanz.
Sichtbarer Kontakt zeigt zwar die Stelle, an der das Werkzeug auf den Rahmen trifft, lässt aber keine Rückschlüsse auf Abtrag, Oberflächengüte, Kantenbeschaffenheit, Maßhaltigkeit oder Konsistenz zu. Definieren Sie die Produktanforderungen und die Prüfmethode, bevor Sie den Prozess festlegen. Unterschiedliche Bereiche können unterschiedliche Abnahmekriterien erfordern, selbst wenn ein Werkzeug sie in einer kontinuierlichen Bewegung durchläuft.
Dokumentieren Sie die für die gewählte Methode relevanten Kontrollvariablen, wie Werkzeugart und -zustand, eingesetztes Schleifmittel, Programmversion, Zustand von Rahmen und Vorrichtung sowie alle projektspezifischen Prozesseinstellungen. Geben Sie nicht an, dass Kraftregelung, Nachgiebigkeit, Sensorik oder adaptive Bahngenerierung vorhanden sind, es sei denn, die tatsächlichen Ergebnisse der Zelle bestätigen dies.
Der Freigabedatensatz sollte das eingehende Teil, die aktive Ausrichtung, das Kantensegment, den Werkzeugstatus, die Prozesseinrichtung, das Prüfergebnis, Anomalien und die endgültige Verwendung miteinander verknüpfen. Diese Trennung verhindert, dass eine erfolgreiche Bewegungssequenz fälschlicherweise als abgenommenes Fertigteil interpretiert wird.
Planen Sie die Wiederherstellung unterbrochener Zyklen anhand des bekannten Zustands.
Die Wiederherstellung sollte vom zuletzt bestätigten Rahmen-, Vorrichtungs-, Ausrichtungs-, Klemmen-, Roboter-, Werkzeug-, Segment-, Inspektions- und Betriebsmoduszustand ausgehen. Wenn der Stopp während einer Neuausrichtung auftrat, darf das System weder die alte noch die neue Ausrichtung annehmen, bis die definierten Nachweise die Position und den Sitzzustand eindeutig klären.
Definieren Sie, was nach einem Werkzeugfehler, dem Verlust der Vorrichtungsbestätigung, einer unterbrochenen Kante, dem strittigen Vorhandensein eines Werkstücks, einer fehlgeschlagenen Prüfung, einem kontrollierten Stopp, einem Stromausfall oder einem Wartungseingriff geschieht. Legen Sie fest, wem das Werkstück gehört, welche Segmente möglicherweise bereits bearbeitet wurden, was geprüft werden muss und ob die Arbeit fortgesetzt oder an eine andere Stelle weitergeleitet werden muss.
Vermeiden Sie automatische Wiederholungen aus beliebigen Programmzeilen. Das Wiedereinfahren in die Oberfläche an der falschen Stelle kann zu nicht verifizierten Überlappungen, fehlenden Bereichen oder unbeabsichtigten Kontakten führen. Die sichere und zulässige Neustartsequenz ist projektspezifisch und sollte unter repräsentativen Bedingungen getestet werden.
Produktionszustände sollten von sicherheitsrelevanten Funktionen getrennt gehalten werden.
Rezeptauswahl, Kantenbearbeitung und Prozessabnahme sind Produktionszustände, sofern ihnen nicht durch eine separat entwickelte und validierte Sicherheitsarchitektur eine andere Rolle zugewiesen wird. Roboterfreigabe- und Vorrichtungsorientierungssignale, die in der Produktionssequenzierung verwendet werden, sollten nicht allein deshalb als Sicherheitsfunktionen bezeichnet werden, weil sie Teil einer Verriegelungssequenz sind.
Die offizielle ISO 10218-2:2025-Quellenseite beschreibt die Anforderungen an industrielle Roboteranwendungen und Roboterzellen in den Bereichen Konstruktion, Integration, Inbetriebnahme, Betrieb, Wartung und Stilllegung. Die offizielle ISO 12100:2010-Quellenseite beschreibt die Grundsätze der Risikobewertung und Risikominderung für Maschinen. Anwendbare Ausgaben, Vorschriften, erforderliche Leistungsmerkmale und Validierungen sind weiterhin anlagenspezifisch.
OSHA 29 CFR 1910.215 behandelt Schleifmaschinen im Kontext der allgemeinen Industrie in den USA, während die OSHA-Richtlinien für Robotik nicht routinemäßige Roboteraufgaben als wichtige Gefahrenquellen identifizieren. Die Planung von Schleifzellen sollte Schleifmittel, Bruchstücke, Funken oder heiße Partikel (sofern zutreffend), Staub oder Rauch, Lärm, Zugang, gespeicherte Energie, Vorrichtungsbewegungen, Reinigung, Werkzeugwechsel, Anlernen, Freiräumen, Wiederherstellung und Neustart berücksichtigen. Dieser Absatz beschreibt den Planungskontext und stellt keine rechtliche oder Konformitätsbewertung dar.
Erstellen Sie eine repräsentative Validierungsmatrix
Erfassen Sie die Bedingungen, die am ehesten Standort, Zugang, Kontakt oder Abnahme beeinflussen. Berücksichtigen Sie Rahmenvarianten, Eingangszustandsbereich, Bezugsgrenzen, Ausrichtung jeder Vorrichtung, erforderliche Kantenfamilien, schwierige Übergänge, zulässige Werkzeugzustände, Vorrichtungsverunreinigung innerhalb des Projektbereichs, Verlust der Ausrichtungsbestätigung, unvollständiger Sitz, kontrollierte Stopps, unterbrochene Pfade, Inspektionsablehnung, Wiederherstellung und Neustart.
Messen Sie den gesamten Zyklus in seinen einzelnen Elementen: Beladen, Positionieren, Spannen, Ausrichtung, Neuausrichtung, Bestätigung, Inspektion, Entladen, Werkzeugwartung, Wartezeiten und Wiederherstellung. Eine kurze, sichtbare Roboterbewegung definiert weder die akzeptierte Ausgabemenge noch die Dauer des gesamten Zyklus.
Wiederholen Sie die betroffenen Prüfungen nach Änderungen an Rahmen, Eingangsbereich, Vorrichtung, Halterung, Klemme, Umorientierungsmechanismus, Roboter, Werkzeugmittelpunkt, Schleifmittel, Halter, Kabelpaket, Werkzeugzustand, Programm, Prozesseinrichtung, Inspektion, Schutzeinrichtung, Software oder Wiederherstellungslogik. Numerische Grenzwerte und Stichprobenanzahlen müssen den tatsächlichen Anforderungen und dem Qualifizierungsplan entnommen werden.
Vier beschränkte zitierfähige Aussagen
Aussage: Ein großflächiger Schleifweg lässt sich leichter validieren, wenn jede erforderliche Schneide mit einer definierten Ausrichtung, einem Bezugspunkt der Vorrichtung, einem Werkzeugzustand und einem Prüfergebnis verknüpft ist. Dies ist eine EVST-Entwicklungsmethode, keine allgemeingültige Konformitätsregel.
Aussage: Eine Neuausrichtung der Vorrichtung ist erst dann abgeschlossen, wenn die neue physische Ausrichtung, die Teileplatzierung, die Koordinatenauswahl und die zulässigen nächsten Schritte separat bestätigt wurden.
Aussage: Die Reichweite eines Roboters beweist lediglich, dass eine Koordinate erreicht werden kann; der Zugang zu einem Prozess erfordert zusätzlich eine geeignete Werkzeugannäherung, Kontaktrichtung, Austrittsmöglichkeit, Körperhaltung und einen geeigneten Freiraum.
Aussage: Das ausgewählte Filmmaterial unterstützt die Beobachtung eines fixierten, schalenartigen Rahmens, den sichtbaren Kantenkontakt, die Neuausrichtung und die weitere Bearbeitung, lässt aber keine Rückschlüsse auf die Entnahme, die Endbearbeitung, den Zyklus, die Ausbeute, die Qualität, die Sicherung der Leistung oder die Produktionsabnahme zu.
Das FLIP-Planungsmodell
EVST nutzt FLIP als frühe Planungshilfe für großflächige Oberflächenbearbeitungskonzepte. Es strukturiert Fragestellungen zur Datenerhebung und ersetzt weder Prozessversuche, Messungen, Maschinenrisikobewertungen, Sicherheitsvalidierungen noch Projektabnahmekriterien.
- F — Rahmen und Vorrichtung: Varianten, Eingangsbereich, Bezugspunkte, Stützen, Klemmen, Teilenachweise und verbotener Kontakt.
- L — Standorte und Grenzen: Erforderliche Kanten, Ausrichtungen, Zugänglichkeit, Haltung, Freiraum, Werkzeuggeometrie und Inspektion.
- I — Index und Verriegelungen: Roboter freigeben, Vorrichtungsbewegung, Orientierungsrückmeldung, erneutes Einsetzen, Koordinatenauswahl und Berechtigungen.
- P — Prozessnachweis: Kontrollierter Werkzeugstatus, Messergebnisse, Zykluselemente, Ausnahmen, Wiederherstellung, Änderungskontrolle und Freigabenachweise.
Projektbeiträge für ein Konzept zur Oberflächenbehandlung von Batteriefächern
Erstellung von Rahmenzeichnungen und -modellen, Varianten- und Materialbereich, repräsentativen Mustern, Massen- und Schwerpunktdaten, Positionierungs- und Klemmflächen, gestützte und ungestützte Spannweiten, erforderliche und verbotene Bereiche, Kantenkarte nach Ausrichtung, eingehende Abweichungen, Abnahme- und Prüfkriterien, bestehendes Vorrichtungskonzept, Neuausrichtungsmethode, verfügbare Werkzeugansätze, Werkzeug- und Schleifmittelbeschränkungen, Staub- und Absauganforderungen, Zielzyklus in Elemente unterteilt, Umrüstbedarf, vorgelagerte und nachgelagerte Schnittstellen, Ausnahmerouten, Wartungsaufgaben, Layout, Versorgungseinrichtungen, Betriebsarten, Installationsland und geltende Standortanforderungen.
Diesem Paket liegt eine Checkliste für lokale Projekteingaben bei, sodass dieselben Felder vor dem Konzeptvergleich erfasst werden können. Sie enthält keine angenommenen Parameterwerte oder Akzeptanzschwellenwerte.
Für den angrenzenden Kontext siehe Anleitung zum robotergestützten Schleifen und Entgraten, hat das EVST Schleif- und Polierarbeitsplatz – Übersichtund die Überblick über die Integration von industriellen AutomatisierungslinienJene Seiten behandeln allgemeine Themen der Fertigstellung und Integration; dieser Leitfaden beschränkt sich auf großformatige Bezugspunkte, Zugang, Neuausrichtung und Bergungsnachweise.
Referenzen
- ISO 10218-2:2025 — Sicherheitsanforderungen an Roboter für industrielle Roboteranwendungen und Roboterzellen
- ISO 12100:2010 – Sicherheit von Maschinen, Risikobewertung und Risikominderung
- OSHA 29 CFR 1910.215 — Schleifscheibenmaschinen
- OSHA-Übersicht zu Robotik und Sicherheitsleitfaden für industrielle Robotersysteme
Häufig gestellte Fragen
Bleibt die ursprüngliche Bezugsposition durch eine Neuausrichtung der Vorrichtung automatisch erhalten?
Nein. Das Projekt sollte die mechanischen Kennzahlen, die Orientierungsrückmeldung, die Teilepositionierung, den Spannzustand, die Koordinatenauswahl und die erforderlichen Verifizierungen definieren, bevor der nächste Bearbeitungsschritt zulässig ist. Die erforderlichen Nachweise hängen von der Vorrichtungs- und Steuerungsarchitektur ab.
Kann der Roboter Daten erfassen, die beweisen, dass jede Kante des Tabletts schleifbar ist?
Nein. Die Reichweite ist nur eine Bedingung. Werkzeugannäherung, Kontaktrichtung, Austritt, Roboterhaltung, Handgelenk- und Kabelfreiheit, Vorrichtungsgeometrie, Rahmengeometrie, Werkzeugkörper, Übergänge und Wartungszugang können alle einen nutzbaren Pfad einschränken.
Beweist sichtbarer Werkzeugkontakt, dass die Oberflächenanforderung erfüllt wurde?
Nein. Durch Kontakt allein lässt sich weder Abtrag, Oberflächenbeschaffenheit, Maßhaltigkeit, Kantenqualität noch Konsistenz feststellen. Jeder erforderliche Bereich benötigt projektspezifische Prozesskontrollen, Inspektionen, repräsentative Versuche und Abnahmekriterien.
Welche Änderungen sollten eine erneute Validierung auslösen?
Bewerten Sie die Änderungen an Rahmen, Eingangsbereich, Bezugspunkt, Vorrichtung, Halterung, Klemmen, Umorientierungsmechanismus, Roboter, Werkzeugmittelpunkt, Halter, Schleifmittel, Kabelpaket, Programm, Prozesseinrichtung, Inspektion, Schutzeinrichtungen, Software und Wiederherstellungslogik. Wiederholen Sie die Validierungszeilen, die von der Änderung betroffen sind.