
Definieren Sie vor der Auswahl eines Roboterpfads die Paneelhülle, die zulässigen Stützbereiche, den Zustand des platzierten Stapels und den Freigabeabstand. Besprechen Sie eine Bewerbung Oder senden Sie eine E-Mail an sales@evsrobot.com mit Zeichnungen der Schalttafel, Präsentations- und Stapelanforderungen.
Die Aufnahmen zeigen einen orangefarbenen Industrieroboter mit einem rechteckigen Werkzeug, der geschweißte Stahlgittermatten an einer Übergabe- und Stapelstation bewegt und stapelt. Aufgrund der hervorstehenden Stäbe und der übereinanderliegenden Matten ist die Kontrolle der Hüllkurve wichtiger als eine einzelne nominelle Aufnahmekoordinate.
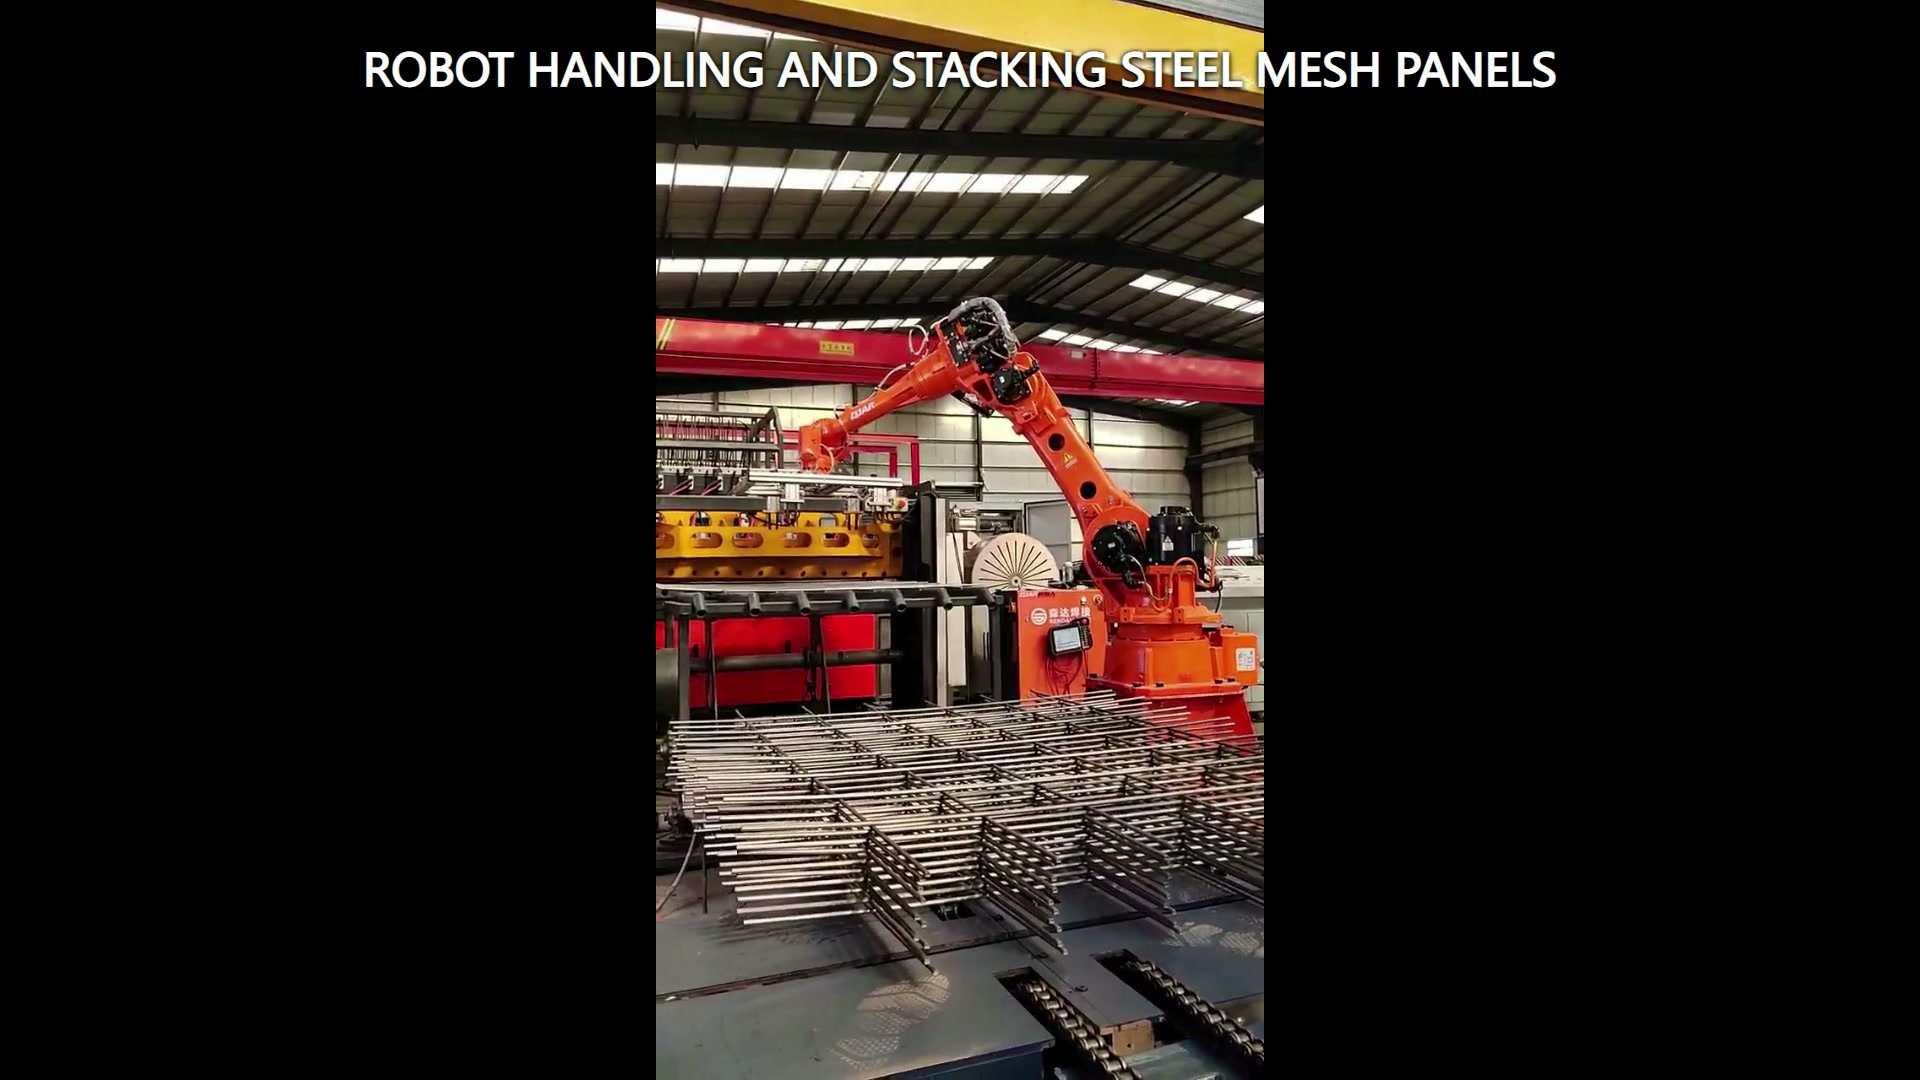
Modellieren Sie das Panel als variable Hülle
Ein Gitterpaneel besteht aus einem äußeren Rechteck, sich kreuzenden Stäben und zahlreichen überstehenden Kanten. Erfassen Sie Gesamtlänge und -breite, Stababstand, Kantenüberstand, Ebenheitsbereich sowie die Bedingungen, unter denen sich die Paneele überlappen oder ineinandergreifen können. Das Handhabungsmodell sollte Werkzeug und Paneel während der gesamten Bewegung berücksichtigen.
Verwenden Sie Grenzfallbeispiele anstelle einer idealisierten Zeichnung. Ein durchgebogenes Paneel kann das überstrichene Volumen vergrößern; verschobene Stäbe können den Werkzeugspielraum verringern; zwei Paneele, die sich teilweise verhaken, können eine unerwartete kombinierte Belastung erzeugen. Diese Zustände gehören in Machbarkeitsstudien und die Wiederherstellungsplanung.
Unterstützungs- und Kontaktbeschränkungen definieren
Kennzeichnen Sie die Stellen, an denen das Paneel abgestützt oder berührt werden darf und wo das Werkzeug frei bleiben muss. Das gewählte Verfahren muss die Verwendbarkeit des Paneels während des Anhebens, Transportierens, Platzierens und Ablösens gewährleisten. Die Werkzeugauswahl sollte sich an den tatsächlichen Zeichnungen, Mustern, Oberflächenbeschaffenheiten und Versuchen orientieren.
Die Aufnahmen zeigen ein rechteckiges Endwerkzeug, dessen Funktionsprinzip jedoch im Projekt gesondert spezifiziert werden sollte. Das Anwendungsmodell benötigt Werkzeugkörper, Schläuche oder Kabel, Plattenverformung und die umliegende Struktur als eine Einheit.
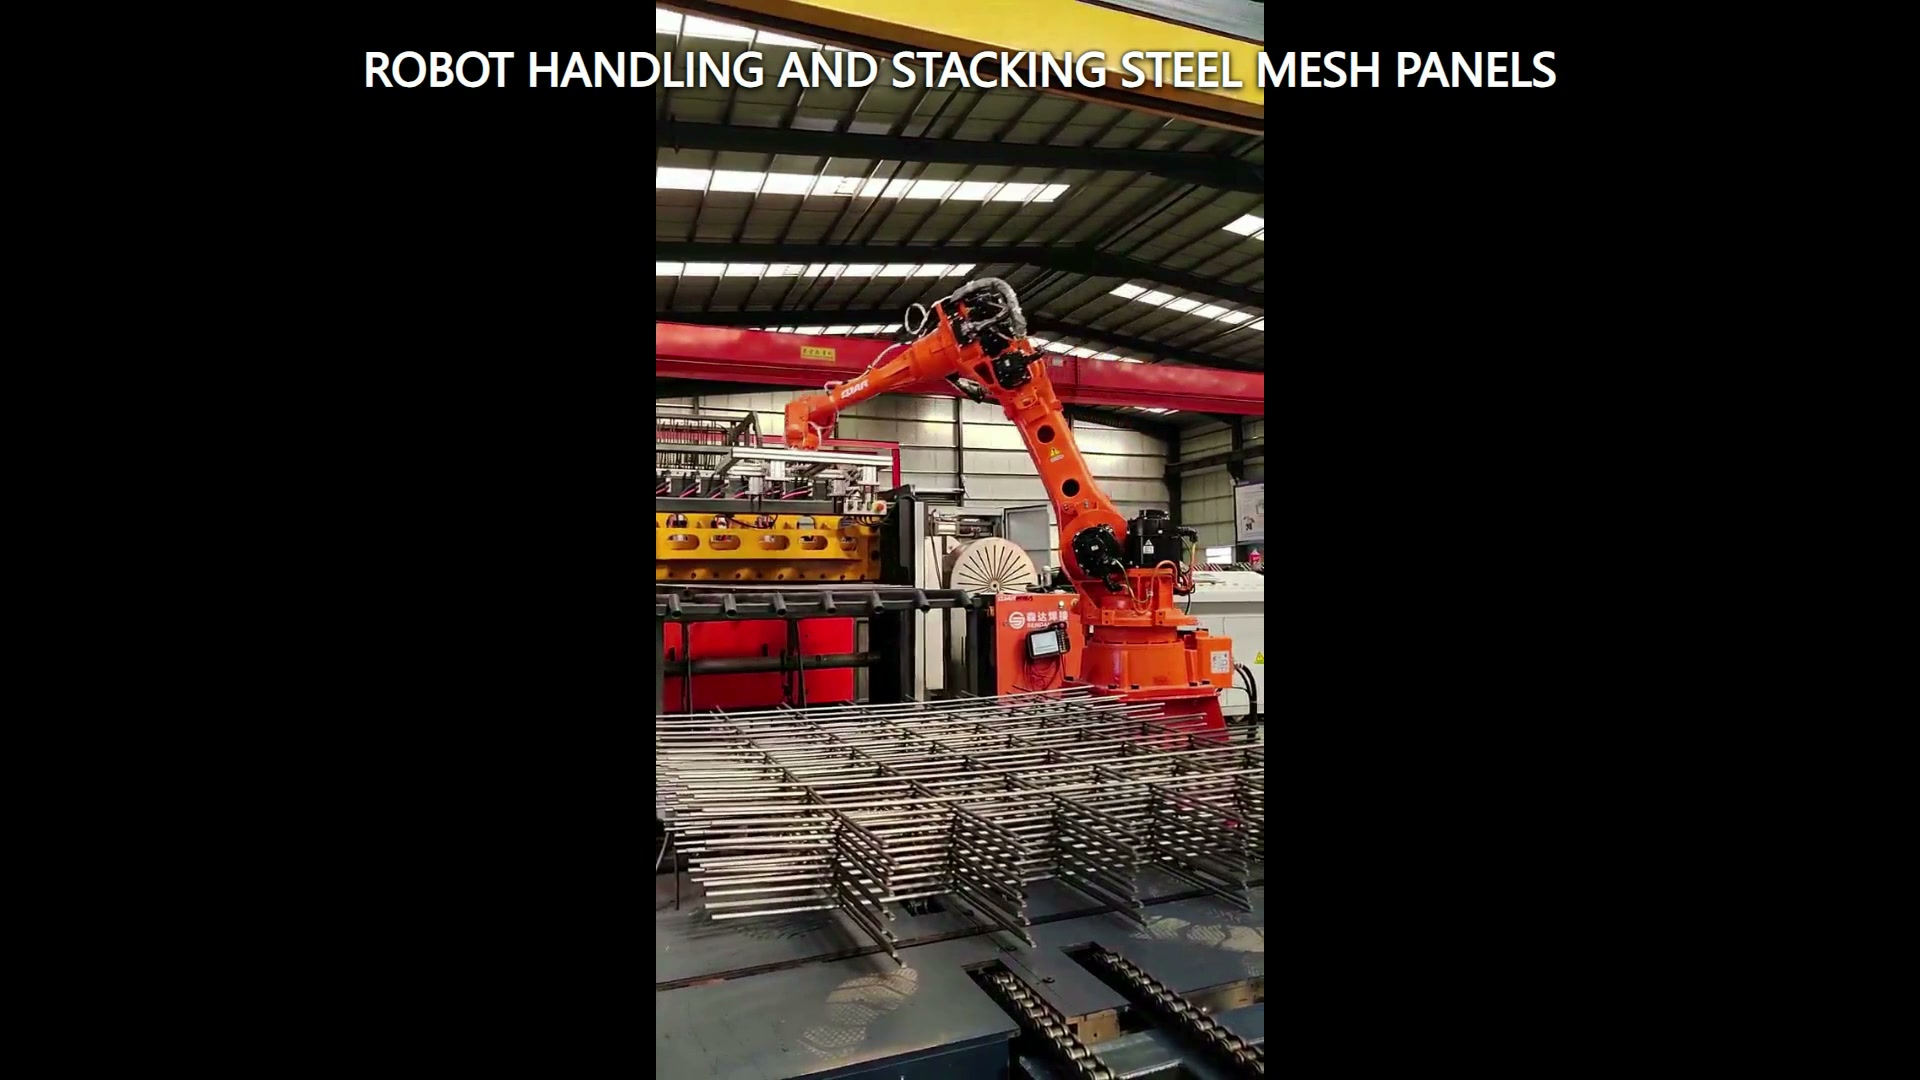
Den platzierten Stapel als Zustand festlegen
Ein Stapel ist nicht automatisch abgeschlossen, sobald ein Paneel eine bestimmte Koordinate erreicht hat. Definieren Sie die Kantenausrichtung, die zulässige Drehung, die Auflagefläche, gegebenenfalls den Lagenabstand, den maximal geplanten Stapelzustand und den für die Werkzeugfreigabe erforderlichen Freiraum. Geben Sie an, wie das nächste Paneel relativ zum Stapelbezugspunkt positioniert ist.
Der Freigabeweg sollte so gestaltet sein, dass keine hervorstehenden Stege mitgezogen oder die angrenzende Schicht beeinträchtigt werden. Prüfen Sie die erste Schicht, die Zwischenschichten und den höchsten geplanten Zustand. Jede Schicht kann einen anderen Werkzeugwinkel und einen anderen Freiraum aufweisen.
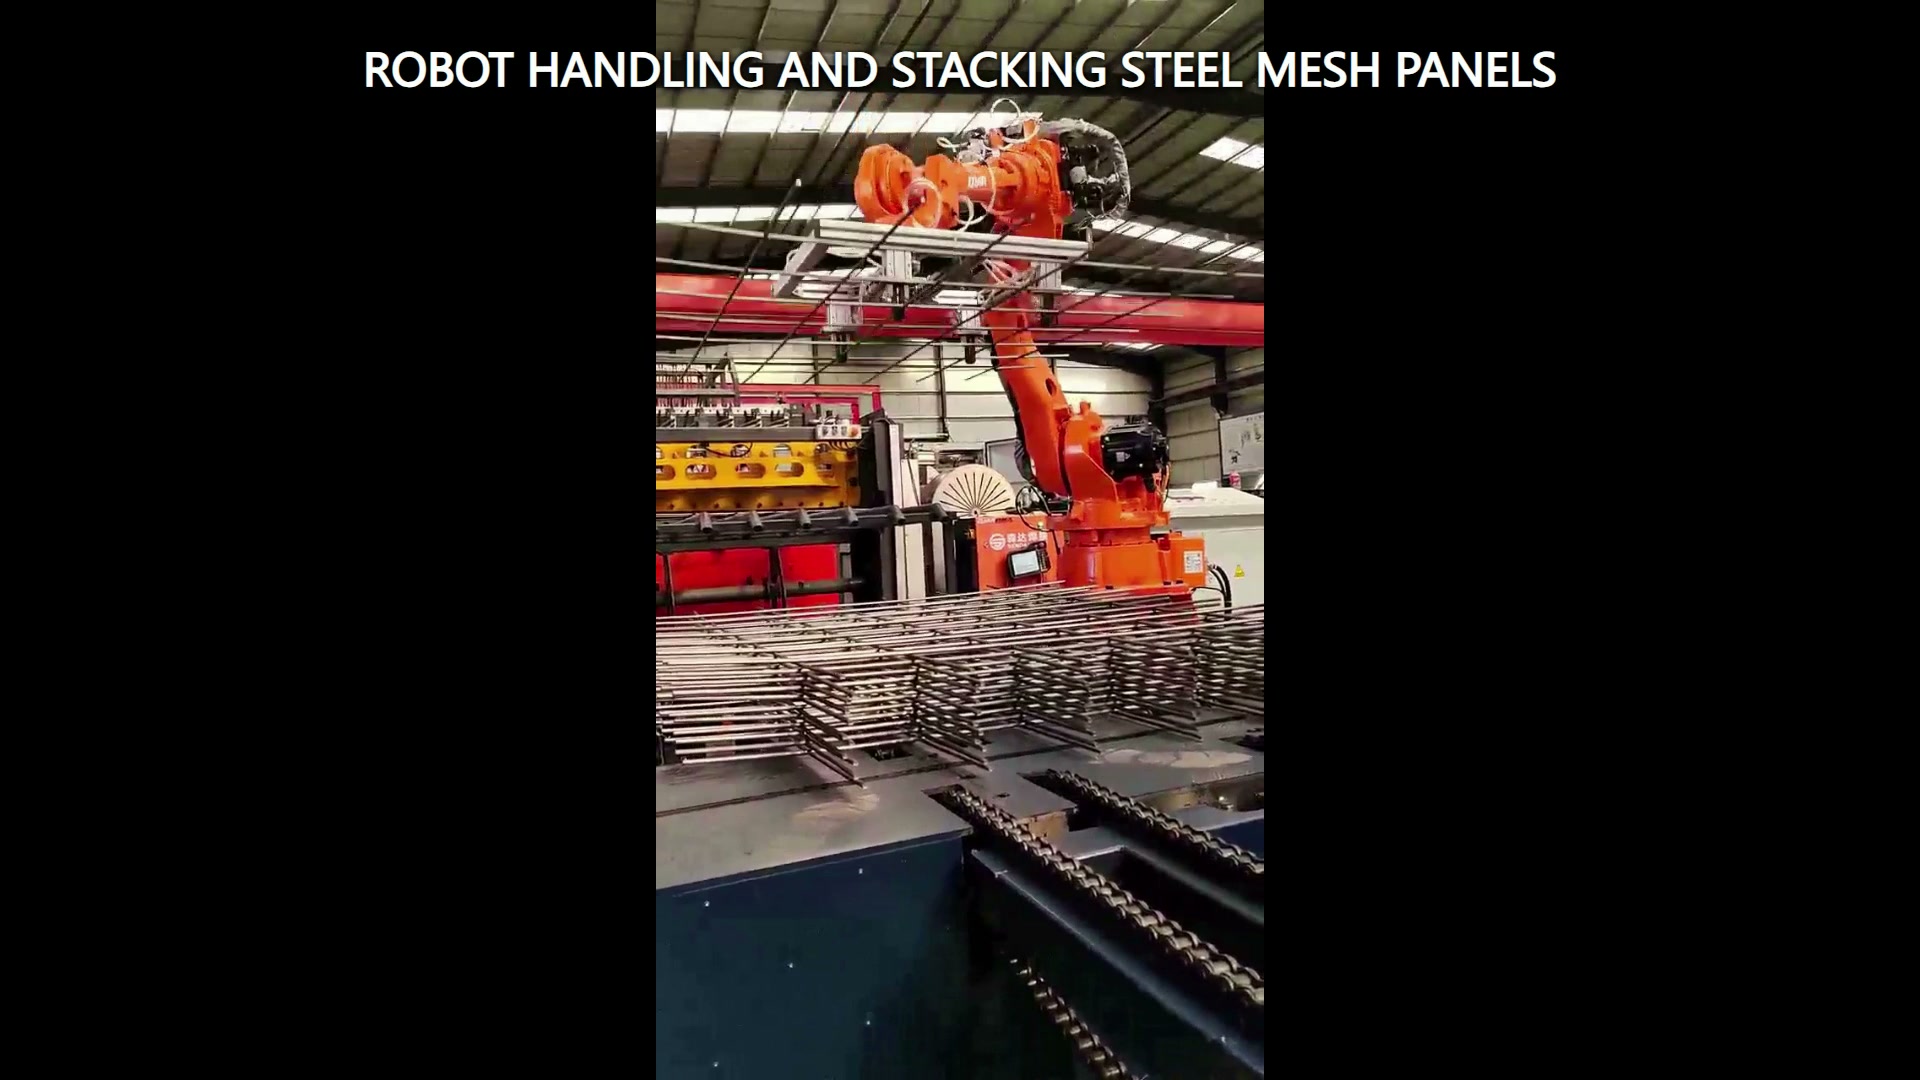
Planen Sie die Erholung in schwierigen Situationen
Die Statustabelle sollte die Zustände „Quelle belegt“, „Schalttafel bestätigt“, „Ziel verfügbar“, „Platzierungsstatus bestätigt“ und „Werkzeug freigegeben“ umfassen. Ergänzen Sie die Tabelle um Einträge für fehlende, verschobene, vermutete Doppelschalttafeln, belegte Zielorte oder unvollständige Freigaben. Das Projektteam sollte entscheiden, bei welchen Zuständen eine Inspektion erforderlich ist und bei welchen eine kontrollierte Wiederherstellung eingeleitet wird.
Bei den Versuchen sollten der Zustand des eingehenden Panels, die tatsächliche Auflagebedingung, die Werkzeugbestätigung, die Positionierungsrichtung, die Kantenausrichtung und das Ergebnis der Rückführung erfasst werden. Dies liefert aussagekräftigere Belege als die bloße Dokumentation, ob der Roboter eine Bewegung ausgeführt hat.
Erstellen Sie das Machbarkeitspaket
Bitte liefern Sie Zeichnungen und Grenzflächenbeispiele, Angaben zu Masse und Schwerpunkt, Ebenheits- und Kantenprojektionsgrenzen, zulässige Stützbereiche, Quellendarstellung, Zielstapelzeichnung, Stapelbezugspunkt, Umgebungslayout, erforderliche Bestätigungen und Abnahmeverfahren. Geben Sie außerdem den niedrigsten und höchsten Stapelzustand sowie alle an der Station verwendeten Panelvarianten an.
Roboter, Werkzeuge, Bedienfelder, Stapel, Transfereinrichtungen und Zugangsbedingungen sollten als eine integrierte Anwendung betrachtet werden. Kontaktieren Sie EVS Bitte prüfen Sie den Umschlag, die Unterstützungskarte, den platzierten Zustand und die Testmatrix. Senden Sie eine E-Mail an sales@evsrobot.com.
Das Videomaterial unterstützt lediglich den sichtbaren orangefarbenen Roboter, das rechteckige Endwerkzeug, die geschweißten Stahlgitterplatten und die Stapelbewegung; Greifprinzip, Nutzlast, Zykluszeit, Präzision, Stapelqualität und Kundenidentität erfordern Projektnachweise.