
By EVST-Redaktionsteam • Rezensiert von EVST-Redaktionsteam • Letzte Aktualisierung: 8. Oktober 2026 · Redaktionelle Richtlinien · Korrekturrichtlinien · Nutzungsbedingungen
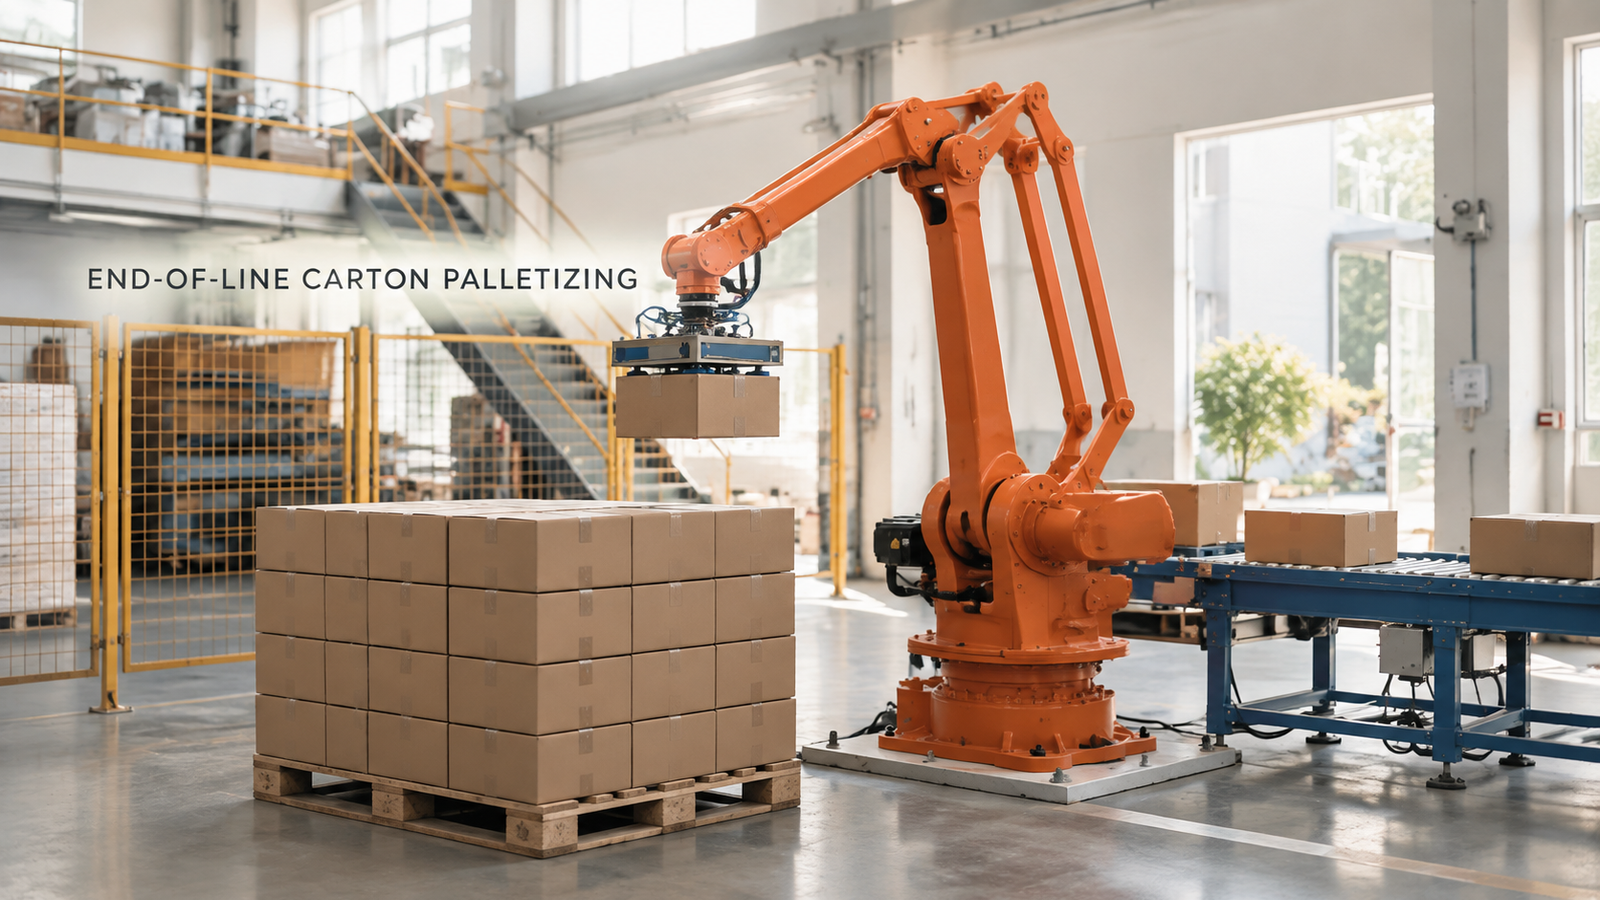
Eine End-of-Line-Palettierzelle arbeitet stabil, wenn drei Faktoren optimal zusammenwirken: eine sichere Fixierung des Kartons ohne Beschädigungen, ein Stapelmuster, das eine belastbare Ladung gewährleistet, und eine für jeden Karton identische Aufnahmeposition am Förderbandende. Wird einer dieser Faktoren beeinträchtigt, müssen die anderen beiden dies kompensieren. In der hier beschriebenen Zelle hebt ein orangefarbener Vier-Achs-Palettierroboter verpackte Kartons vom Ende eines Rollenförderers und stapelt sie zu Lagen auf einer Palette.
Planen Sie, Ihre Kartons selbst zu palettieren? Senden Sie uns bitte Ihre Kartongröße, das Gewicht, die Palettengröße und die tägliche Produktionsmenge.Wir werden Ihnen daraufhin ein Zellenkonzept und eine Zykluszeitschätzung zukommen lassen.
Warum sich der Druck gerade am Ende der Leitung aufbaut
Kartons verlassen die Verpackungslinie in einem stetigen Strom, und jemand muss diesen Strom in Paletten umwandeln. Von Hand ist das eintöniges Heben, und die Qualität der Stapel hängt davon ab, wie müde die Mitarbeiter sind und wie viele Arbeitskräfte in der Hochsaison zur Verfügung stehen. Das sichtbare Ergebnis sind ungleichmäßige Stapel: schiefe Säulen, überhängende Ecken, Ladungen, die vor dem Verpacken neu gestapelt werden müssen.
Ein Roboter beseitigt zwar die Ermüdung, aber nicht die Notwendigkeit eines Plans. Ein Mensch richtet einen schiefen Karton aus oder verschiebt einen Griff, ohne nachzudenken. Ein Roboter wiederholt, was ihm beigebracht wurde. Daher muss die Zelle den Karton dort abliefern, wo der Roboter ihn erwartet, ihn unbeschädigt halten und ihn in einem bewusst gewählten Muster platzieren. Aus diesem Grund bilden die drei folgenden Punkte eine Kette und nicht drei separate Kontrollen.
Wie die Zelle funktioniert, Schritt für Schritt
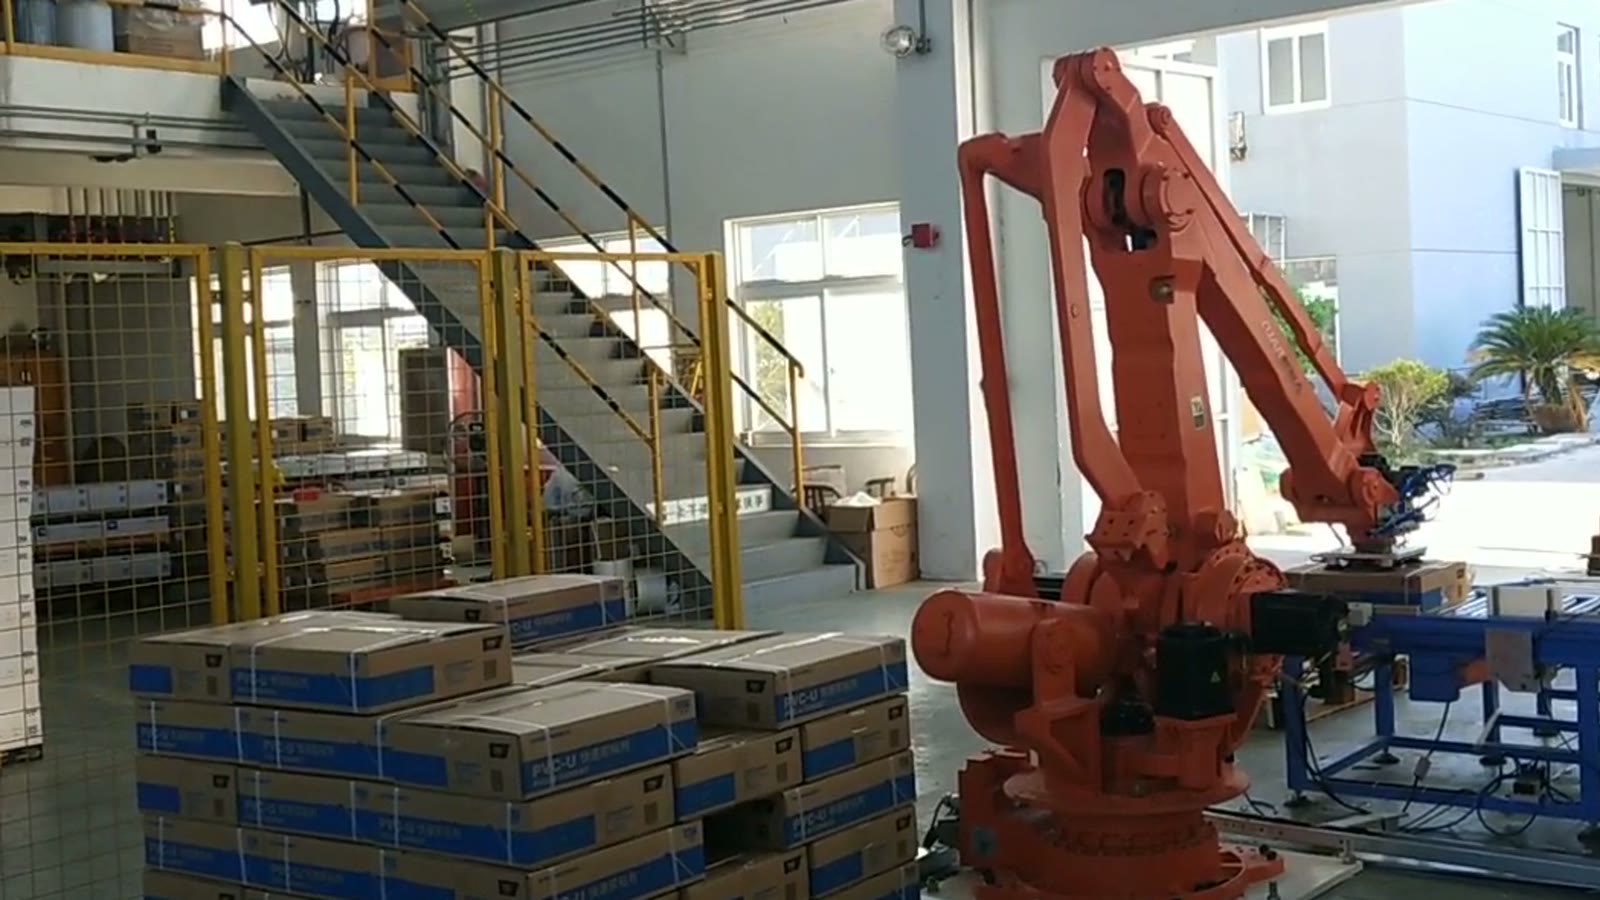
Der Roboter mit seinem parallelogrammförmigen Oberarm steht zwischen zwei Stationen. Kartons treffen auf einem blauen Rollenförderer rechts von ihm ein; die Palette, die gerade gebaut wird, befindet sich links von ihm.
- Ein Karton wird entlang des Rollenförderers bis zur Entnahmestelle am Ende transportiert.
- Der Roboter streckt seine Hand aus und senkt seinen Greifer auf die Oberseite des Kartons.
- Der Karton wird von den Walzen angehoben.
- Der Arm hebt sich und schwingt herum, um den Karton über die Palette zu transportieren.
- Der Karton wird auf den Stapel abgesenkt und mit den bereits platzierten Kartons ausgerichtet.
- Der Greifer gibt den Halt frei und der Arm fährt für den nächsten Karton zurück.
- Durch Wiederholung dieses Vorgangs füllt sich die Palette Reihe für Reihe und Schicht für Schicht.
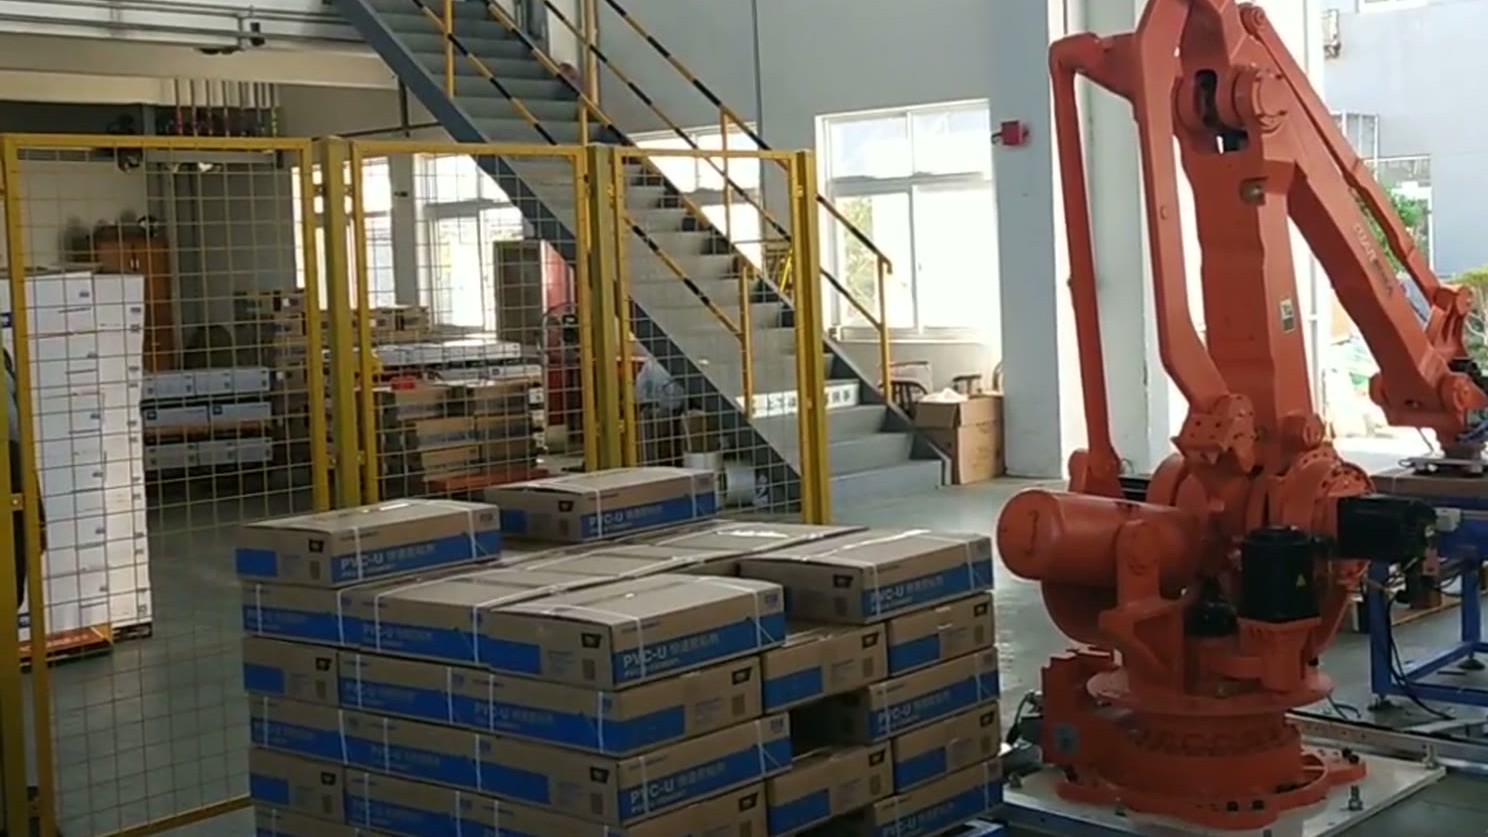
Der Roboter greift von oben, daher arbeitet der Greifer mit der Oberseite des Kartons, und alles, was der Greifer beim Greifen macht, muss den Schwung zur Palette überstehen.
Griff: Halten ohne zu quetschen
Der Karton dient als Produktverpackung, und eine eingedrückte Ecke fällt beim Kunden auf. Der Greifer muss fest genug greifen, um Beschleunigung und Drehung standzuhalten, aber gleichzeitig sanft genug, um den Karton nicht zu beschädigen. Diese Anforderungen stehen im Widerspruch zueinander, und das Gleichgewicht hängt vom Karton ab: seinem Material, seinem Füllstand und der Stabilität seiner Wände.
Deshalb fragen wir zunächst nach Kartongröße und -gewicht. Diese Faktoren bestimmen die benötigte Haltekraft und deren Verteilung über die Kontaktfläche. Ein leichter, steifer Karton und ein schwerer, weichwandiger Karton stellen unterschiedliche Anforderungen, selbst wenn ihre Außenmaße übereinstimmen. Die Auswahl des passenden Greifers für einen bestimmten Karton erfolgt im Rahmen der Angebotserstellung und sollte idealerweise an realen Kartons getestet werden.
Der Greifer ragt auch nach vorne. Nach dem Auslösen muss er sich zurückziehen, ohne den Karton oder benachbarte Kartons mitzureißen. Benötigt der Greifer mehr Platz neben dem Karton, als das Stapelmuster zulässt, entstehen Lücken im Stapel, was die Stabilität beeinträchtigt.
Muster: eine Ladung, die zusammenbleibt
Ein Stapel ist stabil, wenn die Last gleichmäßig verteilt ist und die Kartons ineinandergreifen. Allgemeine Prinzipien:
- Durch den Wechsel der Kartonrichtung von einer Lage zur nächsten werden die Verbindungsstellen darunter überbrückt, sodass der Stapel nicht in freistehende Säulen auseinanderfällt.
- Indem jede Lage innerhalb der Palettenfläche gehalten wird, werden die Kartons beim Handling und Transport geschützt.
- Das Muster muss sowohl zum Karton als auch zur Palette passen; eine Kartonlänge, die kein exakter Bruchteil der Palettenlänge ist, lässt Platz, der eingeplant und nicht zufällig entdeckt werden sollte.
- Die Stapelhöhe ist begrenzt durch das Fassungsvermögen der unteren Kartons, die Reichweite des Roboters und die Möglichkeiten der nachgelagerten Weiterverarbeitung.
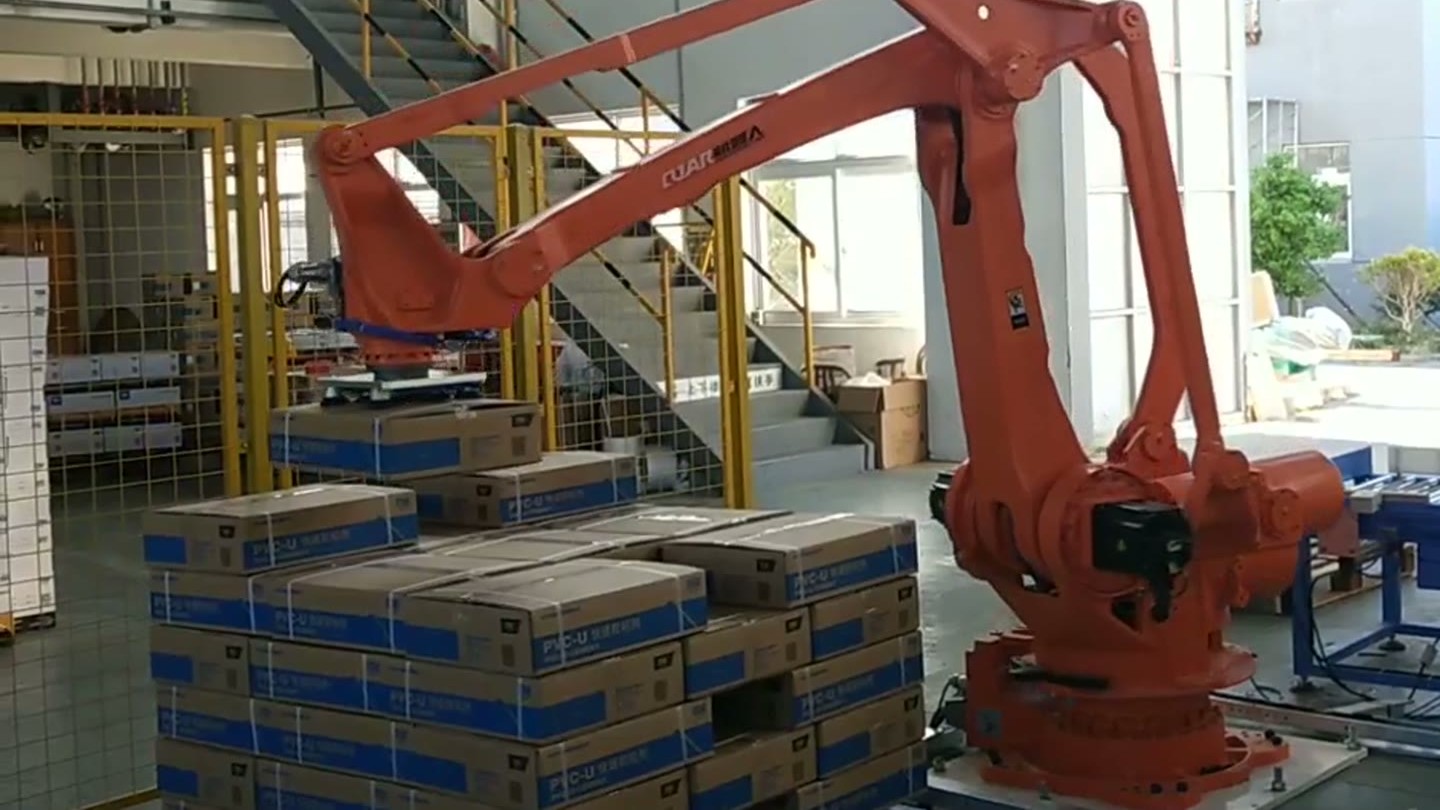
In dieser Zelle wird jeder Karton an die bereits platzierten Kartons angesetzt und mit ihnen ausgerichtet, bevor der Greifer ihn loslässt. Diese Ausrichtung wandelt ein Muster auf dem Papier in einen geraden Stapel um. Dies funktioniert jedoch nur, wenn sich der Karton bei jedem Entnahmevorgang in der gleichen Position im Greifer befindet, was zum dritten Punkt führt.
Kommissionierposition: eine Stelle am Ende des Förderbandes
Ein Karton, der zu früh stoppt oder schief auf den Walzen aufliegt, wird nicht mittig aufgenommen. Dieser Fehler wirkt sich auf den gesamten Prozess aus: Der Karton hängt anders im Greifer und wird versetzt auf dem Stapel platziert. Kleine Aufnahmefehler führen nach wenigen Lagen zu sichtbaren Stapelfehlern.
Im Allgemeinen kann eine Zelle die Entnahmeposition durch einen physischen Anschlag am Förderbandende, seitliche Führungen zur Zentrierung des Kartons oder einen Sensor, der die korrekte Position vor der Roboterbewegung bestätigt, fixieren. Welche Lösung am besten geeignet ist, hängt vom Karton und vom Förderband ab, wobei die einfachste mechanische Lösung meist die zuverlässigste ist. Der Roboter sollte niemals raten müssen, wo sich der Karton befindet. Auch die vorgelagerten Prozesse sind wichtig: Wenn Kartons dicht gedrängt oder mit unterschiedlicher Geschwindigkeit ankommen, müssen die Förderbandlänge und der Puffer vor der Entnahmeposition in die Zellenplanung einbezogen werden.
Vierachs-Palettierer oder Cobot-Palettierer?
Beide werden für Kartons verwendet; die Aufgabe entscheidet.
| Vierachsiger Palettierroboter | Kollaborativer Palettierer | |
|---|---|---|
| Stabilität | Höhere Nutzlast, schnellere Zyklen für kontinuierliche Leistung | Einfacher in einem Gemeinschaftsbereich aufzustellen, schnell zu versetzen |
| Reichweite und Geschwindigkeit | Großes Gehäuse, geeignet für wiederholte Pick-and-Place-Vorgänge. | Üblicherweise kleinerer Hüllkurvenbereich und geringere Geschwindigkeit |
| Sicherheit | Arbeitet normalerweise innerhalb eines bewachten Bereichs | Konzipiert für den Einsatz in der Nähe von Menschen; die Risikobewertung entscheidet weiterhin über die Bewachung. |
| Passt am besten | Gleichbleibende Produktionslinien mit hohem Durchsatz, feste Kartongrößen | Geringeres Auftragsvolumen, gemischte Aufträge, beengte Platzverhältnisse |
Prüfen Sie vor der Entscheidung anhand Ihrer eigenen Daten, ob Nutzlast, Geschwindigkeit und Sicherheitsbewertung korrekt sind.
Wenn die Kette hält und wenn sie weiterer Konstruktion bedarf
Es eignet sich für Kartons mit einheitlichen Größen, die an einem vorhersehbaren Punkt ankommen und auf einem Palettentyp mit sich wiederholendem Muster platziert werden. Bei stark variierenden Größen, weichen oder unter ihrem Eigengewicht verformbaren Kartons, gemischten Produkten auf einer Palette oder zusätzlichen Anforderungen durch Verpackung und Gabelstaplerhandling ist Vorsicht geboten. Diese Faktoren schließen eine Automatisierung nicht aus; sie bestimmen lediglich den zusätzlichen Planungsaufwand der Zelle.
Fragen, die wir hören
Kann eine Zelle mehr als eine Kartongröße aufnehmen? Oftmals sind die Größen im Voraus bekannt und das Muster sowie die Schussposition für jede Größe geplant. Je stärker die Größen voneinander abweichen, desto wichtiger ist es, Greifer und Schussposition gemeinsam zu betrachten.
Was brauchen Sie zum Start? Kartongröße und -gewicht, Palettengröße, gewünschte Stapelhöhe und Tagesleistung. Ein Foto der aktuellen Produktionslinie ist hilfreich.
Für ein Zellenkonzept und eine Zykluszeitabschätzung, kontaktieren Sie uns hier oder schreiben Sie an sales@evsrobot.com.
Dieser Artikel beschreibt den im Video gezeigten Prozess und die allgemeine Konstruktionspraxis; er macht keine Angaben zur Geschwindigkeit, Belastbarkeit, Stapelstruktur oder Lagenanzahl dieser Zelle.