
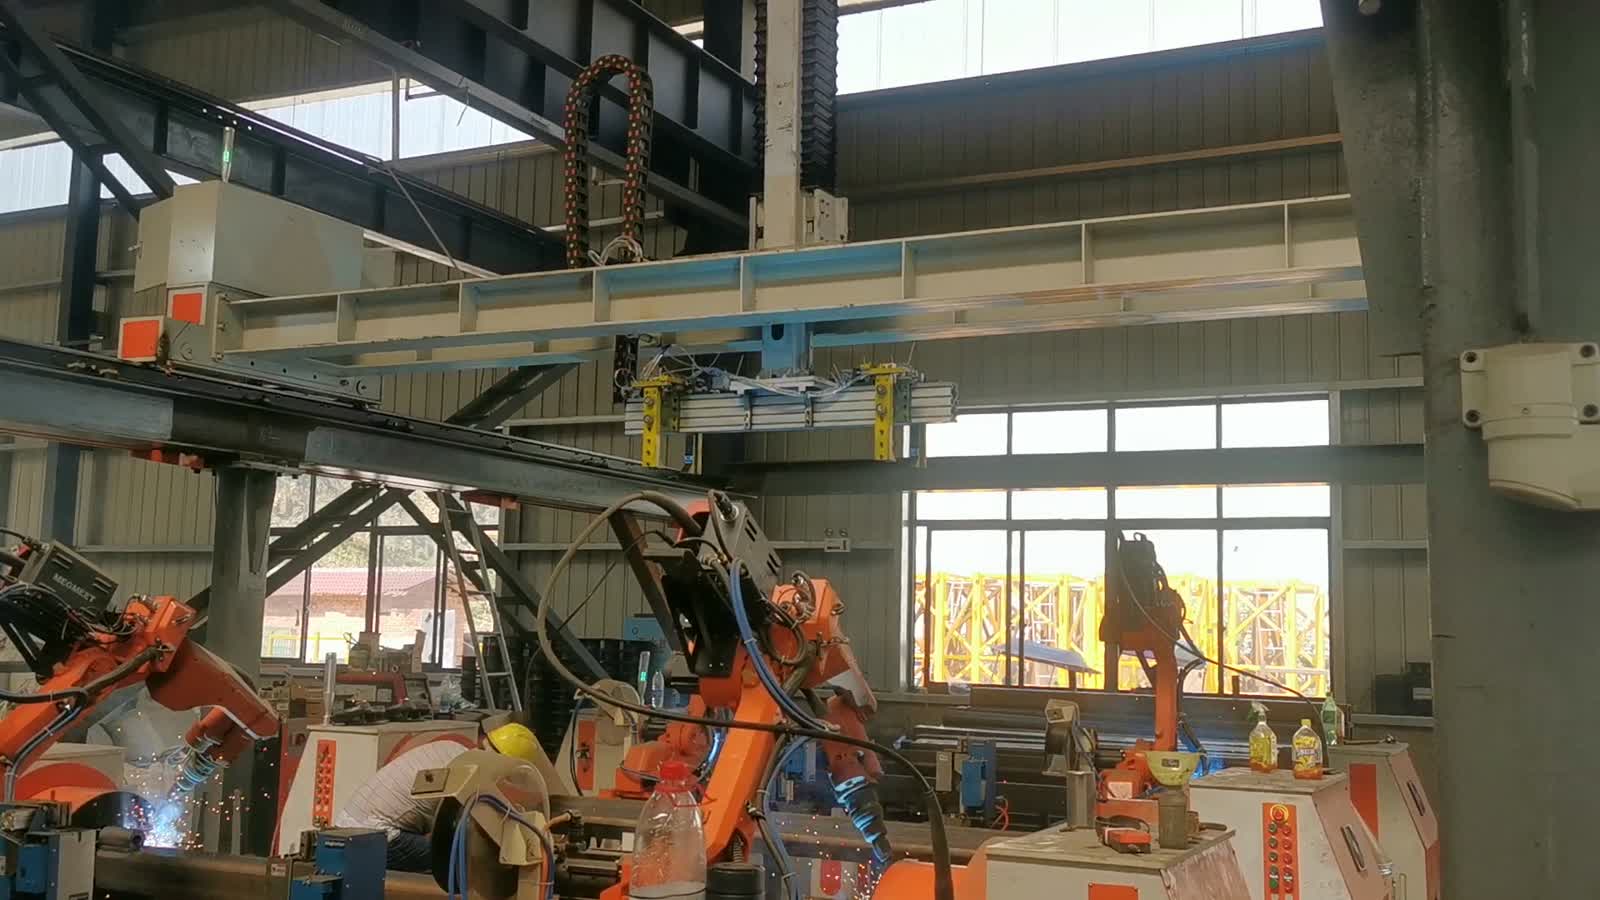
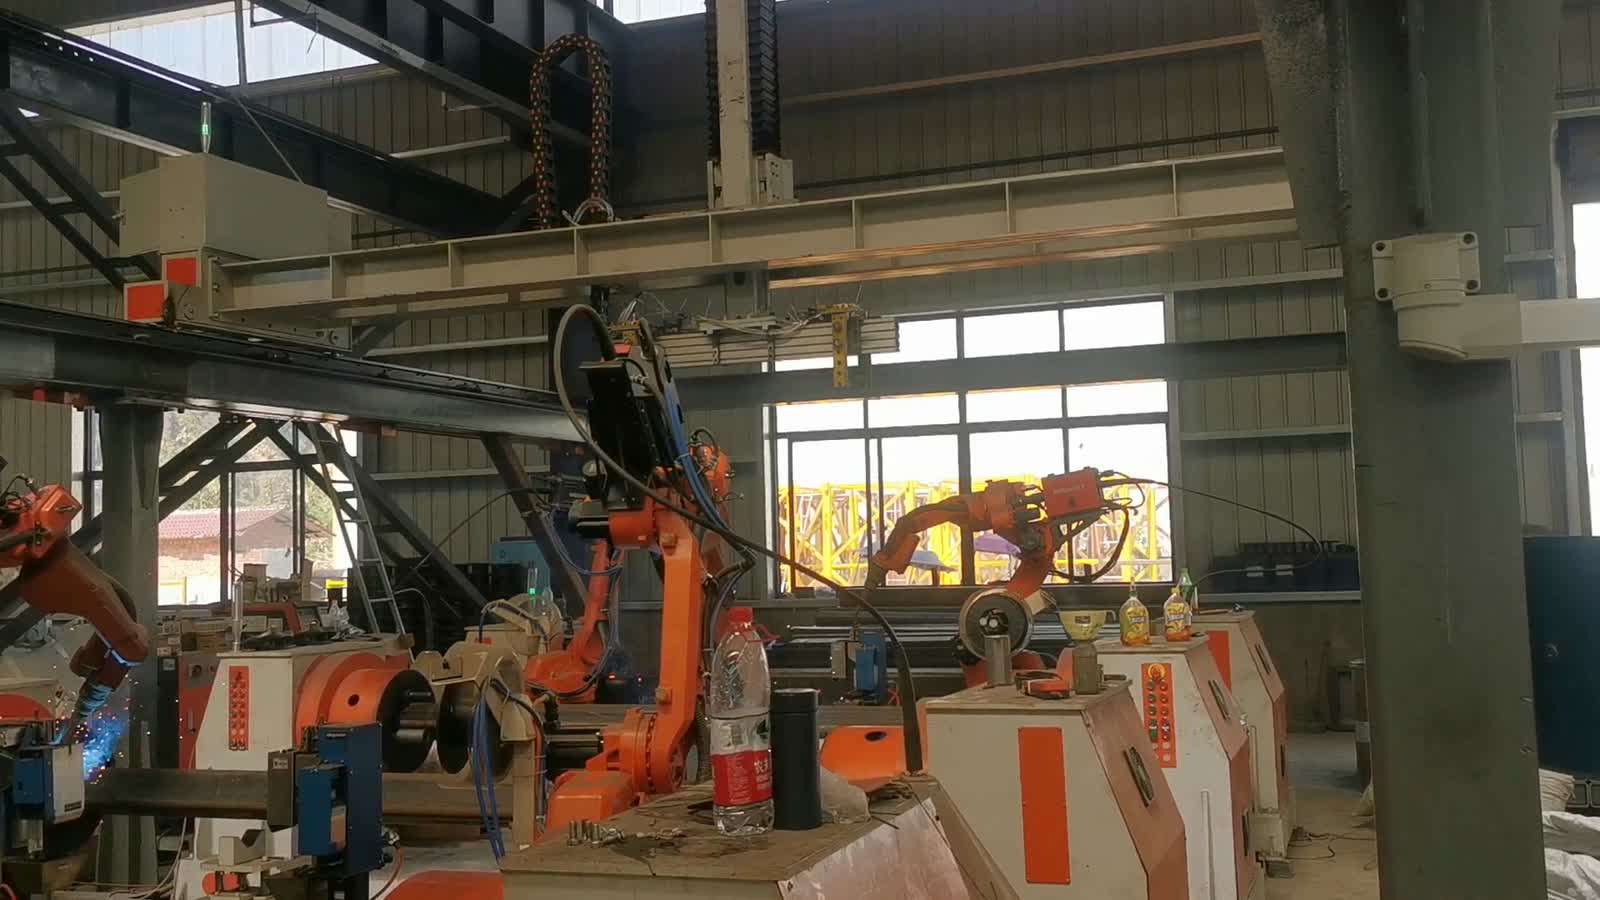
简而言之: 这家车间通过将工作分配到多个工位,焊接大型钢结构构件——箱形截面和角形截面,以及法兰板和成排的螺栓孔。每个工位都配备一台六轴机器人,机器人位于夹具和定位器前方,沿着焊缝进行焊接,而相邻的几个工位可以同时运行。这些重型构件通过桥式起重机进行进出。一条这样的生产线需要三个关键决策:构件的夹紧和旋转方式、焊枪能否触及大型构件上的每一条焊缝,以及机器人如何分配工作,确保各个工位之间互不干扰。您是否也计划建设类似的生产线? 请将您的零件图纸发送给我们。.
一目了然
| Part | 大型钢结构构件——带翼缘板和螺栓孔的箱形截面和角形截面 |
| 工艺应用 | 电弧焊 |
| 省时提效 | 每个工作站配备一台六轴机器人。 |
| 零件供应 | 构件由高架起重机吊装进出。 |
| 定位 | 构件铺设并夹紧在圆形夹具和定位器上 |
| 工作空间 | 夹具和定位器固定构件并将其转向焊炬方向。 |
| 操作员角色 | 装载、对齐和移动构件;机器人负责接缝处理。 |
| 单元布局 | 车间各处设有平行工位 |
该单元格解决的问题
结构构件并非可以徒手转动的小零件。它又长又重,而且表面布满了沿着其长度方向和翼缘延伸的焊缝。手工焊接时,焊工必须稳住焊枪,沿着长距离焊接,并绕到构件另一侧才能完成焊接——而起重机只能在一旁等待。
自动化意味着让夹具承受重量,让机器人完成焊接。这样做的好处是可以同时焊接多个部件,每个部件都在各自的工位上进行,而不是像以前那样由一名焊工依次焊接。难点不在于焊接本身,而在于如何稳固地固定大型部件,确保每条焊缝都能顺利焊接而不发生碰撞,以及如何平衡各个工位,使所有机器人都能高效运转。
细胞如何运行
- 把这名成员带进来。 高架起重机将钢构件吊起并放置在工作站的固定装置上。
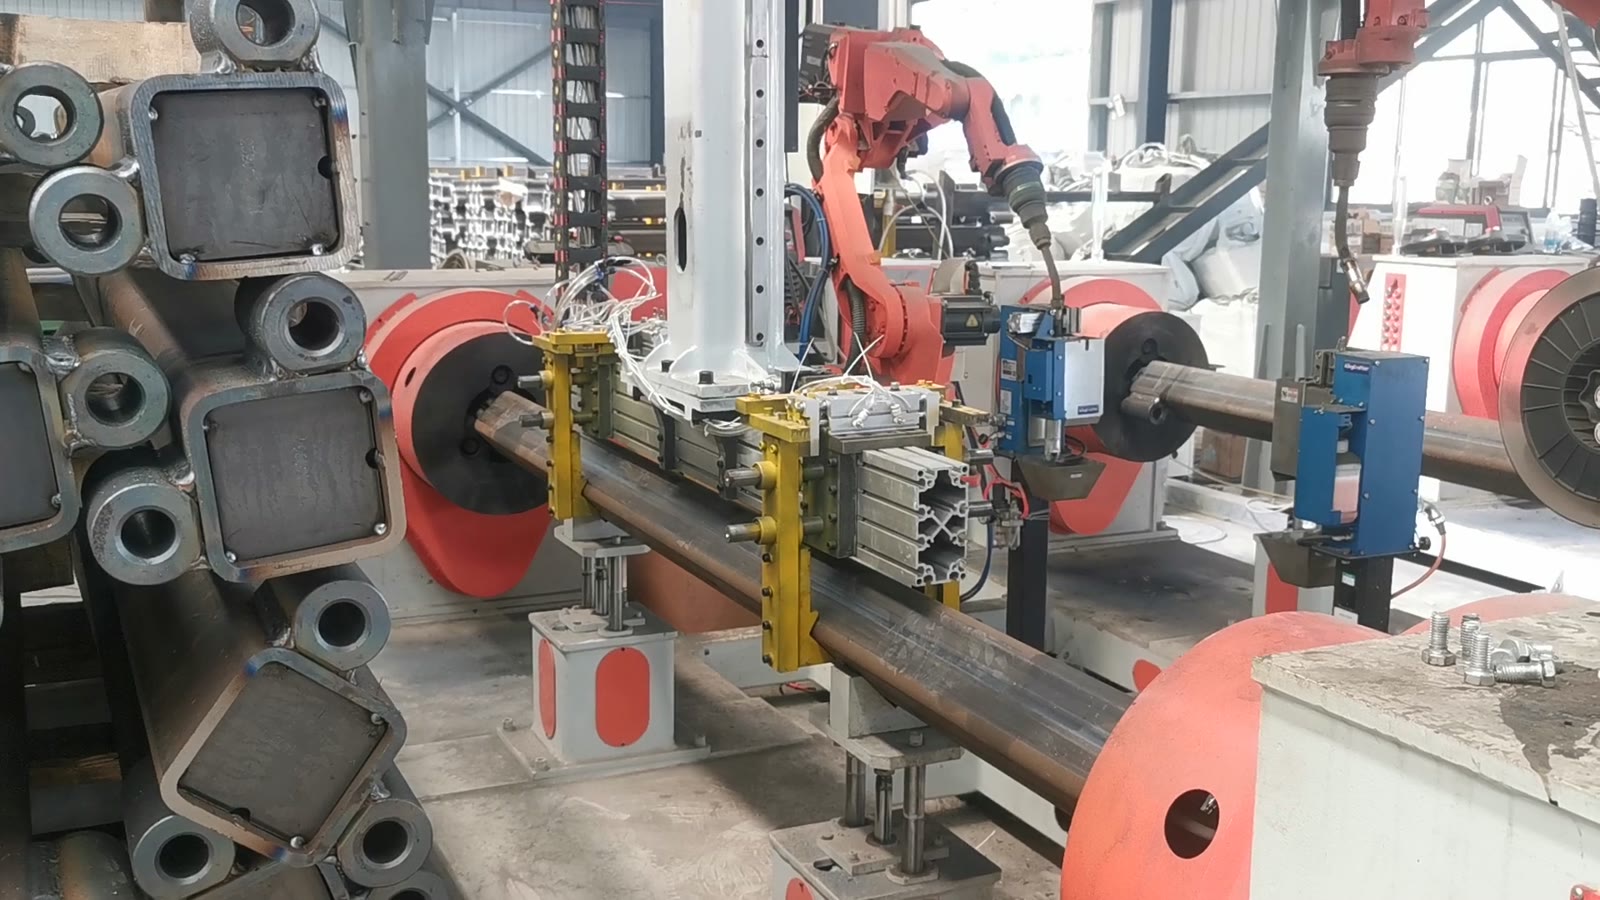
- 把它夹紧。 该构件被夹紧在夹具上;现在由夹具和定位器(而不是操作人员)来保持几何形状。
- 把它转向火炬。 定位器旋转构件,使机器人需要的接缝以可触及的角度呈现。
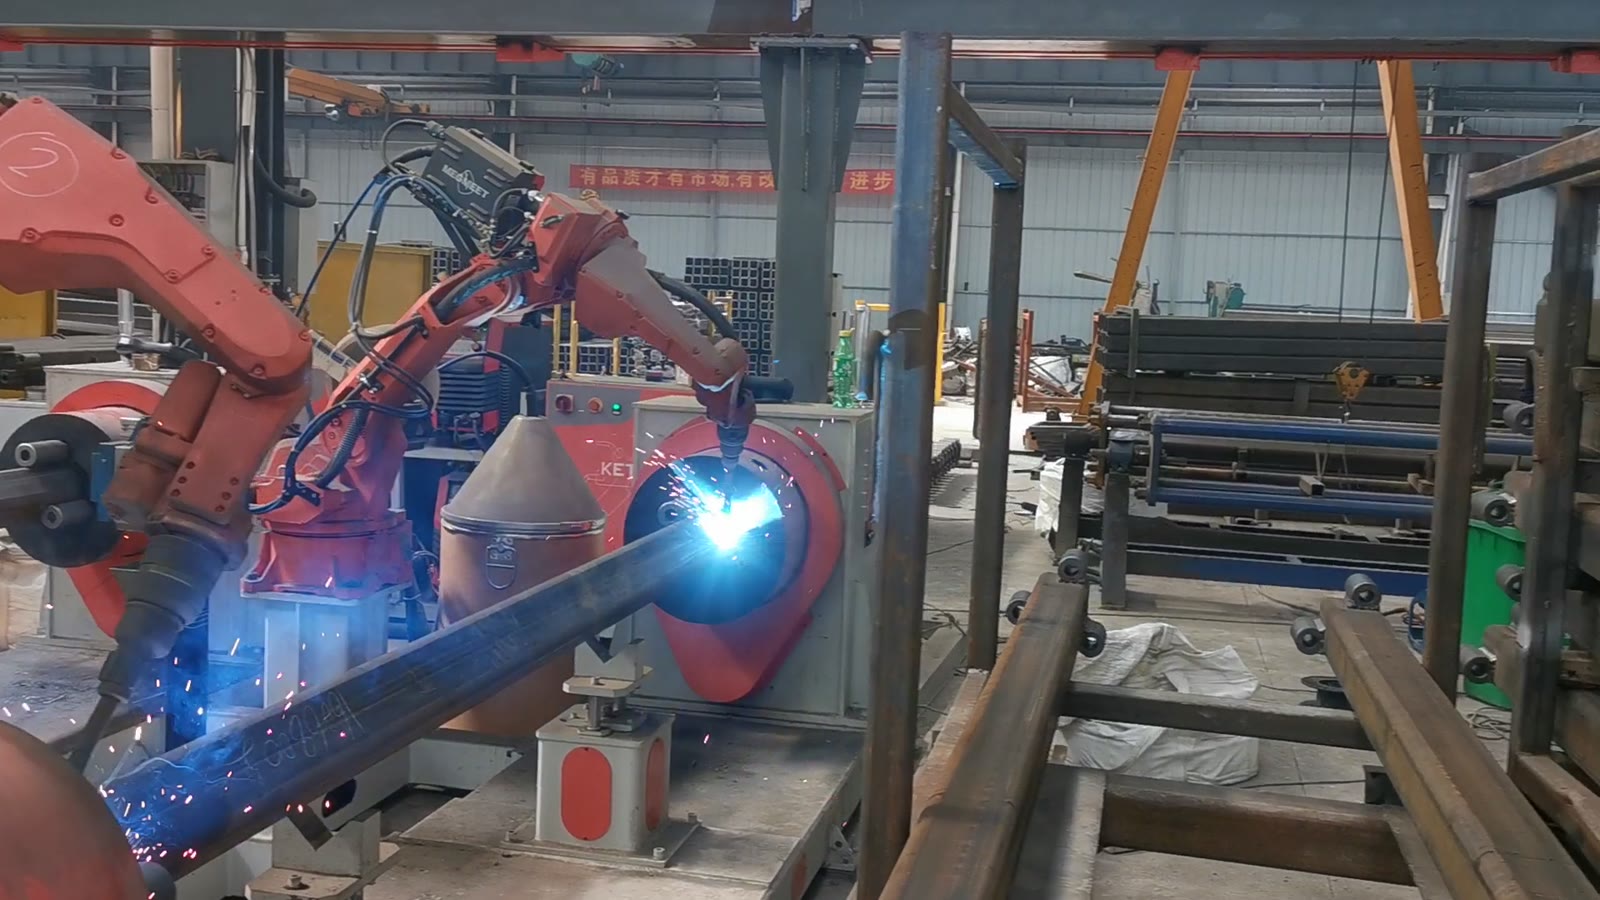
- 弧光开启。 机器人将焊枪对准焊缝,电弧迸发出蓝白色的闪光。
- 缝合接缝。 火炬沿着接缝移动,机器人改变姿势跟随火炬移动。
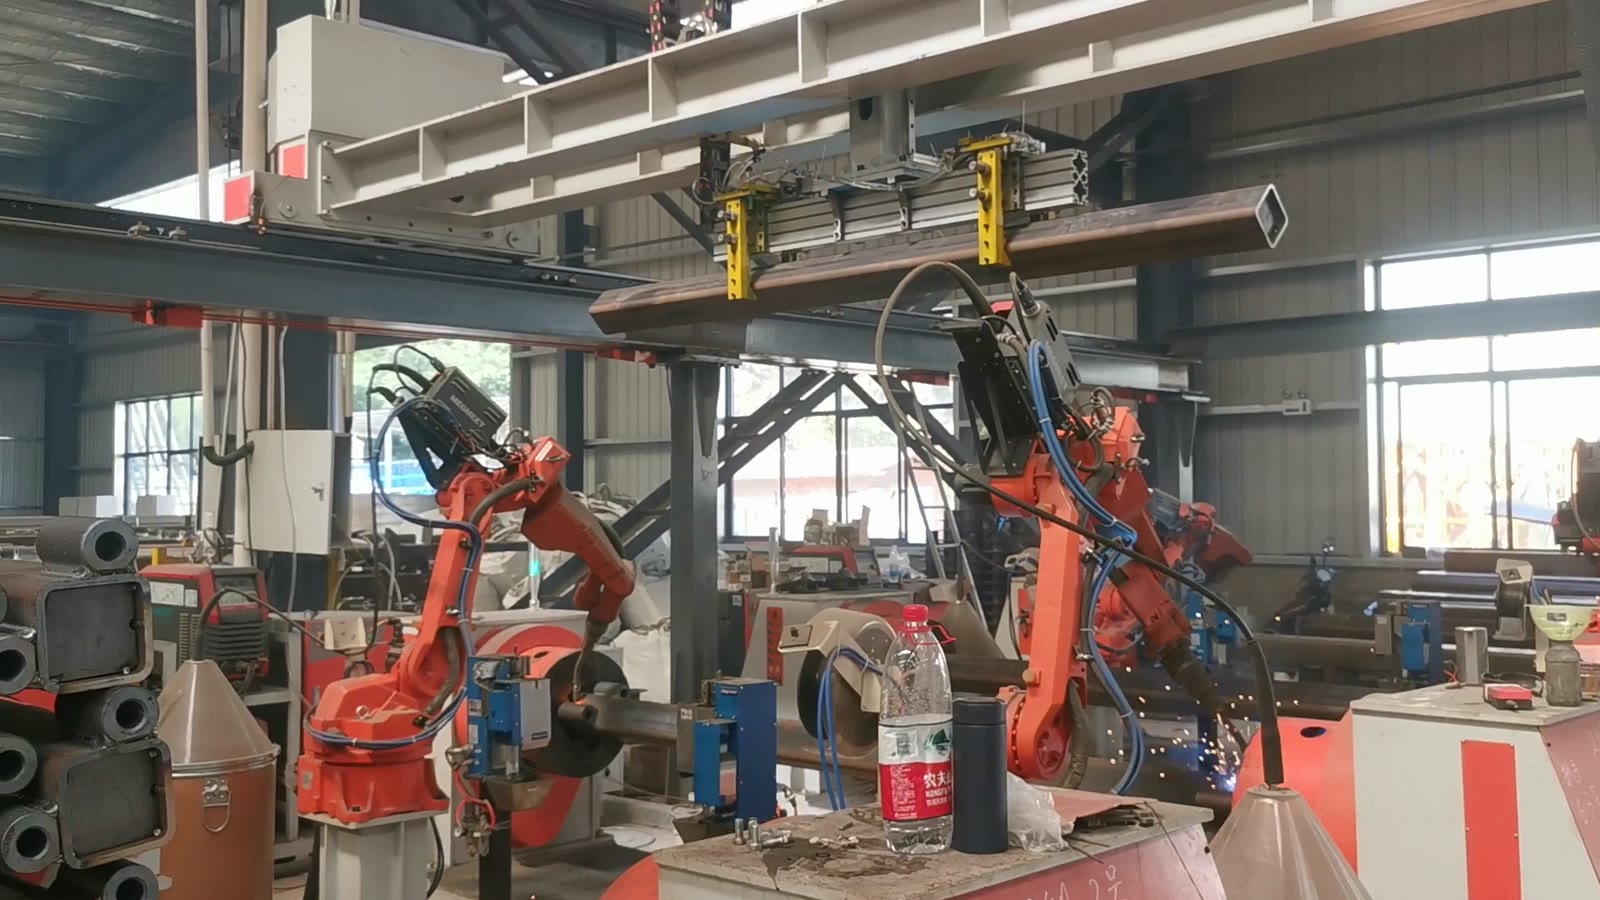
- 复位。 当一条接缝完成后,机器人抬起,定位器转动,下一条接缝就进入了操作范围。
- 同时进行。 当这个工作站进行焊接时,相邻的工作站同时也在运行各自的成员,每个机器人负责自己的部分。
三个设计决策
1. 让夹具和定位器承受重量
对于大型工件,夹具同时完成两项工作:一是将工件固定在与焊炬的正确位置,二是旋转工件,使机器人无需绕行。这两项工作都必须在点燃焊炬之前完成。
首先要解决的问题是构件的定位方式——它与哪些面和孔对齐——以及定位器是否可以将每条接缝都纳入机器人的工作范围,而无需操作员在中途重新夹紧。
2. 证明焊枪可以照射到每一条接缝
对于长构件而言,焊接距离并非一个问题,而是每个焊缝都需要考虑。常见的问题在于,焊接单元能够完美地焊接大部分构件,但最后一条焊缝却位于法兰或夹具的后面,焊枪无法获得合适的角度。
有帮助的做法:在夹具设计过程中,检查每个接缝处的焊枪角度,包括焊枪本体和电缆,而不仅仅是焊枪尖端;为靠近夹具框架的接缝准备一个备用的手腕角度;并尽早决定焊枪无法触及的接缝是继续手动焊接还是重新安装夹具。
3. 合理分配工作,避免工位等待。
只有当所有机器人都在忙碌运行时,并行工作站才能发挥作用。这意味着工作站的布局要与人员流动相匹配——起重机必须能够在不干扰其他工作站的情况下装卸货物,而且任何单个操作员都不应成为多个机器人的瓶颈。
实际问题:每组缝纫工作需要多长时间,装载工作需要多长时间,一个人是否可以装载多个工位,以及成员到达的节奏是否能让工位消化。
这种布局何时适用——以及何时需要仔细审视
- 非常适合: 重复的结构构件、沿零件长度方向的长接缝、需要专用夹具的批量大小,以及重到起重机无论如何都要移动的零件。
- 进一步评估: 许多不同尺寸的构件(一个夹具可以承载多个零件编号吗?还是需要快速更换夹具?),底部接缝是单个定位器无法处理的,而且切割构件之间的公差各不相同,因此间隙会随着零件的变化而变化。
常见问题解答
这些部件需要定位器吗?还是机器人可以绕过它们?
定位器在重型零件焊接中发挥着重要作用。与让机器人爬过或钻过大型结构相比,旋转工件通常更容易、更安全,而且它还能使焊枪以干净的角度对准焊缝,而无需绕过凸缘。
一个操作员最多可以操控多少台机器人?
这取决于装载和焊接之间的时间差。如果夹具夹紧迅速,起重机负责重物吊装,那么一个人就可以在机器人焊接的同时装载和对准多个工位;如果每个部件都需要大量的手动设置,那么操作员就会成为瓶颈,而额外的机器人则只能等待。
决定这个周期走向的因素是什么?
接缝长度、定位器在接缝间需要旋转多少圈,以及各工位能否同时运行,这些因素都需要考虑。请提供标明接缝的构件图纸,以便我们进行估算。
获取布局和周期时间估算
请发送以下信息:
- 构件图纸上标明了接缝和检验尺寸
- 截面尺寸、壁厚和材料
- 变体数量以及更换频率
- 每日或每年的业务量和轮班模式
- 楼层空间和起重机布局的照片或尺寸
我们将回复您车站布局方案和运行周期估算。
发送您的零件图纸 → 或用您的语言发送电子邮件至 sales@evsrobot.com
这段视频是在合作伙伴的生产现场拍摄的。该现场的周期时间、电流和耗材数据并未公开,因此此处不予提供。