
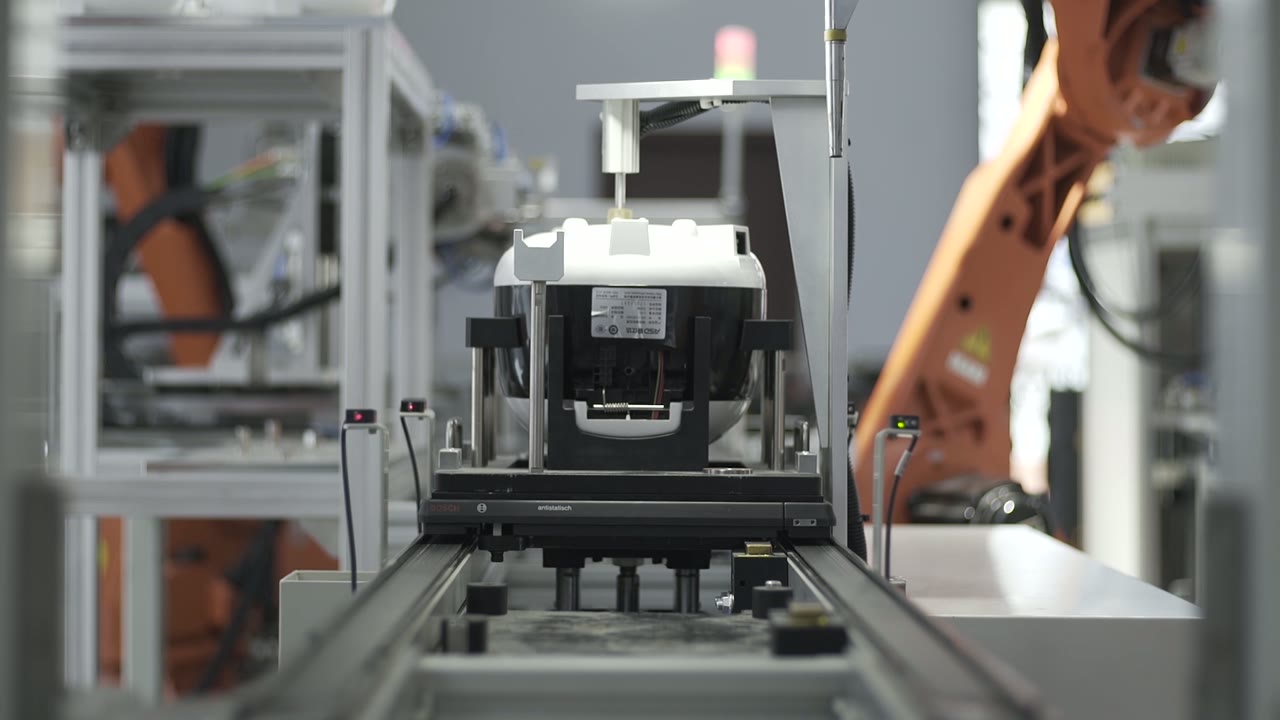
简而言之: 产品沿着直线传送带由托盘运送,依次停靠在各个工位。机器人将零件放置在机身上,压头将其压紧,驱动单元从侧面驶入并拧紧螺丝,机器人将机身翻转,安装卡扣,内胆落入到位,最后由机器人将成品装入纸箱。这样一条生产线的运行取决于三个决策:托盘在每个工位的定位方式、哪些步骤真正需要视觉辅助,以及翻转和取放操作如何融入整个循环。正在规划一条生产线? 获取布局和周期时间估算.
一目了然
| 产品 | 小型家用电器——模制外壳、内胆、盖子夹 |
| 工艺应用 | 组装、拧螺丝和包装 |
| 运输 | 直线动力输送机上的托盘 |
| 省时提效 | 每个工位配备一台机器人,外加固定式压力机和驱动单元。 |
| 零件供应 | 每站旁都有线路边巢穴 |
| 基础操作 | 取放、按压到位、侧面拧紧螺丝、翻转、最终包装 |
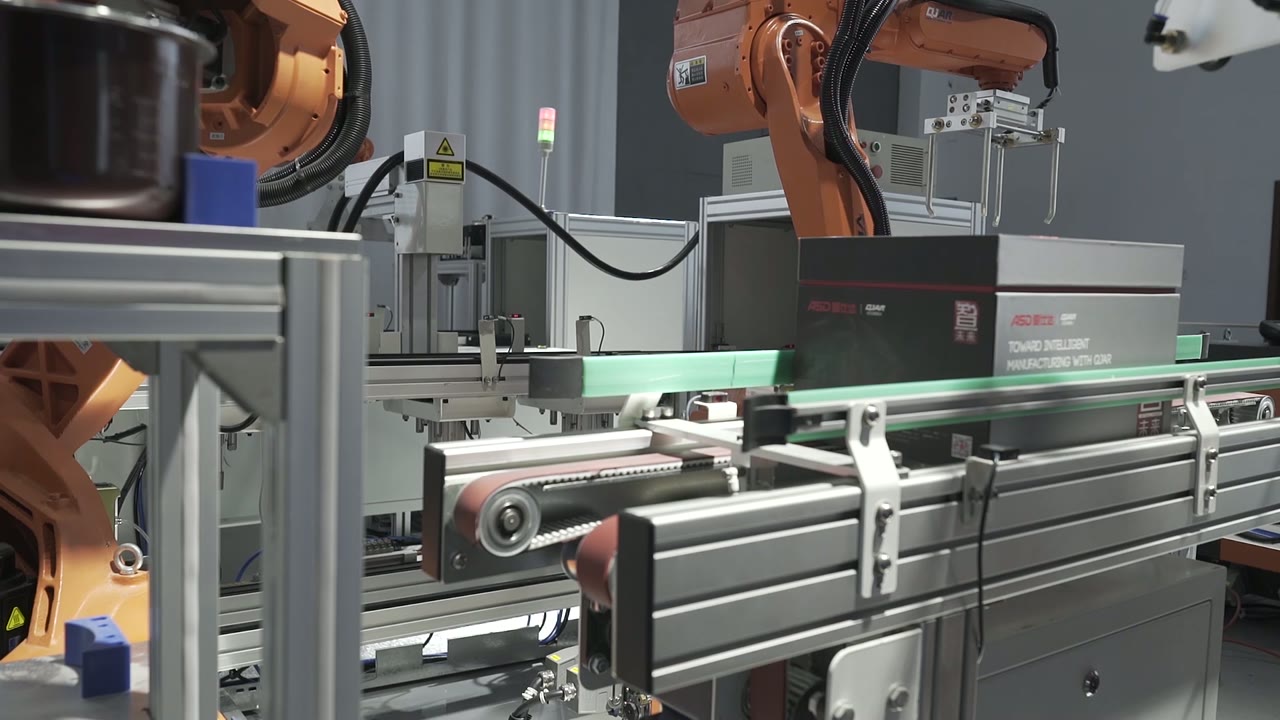
| 输出 | 成品装入纸箱并从生产线上输送下来。 |
| 测试站 | 一处停顿,装置静止不动,并连接着一根电缆。 |
这一行解决的问题
一件成品家电的制作过程包含一系列细小的操作:放置、安装、拧螺丝、翻转、卡扣、插入、测试、包装。每个步骤都很简单。难点在于如何确保每个批次、每个产品都能以完全相同的方式完成所有步骤,并且在产品变更时重新调整整个流程。
托盘生产线通过固定顺序和基准点来解决这个问题:产品在托盘上的位置确定后,后续的所有操作都以该托盘为参考。工位变成了可互换的插槽,更换产品只需更换夹具和程序,而无需重新培训人员。
线路如何运行
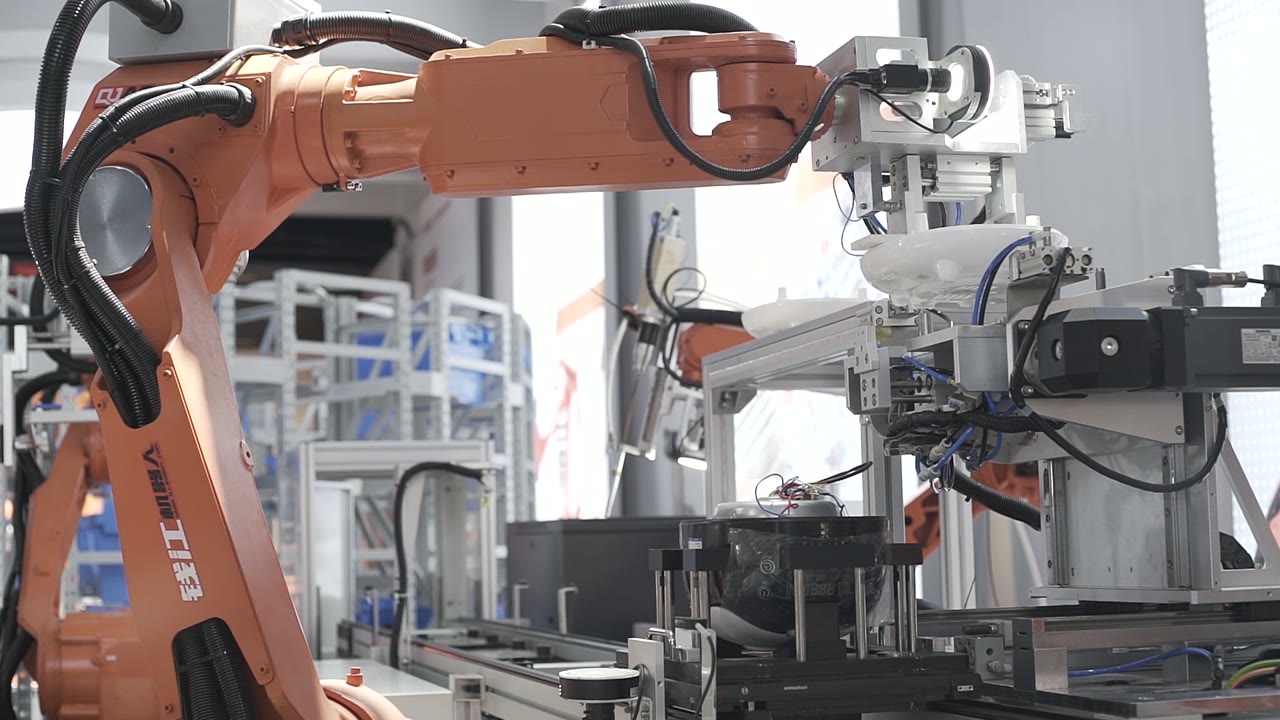
- 地点。 机器人从生产线旁的料槽中取出零件,并将其放置到托盘上的车身上。
- 座位。 压头从上方落下,将零件压紧。
- 拧紧。 在螺丝拧紧工位上,一台动力螺丝刀从侧面沿着轨道运行,进行拧紧和缩回操作。
- 指数。 托盘将设备运送到下一工位。
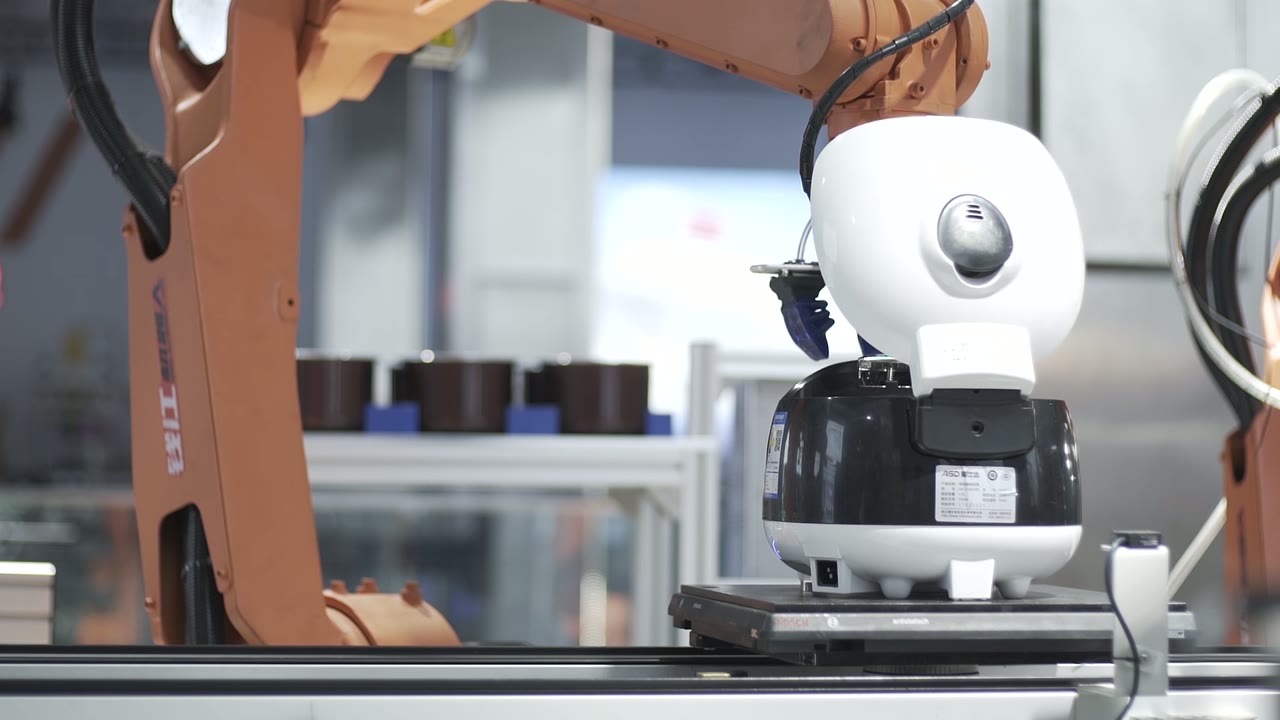
- 翻转。 机器人会在某个站点将车身翻转过来,放回托盘上,使下一个面朝上。
- 夹子。 从鸟巢中取出小型盖夹,并将其推入到位。
- 插入。 再往下看,一个机器人从一排巢穴中取出一个内胆,并将其放入巢穴中。
- 包。 最后,机器人将成品吊装到纸箱中,纸箱排队离开生产线。
三个设计决策
1. 确定托盘的定位范围,以及它不定位的范围。
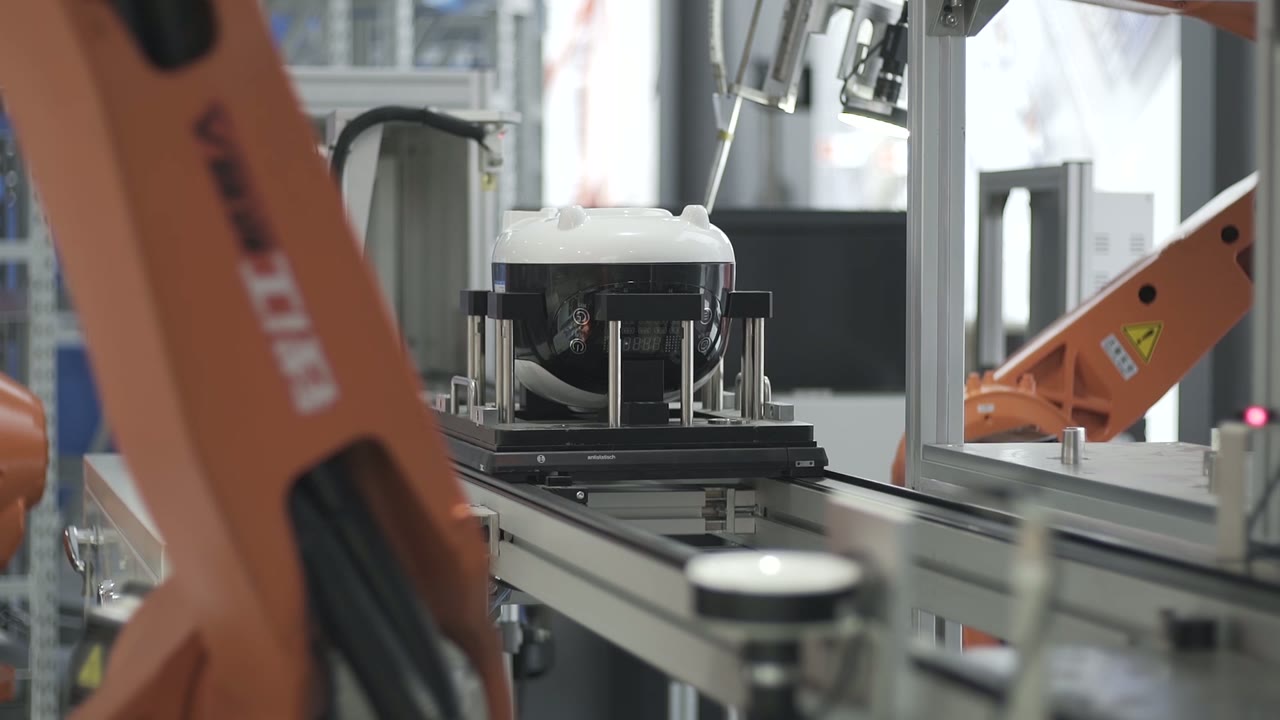
从第一个工作站之后,每个工作站都信任托盘。这种信任必须在三个方面建立:
- 产品运至托盘。 产品是如何固定的:巢状结构、销钉、夹具——以及固定后可以移动的幅度。
- 托盘运至工作站。 托盘在每个工位的停止、提升或固定方式各不相同。通常的做法是先用硬限位器停止,然后用销钉固定;该工位的精度决定了每个工位的精度。
- 归还和清洁。 托盘会反复移动,积聚碎屑并磨损。一个托盘上磨损的定位衬套会导致每20个单元中就有一个单元出现故障。
需要尽早解决的问题: 哪些工序真正需要如此严格的公差?其他工序都可以留出一定的间隙,而留出间隙的成本很低。
2. 将愿景运用到能带来实际收益的地方。
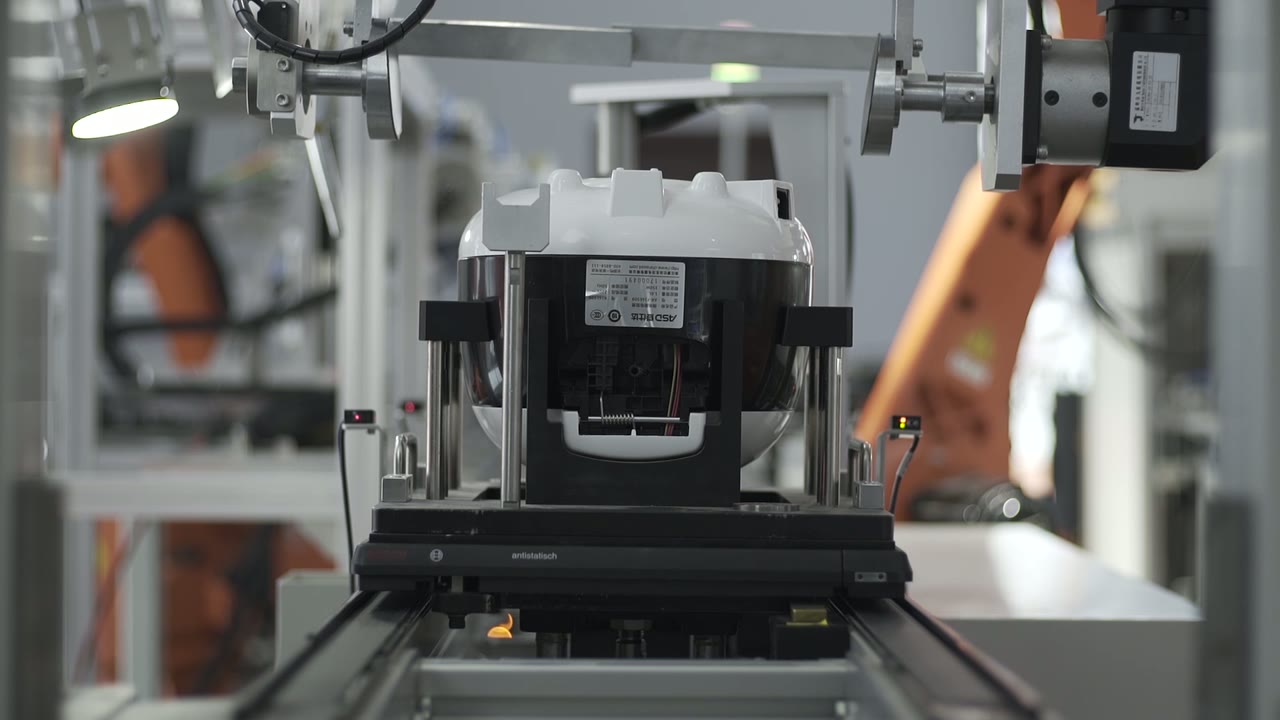
在装配线上,视觉技术在以下几个特定情况下才真正物有所值:当零件到达的位置未知时,当操作需要找到相对于基准移动的特征时,以及当必须在装配价值增加之前发现缺陷时。
如果一个好的夹具就能完成工作,那么视觉辅助的价值就大大降低了。放置在指定托盘上的零件,不需要被找到——只需要被固定住。一个有用的检验标准是:视觉辅助可以避免哪些故障?如果这些故障传递到下一个工位,会造成什么损失?
同样的逻辑也适用于验证环节。关键步骤之后的人员在场和位置检查通常物有所值;而仅仅因为站点看起来复杂就加装摄像头,通常则不然。
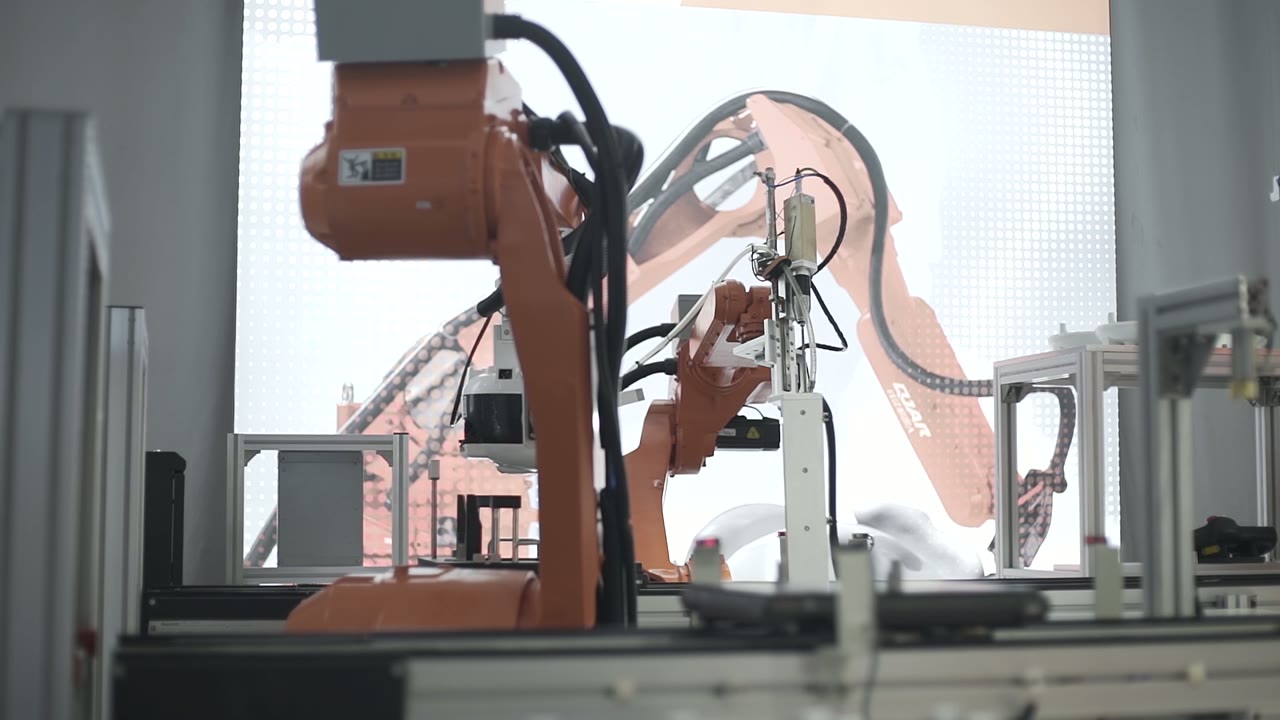
3. 平衡翻转和取放操作,以应对最慢的工作站。
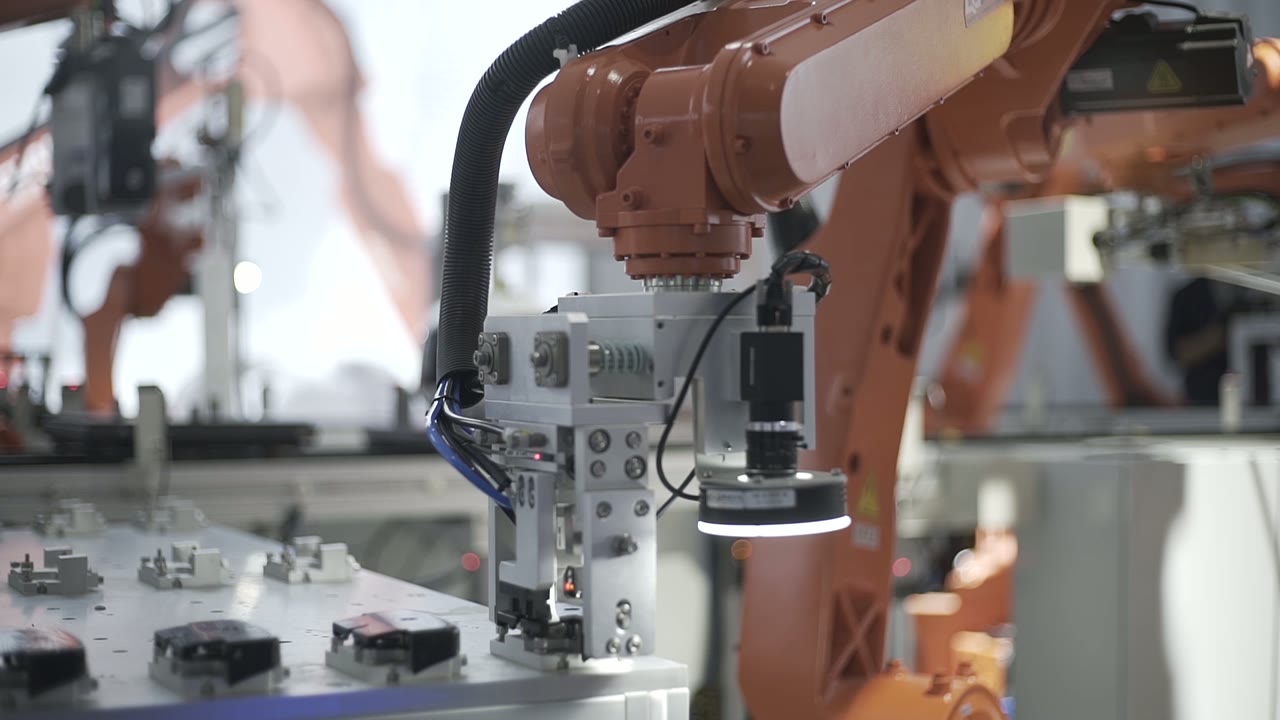
生产线的运行速度取决于其最慢的站点,而翻转和长时间的拣选放置操作则悄然成为那个最慢的站点。以下三点实用建议:
- 计算步数,而不是运算次数。 一次“简单”的翻转包括拨动、旋转、放置和返回——通常比它之前进行的螺丝固定操作时间更长。
- 合并或拆分。 一个工位上的两个短作业可以共用一台机器人;一个长作业可以分成两个工位进行,而不是减慢整条生产线的速度。
- 转换设计。 随着产品种类的增多,工位、夹具和程序也会相应增加。快速换模和单一产品选择点使得换模只需几分钟,而无需一个班次。
这种布局何时适用——以及何时需要仔细审视
- 非常适合: 稳定的产品系列,具有明确的装配顺序,产量足以证明专用工位和夹具的合理性,并且零件可以在生产线上按顺序摆放。
- 进一步评估: 许多变体有不同的组装顺序,零件批量到货,需要先进行分拣,操作仍然需要人工判断(外观检查、电缆布线),而且下一代产品改变了主要数据。
常见问题解答
为什么使用托盘而不是自由流动式传送带?
因为产品只需定位一次,每个工位都继承该位置。自由流动式运输方式适用于在人工工作台之间搬运产品;但对于机器人而言,它会将定位问题转移到每个工位。
线路通常会在哪些环节出现延误?
在单次移动距离最长的站点(通常是翻转或长距离拣选)以及换线站点,这两种情况都属于布局决策,而非机器人决策。
每个站点都需要机器人吗?
不。固定式单元——例如冲压头、轨道驱动单元——在运动轨迹始终不变的情况下,价格更低、速度更快。而当运动轨迹随部件变化,或者一个机械臂承担多项任务时,机器人才能真正发挥作用。
获取布局和周期时间估算
请发送以下信息:
- 装配图和装配顺序
- 零件清单,并注明每个零件的包装方式(嵌套、托盘、散装)
- 变体数量和转换频率
- 每日或每年的货运量、班次以及目标线路费率
- 平面图,标明可用长度以及上下游设备的位置。
我们将回复您生产线布局方案和周期时间估算。
获取布局和周期时间估算 → 或用您的语言发送电子邮件至 sales@evsrobot.com
这段视频是在合作方的生产现场拍摄的。该现场的生产线速率、工位时间和产品数据均不公开,因此此处不予提供。