
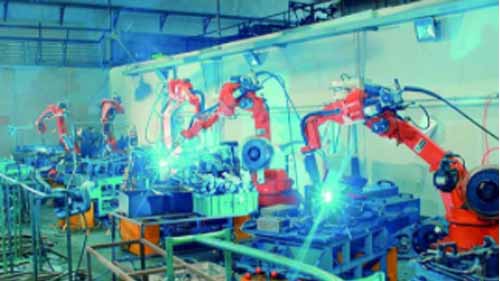
现在几乎可以找到适合您参与的任何制造过程的工业机器人。然而,诀窍在于了解哪种类型的机器人最适合完成各种任务。不幸的是,这是大多数制造商都在努力解决的问题,因为机器人技术的概念可能有些复杂。
简而言之, 工业机器人 其区别在于灵活性、覆盖范围和有效负载能力等因素。在做出选择时,这些可能是您需要根据工厂运营进行权衡的设计因素。为了帮助您为工厂做出正确的选择,这里列出了不容错过的机器人类型及其应用方式。
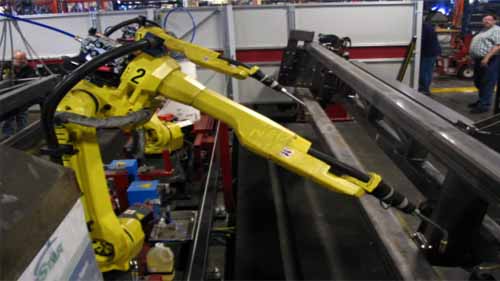
铰接式机器人
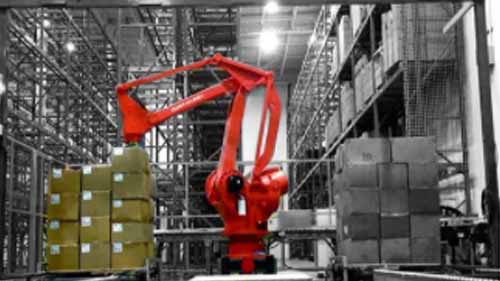
关节型机器人是由众多旋转关节组成的高度灵活的机器人。这些关节使它们能够沿着多个平面移动,因此,根据关节的数量,它们最多可以有十个轴。 6轴机器人 是目前最流行的铰接式机器人,但较新的设计已发展到 7 轴。他们的机器人手臂由安装在其内部的多个电机提供动力。
铰接式机器人具有高度的灵活性,使其成为复杂工业应用的理想选择。它们可以伸手下方、上方或俯仰和偏航来接触加工机器中的物体,并像人手一样完成不同的任务。通过使用与任务相对应的不同臂端工具,可以进一步增强这一点。
此外,市场上的优质关节型机器人具有管理良好的电线、入口保护和密封接头。因此,它们适合在高湿度、高热量和洁净室工业过程中应用。由于其灵活性,它们还可以根据您的工厂空间的理想情况以多种方式安装
优点(Pros)
- 高度的灵活性
- 可以执行复杂的任务
- 多种安装方式,适应不同工业流程
缺点(Cons)
- 由于它们的重量和多个关节,它们可能会变慢
- 它们是昂贵的
推荐应用
您可以利用铰接式机器人的灵活性来自动化操作,例如:
- 机器维护
- 包装产品
- 产品检验
- 产品组装
SCARA机器人

SCARA 机器人是一种选择性顺应性铰接式机器人臂。该缩写词是指其灵活性有限,可以沿 X 轴和 Y 轴移动,但在 Z 轴上是刚性的。这意味着 SCARA 机器人手臂可以左、右、前后移动。它在 Z 轴上的刚性意味着它也可以在固定轴上垂直移动。由于工作范围小且尺寸紧凑,SCARA 机器人速度相当快。
正是这些设计规定使得 SCARA机器人 适用于小型零件的工业装配。例如,在制造电路板时,SCARA 机器人可以通过编程从托盘中拾取微型零件并将其插入电路板上。除了组装之外,它们还可以应用于需要在两个平行平面之间转移物体的重复性任务。
优点(Pros)
- 紧凑的工作范围
- 他们工作速度很快
- 它们具有高精度和重复性
缺点(Cons)
- 它们的有效负载能力通常较低
- 灵活性有限导致应用可能性有限
推荐应用
- 产品零件组装
- 产品检验
- 取放
台达机器人
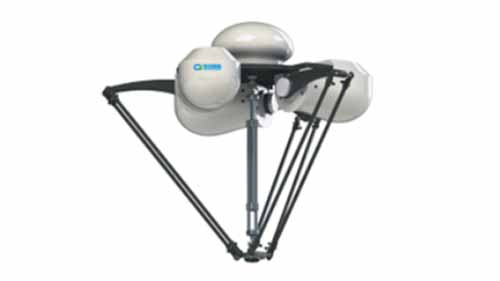
Delta 机器人由安装在固定底座上的 3 个平行机械臂组成。机械臂具有棱柱形关节和旋转关节,由安装在底座内的 3 个电机提供动力。这种设计为 Delta 机器人的手臂增加了稳定性,但只允许它们在 X 和 Y 轴上灵活。然而,由于电机安装在底座而不是手臂上,手臂很轻,因此 Delta 机器人速度非常快。
设计 德尔塔机器人 要求将它们安装在头顶上,以便机器人手臂向下悬挂。这使它们成为在线工业功能(例如在传送带上对产品进行分类)的良好候选者。它们还可以通过传感器或视觉系统等附加组件进行创新定制,以提高其准确性和整体性能。
优点(Pros)
- 高速运转
- 紧凑的工作范围
- 精度高
缺点(Cons)
- 他们的影响力有限
- 灵活性有限
- 它们只能处理较小的有效载荷
笛卡尔机器人
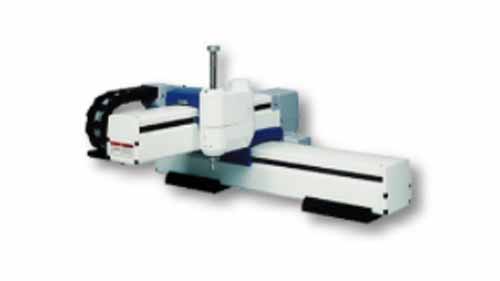
资料来源:processsolutions.com
笛卡尔机器人占据一个立方体的工作范围。它们在现场组装,并且可以进行定制以适应特定的应用。它们由 3 个或更多相互垂直放置的线性执行器组成。因此,笛卡尔机器人一次只能沿一个轴移动。
笛卡尔机器人可以垂直、水平或头顶安装。然而,当它安装在头顶上时,它被称为龙门机器人,尽管它的功能基本上保持不变。也是在这个安装阶段,设置了行程长度和操作速度等定制细节。
与铰接式机器人不同,直角坐标机器人只能实现有限的机动。例如,他们无法伸手去拿零件并转动它们。他们的编程同样可能很复杂,但您可以探索预先编程的模型或 单独的编程工具.
优点(Pros)
- 多种安装可能性
- 精度高
- 它们可以定制以匹配特定任务
缺点(Cons)
- 安装和编程可能很复杂
- 一次只能移动一个轴
- 复杂性可能使小规模公司无法使用
推荐应用
- 3D印刷
- 挑选并放置任务
- 产品检验
极地机器人
来源:prezi.com
极地机器人由 4 个主要部分组成;一个旋转底座,一个仰角枢轴,一个可以像望远镜一样伸缩的臂,以及一个伸缩臂。它用于简单的任务,因为它不仅可以延伸到机器人底座周围的区域。它可以沿着 XYZ 轴移动,但机器人手臂可以到达的点取决于它可以从机器人底座延伸多远。
极地机器人的工作角是球面的。它可以安装在工厂车间或桌面上,具体取决于其尺寸和所执行的任务。由于其手臂的结构及其缩回运动,极地机器人在不需要大量运动或高重复性的操作中表现更好。
优点(Pros)
- 极地机器人的手臂可以在物体上方和下方移动
- 它们可以覆盖重要的工作范围
缺点(Cons)
- 准确度和重复性低
- 他们相对较慢
- 它们的应用范围有限
推荐应用
- 点焊
- 钻探
- 压铸
注塑
圆柱机器人
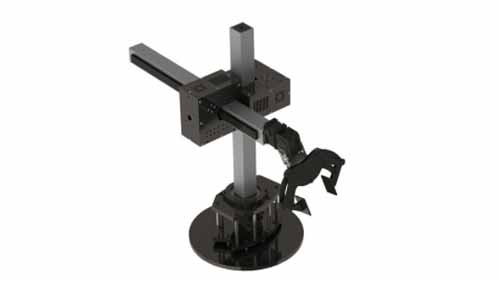
资料来源:pishrobot.com
圆柱形机器人的结构是由使用旋转关节安装在底座上的旋转轴组成。转轴还垂直连接有机器人手臂,机器人手臂可以沿着转轴伸缩和垂直移动。
这种紧凑的设计使圆柱形机器人成为工厂占地面积不大的小型工厂的不错选择。由于旋转轴又沿着 360° 平面移动机器人手臂,它们还覆盖了相当大的圆柱形工作范围。也就是说,圆柱形机器人的运动受到限制,因为它的手臂缺乏灵活性。随后,只有少数工业流程可以应用它。
优点(Pros)
- 它们可以覆盖 360° 的工作范围
- 更大的设计可以处理更大的有效载荷
- 结构紧凑,占用空间小
缺点(Cons)
- 灵活性有限
- 有限的应用
- 准确度和重复性低
推荐应用
- 装卸机
- 铸造应用
- 压铸
协作机器人
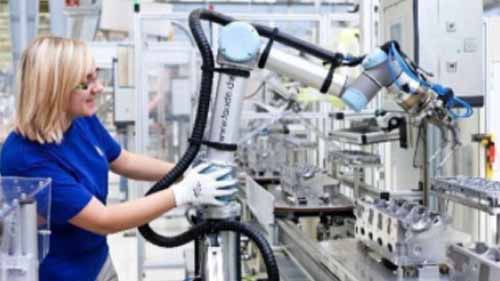
来源:Pinterest
机器人虽然给人类带来无限好处 制造业 还可能带来各种风险。在工厂运营中更是如此,他们必须与人类工人在同一空间工作。它们的“盲目”动作常常会导致工作人员受伤,甚至导致不同机器人之间发生碰撞。
此外,工业机器人的最初设计似乎只是设想机器人在没有人类输入的情况下工作。因此,它们的边缘明显锋利,总体而言,它们的设计并不是特别人性化。然而,研究证明,制造过程可以通过结合人类劳动力和机器人能力的不同优势而受益匪浅。
协作机器人的概念旨在解决这些困境。根据定义,协作机器人是在安全性和操作方面都更加人性化的机器人。因此,这种协作机器人不一定是由它们有多少个轴来定义的,而是由它们与人类合作的能力来定义的。
协作机器人的主要特点包括:
圆边——边缘经过打磨,有些甚至采用塑料包裹。这可以减少工人在与机器人一起工作时意外撞到机器人而造成的伤害。
运动传感器——协作机器人的机械臂配备运动传感器,可检测其工作范围内是否存在人员或障碍物。传感器可以根据障碍物的距离触发机械臂减速或停止。
噪音更低——高分贝的噪音会损害人类的听力。为了确保工作人员和机器人能够安全地协同工作,协作设计机器人的设计理念是尽可能降低噪音。
优点(Pros)
- 它们比其他机器人更安全
- 他们通过利用人类和机器人的能力为工厂提供更多价值
- 低噪音设计特点普遍改善工厂车间环境
- 它们结构紧凑
缺点(Cons)
- 考虑到额外的功能,它们可能会很昂贵
结语
每种类型的工业机器人都针对不同的应用提供了一套解决方案。当您更清楚地了解它们的工作原理时,就可以更轻松地确定哪些最适合您工厂的需求。也就是说,您获得的工作产出的质量只会与您投资的机器人的质量一样好。因此,最重要的是,目标是 工业机器人制造商 使用优质投入并提供创新解决方案。