
介绍
在二十一世纪动态且不断变化的制造环境中,自主自动化的实施成为一项开创性的进步,大大提高了许多行业的生产力、准确性和效率。 六轴机器人 选择和放置机器人已成为各种机器人技术中的杰出人物,因为它们具有针对特定工业应用进行定制的独特功能。本文对此进行了对比分析 拾放机器人 和 六轴机器人 以帮助制造商确定哪种机器人解决方案最能满足其操作要求和目标。通过使用 QJR20-1600 六轴协作机器人和 R12-135S 六轴协作机器人作为案例研究,我们进行调查以确定哪种机器人解决方案最适合您的特定应用。
六轴机器人的理解
六轴机器人的多用途性质
六轴机器人ICS 以其六个自由度而著称,在广泛的运动范围内提供了卓越的适应性和多功能性。这种特殊的能力使他们能够以卓越的准确性和有效性执行复杂的职责,例如焊接、喷漆、装配和材料管理。所展现的多功能性 六轴机器人ICS 使它们成为当今自动化制造过程中不可或缺的组成部分。
R12-135S 协作机器人简介
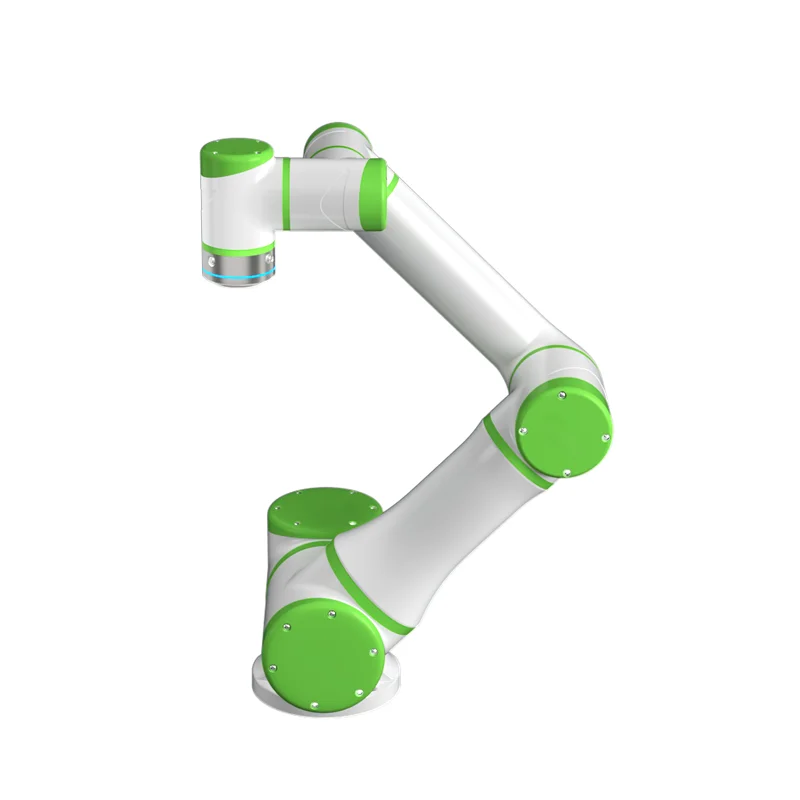
有效负载 12 公斤,到达距离 1300 毫米, R12-135S 六轴协作机器人 体现了专业能力 拾放机器人。该机器人专门设计用于在人机交互有利的合作环境中运行,有效提高了安全性和生产率。由于其紧凑的设计和高可靠性,它是需要敏捷性和精确性的有限空间操作的理想选择,例如码垛、搬运和弧焊。
制造优势
通过实施以下措施,制造流程发生了根本性转变 六轴机器人ICS,它在速度、质量和操作适应性方面提供了显着的增强。 QJR20-1600 的使用说明了如何 六轴机器人 可以通过将复杂和精确的运动所需的灵巧性与高有效载荷能力相结合来增强制造能力。由于这种品质的结合, 六轴机器人 非常适合希望实现复杂操作自动化并同时提高准确性或生产率的行业。
研究拾放机器人
将我们的注意力从一般适用性转移 六轴机器人 针对选择和放置机器人的特定领域,提出了一种有针对性的自动化方法,特别是对于需要快速、重复运动的操作。在装配线、物料搬运和包装等快速准确定位物品的应用中,这些机器人的设计考虑了效率和精度。
QJR20-1600 的检查
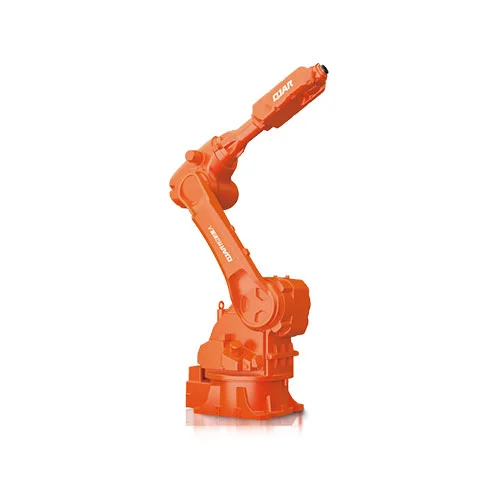
此 取放机器人 QJR20-1600 作为固有复杂功能的例证 取放机器人 技术。该机器人具有 1668 毫米的出色到达距离和 20 公斤的有效负载,专为高速运行而设计,具有 ±0.05 毫米的出色重复定位精度。该机器人具有多种功能,包括码垛、搬运、激光切割和喷洒,展示了其广泛的功能。值得注意的是,QJR20-1600是首款获得国家认证的具有防爆功能的洒水机器人,证明了其适用于危险环境。
取放机器人的积极方面
拾取和放置机器人,例如 R12-135S,其特点是能够通过最大限度地减少人为错误和延长周期时间来优化制造流程。其轻质结构和在有限空间内运行的能力相结合,可以在不同的制造环境中实现多种实施。此外,R12-135S 等机器人系统的协作特性将人类劳动者从重复和危险的职责中解放出来,从而将人力资本重新分配到制造生态系统中更复杂和更令人满意的位置。
比较检验
重要的区别和需要考虑的因素
在选择选择机器人和放置机器人之间做出决定时 六轴机器人,一些关键的考虑因素开始发挥作用。以QJR20-1600为例, 六轴机器人 提供广泛的运动范围和强大的有效负载能力,使它们非常适合需要相当大的适应性和鲁棒性的复杂任务。相反,选择和放置机器人(例如 R12-135S 协作机器人)在需要极高准确性和灵活性的重复性高速任务中表现出卓越的性能。
应用的具体要求,例如任务的复杂性、所处理材料的重量以及人机协作的必要性,应该指导在这两类机器人之间的选择。此外,预算限制、实施环境和可用空间量也是影响机器人系统选择的关键因素。
加速度和准确性
两者都有 六轴机器人 选择和放置机器人表现出卓越的速度和准确性,其针对特定任务的优化可以极大地影响其适用性。 QJR0.05-20 的重复定位精度为 ±1600mm,非常适合精度要求较高的应用。相反,R12-135S 具有协作功能和 ±0.02mm 的重复定位精度,非常适合需要快速操作和亲密人机交互的任务。
工业机器人在纸箱处理中的应用:案例研究
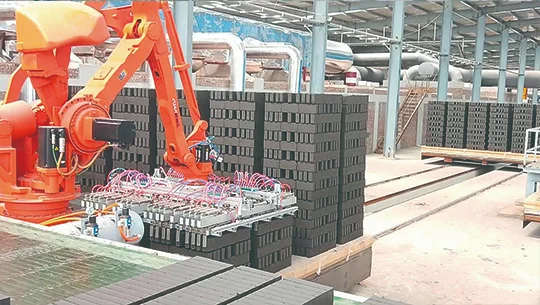
六轴协同作业实例 取放机器人ICS 是 纸箱处理程序。在这种特殊情况下,拆箱是纸箱的职责 六轴机器人,而产品的码垛则由选择和放置机器人负责。本案例研究说明了不同类型机器人的利用如何协同提高制造过程的效率和能力。
结果和见解
在纸箱处理过程中使用两种类型的机器人凸显了为每项任务分配适当的机器人的重要性。的多功能性 六轴机器人 使其能够容纳不同尺寸和形状的纸箱,而选择和放置机器人的速度和准确性保证了产品快速、准确的码垛。机器人之间的这种协作体现了机器人自动化彻底改变制造流程的能力,不仅简化了工作流程,还减轻了人类劳动者的身体负担。
为您的应用选择合适的选项
评估您的需求
确定最佳的机器人解决方案需要对制造过程进行详尽的评估。考虑需要自动化的特定职责、产品的有形属性以及制造设施的配置。在涉及涉及多个自由度或重型部件操纵的复杂任务的情况下, 六轴机器人 例如 QJR20-1600 可能是最合适的选择。 A 取放机器人,例如 R12-135S,在协作环境中执行重复性高速任务时可以提供最大的优势。
适应和实施
自主自动化实施的有效性取决于其他考虑因素,包括无缝集成、可扩展性以及对不断变化的需求的适应性。比较六轴和 拾放机器人,需要考虑的其他因素包括人员培训、维护需求以及升级机器人系统以适应新任务或产品的可行性。
结语
之间的选择 拾放机器人 和 六轴机器人 是一种战略决策,可以对制造过程的有效性、产量和灵活性产生重大影响,而不仅仅是个人偏好的问题。利用每种机器人类型的独特功能并对应用的特定要求进行全面评估,制造商可以有效地利用机器人自动化的全部潜力,以实现其运营目标。通过利用适当的机器人解决方案——无论是其适应性和鲁棒性 六轴机器人 或速度和准确性 拾放机器人——制造业将继续发展,以促进创新、简化生产流程,并在竞争日益激烈的环境中增强人力。
制造商拥抱机器人自动化的好处的旅程始于对其操作要求的明确理解和对适当技术投资的坚定奉献。通过考虑此分析中提出的建议和见解,您将更接近于为您的特定应用确定最合适的自动化解决方案。这将保证未来在动态制造领域中提高效率、卓越性和竞争力。