
移动夹具以避开焊枪属于夹具变更,而不仅仅是路径修正。在批准此操作之前,应比较代表性零件的放置位置、夹紧时的反应以及不焊接时松开夹具后的情况。然后再检查实际焊枪路径。此顺序有助于区分夹具固定问题和焊接后才出现的变化。
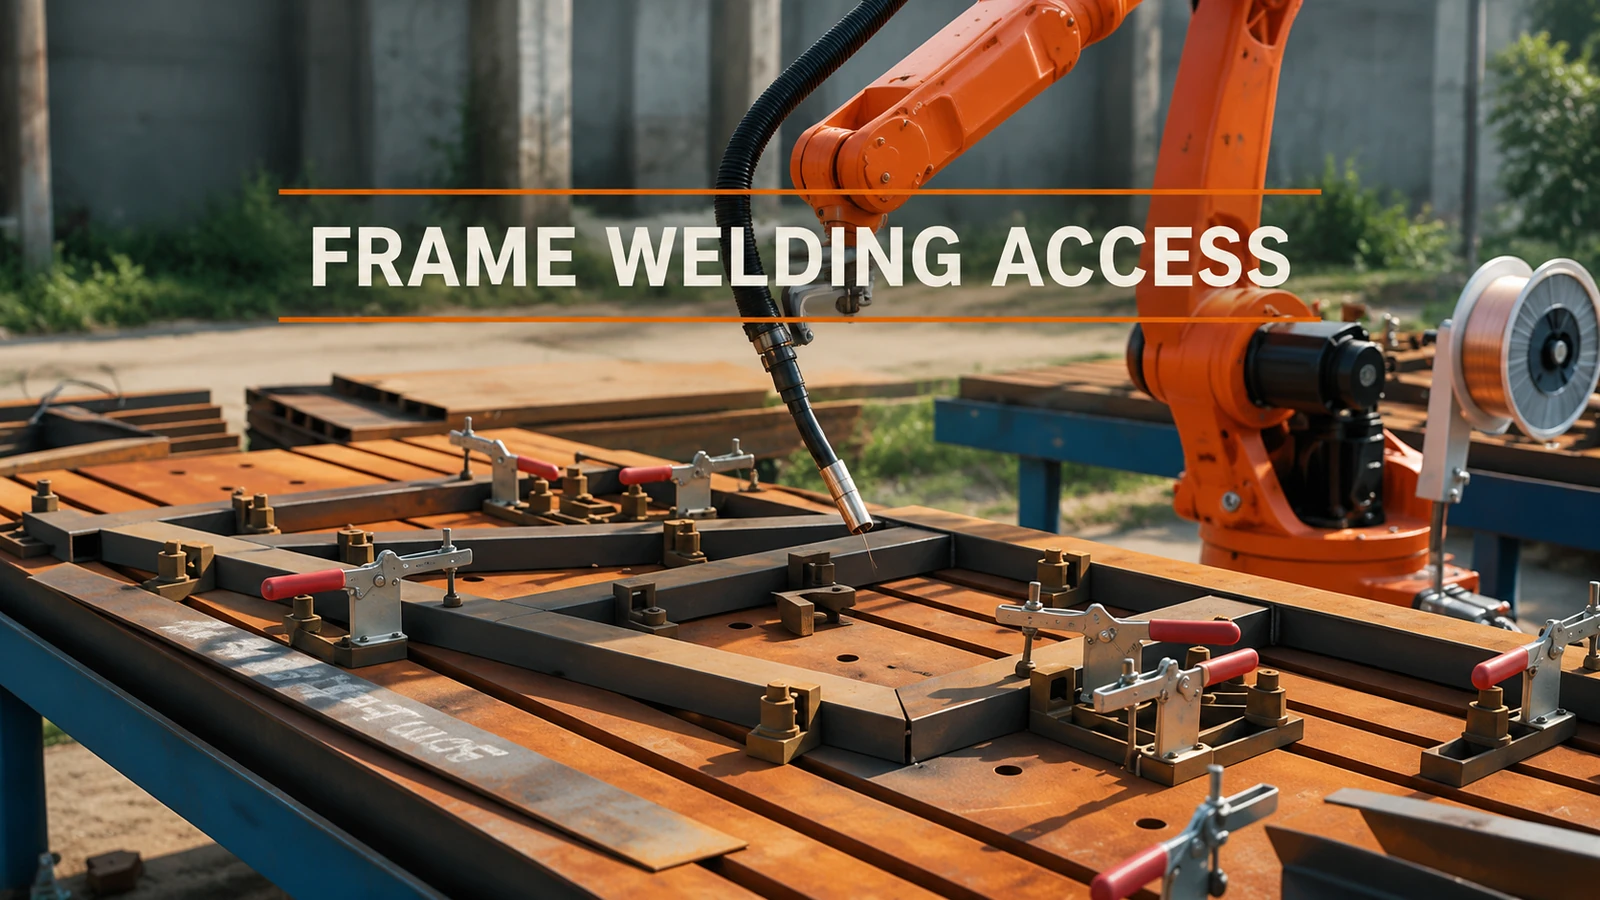
此应用示例展示了一台橙色机器人正在长工作台上对一个矩形工件进行弧焊,工件周围用红色夹具固定。对于此类夹具的改进方案,关键的审批问题是:新的夹具布置方案能否在保证工件定位不变的同时,提供所需的工作空间。
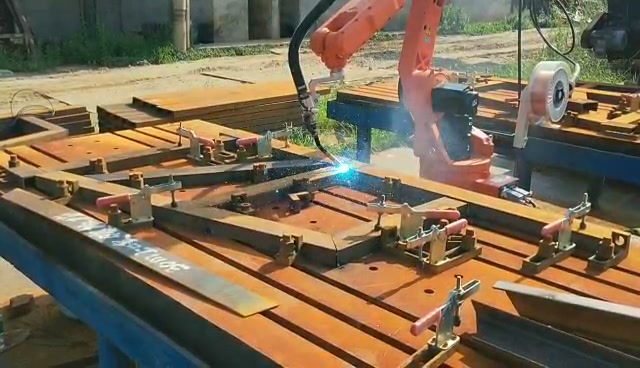
EN 主影片 00:24 — 枪位于夹紧矩形部件的连接处。
记录重新定位后的夹具仍然需要执行的操作
在照片或夹具图纸上,标出原始焊盘位置、拟定位置以及下方的支撑结构。将用于确定零件位置的定位触点与固定零件的夹具分开标出。
新的垫片应该向合适的支撑点或定位点按压,而不是弯曲未支撑的跨度。将其远离枪支也可能导致其远离支撑点。加大力度试图消除可见的缝隙可能会掩盖安装问题,而不是解决问题。
记录预期的进货零件状态以及必须保持原位的连接或安装特征。变更前后务必使用相同的参考信息。否则,不同的测量设置可能会被误认为是夹具改进。
在形成电弧之前,比较冷态。
根据建议的方案,进行受控的非焊接试验,并记录以下步骤。请遵循产品既定标准;切勿随意设定通用的间隙或位移限制。
| 州 | 与上述参考文献相比,需要观察哪些内容 | 什么担忧会引导你去审视 |
|---|---|---|
| 部件就位,夹具打开 | 与预定支撑件和定位件的接触;接头的位置 | 来料状况、就位路径或受阻接触 |
| 夹具已关闭 | 参考是否保留;接头、支撑接触或零件形状的变化 | 垫片位置、其下方支撑以及施加的固定作用 |
| 夹具已松开,但仍未焊接 | 零件是否恢复原状或保持改变后的形状;是否可以正常拆卸 | 与夹紧相关的运动和加载/释放顺序 |
使用具有代表性的来料零件重复此比较,包括夹具预期可接受的各种偏差。一个特别笔直的标准零件可能会忽略下一批零件装载时出现的问题。
如果在冷试过程中已经出现移动或弯曲,则首先进行接触、支撑和夹紧。改变焊接顺序无法解释在电弧出现之前发生的移动。在调整其他变量之前,请记录观察结果。
核实枪支运输路线与实际持有国之间的联系
一旦就位和保持操作均符合要求,请使用完整的预定枪型范围检查进给、沿接头移动和退出过程。包括各个接头之间的移动。能够避开敞开式夹具的路径可能无法避开闭合式夹具。
如果方案在执行过程中打开了夹具,则应记录哪些因素会继续定位并保持组件在该状态下。应将其视为一个独立的检查装置,而不是在模型中暂时隐藏夹具。受控路径检查应使用相应的物理夹具状态。
焊接试验应与冷验收分开进行。
冷态检查完成后,进行相关的焊接试验,并在发布后使用相同的参考标准检查所需特征。如果冷态顺序合格但焊接组件存在差异,则需同时检查装配顺序、固定顺序和焊接条件。对比结果可以帮助团队了解变化最初出现的位置,但并不能确定具体原因。
一份可操作的变更记录将夹具的修改与其冷态观察结果、检查过的焊枪路径以及后续的焊接样品关联起来。对于工程价值评估工具(EVST)的讨论,请提供夹具修改前后的照片、支撑位置以及必须保持原位的特征。这比仅仅提出“为焊枪腾出空间”这样的不明确要求更有意义。