
如果杯体形状一致,且所需的表面处理能够重复使用既定的夹具和喷涂路径,那么机器人喷涂值得进行代表性试验。但如果频繁改变形状、需要保护的区域或涂层准备工作,导致无法重复使用,那么手动喷涂仍然是一个合理的选择。应在相同的验收标准下比较整批涂料,而不仅仅是比较喷枪的喷涂时间。
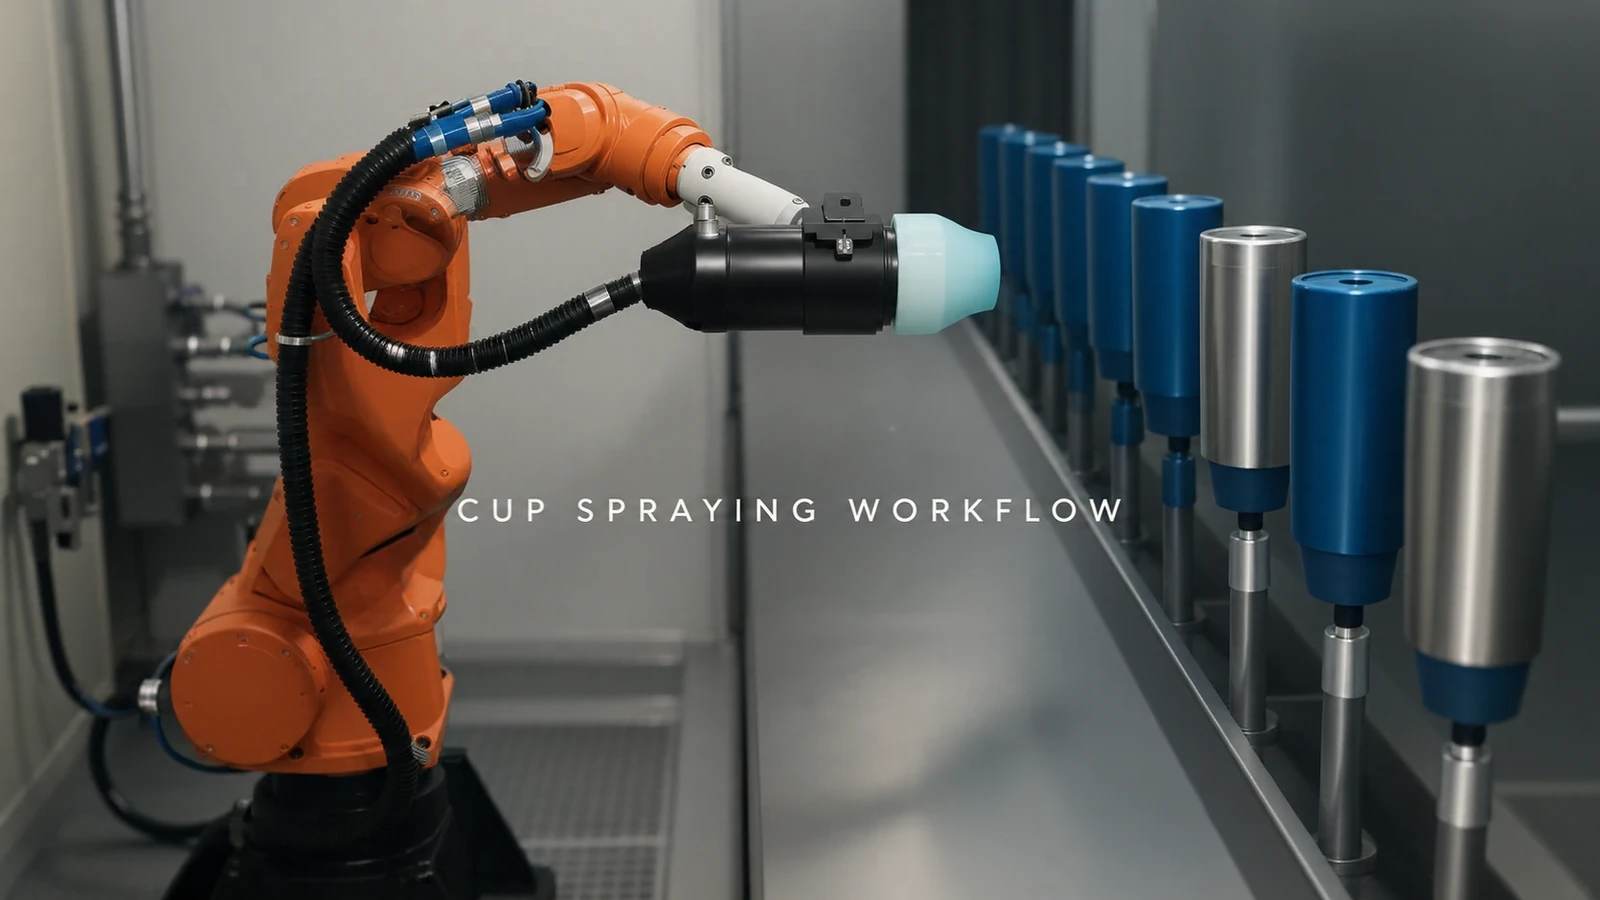
应用演示视频显示,一个橙色机器人移动着喷头,喷洒在一排竖立的杯状或圆柱状零件前。这些零件的外表面呈蓝色。对于生产决策而言,关键问题在于哪些准备工作需要在目标产品系列中重复进行,哪些则需要改进。
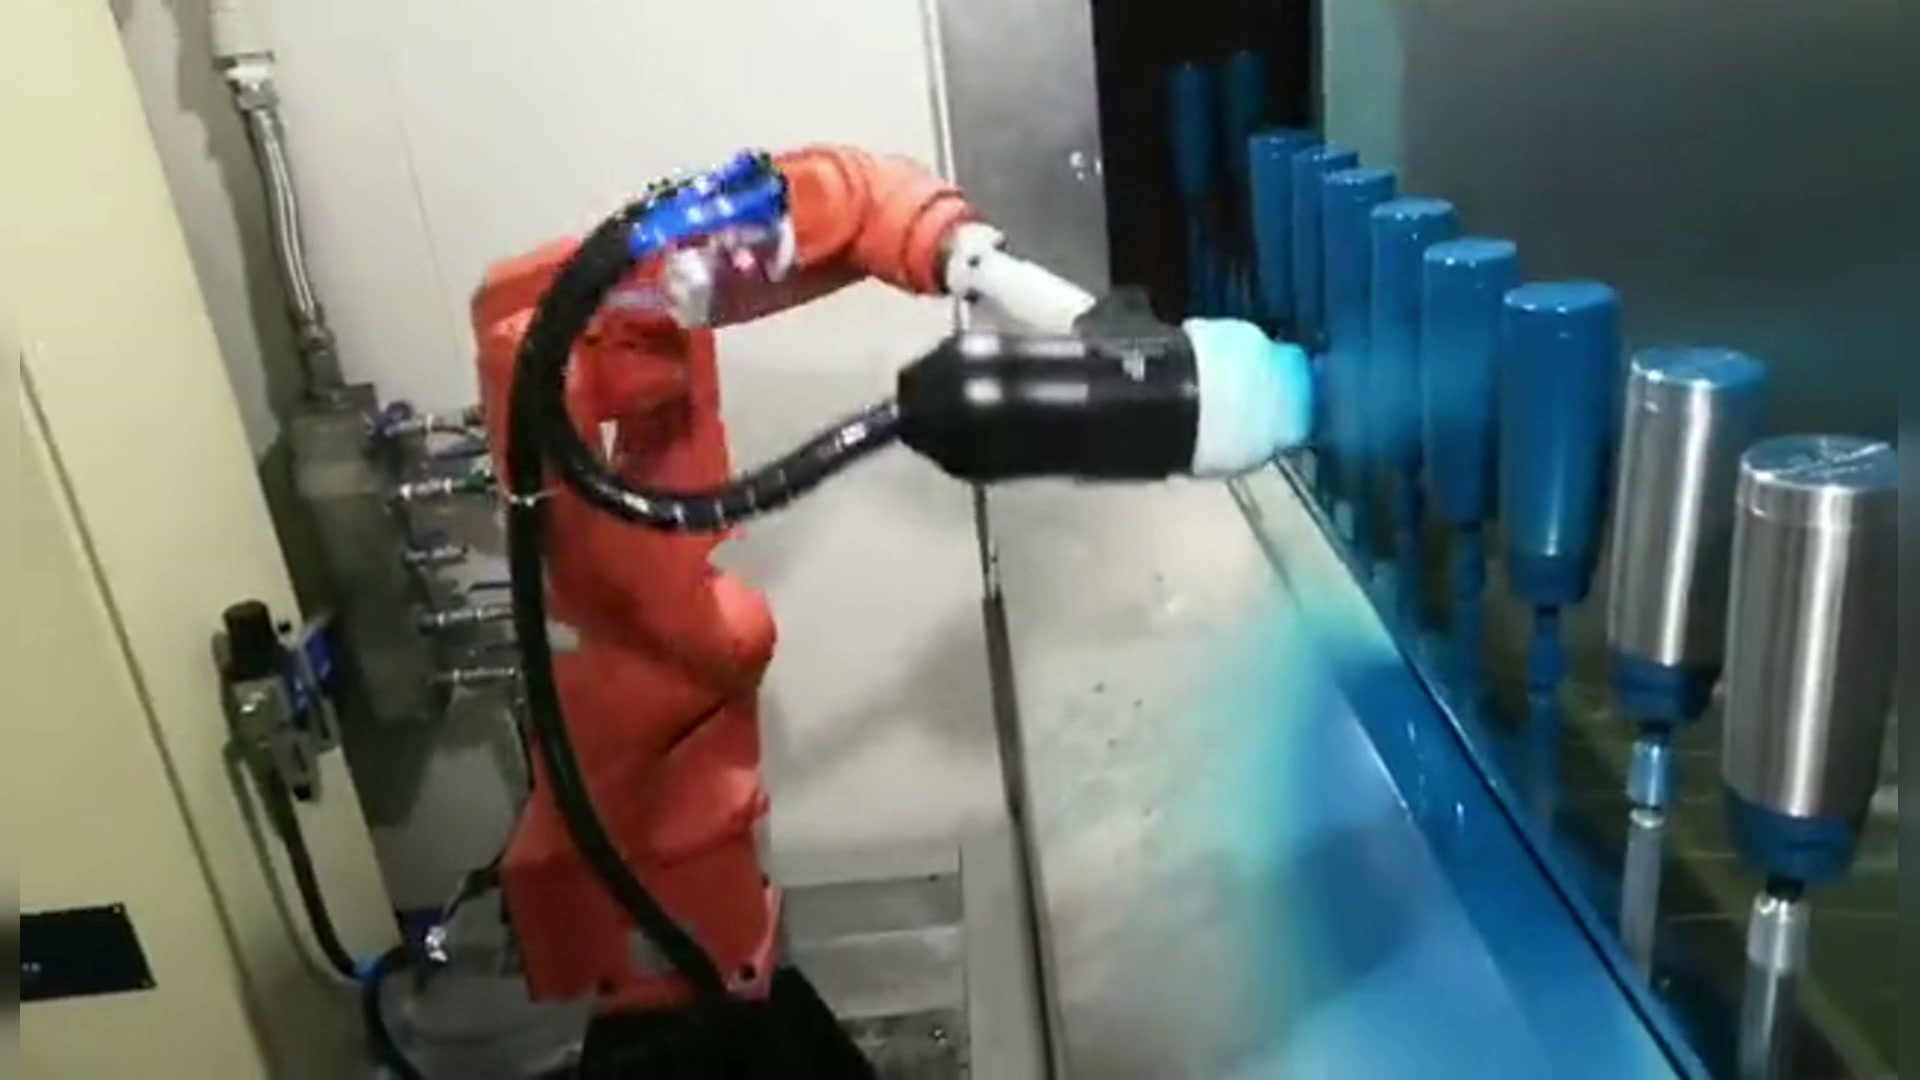
EN 主影片 00:14 — 机器人喷头位于直立圆柱形部件的前面。
在分割工作面之前,先确定曲面。
标记需要涂层的区域以及任何必须保持保护的区域。根据产品的不同,边缘、底部、螺纹或配合面可能需要与可见外壁不同的处理方式。请明确说明实际要求,不要想当然地认为外观相似的杯子需要相同的处理方法。
确定试件的评判标准:包括指定的涂层检查项目、相关的外观条件以及受保护的特征。人工喷涂和机器人喷涂的样品均应采用相同的标准。不能因为一种喷涂方式耗时更短就给予好评,而另一种方式却被要求进行额外的遮蔽、修补或检查。
寻找可重复使用的展示方式,而不仅仅是类似的圆柱体。
根据零件在夹具中的位置、刀具可触及的范围以及哪些表面必须避开夹具,对零件进行分组。如果夹持点或保护区域发生变化,即使外径相似,也不一定能形成可重复使用的夹具。
高度或轮廓的变化会改变喷枪与工件表面之间的相对路径。自动喷涂器引导系统会将这种相对距离以及喷涂与工件的协调性视为工艺设置。因此,应使用实际的喷涂器设置对已示教的机器人路径进行测试,而不应仅仅因为两个部件都称为“杯”就将其在不同版本之间直接套用。
如果一个系列可以采用相同的定位方法,并且只需要特定的配方或夹具调整,那么它就适合进行自动化试验。如果每个订单都需要新的夹具、遮罩布置和布线路径,那么在选择第一个系列之前,应该比较一下准备工作量。
统计一下机器人周围还剩下的工作岗位。
记录负责装卸零件、进行防护、准备涂装设备、在需要时更换涂料、清洁选定的涂装工具以及检查成品的人员。自动喷枪操作并不能取代这些任务。其具体方法和频率取决于所选涂料和设备。
对于手动喷涂,还应包括相应的设置、操作和收尾工作。比较相同批次大小、不同混合比例和初始条件的情况。将一次性调试任务与每次订单重复的准备工作分开,以免试运行中看似乐观的动作演示掩盖了反复出现的换型工作。
这种划分也明确了自动化的目标。例如,一个项目可能将重复的枪支运动交给机器人完成,同时保留人工装弹和检查。应该直接说明项目范围,而不是假设安装机器人就能使整个工作站无人值守。
选择可能改变决定的试验
选择一些具有代表性的杯体,以挑战既定的通用设置:例如高度或轮廓的变化、难以处理的保护区域或不同的夹持接触方式。加工后观察所需的表面和特征,然后执行计划的换型操作,并记录需要修改或清洁的内容。
如果可接受的表面能够以可重复使用的方式复制,并且换型操作也易于管理,那么机器人化生产路线就具有更清晰的生产基础。如果制备过程中的变更频繁,或者拟定的夹具无法保持所需的表面形状,则应调整分组,或者在探索其他初步应用方案的同时,保留合适的手工操作。
EVST(环境效益测试测试)讨论可以从杯子变体的照片入手,照片应包含涂层标记、保护区域、电流保持装置以及常用的批次/换型模式。这些细节有助于确定有效的测试方案,避免仅凭拍摄的照片就臆造出节省成本、周期时间或涂层效果。