
机械臂是上世纪最先进的发明之一。自动化改变了制造的方式,而在这场革命的核心,机器人手臂发挥着最大的作用。
有不同类型的 机械臂,每个设计用于处理特定类型的工作。我们将探索传统机械臂的运作方式、其背后的机制以及不同部件如何组合形成一个完整的结构。
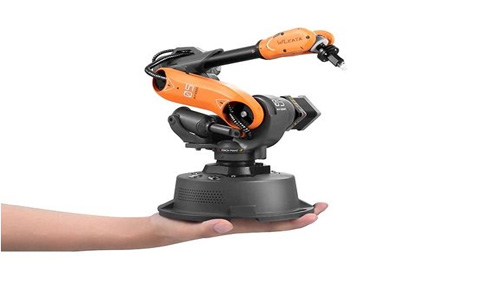
控制器: 这是机械臂的大脑。它是保存控制整个机器人程序的处理器。该程序由技术人员创建并输入控制器,并且根据其先进程度,某些处理器(例如计算机上的处理器) EVST 臂 是自主的。一旦他们被编程,他们就会自己处理剩下的工作。控制器可以很复杂,例如重型制造中的控制器,也可以很简单,例如操纵杆中的控制器。
手臂: 这些是机械臂的主要部分,它们占据了最大的空间。机械臂由三部分组成:手腕、肘部和肩膀。所有这些都被设计为关节,使手臂具有一定的灵活性,可以在任何方向上自由移动。它可以向前、向后、向上、向下移动,甚至可以旋转。这三个部分相互协同工作,以确保机器能够处理其设计任务。
末端执行器: 这是类似于手指的部分,在大多数情况下,它以两个爪子的形式出现。它是机械臂的一部分,负责通过抓取、拉动、举起和放下来完成实际工作。它们根据命令打开和关闭,有时非常坚固,足以举起比整个手臂本身还大的重物。末端执行器具有高度的灵活性,它们可以向任意方向移动并同时旋转。
驱动器: 这些电机为机器人手臂的每个部分提供运动。它们位于关节之间,并且彼此独立地以不同的速度移动,以按照控制器的指示沿任何方向推动手臂。他们依靠皮带根据需要快速或缓慢地移动零件。
传感器: 这些是机械臂的高级部件,负责确定机器人周围的空间。 机器人传感器 能够检测附近是否有障碍物,并将其转发回控制器的信息使机械臂避免碰撞。这就是机械臂能够相互协作以及近距离工作而不会发生任何事故的速度。
伺服机械及其优点
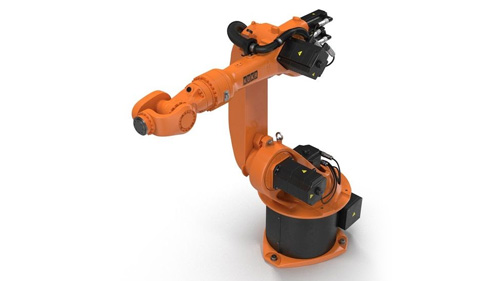
来源:Pinterest
伺服机械学是指机械臂利用所有不同部件来处理任务的过程。每个机械臂都有不同的拒绝,但它们都带来了一些无与伦比的好处,包括以下内容。
高扭矩密度: 使机器人手臂快速移动并具有超强反应能力必须得到先进的快速伺服电机的支持。有一种叫做扭矩的东西,它只是突然爆发的能量,以实现快速运动。机械臂的性能非常高,这就是这些机器在制造方面的高效率背后的原因。
灵活性: 机械臂的所有部件都可以在各个方向上相互独立地移动,这使得它们成为制造领域中可靠的力量。最先进的有多达 6 个自由度,可以旋转 360 度而不会折断任何东西。这种自由使得它们足够快速且多功能,可以用于多种任务。
高精度控制: 对于任何机器来说,将速度和控制结合起来都是非常困难的,但这正是机械臂经过多年的发展而完善的。机械臂由尖端编程控制,可在不影响精度的情况下提高速度。这就是他们能够以惊人的速度处理复杂任务而不会出错的方式。误差范围几乎不存在。
可编程的: 机械臂是可编程的,这是使其非常有价值的另一项资产。它们不是可以按固定模式工作的固定机器。根据制造需求,可以随时进行更改。通过简单的程序切换,拾取和装载机械臂就可以转变为焊接机器人,并且它将像多年来一样加快步伐。
耐用: 机械臂经久耐用,通过正确的维护,它们可以为您服务多年,从而为您节省雇用甚至无法达到机械臂水平的人员的成本。考虑到移动部件的数量,机械臂的每个部件均采用合适的材料制成,可最大限度地减少损坏。机械臂的平均使用寿命保证为持续工作 35,000 小时。在更换机械臂之前,这段时间足以赚取十倍的疯狂利润。
安全性: 与普遍看法相反,工业机械臂是制造工厂中最安全的机器。得益于传感器等先进技术,他们能够根据当时的情况做出准确的瞬间决策,以防止任何形式的碰撞。这就是自自动化成为标准以来制造业事故数量大幅下降的原因。