
当谈到机器人手臂的运动时,关节就是一切。如果没有接头,你所拥有的只是一根笔直的金属杆,它不能向任何方向移动,也不能以任何方式扭曲。对于机械臂来说,关节的数量决定了整个结构的效率。
我们将研究不同类型的接头设计、它们的功能、它们可能具有的优点和局限性,以及如何充分利用它们。如果您一直在考虑实现制造流程自动化,但不确定该做什么,请了解 联合设计 可能会让您了解如何搭配。
机器人关节解释
来源:Pinterest
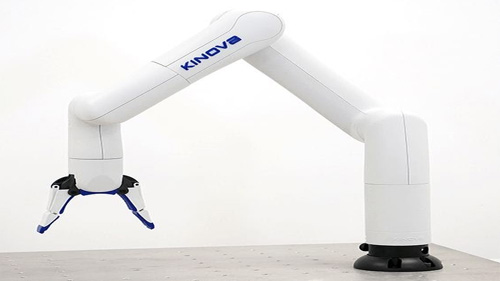
关节是指机械臂的任何可移动部件,由于这些机器是在设计时考虑到人类手臂的,因此通常会看到它们有许多关节,这些关节使它们能够根据需要自由移动。
为了获得最佳功能,每个关节必须独立工作,但同时与另一个关节无缝协作。这就是机械臂如何能够在旋转的同时上下移动。简而言之,机械臂没有关节就无法工作,而合适的工业机械臂至少可以有两个关节。关节数量越多,机械臂就越可靠。
在大多数情况下,这些关节被称为轴,对于确定机械臂的工作方式至关重要。了解关节背后的机制是您详细了解构成机器人的每个组件的操作的最佳方式。
关节类型
来源:Pinterest
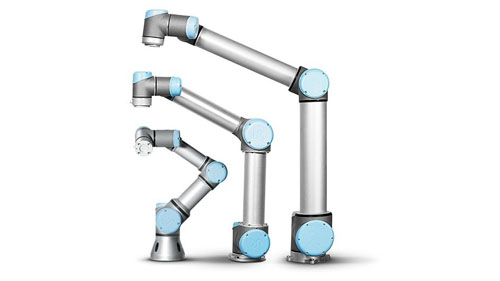
在任何给定类型的机械臂中,您都会发现大约 5 种类型的关节。每个关节都是针对特定功能而设计的,在没有适当校准的情况下将其切换为另一个角色可能会导致损坏。
线性关节:线性关节也称为平行关节,其运动由机械臂每次动作时的横向运动决定。这会导致一种称为平移运动的特殊运动,这种运动在活塞运动中表现得最为明显。线性关节功能强大,可用于处理重型工作的机械臂,例如 拾放机器人等等。
扭转关节:这是一种利用旋转运动来产生运动的关节。该运动相对于旋转轴,旋转轴与输入和输出连杆轴垂直。扭转关节也称为T形关节,通常用于需要高速扭转和旋转以在坚硬表面上钻孔的钻孔机器人。
正交关节:这些机械臂关节的运动依赖于输出和输入连杆。通俗地说,这是一种滑动式运动,属于平移运动,由线性排列的关节组成。在这种设置中,输出连杆与输入连杆直接垂直,这就是机械臂活动时触发平移滑动运动的原因。
旋转关节:旋转关节的特点是两个连杆之间进行旋转运动,其输入连杆轴与旋转轴平行,就像其他倾向于垂直设置的关节一样。旋转关节也称为V型关节,很容易与扭转关节混淆,但它们在制造领域的应用截然不同。
旋转关节:这类关节最适合用于机器人机械手,因为它们的运动极其精确。其运动由垂直于输入和输出连杆轴的旋转触发。旋转关节通常被称为 R 型关节,常见于注重精度和速度的快速机器人装置中。
机械臂关节的优点和局限性
来源:Pinterest
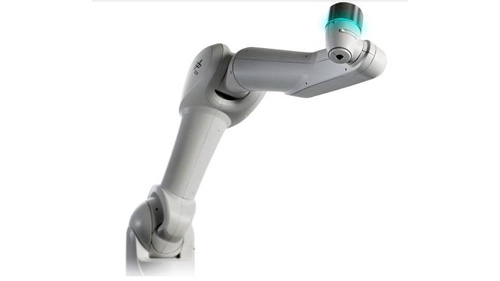
尽管机械臂的工作可能很出色,但它们也并非没有缺点。作为机械设备,一旦达到一定的使用阈值,出现一些机械故障是正常的。以下是机器人关节的优点和局限性。
优点
它们允许行动自由,这就是我的原因工业机器人 非常多才多艺。对编程进行简单的更改就可以将焊接机器人改造成喷漆机器人,而无需购买新机器人。
关节赋予机器人结构,从而使其更容易 修理和维护它们。一旦出现故障,很容易追踪到某个接头,而不是胡乱猜测。
关节灵活,这使得机械臂能够 扭转和转动, 旋转,上下移动。如果没有这些动作,机械臂只不过是一件昂贵的垃圾。
限制
由于不断运动,关节是薄弱环节。工业机器人所遭受的大部分损坏都是从磨损开始的。这是不可避免的;最好的办法就是推迟它。
修理或更换接头的成本很高,特别是如果您距离原始制造商不远的话。找到兼容的替代品很困难,这可能会破坏生产空间,因为即使缺少一个部件,也不会发生任何事情。
结语
机器人关节是自动化的重要组成部分。随着时间的推移,随着具有更好关节的机器人的设计,制造商转向自动化变得越来越容易。如果您也想沿着这条路线走,但不知道从哪里开始, 查看我们的网站,您将找到做出正确选择所需的所有信息。