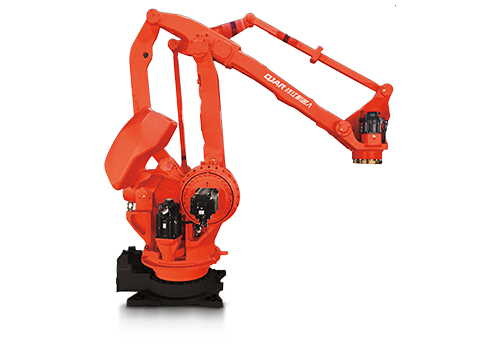
随着各行各业在日常活动中不断拥抱自动化,对拾放机械臂的需求也在稳步增长。这是因为这些机械臂可以提高效率,减少重复性任务对人力的需求。
他们还帮助处理原本被视为危险工作环境的区域中的任务。 拾放自动化设备 应用于不同的业务领域,从而实现更好的工作成果并提高整体生产力。
考虑到这些优势,拥有一个拾放臂是一项值得考虑的投资。如果你想知道它们是如何高效工作的,以及它们是由什么制成的,请继续阅读。
目录
机器人拾放臂的工作原理
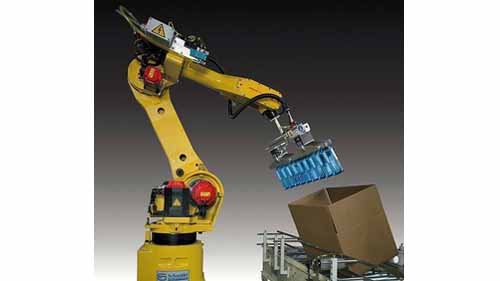
资料来源:indiamart.com
拾放机器人利用其关节进行工作。这适用于任何行业或用途。这些关节用于连接两个刚体,以确保机器人能够精确地工作。
他们使用旋转接头或线性接头来实现其功能。这 拣选机器人 配有一个稳定的底座,带有轮子,使其更容易移动。它还有两个刚体,即机械手和手臂,一个固定以支撑另一个刚体。
支撑体也称为手臂和 具有效应器/ 具有很大自由度移动的夹具。手臂弯曲或伸直以使执行器到达所需的产品。
然后执行器紧紧抓住产品并将其放置在所需的位置。这个动作一直持续到工作满意地完成为止。
机械臂中的基本组件
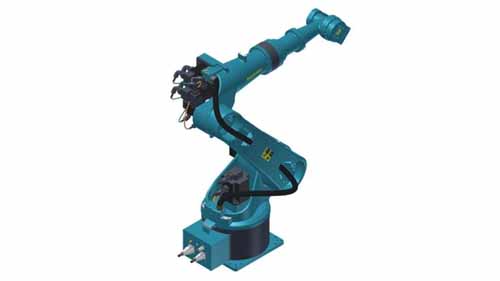
来源:automaticroboticarm.sell.everychina.com
了解自动贴片机的基本组件,有助于您更好地理解其高效的原因。以下是工业机器人包含的组件:
机械手
机械手是允许任意自由度运动的机器人系统。它们的特点是使用关节使其成为可移动的组件,以帮助正确完成工作。这些机械手中使用的关节在机器人工作时可以进行大量运动。
控制器
控制器是整个“拾放”机械臂的核心,它负责控制机械臂的位置和运动,跟踪时间,并监控机械臂的运动。控制器分为三类:
机械
这是操作拾放臂最基本、最简单的方法,甚至在可编程之前就已使用这种方法。机械控制器将使用机械联动装置按照预先指定的方式维持操纵器的响应。
液
这些控制器采用液态流体动力,可发挥最佳性能。它们还包括活塞、阀门,并应用帕斯卡定律的液压驱动系统来控制运动。使用此控制系统的拾取和放置工业机器人旨在移动不需要极高精度的大型或重型负载。
电器类
该控制系统适用于需要注重细节和高精度的任务。它们是可编程的,以实现作为指令键入的设置操作。这是当今最常用的控制系统。
气动
气动拾放装置采用依赖压缩空气或气体的控制系统。该系统最适合处理污染物和其他危险材料的区域。
握爪
抓手代表人手,使其成为机器的重要组成部分。 拾取和放置操作。它们有不同的类型,由所讨论的对象决定。这是因为不同的物体在强度和强度方面需要不同程度的抓握力。这些夹具用于将相关产品从一个地方移动到另一个地方。
传感器
这些传感器种类繁多,包括触摸传感器、红外传感器等。它们用于监控拾放机器人的内部和外部状态,确保其处于最佳运行状态。
动力源
电源将根据系统的机制、包装、重量和尺寸而有所不同。这使得密切关注电源的选择非常重要。您的动力来源可能多种多样,从气动、电动液压到电动。您的系统中包含的各个方面将决定应采用哪种电源。
结语
有一个粗略的想法 形成一种 拾放机械臂的工作并不总是令人满意。对于想要在工作场所安装这类设备的人来说,他/她必须了解其中涉及的组件。这些自动化工业机器人对任何企业来说都是一项不错的投资。如果您正在考虑采用它们,不妨考虑联系市场上最好的拾放机械臂供应商。
另请参阅:
喷漆室|机器人喷涂|汽车零部件涂装
喷漆机器人价格|喷漆机器人手臂|喷涂喷漆机器人