
由 以物思编辑团队 · 最后更新日期:2026年11月11日
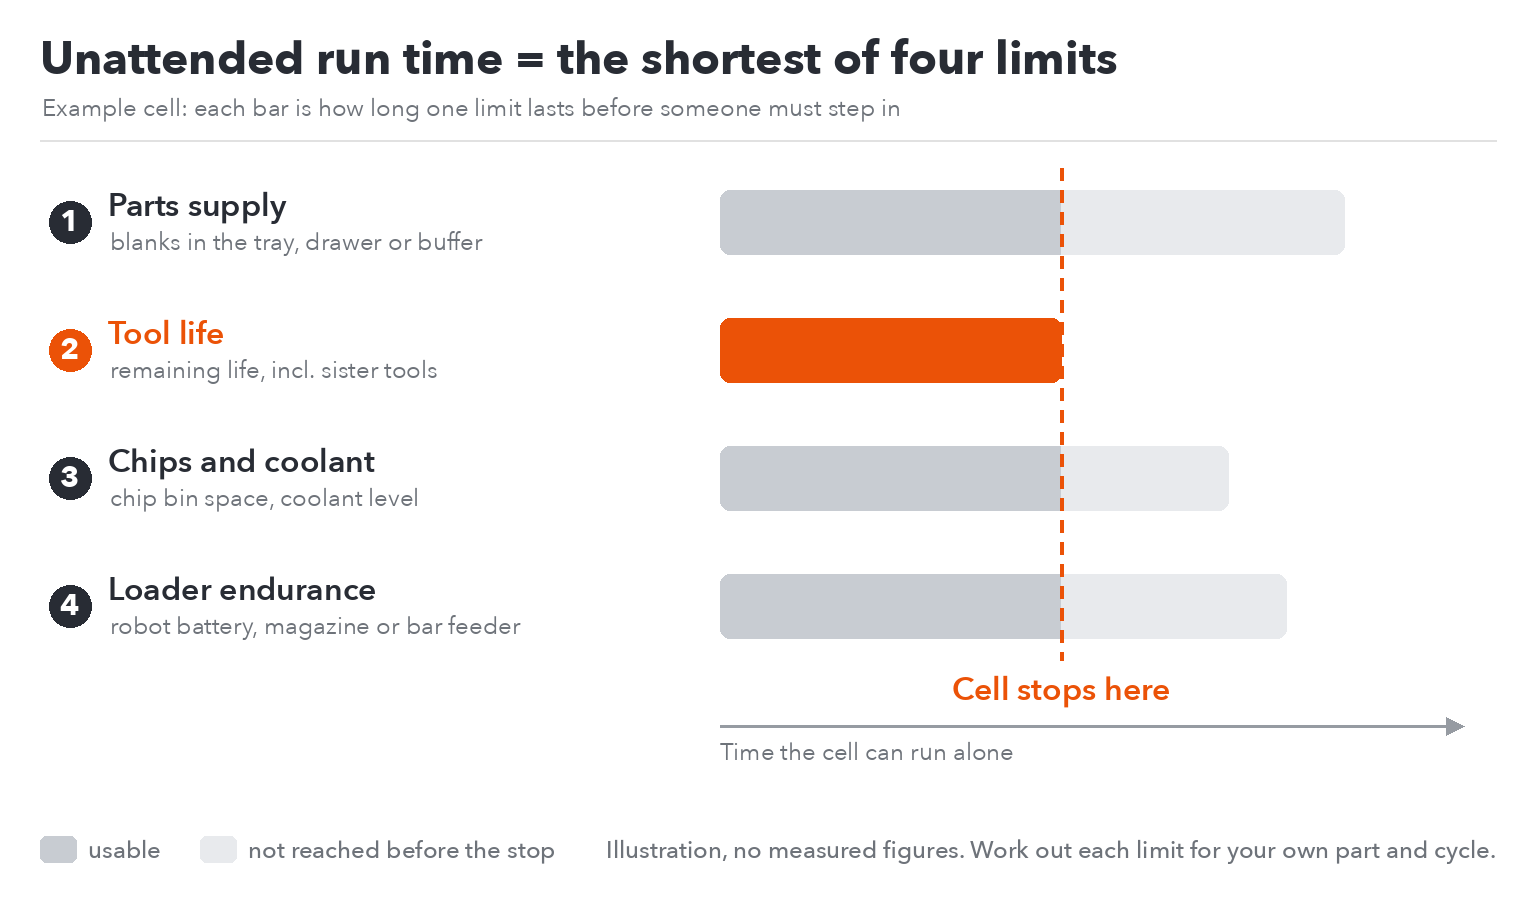
无人值守加工是指数控机床在无人值守的情况下持续进行切削。机器人辅助加工单元通常在白天以这种方式运行,操作员可以去其他地方工作;夜间和周末的情况最为棘手,因为一旦加工单元停止运行,没有人能够迅速响应。加工单元能够独立运行的时间取决于以下三个限制因素中哪个先耗尽:库存毛坯、刀具寿命、切屑和冷却液容量,或者装载机本身。
无人值守生产是将同样的理念应用于整个工厂。本指南涵盖了作业独立运行前需要哪些条件、如何估算运行时间、单元运行中断的常见原因、不同装载方法的比较以及如何分阶段推广。
关键外卖
- 单靠装载机并不能实现无人值守加工。刀具监控、切屑控制、远程报警以及无人值守情况下的安全审查同样重要。
- 没有标准的运行小时数。运行时间取四个限值中的最短值,每个限值都是针对每个部件和循环单独计算的。
- 我们看到的大多数委托打印单元的停止都是由于纸片错误地放置在托盘或弹匣中,或者由于人为错误造成的,而不是由于机器人本身造成的。
- 预先决定电池停止时的状态、谁会收到警报以及重启前要检查哪些内容。
无人值守加工在装载机启动前就开始:作业必须满足的五个条件
只有当一个工序在有人值守的班次中无需任何人干预即可正常运行时,它才能达到无人值守的状态。这意味着五件事必须到位:成熟的工艺流程、受监控的工具、受控的切屑、过程测量以及无需人工干预的工件夹具。如果工序在操作员值班时需要每隔几个小时进行一次微调,那么在无人值守时也需要同样的微调,此时工序单元将停止运行并等待。
这项工作已在有人值守的班次中得到验证。
在作业实现无人值守运行之前,使用相同的程序、夹具和材料批次,连续生产一定数量的合格零件(需与质量团队协商确定)。跟踪废品和每次干预措施。如果作业仍需频繁干预,则尚不具备无人值守运行的条件;应首先找出问题根源并加以解决,通常是工具、夹具或切屑的问题。
刀具寿命管理和断刀检测
由于无人值守,无法听到刀具的振动声,控制系统必须在刀具造成损坏之前就检测到磨损或断裂。常用的组成部分包括:刀具寿命计数器(用于调用备用刀具)、断刀检测装置(使用接触式探针或激光)以及主轴负载监控装置(当负载超出正常范围时停止循环)。对于无人值守运行,应更保守地设置刀具寿命限制。
过程探测和偏移控制
在线探测在生产周期内测量特征,以便控制系统能够自动校正偏差或剔除不合格零件。自动校正应保持在固定范围内;超出此范围,生产单元应停止运行并发出警报,不合格零件将被剔除。
芯片和冷却液
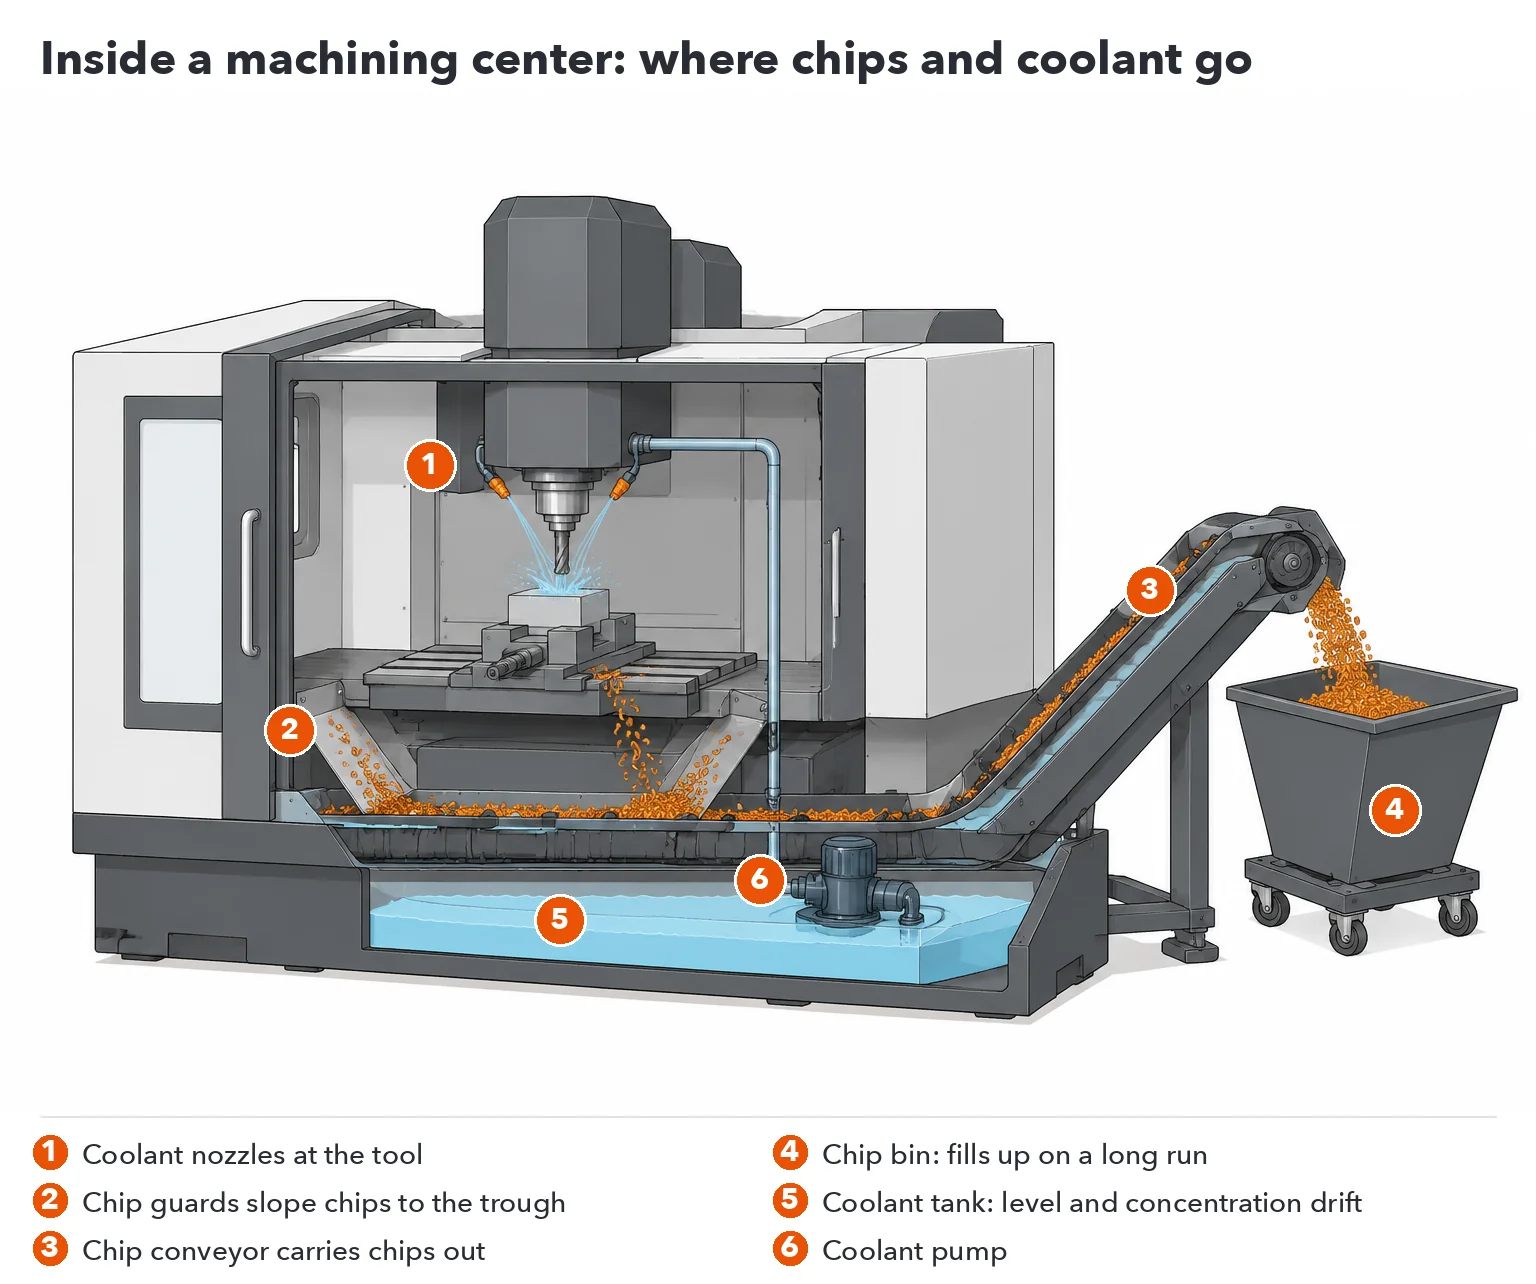
一个足够一个班次使用的切屑箱,在长时间无人值守运行期间可能会装满;丝状切屑可能会缠绕刀具或零件;冷却液的液位和浓度也会在数小时内发生漂移。务必在实际无人值守运行期间,检查每台机器的切屑路径、切屑箱容量和冷却液补充情况。
无需人工操作的工件夹具
带有夹紧确认信号的自动虎钳、卡盘和夹具会在切割前告知控制系统工件是否已正确夹紧。气压过低、工件未对准定位销或夹具未闭合都会导致加工循环停止。这些信号还能检测到最常见的停机原因(如下所述):工件一开始就未对准位置。
无人值守数控机床操作的安全性和合规性
无人值守运行需要单独进行安全评估,因为所有依赖人为发现问题或按下紧急停止按钮的安全措施都必须被能够自动运行的措施所取代。以下内容不能取代相关标准、机器制造商的说明书或保险公司的要求。
机器防护装置和门联锁装置
根据美国职业安全与健康管理局(OSHA)对所有机器的一般要求, 29 CFR 1910.212“应提供一种或多种机器防护措施,以保护操作人员和机器区域内的其他员工。”在无人值守的作业单元中,这通常意味着互锁的机器门、不能敞开的固定防护装置,以及机器和装载机之间明确的“握手”机制:机器人只有在机器发出门已打开且主轴已停止的信号后才能进入,并且只有在机器人发出安全信号后机器才能启动。关于车床,请参见…… 机器人操作车床上的卡盘、门和零件互锁装置 和 门信号和装卸窗口.
机器人和移动机器人安全标准
ISO 10218 系列标准于 2025 年进行了修订:ISO 10218-1:2025 涵盖工业机器人本身,ISO 10218-2:2025 涵盖机器人应用和机器人单元。在美国,A3 发布了 ANSI/A3 R15.06-2025,作为这两个部分的国家级采用标准。2025 系列标准吸收了 ISO/TS 15066:2016 中的大部分协作指导原则。工业移动机器人有单独的美国标准系列 ANSI/A3 R15.08,该系列标准包含三个部分,分别涵盖移动机器人、其在系统中的集成以及用户。移动机械臂则同时涵盖这两个系列的标准。
实际上,工业机械臂的防护符合 ISO 10218 标准,而没有防护栏的协作机械臂只有在对整个应用(包括夹爪、工件和夹具,而不仅仅是机械臂本身)进行风险评估后才能运行。该评估通常在操作员在场的情况下进行;无人值守情况下,需要评估机器人停止时的状态以及下次启动时的状态。有关单元级标准,请参阅…… ISO 10218-2:2025 说明.
机器内部的火灾探测和抑制
火灾是车间在无人监管时最重视的风险。油基冷却液和某些金属(包括镁和钛)的细小切屑都可能被点燃,人几秒钟就能烧着的火,在空旷的建筑物内却能燃烧数小时。许多车间会在机床内部加装自动探测和灭火装置,并在建筑物内安装烟雾或热感探测器。如果您加工可燃金属,美国的相关规定是…… NFPA 484,《可燃金属标准》;请向消防部门确认适用版本。
当没有人按下紧急停止按钮时,会发生什么变化?
对于无人值守的情况,必须重新进行风险评估,因为“操作员会注意到”这一假设不再成立。对于每一种可预见的故障,都应明确机器和机器人停止时的安全状态。设备应安全停止并等待,绝不能自行恢复到未经评估的状态。保险公司和环境、健康与安全 (EHS) 团队通常会对无人值守运行设定一些条件,例如火灾探测和值班保障,因此在购买设备之前,务必将方案提交给他们。
CNC机床可以无人值守运行多长时间?
CNC单元的无人值守运行时间仅限于其最低限度,因此运行时间取以下四个数值中的最小值:零件供应、刀具剩余寿命、切屑和冷却液容量以及装载机的耐久性。没有标准数值:在我们已调试的单元中,运行时间取决于零件及其加工周期,因此我们不提供通用的运行小时数。请根据您的具体加工需求计算每个限度,并取最小值。
无人值守运行时间 = 以下两者中的最小值:
- 零件供应: 料仓、料盘、料槽或棒料送料器中存放的坯料数量乘以每个零件的循环时间。
- 刀具寿命: 程序中第一个刀具需要更换之前剩余的切削时间,包括控制器可以调用的姊妹刀具。
- 芯片和冷却液: 芯片料斗、传送带或冷却液需要维护的时间。
- 装载机耐久性: 装载装置能够持续工作多长时间。对于移动机器人而言,这包括电池续航时间和充电时间。
运行时间与允许无人值守的时间也不相同。本网站上的示例使用 12 个部分组成的缓冲区,每个部分 4.5 分钟,总共持续 54 分钟;如果该过程需要每 6 个部分进行一次检查,则允许的无人值守时间将降至 27 分钟。参见 车床操作缓冲器在重新加注燃料前运行多长时间.
对于移动机器人而言,第四个限制因素是电池。EVST 公布的移动机械臂规格中指出,电池额定运行时间约为 6 小时,在自动充电站充满电(5% 至 100%)最多需要 2 小时;电池容量可根据项目进行配置。充电必须像其他任务一样进行安排(参见)。 产品页面上的电池和充电信息实际运行时间取决于站点、部件和周期。
通常是什么导致无人值守牢房停止运行(很少是机器人)
在我们调试的单元中,大多数计划外停机与机器人本身关系不大。它们主要来自两个方面:一是托盘或料仓中未正确放置的料坯,二是人员在装载、更换或重置单元时出现的错误。
未就位的空白
如果工件在卡槽中倾斜、偏离定位器或方向错误,就会被错误地夹取。夹爪可能无法夹紧工件,或者工件到达卡盘或夹具后无法正确就位。有了夹紧确认和工件存在检查,加工单元就会停止并发出警报,这正是我们想要的结果。如果没有这些检查,机器可能会切割未正确夹持的工件。常见解决方法:
- 托盘、弹匣和托盘上的口袋或销钉只能在一个位置容纳空白纸片。
- 每次拣选前都要进行存在性或方向性检查,可以使用托盘或夹爪上的传感器,或者在毛坯种类繁多的情况下使用摄像头。例如,请参见 视觉和代码读取检查可阻止装填错误的空包弹.
- 每个托盘装满后,在将细胞放置好之前,快速查看一下。
装载、切换和重置过程中的错误
另一个常见原因是人为因素:例如,换模后程序错误或偏移量过大、纸盒内残留其他作业的空白纸、模式开关位置错误,或者故障清除后未查明原因就重新启动。这些问题往往在无人注意时才显现出来。维修店通常采用以下方法处理:
- 制定一套所有人都遵循的装卸和换型书面程序。
- 在让单元运行之前,请进行简短的交接检查:程序、偏移量、空白类型和计数、芯片箱、冷却液液位、清除警报。
- 对机器控制和机器人程序进行访问级别设置,以便只有经过培训的人员才能更改程序、偏移量或安全设置。
六种无需操作员即可保持机器满负荷运转的方法(以及每种方法的局限性)
对于无人值守加工,每种装载方式对“无人时哪些物料先用完?”的回答都不同,选择主要取决于机器类型、布局和循环长度。
| 付款方式 | 主要限制无人值守运行的因素是什么? | 适合 | 不适合 |
|---|---|---|---|
| 棒料送料机 | 钢筋长度和装载钢筋数量;切屑 | 棒材车削 | 不规则或不规则的坯料 |
| 托盘更换器或托盘池 | 托盘数量 × 循环时间;成品仍需运往何处。 | 加工中心拥有稳定的加工组合 | 没有托盘系统的机器 |
| 固定式协作机器人或机器人单元 | 零件已放置在加工单元内;机器人等待机器切割。 | 一台机器,或两台相邻的机器,处于稳定的工作状态 | 机器散落在地板上。 |
| 七轴导轨上的机器人,或龙门式装载机 | 零件沿线路堆放;仅能到达轨道上或龙门架下的机器。 | 一排相邻的机器,运行着稳定的作业;用于大批量、短周期生产线的龙门架 | 散落的机器 |
| 推车上的协作机器人 | 只有当有人移动它时才会更换机器,因此当周围没有人时,它会一直停留在同一台机器上。 | 几台批量生产的机器,以及一个空闲的人来移动推车。 | 无人值守运行于多台机器上 |
| 移动机械手 | 机载部件;电池及充电时间;飞行时间 | 机器彼此独立,它们的循环运转留出时间,以便轮流服务彼此。 | 短周期排;超出场地范围的楼层;无法自动化的门 |
固定单元、轨道、龙门架和台车
一台机器旁边或两台相邻机器旁边的固定单元只需校准一次,且不会移动;其限位器限位器内放置的零件数量。 机器照管单元和系统 针对我们的单元选项。对于一排机器,线性轨道上的机器人可以依次服务于它们,无需重新对接,轨道决定了它可以服务于哪些机器;参见 线性轨道机器人的作业范围和电缆限制龙门式装载机适用于专用生产线上的大批量零件生产;参见 龙门机器人应用推车上的协作机器人只有在有人将其推倒并重新对接时才会更换机器,因此一旦操作员离开,它就会停留在一台机器上。
移动机械手
当机器彼此独立,且每台机器仅需机器人进行短暂的零件更换时,移动式机械臂便能派上用场。在无人值守运行中,其运行会受到所携带零件数量、电池电量和充电时间以及沿途地面状况和Wi-Fi信号的限制。此外,机器还需要自动门(或进行改造)和I/O接口;机器人无法在无人值守的情况下操作手动门机器。参见 移动机械臂是否合适以及托盘、打开和对接接口, 规划移动式数控上下料.
如需对五种装载方案在布局、定位和场地需求方面的对比信息,请参阅以下内容: 产品页面上的对比表格.
电池停止工作时:警报、响应和重启
无人值守单元的优劣取决于其在发生故障时的应对措施,因为无人值守可以进行临时应对。以下几点是通用的良好实践,并非我们自身单元的实际测量数据或承诺的响应时间;具体细节请与您的环境、健康与安全 (EHS) 团队和保险公司协商确定。
- 停止在预设的安全状态下。 零件掉落、零件无法夹紧、机器报警或门信号丢失等情况,都应使机器和机器人停止运行,直到有人检查过为止。
- 将警报发送给指定人员。 许多机器控制系统通过 MTConnect 或 OPC UA 等开放接口共享状态和报警数据,因此监控系统可以向值班人员发送消息。也请指定一个备用方案。
- 事先商定回复内容。 决定人员响应速度,哪些故障可以等到下一个有人值守时段再处理,以及是否允许远程排除故障。这一点在夜间和周末尤为重要,因为这些时段响应速度最慢。
- 首次重置前请检查。 首先查看报警日志,检查夹具中的托盘和工件,因为大多数停机故障都始于此,然后再检查刀具。在查明停机原因之前,切勿重新启动。
- 进入前请先锁门。 如果有人必须将手伸入机器或机器人的工作区域,则应执行锁定/挂牌程序; OSHA 29 联邦法规 1910.147 涵盖因意外启动而可能导致工人受伤的维修服务。
自动故障恢复功能因电池型号而异,因此请向制造商确认您的设备的具体功能。
分阶段推出:从短暂的间隔到完整的周末
启动无人值守加工的最安全方法是逐步延长单元单独运行的时间,并逐步增加每个步骤所需的监控。
- 有人值守的班车。 在监控下运行作业,记录每次干预和每次停止及其原因。修复原因。
- 短暂的无人值守间隙,现场有人值守。 休息期间或操作员在其他地方工作时,请勿打扰牢房,但要确保附近有人可以随时响应。
- 首次长时间无人值守运行,仅进行最稳定的作业。 对于大多数商店来说,这是第一晚,远程警报系统已启用,并有指定人员值班。
- 周末还有更多工作要做。 根据每项工作的实际情况逐步增加工作内容。周末比夜晚长得多,因此安全和消防审查必须涵盖整个周末。
在此步骤之前,一个人要观察多台机器,请参见 机器人数控机床上下料其中包括由一名操作员操作多台机器。
关于无人值守加工的常见问题
无人值守加工和无人值守制造有什么区别?
无人值守加工是指数控机床在无人值守的情况下运行,无论是一小时还是整个周末。无人值守生产则更广泛地指整个工厂在无人值守的情况下运转。大多数加工厂最初都是从机械加工起步,承接一些稳定的订单。
数控机床可以无人值守运行多少小时?
没有标准数值;这取决于零件及其加工周期。计算零件供应、刀具寿命、切屑和冷却液消耗以及装载设备所需的时间(以小时为单位),并取最小值。如果刀具寿命(即加工过程无需检查即可运行的时间)提前结束,那么较大的缓冲时间也无济于事。
什么原因最常导致无人值守的数控加工中心停止运行?
根据我们调试这些单元的经验,大多数停机故障并非源于机器人本身,而是由于纸盒或料仓中纸料放置错误,或装载、换型或重置过程中出现失误造成的。单向取纸的纸盒、每次取纸前进行纸料存在检查、交接清单以及程序中的权限设置,都能有效避免大多数此类故障。
协作机器人能否在无人值守的情况下运行,还是需要有人在附近?
只有在对包括夹具、零件和工装在内的整个应用进行无人值守风险评估,并且机器配备了所需的门、信号和监控系统后,才能进行无人值守操作。默认情况下,没有防护栏的协作机械臂不适用于这种情况。
一台移动机器人能否在无人值守的情况下维持多台数控机床的运行?如何解决充电问题?
是的,当机器的运行周期有足够的时间让机器人依次服务每个用户,并且地面和 Wi-Fi 信号强度符合场地限制时;参见 一台机器人服务于多台机器充电是计划的一部分:EVST 的移动机械臂额定续航时间约为 6 小时,充电时间从 5% 到 100% 最多需要 2 小时(产品常见问题解答).
无人值守加工比雇佣夜班操作员更便宜吗?
两者的工作内容不同,因此仅用单一成本指标进行比较并不恰当。操作员可以切换作业、调整偏移量并处理警报;而单元则精确地重复装载,但会在发生意外情况时停止。需要比较的是,额外的主轴工时能否转化为订单,哪些任务仍需人工判断,无人值守停机会造成多大损失,以及单元在安全、监控和培训方面需要哪些投入。投资回报期因工厂而异,因此我们不提供具体数字。
我们应该从夜间跑步还是周末跑步开始呢?
都不是。先从你最稳定的工作岗位开始,在有人值守的情况下,进行短时间的无人值守测试;然后进行一次长时间的测试,例如通宵测试,测试期间远程警报系统必须开启,并指定一名值班人员。在几次长时间测试安全无虞,并进行一次涵盖较长时间段的安全和消防审查后,再改为仅在周末进行测试。
下一步
为了检查移动式机械手是否适合您的地面和机器, 请联系 EVST 请提供您的零件和机器详细信息,我们将审核您的申请。价格取决于配置,并由我们的销售团队针对每个项目最终确认。
相关阅读: 用于数控机床装载的移动式机械手 · 规划移动式数控上下料 · 一台机器人服务于多台机器 · 车床缓冲运行时间 · 无人值守动力系统空白照管
作者: 以物思编辑团队 (成都EVS科技有限公司) 编辑政策 · 更正政策 · 使用条款
方法: 本指南基于EVST产品文档、EVST自身在无人值守电池停止运行方面的调试经验、上述已发布的安全标准(OSHA、ISO、ANSI/A3、NFPA)以及EVST编辑团队的审阅。运行时间计算采用通用公式,而非实测结果;本指南不提供任何实测运行时间或响应时间数据。最后更新: .