
移动机器人数控机床上下料方案需要协调三个接口:托盘、机床开口以及使两者均可触及的对接位置。在所记录的案例中,安装在移动底座上方的协作机械臂从托盘中拾取圆柱形金属工件,转向数控机床,伸入工作区域,返回托盘,随后底座驶离。设计中的关键问题在于如何在不将移动性和操作性视为独立项目的前提下,实现这些交接动作的可重复性。 向EVST申请审核.
首先来看这三个接口。
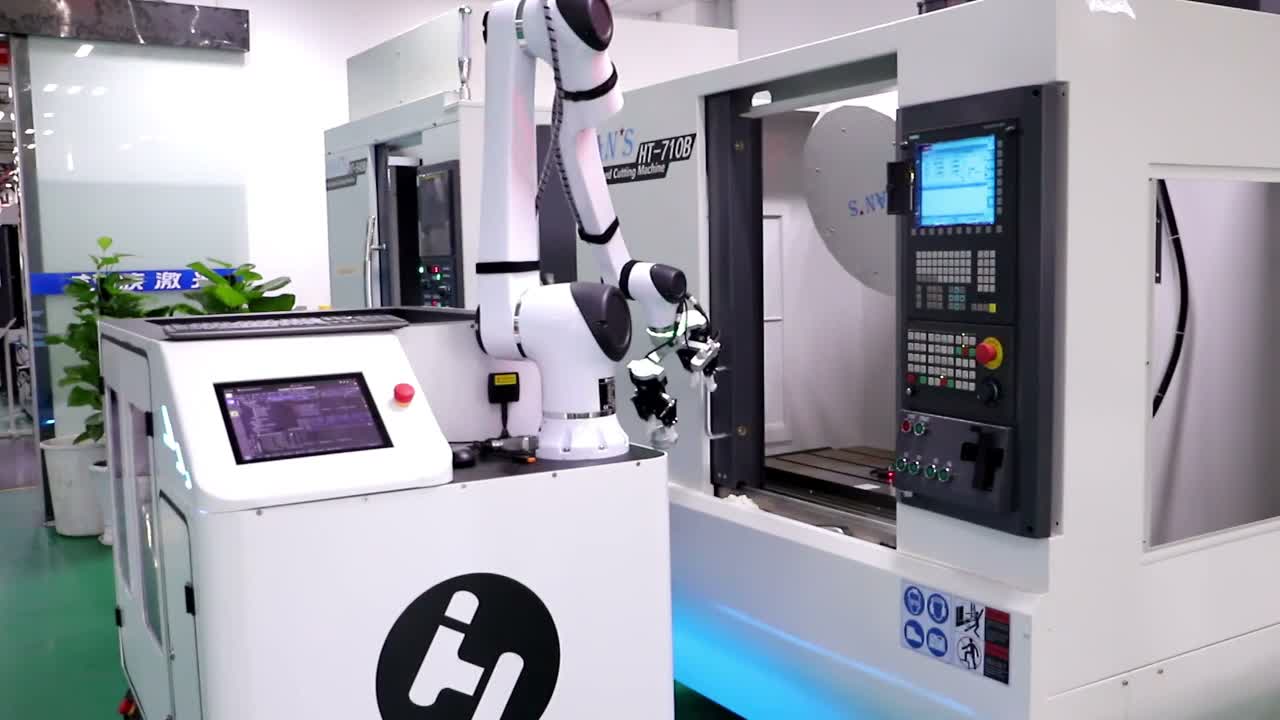
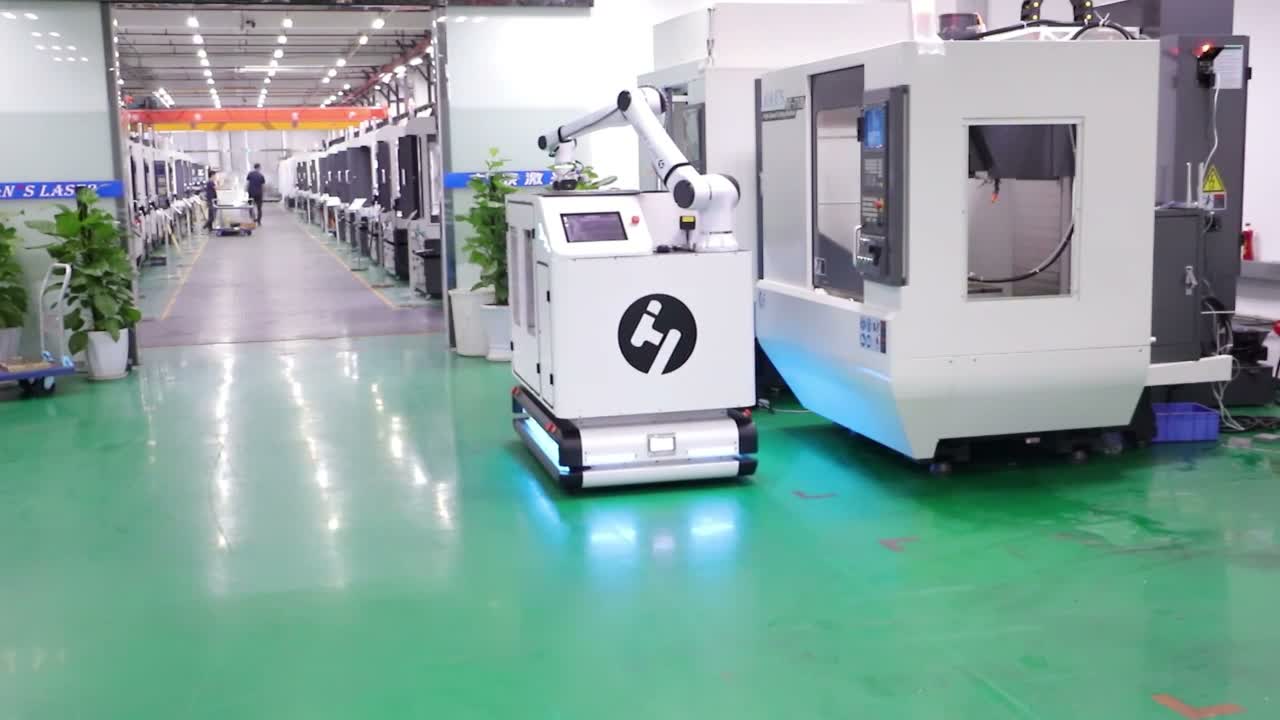
这段视频清晰地展示了整个过程:底座停靠在机器旁边;机械臂伸向底座上的托盘;它提起一个圆柱形工件并转向机器;机械臂进入机器工作区进行定位;然后返回托盘。临近结束时,移动底座离开机器,沿着通道移动。
对于另一个单元,每个接口都需要定义一个状态。托盘必须将零件置于夹爪的有效接近范围内。对接位置必须使机器人的整个任务范围与机器处于预期的位置关系。机器接口必须提供已知的进入权限和已知的退出条件。只有当这些状态明确且可恢复时,移动平台才能服务于多个工作站。
将对接精度纳入航程研究范围
机器人臂展的检查应基于公差范围,而非单一的理想基准姿态。该研究应综合考虑允许的对接偏差、托盘位置偏差、工件摆放方式、夹爪几何形状、机床门开启情况、夹具操作空间、腕部姿态、电缆以及附近结构等因素。
记录的机械臂接近托盘,旋转朝向机器,并伸入工作区域。这条可见的路径支持接口研究,但无法确定允许的对接误差或编程位置。在概念设计阶段,应测试拟定对接区域内最不利的位置。如果较小的基座偏移占用了剩余的腕部或工具间隙,则布局需要更可靠的定位方法、更大的间隙或不同的交接几何形状。
将交接定义为一系列状态,而不是一个单一的动作。
一套完善的流程将权限授予和确认分开。在进入机器之前,系统应确认基座已到达目标位置,机器处于约定的访问状态,并且零件状态已知。放置或取回零件后,机器人应先离开机器区域,才能允许机器或车辆执行下一个操作。
视频显示,在序列后期,双爪夹具围绕托盘移动,机械臂在大约 85 秒时移动了一个白色托盘。这些观察结果并未确定切换方法,但它们确实说明了为什么状态模型应该独立地涵盖夹具、工件、托盘和机器之间的接口,包括系统在移动中断后可能采取的行动。
共同规划交通、安保和恢复工作
移动基站会改变单元边界。评估应涵盖通行通道、人员和其他交通、站点进出通道、对接区域、机械臂运动、机器危险以及自动离场条件。最终的安全防护设计以适用的当地法规和所选设备文档为准。
在循环优化之前,应设计恢复案例:例如,夹爪未确认零件位置、底座未达到对接状态、机器不允许访问,或机械臂在机器内部停止运行。每种案例都需要一个安全状态、一条允许的退出路径以及明确的恢复规则。这样可以避免操作员需要推断上一个有效步骤。
一项有用的可行性研究的输入
请提供机器布局和门开启方式、装载位置、夹具细节、代表性工件、托盘图纸、零件展示公差、可用装卸空间、通道限制、所需工位顺序、机器信号以及预期的验收检查。请包含产品组合和操作模式,以便该方案能够区分流程时间和机器实际操作时间。
一份有用的输出文件包括:站台接口图、对接公差范围内的作业范围和间隙研究、夹爪和托盘设计方案、信号/状态序列、安全防护方案、恢复矩阵以及试验计划。周期估算应基于这些工作,而不是从现场视频中推断。
详细设计之前的实际问题
一台移动机器人能否同时操作多台数控机床?
理论上,如果每个站点都具备经过验证的对接接口、可达的任务几何形状、兼容的零件展示、交通规划和机器握手协议,则站点数量取决于实际路线和运营需求。
选择移动基站位置前应该检查哪些方面?
检查托盘进出通道、机器开口、夹具伸展范围、机械臂和夹爪的完整范围、对接公差、维修路线、防护装置和清晰的取回路径。
交接时应该如何准备托盘和双爪夹具?
定义零件的摆放方式、占用和空置状态、夹持间隙、确认信号以及每个夹爪侧的允许顺序。验证托盘和零件公差的完整组合。
概念评审需要哪些信息?
机器和夹具图纸、工件和托盘数据、对接空间、通道布局、信号列表、操作组合、安全限制和验收标准是实际的起始集。
对于评估类似应用的团队,应将工位接口图、公差范围和恢复状态与实际机器和零件系列进行匹配。 申请电动汽车充电桩(EVST)申请审核 或用您的语言发送电子邮件至 sales@evsrobot.com.
项目验收依据是双方商定的项目数据、试验方法和记录。