
在这篇文章中,我们想向您展示使用 焊接机器人,包括 机器人焊接编程、触摸感应、焊缝跟踪(电弧跟踪/激光跟踪)、维护和其他基本说明。
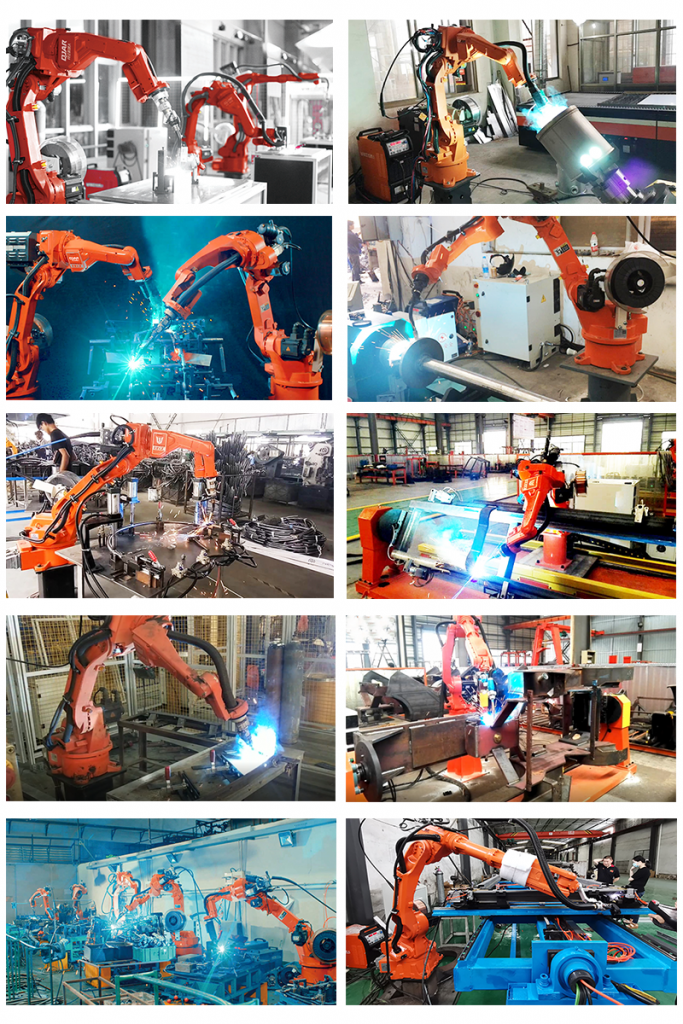
当谈到机器人时尤其是焊接机器人,工厂主或工人常常认为这是一种他们无法对付的高科技机器。但实际上并非如此,焊接机器人只是一台按照你告诉它的去做的机器,你所需要做的就是教它。以下是如何从头开始使用焊接机器人的分步说明:
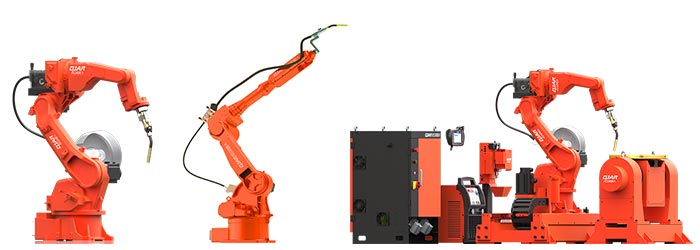
1、第一步是选择合适的机械臂和焊接电源。
建立 焊接机器人供应商 通常会为您提供完整的机器人焊接套件,包括机械臂、焊接电源、送丝机和所有外围设备,您只需选择最匹配的套件即可。
选择标准:
1. 根据您的工件尺寸和需要焊接的位置,您可以决定机器人手臂的长度。通常,焊接机器人的臂长为1.4米或2米。
2. 根据您的焊接工艺要求,可以选择焊接电源和保护气体。您可以选择 MEEGMEET、AOTAI、ESAB、Fronius、Lorch 或供应商推荐的任何其他电源。您可以选择MIG/MAG/TIG焊、脉冲/摆动焊等。
2、是否以及如何选择焊接变位机?
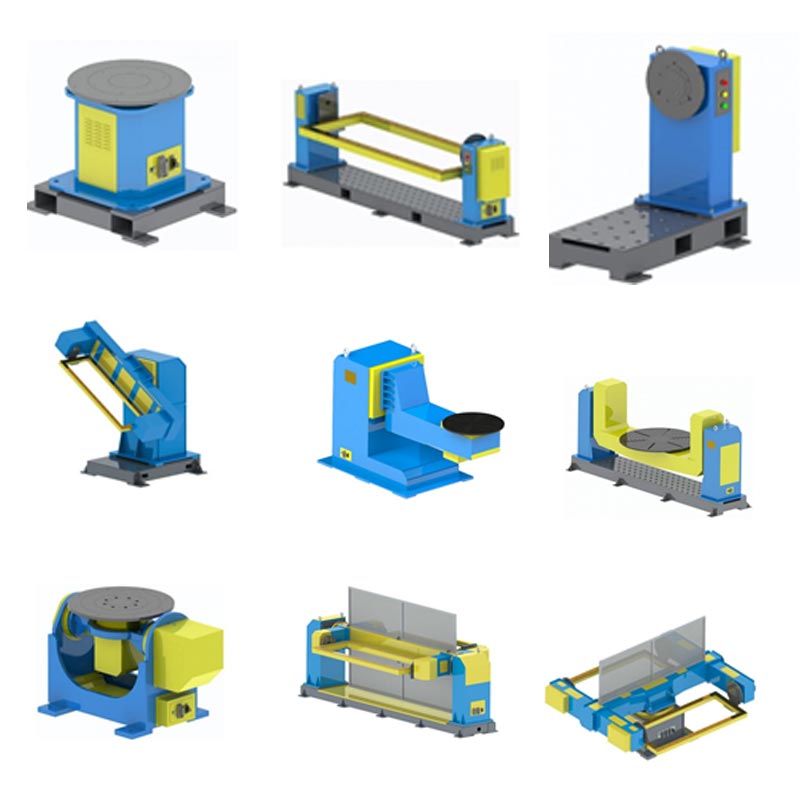
选择之后 焊接机器人手臂和电源,需要设计焊接夹具或夹具或夹紧系统。还有一点需要注意,是否以及如何选择焊接变位机。
如果工作时 工件很大或者需要焊接的位置很复杂,您可能需要焊接变位机来获得完美的位置和最佳的焊接角度。有多种机器人定位器可供选择:
3.如何对焊接机器人进行编程?
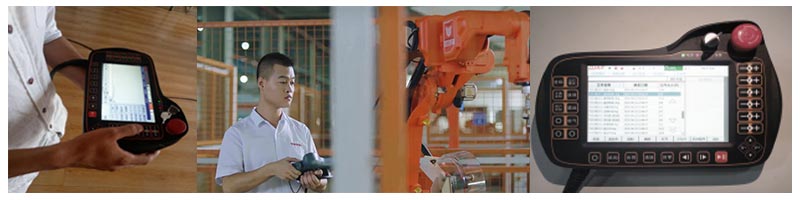
也许编程 是您使用焊接机器人时最关心的问题。你可能觉得很难,但实际上经过基础训练后,还是比较容易的。最常见的方法是使用示教器来教导机器人去哪里以及从哪里开始圆弧和结束圆弧。稍后我们将更新有关如何进行编程的详细说明。
4. 可以在机器人焊接包中使用的功能。
以外 除了手动焊接电源的基本功能(如单脉冲/双脉冲)之外,您还可以从焊接机器人套件中选择更多功能,以获得想要的焊接效果。您可以使用的功能包括:摆动弧、焊缝跟踪(弧跟踪和激光跟踪)、触摸感应、外轴协同等。
电弧追踪:添加弧度传感器可以实现弧度跟踪。电弧传感器是用于补偿气体保护焊过程中焊道稍微偏离示教点的机器人路径的仪器。相对于机器人工具坐标系,可以在上下左右方向进行路径补偿,但该功能只有在使用Z摆时才能实现,并且可以用于直线和圆弧路径。
激光追踪:采用智能实时、非接触式跟踪技术,激光传感器通过测量焊缝偏差,正确引导和控制焊枪定位,避免不良产品的产生,提高产品的数量和质量。
摇摆弧:摆动电弧是电弧焊时焊枪面向焊接方向,以特定角度周期性左右摆动,从而增加焊道宽度,提高焊接强度的方法。
触摸传感:由于某些工件的公差,实际需要的焊接路径和编程路径会有轻微的偏移,触摸感应功能可以修改这种轻微的偏移,以确保我们得到完美的焊接效果。触摸感应功能可以修改位移、旋转等。
外轴协同:焊接机器人系统可以控制机器人和变位机,并使它们实时协同。这意味着机器人轴、焊枪位置、角度、定位器姿态可以同时移动,以获得一些复杂工件的极其完美的位置。
远程模式:使用远程模式可以让工人在更安全的距离操作机器人焊接单元,并远离有毒气体。焊接机器人套件的维护。
5.焊接机器人的维护。
焊接机器人维护时间表如下:
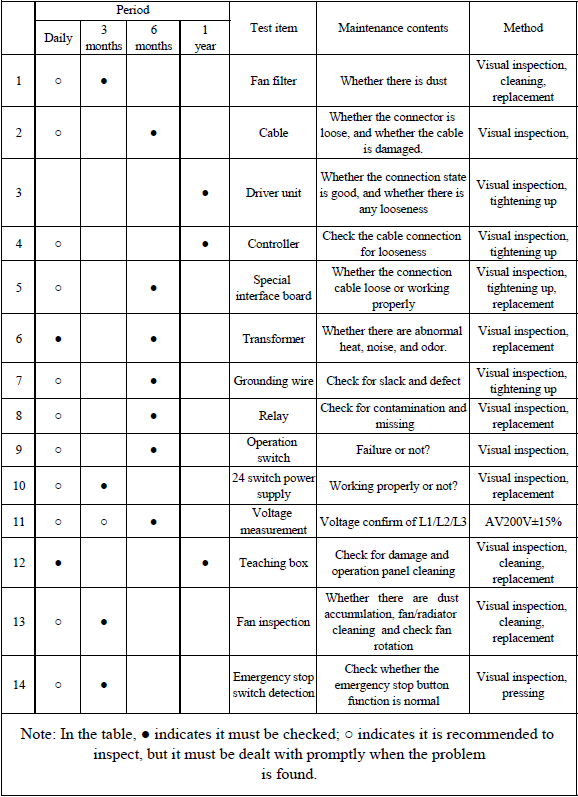
最后的话: 如果您对焊接机器人有任何疑问,欢迎随时咨询 伸手。