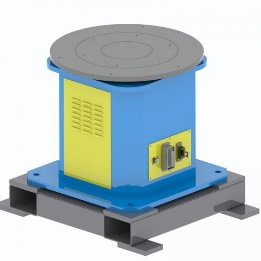

它是什么
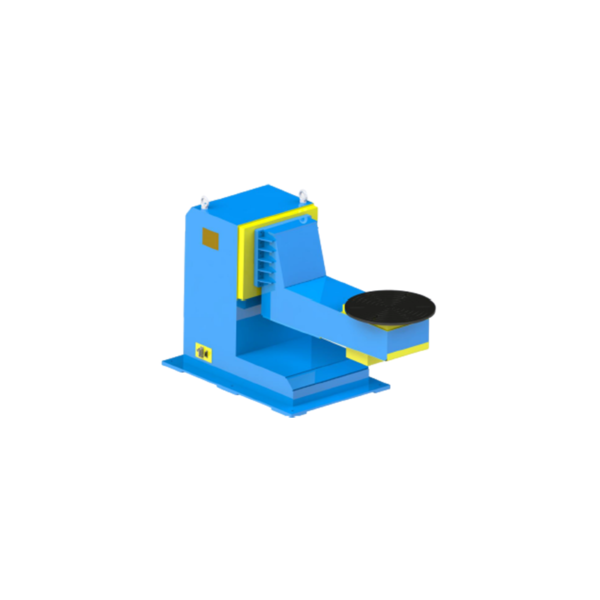
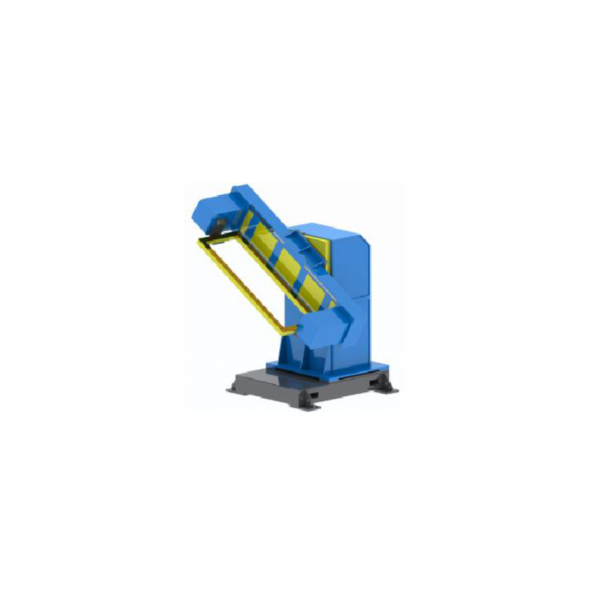
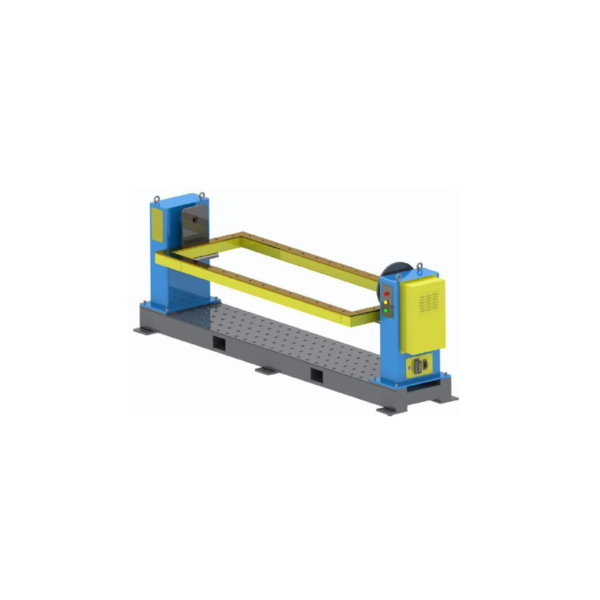
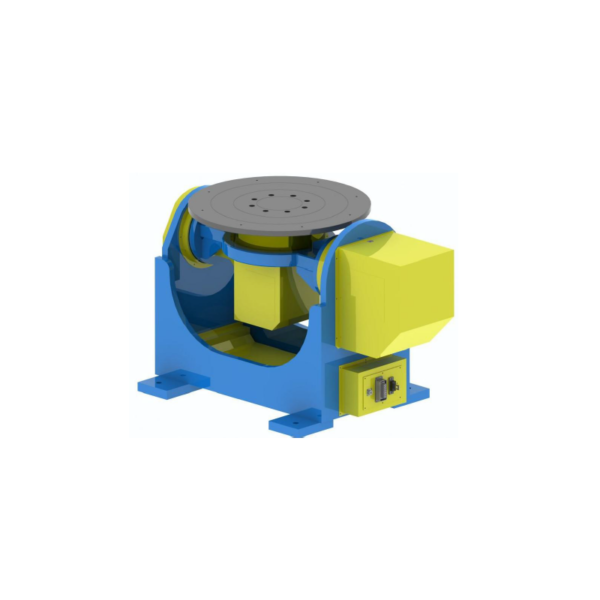
机器人焊接定位器是一种伺服驱动的外部轴,用于固定和调整工件方向,以便进行焊接作业。与简单的旋转工作台不同,它可以结合旋转、倾斜或位置互换等运动。滚轮通过摩擦力支撑圆柱形工件;定位器则将工件固定在专用工装上。
九系列产品
以下额定有效载荷选项可用于初步的产品系列比较。额定有效载荷是指工件和夹具的总重量;最终选择还取决于重心、尺寸、运动和工作单元条件。经技术审核后,每个系列均可提供定制配置。
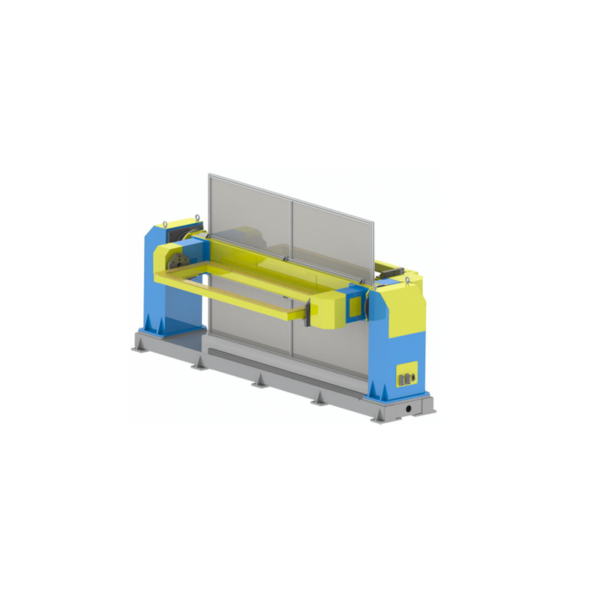
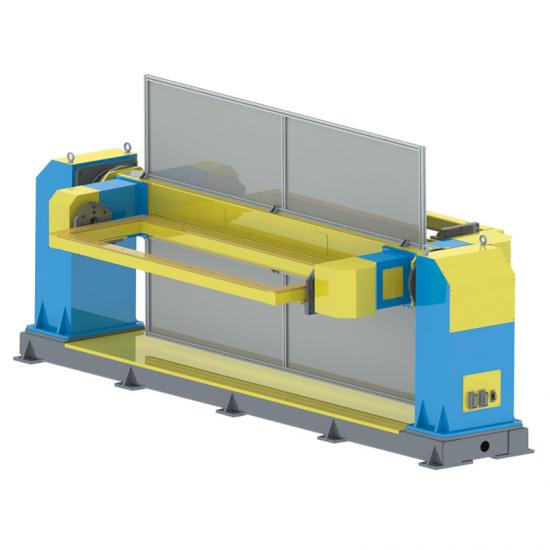
用于单个旋转运动或主轴箱-尾架支撑
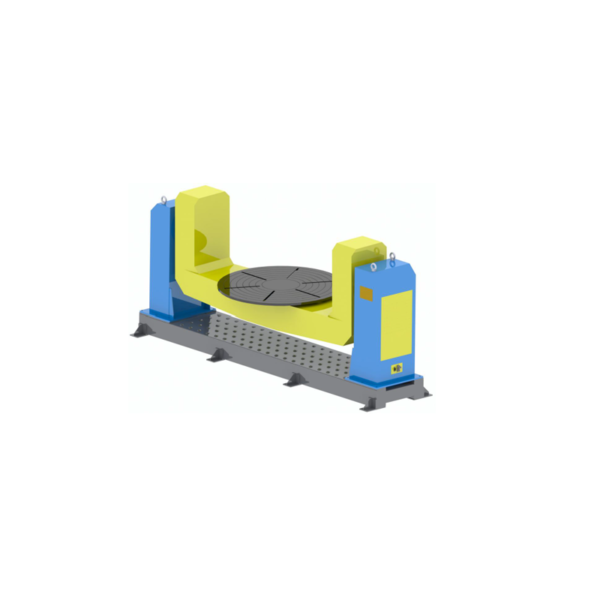
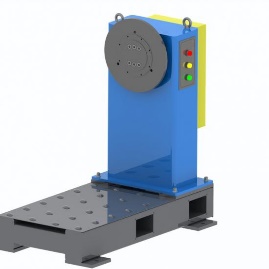
结合旋转和倾斜功能,改善接缝方向和操作便捷性。
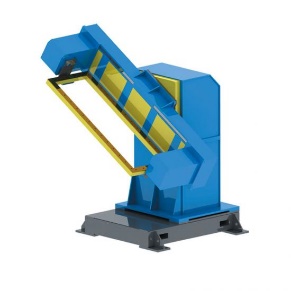
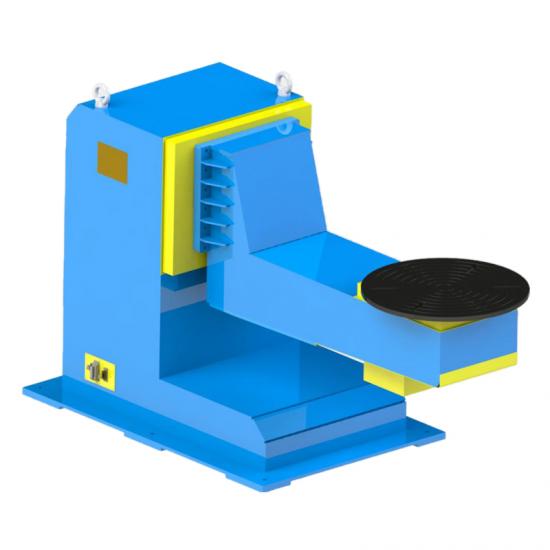
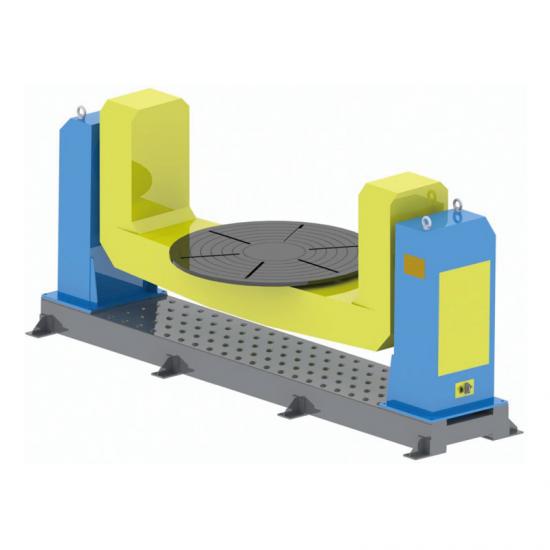
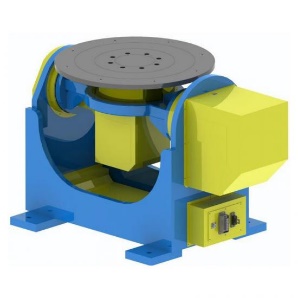
灯光选择
您无需准备完整的规格说明即可开始。这些信息足以筛选产品系列;如需进行更深入的选择工作,请使用单独的指南。
描述工件是否需要旋转、倾斜、工位分度或交换运动。
提供工件和夹具的总重量以及重心相对于坐标轴的位置。
分享工件尺寸、夹具安装方式、接口和载荷要求。
提供机器人位置、焊接通道、操作员路径、安全距离和工位顺序。
请提供机器人品牌/型号以及所需的协调运动、控制和现场接口。
如需更全面地比较轴数、L/C/U布局和选择输入,请阅读以下内容: 焊接定位器指南.
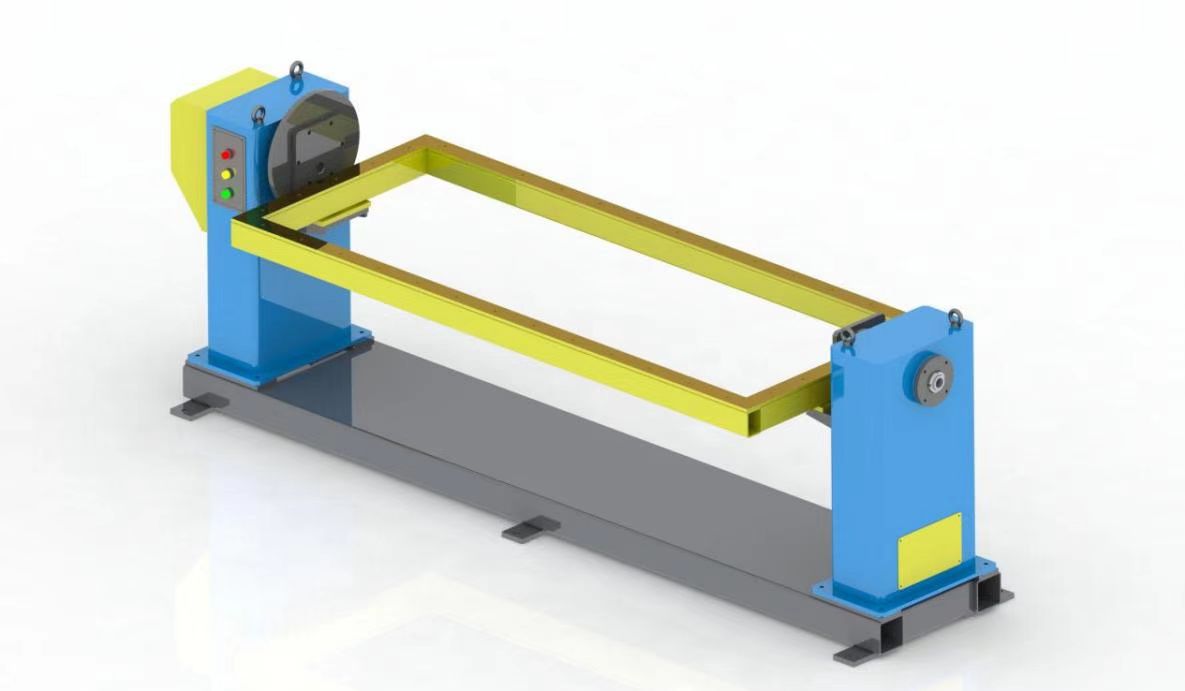
标准系列确定了起点;最终的接口和布局根据每个项目进行确认。
定制和集成
当定位器作为机器人外部轴运行时,必须与机器人和工作单元共同审查机械接口、运动、控制边界和安全规划。自定义配置在项目输入确定后进行确认。
已根据工件、夹具和装载方法确认。
根据焊接通道和工位顺序确定。
技术评审期间会检查机器人模型和控制要求。
布局、操作员权限和安保需求都应纳入牢房设计方案中。
应用
这些是典型应用案例,并非固定配置。系列、额定载荷和工装仍需根据实际工件和单元情况进行选择。
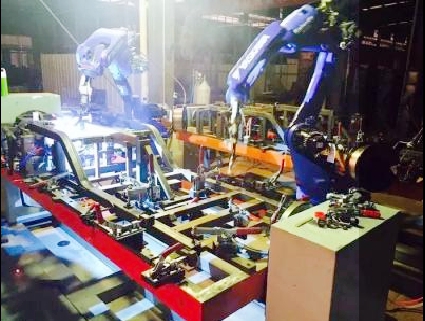
利用可控旋转将环形接缝带入机器人的工作范围内。
主轴箱-尾架布局可以支持两端之间更长的夹具。
结合旋转和倾斜来改善不同接缝的接近角度。
根据夹具、重心和机器人布局选择单轴或多轴方案。
将多个焊接面重新调整到单元内更合适的位置。
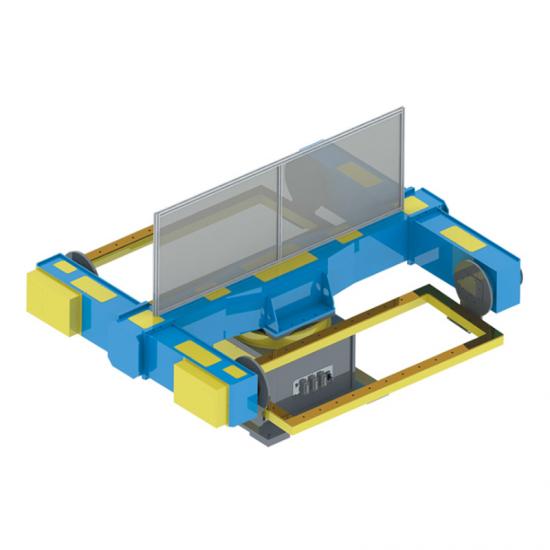
三轴工作站索引布局可以开启多工作站概念;最终布局取决于具体项目。
为什么选择EVST
从项目输入和系列选择到生产阶段检查,具体的配置和验收要求仍取决于具体项目。
在最终配置确认之前,会对工件、夹具、总重量、重心、运动和单元条件进行审查。
在关键生产阶段进行过程检查有助于在交付前发现问题。
加工资源支持对安装面、孔和旋转接口进行尺寸控制。
结构部件经过退火处理,以减少残余应力并提高尺寸稳定性。
常见问题
这是一个可控的外部轴,用于固定和调整工件方向,以便机器人能够接触到焊缝。所需的轴数取决于工件的运动方式和单元布局。
在本类别页面中,“额定有效载荷”指的是工件和夹具的总重量,而非工件本身的重量。最终选择还需要考虑重心、尺寸和动态条件。
单轴提供旋转运动;双轴增加倾斜运动;三轴可以增加工位分度或交换功能。选择时应考虑焊接通道和工位顺序。 阅读焊接定位器指南 为了进行更全面的比较。
这些字母描述了支撑件和工装周围的总体结构。具体选择取决于工件尺寸、夹具、装载空间、机器人进给方式和所需的额定有效载荷。 比较焊接定位器指南中的布局.
当较长的夹具或框架需要在两端之间提供支撑并绕水平轴旋转时,应考虑采用此方法。支撑间距和接口必须根据工件进行确认。 请参阅焊接定位器指南 更多选择背景信息。
相同的总重量,当重心发生变化时,会对轴线和结构造成不同的影响。因此,仅凭重量不足以做出最终选择。
技术审核后可提供定制配置。请提供机器人品牌/型号、工件和夹具数据、所需运动、单元布局和接口需求,以便我们确认合适的配置。