
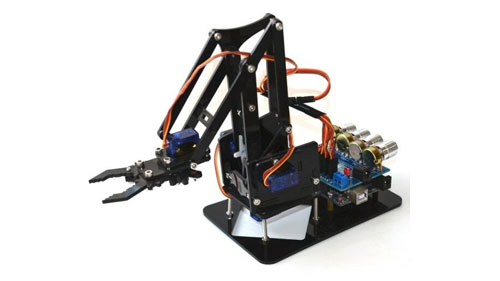
来源:Pinterest
所有的 工业机械臂 有一些部件协同工作以使整个结构可用。它们包括控制器、末端执行器、驱动器、传感器和机器人操纵器。这些部分中的每一个都发挥着相互支持的独特作用。其中,机器人操纵器也可能是机器人结构中最重要的组件之一。我们将详细了解什么是机器人操纵器、它们所扮演的角色,并将它们与传统的机械臂进行比较,看看它们如何相互竞争。
什么是机器人机械手?
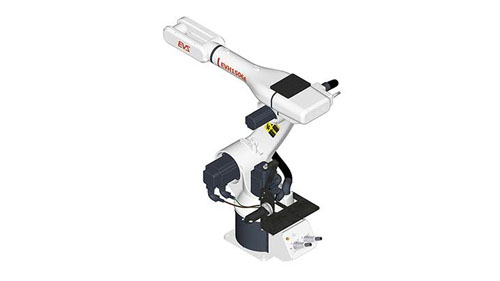
机器人操纵器是一种用于操纵材料的设备,无需操作人员进行任何直接的物理接触。它们的发明是为了让机器人能够轻松处理放射性和生物危害材料,这些材料需要人们保持一定的距离以避免暴露。但随着时间的推移,这一原则已被延续到现代机械臂中,使控制变得更加容易和灵活。
他们所扮演的一些现代角色包括焊接、机器人手术和 空间站机械手本身形状类似手臂,并配有称为横向滑块的部件,这些部件可以在牢固抓取物体时相互滑动。这赋予了它们额外的运动自由度,而这是大多数普通机械臂所缺乏的。
在大规模制造方面,机器人操纵器用于执行密集型任务,例如举起重物,否则人类工人将无法处理这些任务。得益于可伸展的浪漫手臂,它们还可以方便地将货物整齐地堆放成与整个仓库一样高的堆放。它们的灵活性使它们成为挤入狭小空间的理想工具,这也是许多医疗领域使用的机器人在其所有任务中使用机器人操纵器的原因之一,因为它在最轻微的情况下更加精确和准确。破坏其他身体器官的机会。
机器人操纵器的类型
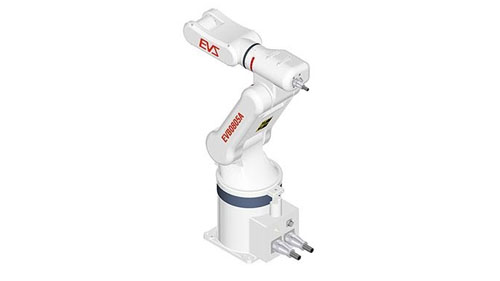
各种类型的机器人操纵器被广泛应用于各种形式的制造领域,尤其是装配厂。这些机械手的尺寸各不相同,但它们的工作原理都是相同的。值得注意的是构成这些操纵器的关节。它们是使运动更加灵活的部件,有以下 2 种类型。
旋转关节:这些是机器人机械手关节,具有单一自由度,其运动可描述为旋转。它们的配置由一个值组成,该值表示其操作时的旋转次数。
平移关节:这些关节可以描述为平移关节,因为它们在物体之间移动时表现出平移运动。它们在操作时,沿其轴平移一度。
清理完工业机械手中常见的关节后,以下是一些在制造过程中以不同能力使用的著名机械手型机器人。
直角坐标机器人
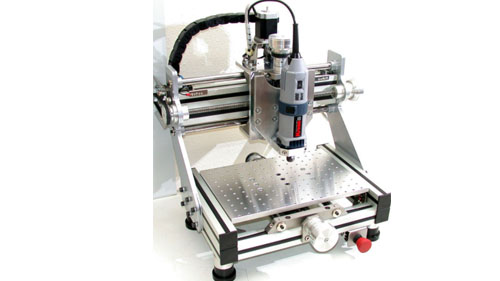
来源:Pinterest
这是一种使用棱柱形关节机械手的工业机器人,最适合用于汽车制造业中分配粘合剂等任务。这种机器人能够沿线性方向移动,这是其最大的优势之一,因为它们速度快、精度高,并且能够为机械手提供直线操作,确保从第一个产品到最后一个产品的工作一致性。由于它们沿着单一轨迹线进行运动,因此它们也是最容易编程的机械手类机器人之一。唯一的缺点是它们占用太多空间,但很少利用这些空间。这使得它们很难与其他机械手类机器人和人类工人协同工作。
SCARA机器人
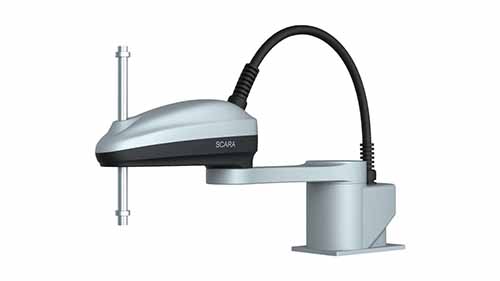
SCARA Robots 是最流行的工业机器人之一,在其设置中使用机器人操纵器。它们是选择性顺应性组装机器人手臂的缩写,其动作与人手非常相似。它们配有肩膀、肘关节和可以垂直运动的手腕。它们也利用棱柱关节进行灵活的运动,并且与其他机械臂类型的机械臂相比速度非常快。
SCARA 机器人也很耐用且非常坚固;这使他们能够处理需要高速和准确性相结合的最复杂的工作类型。它们也非常适合可重复的任务,这就是为什么它们被用于 码垛任务、机器装载和组装。 SCARA机器人中使用的机械手的唯一缺点是它们不灵活,并且运动受到限制。
圆柱机器人
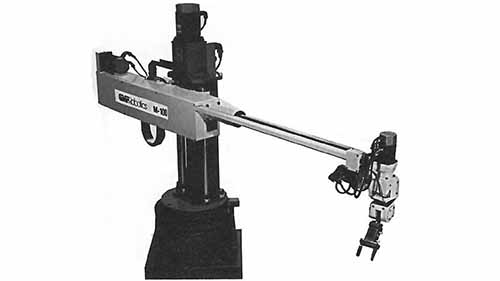
来源:www.industrial-electronics.com
这是一种工业机器人操纵器,可绕圆柱体的杆移动。它具有三个运动轴;一个圆形的和两个线性的,使手臂能够灵活地水平和垂直运动。与大多数其他机械手型机械臂不同,圆柱形机器人具有三个关节;旋转接头、棱柱接头和圆柱接头。这些机器人的速度几乎和 SCARA机械臂,因此,它们被用于快节奏的环境中,例如拾取和放置、抓斗和抓握以及许多其他艰巨的任务。与直角坐标机器人相比,它的优点是移动速度更快、方向更多,并且可以有效利用周围的空间,这比 SCARA 机器人更好。
彪马机器人
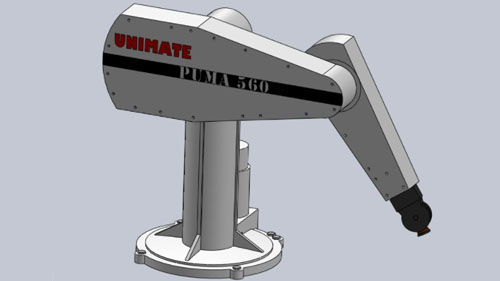
资料来源:grabcad.com
可编程通用装配机 (PUMA) 是最常用的工业机器人之一,可用于需要动手操作的装配和焊接操作。该机器人的设计与人类手臂相似,很容易将其与人类手臂混淆。 SCARA机器人 因为操纵器看起来几乎一样。两者唯一的区别是 PUMA 更灵活,但缺乏 SCARA 机器人的精度。尽管如此,这些机器人仍然用于执行需要观察速度和准确性的快节奏任务。它具有三个旋转关节,使 PUMA 兼容所有三个轴。这种类型的机器人的唯一缺点是它缺乏处理关键任务的精度,但对于其他不那么密集的任务仍然有帮助。
极地机器人
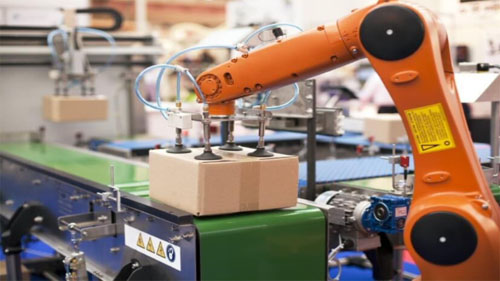
来源:blog.technavio.com
最后一类机械手型机械臂是Polar机器人,也称为Spherical机器人;它们是固定式机器,其手臂由球形工作范围支撑。它们的结构比这个列表中的大多数其他机器人更复杂。它们有一对与棱柱关节一起工作的旋转关节。 Polar 机器人用于执行拾取、放置、码垛等搬运操作以及其他重复性任务。
机器人操纵器的用途
来源:Pinterest
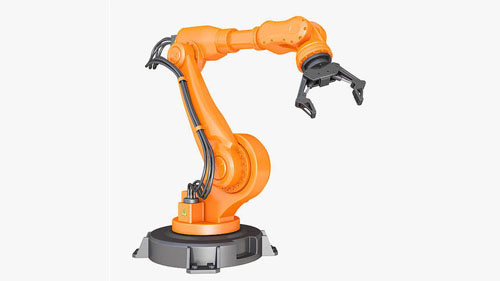
在机械臂上添加机械手可以实现多种功能。如前所述,它们灵活、快速,能够穿过狭小空间,并且非常适用于执行需要高精度的重复性任务。以下是它们最适合的一些用途。
汽车装配: 汽车制造中涉及的重型零件需要具有相当强度和良好抓地力的机械臂,而机械臂能够提供这些。它们在各个方向上的灵活移动也使喷漆等任务变得更加容易,因为整个汽车外壳可以快速旋转以覆盖所有部件。
手术过程: 自动化手术是一个非常微妙的过程,需要最高的精确度,因为这关系到人的生命。医疗机器人通常很小,但为了更精确的操作,它们需要更小的操纵器,这些操纵器速度快,能够快速挤过任何小缝隙,而不会让事情变得更糟。
焊接操作机: 工业焊接会产生大量热量,这对于工人的近距离操作来说可能有点太多了。这就是机器人的地方 焊接操作机 它很方便,因为它可以远距离操作,而不会影响其精度、速度和效率。
取放:装卸重物是制造流程的一部分,拥有合适的机器人就能确保整个流程不发生任何故障。机械手拥有最灵活的末端执行器,并由强大的机械臂支撑,能够抓取重物并将其有序地放置。
喷漆机器人: 机器人喷漆是另一种依赖于精度的过程,以确保所涂的每层涂层在整个表面上都是均匀的。正确完成此任务的唯一方法是使用易于控制和编程的机器人操纵器。
结语
机器人机械手因其可靠性而日益在制造业中占据一席之地。它们是工业机器人的下一个发展阶段,任何希望实现流程自动化的企业都必须拥抱它们,否则就会被淘汰。欲了解更多关于机械臂和机械手的信息,请访问 查看我们的网站 在您方便的时候尽早浏览所有可供您使用的资源。