
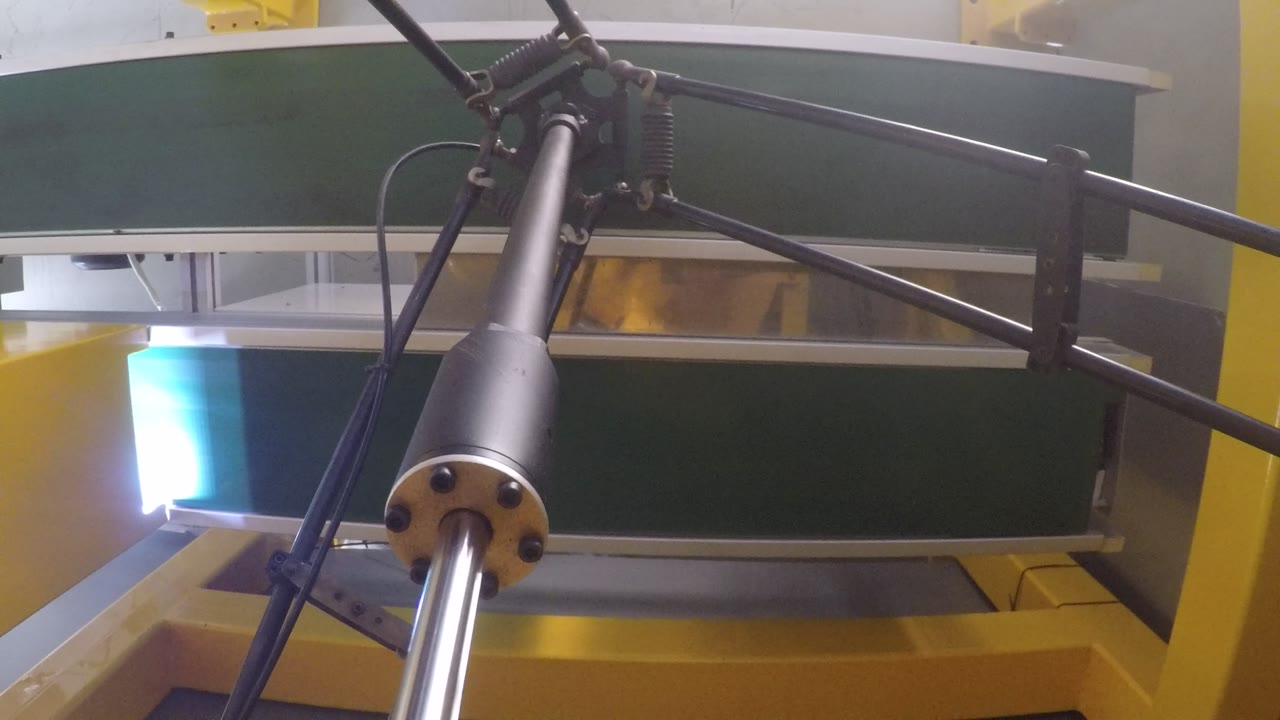
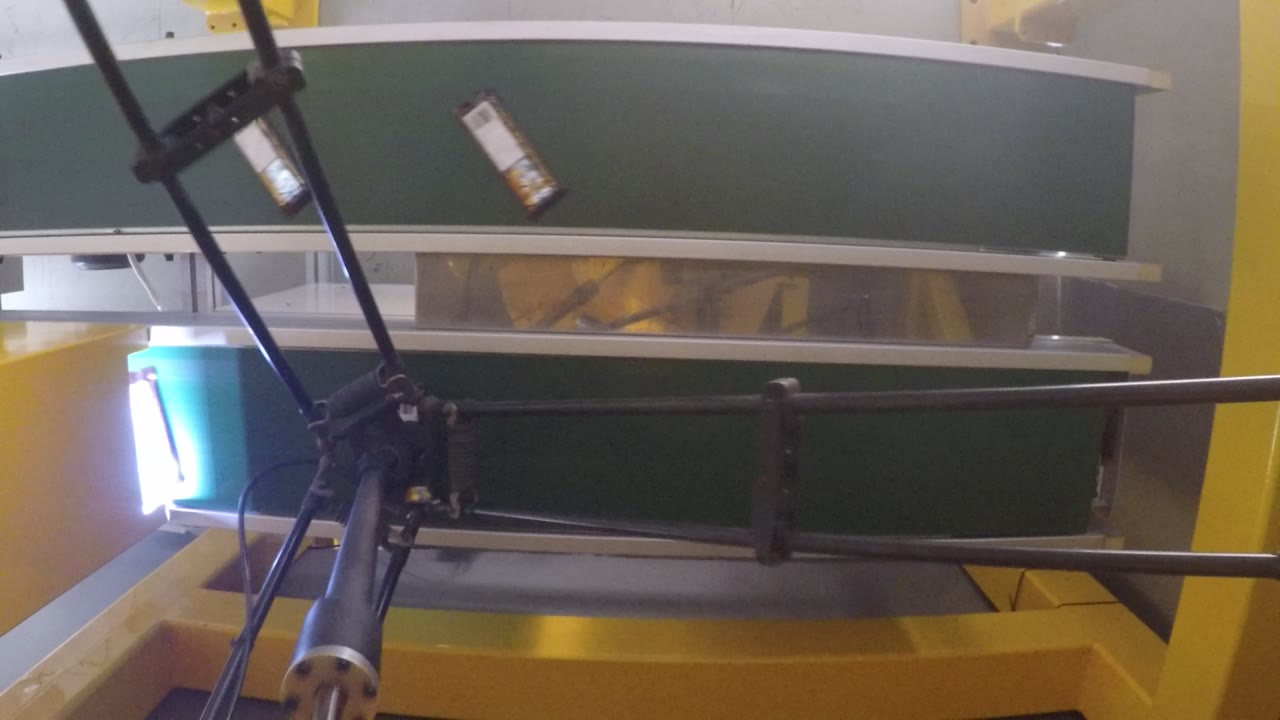
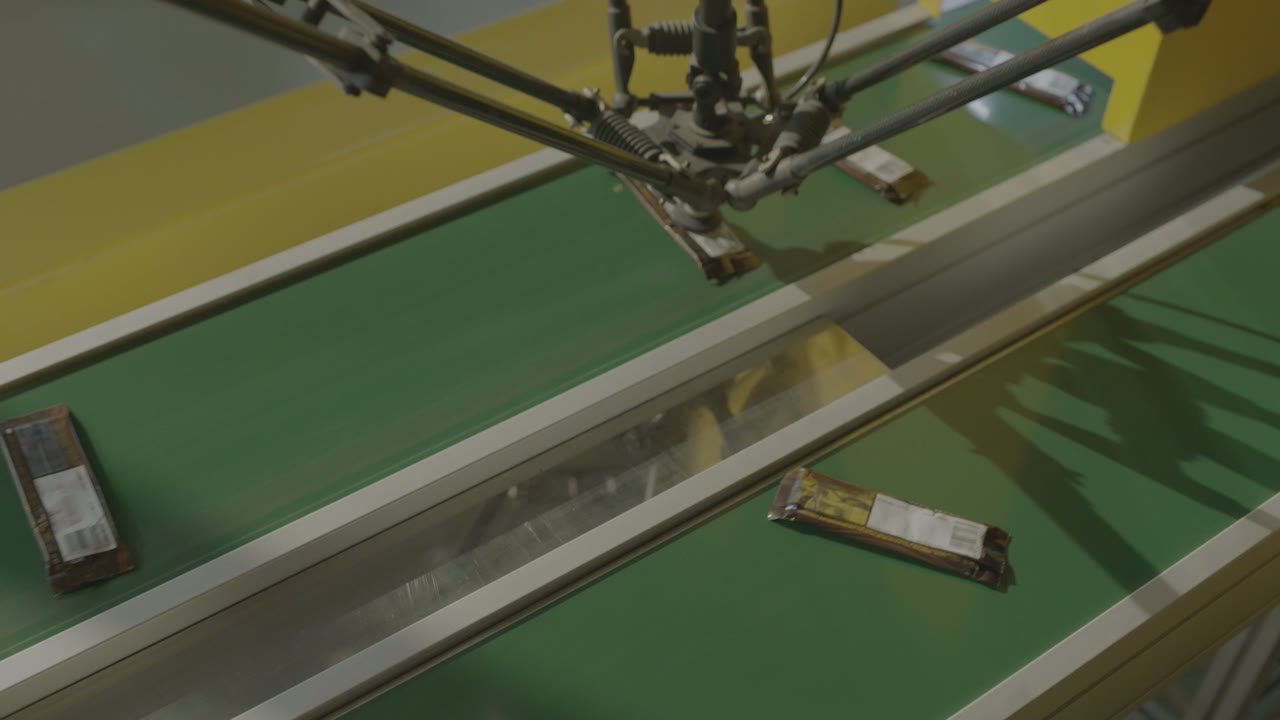
简而言之: 两条传送带并排运行,中间安装着一台三角洲机器人。包装好的产品散落在其中一条传送带上——角度各异,间距不均匀——机器人逐个拾取,并将它们均匀地放置在另一条传送带上——这是大多数下游机器所需的有序进料。传送带永不停歇。这样的单元运行依赖于三个决策:拾取头如何与包装匹配、产品到达模式如何与传送带速度匹配,以及每个包装必须落到哪个位置。需要对产品进行排列吗? 请和我们谈谈您的线路.
一目了然
| 产品 | 扁平包装(印刷薄膜) |
| 工艺应用 | 从移动传送带上取放物品 |
| 省时提效 | 一台配备小型单包装拣选头的三角洲机器人 |
| 进料 | 包装散乱,角度不规则,间距不均匀。 |
| 出料 | 包裹均匀地摆放在第二条传送带上。 |
| 皮带运动 | 连续运行——传送带不会因机器人而停止。 |
| 照明 | 一条灯条沿着腰带边缘延伸。 |
| 操作员角色 | 在线旁边,不在循环中 |
该单元格解决的问题
几乎每条包装线都有一个环节,产品从某个工序出来时顺序并不固定,但必须按照特定的顺序进入下一台机器。如果人工操作,就意味着要有人整班站在传送带旁,按照传送带的节奏而不是自己的节奏来操作,并且要经手每一个包装。
这项工作非常适合增量式运输:有效载荷小、移动距离短、重复速度快,任务完全由“它现在在哪里,它需要在哪里”来定义。
细胞如何运行
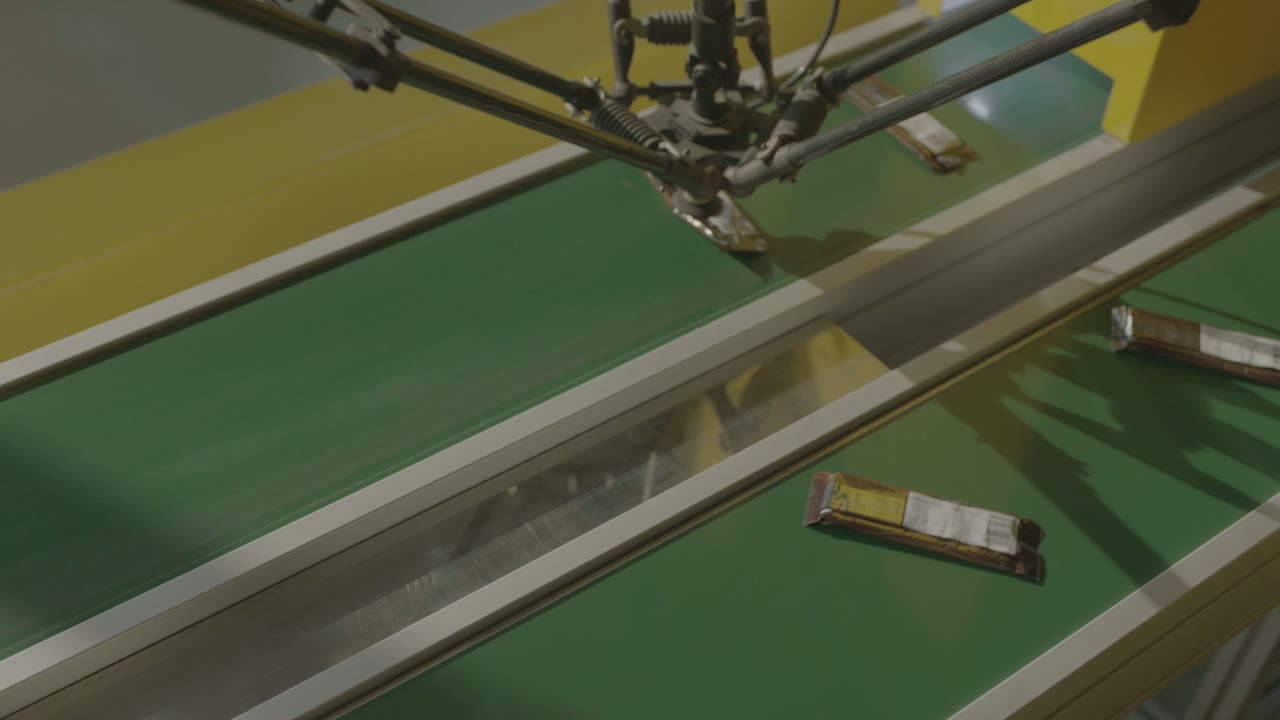
- 到达。 包装好的产品会沿着第一条传送带以上游工序留下的角度和间距进行输送。
- 把警示灯移过去。 腰带边缘有一条灯带;背包经过腰带时,会在腰带上清晰可见。
- 挑选。 机器人垂直落下,抓住背包的正面并将其举起。
- 向对面移动。 它将背包转移到第二条腰带上。
- 地点。 包装袋被放置好,使得出料口的包装袋之间的间距比它们最初到货时要均匀得多。
- 重复。 传送带不停运转;机器人接收传送带上的物品。
三个设计决策
1. 将工具适配到工具包中,而不是适配到机器人上。
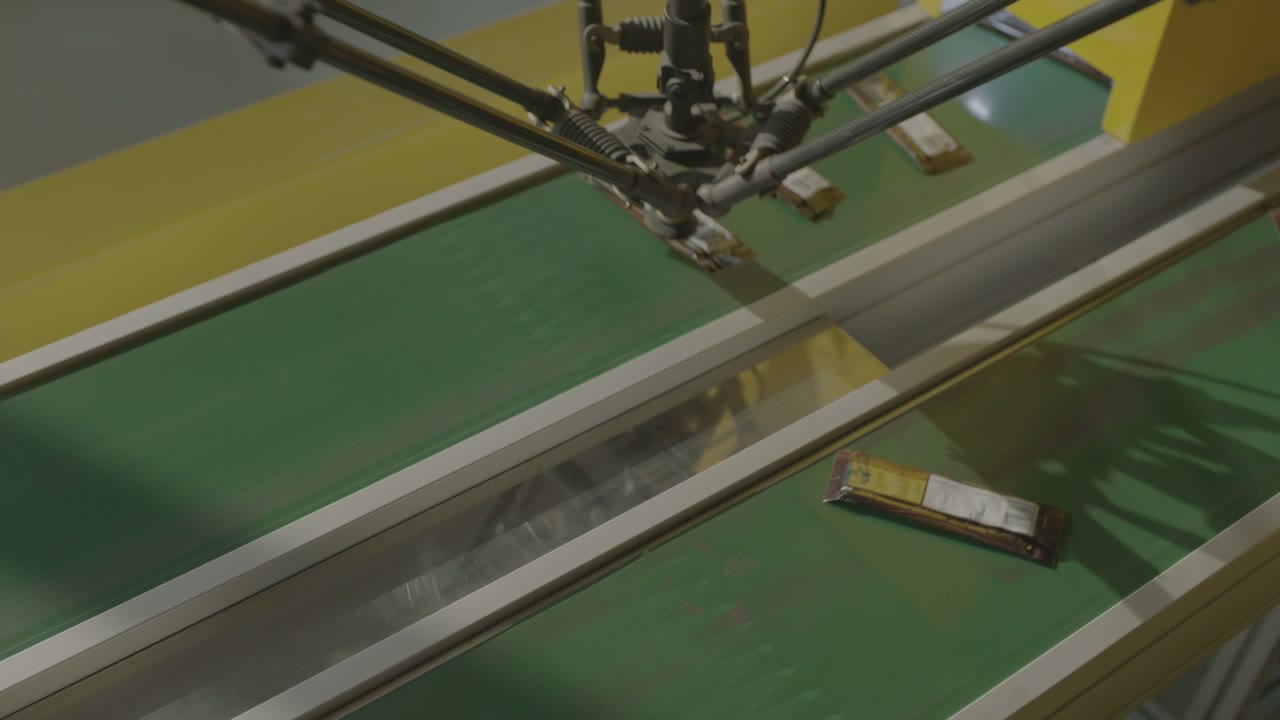
最终工具的选择是大多数皮带拣选项目成败的关键。以下几点需要首先明确:
- 可以触摸包装的地方。 印刷薄膜、接缝、柔软的内芯、不能做任何标记的产品——可用接触面积通常比包装小得多。
- 背包被提起时的表现。 柔性背包会弯曲,向上提拉时弯曲的背包与不会弯曲的背包落地时的姿势不同。
- 发布。 对于真空吸塑工具而言,释放与吸取同样重要:如果吸塑包装再吸附几毫秒,就会偏离目标。
- 食品接触。 如果工具直接接触食物而不是包装,则材料、清洁和检验规则会改变设计。
需要尽早解决的问题: 每个循环的目标是拣选一个包裹,还是多个包裹?多包裹拣选头可以提高吞吐量,但前提是到货模式允许同时拣选多个包裹。
2. 使到达间隔与传送带速度相匹配
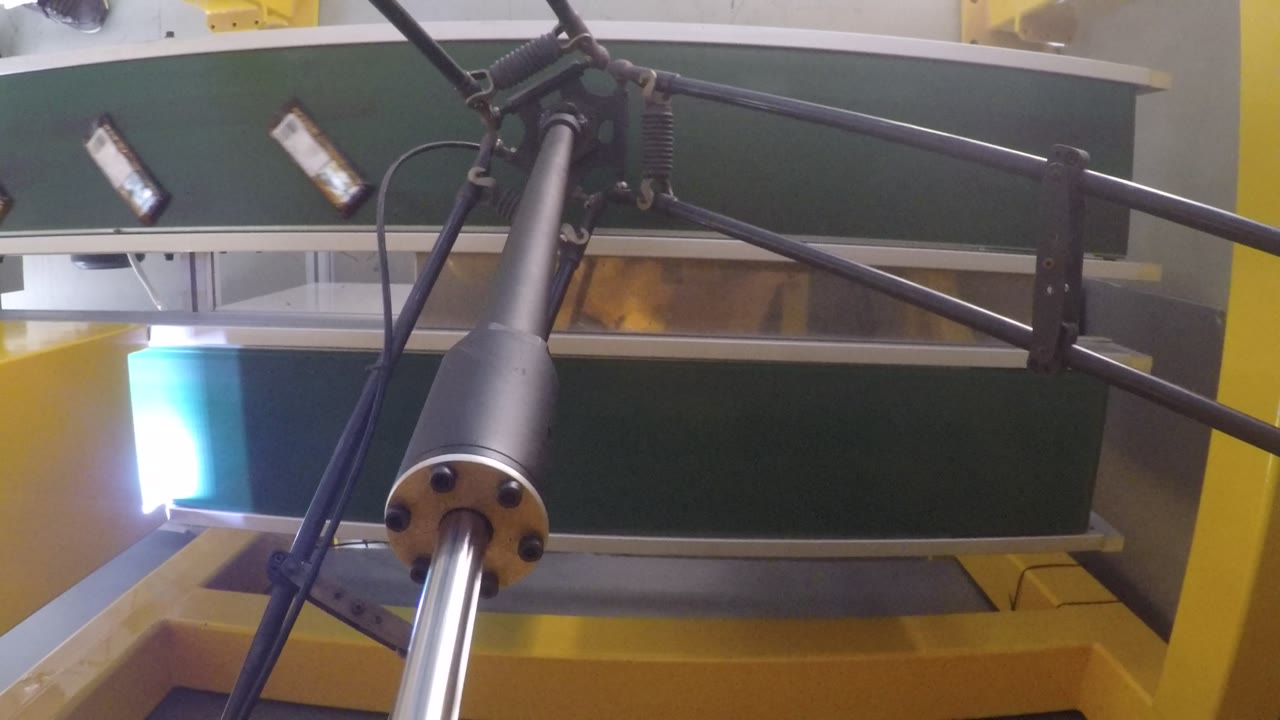
传送带拣选单元的评级不仅仅取决于“每分钟拣选次数”。重要的是每分钟有多少包裹通过工作窗口,以及机器人能在包裹离开窗口前拣选多少包裹。三个关键因素:
- 传送带速度。 速度慢意味着等待时间更长,但也意味着排队时间更长。
- 密度。 密度过高,包裹会重叠或接触,工具和检测都无法将它们分开;密度过低,机器人就会闲置。
- 窗口长度。 机器人的拣选范围由其在传送带上的工作范围决定,当一台机器人无法满足需求时,通常会串联第二台机器人。
在实际生产线上,漏拣是正常的;关键在于如何处理这些漏拣的包裹。决定漏拣的包裹是重新循环处理、由第二个工作站接收,还是人工移除。
3. 确定背包必须降落的位置
定位精度取决于下一台机器,而不是机器人。装盒机、枕式包装机和托盘封口机各自对位置和角度都有不同的公差,整个单元的设计应该根据这些公差值反向推导。
- 将机器放置在下一台机器实际索引的几何体上——一个凸耳、一个飞轮、一个口袋。
- 决定出料在放置过程中是否保持移动;放置在移动的传送带上,公差体现在时间上,而不是位置上。
- 保持放置图案足够规则,以防止下游堵塞物通过拾音窗口蔓延回去。
这种布局何时适用——以及何时需要仔细审视
- 非常适合: 小巧、轻便、可重复的包装;连续的上游工艺;需要有序进料的下游机器;以及能够用小型工具处理的产品。
- 进一步评估: 粘稠、多尘或非常柔软的产品;包装相互接触的产品;高卫生标准区域(清洗区、工具材料);以及需要更换工具的混合产品。
常见问题解答
一个机器人还是几个?
首先要考虑每分钟有多少包裹通过窗口,以及一台机器人在这个窗口内能处理多少包裹。如果一台机器人无法满足需求,通常的解决方案是在同一条传送带上串联两台机器人——第二台机器人处理第一台机器人剩下的包裹。
传送带必须停下来吗?
不。在这个单元里,两条传送带都是连续运转的。只有在生产线速度慢或者产品重量大的时候,停下来拣货才是合理的。
什么决定准确性?
下一台机器。首先确定其公差,然后选择刀具、放置方法以及放置过程中出料是否移动。
获取布局和周期时间估算
请发送以下信息:
- 产品尺寸、重量和包装材料
- 产品可能接触的位置以及任何卫生要求
- 每分钟进出包裹的数量,以及包裹到达的方式(密度、方向)
- 下一台机器是什么型号及其进给公差
- 生产线布局和传送带上方可用空间
我们将回复您一份单元布局方案和周期时间估算。
获取布局和周期时间估算 → 或用您的语言发送电子邮件至 sales@evsrobot.com
素材拍摄于合作方的生产场地。该场地的费率、准确率和产品数据不公开,因此此处不予提供。