
By 以物思编辑团队 · 经审核 以物思编辑团队 · 最后更新日期:2026年10月10日 · 编辑政策 · 更正政策 · 条款
当零件可以被划分为多个可牢固抓取的面、裸露的工作边缘以及它们之间的安全过渡区域时,机器人辅助零件去毛刺技术才能有效运作。机器人必须将零件稳定地固定在腕部安装的大型夹具板上,同时将每个所需的外部边缘对准固定的旋转刀具。如果夹具遮挡了某个边缘、在旋转过程中失去支撑或在下一次接近之前发生碰撞,则增加机器人姿态无法解决问题。
请发送零件图纸和每日产量我们将制定单元概念和周期时间估算。 标记需要处理的边缘以及任何必须与固定装置保持隔离的表面。
在规划机器人路径之前,先将零件分割开来。
首先,有用的图纸并非机器人路径图,而是零件的表面图。为每个相关区域赋予一个功能:用于抓取、用于去毛刺、防止夹具痕迹、用于定位,或作为零件旋转时的间隙。复杂的小型零件往往将这些功能紧密结合。一个看似便于支撑的表面可能紧邻一个必须经过工具的边缘;一个以某种方向安全安装的夹具,在腕部旋转后可能成为碰撞点。
| 部分区域 | 待回答的问题 | 设计后果 |
|---|---|---|
| 紧绷的脸 | 这个装置在任何方向上都能保持稳定吗? | 定义夹具位置和支撑方向 |
| 工作边缘 | 它能否在夹具不进入刀具区域的情况下到达固定刀具? | 定义外露边缘长度和接近角 |
| 定位功能 | 它是否会在不使用预留加工表面的情况下重复进行? | 定义零件在夹具板上的安装方式 |
| 受保护表面 | 是否必须避免与夹具接触或接触工具碎屑? | 增加护垫、防护罩或不同的握把区域 |
| 过渡包络 | 当手腕翻转倾斜时,是什么在空间中扫过? | 界定工装和防护装置周围的间隙 |
这种分配方式避免了常见的后期发现问题:机器人可以到达工具,但夹具却固定住了需要访问的确切区域。
在这个单元中,零件移动而工装保持固定。
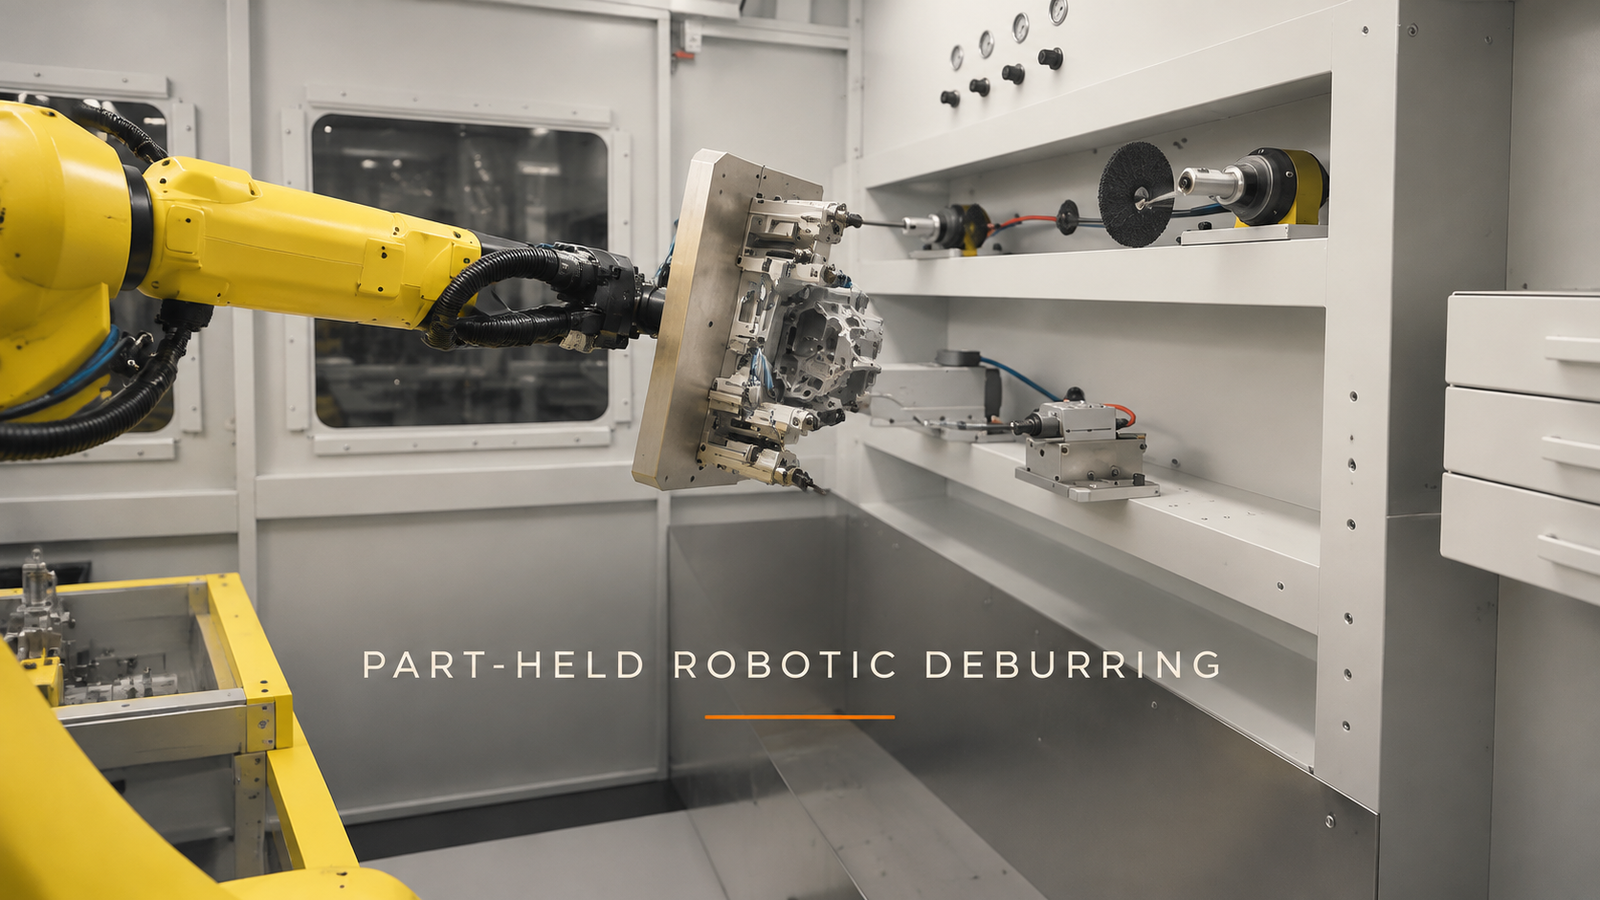
文档中所示的单元使用一台黄色六轴机器人,将一个复杂的小零件从前工作台运送到固定的旋转刀具上。一个大型矩形金属夹具板安装在机器人的腕部,小零件就固定在该夹具板上。
机器人从前方区域提起零件,转向固定工装。它改变腕部方向,引导零件的一侧边缘经过加工位置,然后退出,转动零件并再次靠近。通过一系列动作,零件的不同侧面和外轮廓得以呈现。接近尾声时,机器人离开工装区域,将零件送回前方工作台。
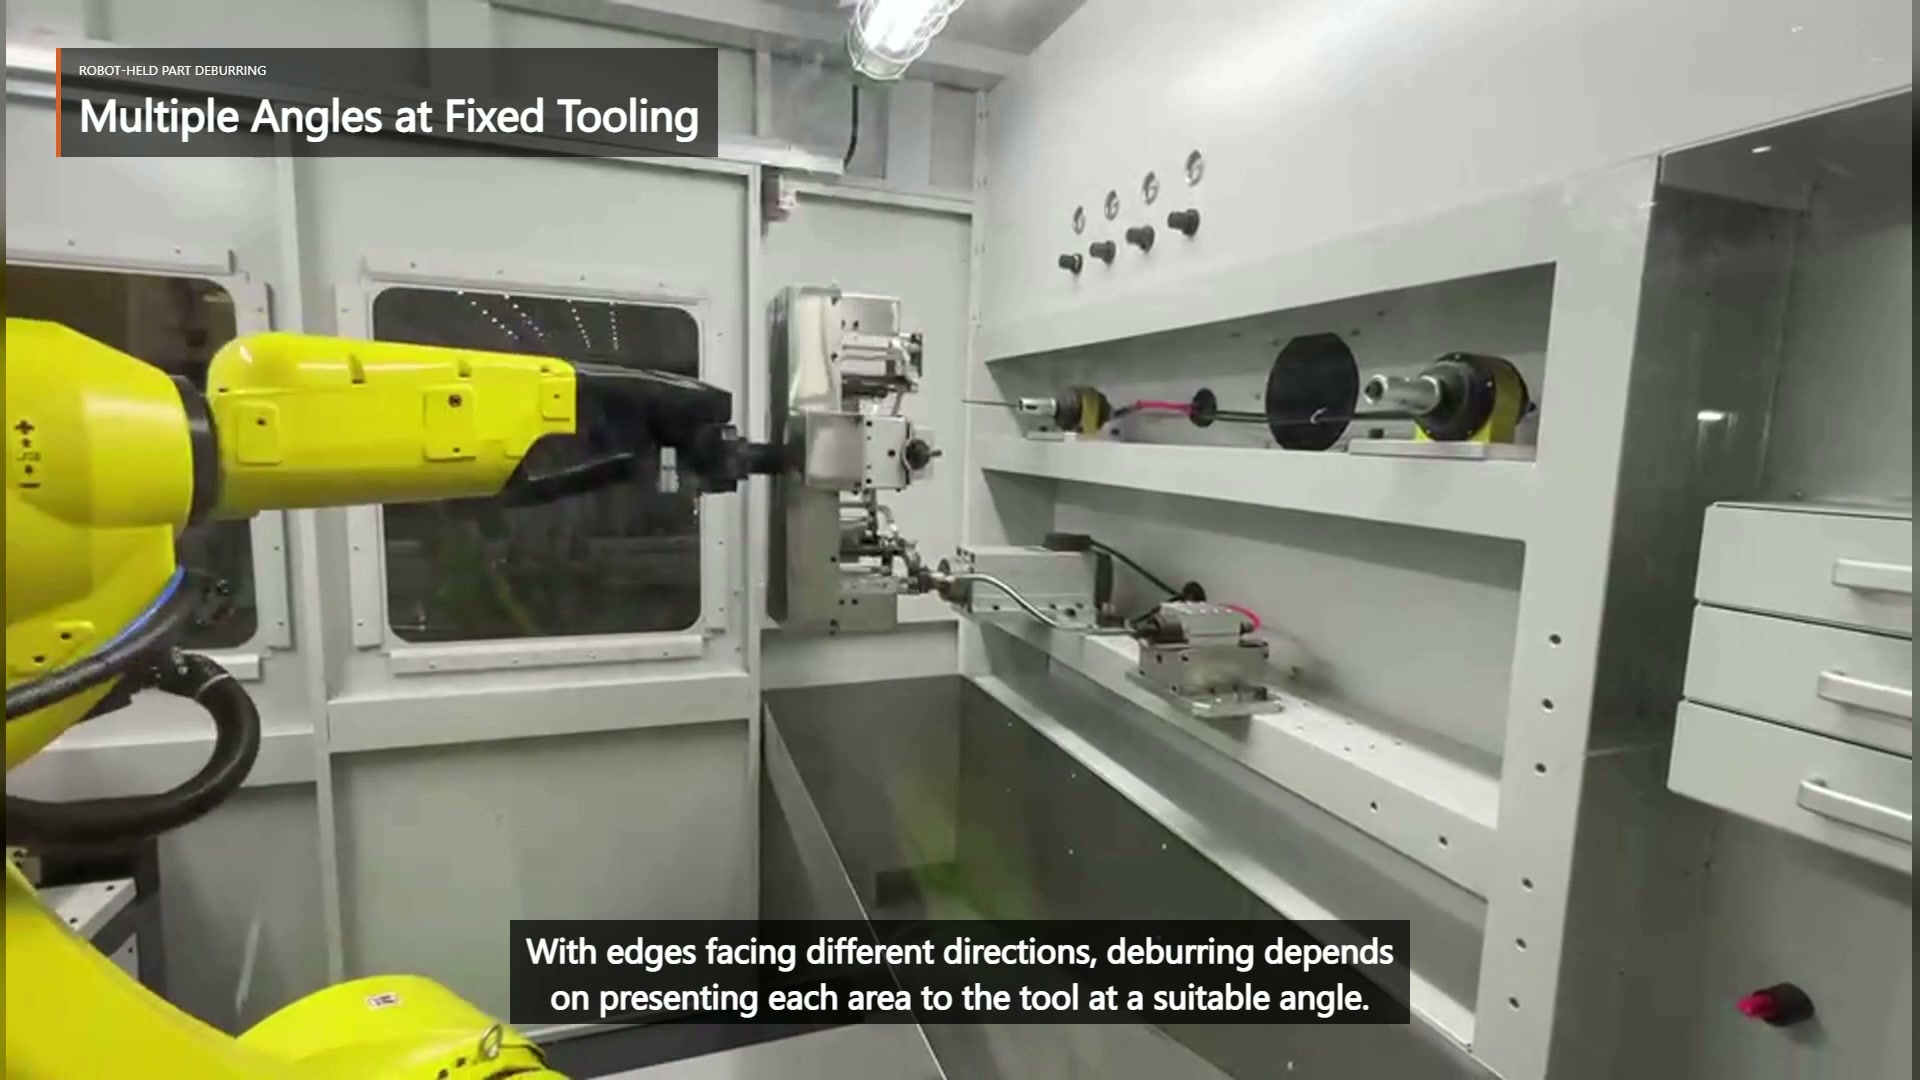
这种布置方式是移动工件,而不是像传统方式那样用电动工具绕着工件移动。这样无需重新定位固定设备,就能触及多个外边缘。此外,它还将主要的规划负担转移到了工件夹具上:工件、夹具和工件必须保持稳定,同时它们的组合体还要经历多个方向的旋转。
让每个工作优势都得到有效的应对方法
边缘可见并不意味着它可以直接被接近。它需要一种特定的进近方式,这种方式要求局部边缘方向与固定刀具相匹配,工件能够顺利通过加工位置,并且夹具平台始终位于刀具和周围结构之外。此外,机器人还需要一种安全的方式进入和离开这种进近方式。
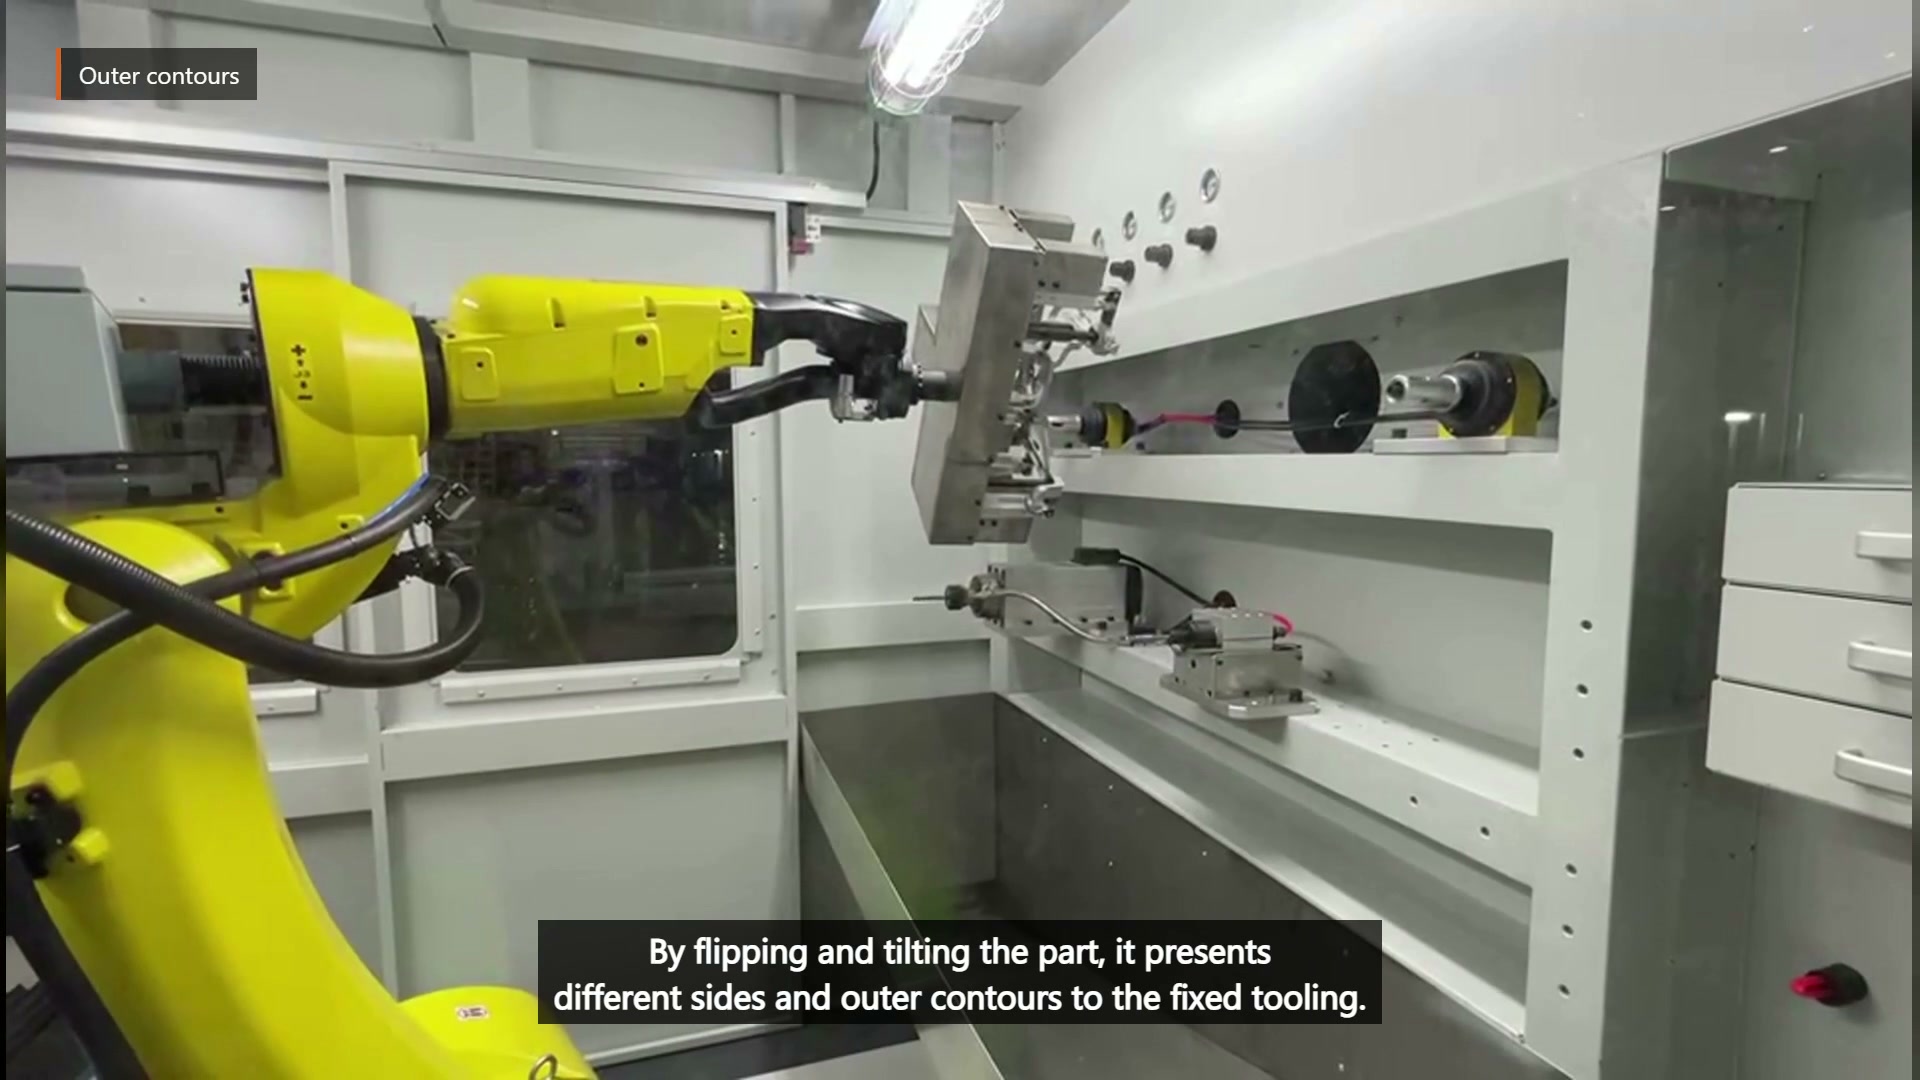
逐边构建工艺方案。对于每个所需区域,记录夹持设置、零件方向、刀具位置、进入方向、加工方向和退出方向。然后将可以共用稳定夹具和兼容腕部姿势的边缘分组。如果某些边缘无法在不遮挡工作区域或将夹具板变成障碍物的情况下进行操作,则可能需要二次设置、使用不同的夹具或重新划分工作。
该单元的工装区域内,刀具位于不同的安装位置。需要确定每个边缘的需求,并决定哪个固定的刀具位置能够提供所需的加工通道,而不是强制所有加工都通过同一个位置。
将每次重新定向都视为一个独立的间隙问题。
加工姿态只是运动的一部分。在这些姿态之间,机器人会反复地后退、翻转或倾斜工件,然后再靠近。在这些转换过程中,矩形夹具板的远角可能比工件本身更靠近工具、外壳或工作台。
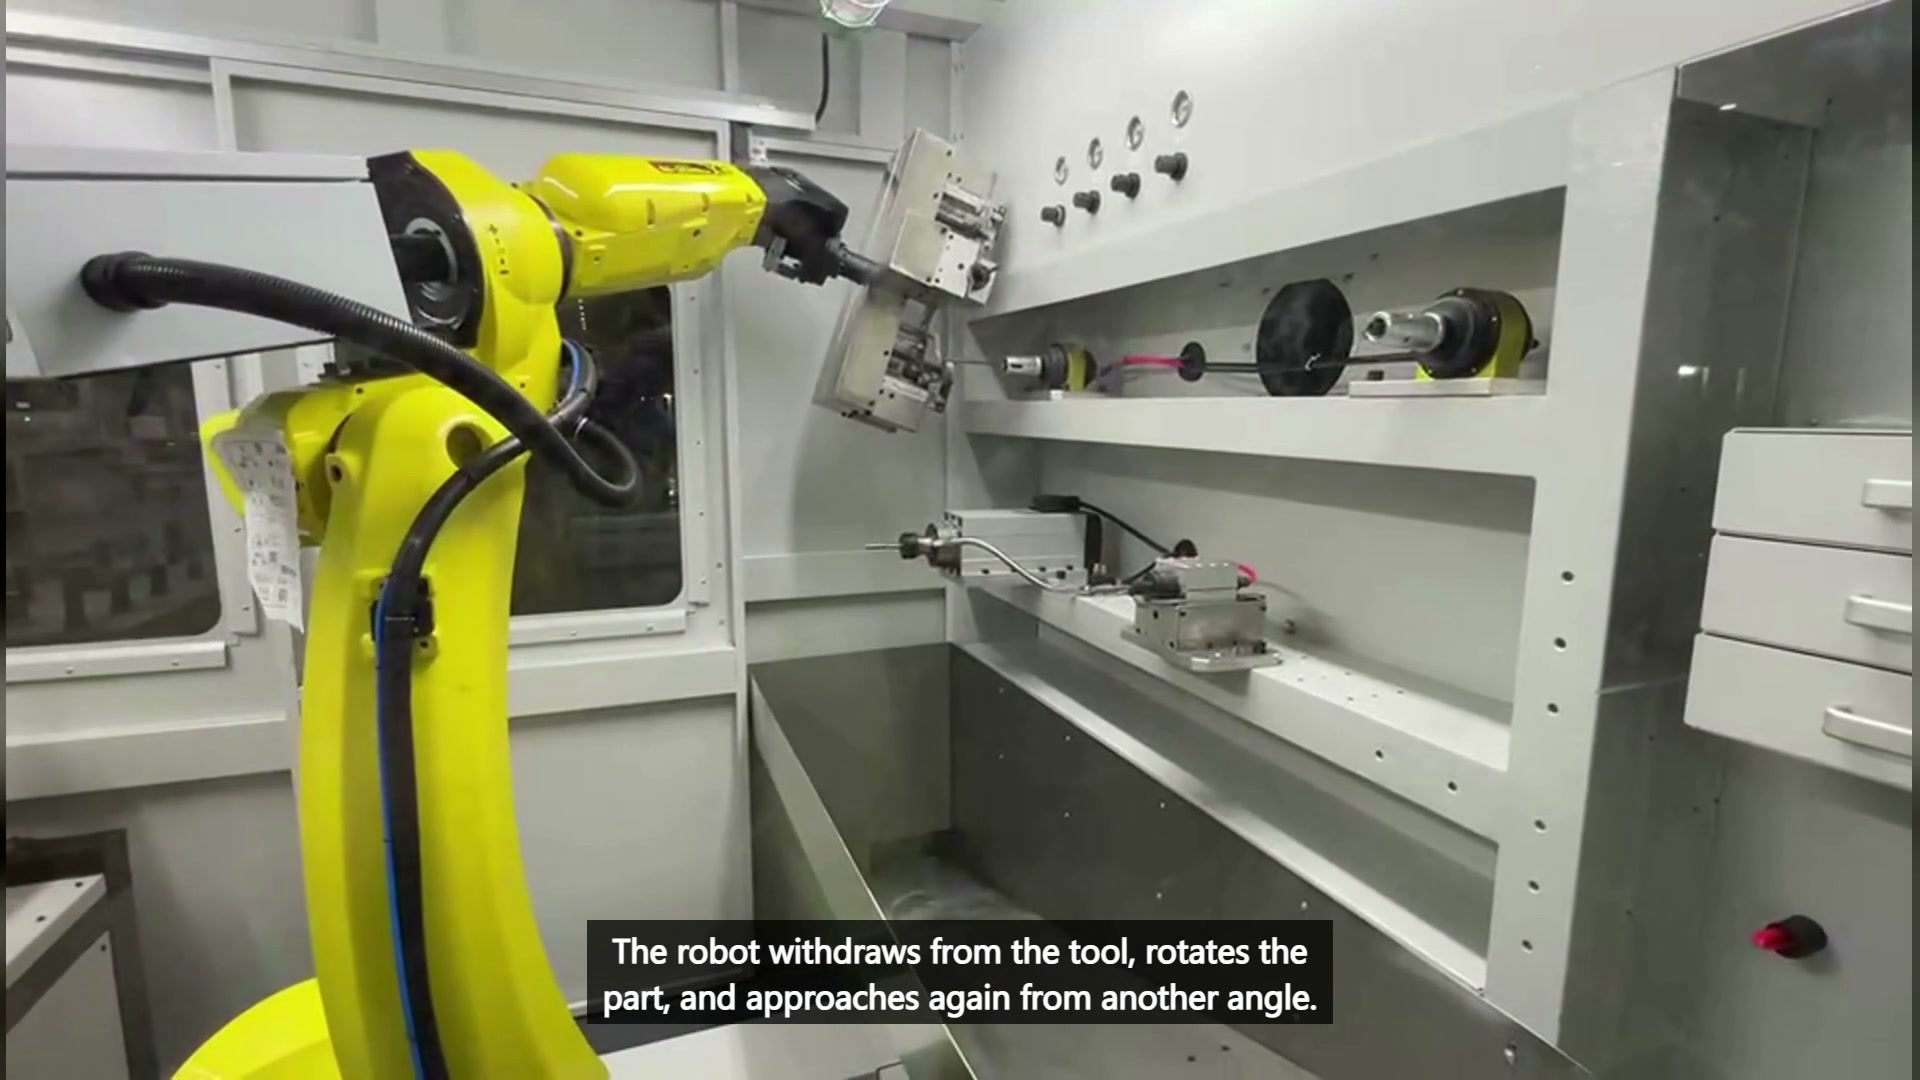
检查每次过渡的完整运动包络线。包括底板、夹具、紧固件、零件、软管以及任何突出的支撑件。仅基于零件形状的碰撞模型会遗漏通常定义最宽或最长点的硬件。在进行大幅度手腕旋转之前,确保回退动作足够长,以便刀具完全脱离,并验证下一次接近动作不会跨越之前的刀具位置。
该序列应易于理解,无需依赖机器上的反复试验。一个清晰的顺序可能是:将相邻的外边缘聚集在一起,撤退到安全区域,进行一次大的重新定向,然后接近下一组边缘。最佳顺序取决于几何形状和可达性;它不能从通用规则或可见转弯次数推断出来。
稳定性必须在最不利的姿态下依然存在
当手腕倾斜、翻转或从侧面取放工件时,固定在工作台上的夹具可能会表现出不同的特性。载荷方向相对于支撑结构会发生变化,刀具与夹具的接触距离也会改变。设计时应考虑最不利的工件朝向,而不是最容易取放的姿势。
检查零件的安装位置、哪些特征可以防止平移和旋转,以及夹紧力如何传递到支撑结构。在图纸允许的情况下,保持与刚性区域附近的接触。避免仅仅因为容易够到就使用较薄或易损的边缘。如果多个零件变体共用一个单元,请检查相同的定位方案是否能确保每个需要的边缘都暴露出来。
拍摄的视频证实,在机器人展示零件不同侧面时,夹具始终保持连接状态。但视频并未提供夹紧力、移除率、表面光洁度或质量数据。这些数据需要使用实际零件、夹具和选定的刀具进行试验才能获得。
模拟审判前需要解决的问题
所有边缘都能用一套夹具完成加工吗?
只有当所选的夹持和定位表面能够确保所有必需的边缘均可触及,并且整个夹具包络在转换过程中不会妨碍任何工具的使用时,才能进行试验。表面图和姿态分析可以在试验前识别冲突。
一种固定工具就足够了吗?
这取决于边缘几何形状和所选工艺。不要仅凭单元的局部视图就假定只有一个刀具。将每个边缘与所需的刀具访问方式相匹配,然后确定是否需要一个或多个固定位置。
样品试验期间应检查哪些内容?
验证夹具稳定性、所有标明边缘的可达性、回转和旋转过程中的间隙,以及图纸上要求的处理结果。使用试加工来设置工艺参数;不要从视频中获取参数。
需要提交哪些工程评审材料
请提供零件图纸、每日产量、零件变型以及标记边缘清单。请明确标明允许的夹持面、受保护面、定位特征以及任何必须保持可见以便检查的区域。如果目前存在人工加工流程,请描述所用工具及其顺序。请以图纸形式或提供已验收的样品来说明所需的边缘状态。
有了这些输入,我们可以将夹持面与工作边缘分开,比较夹具概念,对兼容的方法进行分组,并计划进行样品试验。 请与 EVST 讨论您的机器人辅助去毛刺应用。 或用您的语言发送电子邮件至 sales@evsrobot.com 提供零件图纸和每日产量,以便进行单元概念和周期时间估算。
本文涵盖了可见的机器人夹持零件运动和一般夹具规划原则;但并未说明该单元的材料、工具规格、工艺参数、表面光洁度、去除率、质量结果或周期时间。