
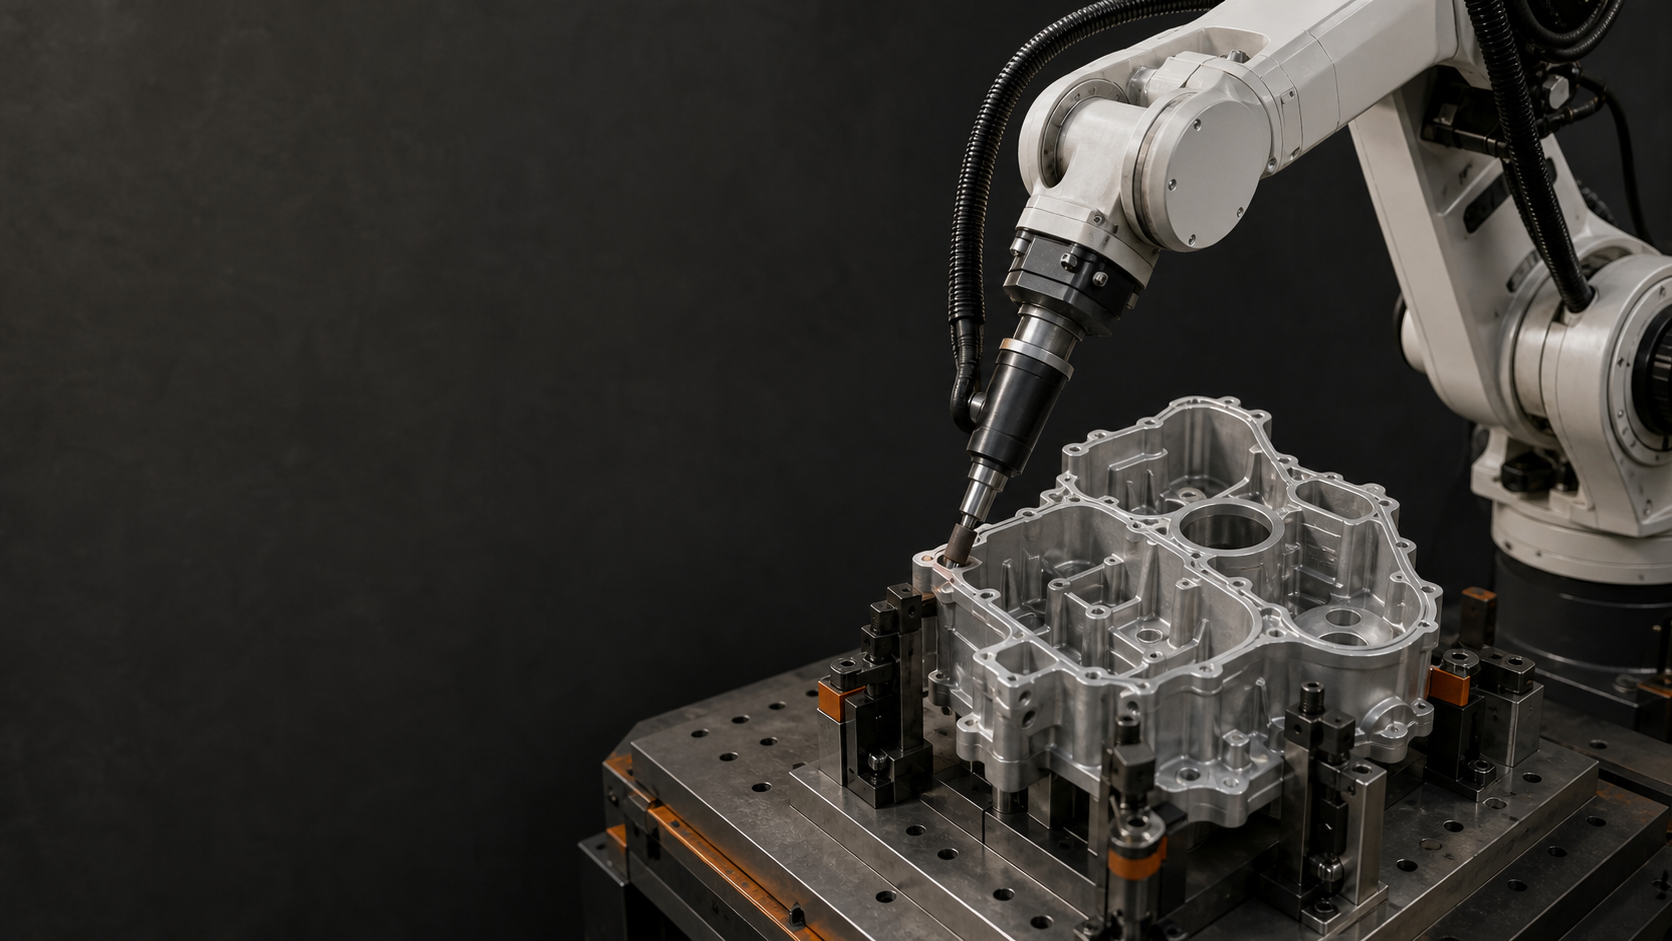
ตอบก่อนนะครับ: การเจียรและลบคมชิ้นงานหล่ออลูมิเนียมด้วยหุ่นยนต์ควรเริ่มต้นด้วยแผนที่รอยคม การกำหนดจุดยึดที่ทำซ้ำได้ เส้นทางการตัดที่แบ่งเป็นส่วนๆ สภาพของเครื่องมือที่ควบคุมได้ และการตรวจสอบตามขอบ วิดีโอประกอบแสดงให้เห็นแกนหมุนที่ติดตั้งบนหุ่นยนต์กำลังเข้าใกล้และสัมผัสกับรูปทรงของชิ้นงานหล่อหลายส่วน และด้านข้างของชิ้นงานหล่ออีกด้านหนึ่งหลังจากปรับทิศทางจุดยึดใหม่ วิดีโอนี้ไม่ได้พิสูจน์ถึงการมองเห็น การควบคุมแรง ความแม่นยำ การตกแต่งพื้นผิว อัตราการกำจัด เวลาในการทำงาน หรือการยอมรับ สิ่งเหล่านี้ต้องอาศัยการทดลองและการบันทึกที่เป็นตัวแทน
วิดีโอความยาว 25.2 วินาทีนี้แสดงให้เห็นอะไรบ้าง
สำหรับคู่มือนี้ กองบรรณาธิการได้ตรวจสอบภาพที่คมชัดอย่างละเอียดตลอด 25.2 วินาที ด้วยอัตราการสุ่มตัวอย่างภาพ 4 เฟรมต่อวินาที โดยได้รับการสนับสนุนจากบันทึกการตรวจสอบแหล่งที่มาที่หยุดนิ่ง ลำดับภาพที่ปรากฏแสดงให้เห็นการหล่ออะลูมิเนียมในอุปกรณ์จับยึด แกนหมุนลบคมที่หุ่นยนต์พกพา การเข้าใกล้และการสัมผัสของเครื่องมือที่ตำแหน่งต่างๆ บนรูปทรง และด้านข้างของการหล่ออีกด้านหนึ่งหลังจากปรับทิศทางอุปกรณ์จับยึดใหม่ นี่เป็นการสังเกตกระบวนการ ไม่ใช่การอ้างถึงการใช้งานหรือการทดสอบประสิทธิภาพ
ภาพวิดีโอไม่ได้แสดงให้เห็นถึงการติดตามแรง การเชื่อมต่อภาพ ข้อมูลโปรแกรม เครื่องมือวัดขนาด การวัดความเรียบของพื้นผิว การวัดปริมาณวัสดุที่ถูกกำจัด การวิเคราะห์รอบการทำงาน การนับจำนวนครั้งในการทดลองซ้ำ บันทึกการตรวจสอบความปลอดภัย หรือผลการยอมรับ การกล่าวอ้างเกี่ยวกับการทำงานหรือผลลัพธ์เหล่านั้นของเครื่องเจียรและลบคมด้วยหุ่นยนต์ จำเป็นต้องมีเอกสารประกอบระบบที่ติดตั้งและหลักฐานโครงการที่เป็นตัวแทน ไม่สามารถอนุมานผลลัพธ์เชิงตัวเลขจากคลิปวิดีโอได้
การเจียรและลบคมด้วยหุ่นยนต์: ภาพจริงเทียบกับเวอร์ชันที่เผยแพร่
ในการเจียรและลบคมด้วยหุ่นยนต์ ภาพวิดีโอการทำงานและหลักฐานการอนุมัติจะตอบคำถามที่แตกต่างกัน ภาพวิดีโออาจแสดงชิ้นงานหล่อในอุปกรณ์จับยึด แกนหมุนที่หุ่นยนต์ติดตั้ง การเข้าถึงและการสัมผัสของเครื่องมือที่ตำแหน่งต่างๆ บนรูปทรง และด้านอื่นๆ ของชิ้นงานหล่อหลังจากปรับทิศทางอุปกรณ์จับยึดแล้ว หลักฐานการอนุมัติจะต้องระบุเพิ่มเติมถึงชิ้นงานหล่อที่รองรับและช่วงของครีบ ความแปรผันของจุดอ้างอิง ส่วนขอบที่ตั้งชื่อ เครื่องมือที่ติดตั้งและการตั้งค่า การตรวจสอบการเข้าถึงและการชน วิธีการตรวจสอบ สถานะการเปลี่ยนเครื่องมือ การแก้ไขข้อผิดพลาด และการตรวจสอบความปลอดภัย ใช้ภาพวิดีโอเพื่อทำความเข้าใจตำแหน่งการสัมผัสที่มองเห็นได้ ไม่ใช่เพื่ออนุมานการควบคุมแรง การมองเห็น ความแม่นยำ ความเรียบ อัตราการกำจัด หรือประสิทธิภาพของรอบการทำงาน เปรียบเทียบแนวคิดที่มีรายการหลักฐานเดียวกัน ได้แก่ แผนที่ครีบ อุปกรณ์จับยึด เส้นทางแบบขอบต่อขอบ สถานะเครื่องมือที่ควบคุม เมทริกซ์การทดลองที่เป็นตัวแทน การตรวจสอบ การกู้คืน และการควบคุมการเปลี่ยนแปลง อนุมัติเฉพาะการกำหนดค่าที่มีบันทึกตรงตามแผนการยอมรับเฉพาะโครงการเท่านั้น
ประเด็นที่สำคัญ
- แผนที่แสดงพื้นที่ที่จำเป็น พื้นที่ที่ห้าม และพื้นที่สำคัญที่ต้องตรวจสอบ จากแบบร่างและชิ้นงานหล่อที่เป็นตัวแทน
- กำหนดจุดอ้างอิงของตัวยึดที่สามารถทำซ้ำได้ก่อนที่จะทำการสอนหรือสร้างเส้นทาง
- แบ่งส่วนรูปทรงที่ซับซ้อนออกเป็นส่วนๆ เพื่อให้สามารถตรวจสอบทางเข้า ทางออก ท่าทาง การเว้นระยะห่าง และการยอมรับได้ทีละขอบ
- เชื่อมโยงการตั้งค่ากระบวนการและสภาพของเครื่องมือเข้ากับบันทึกโปรแกรมและการตรวจสอบ
- ตรวจสอบความถูกต้องของชิ้นส่วนทั้งหมด รอบการทำงาน ข้อผิดพลาด การกู้คืน และการเปลี่ยนชิ้นส่วน แทนที่จะตรวจสอบเฉพาะตัวอย่างที่ประสบความสำเร็จเพียงชิ้นเดียว
สร้างแผนที่ขอบและรอยหยัก
เริ่มต้นด้วยแบบร่างการหล่อ วัสดุ รูปแบบต่างๆ จุดอ้างอิง เส้นแบ่งแม่พิมพ์ ประตูหล่อ รู พื้นผิวที่เข้าถึงได้ และตำแหน่งและลักษณะของครีบหรือเศษโลหะที่คาดว่าจะเกิดขึ้น ทำเครื่องหมายสามหมวดหมู่: บริเวณที่ต้องดำเนินการ บริเวณที่ห้ามสัมผัส และตำแหน่งที่ต้องตรวจสอบอย่างละเอียด
ใช้ชิ้นส่วนตัวอย่างที่เข้ามาเพื่อตรวจสอบว่าสภาพจริงตรงกับแบบร่างอย่างไร โปรแกรมคงที่อาจเหมาะสมภายในช่วงที่ได้รับการตรวจสอบแล้ว ความแปรผันของชิ้นส่วนหรือครีบที่กว้างขึ้นอาจต้องใช้กลยุทธ์การกำหนดตำแหน่ง การตรวจจับ การสร้างเส้นทาง หรือกระบวนการที่แตกต่างกัน อย่าอ้างถึงวิสัยทัศน์หรือการปรับตัวเว้นแต่จะมีการระบุและทดสอบวิธีการติดตั้งและเงื่อนไขที่รองรับแล้ว
กำหนดจุดอ้างอิงของอุปกรณ์ยึดที่สามารถทำซ้ำได้
เอกสารนี้ระบุตำแหน่งของพื้นผิว จุดรองรับ ลำดับการหนีบ การตรวจสอบชิ้นส่วน การป้องกันข้อผิดพลาดด้านการวางแนว และสถานะการปลดล็อกเพื่อการขนถ่าย อุปกรณ์จับยึดควรยึดชิ้นส่วนไว้สำหรับกระบวนการที่ต้องการโดยไม่กีดขวางการเข้าถึงเครื่องมือ การตรวจสอบ หรือการบำรุงรักษาอย่างปลอดภัย
ตรวจสอบว่าความแปรผันของตัวยึดและการหล่อทำให้ขอบที่ตั้งโปรแกรมไว้แต่ละส่วนเคลื่อนที่สัมพันธ์กับเครื่องมืออย่างไร หากการเปลี่ยนแปลงจุดอ้างอิงอาจทำให้คุณลักษณะที่ต้องการเคลื่อนที่ออกนอกหน้าต่างเส้นทางที่ทดสอบ ให้กำหนดวิธีการตรวจจับหรือการจัดการแทนที่จะอาศัยการสังเกตเห็นสภาพดังกล่าวหลังจากการประมวลผลเสร็จสิ้น
แบ่งขอบเขตและตรวจสอบการเข้าถึง
แบ่งเส้นขอบที่ต้องการออกเป็นส่วนย่อยๆ ที่ตั้งชื่อไว้ สำหรับแต่ละส่วน ให้บันทึกพื้นที่เป้าหมาย บริเวณที่อนุญาตให้สัมผัสได้ ทางเข้าและทางออก การวางแนวของเครื่องมือ ท่าทางของหุ่นยนต์ ระยะห่างของแกนหมุนและสายเคเบิล พื้นผิวที่ห้ามสัมผัสในบริเวณใกล้เคียง และเกณฑ์การตรวจสอบ การแบ่งส่วนจะทำให้เห็นช่องว่างและการทับซ้อนกันได้ชัดเจนในการตรวจสอบ
ตรวจสอบขอบเขตท่าทางการทำงานทั้งหมดด้วยเครื่องมือ ตัวจับยึด ชิ้นส่วน และอุปกรณ์จับยึดจริง รวมถึงการเปลี่ยนระหว่างพื้นผิว การปรับทิศทาง การถอนเครื่องมือ และการเปลี่ยนชิ้นส่วนหรือเครื่องมือใดๆ จุดที่เข้าถึงได้ไม่ได้หมายความว่าจะเป็นท่าทางการทำงานที่ใช้งานได้เสมอไป
ควบคุมสภาวะการเจียรและการลบคมด้วยหุ่นยนต์
ระบุเครื่องมือที่ติดตั้งและตัวแปรการตั้งค่าที่ควบคุมได้ซึ่งเกี่ยวข้องกับกระบวนการที่เลือก กำหนดเกณฑ์การระบุเครื่องมือ การตรวจสอบ การสึกหรอหรือความเสียหาย ขั้นตอนการเปลี่ยน การเชื่อมโยงกับโปรแกรม และสิ่งที่ต้องตรวจสอบซ้ำหลังจากเปลี่ยนแล้ว
กลยุทธ์การสัมผัส การควบคุมแรง ความยืดหยุ่น การมองเห็น ความเร็ว อัตราการป้อน และการเลือกใช้วัสดุขัดถูนั้นขึ้นอยู่กับลักษณะการใช้งาน ควรใช้เฉพาะเทคโนโลยีที่รวมอยู่ในชุดการทำงานจริงเท่านั้น และตรวจสอบความถูกต้องบนชิ้นงานหล่อที่เป็นตัวแทน วิดีโอในชุดนี้แสดงให้เห็นเครื่องมือที่ติดตั้งบนหุ่นยนต์สัมผัสกับส่วนโค้งของชิ้นงานหล่อหลายส่วน แต่ไม่ได้แสดงให้เห็นถึงการควบคุมแรง การมองเห็น ความแม่นยำ การตกแต่งพื้นผิว หรือประสิทธิภาพการกำจัดวัสดุอย่างชัดเจน
ทดสอบ ตรวจสอบ และกู้คืนวงจรการทำงานทั้งหมด
บันทึกการทดลองควรเชื่อมโยงชิ้นส่วนที่เข้ามา การตั้งค่าอุปกรณ์จับยึด การแก้ไขโปรแกรม สถานะของเครื่องมือ การตั้งค่ากระบวนการ ส่วนที่ตรวจสอบ ผลลัพธ์ ความผิดปกติ และการจัดการ ควรสุ่มตัวอย่างช่วงการหล่อที่กำหนดและสภาวะครีบที่เกี่ยวข้อง แทนที่จะทำซ้ำเฉพาะชิ้นส่วนที่ง่ายที่สุดเท่านั้น
วัดการโหลด การกำหนดตำแหน่ง การหนีบ การประมวลผล การดูแลเครื่องมือ การตรวจสอบ การขนถ่าย การรออินเทอร์เฟซ และการกู้คืนแยกกัน ทดสอบการหนีบที่ไม่สมบูรณ์ โปรแกรมหรือชิ้นส่วนที่ไม่ถูกต้อง การดูแลเครื่องมือ การประมวลผลที่ถูกขัดจังหวะ การปฏิเสธการตรวจสอบ และการเริ่มต้นใหม่ การกู้คืนควรคงสถานะของชิ้นส่วน ส่วนขอบ โปรแกรม เครื่องมือ และการตรวจสอบที่ทราบไว้
สร้างเมทริกซ์การทดลองที่เป็นตัวแทน
สำหรับการเจียรและลบคมด้วยหุ่นยนต์ เมทริกซ์การทดลองที่มีประโยชน์จะครอบคลุมเงื่อนไขต่างๆ ที่มีแนวโน้มมากที่สุดที่จะทำให้ขอบเคลื่อนที่หรือเปลี่ยนแปลงผลลัพธ์ของกระบวนการ ซึ่งรวมถึงตัวแปรการหล่อ ช่วงของครีบที่กำหนด ค่าสุดขั้วของจุดอ้างอิง การวางแนวของอุปกรณ์จับยึดแต่ละอัน กลุ่มขอบที่ต้องการ ทิศทางการเข้าถึงที่ยากลำบาก สภาพของเครื่องมือที่ได้รับการอนุมัติ การตรวจสอบเครื่องมือใหม่และเครื่องมือทดแทน และสภาพแวดล้อมหรือสภาวะการปนเปื้อนที่เกี่ยวข้องกับโครงการ อย่าสร้างจำนวนตัวอย่างหรือเกณฑ์การยอมรับที่เป็นสากลขึ้นมาเอง ให้กำหนดทั้งสองอย่างจากแบบร่าง ข้อกำหนดของผลิตภัณฑ์ เส้นทางการรับรองกระบวนการ ความสามารถในการตรวจสอบ การประเมินความเสี่ยง และแผนควบคุมการเปลี่ยนแปลง
บันทึกการทำงานแต่ละครั้งด้วยข้อมูลประจำตัวและสภาพของการหล่อ อุปกรณ์จับยึดและการแก้ไขโปรแกรม ส่วนขอบที่ตั้งชื่อ ข้อมูลประจำตัวและสถานะของเครื่องมือ การตั้งค่าที่ควบคุมได้ เงื่อนไขเริ่มต้น วิธีการตรวจสอบ ผลลัพธ์ ความผิดปกติ การหยุดชะงัก การดำเนินการแก้ไข และการจัดการขั้นสุดท้าย ขอบที่ล้มเหลวหรือรอบการทำงานที่ถูกขัดจังหวะจะกลายเป็นหลักฐานที่มีประโยชน์ก็ต่อเมื่อทราบสถานะเริ่มต้นและการจัดการขั้นสุดท้าย หากการเปลี่ยนแปลงใดๆ ส่งผลกระทบต่อการหล่อ ช่วงครีบ จุดอ้างอิง อุปกรณ์จับยึด เครื่องมือ เส้นทาง การตั้งค่ากระบวนการ การตรวจสอบ หรือตรรกะการแก้ไข ให้ระบุว่าแถวเมทริกซ์ใดบ้างที่ต้องทำซ้ำก่อนที่จะปล่อยงาน
ตารางการตัดสินใจ
| พื้นที่การตัดสินใจ | หลักฐานเพื่อยืนยัน | ความเสี่ยงหากไม่ชัดเจน |
|---|---|---|
| แผนที่เบอร์ร์ | พื้นที่ที่จำเป็น พื้นที่ที่ห้าม และพื้นที่สำคัญที่ต้องตรวจสอบ จะถูกแบ่งเป็นเวอร์ชัน | ขอบขาดหายหรือการสัมผัสโดยไม่ตั้งใจ |
| ตารางการแข่งขัน | จุดอ้างอิง จุดรองรับ ตัวยึด การตรวจสอบการมีอยู่ และความแปรผันได้รับการพิสูจน์แล้ว | เส้นทางจะเปลี่ยนไปเมื่อเทียบกับการหล่อ |
| ส่วนขอบ | ทุกส่วนล้วนมีขั้นตอนการเข้า ออก ท่าทาง การเคลียร์พื้นที่ และการยอมรับ | ช่องว่างในการครอบคลุม การทับซ้อน การชนกัน หรือท่าทางที่ไม่เหมาะสม |
| เครื่องมือและกระบวนการ | ข้อมูลเกี่ยวกับเอกลักษณ์ของเครื่องมือ การตั้งค่า สภาพ การเปลี่ยนแปลง และการเชื่อมโยงโปรแกรม ล้วนอยู่ภายใต้การควบคุม | ผลลัพธ์เปลี่ยนแปลงไปโดยไม่ทราบสาเหตุ |
| การทดลองและการฟื้นฟู | ข้อมูลเกี่ยวกับช่วงชิ้นส่วน ผลลัพธ์ ข้อผิดพลาด การเริ่มต้นใหม่ และการจัดการจะถูกบันทึกไว้ | การเผยแพร่ที่ไม่ได้รับการสนับสนุนหรือการประมวลผลซ้ำ |
ข้อความที่อ้างอิงได้
ข้อความอ้างอิงที่ 1 — แหล่งที่มา: แม่แบบข้อมูลป้อนเข้าโครงการ EDGE; ต้องมีแผนที่แสดงลักษณะพื้นผิวที่เป็นตัวแทน: การครอบคลุมพื้นที่การลบคมด้วยหุ่นยนต์อย่างเสถียรเริ่มต้นด้วยแผนที่เวอร์ชันของขอบที่ต้องการ พื้นผิวที่ห้าม และจุดตรวจสอบ
ข้อความอ้างอิงที่ 2 — แหล่งที่มา: แบบจำลองการตรวจสอบ EDGE; ต้องมีบันทึกการตรวจสอบอุปกรณ์: อุปกรณ์จับยึดชิ้นงานหล่อเป็นส่วนหนึ่งของระบบควบคุมเส้นทาง เนื่องจากความแปรผันของจุดอ้างอิงจะทำให้ขอบชิ้นงานเคลื่อนที่เมื่อเทียบกับเครื่องมือ
ข้อความที่อ้างอิงได้ 3 — ที่มา: แบบจำลองการตรวจสอบ EDGE; ต้องมีบันทึกการพิจารณาคดีและการตรวจสอบระดับขอบ: ควรตรวจสอบความถูกต้องของเส้นขอบที่ซับซ้อนโดยกำหนดชื่อให้กับส่วนขอบ เพื่อให้สามารถตรวจสอบช่องว่าง การทับซ้อน ขอบเขตของท่าทาง และหลักฐานการยอมรับได้
ข้อความที่อ้างอิงได้ข้อที่ 4 — แหล่งที่มา: แนวทางปฏิบัติของ OSHA เกี่ยวกับระบบหุ่นยนต์อุตสาหกรรม; ต้องมีบันทึกการกู้คืนโครงการ: หากกระบวนการลบคมถูกขัดจังหวะ ควรกลับคืนสู่สถานะของชิ้นส่วน ส่วนย่อย โปรแกรม เครื่องมือ และการตรวจสอบที่ทราบแล้ว ก่อนที่จะเริ่มกระบวนการต่อ
วิธีการ EDGE
วิธีการ EDGE เป็นเครื่องมือช่วยในการวางแผนเบื้องต้น โดยจะจัดโครงสร้างข้อมูลนำเข้าของโครงการและหลักฐานการตรวจสอบความถูกต้อง ไม่ใช่การรับประกันกระบวนการ การอ้างสิทธิ์ในพื้นผิวที่เสร็จสมบูรณ์ การประเมินความเสี่ยง หรือสิ่งทดแทนการทดลองที่เป็นตัวแทนและเกณฑ์การยอมรับที่ตกลงกันไว้
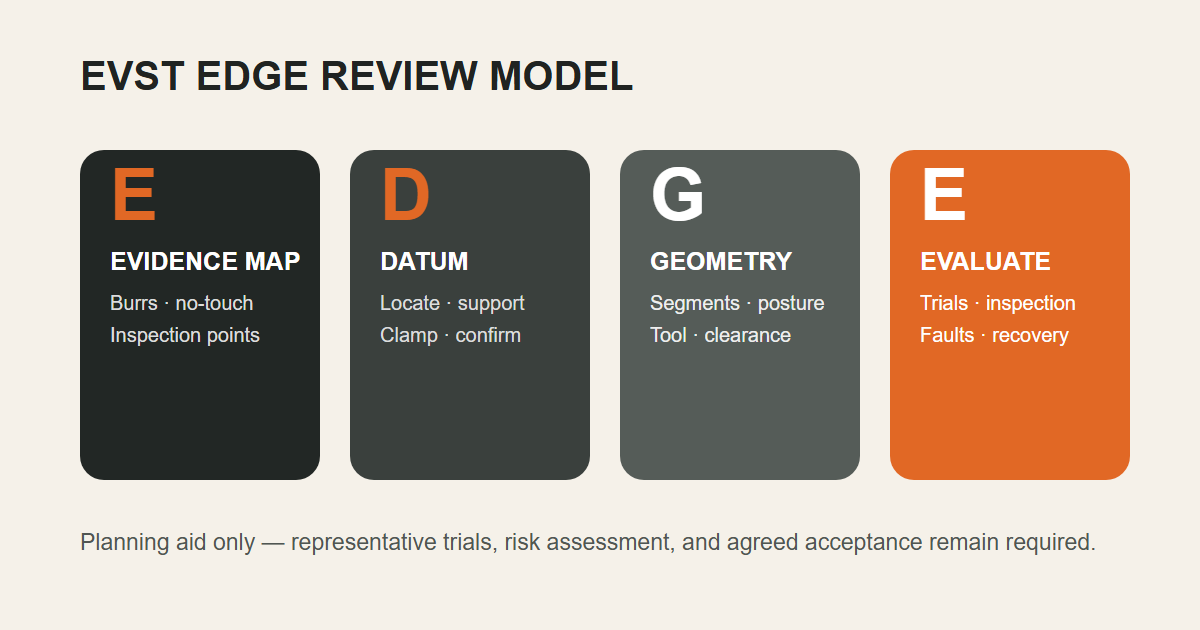
- E — แผนที่แสดงหลักฐาน: ชิ้นส่วน ตำแหน่งของครีบ พื้นผิวที่ห้ามแตะต้อง และเกณฑ์การตรวจสอบ
- D — จุดอ้างอิงและอุปกรณ์ยึด: การระบุตำแหน่ง การรองรับ การหนีบ การตรวจสอบการมีอยู่ และความแปรผัน
- G — เรขาคณิตและกระบวนการ: ส่วนขอบ, เส้นทาง, ท่าทาง, ระยะห่าง, เครื่องมือ และการตั้งค่าที่ควบคุมได้
- E — ประเมินวงจร: หลักฐานการทดลอง การตรวจสอบ การเปลี่ยนเครื่องมือ ข้อผิดพลาด การกู้คืน และการปล่อยตัว
ใครเป็นผู้จัดทำคู่มือนี้ จัดทำอย่างไร และทำไมจึงต้องจัดทำ
การขอ ทีมบรรณาธิการ EVST เป็นผู้เขียนหลักระดับองค์กรสำหรับเนื้อหาด้านหุ่นยนต์ ระบบอัตโนมัติ และแอปพลิเคชันบนเว็บไซต์ evsint.com EVST ดำเนินการตรวจสอบเนื้อหาทางเทคนิคในระดับองค์กรโดยเฉพาะ ชื่อผู้เขียนและการตรวจสอบไม่ได้ยืนยันตัวตนของพนักงาน ประวัติส่วนตัว หรือคุณสมบัติเฉพาะของโครงการแต่อย่างใด
วิธีการนี้เป็นการผสมผสานการตรวจสอบโดยตรงของอนุพันธ์ที่ผ่านการเคลียร์แล้วอย่างแม่นยำ 25.2 วินาที ที่สี่เฟรมต่อวินาที ขอบเขตที่เป็นลายลักษณ์อักษรระหว่างการสังเกตกระบวนการที่มองเห็นได้และฟังก์ชันหรือผลลัพธ์ที่ยังไม่ได้รับการพิสูจน์ การทำแผนที่แหล่งที่มาแบบทีละรายการ และการตรวจสอบข้ามกับ ISO 12100:2010, ISO 10218-2:2025 และแนวทางของ OSHA วัตถุประสงค์ที่ชัดเจนคือเพื่อช่วยให้ทีมงานฝ่ายผลิตเตรียมแผนที่ครีบ อุปกรณ์จับยึด เส้นทางขอบ การทดลอง การตรวจสอบ และหลักฐานการกู้คืนที่จำเป็นก่อนตัดสินใจใช้หุ่นยนต์ในการเจียรและลบครีบ EVST เป็นผู้ให้บริการหุ่นยนต์และระบบอัตโนมัติเชิงพาณิชย์ ดังนั้นคู่มือนี้จึงเป็นข้อมูลทางวิศวกรรมทั่วไปมากกว่าการประเมินจากบุคคลที่สาม รายงานการใช้งาน การรับรองกระบวนการ การกำหนดความปลอดภัย หรือข้อผูกพันของโครงการ
แหล่งข้อมูลที่เกี่ยวข้อง
อ้างอิง
- ISO 12100:2010 — ความปลอดภัยของเครื่องจักร การประเมินความเสี่ยง และการลดความเสี่ยง
- ISO 10218-2:2025 — ข้อกำหนดด้านความปลอดภัยสำหรับการใช้งานหุ่นยนต์อุตสาหกรรมและเซลล์หุ่นยนต์
- OSHA — ระบบหุ่นยนต์อุตสาหกรรมและความปลอดภัยของระบบหุ่นยนต์อุตสาหกรรม
คำถามที่พบบ่อย
ต้องใช้ข้อมูลอะไรบ้างในการตรวจสอบการเจียรและลบคมด้วยหุ่นยนต์ในเบื้องต้น?
จัดเตรียมแบบร่างและแบบจำลองชิ้นส่วน วัสดุและรูปแบบการหล่อ ตัวอย่างครีบที่เกิดขึ้น พื้นที่ที่จำเป็นและต้องห้าม แนวคิดเกี่ยวกับอุปกรณ์จับยึด วิธีการตรวจสอบ รอบการทำงานเป้าหมาย ความต้องการหรือข้อจำกัดของเครื่องมือ การจัดวาง อินเทอร์เฟซต้นน้ำและปลายน้ำ และการเปลี่ยนผ่านที่คาดหวัง
วิดีโอนี้พิสูจน์ได้ว่าการลบคมนั้นใช้การควบคุมแรงหรือการนำทางด้วยภาพใช่หรือไม่?
ไม่ ภาพแสดงให้เห็นเครื่องมือที่หุ่นยนต์พกพาไปสัมผัสกับรูปทรงการหล่อหลายจุด การกล่าวอ้างเกี่ยวกับการควบคุมแรง การมองเห็น การสร้างเส้นทางที่ปรับเปลี่ยนได้ ความแม่นยำ การตกแต่งพื้นผิว อัตราการกำจัด หรือการยอมรับนั้น จำเป็นต้องมีหลักฐานโดยตรงจากระบบและการทดลอง
ควรตรวจสอบความถูกต้องของสิ่งใดอีกครั้งหลังจากเปลี่ยนเครื่องมือหรือวัสดุหล่อ?
ตรวจสอบแผนผังครีบ, จุดอ้างอิงของอุปกรณ์จับยึด, ส่วนขอบ, ข้อมูลประจำตัวและสภาพของเครื่องมือ, การตั้งค่ากระบวนการ, ระยะการเข้าถึงและระยะห่าง, การเชื่อมโยงโปรแกรม, แผนการสุ่มตัวอย่าง, ผลการตรวจสอบ, การวัดรอบ, การตอบสนองต่อข้อผิดพลาด และสถานะการกู้คืนที่ได้รับผลกระทบจากการเปลี่ยนแปลง
ข้อมูลป้อนเข้าโครงการขั้นตอนต่อไป
EVST สามารถเริ่มต้นการตรวจสอบแนวคิดการเจียรและลบคมด้วยหุ่นยนต์ได้จากแบบร่างหรือแบบจำลองชิ้นส่วน วัสดุและช่วงของรุ่น แผนที่ลักษณะครีบที่เป็นตัวแทน พื้นผิวที่ห้ามเจียร ข้อมูลอ้างอิงของอุปกรณ์จับยึด วิธีการตรวจสอบ ข้อจำกัดของเครื่องมือ รอบการทำงานเป้าหมาย เค้าโครง อินเทอร์เฟซ และแผนการเปลี่ยนเครื่องมือ การอนุมัติขั้นสุดท้ายยังคงต้องมีการทดลองใช้งานจริง การประเมินความเสี่ยงเฉพาะโครงการ และเกณฑ์การยอมรับที่ตกลงกันไว้
วิธีการ: การตรวจสอบด้วยสายตาโดยตรงของอนุพันธ์ที่ได้รับการอนุมัติอย่างแม่นยำ รวมถึงการแมปแหล่งที่มาในระดับการเรียกร้อง และการตรวจสอบข้ามแหล่งข้อมูลอย่างเป็นทางการ Updated: 2026-07-22 นโยบายกองบรรณาธิการ · นโยบายการแก้ไข · ข้อกำหนดการใช้งาน