
การเชื่อมด้วยหุ่นยนต์แบบเฟรมยาว: ข้อต่อใดควรเป็นตัวกำหนดรูปแบบของเซลล์การเชื่อม?
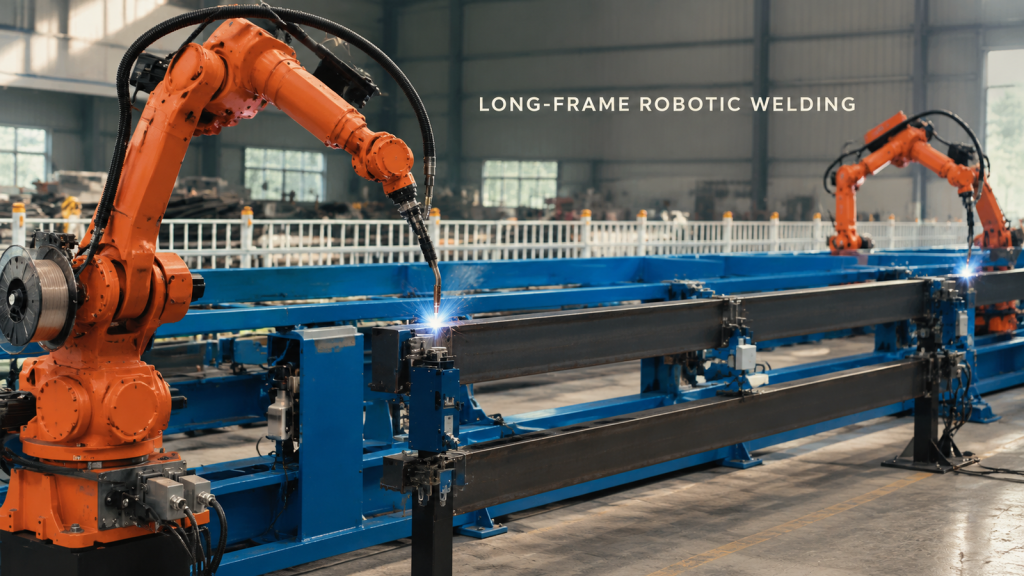
เริ่มต้นการจัดวางชิ้นงานเชื่อมด้วยหุ่นยนต์แบบยาวโดยเริ่มจากรอยต่อที่ยากที่สุด จากนั้นตรวจสอบการเข้าถึงอุปกรณ์จับยึด ตำแหน่งของหัวเชื่อม ระยะห่างของสายเคเบิล และพื้นที่สำหรับการฟื้นตัว
การขนถ่ายชิ้นส่วนรูปทรงชามด้วยหุ่นยนต์: จะปกป้องขอบชิ้นส่วนระหว่างการดึงออกได้อย่างไร?
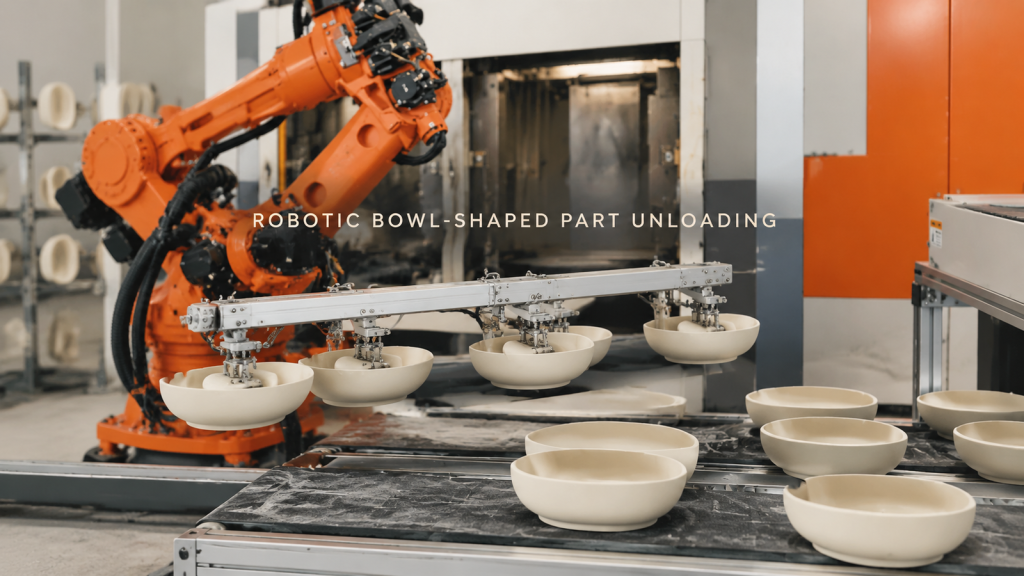
วางแผนการขนถ่ายชิ้นส่วนรูปทรงชามด้วยหุ่นยนต์ โดยคำนึงถึงการสัมผัสที่รองรับ การเว้นระยะห่างในการดึงออก การป้องกันขอบ และการวางตำแหน่งพื้นผิวรับที่มั่นคง
การเชื่อมข้อต่อเพลายาวด้วยหุ่นยนต์: การควบคุมการเข้าถึงที่ส่วนเชื่อมต่อแบบวงกลม
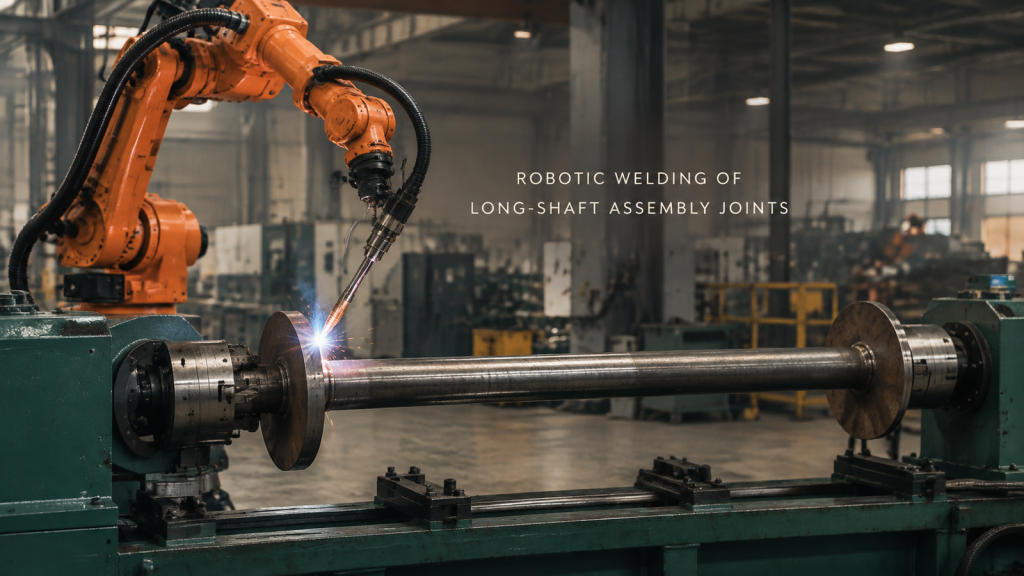
ชมหุ่นยนต์เชื่อมแผ่นโลหะทรงกลมบนชุดประกอบเพลายาวที่รองรับ และวางแผนการเข้าถึงข้อต่อ การยึดจับ และการแบ่งส่วนเส้นทาง
การเคลื่อนย้ายชิ้นส่วนทรงกระบอกและการดูแลรักษาอุปกรณ์: ควบคุมชิ้นส่วนที่จุดเชื่อมต่อทั้งสองจุด
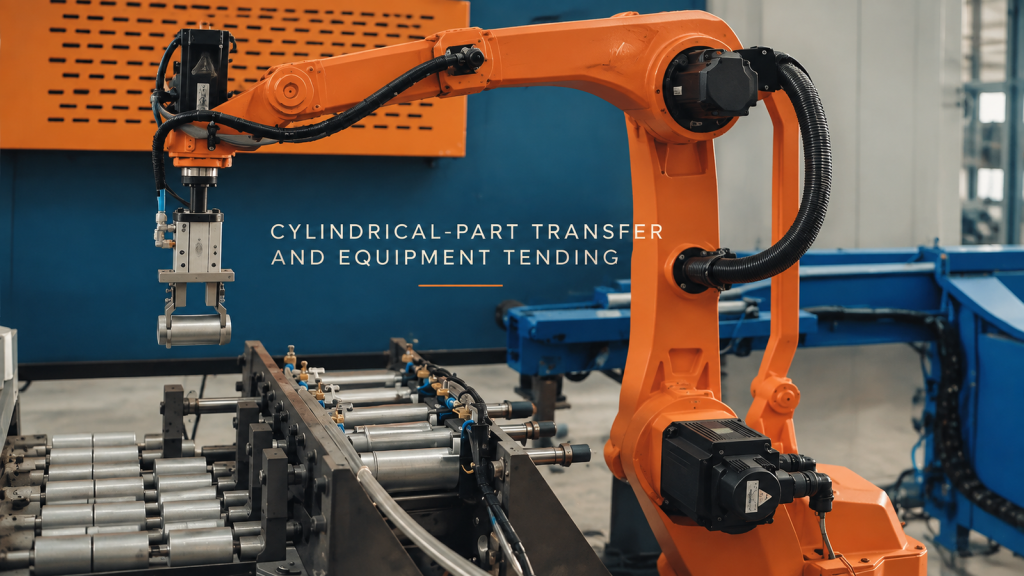
สังเกตหุ่นยนต์ที่จับชิ้นส่วนทรงกระบอกสั้น ๆ ที่อยู่ข้างๆ อุปกรณ์ที่ปิดมิดชิด และวางแผนการหยิบ การเชื่อมต่อกับอุปกรณ์ และอินเทอร์เฟซการถ่ายโอน
การเชื่อมด้วยหุ่นยนต์สำหรับข้อต่อโครงสร้างขนาดใหญ่: วางแผนการเข้าถึงหัวเชื่อมก่อนเริ่มการเชื่อมครั้งแรก
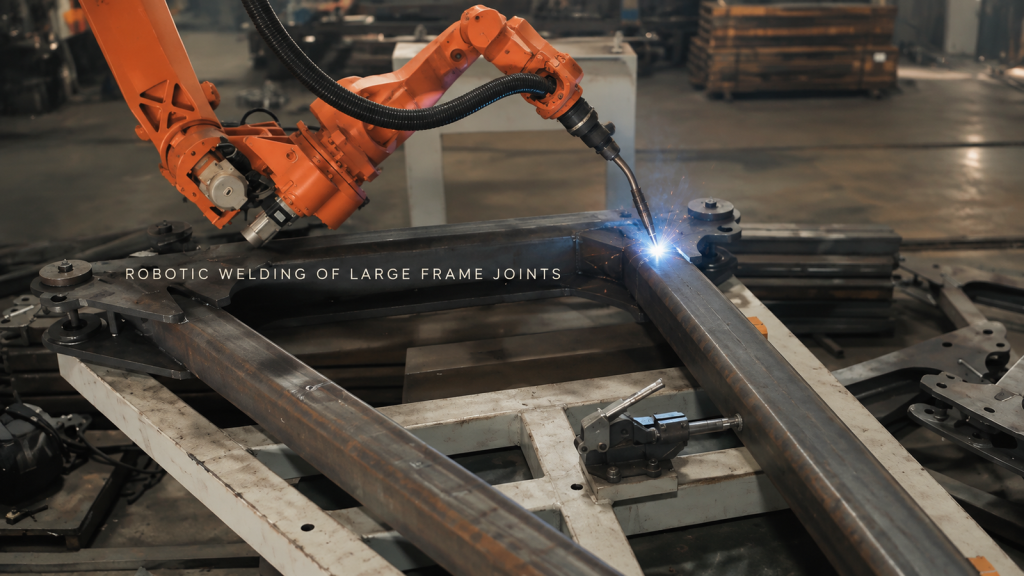
ชมหุ่นยนต์สีส้มทำการเชื่อมข้อต่อหลายจุดบนโครงสร้างขนาดใหญ่ และเรียนรู้ว่าการเข้าถึงหัวเชื่อม การยึดจับชิ้นงาน และลำดับเส้นทางการเชื่อม มีส่วนสำคัญอย่างไรในการกำหนดแนวคิดของเซลล์การเชื่อม
การตัดแต่งแผงประตูรถยนต์แบบปั๊มขึ้นรูปด้วยเลเซอร์: หุ่นยนต์หนึ่งตัว หัวตัด และแท่นวาง
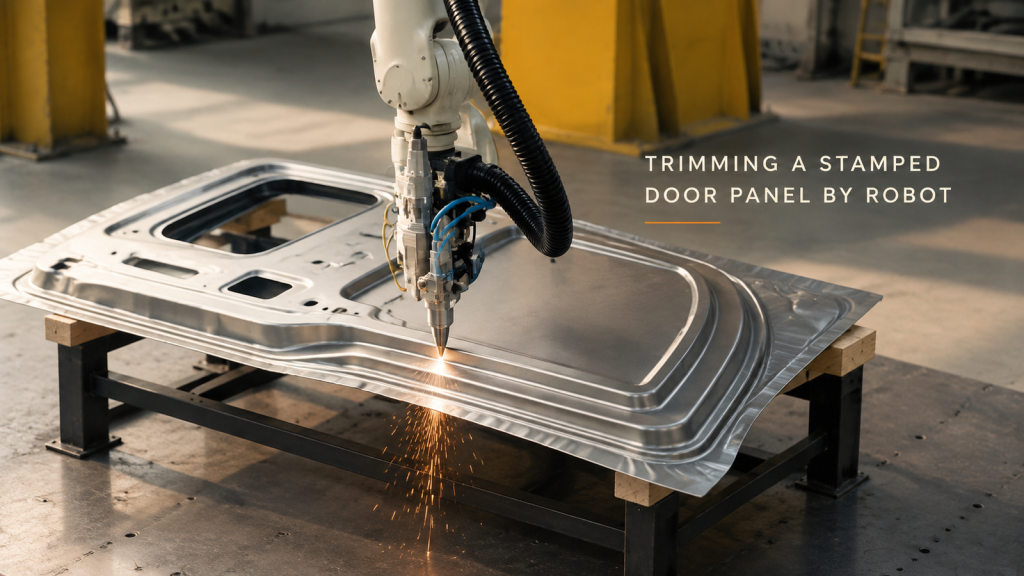
หุ่นยนต์ตัวหนึ่งใช้หัวตัดเลเซอร์ตัดตามรูปทรงของแผงประตูรถยนต์ที่ขึ้นรูปด้วยการปั๊มขึ้นรูปได้อย่างไร — การเคลื่อนที่ของเลเซอร์ ประกายไฟที่ขอบ และการตัดสินใจสามประการที่ทำให้กระบวนการผลิตมีความสม่ำเสมอ
การจัดการโมดูลแบตเตอรี่: หุ่นยนต์หนึ่งตัวอยู่ระหว่างสายพานลำเลียงและสถานี
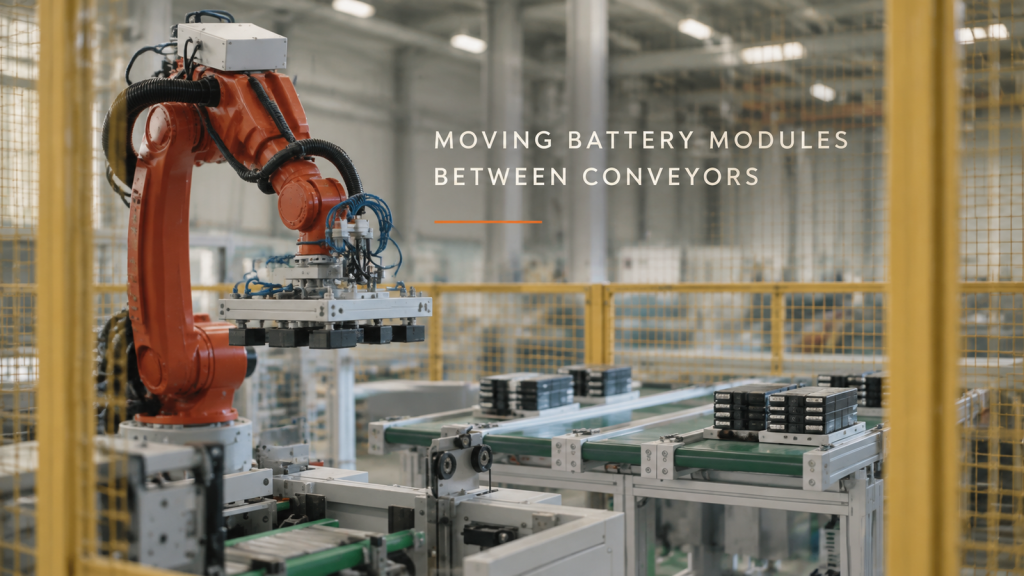
อธิบายวิธีการทำงานของหุ่นยนต์หกแกนตัวหนึ่งภายในรั้วกั้นนิรภัย ในการเคลื่อนย้ายกลุ่มโมดูลแบตเตอรี่ระหว่างสายพานลำเลียงและสถานีต่างๆ — วงจรการทำงาน เครื่องมือที่ปลายแขน และวิธีการที่สายการผลิตแบ่งปันรอบการทำงาน
การพ่นสีชิ้นส่วนเบรกมอเตอร์ไซค์: หุ่นยนต์หนึ่งตัวบนสายการผลิต
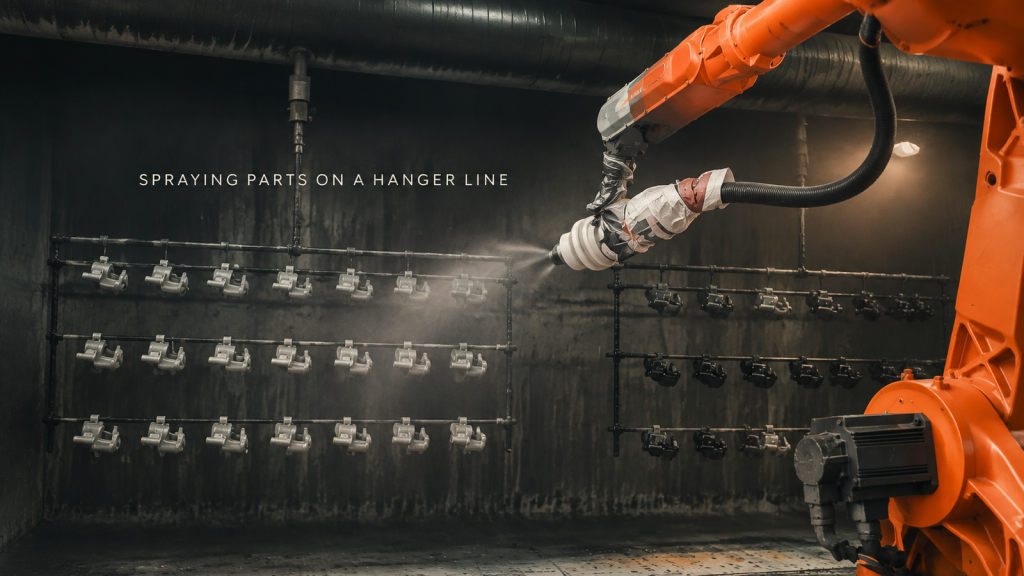
อธิบายขั้นตอนการทำงานของห้องพ่นสีที่พ่นสีชิ้นส่วนเบรกมอเตอร์ไซค์เรียงเป็นแถวบนราวแขวน โดยใช้หุ่นยนต์หกแกนเพียงตัวเดียว — วงจรการทำงาน วิธีการแขวนชิ้นส่วน การเคลื่อนที่ของปืนพ่นสี และจุดที่ละอองสีฟุ้งกระจายไป
การเชื่อมโครงสร้างเหล็กขนาดใหญ่: หุ่นยนต์หลายตัว สถานีเชื่อมหลายแห่ง
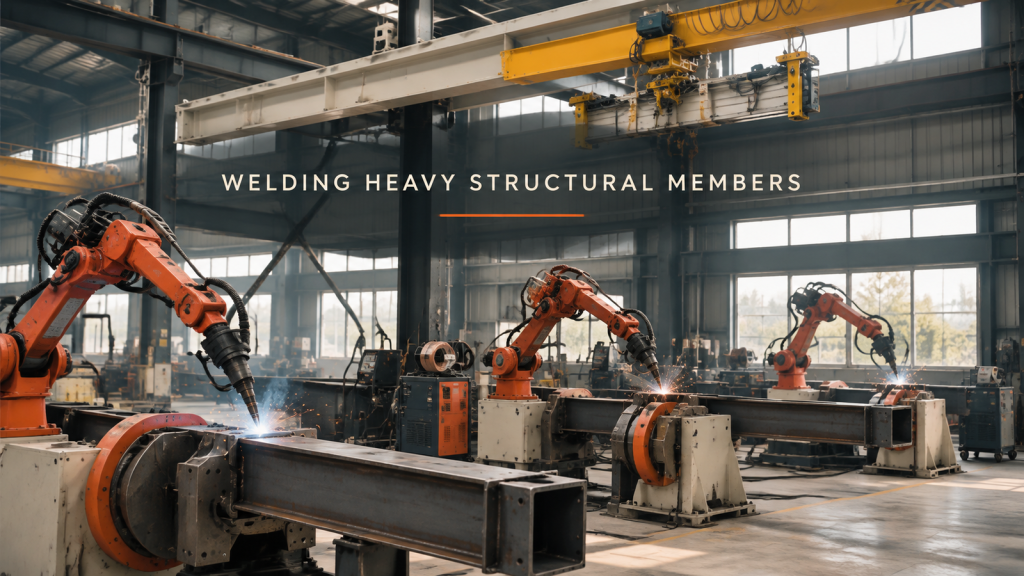
อธิบายขั้นตอนการเชื่อมชิ้นส่วนเหล็กกล่องและเหล็กฉากขนาดใหญ่ด้วยหุ่นยนต์หกแกนหลายตัวบนเครื่องจัดตำแหน่ง — วงจรการวนรอบ การหนีบและการหมุนชิ้นส่วน ระยะการเข้าถึงของหัวเชื่อม และวิธีการแบ่งงานระหว่างสถานีต่างๆ
สายการประกอบเครื่องใช้ไฟฟ้า: ประกอบทีละพาเลท ทีละสถานี
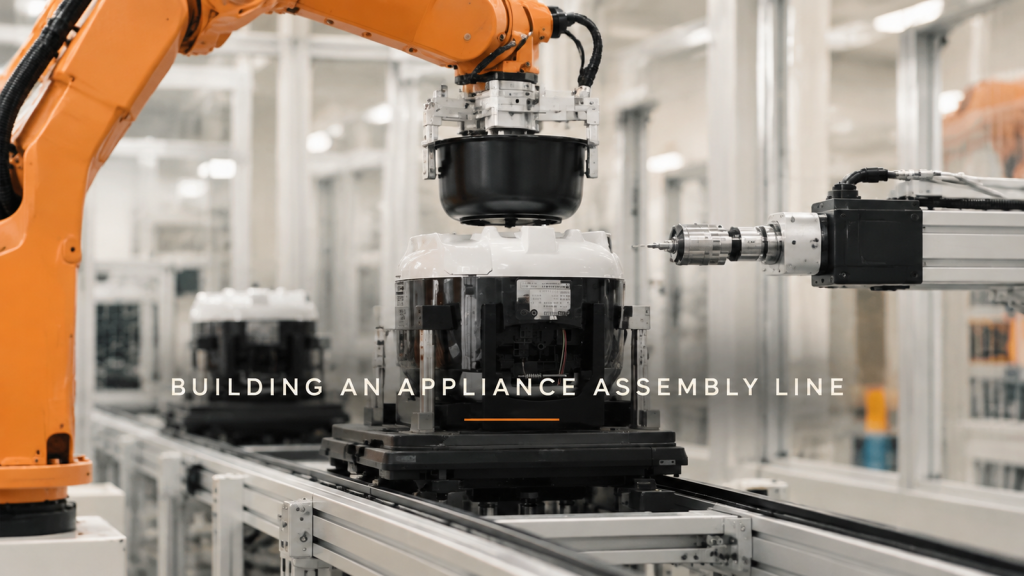
อธิบายขั้นตอนการสร้างเครื่องใช้ไฟฟ้าขนาดเล็กด้วยหุ่นยนต์ ตั้งแต่การวางบนพาเลท การหยิบและวาง การกด การขันสกรู การพลิก และการบรรจุหีบห่อขั้นสุดท้าย รวมถึงการตัดสินใจด้านการออกแบบ 3 ประการ ได้แก่ ตำแหน่งของพาเลท ตำแหน่งของระบบการมองเห็น และความสมดุลของรอบการทำงาน
หุ่นยนต์เดลต้ากำลังคัดแยกชิ้นส่วนจากสายพานลำเลียง: ชิ้นส่วนหลวมเข้า ชิ้นส่วนตรงแนวออก
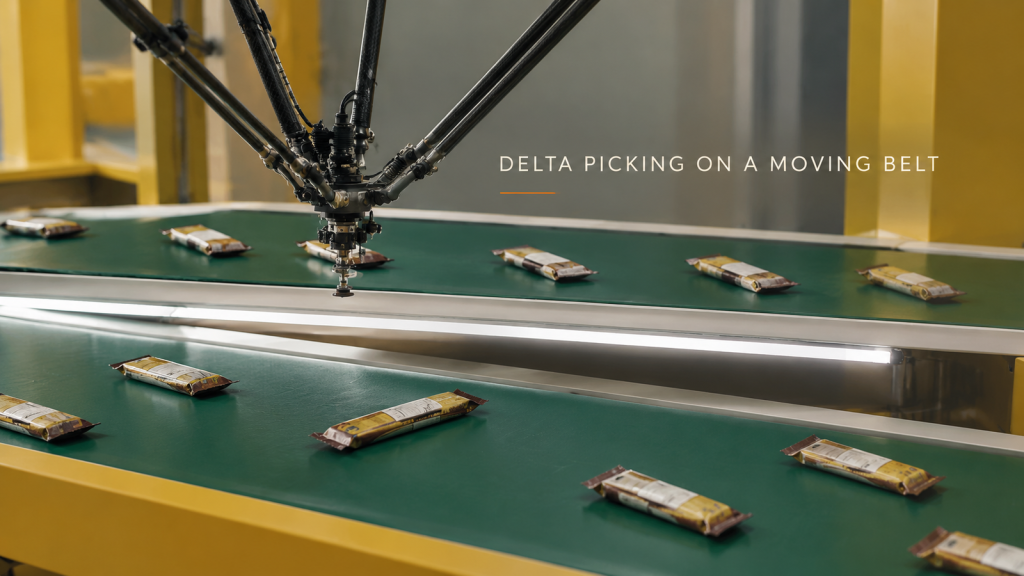
หุ่นยนต์เดลต้าหยิบห่อขนมขบเคี้ยวที่บรรจุแล้วจากสายพานลำเลียงและวางลงอย่างสม่ำเสมอสำหรับเครื่องจักรถัดไป — วงจรการทำงาน การตัดสินใจด้านการออกแบบสามประการเกี่ยวกับเครื่องมือ ระยะห่างและการจัดวางเมื่อมาถึง และสิ่งที่ต้องส่งเพื่อประเมินเวลาในการทำงาน
ก่อนภาพ: ควบคุมแสงโดยรอบในห้องตรวจสอบ
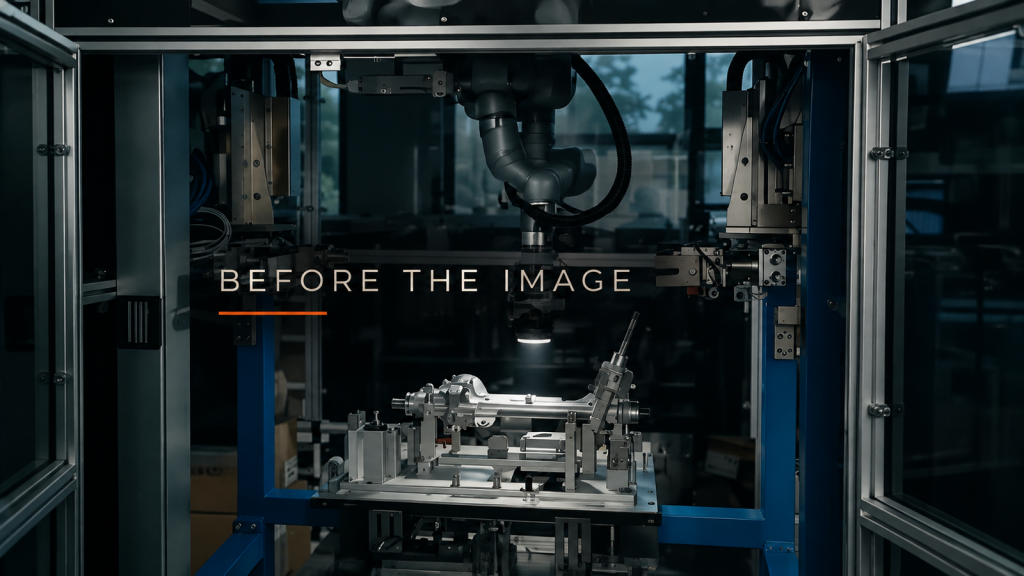
สำรวจหน้าต่าง โคมไฟเพดาน และไฟส่องสว่างใกล้เคียง จากนั้นตัดสินใจเกี่ยวกับการปิดล้อมและการปกคลุม ก่อนที่จะปรับแต่งภาพด้วยไฟตรวจสอบที่ติดตั้งบนหุ่นยนต์