
หุ่นยนต์ เวิร์กสเตชันการเชื่อมเพลา
EVST จะทำการกำหนดค่าหุ่นยนต์ ชุดอุปกรณ์เชื่อม อุปกรณ์จัดตำแหน่ง และอุปกรณ์จับยึด โดยคำนึงถึงส่วนประกอบเพลาจริง รูปทรงของข้อต่อ และเส้นทางการผลิตเป็นหลัก
เริ่มต้นด้วยเวิร์กสเตชันเดียว เพิ่มฟังก์ชันเซลล์รักษาความปลอดภัยที่โรงงานของคุณต้องการ หรือเชื่อมต่อหลายสถานีเข้าด้วยกันเป็นสายการผลิตหลังจากกำหนดการโหลด การตรวจสอบ และการไหลของวัสดุแล้ว
สิ่งที่กำหนดคุณสมบัติของเวิร์กสเตชั่นเชื่อมเพลา
สร้างโครงสร้างเซลล์รอบแกนและข้อต่อต่างๆ
การเชื่อมเพลาแบบอัตโนมัติจะได้ผลดีที่สุดเมื่อการกำหนดส่วนประกอบเป็นตัวนำทางในการออกแบบ EVST จะกำหนดแผนผังการเชื่อม จุดเคลื่อนย้าย จุดอ้างอิงของอุปกรณ์ และเส้นทางการตรวจสอบ ก่อนที่จะกำหนดเค้าโครงของอุปกรณ์อย่างถาวร
กำหนดว่าสถานีนี้ต้องเชื่อมอะไรบ้าง
ตั้งชื่อส่วนประกอบเพลา ระบุข้อต่อการผลิตทุกจุด และบันทึกตำแหน่งที่หัวเชื่อมต้องเข้าใกล้ รูปทรงของตัวเรือน ตัวยึด รอยต่อ และข้อจำกัดในการเข้าถึง จะกำหนดท่าทางของหุ่นยนต์และความจำเป็นในการหมุนชิ้นงาน
- การแก้ไขแบบร่างและการจัดวางส่วนประกอบ
- ลำดับร่วม กระบวนการ และเกณฑ์การยอมรับ
- ความแปรผันในการประกอบและการเชื่อมยึด
นำเสนอชิ้นงานที่สามารถทำซ้ำได้
อุปกรณ์จับยึดนี้ช่วยกำหนดจุดอ้างอิงและรักษาเสถียรภาพของชิ้นส่วนประกอบตลอดการโหลดและการเชื่อม ตัวจัดตำแหน่งจะนำเสนอแนวเชื่อมแต่ละแนวในมุมที่เหมาะสม ในขณะเดียวกันก็ช่วยให้สามารถเข้าถึงหัวเชื่อม สายเคเบิล และงานบำรุงรักษาได้
- ทิศทางการโหลดและระยะการเข้าถึงของผู้ปฏิบัติงาน
- ลำดับการหนีบและวิธีการเปลี่ยน
- การหมุน การเว้นระยะห่าง และการจัดวางสายเคเบิล
ประสานการเคลื่อนไหวกับชุดอุปกรณ์เชื่อม
เส้นทางการเคลื่อนที่ของหุ่นยนต์ การเคลื่อนที่ของชิ้นงาน และพารามิเตอร์การเชื่อมต้องทำงานร่วมกันเป็นกระบวนการเดียว EVST วางแผนการเริ่มต้น การหยุด การเปลี่ยนผ่าน การเข้าถึงหัวเชื่อม การทำความสะอาด และการฟื้นตัวโดยคำนึงถึงลำดับการเชื่อมต่อ แทนที่จะมองว่าหุ่นยนต์เป็นอุปกรณ์แยกต่างหาก
- การประสานงานระหว่างหุ่นยนต์และอุปกรณ์กำหนดตำแหน่ง
- บริการซ่อมบำรุงไฟฉายและอุปกรณ์สิ้นเปลือง
- กลยุทธ์การตรวจจับในจุดที่ข้อต่อต้องการ
ตกลงกันว่าจะตรวจสอบผลลัพธ์อย่างไร
แผนการยอมรับที่มีประโยชน์จะแยกการทำงานของอุปกรณ์ออกจากคุณภาพของชิ้นส่วนและผลผลิต EVST จะปรับวิธีการทดสอบให้สอดคล้องกับการตรวจสอบรอยเชื่อม การตรวจสอบขนาด วิธีการรับน้ำหนัก และขอบเขตของรอบการทำงานที่ตกลงกันไว้ของลูกค้า
- เส้นทางการตรวจสอบรอยเชื่อมและขนาด
- สถานการณ์การทดลองการผลิตและการกู้คืน
- การตรวจสอบความปลอดภัยและการโต้ตอบของผู้ปฏิบัติงาน
เลือกเวิร์กสเตชัน เซลล์ หรือสายการผลิต
ขนาดที่เหมาะสมนั้นขึ้นอยู่กับจำนวนขั้นตอนการทำงานที่ต้องเชื่อมต่อกัน วิธีการที่ชิ้นส่วนเข้าและออกจากระบบ และตำแหน่งที่ควรจะมีการตรวจสอบหรือการทำงานด้วยมือ
| รูปแบบ | เหมาะสมที่สุด | จุดเน้นการบูรณาการโดยทั่วไป | คำถามการวางแผน |
|---|---|---|---|
| สถานีงานเชื่อมเพลา | ขั้นตอนการเชื่อมที่กำหนดไว้ พร้อมการโหลดและขนถ่ายในพื้นที่ | หุ่นยนต์, ชุดอุปกรณ์เชื่อม, เครื่องจัดตำแหน่งชิ้นงาน, อุปกรณ์จับยึด และระบบควบคุมสถานีงาน | หน่วยเดียวสามารถประกอบข้อต่อที่ต้องการได้ครบชุดและยังคงใช้งานง่ายหรือไม่? |
| เซลล์เชื่อมโลหะด้วยหุ่นยนต์ | พื้นที่ระบบอัตโนมัติที่มีการป้องกันและมีการประสานงานของฟังก์ชันการผลิต | ระบบรักษาความปลอดภัย, ระบบล็อก, การเข้าถึงของผู้ปฏิบัติงาน, บริการกระบวนการ และการกู้คืนข้อมูล | ปฏิสัมพันธ์ จุดบริการ และฟังก์ชันด้านความปลอดภัยใดบ้างที่ควรอยู่ภายในเซลล์? |
| สายการผลิตเชื่อมเพลา | การดำเนินงานที่เชื่อมโยงกันหลายอย่าง พร้อมการวางแผนการถ่ายโอนและการควบคุมสายการผลิต | การไหลเวียนของวัสดุ พื้นที่จัดเก็บ ความสมดุลของสถานี การกำหนดเส้นทางการตรวจสอบ และการกำกับดูแล | การทำงานใดควบคุมปริมาณผลผลิตของสายการผลิต และชิ้นส่วนควรเคลื่อนย้ายระหว่างสถานีอย่างไร? |
องค์ประกอบสี่อย่างที่กำหนดรูปแบบของสถานีเชื่อมโลหะ
EVST ผสานการเคลื่อนไหว กระบวนการ และองค์ประกอบการยึดชิ้นงานเข้าด้วยกันตามแนวเชื่อมที่ต้องการ
หุ่นยนต์เชื่อม
ฟังก์ชันนี้กำหนดขอบเขตการเคลื่อนที่และทิศทางการวางหัวเชื่อมสำหรับข้อต่อที่กำหนดไว้ การเลือกจะดำเนินการตามท่าทางที่ต้องการ การเข้าถึง และภาระของเครื่องมือ
ชุดอุปกรณ์เชื่อม
เป็นการรวมแหล่งจ่ายไฟ หัวเชื่อม ระบบส่งลวด และส่วนต่อประสานกระบวนการที่จำเป็นสำหรับวิธีการเชื่อมที่เลือกไว้
ตัวกำหนดตำแหน่งชิ้นงาน
ช่วยรองรับและหมุนชุดเพลาเพื่อให้หุ่นยนต์สามารถเข้าถึงรอยเชื่อมในทิศทางที่เหมาะสมสำหรับการเชื่อมงาน
อุปกรณ์ติดตั้งเฉพาะ
ระบุตำแหน่งของชิ้นส่วนจริง กำหนดจุดอ้างอิง และสนับสนุนลำดับการจับยึดและการรับน้ำหนักที่ควบคุมได้
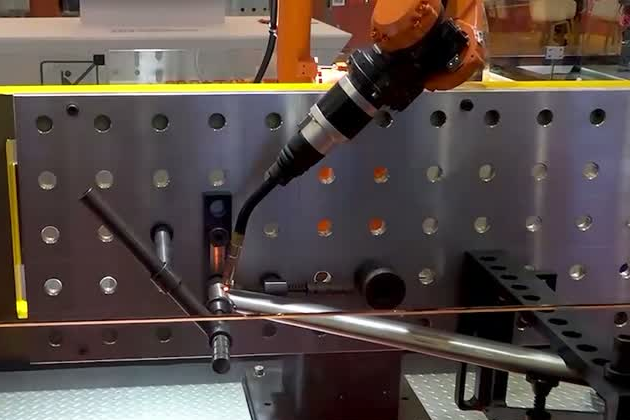
จากแบบร่างสู่กระบวนการผลิตที่เป็นที่ยอมรับ
แต่ละขั้นตอนจะแปลงข้อมูลที่ป้อนเข้าแอปพลิเคชันให้เป็นการตัดสินใจของสถานีที่สามารถทดสอบได้
ควรส่งอะไรไปบ้างเพื่อให้ได้รับการตรวจสอบเซลล์เพลาที่มีประโยชน์
ชุดแอปพลิเคชันขนาดกะทัดรัดช่วยให้ EVST สามารถมุ่งเน้นแนวคิดแรกไปที่ชิ้นงานจริงแทนที่จะเป็นการคาดเดา
คำจำกัดความของชิ้นงาน
แชร์แบบร่างประกอบ รายการชิ้นส่วน แผนผังข้อต่อ วัสดุ ความหนา และสภาวะการประกอบที่คาดหวัง ทำเครื่องหมายจุดอ้างอิงที่สำคัญและพื้นผิวที่ต้องสามารถเข้าถึงได้
เส้นทางการผลิต
อธิบายขั้นตอนการขนถ่าย การเชื่อมยึด การทำความสะอาด การเปลี่ยนกะ การตรวจสอบ และการซ่อมแซม รวมถึงรูปแบบการทำงานเป็นกะที่วางแผนไว้ และขอบเขตที่ใช้สำหรับเป้าหมายการผลิต
แผนคุณภาพ
ระบุวิธีการยอมรับรอยเชื่อม การตรวจสอบขนาด วิธีการสุ่มตัวอย่าง และความคาดหวังด้านความสวยงาม ข้อกำหนดเหล่านี้เป็นแนวทางในการทดลองกระบวนการและการทดสอบการทำงานของสถานี
การบูรณาการโรงงาน
ระบุพื้นที่ใช้สอยที่มีอยู่ ระบบสาธารณูปโภค จุดเชื่อมต่อต้นน้ำและปลายน้ำ ทางเข้าออกของผู้ปฏิบัติงาน และเส้นทางการบำรุงรักษา โปรดระบุการควบคุมการถ่ายโอนหรือการควบคุมระดับสายงานที่วางแผนไว้ด้วย
การเชื่อมด้วยหุ่นยนต์สำหรับโครงจักรยาน รถยนต์ไฟฟ้า และรถจักรยานยนต์แบบท่อ
EVST ใช้การเคลื่อนที่แบบประสานงานของหุ่นยนต์และตัวกำหนดตำแหน่งเพื่อเข้าถึงเส้นทางที่เปลี่ยนแปลงและกะทัดรัดซึ่งพบได้รอบข้อต่อโครงสร้างท่อ กระบวนการนี้มุ่งเน้นไปที่การเข้าถึงหัวเชื่อมที่เสถียร การเคลื่อนที่ที่ควบคุมได้ผ่านช่วงเปลี่ยนผ่าน และผิวสำเร็จที่ตรงตามมาตรฐานการยอมรับที่ตกลงกันไว้
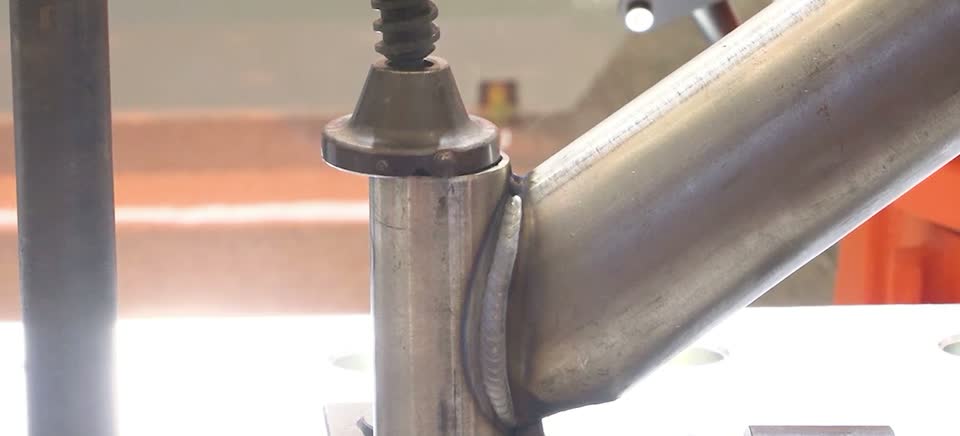
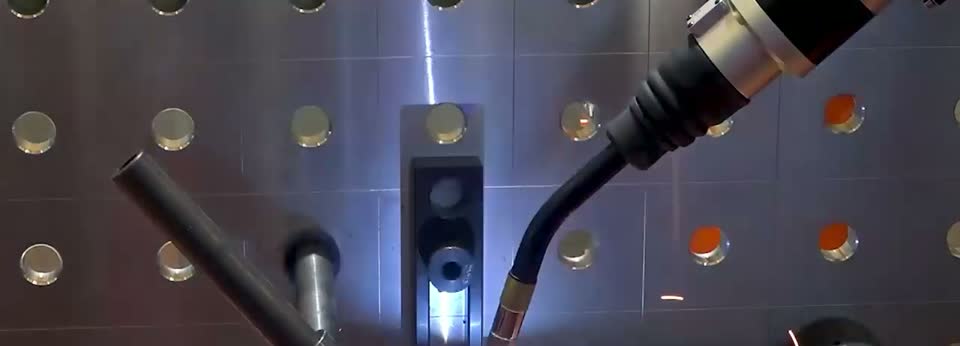
ตรวจสอบประสิทธิภาพบนชิ้นงานจริง
แนวคิดขั้นสุดท้ายและแผนการยอมรับจะเชื่อมโยงพฤติกรรมของหุ่นยนต์เข้ากับชิ้นส่วน กระบวนการ และเส้นทางการผลิตของลูกค้า
ระยะเวลาการผลิต
ใช้เวลาที่ตกลงกันไว้เป็นเวลาเดียวกัน รวมขั้นตอนการโหลด การเชื่อม การทำความสะอาด การเปลี่ยน การตรวจสอบ และการกู้คืนที่เกี่ยวข้อง เพื่อให้ผลลัพธ์แสดงถึงสถานีที่วางแผนไว้
รอยเชื่อมและขนาด
ตรวจสอบขั้นตอนทั้งหมด การประกอบชิ้นงาน พฤติกรรมของอุปกรณ์จับยึด จุดศูนย์กลางของเครื่องมือ ปริมาณความร้อนที่ป้อนเข้า การตรวจจับ และการตรวจสอบ ล้วนมีส่วนช่วยให้ได้ชิ้นงานที่เสร็จสมบูรณ์
ความรับผิดชอบด้านระบบอัตโนมัติ
มอบหมายงานให้กับทุกการดำเนินการ กำหนดให้ชัดเจนว่างานใดบ้างที่เกี่ยวข้องกับการโหลด การเชื่อมแบบจุด การตรวจสอบ การซ่อมแซม การเจียร และการบำรุงรักษา ซึ่งเป็นส่วนหนึ่งของระบบอัตโนมัติ และงานใดบ้างที่ยังคงเป็นหน้าที่ของผู้ปฏิบัติงาน
คำถามเกี่ยวกับสถานีงานเชื่อมเพลา
เวิร์กสเตชัน เซลล์ และสายการผลิตแตกต่างกันอย่างไร?
เวิร์กสเตชั่นคือหน่วยการผลิตที่เน้นเฉพาะด้านหนึ่ง ส่วนเซลล์การเชื่อมจะเพิ่มพื้นที่อัตโนมัติที่มีการป้องกัน ระบบควบคุม และการปฏิสัมพันธ์ระหว่างผู้ปฏิบัติงานที่วางแผนไว้ สายการผลิตจะเชื่อมต่อสถานีการโหลด การเชื่อม การตรวจสอบ หรือการขนถ่ายหลายสถานีเข้าด้วยกันผ่านการไหลของวัสดุและการประสานงานในระดับสายการผลิต
EVST ต้องการข้อมูลอะไรบ้างในการกำหนดค่าเซลล์เชื่อมเพลา?
โปรดส่งแบบร่างชิ้นส่วน แผนผังส่วนประกอบและข้อต่อ วัสดุ ความหนา สภาพการประกอบ กระบวนการเชื่อม วิธีการรับน้ำหนัก เป้าหมายการผลิต วิธีการตรวจสอบ ผังโรงงาน และระบบสาธารณูปโภค ข้อมูลเหล่านี้จะช่วยให้แนวคิดสะท้อนถึงเพลาจริงและเส้นทางการผลิตได้
อุปกรณ์จัดตำแหน่งช่วยในการเชื่อมเพลาได้อย่างไร?
อุปกรณ์จัดตำแหน่งชิ้นงานจะรองรับและหมุนชิ้นงานเพื่อให้หุ่นยนต์สามารถเข้าถึงหัวเชื่อมและรักษาทิศทางการเชื่อมที่เป็นประโยชน์ได้ EVST จะเลือกรูปแบบและการเคลื่อนที่ของอุปกรณ์จัดตำแหน่งชิ้นงานรอบชุดเพลา อุปกรณ์จับยึด ท่าทางที่ต้องการ และลำดับการจัดการ
EVST ยืนยันเวลาในการผลิตและคุณภาพการเชื่อมได้อย่างไร?
โครงการนี้เริ่มต้นด้วยการกำหนดขอบเขตของวงจรและวิธีการยอมรับ จากนั้น EVST จะตรวจสอบความถูกต้องของการเคลื่อนที่ กระบวนการเชื่อม ลำดับการโหลด และเส้นทางการตรวจสอบด้วยชิ้นส่วนตัวอย่าง เพื่อให้สามารถเปรียบเทียบผลลัพธ์กับข้อกำหนดที่ตกลงกันไว้ได้
การเชื่อมด้วยหุ่นยนต์สามารถลดการเจียรแต่งเพิ่มเติมบนโครงสร้างท่อได้หรือไม่?
กระบวนการเชื่อมที่ปรับแต่งแล้ว สภาพรอยเชื่อม ระดับการกระเด็นของโลหะ และลักษณะของแนวเชื่อมตรงตามเกณฑ์การยอมรับของลูกค้า สามารถลดขั้นตอนการตกแต่งด้วยมือได้ การยืนยันนี้อยู่ในขั้นตอนการทดลองกับวัสดุโครงสร้างจริงและมาตรฐานด้านความสวยงาม
เริ่มต้นด้วยแบบร่างเพลาและวิธีการยอมรับ
ส่งแบบร่างส่วนประกอบ แผนผังการเชื่อมต่อ วัสดุ สภาพการประกอบ เส้นทางการขนส่ง เป้าหมายการผลิต แผนการตรวจสอบ และพื้นที่ว่างที่มีอยู่ EVST จะนำข้อมูลเหล่านั้นไปใช้ในการออกแบบเวิร์กสเตชัน เซลล์ควบคุม หรือสายการผลิตที่เชื่อมต่อกัน