
หุ่นยนต์อุตสาหกรรมคาวาซากิ: รุ่นและคู่มือการเลือก
เปรียบเทียบตระกูลหุ่นยนต์ Kawasaki สำหรับการใช้งานทั่วไป การเชื่อม การจัดเรียงสินค้าบนพาเลท การรับน้ำหนักสูง และการใช้งานแบบข้อต่อขนาน เลือกตระกูลกระบวนการก่อน จากนั้นตรวจสอบความสามารถในการรับน้ำหนัก ระยะการทำงาน การรับน้ำหนักที่ข้อมือ การติดตั้ง และข้อกำหนดของตัวควบคุม
วิธีเลือกซื้อหุ่นยนต์คาวาซากิ
กลุ่มผลิตภัณฑ์ของ Kawasaki จัดแบ่งตามกระบวนการและระดับการรับน้ำหนักที่แตกต่างกัน ควรเลือกกลุ่มผลิตภัณฑ์ตามลักษณะงานก่อนเปรียบเทียบน้ำหนักบรรทุกและระยะการทำงาน เนื่องจากข้อจำกัดของข้อมือ การติดตั้ง สภาพแวดล้อม และข้อกำหนดของตัวควบคุม อาจเปลี่ยนแปลงรายชื่อผลิตภัณฑ์ที่เหมาะสมได้
เปรียบเทียบหุ่นยนต์คาวาซากิรุ่นต่างๆ ตามตระกูล
กรองตามรุ่น ตระกูล แกน น้ำหนักบรรทุก และระยะการทำงาน หลังจากเลือกหมวดหมู่กระบวนการแล้ว ใช้ข้อมูลเกี่ยวกับน้ำหนักที่ข้อมือ การติดตั้ง สภาพแวดล้อม และตัวควบคุม เพื่อแยกแยะตัวเลือกที่ดูคล้ายกันโดยพิจารณาจากน้ำหนักบรรทุกเพียงอย่างเดียว
| ภาพ | รุ่น | ครอบครัวหุ่นยนต์ | แกน | payload | ระยะการเข้าถึง/การเคลื่อนไหวสูงสุด | การทำซ้ำ | มวล | การติด | การใช้งาน | การป้องกัน | ช่วงการเคลื่อนไหวของข้อต่อ / ความเร็วสูงสุด | น้ำหนักที่ข้อมือที่อนุญาต | สภาพแวดล้อมการติดตั้ง | ตัวควบคุม / พลังงาน | การแสดงพิเศษ | การดำเนินการต่อไป |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | RS003N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 3 | 620 มม | ± 0.02 มม | 20 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +150° ถึง -60°;JT3 +120° ถึง -150°;JT4 ±360°;JT5 ±135°;JT6 ±360° |ความเร็วสูงสุด — JT1 360°/วินาที;JT2 250°/วินาที;JT3 225°/วินาที;JT4 540°/วินาที;JT5 225°/วินาที;เจที6 540°/วินาที | ช่วงเวลา - JT4 5.8 นิวตันเมตร;JT5 5.8 นิวตันเมตร;JT6 2.9 นิวตันเมตร |ความเฉื่อย — JT4 0.12 กก.·ตร.ม.JT5 0.12 กก.·ตร.ม.JT6 0.03 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA | / | ขอรุ่นนี้ค่ะ |
 | RS007N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 7 | 730 มม | ± 0.02 มม | 35 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP65 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 ±135°;JT3 ±155°;JT4 ±200°;JT5 ±125°;JT6 ±360° |ความเร็วสูงสุด — JT1 470°/วินาที;JT2 380°/วินาที;JT3 520°/วินาที;JT4 550°/วินาที;JT5 550°/วินาที;เจที6 1,000°/วินาที | ช่วงเวลา - JT4 17 นิวตันเมตร;JT5 17 นิวตันเมตร;JT6 10 นิวตันเมตร |ความเฉื่อย — JT4 0.5 กก.·ตร.ม.JT5 0.5 กก.·ตร.ม.JT6 0.2 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA | / | ขอรุ่นนี้ค่ะ |
 | RS007L | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 7 | 930 มม | ± 0.03 มม | 36 | พื้น เพดาน ผนัง | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP65 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 ±135°;JT3 ±157°;JT4 ±200°;JT5 ±125°;JT6 ±360° |ความเร็วสูงสุด — JT1 370°/วินาที;JT2 310°/วินาที;JT3 410°/วินาที;JT4 550°/วินาที;JT5 550°/วินาที;เจที6 1,000°/วินาที | ช่วงเวลา - JT4 17 นิวตันเมตร;JT5 17 นิวตันเมตร;JT6 10 นิวตันเมตร |ความเฉื่อย — JT4 0.5 กก.·ตร.ม.JT5 0.5 กก.·ตร.ม.JT6 0.2 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA | / | ขอรุ่นนี้ค่ะ |
 | RS013N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 13 | 1,460 มม | ± 0.03 มม | 170 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | IP67 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +138° ถึง -105°;JT3 +135° ถึง -159°;JT4 ±200°;JT5 ±125°;JT6 ±360° |ความเร็วสูงสุด — JT1 265°/วินาที;JT2 250°/วินาที;JT3 265°/วินาที;JT4 475°/วินาที;JT5 475°/วินาที;เจที6 730°/วินาที | ช่วงเวลา - JT4 26 นิวตันเมตร;JT5 26 นิวตันเมตร;JT6 10 นิวตันเมตร |ความเฉื่อย — JT4 0.9 กก.·ตร.ม.JT5 0.9 กก.·ตร.ม.JT6 0.3 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA, F01/5.6kVA | / | ขอรุ่นนี้ค่ะ |
 | อาร์เอส015เอ็กซ์ | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 15 | 3,150 มม | ± 0.06 มม | 545 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP65 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +140° ถึง -105°;JT3 +135° ถึง -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 180°/วินาที;JT2 180°/วินาที;JT3 200°/วินาที;JT4 410°/วินาที;JT5 360°/วินาที;เจที6 610°/วินาที | ช่วงเวลา - JT4 34 นิวตันเมตร;JT5 34 นิวตันเมตร;JT6 22 นิวตันเมตร |ความเฉื่อย — JT4 0.8 กก.·ตร.ม.JT5 0.8 กก.·ตร.ม.JT6 0.25 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | RS020N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 20 | 1,725 มม | ± 0.04 มม | 230 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | IP67 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +155° ถึง -105°;JT3 +150° ถึง -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 190°/วินาที;JT2 205°/วินาที;JT3 210°/วินาที;JT4 400°/วินาที;JT5 360°/วินาที;เจที6 610°/วินาที | ช่วงเวลา - JT4 45 นิวตันเมตร;JT5 45 นิวตันเมตร;JT6 29 นิวตันเมตร |ความเฉื่อย — JT4 0.9 กก.·ตร.ม.JT5 0.9 กก.·ตร.ม.JT6 0.3 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | RS025N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 25 | 1,885 มม | ± 0.04 มม | 270 | ชั้น | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | IP67 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +131° ถึง -100°;JT3 +145° ถึง -161°;JT4 ±270°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 215°/วินาที;JT2 215°/วินาที;JT3 270°/วินาที;JT4 420°/วินาที;JT5 420°/วินาที;เจที6 780°/วินาที | ช่วงเวลา - JT4 60 นิวตันเมตร;JT5 60 นิวตันเมตร;JT6 32 นิวตันเมตร |ความเฉื่อย — JT4 2.6 กก.·ตร.ม.JT5 2.6 กก.·ตร.ม.JT6 1.3 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | RS030N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 30 | 2,100 มม | ± 0.06 มม | 555 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP65 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +140° ถึง -105°;JT3 +135° ถึง -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 180°/วินาที;JT2 180°/วินาที;JT3 185/185/160°/วินาที;JT4 260/260/185°/วินาที;JT5 260/260/165°/วินาที;JT6 360/360/280°/วินาที | ช่วงเวลา - JT4 210/210/336 นิวตันเมตร;JT5 210/210/336 นิวตันเมตร;JT6 130/130/194 นิวตันเมตร |ความเฉื่อย — JT4 16.8/28/34 กก.·ตร.ม.JT5 16.8/28/34 กก.·ตร.ม.JT6 6.6/11/13.7 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
| RS050N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 50 | 2,100 มม | ± 0.06 มม | 555 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP65 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +140° ถึง -105°;JT3 +135° ถึง -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 180°/วินาที;JT2 180°/วินาที;JT3 185/185/160°/วินาที;JT4 260/260/185°/วินาที;JT5 260/260/165°/วินาที;JT6 360/360/280°/วินาที | ช่วงเวลา - JT4 210/210/336 นิวตันเมตร;JT5 210/210/336 นิวตันเมตร;JT6 130/130/194 นิวตันเมตร |ความเฉื่อย — JT4 16.8/28/34 กก.·ตร.ม.JT5 16.8/28/34 กก.·ตร.ม.JT6 6.6/11/13.7 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
| RS080N | หุ่นยนต์อเนกประสงค์ซีรีส์ R | 6 | 80 | 2,100 มม | ± 0.06 มม | 555 | พื้น, เพดาน | การประกอบ การขนส่ง การปิดผนึก การควบคุมเครื่องจักร การเจียร และการลบคม | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP65 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +140° ถึง -105°;JT3 +135° ถึง -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 180°/วินาที;JT2 180°/วินาที;JT3 185/185/160°/วินาที;JT4 260/260/185°/วินาที;JT5 260/260/165°/วินาที;JT6 360/360/280°/วินาที | ช่วงเวลา - JT4 210/210/336 นิวตันเมตร;JT5 210/210/336 นิวตันเมตร;JT6 130/130/194 นิวตันเมตร |ความเฉื่อย — JT4 16.8/28/34 กก.·ตร.ม.JT5 16.8/28/34 กก.·ตร.ม.JT6 6.6/11/13.7 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | บีเอ็กซ์พี110เอส | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 110 | 1,634 มม | ± 0.06 มม | 700 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +120° ถึง -65°;JT3 +90° ถึง -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 140°/วินาที;JT2 130°/วินาที;JT3 170°/วินาที;JT4 220°/วินาที;JT5 185°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 855 นิวตันเมตร;JT5 855 นิวตันเมตร;JT6 445 นิวตันเมตร |ความเฉื่อย — JT4 90 กก.·ตร.ม.JT5 90 กก.·ตร.ม.JT6 50 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | บีเอ็กซ์พี110แอล | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 110 | 2,597 มม | ± 0.06 มม | 870 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +76° ถึง -60°;JT3 +90° ถึง -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 140°/วินาที;JT2 130°/วินาที;JT3 135°/วินาที;JT4 220°/วินาที;JT5 200°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 855 นิวตันเมตร;JT5 855 นิวตันเมตร;JT6 445 นิวตันเมตร |ความเฉื่อย — JT4 90 กก.·ตร.ม.JT5 90 กก.·ตร.ม.JT6 50 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | บีเอ็กซ์พี135เอ็กซ์ | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 135 | 2,991 มม | ± 0.06 มม | 880 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +76° ถึง -60°;JT3 +90° ถึง -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 140°/วินาที;JT2 105°/วินาที;JT3 140°/วินาที;JT4 220°/วินาที;JT5 200°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 855 นิวตันเมตร;JT5 855 นิวตันเมตร;JT6 445 นิวตันเมตร |ความเฉื่อย — JT4 90 กก.·ตร.ม.JT5 90 กก.·ตร.ม.JT6 50 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | บีทีพี210แอล | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 210 | 3,151 มม | ± 0.08 มม | 1030 | หิ้ง | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +80° ถึง -130°;JT3 +90° ถึง -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 115°/วินาที;JT2 90°/วินาที;JT3 115°/วินาที;JT4 140°/วินาที;JT5 135°/วินาที;เจที6 240°/วินาที | ช่วงเวลา - JT4 1,380 นิวตันเมตร;JT5 1,380 นิวตันเมตร;JT6 600 นิวตันเมตร |ความเฉื่อย — JT4 205 กก.·ตร.ม.JT5 205 กก.·ตร.ม.JT6 160 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | BX100S | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 100 | 1,634 มม | ± 0.06 มม | 720 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +120° ถึง -65°;JT3 +90° ถึง -81°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 135°/วินาที;JT2 125°/วินาที;JT3 155°/วินาที;JT4 200°/วินาที;JT5 160°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 830 นิวตันเมตร;JT5 830 นิวตันเมตร;JT6 441 นิวตันเมตร |ความเฉื่อย — JT4 60 กก.·ตร.ม.JT5 60 กก.·ตร.ม.JT6 30 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
| บีเอ็กซ์100เอ็น | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 100 | 2,200 มม | ± 0.06 มม | 740 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +120° ถึง -65°;JT3 +90° ถึง -77°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 135°/วินาที;JT2 110°/วินาที;JT3 140°/วินาที;JT4 200°/วินาที;JT5 200°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 588.4 นิวตันเมตร;JT5 588.4 นิวตันเมตร;JT6 294.2 นิวตันเมตร |ความเฉื่อย — JT4 60 กก.·ตร.ม.JT5 60 กก.·ตร.ม.JT6 30 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | BX100L | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 100 | 2,597 มม | ± 0.06 มม | 930 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +76° ถึง -60°;JT3 +90° ถึง -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 105°/วินาที;JT2 130°/วินาที;JT3 130°/วินาที;JT4 200°/วินาที;JT5 160°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 830 นิวตันเมตร;JT5 830 นิวตันเมตร;JT6 441 นิวตันเมตร |ความเฉื่อย — JT4 85 กก.·ตร.ม.JT5 85 กก.·ตร.ม.JT6 45 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
| BX200L | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 200 | 2,597 มม | ± 0.06 มม | 1460 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±160°;JT2 +76° ถึง -60°;JT3 +90° ถึง -75°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 105°/วินาที;JT2 90°/วินาที;JT3 100°/วินาที;JT4 120°/วินาที;JT5 120°/วินาที;เจที6 200°/วินาที | ช่วงเวลา - JT4 2,300 นิวตันเมตร;JT5 2,300 นิวตันเมตร;JT6 1,000 นิวตันเมตร |ความเฉื่อย — JT4 240 กก.·ตร.ม.JT5 240 กก.·ตร.ม.JT6 200 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | บีเอ็กซ์130เอ็กซ์ | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 130 | 2,991 มม | ± 0.06 มม | 920 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +76° ถึง -60°;JT3 +76° ถึง -60°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 105°/วินาที;JT2 90°/วินาที;JT3 130°/วินาที;JT4 200°/วินาที;JT5 160°/วินาที;เจที6 300°/วินาที | ช่วงเวลา - JT4 830 นิวตันเมตร;JT5 830 นิวตันเมตร;JT6 441 นิวตันเมตร |ความเฉื่อย — JT4 85 กก.·ตร.ม.JT5 85 กก.·ตร.ม.JT6 45 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
| บีเอ็กซ์200เอ็กซ์ | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 200 | 2,812 มม | ± 0.07 มม | 1460 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +76° ถึง -60°;JT3 +90° ถึง -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 125°/วินาที;JT2 102°/วินาที;JT3 85°/วินาที;JT4 105°/วินาที;JT5 110°/วินาที;เจที6 180°/วินาที | ช่วงเวลา - JT4 2,300 นิวตันเมตร;JT5 2,300 นิวตันเมตร;JT6 1,000 นิวตันเมตร |ความเฉื่อย — JT4 240 กก.·ตร.ม.JT5 240 กก.·ตร.ม.JT6 200 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | BX300L | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 300 | 2,812 มม | ± 0.07 มม | 1460 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | ข้อมือ: IP67 หรือเทียบเท่า แกนฐาน: IP54 หรือเทียบเท่า | พิสัย - JT1 ±180°;JT2 +76° ถึง -60°;JT3 +90° ถึง -120°;JT4 ±210°;JT5 ±125°;JT6 ±210° |ความเร็วสูงสุด — JT1 125°/วินาที;JT2 102°/วินาที;JT3 85°/วินาที;JT4 105°/วินาที;JT5 110°/วินาที;เจที6 180°/วินาที | ช่วงเวลา - JT4 2,300 นิวตันเมตร;JT5 2,300 นิวตันเมตร;JT6 1,000 นิวตันเมตร |ความเฉื่อย — JT4 240 กก.·ตร.ม.JT5 240 กก.·ตร.ม.JT6 200 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | ZX130L | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 130 | 2,951 มม | ± 0.3 มม | 1400 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | / | พิสัย - JT1 ±180°;JT2 +75° ถึง -60°;JT3 +250° ถึง -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |ความเร็วสูงสุด — JT1 110°/วินาที;JT2 110°/วินาที;JT3 110°/วินาที;JT4 140°/วินาที;JT5 135°/วินาที;เจที6 230°/วินาที | ช่วงเวลา - JT4 735 นิวตันเมตร;JT5 735 นิวตันเมตร;JT6 421 นิวตันเมตร |ความเฉื่อย — JT4 51.9 กก.·ตร.ม.JT5 51.9 กก.·ตร.ม.JT6 27.4 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | ZX165U | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 165 | 2,651 มม | ± 0.3 มม | 1350 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | / | พิสัย - JT1 ±180°;JT2 +75° ถึง -60°;JT3 +250° ถึง -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |ความเร็วสูงสุด — JT1 110°/วินาที;JT2 110°/วินาที;JT3 115°/วินาที;JT4 140°/วินาที;JT5 155°/วินาที;เจที6 260°/วินาที | ช่วงเวลา - JT4 911.4 นิวตันเมตร;JT5 911.4 นิวตันเมตร;JT6 450.8 นิวตันเมตร |ความเฉื่อย — JT4 78.4 กก.·ตร.ม.JT5 78.4 กก.·ตร.ม.JT6 40.2 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | ZX200S | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 200 | 2,651 มม | ± 0.3 มม | 1400 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | / | พิสัย - JT1 ±180°;JT2 +75° ถึง -60°;JT3 +250° ถึง -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |ความเร็วสูงสุด — JT1 105°/วินาที;JT2 110°/วินาที;JT3 105°/วินาที;JT4 120°/วินาที;JT5 120°/วินาที;เจที6 200°/วินาที | ช่วงเวลา - JT4 1,274 นิวตันเมตร;JT5 1,274 นิวตันเมตร;JT6 686 นิวตันเมตร |ความเฉื่อย — JT4 117.6 กก.·ตร.ม.JT5 117.6 กก.·ตร.ม.JT6 63.7 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
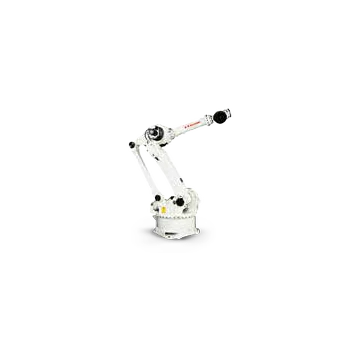 | ZX300S | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 300 | 2,501 มม | ± 0.3 มม | 1400 | ชั้น | การประกอบ การขนส่ง และการเชื่อมจุด | / | พิสัย - JT1 ±180°;JT2 +75° ถึง -60°;JT3 +250° ถึง -120°;JT4 ±360°;JT5 ±130°;JT6 ±360° |ความเร็วสูงสุด — JT1 100°/วินาที;JT2 85°/วินาที;JT3 85°/วินาที;JT4 90°/วินาที;JT5 90°/วินาที;เจที6 150°/วินาที | ช่วงเวลา - JT4 1,715 นิวตันเมตร;JT5 1,715 นิวตันเมตร;JT6 862 นิวตันเมตร |ความเฉื่อย — JT4 166.6 กก.·ตร.ม.JT5 166.6 กก.·ตร.ม.JT6 107.8 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
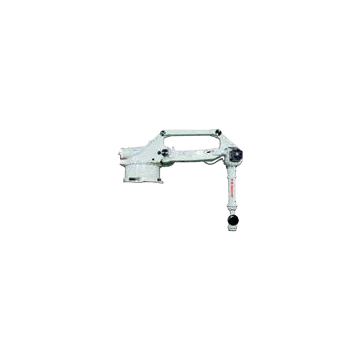 | ZT165U | หุ่นยนต์รับน้ำหนักบรรทุกขนาดใหญ่ BXP/BTP/BX/ZX/ZT | 6 | 165 | 3,230 มม | ± 0.3 มม | 1550 | หิ้ง | การประกอบ การขนส่ง และการเชื่อมจุด | / | พิสัย - JT1 ±180°;JT2 +60 - –75°;JT3 +165 - –95°;JT4 ±360°;JT5 ±130°;JT6 ±360° |ความเร็วสูงสุด — JT1 105°/วินาที;JT2 105°/วินาที;JT3 105°/วินาที;JT4 135°/วินาที;JT5 135°/วินาที;เจที6 210°/วินาที | ช่วงเวลา - JT4 911.4 นิวตันเมตร;JT5 911.4 นิวตันเมตร;JT6 450.8 นิวตันเมตร |ความเฉื่อย — JT4 78.4 กก.·ตร.ม.JT5 78.4 กก.·ตร.ม.JT6 40.2 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
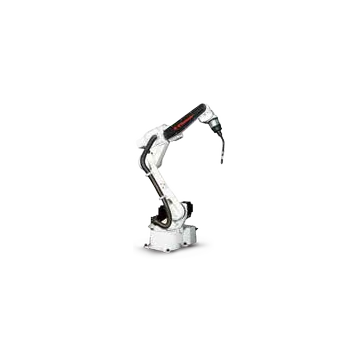 | บีเอ006เอ็น | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 6 | 1,445 มม | ± 0.06 มม | 150 | พื้น, เพดาน | การเชื่อมอาร์ก | / | พิสัย - JT1 ±165°;JT2 +150° ถึง -90°;JT3 +90° ถึง -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |ความเร็วสูงสุด — JT1 240°/วินาที;JT2 240°/วินาที;JT3 220°/วินาที;JT4 430°/วินาที;JT5 430°/วินาที;เจที6 650°/วินาที | ช่วงเวลา - JT4 12 นิวตันเมตร;JT5 12 นิวตันเมตร;JT6 3.75 นิวตันเมตร |ความเฉื่อย — JT4 0.4 กก.·ตร.ม.JT5 0.4 กก.·ตร.ม.JT6 0.07 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA、F01/5.6kVA | / | ขอรุ่นนี้ค่ะ |
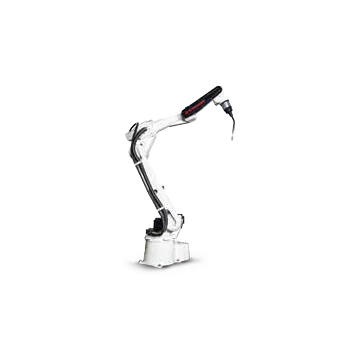 | บีเอ006แอล | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 6 | 2,036 มม | ± 0.08 มม | 160 | พื้น, เพดาน | การเชื่อมอาร์ก | / | พิสัย - JT1 ±165°;JT2 +150° ถึง -90°;JT3 +90° ถึง -175°;JT4 ±180°;JT5 ±135°;JT6 ±360° |ความเร็วสูงสุด — JT1 210°/วินาที;JT2 210°/วินาที;JT3 220°/วินาที;JT4 430°/วินาที;JT5 430°/วินาที;เจที6 650°/วินาที | ช่วงเวลา - JT4 12 นิวตันเมตร;JT5 12 นิวตันเมตร;JT6 3.75 นิวตันเมตร |ความเฉื่อย — JT4 0.4 กก.·ตร.ม.JT5 0.4 กก.·ตร.ม.JT6 0.07 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA、F01/5.6kVA | / | ขอรุ่นนี้ค่ะ |
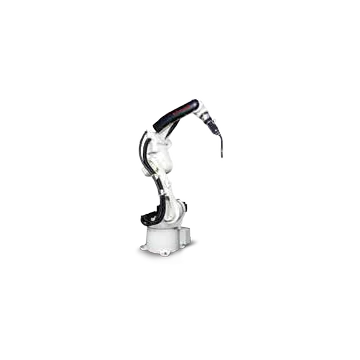 | บีเอ013เอ็น | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 13 | 1,492 มม | ± 0.04 มม | 260 | ชั้น | การเชื่อมอาร์ก | / | พิสัย - JT1 ±165°;JT2 +150° ถึง -95°;JT3 +90° ถึง -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |ความเร็วสูงสุด — JT1 265°/วินาที;JT2 250°/วินาที;JT3 265°/วินาที;JT4 470°/วินาที;JT5 475°/วินาที;เจที6 730°/วินาที | ช่วงเวลา - JT4 26 นิวตันเมตร;JT5 26 นิวตันเมตร;JT6 10 นิวตันเมตร |ความเฉื่อย — JT4 0.9 กก.·ตร.ม.JT5 0.9 กก.·ตร.ม.JT6 0.3 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;25 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F01/5.6kVA | / | ขอรุ่นนี้ค่ะ |
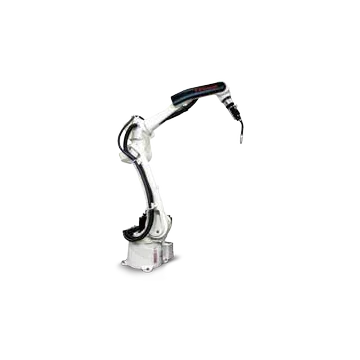 | บีเอ013แอล | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 13 | 2,093 มม | ± 0.06 มม | 280 | ชั้น | การเชื่อมอาร์ก | / | พิสัย - JT1 ±165°;JT2 +150° ถึง -95°;JT3 +90° ถึง -185°;JT4 ±200°;JT5 ±135°;JT6 ±360° |ความเร็วสูงสุด — JT1 215°/วินาที;JT2 215°/วินาที;JT3 270°/วินาที;JT4 440°/วินาที;JT5 475°/วินาที;เจที6 730°/วินาที | ช่วงเวลา - JT4 26 นิวตันเมตร;JT5 26 นิวตันเมตร;JT6 10 นิวตันเมตร |ความเฉื่อย — JT4 0.9 กก.·ตร.ม.JT5 0.9 กก.·ตร.ม.JT6 0.3 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;25 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
 | RA005L | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 5 | 903 มม | ± 0.03 มม | 37 | พื้น, เพดาน | การเชื่อมอาร์ก | / | พิสัย - JT1 ±180°;JT2 +135° ถึง -80°;JT3 +118° ถึง -172°;JT4 ±360°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 300°/วินาที;JT2 300°/วินาที;JT3 300°/วินาที;JT4 460°/วินาที;JT5 460°/วินาที;เจที6 740°/วินาที | ช่วงเวลา - JT4 12.3 นิวตันเมตร;JT5 12.3 นิวตันเมตร;JT6 7 นิวตันเมตร |ความเฉื่อย — JT4 0.4 กก.·ตร.ม.JT5 0.4 กก.·ตร.ม.JT6 0.12 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA | / | ขอรุ่นนี้ค่ะ |
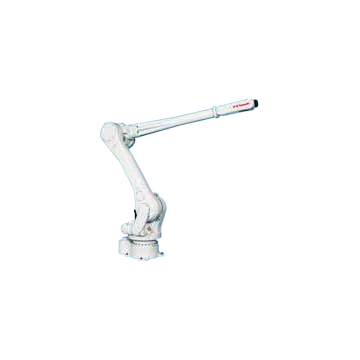 | RA015X | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 15 | 3,150 มม | ± 0.06 มม | 545 | พื้น, เพดาน | การเชื่อมอาร์ก | / | พิสัย - JT1 ±180°;JT2 +140° ถึง -105°;JT3 +135° ถึง -155°;JT4 ±360°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 180°/วินาที;JT2 180°/วินาที;JT3 200°/วินาที;JT4 410°/วินาที;JT5 360°/วินาที;เจที6 610°/วินาที | ช่วงเวลา - JT4 34 นิวตันเมตร;JT5 34 นิวตันเมตร;JT6 22 นิวตันเมตร |ความเฉื่อย — JT4 0.8 กก.·ตร.ม.JT5 0.8 กก.·ตร.ม.JT6 0.25 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
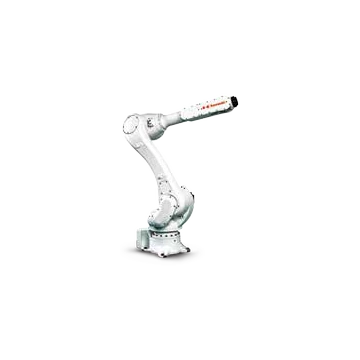 | ร.020น | หุ่นยนต์เชื่อมโลหะด้วยไฟฟ้า BA/RA | 6 | 20 | 1,725 มม | ± 0.04 มม | 230 | พื้น, เพดาน | การเชื่อมอาร์ก | / | พิสัย - JT1 ±180°;JT2 +155° ถึง -105°;JT3 +150° ถึง -163°;JT4 ±270°;JT5 ±145°;JT6 ±360° |ความเร็วสูงสุด — JT1 190°/วินาที;JT2 205°/วินาที;JT3 210°/วินาที;JT4 400°/วินาที;JT5 360°/วินาที;เจที6 610°/วินาที | ช่วงเวลา - JT4 45 นิวตันเมตร;JT5 45 นิวตันเมตร;JT6 29 นิวตันเมตร |ความเฉื่อย — JT4 0.9 กก.·ตร.ม.JT5 0.9 กก.·ตร.ม.JT6 0.3 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F01/5.6kVA | / | ขอรุ่นนี้ค่ะ |
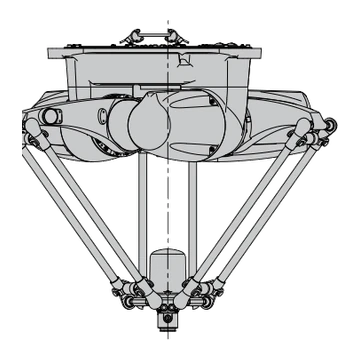 | YF002N | หุ่นยนต์เดลต้า YF | 4 | 2 | Φ600 × H200 มม. | ± 0.04 มม | 60 | เพดาน | การประกอบและการขนส่ง | IP65 หรือเทียบเท่า | / | / | 10 - 35 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F01/5.6 kVA | ความแม่นยำเชิงมุม ±0.1;เวลาในการทำงานต่อรอบ *2 (น้ำหนักบรรทุก) 0.3 วินาที (0.5 กก.), 0.36 วินาที(2kg) | ขอรุ่นนี้ค่ะ |
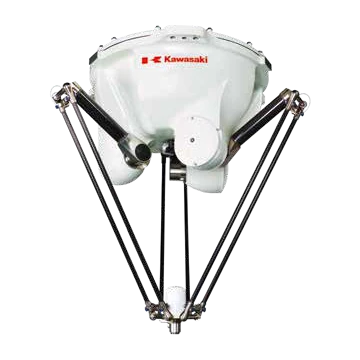 | YF003N | หุ่นยนต์เดลต้า YF | 4 | 3 | Φ1300 × H500 มม. | ± 0.1 มม | 145 | เพดาน | การประกอบและการขนส่ง | IP65 หรือเทียบเท่า | / | / | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F01/5.6kVA | ความแม่นยำเชิงมุม ±0.1;เวลาในการทำงานต่อรอบ *2 (น้ำหนักบรรทุก) 0.27 วินาที (1 กก.), 0.45 วินาที(3kg) | ขอรุ่นนี้ค่ะ |
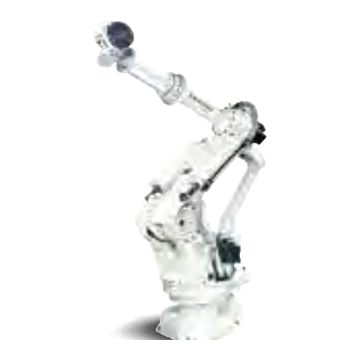 | MX350L | หุ่นยนต์ขนาดใหญ่พิเศษ MX/MT/MG | 6 | 360 | 3,018 มม | ± 0.1 มม | 2800 | ชั้น | การจัดการและการควบคุมเครื่องจักร | / | พิสัย - JT1 ±180°;JT2 +90° ถึง -45°;JT3 +20° ถึง -115°;JT4 ±360°;JT5 ±110°;JT6 ±360° |ความเร็วสูงสุด — JT1 80°/วินาที;JT2 70°/วินาที;JT3 70°/วินาที;JT4 80°/วินาที;JT5 80°/วินาที;เจที6 120°/วินาที | ช่วงเวลา - JT4 2,740 นิวตันเมตร;JT5 2,740 นิวตันเมตร;JT6 1,960 นิวตันเมตร |ความเฉื่อย — JT4 400 กก.·ตร.ม.JT5 400 กก.·ตร.ม.JT6 259 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F02/7.5kVA | / | ขอรุ่นนี้ค่ะ |
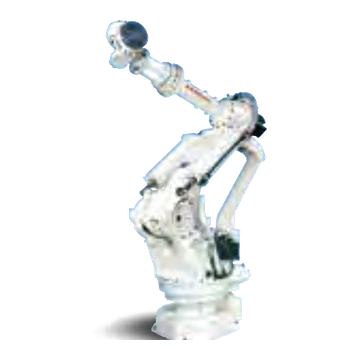 | MX420L | หุ่นยนต์ขนาดใหญ่พิเศษ MX/MT/MG | 6 | 420 | 2,778 มม | ± 0.1 มม | 2800 | ชั้น | การจัดการและการควบคุมเครื่องจักร | / | พิสัย - JT1 ±180°;JT2 +90° ถึง -45°;JT3 +20° ถึง -125°;JT4 ±360°;JT5 ±110°;JT6 ±360° |ความเร็วสูงสุด — JT1 80°/วินาที;JT2 70°/วินาที;JT3 70°/วินาที;JT4 80°/วินาที;JT5 80°/วินาที;เจที6 120°/วินาที | ช่วงเวลา - JT4 3,920 นิวตันเมตร;JT5 3,920 นิวตันเมตร;JT6 1,960 นิวตันเมตร |ความเฉื่อย — JT4 400 กก.·ตร.ม.JT5 400 กก.·ตร.ม.JT6 259 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F04/12kVA | / | ขอรุ่นนี้ค่ะ |
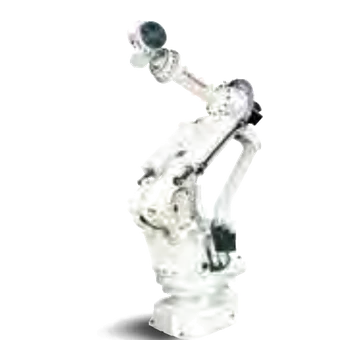 | MX500N | หุ่นยนต์ขนาดใหญ่พิเศษ MX/MT/MG | 6 | 500 | 2,540 มม | ± 0.1 มม | 2750 | ชั้น | การจัดการและการควบคุมเครื่องจักร | / | พิสัย - JT1 ±180°;JT2 +90° ถึง -45°;JT3 +20° ถึง -130°;JT4 ±360°;JT5 ±120°;JT6 ±360° |ความเร็วสูงสุด — JT1 80°/วินาที;JT2 70°/วินาที;JT3 70°/วินาที;JT4 80°/วินาที;JT5 80°/วินาที;เจที6 120°/วินาที | ช่วงเวลา - JT4 3,920 นิวตันเมตร;JT5 3,920 นิวตันเมตร;JT6 1,960 นิวตันเมตร |ความเฉื่อย — JT4 400 กก.·ตร.ม.JT5 400 กก.·ตร.ม.JT6 259 กก.·ตร.ม. | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F04/12kVA | / | ขอรุ่นนี้ค่ะ |
 | MX700N | หุ่นยนต์ขนาดใหญ่พิเศษ MX/MT/MG | 6 | 700 | 2,540 มม | ± 0.1 มม | 2860 | ชั้น | การจัดการและการควบคุมเครื่องจักร | / | พิสัย - / |ความเร็วสูงสุด — / | ช่วงเวลา - / |ความเฉื่อย — / | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F04/12kVA | / | ขอรุ่นนี้ค่ะ |
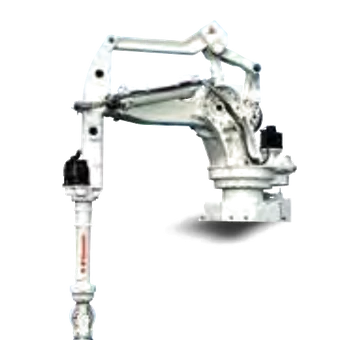 | MT400N | หุ่นยนต์ขนาดใหญ่พิเศษ MX/MT/MG | 6 | 400 | 3,503 มม | ± 0.5 มม | 2600 | ชั้น | การจัดการและการควบคุมเครื่องจักร | / | พิสัย - / |ความเร็วสูงสุด — / | ช่วงเวลา - / |ความเฉื่อย — / | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E58/15kVA | / | ขอรุ่นนี้ค่ะ |
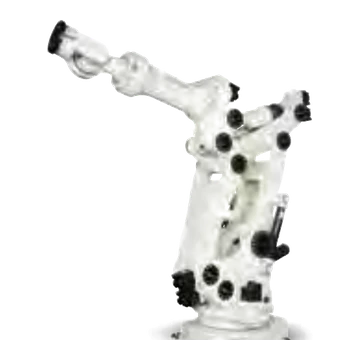 | MG15HL | หุ่นยนต์ขนาดใหญ่พิเศษ MX/MT/MG | 6 | 1500 | 4,005 มม | ± 0.1 มม | 6550 | ชั้น | การจัดการและการควบคุมเครื่องจักร | / | พิสัย - / |ความเร็วสูงสุด — / | ช่วงเวลา - / |ความเฉื่อย — / | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | E58/15kVA | / | ขอรุ่นนี้ค่ะ |
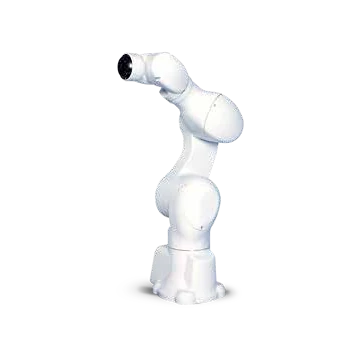 | MC004N | หุ่นยนต์ทางการแพทย์และเภสัชกรรม MC | 6 | 4 | 505.8 มม | ± 0.05 มม | 25 | พื้น, เพดาน | เภสัชกรรม | / | พิสัย - JT1 ±180°;JT2 +135° ถึง -95°;JT3 +60° ถึง -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |ความเร็วสูงสุด — JT1 200°/วินาที;JT2 180°/วินาที;JT3 225°/วินาที;JT4 700°/วินาที;JT5 500°/วินาที;เจที6 350°/วินาที | ช่วงเวลา - JT4 8.5 นิวตันเมตร;JT5 8.5 นิวตันเมตร;JT6 4.0 นิวตันเมตร |ความเฉื่อย — JT4 0.2 กก.·ตร.ม.JT5 0.2 กก.·ตร.ม.JT6 0.1 กก.·ตร.ม. | 10 - 35 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA | / | ขอรุ่นนี้ค่ะ |
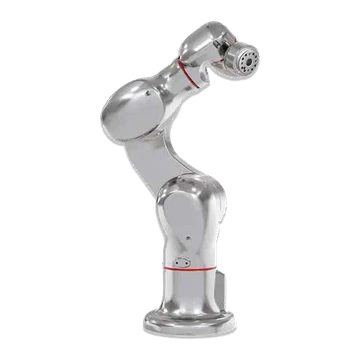 | MC004V | หุ่นยนต์ทางการแพทย์และเภสัชกรรม MC | 6 | 4 | 505.8 มม | ± 0.05 มม | 25 | พื้น, เพดาน | เภสัชกรรม | / | พิสัย - JT1 ±180°;JT2 +135° ถึง -95°;JT3 +60° ถึง -155°;JT4 ±270°;JT5 ±120°;JT6 ±270° |ความเร็วสูงสุด — JT1 200°/วินาที;JT2 180°/วินาที;JT3 225°/วินาที;JT4 700°/วินาที;JT5 500°/วินาที;เจที6 350°/วินาที | ช่วงเวลา - JT4 8.5 นิวตันเมตร;JT5 8.5 นิวตันเมตร;JT6 4.0 นิวตันเมตร |ความเฉื่อย — JT4 0.2 กก.·ตร.ม.JT5 0.2 กก.·ตร.ม.JT6 0.1 กก.·ตร.ม. | 10 - 35 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F60/2.0kVA | / | ขอรุ่นนี้ค่ะ |
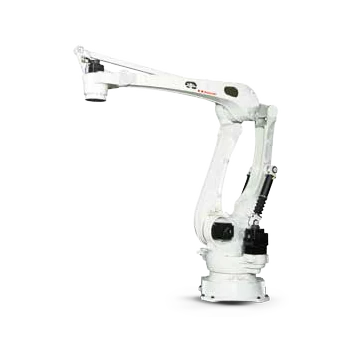 | ซีพี180แอล | หุ่นยนต์จัดเรียงพาเลท CP/RD | 4 | 180 | 3,255 มม | ± 0.5 มม | 1600 | ชั้น | palletizing | / | พิสัย - JT1 ±160°;JT2 +95° ถึง -46°;JT3 +15° ถึง -110°;JT4 ±360° |ความเร็วสูงสุด — JT1 130/100°/วินาที;JT2 125/90°/วินาที;JT3 125/90°/วินาที;JT4 330/220°/วินาที | ค่าความเฉื่อย — JT4 85/140 กก.·ม² | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F03/12kVA | / | ขอรุ่นนี้ค่ะ |
| ซีพี300แอล | หุ่นยนต์จัดเรียงพาเลท CP/RD | 4 | 300 | 3,255 มม | ± 0.5 มม | 1600 | ชั้น | palletizing | / | พิสัย - JT1 ±160°;JT2 +95° ถึง -46°;JT3 +15° ถึง -110°;JT4 ±360° |ความเร็วสูงสุด — JT1 130/100°/วินาที;JT2 125/90°/วินาที;JT3 125/90°/วินาที;JT4 330/220°/วินาที | ค่าความเฉื่อย — JT4 85/140 กก.·ม² | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F03/12kVA | / | ขอรุ่นนี้ค่ะ |
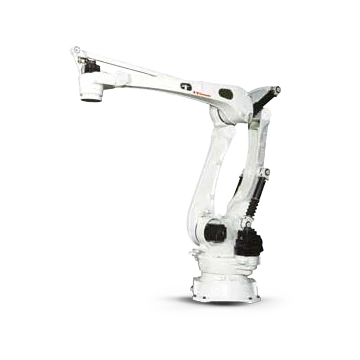 | ซีพี500แอล | หุ่นยนต์จัดเรียงพาเลท CP/RD | 4 | 500 | 3,255 มม | ± 0.5 มม | 1650 | ชั้น | palletizing | / | พิสัย - JT1 ±160°;JT2 +95° ถึง -46°;JT3 +15° ถึง -110°;JT4 ±360° |ความเร็วสูงสุด — JT1 85°/วินาที;JT2 80°/วินาที;JT3 80°/วินาที;เจที4 180°/วินาที | ค่าความเฉื่อย — JT4 250 กก.·ม² | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F03/12kVA | / | ขอรุ่นนี้ค่ะ |
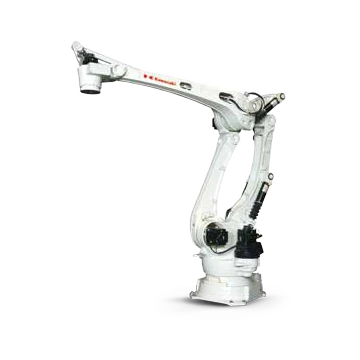 | ซีพี700แอล | หุ่นยนต์จัดเรียงพาเลท CP/RD | 4 | 700 | 3,255 มม | ± 0.5 มม | 1650 | ชั้น | palletizing | / | พิสัย - JT1 ±160°;JT2 +95° ถึง -46°;JT3 +15° ถึง -110°;JT4 ±360° |ความเร็วสูงสุด — JT1 75°/วินาที;JT2 65°/วินาที;JT3 65°/วินาที;เจที4 170°/วินาที | ความเฉื่อย — / | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F03/12kVA | / | ขอรุ่นนี้ค่ะ |
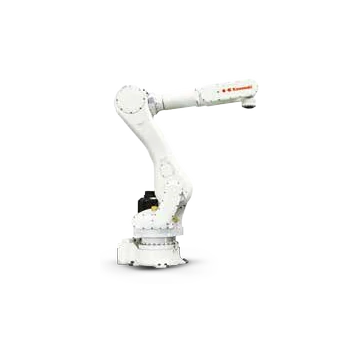 | อาร์ดี080เอ็น | หุ่นยนต์จัดเรียงพาเลท CP/RD | 5 | 80 | 2,100 มม | ± 0.07 มม | 540 | ชั้น | palletizing | / | พิสัย - JT1 ±180°;JT2 +140° ถึง -105°;JT3 +40° ถึง -205°;JT4 ±360°;JT5 ±10° |ความเร็วสูงสุด — JT1 180°/วินาที;JT2 180°/วินาที;JT3 175°/วินาที;เจที4 360°/วินาที | ค่าความเฉื่อย — JT4 13.7 กก.·ม² | 0 - 45 องศาเซลเซียส;35 -% 85(ห้ามมีน้ำค้างหรือน้ำค้างแข็ง) | F03/12kVA | / | ขอรุ่นนี้ค่ะ |
ไม่พบรุ่น Kawasaki ที่ตรงกัน กรุณาล้างตัวกรองอย่างน้อยหนึ่งตัว หรือส่งข้อมูลที่จำเป็น เช่น น้ำหนักบรรทุก ขอบเขตการทำงาน การใช้งาน และวิธีการติดตั้ง เพื่อตรวจสอบโครงการ
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์และโซลูชันระบบอัตโนมัติของคาวาซากิ
หุ่นยนต์ซีรีส์ใดของคาวาซากิที่เหมาะกับการใช้งานด้านการขนถ่าย การเชื่อม หรือการจัดเรียงสินค้าบนพาเลท?
หน้านี้ประกอบด้วยหุ่นยนต์อเนกประสงค์ซีรีส์ R, หุ่นยนต์เชื่อม BA และ RA, หุ่นยนต์จัดเรียงพาเลท CP และ RD, หุ่นยนต์เดลต้า YF และหุ่นยนต์รับน้ำหนักมากหลายตระกูล ใช้ช่องระบุการใช้งานโดยระบุน้ำหนักบรรทุก ระยะการทำงาน แรงกดที่ข้อมือ การติดตั้ง และรอบการทำงาน เพื่อสร้างรายการหุ่นยนต์ที่เหมาะสม
เหตุใดจึงควรตรวจสอบน้ำหนักที่ข้อมือของหุ่นยนต์คาวาซากิ นอกเหนือจากน้ำหนักบรรทุก?
น้ำหนักบรรทุกของหุ่นยนต์เป็นเพียงข้อจำกัดข้อหนึ่งเท่านั้น จุดศูนย์ถ่วงของเครื่องมือและชิ้นงาน แรงบิดและความเฉื่อยของข้อมือ ท่าทางและการเร่งความเร็วของหุ่นยนต์ สามารถกำหนดได้ว่ากรณีการรับน้ำหนักนั้นยอมรับได้หรือไม่ แม้ว่ามวลรวมจะต่ำกว่าน้ำหนักบรรทุกที่ระบุไว้ก็ตาม
EVST สามารถตรวจสอบตัวควบคุมและเซลล์ระบบอัตโนมัติที่มีหุ่นยนต์ Kawasaki ได้หรือไม่?
ใช่ การตรวจสอบสามารถครอบคลุมถึงหุ่นยนต์และตัวควบคุม เครื่องมือ อุปกรณ์ในกระบวนการผลิต อุปกรณ์จับยึด ความปลอดภัย PLC และอินเทอร์เฟซเครือข่าย สภาพแวดล้อมการติดตั้ง การทดสอบระบบ และขอบเขตการบริการ
ข้อมูลใดบ้างที่จำเป็นสำหรับการขอใบเสนอราคาหุ่นยนต์คาวาซากิ?
ระบุรุ่นหรือการใช้งานที่แน่นอน น้ำหนักบรรทุกของเครื่องมือและผลิตภัณฑ์ จุดศูนย์ถ่วง ระยะการเข้าถึงและท่าทางที่ต้องการ เป้าหมายรอบการทำงาน การติดตั้ง สภาพแวดล้อม ตัวควบคุมและความต้องการอินเทอร์เฟซ จำนวน ปลายทาง และช่วงเวลา
เขียนโดย: ทีมบรรณาธิการ EVST
ทีมบรรณาธิการ EVST ดูแลรักษาหน้านี้เพื่อสนับสนุนการเลือกหุ่นยนต์และการวางแผนโครงการ ความพร้อมใช้งานของผลิตภัณฑ์ การกำหนดค่า การตรวจสอบความปลอดภัย และขอบเขตการบูรณาการจะต้องได้รับการยืนยันสำหรับการใช้งานจริง
นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อกำหนดการใช้งาน
ปรับปรุงครั้งล่าสุด: