
การกำหนดค่าเซลล์การเชื่อมด้วยหุ่นยนต์สำหรับชิ้นงานขนาดเล็กและขนาดกลาง
เซลล์การเชื่อมด้วยหุ่นยนต์จะจัดระเบียบหุ่นยนต์ อุปกรณ์กระบวนการ อุปกรณ์จับยึดชิ้นงาน ระบบควบคุม และระบบป้องกันต่างๆ รอบกลุ่มชิ้นส่วนที่กำหนดไว้ หน้านี้เปรียบเทียบการจัดเรียงแบบปิดหกแบบโดยพิจารณาจากการเคลื่อนที่ของชิ้นงาน ขอบเขต และจำนวนหุ่นยนต์ การบูรณาการในระดับส่วนประกอบและการออกแบบทางวิศวกรรมการจัดวางจะกล่าวถึงในคู่มือทางเทคนิคที่เชื่อมโยงไว้
คัดเลือกโดยพิจารณาจากการเคลื่อนที่ของชิ้นงานเป็นอันดับแรก
การจัดเรียงทั้งหกแบบครอบคลุมการพลิก การหมุนในแนวนอน การวางตำแหน่งหลายแกน และการหมุนแบบมีตัวรองรับที่ปลาย เริ่มต้นด้วยตรรกะการเลือกที่นี่ จากนั้นใช้การ์ดและตารางโดยละเอียดเพื่อเปรียบเทียบค่าที่มีอยู่
เซลล์พลิกแบบสองสถานี
หุ่นยนต์หนึ่งตัวทำหน้าที่ควบคุมตัวจัดตำแหน่งแบบพลิกกลับสองตัวสำหรับอุปกรณ์จับยึดรูปทรงสี่เหลี่ยมผืนผ้าที่ยาวกว่าภายในห้องเชื่อมแบบปิดมิดชิด
ห้องขังเดี่ยวแบบพลิกได้ขนาดกะทัดรัดสองสถานี
ขนาดของอุปกรณ์จับยึดที่เล็ลงยังคงใช้หลักการพลิกตัวกำหนดตำแหน่งสองตัวแบบเดียวกันสำหรับชิ้นส่วนขนาดกะทัดรัด
เซลล์หมุนแนวนอนแบบสองสถานี
การหมุนในแนวนอนจะนำเสนอพื้นผิวเชื่อมแบบวงกลมหรือแบบกำหนดตำแหน่งให้กับหุ่นยนต์หนึ่งหรือสองตัว
เซลล์กำหนดตำแหน่งสามแกนแนวตั้ง
แกนควบคุมสามแกนจะปรับทิศทางของอุปกรณ์จับยึดทรงยาว ในขณะที่ยังคงรักษาอินเทอร์เฟซที่จำเป็นสำหรับห้องเชื่อมแบบปิดสนิทไว้
เซลล์กำหนดตำแหน่งสามแกนแนวนอน
การหมุนในแนวนอนร่วมกับแกนกำหนดตำแหน่งเพิ่มเติม ช่วยให้ครอบคลุมพื้นที่ติดตั้งได้กว้างขึ้น
ชุดหัวและท้ายเครื่องกลึงแบบหุ่นยนต์คู่
หุ่นยนต์สองตัวทำงานโดยใช้ตัวกำหนดตำแหน่งแบบมีฐานรองรับสองตัว ซึ่งมีการเคลื่อนที่เข้า/ออกและปรับความยาวได้โดยอัตโนมัติ
ตรวจสอบการจัดเรียงแต่ละรายการเทียบกับครอบครัวส่วนจริง
ขนาดที่ระบุคือขอบเขตของอุปกรณ์จับยึดหรือชิ้นงานที่เหมาะสมสำหรับแต่ละการกำหนดค่า เครื่องมือขั้นสุดท้าย การเข้าถึงการเชื่อม และระยะห่างต่างๆ นั้นขึ้นอยู่กับแต่ละโครงการ
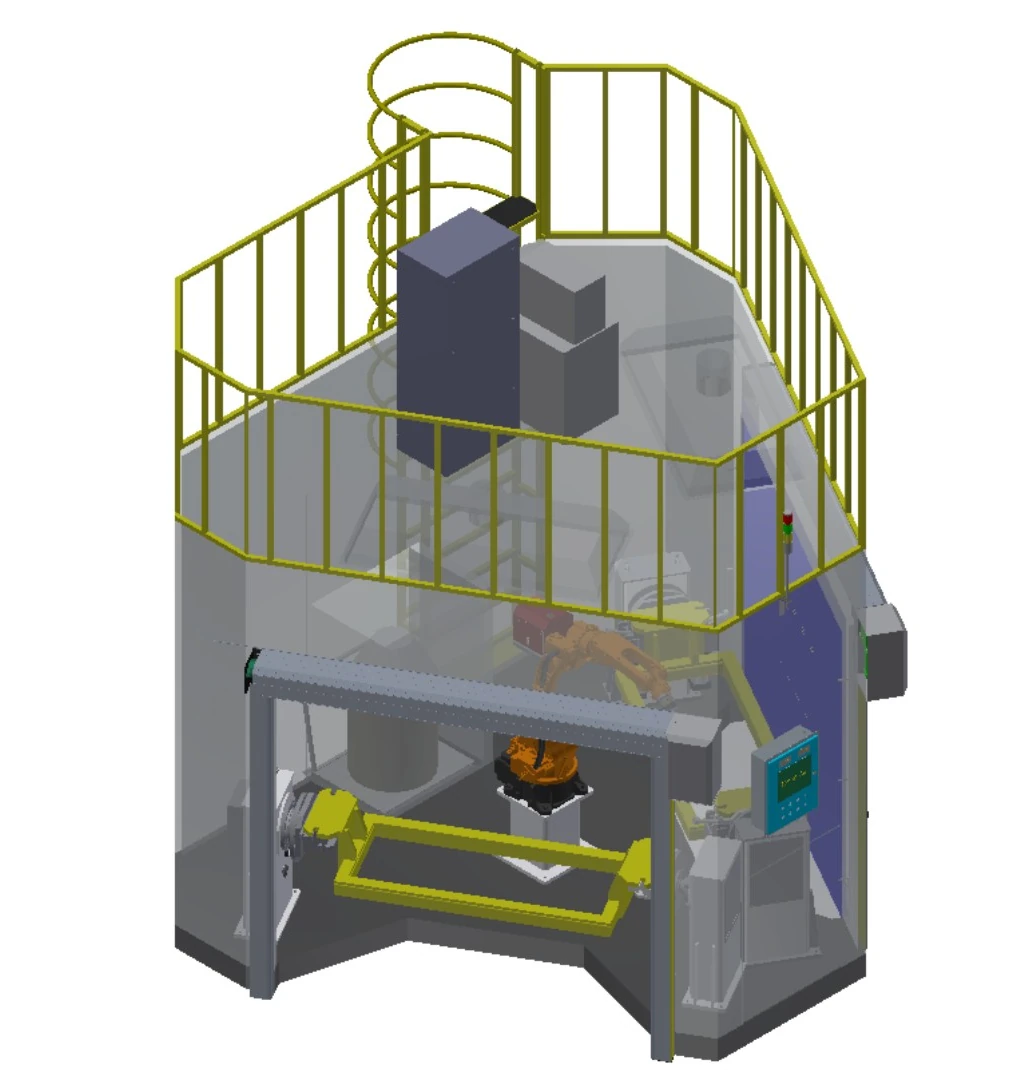
เซลล์พลิกแบบสองสถานี
หุ่นยนต์หนึ่งตัวทำหน้าที่ควบคุมตัวจัดตำแหน่งแบบพลิกกลับสองตัวสำหรับอุปกรณ์จับยึดรูปทรงสี่เหลี่ยมผืนผ้าที่ยาวกว่าภายในห้องเชื่อมแบบปิดมิดชิด
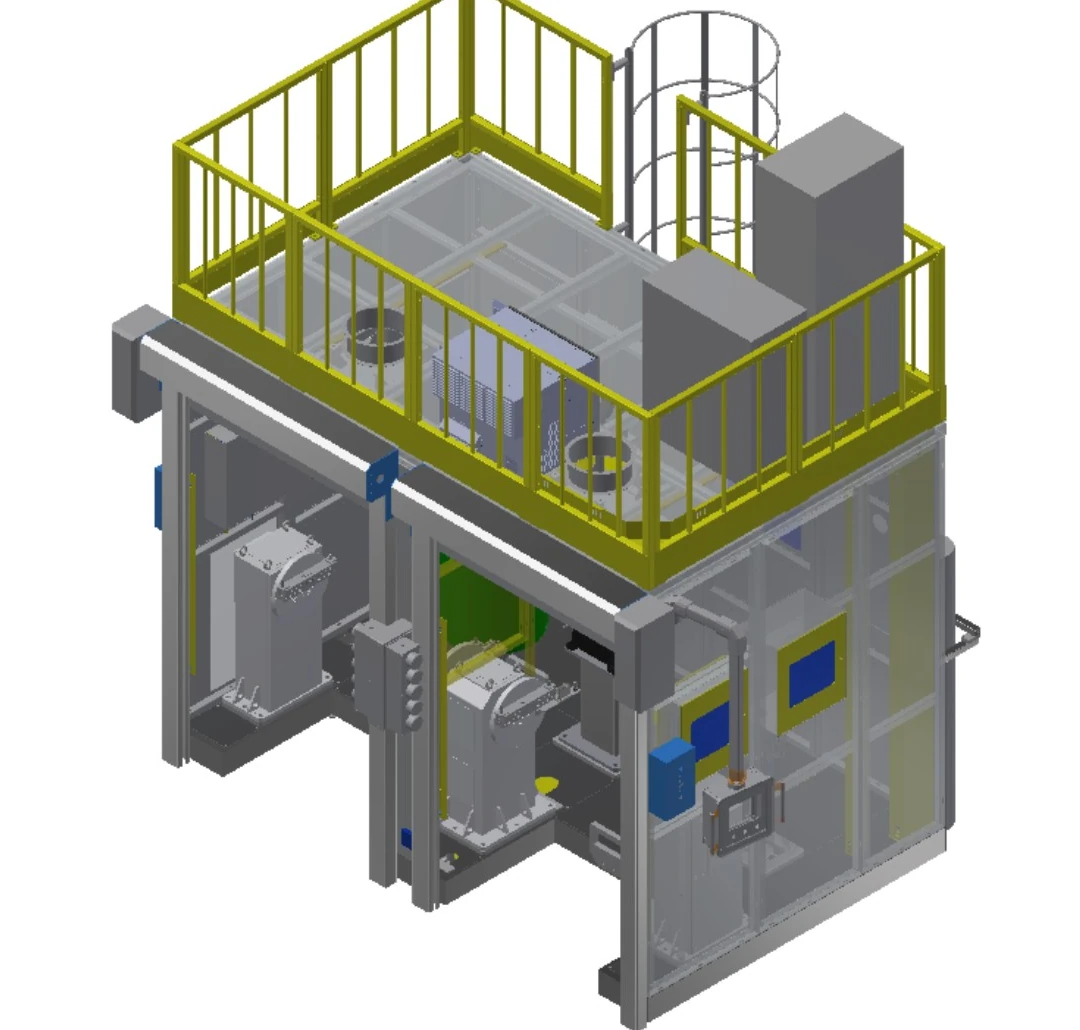
ห้องขังเดี่ยวแบบพลิกได้ขนาดกะทัดรัดสองสถานี
ขนาดของอุปกรณ์จับยึดที่เล็ลงยังคงใช้หลักการพลิกตัวกำหนดตำแหน่งสองตัวแบบเดียวกันสำหรับชิ้นส่วนขนาดกะทัดรัด
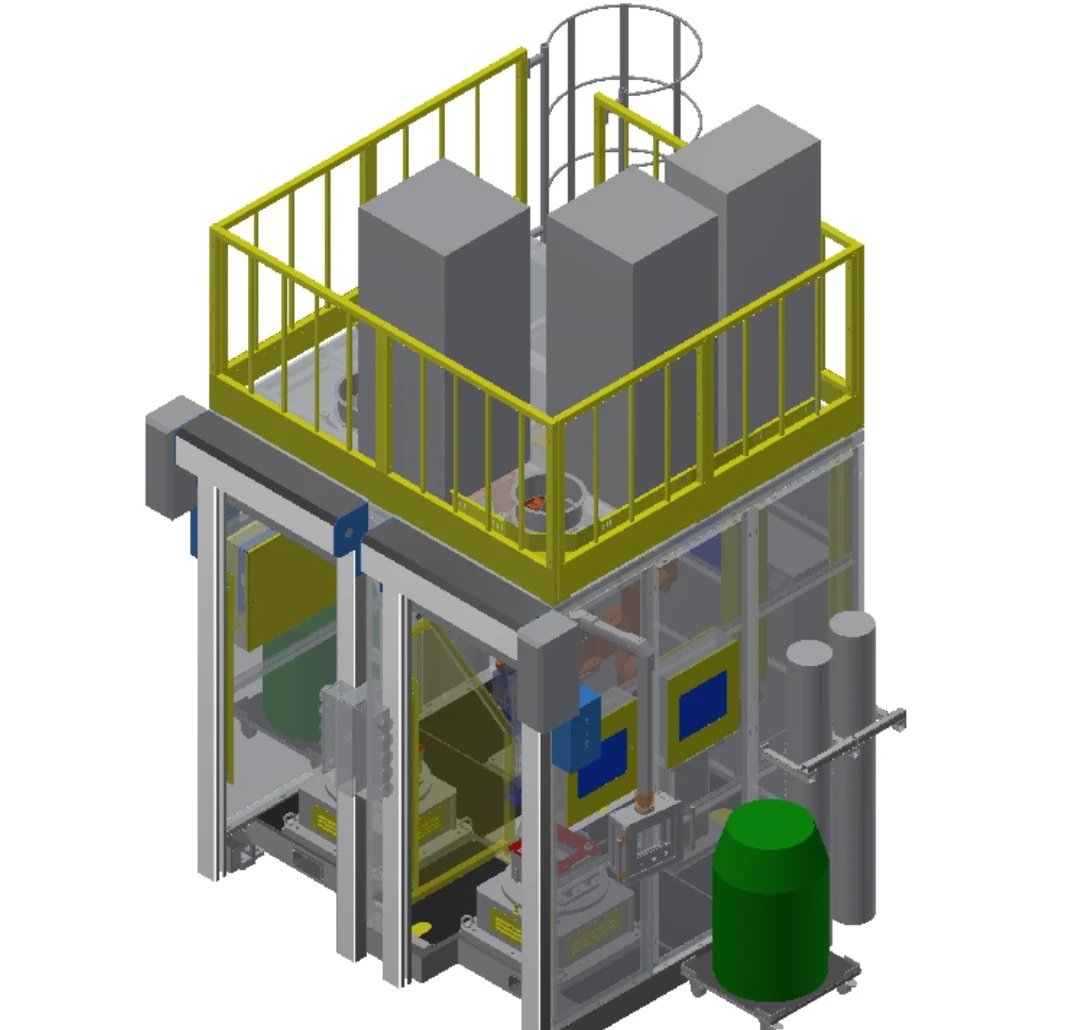
เซลล์หมุนแนวนอนแบบสองสถานี
การหมุนในแนวนอนจะนำเสนอพื้นผิวเชื่อมแบบวงกลมหรือแบบกำหนดตำแหน่งให้กับหุ่นยนต์หนึ่งหรือสองตัว
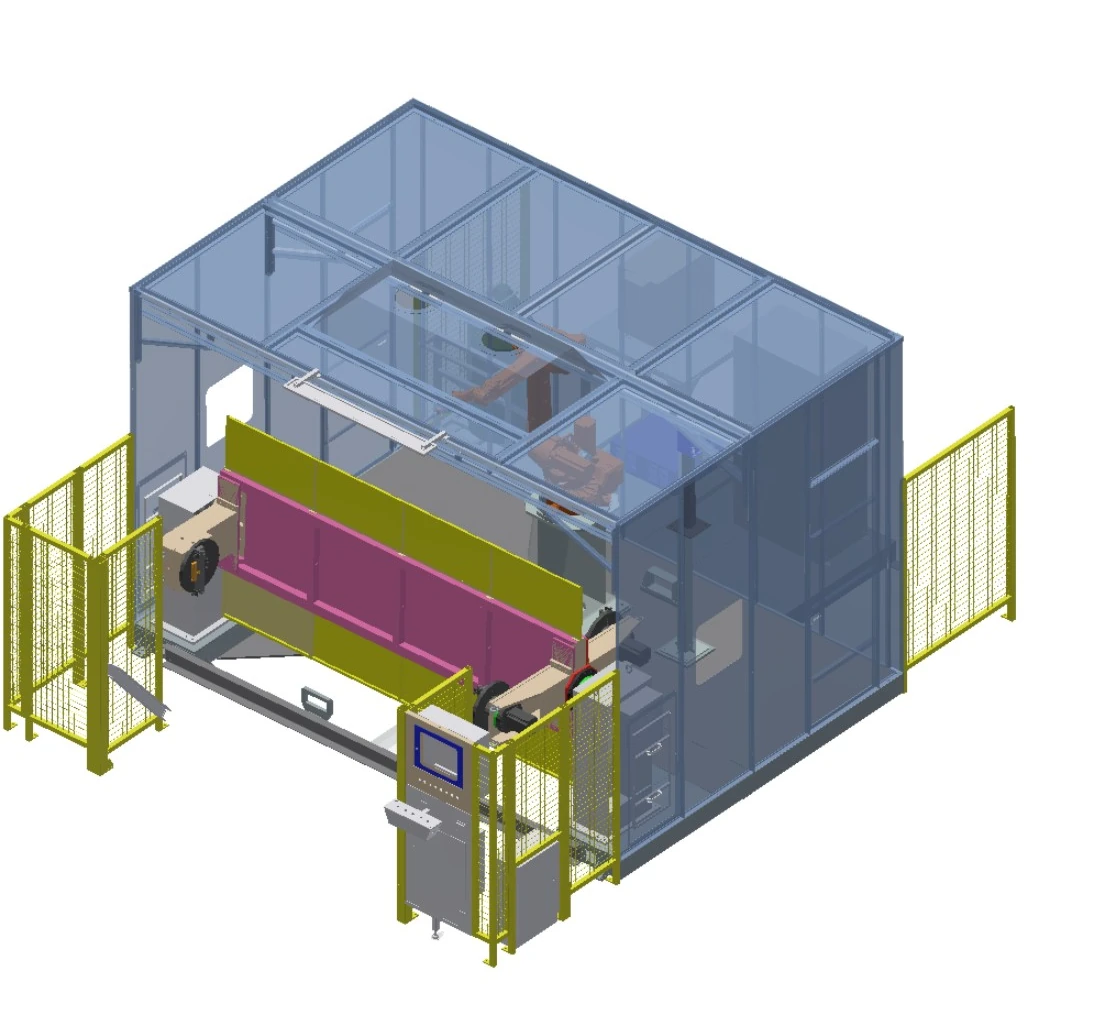
เซลล์กำหนดตำแหน่งสามแกนแนวตั้ง
แกนควบคุมสามแกนจะปรับทิศทางของอุปกรณ์จับยึดทรงยาว ในขณะที่ยังคงรักษาอินเทอร์เฟซที่จำเป็นสำหรับห้องเชื่อมแบบปิดสนิทไว้
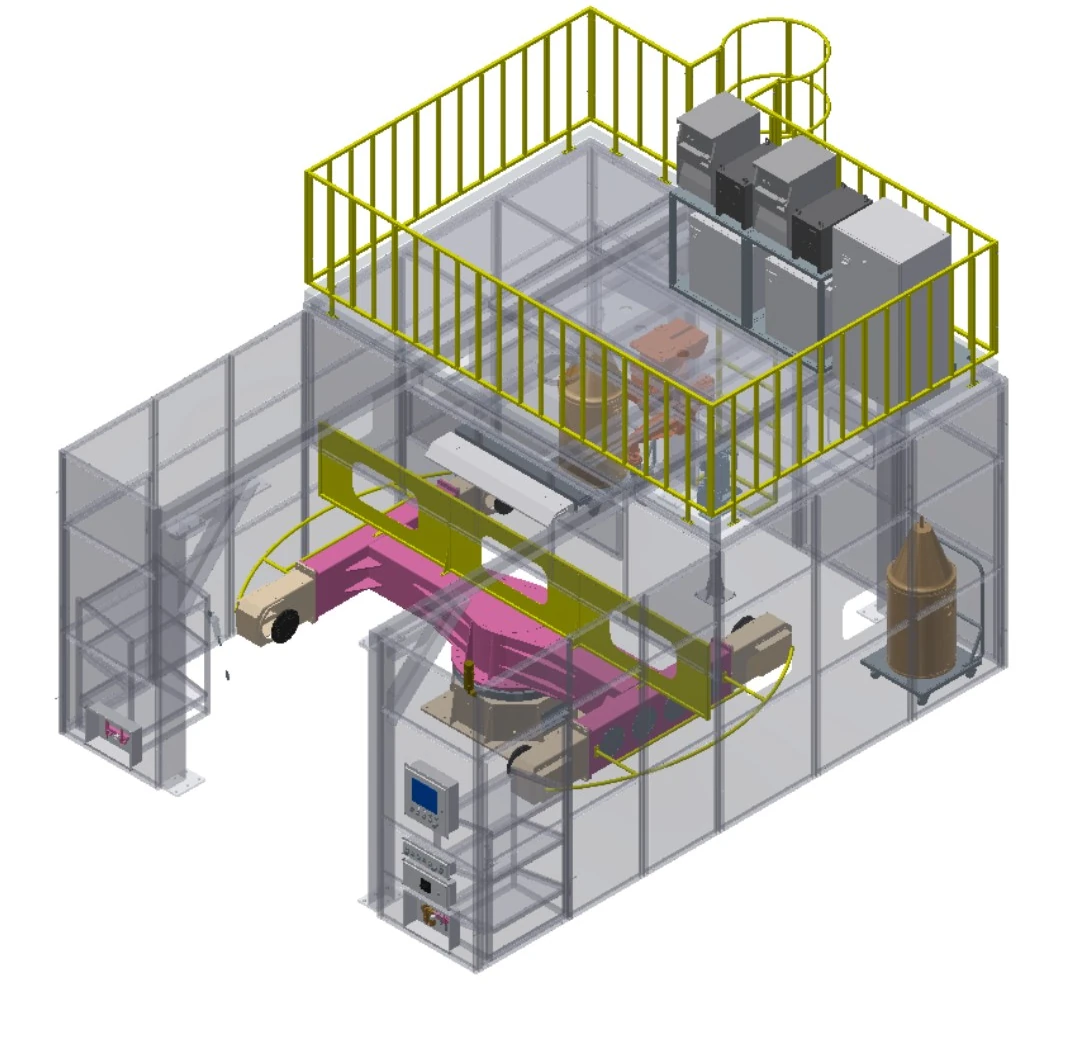
เซลล์กำหนดตำแหน่งสามแกนแนวนอน
การหมุนในแนวนอนร่วมกับแกนกำหนดตำแหน่งเพิ่มเติม ช่วยให้ครอบคลุมพื้นที่ติดตั้งได้กว้างขึ้น

ชุดหัวและท้ายเครื่องกลึงแบบหุ่นยนต์คู่
หุ่นยนต์สองตัวทำงานโดยใช้ตัวกำหนดตำแหน่งแบบมีฐานรองรับสองตัว ซึ่งมีการเคลื่อนที่เข้า/ออกและปรับความยาวได้โดยอัตโนมัติ
เปรียบเทียบการจัดเรียงหกแบบบนชุดแปลงเดียวกัน
| แถว | การกำหนดค่าเชิงพรรณนา | หุ่นยนต์ | แขนเอื้อม | การจัดวางตำแหน่ง | โหลด | ซองจดหมายที่เหมาะสม | สถานี |
|---|---|---|---|---|---|---|---|
| A | เซลล์พลิกแบบสองสถานี | 1 | 1.4 ม. / 2 ม. (เลือกได้) | การพลิกแกนเดียว | 500 | อุปกรณ์ติดตั้งขนาด 1.8 ม. × 0.8 ม. | ตัวกำหนดตำแหน่ง 2 ตัว |
| B | ห้องขังเดี่ยวแบบพลิกได้ขนาดกะทัดรัดสองสถานี | 1 | 1.4 เมตร | การพลิกแกนเดียว | 500 | อุปกรณ์ติดตั้งขนาด 0.8 ม. × 0.5 ม. | ตัวกำหนดตำแหน่ง 2 ตัว |
| C | เซลล์หมุนแนวนอนแบบสองสถานี | 1 หรือ 2 | 1.4 เมตร | โต๊ะหมุนแนวนอนแกนเดียว | 500 | การหมุน ≤1 เมตร; ความสูง ≤0.5 เมตร | ตัวกำหนดตำแหน่ง 2 ตัว |
| D | เซลล์กำหนดตำแหน่งสามแกนแนวตั้ง | 1 หรือ 2 | 1.4 ม. / 2 ม. (เลือกได้) | อุปกรณ์กำหนดตำแหน่งสามแกนแบบพลิกแนวตั้ง | 500 | อุปกรณ์ติดตั้งขนาด 2.4 ม. × 0.8 ม. | 1 ตำแหน่ง |
| E | เซลล์กำหนดตำแหน่งสามแกนแนวนอน | 1 หรือ 2 | 1.4 ม. / 2 ม. (เลือกได้) | อุปกรณ์กำหนดตำแหน่งสามแกนหมุนแนวนอน | 500 | อุปกรณ์ติดตั้งขนาด 2.2 ม. × 1 ม. | 1 ตำแหน่ง |
| F | ชุดหัวและท้ายเครื่องกลึงแบบหุ่นยนต์คู่ | 2 | 1.4 ม. / 2 ม. (เลือกได้) | หัวเครื่องและท้ายเครื่อง แกนเดียว | 500 | การหมุน ≤1 เมตร; ความยาว ≤2 เมตร | ตัวกำหนดตำแหน่ง 2 ตัว |
ตัวอักษรเหล่านี้เป็นเพียงป้ายกำกับแถวในตารางเท่านั้น ส่วนชื่อการกำหนดค่าเชิงพรรณนาเป็นตัวระบุสาธารณะ
อ่านชื่อแต่ละชื่อในฐานะตัวเลือกการเคลื่อนที่ของชิ้นงาน
การพลิกแกนเดียว
หมุนอุปกรณ์จับยึดรอบแกนควบคุมหนึ่งแกน เพื่อแสดงพื้นผิวการเชื่อมสลับกัน
การหมุนแนวนอน
หมุนชิ้นงานบนโต๊ะแนวนอนเพื่อการนำเสนอแบบวงกลมหรือแบบกำหนดตำแหน่ง
การกำหนดตำแหน่งสามแกน
เพิ่มการเคลื่อนไหวแบบควบคุมเมื่อการหมุนเพียงครั้งเดียวไม่สามารถให้ทิศทางที่ต้องการได้
ตัวรองรับหัวและท้ายเครื่องกลึง
ช่วยรองรับชิ้นส่วนที่ยาวกว่าที่ปลายทั้งสองด้าน เพื่อการหมุนตามแนวยาวอย่างควบคุมได้
รูปแบบหุ่นยนต์เดี่ยว
จับคู่หุ่นยนต์หนึ่งตัวกับอุปกรณ์จับยึดและลำดับสถานีที่กำหนดไว้
รูปแบบหุ่นยนต์คู่
ใช้การประสานงานในการครอบคลุมพื้นที่จากสองด้าน ในกรณีที่การเข้าถึงและการตรวจสอบการชนกันเอื้ออำนวย
ตัดสินความเหมาะสมโดยพิจารณาจากสภาพของซองจดหมายและข้อต่อ
ส่วนประกอบของยานพาหนะ
ชิ้นส่วนสำหรับรถยนต์พลังงานใหม่หรือรถยนต์เพื่อการพาณิชย์ขนาดเล็กและขนาดกลางที่มีคุณสมบัติในการกำหนดตำแหน่งซ้ำได้
ชิ้นส่วนอุปกรณ์ก่อสร้าง
ชิ้นส่วนที่ผลิตขึ้นโดยมีขนาดที่เหมาะสมกับการจัดวางตำแหน่งที่เลือกไว้
ชิ้นส่วนเชื่อมเหล็กขนาดเล็ก
ชิ้นส่วนโครงสร้างที่จัดวางสำหรับการเชื่อมหลายด้านภายในห้องปิด
ส่วนประกอบของเรือ
ชิ้นส่วนหมุนได้รับการคัดกรองตามขนาดเส้นผ่านศูนย์กลาง ความยาว และการเข้าถึงรอยต่อ
ชิ้นส่วนเครื่องจักรกลการเกษตร
การผลิตซ้ำโดยใช้จุดอ้างอิงของอุปกรณ์ยึดและทิศทางที่กำหนดไว้
ชิ้นส่วนอุปกรณ์ด้านสิ่งแวดล้อม
การประเมินกลุ่มชิ้นส่วนโดยพิจารณาจากรูปทรงเรขาคณิต วัสดุ ข้อต่อ และความแปรผันของชิ้นส่วนขาเข้า
ยืนยันการป้องกันและการตรวจสอบด้วยกล้องส่องเซลล์
โครงสร้างทั้งหกแบบนั้นถูกสร้างขึ้นภายในห้องเชื่อมที่ปิดมิดชิด การป้องกันขั้นสุดท้ายยังคงเป็นไปตามการประเมินความเสี่ยงในการใช้งาน มาตรฐานของสถานที่ และข้อกำหนดการยอมรับ
อินเทอร์เฟซห้อง
ตรวจสอบความถูกต้องของอินเทอร์เฟซการติดตั้งระบบควบคุมหลัก ระบบควบคุมอากาศ ระบบแสงสว่าง ประตูม้วนไฟฟ้า และระบบดูดควัน
การดำเนินงานและบริการ
กำหนดตำแหน่งการบรรทุก สถานีผู้ปฏิบัติงาน และทางเข้าสำหรับการบำรุงรักษาโดยรอบรูปแบบที่เลือกไว้
การตรวจจับการมีอยู่ (ตัวเลือกเสริม)
ประเมินประสิทธิภาพของม่านแสงนิรภัยในกรณีที่เหมาะสมกับการกำหนดค่าที่เลือกไว้
การตรวจสอบสถานะกระบวนการ
ตัวเลือกต่างๆ ได้แก่ การตรวจสอบการมีอยู่ของสายไฟ แรงดันอากาศอัด และการไหลของก๊าซป้องกัน
ตัวเลือกตำแหน่งตะเข็บ
ระบบติดตามรอยต่อด้วยเลเซอร์เพื่อระบุตำแหน่ง มีให้เลือกเป็นตัวเลือกเสริมสำหรับโครงการ
การยืนยันโครงการ
ดำเนินการกำหนดระบบป้องกัน อินเทอร์เฟซ และตรรกะการยอมรับให้เสร็จสมบูรณ์ผ่านการประเมินความเสี่ยงที่ได้รับการอนุมัติ
สร้างการกำหนดค่าเริ่มต้นโดยการตัดสินใจสี่ประการ
กำหนดชิ้นงาน
ส่งแบบร่าง วัสดุ ตำแหน่งรอยต่อ รูปแบบต่างๆ และสภาพสินค้าขาเข้าให้ครบถ้วน
ตั้งซองจดหมาย
ตรวจสอบความยาว ความกว้าง เส้นผ่านศูนย์กลางการหมุน ความสูง และฐานรับน้ำหนักของอุปกรณ์ยึด
เลือกการเคลื่อนไหวบางส่วน
เปรียบเทียบการจัดเรียงแบบพลิกกลับ แบบหมุนแนวนอน แบบสามแกน และแบบหัวท้าย-ท้ายเครื่องกลึง
ยืนยันขอบเขตเซลล์
จัดตำแหน่งจำนวนหุ่นยนต์ อุปกรณ์ในกระบวนการผลิต ระบบควบคุม ระบบเซ็นเซอร์ ระบบจับยึดชิ้นงาน และระบบป้องกันความปลอดภัยให้สอดคล้องกัน
แปลงรายชื่อที่คัดเลือกแล้วให้เป็นคำจำกัดความของโครงการ
การกำหนดค่านี้เป็นสถาปัตยกรรมเริ่มต้น ขอบเขตสุดท้ายจะถูกกำหนดโดยพิจารณาจากชิ้นงาน กระบวนการเชื่อม ส่วนเชื่อมต่อกับโรงงาน และแผนการยอมรับ
การตรวจสอบแอปพลิเคชัน
ตรวจสอบชิ้นส่วน ข้อต่อ จุดอ้างอิง ตำแหน่งที่แตกต่างกัน และข้อจำกัดของพื้นที่ก่อสร้าง
แนวคิดการกำหนดค่า
กำหนดการเคลื่อนที่ของชิ้นส่วน ลำดับสถานี จำนวนหุ่นยนต์ และการโต้ตอบของผู้ปฏิบัติงาน
กระบวนการและการควบคุม
จัดวางอุปกรณ์เชื่อม ระบบควบคุม ระบบตรวจสอบ และส่วนเชื่อมต่อต่างๆ ของโรงงานให้ตรงตามข้อกำหนด
การยึดและป้องกันชิ้นงาน
รายละเอียดเกี่ยวกับอุปกรณ์ติดตั้ง วิธีการรับน้ำหนัก การเชื่อมต่อห้อง และมาตรการความปลอดภัยของโครงการ
นิยามการยอมรับ
ตกลงเกี่ยวกับชิ้นส่วนทดสอบ เงื่อนไข เอกสารประกอบ และเกณฑ์การยอมรับ
การสนับสนุนโครงการ
ประสานงานด้านเอกสาร การฝึกอบรม และการสนับสนุนหลังการส่งมอบภายในขอบเขตที่ตกลงกันไว้
คำถามที่ต้องตอบก่อนอนุมัติการกำหนดค่า
ฉันควรเริ่มต้นด้วยการจัดเรียงเซลล์แบบใด?
เริ่มต้นจากขอบเขตของชิ้นงานและการเคลื่อนที่ของชิ้นส่วนที่ต้องการ จากนั้นจึงพิจารณาการพลิกหน้าจอ การหมุนในแนวนอน การจัดวางแบบหลายแกน หรือแบบหัวจับและท้ายจับ
สามารถตั้งค่าหุ่นยนต์ได้หนึ่งหรือสองตัวหรือไม่?
ตัวอย่างผลงานที่แสดงประกอบด้วยระบบหุ่นยนต์เดี่ยว หุ่นยนต์หนึ่งหรือสองตัว และหุ่นยนต์คู่ ปริมาณสุดท้ายขึ้นอยู่กับการเข้าถึงจุดเชื่อม ลำดับการทำงาน และการตรวจสอบการชน
สามารถนำอุปกรณ์เชื่อมที่ต้องการมาใช้งานร่วมกันได้หรือไม่?
สามารถประเมินได้ตามข้อกำหนด โปรดแจ้งอุปกรณ์และส่วนต่อประสานกระบวนการที่ต้องการใช้งาน เพื่อยืนยันความเข้ากันได้ การควบคุม และขอบเขตความรับผิดชอบ
ควรเตรียมเอกสารอะไรบ้างสำหรับการพิจารณาใบสมัคร?
จัดเตรียมแบบร่าง วัสดุ ข้อต่อ รูปแบบชิ้นส่วน ทิศทางที่ต้องการ ลำดับขั้นตอนการผลิต จุดเชื่อมต่อในสถานที่ติดตั้ง และความคาดหวังในการยอมรับ
ตัวเลือกการตรวจจับเหมือนกันในทุกการกำหนดค่าหรือไม่?
ไม่ ตัวเลือกต่างๆ ขึ้นอยู่กับการจัดวางและข้อกำหนดของโครงการนั้นๆ และไม่ควรคัดลอกไปใช้กับพอร์ตโฟลิโอทั้งหมด
ใช้ส่วนที่เป็นของจริงเพื่อเริ่มต้นการพูดคุยเกี่ยวกับการกำหนดค่า
แบ่งปันแบบร่าง ขอบเขตชิ้นงาน กระบวนการเชื่อม แนวคิดเกี่ยวกับอุปกรณ์จับยึด และข้อจำกัดของสถานที่ เพื่อให้ EVST สามารถกำหนดจุดเริ่มต้นสำหรับเซลล์การเชื่อมด้วยหุ่นยนต์ได้