
ระบบหุ่นยนต์ลบคมสำหรับงานหล่อขึ้นรูป: เซลล์หุ่นยนต์ เครื่องจักรเฉพาะทาง และการเจียรตามเส้นทางสแกน
ชุดขัดเงาด้วยหุ่นยนต์เป็นชุดขัดเงาที่ใช้เครื่องมือ โดยหุ่นยนต์จะถือแกนหมุนหรือหัวเจียรไปรอบๆ ชิ้นงานหล่อที่ยึดติดกับอุปกรณ์ยึดหรือตัวกำหนดตำแหน่งแบบตายตัว
พูดคุยเกี่ยวกับชิ้นงานของคุณ →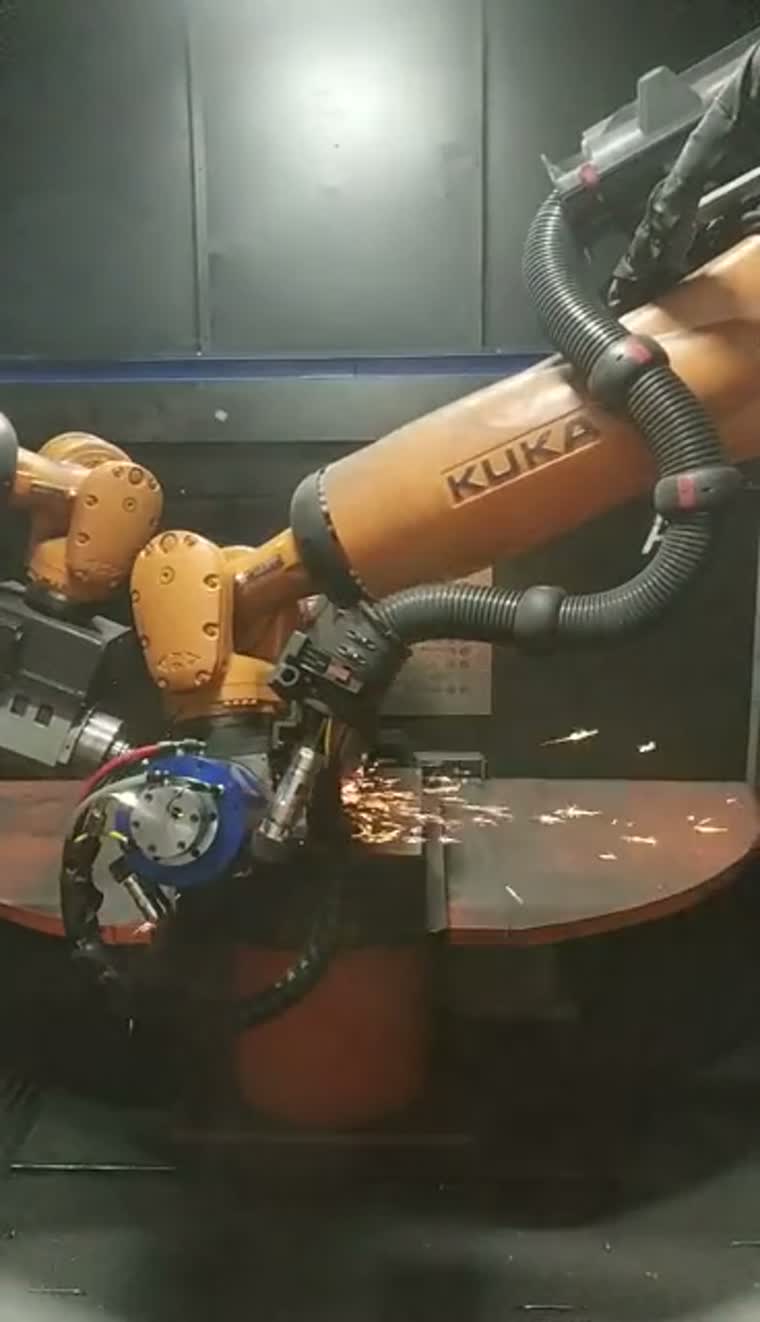
เริ่มต้นด้วยการคัดเลือกนักแสดงและข้อจำกัดต่างๆ
ชิ้นงานทั่วไปที่ต้องทำการผลิต ได้แก่ เสื้อเครื่องยนต์ ฝาสูบ ตัวเรือนเกียร์ และตัวเรือนมอเตอร์ การจัดวางพื้นที่ทำงานจะขึ้นอยู่กับลักษณะการจับยึด ระยะห่างในการกลึง และวิธีการเข้าถึงเครื่องมือ
ชิ้นงานหล่อที่เข้ามาอาจมีความแตกต่างกันในด้านรูปทรงและตำแหน่งของรอยต่อ ควรตรวจสอบชิ้นงานหล่อตัวอย่าง จุดอ้างอิงของอุปกรณ์จับยึด และพื้นที่ที่จะดำเนินการก่อนเลือกวิธีการจัดการ
น้ำหนักชิ้นงานสูงสุด: สอบถามได้
ขนาดชิ้นงานสูงสุดและขอบเขตการกลึง: สอบถามเพิ่มเติมได้
ระบบการเคลื่อนย้ายชิ้นงานด้วยเครื่องมือสามารถเหมาะสำหรับชิ้นงานที่ยากต่อการเคลื่อนย้ายผ่านเครื่องมือตกแต่งแบบตายตัว การตัดสินใจเลือกเส้นทางการเคลื่อนย้ายยังขึ้นอยู่กับการเข้าถึงและการยึดจับชิ้นงานด้วย
การจัดวางเซลล์ ตัวเลือกการควบคุมแรง และระบบดูดฝุ่นการกำหนดค่าเซลล์และการเข้าถึงเครื่องมือ

การกำหนดค่าเซลล์ประกอบด้วยเครื่องมือที่หุ่นยนต์จับยึดไว้ร่วมกับอุปกรณ์จับยึดแบบตายตัว ตัวกำหนดตำแหน่ง หรือโต๊ะหมุนสลับทิศทาง การเข้าถึงและการเข้าถึงชิ้นงานหล่อจะเป็นตัวกำหนดการจัดวาง
ตัวเลือกแกนหมุนแบบลอยตัว การเปลี่ยนเครื่องมืออัตโนมัติ และคลังเก็บเครื่องมือ สามารถกำหนดได้ตามการทำงานที่ต้องการและประเภทของชิ้นงาน
ช่วงแรงสัมผัสที่ควบคุมได้: ตามคำขอ
การจัดวางเซลล์ ตัวเลือกการควบคุมแรง และระบบดูดฝุ่นตัวเรือนหล่อขึ้นรูป
กระบวนการลบคมช่วยกำจัดเศษโลหะส่วนเกิน รอยต่อ และเศษวัสดุที่เหลือจากการเชื่อมบนตัวเรือนหล่อขึ้นรูป โดยความแปรผันของวัสดุที่เข้ามาและการเข้าถึงเครื่องมือเป็นปัจจัยสำคัญในการกำหนดกระบวนการนี้
เครื่องยนต์และระบบส่งกำลัง
บล็อกเครื่องยนต์และฝาสูบอาจต้องใช้เครื่องมือที่แตกต่างกันสำหรับขอบด้านนอกและรูด้านข้าง โดยรวมถึงการกำหนดตำแหน่งด้วยระบบมองเห็นและการเปลี่ยนเครื่องมือในกรณีที่กระบวนการกำหนดไว้
ชิ้นส่วนยานยนต์และรถจักรยานยนต์
สามารถประเมินกลุ่มชิ้นส่วนหล่อขึ้นรูปสำหรับการใช้งานในระบบหุ่นยนต์หรือเครื่องจักรเฉพาะ โดยคำนึงถึงความเข้ากันได้ของอุปกรณ์จับยึดและความถี่ในการเปลี่ยนแปลงผลิตภัณฑ์
การผลิตมอเตอร์
การลบคมตัวเรือนมอเตอร์เป็นงานประยุกต์ใช้ทั่วไปสำหรับหุ่นยนต์และการทำงานร่วมกับเครื่องจักรเฉพาะทาง โดยมีการกำหนดจุดยึดและขอบเขตการเข้าถึงขอบสำหรับตัวเรือนแต่ละประเภท
เซลล์หุ่นยนต์เทียบกับเครื่องจักรเฉพาะทาง
| กลุ่มชิ้นงาน | องค์ประกอบ | แกนและตำแหน่ง | ความยืดหยุ่นในการเปลี่ยนแปลง | ส่วนผสมการผลิต |
|---|---|---|---|---|
| ตัวเรือนหล่อขนาดใหญ่ | เซลล์หุ่นยนต์ | การเคลื่อนที่ของเครื่องมือแบบข้อต่อ; ชิ้นงานคงที่หรืออยู่ในตำแหน่งที่กำหนด | การเปลี่ยนเครื่องมือและอุปกรณ์จับยึดสำหรับตัวเรือนแบบต่างๆ | ครอบครัวผสมที่มีลักษณะแตกต่างกัน |
| ตระกูลส่วนประกอบหล่อซ้ำ | เครื่องจักรใช้งานเฉพาะทาง | แกนที่ประสานกัน; ตำแหน่งเดี่ยวหรือสลับกัน | อุปกรณ์ติดตั้งเฉพาะจุดพร้อมแผนการเปลี่ยนใช้งาน | การวิ่งซ้ำภายในกลุ่มที่กำหนดไว้ |
| ชิ้นส่วนขนาดเล็กที่มีรูปทรงโค้งมน | เครื่องจักรใช้งานเฉพาะทาง | แกนพิกัดและตำแหน่งดัชนี | การเปลี่ยนแปลงเครื่องมือภายในช่วงส่วนประกอบที่รองรับ | งานประมวลผลเส้นขอบซ้ำๆ |
| ส่วนประกอบขนาดกลางและขนาดใหญ่ | เครื่องจักรใช้งานเฉพาะทาง | การจัดเรียงแบบเชิงเส้นหรือแบบหมุน | อุปกรณ์จับยึดเฉพาะชิ้นส่วนและการตั้งค่ากระบวนการ | ลำดับการประมวลผลที่กำหนดไว้ |
เลื่อนแนวนอนเพื่อเปรียบเทียบทุกฟิลด์
เครื่องจักรเฉพาะทางในระดับโซลูชัน
เครื่องจักรเฉพาะทางช่วยให้การเคลื่อนที่ของเครื่องมือประสานกันด้วยตำแหน่งการประมวลผลแบบเดี่ยว สลับ หรือแบบกำหนดดัชนี โดยจะได้รับการประเมินในระดับโซลูชันโดยพิจารณาจากกลุ่มชิ้นส่วนและการจัดวางอุปกรณ์จับยึด
ตัวอย่างชิ้นงาน ได้แก่ ตัวเรือนโทรศัพท์ โมดูลกล้อง ตัวเรือนกล่องรับสัญญาณโทรทัศน์ มือจับประตู และชิ้นส่วนพลาสติกสำหรับยานยนต์
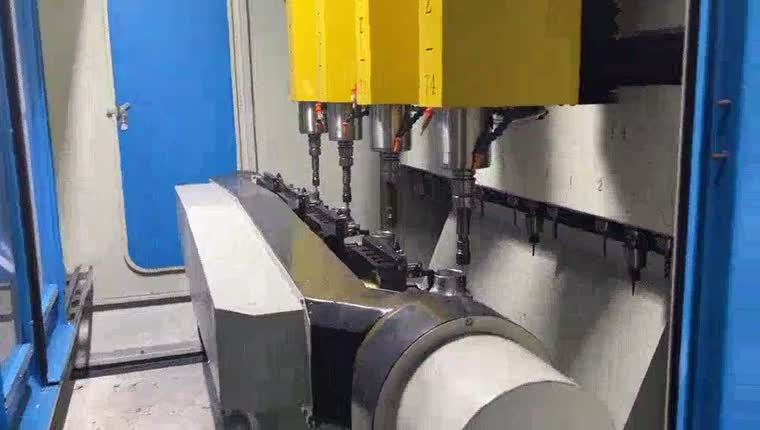
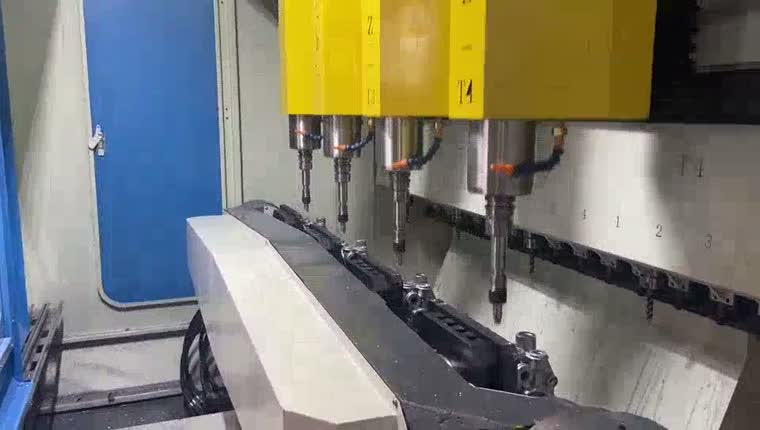
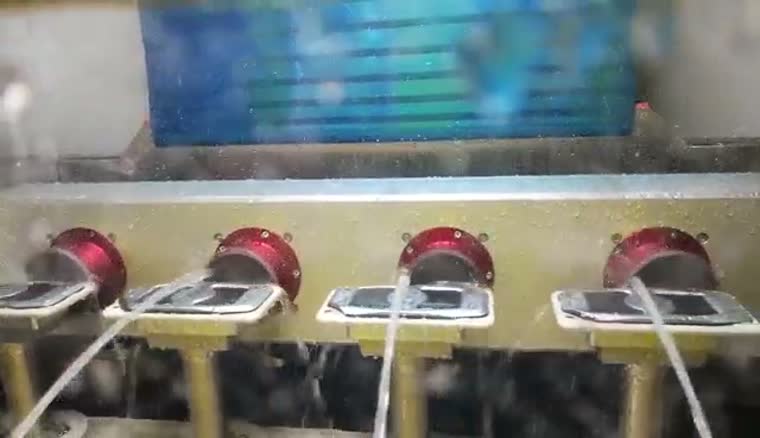
สามารถใช้กระบวนการเปียกในการตกแต่งผิวชิ้นงานให้ได้รูปทรงที่ต้องการ โดยใช้ของเหลวรอบๆ เครื่องมือและอุปกรณ์จับยึดแบบหมุนได้ ความเหมาะสมขึ้นอยู่กับวัสดุและลักษณะผิวที่ต้องการ
สำหรับชิ้นส่วนเพลา ให้พิจารณาการเปลี่ยนจากงานเชื่อมไปสู่การลบคมเมื่อวางแผนอุปกรณ์จับยึดและลำดับขั้นตอนการทำงาน
การเชื่อมเพลาและการตกแต่งหลังการเชื่อมการเจียรแบบสแกนไปยังเส้นทาง EVST
ระบบ EVST Scan-to-Path Grinding สร้างเส้นทางการเจียรจากรูปทรงของชิ้นงานที่สแกนได้ภายในขอบเขตการประมวลผลที่กำหนดไว้ อย่างไรก็ตาม ระบบนี้ยังคงมีความจำเป็นในการกำหนดกระบวนการ ตรวจสอบความถูกต้องของอุปกรณ์จับยึด หรือตรวจสอบชิ้นส่วนที่เสร็จแล้ว
สำหรับหุ่นยนต์เจียรที่ไม่ต้องเขียนโปรแกรม การลดขั้นตอนที่ต้องการคือการสอนเส้นทางแบบจุดต่อจุดด้วยตนเอง การเลือกเครื่องมือ การครอบคลุมการสแกน ขอบเขตกระบวนการ และเกณฑ์การยอมรับยังคงต้องกำหนดขึ้น
พูดคุยเกี่ยวกับชิ้นงานของคุณ →จากโครงร่างที่สแกนไปจนถึงการดำเนินการ
สแกนชิ้นงาน ระบุรูปทรงภายในบริเวณการประมวลผลที่กำหนด และสร้างเส้นทางสำหรับการทำงานของหุ่นยนต์ ต้องตรวจสอบเส้นทางดังกล่าวกับระยะการเข้าถึงของอุปกรณ์จับยึดและเครื่องมือที่เลือก
บันทึกรูปทรงของชิ้นงานในบริเวณที่เลือกไว้
ระบุขอบการประมวลผลและสร้างเส้นทางการเคลื่อนที่ของเครื่องมือ
ดำเนินการตามเส้นทางที่ตรวจสอบแล้วโดยใช้เครื่องมือติดต่อที่เลือกไว้
แผนภาพแนวคิด · ขั้นตอนต่างๆ จำเป็นต้องมีการตรวจสอบชิ้นงานและเซลล์การทำงาน
การทำงานที่ควบคุมด้วยแรงช่วยให้สามารถสัมผัสกันได้ในระหว่างเส้นทางที่สร้างขึ้น โดยตัวเลือกการควบคุมแรงและข้อกำหนดต่างๆ จะถูกเลือกด้วยการกำหนดค่าเซลล์ที่กว้างขึ้น
การจัดวางเซลล์ ตัวเลือกการควบคุมแรง และระบบดูดฝุ่นการมองเห็นแบบสามมิติและเส้นทางที่ปรับเปลี่ยนได้
การสร้างภาพและการประมวลผลสามมิติสามารถสร้างภาพจำลองชิ้นงานและปรับเส้นทางให้เข้ากับการเปลี่ยนแปลงเชิงพื้นที่ได้ การประมวลผลโดยไม่ต้องใช้ CAD เป็นทางเลือกเสริม โดยสามารถกำหนดรูปทรงและกระบวนการได้จากการสแกน การตรวจสอบผลิตภัณฑ์ก็เป็นทางเลือกเสริมเช่นกัน
ระยะเวลาการสแกนภายใต้ขอบเขตความคุ้มครองและเงื่อนไขการทดสอบที่ตกลงกันไว้: ตามคำขอ
ความแม่นยำในการสแกนภายใต้เงื่อนไขวัสดุ รูปทรง และการทดสอบที่ตกลงกันไว้: ตามคำขอ
การตรวจจับด้วยเลเซอร์และการชดเชยความคลาดเคลื่อน
การตรวจจับด้วยเลเซอร์แบบจุดสามารถเปรียบเทียบชิ้นส่วนปัจจุบันกับชิ้นส่วนก่อนหน้า และชดเชยความคลาดเคลื่อนของตำแหน่งที่แนวรอยต่อได้ การเปรียบเทียบนี้เกี่ยวข้องกับความคลาดเคลื่อนระหว่างชิ้นส่วนต่อชิ้นส่วน ไม่ใช่ความคลาดเคลื่อนจากแบบจำลอง CAD
การวัดความยื่นของรอยเชื่อมด้วยเลเซอร์สามารถช่วยในการปรับตำแหน่งและประสานงานกับเครื่องมือตกแต่งระหว่างกระบวนการตกแต่งรอยเชื่อมได้ กลยุทธ์การวัดและการกำจัดต้องเหมาะสมกับรอยเชื่อมแต่ละจุด
การเขียนโปรแกรมและการจำลองแบบออฟไลน์
การเขียนโปรแกรมแบบออฟไลน์จะเตรียมเส้นทางการเคลื่อนที่ของหุ่นยนต์ออกจากพื้นที่ควบคุม การตรวจสอบการชนและการจำลองโค้ดจะช่วยตรวจสอบก่อนที่ตัวประมวลผลจะสร้างโปรแกรมเฉพาะสำหรับตัวควบคุมแต่ละตัว
กำหนดเครื่องมือ อุปกรณ์จับยึด และเส้นทางการเคลื่อนที่ของหุ่นยนต์
ตรวจสอบการชนกันและจำลองการทำงานของโปรแกรม
แสดงโค้ดควบคุม จากนั้นตรวจสอบความถูกต้องบนเซลล์
แผนภาพแนวคิด · ขั้นตอนต่างๆ จำเป็นต้องมีการตรวจสอบชิ้นงานและเซลล์การทำงาน
การจำลองช่วยสนับสนุนการเตรียมการ แต่โปรแกรมหุ่นยนต์ รูปทรงของเครื่องมือ และอุปกรณ์จับยึดยังคงต้องได้รับการตรวจสอบความถูกต้องในสภาพแวดล้อมการทำงานจริง
การเจียรหลังการเชื่อมและการเจียรแนวเชื่อม
การเจียรแนวเชื่อมด้วยหุ่นยนต์สามารถใช้หัวเจียรตกแต่งที่ยึดด้วยหุ่นยนต์รอบโครงอะลูมิเนียมได้ อุปกรณ์ยึดช่วยให้เข้าถึงแนวเชื่อมได้ ในขณะที่เครื่องมือเคลื่อนที่ตามเส้นทางการกำจัดที่เลือกไว้
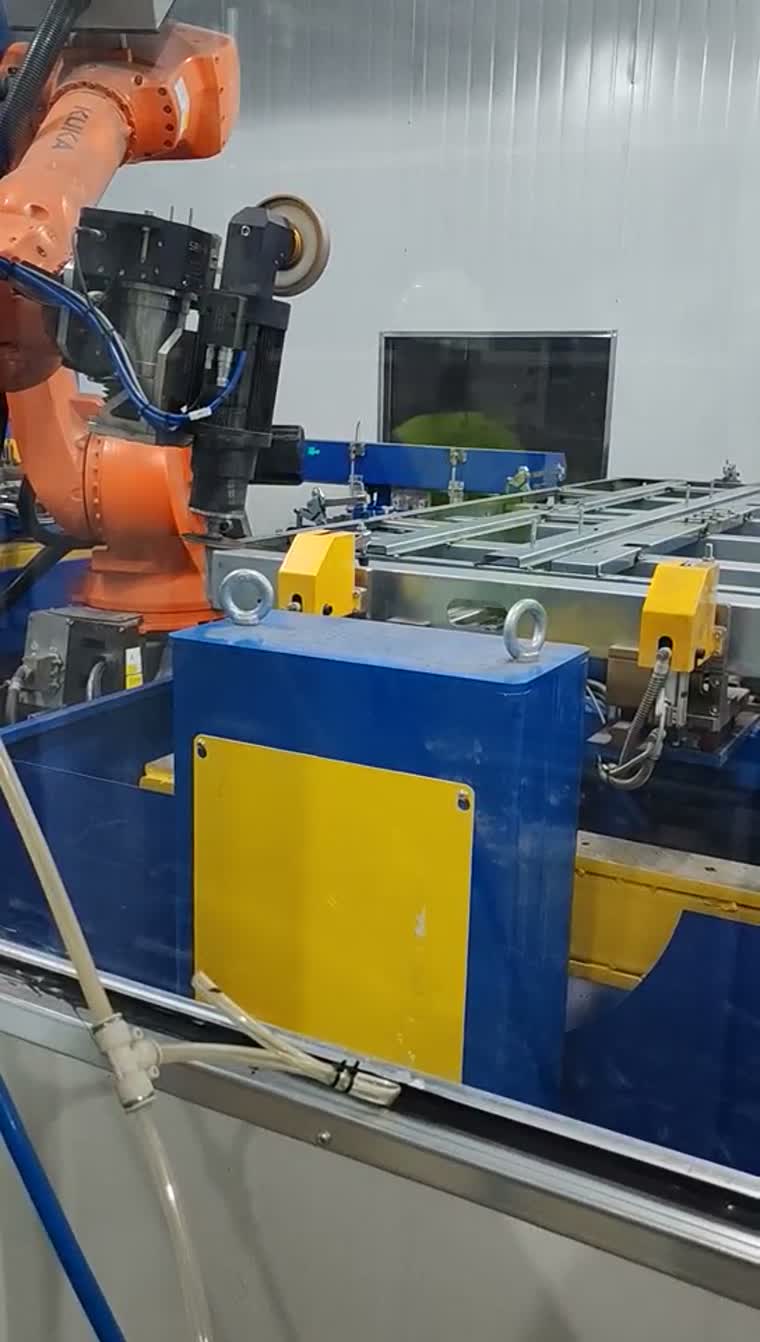
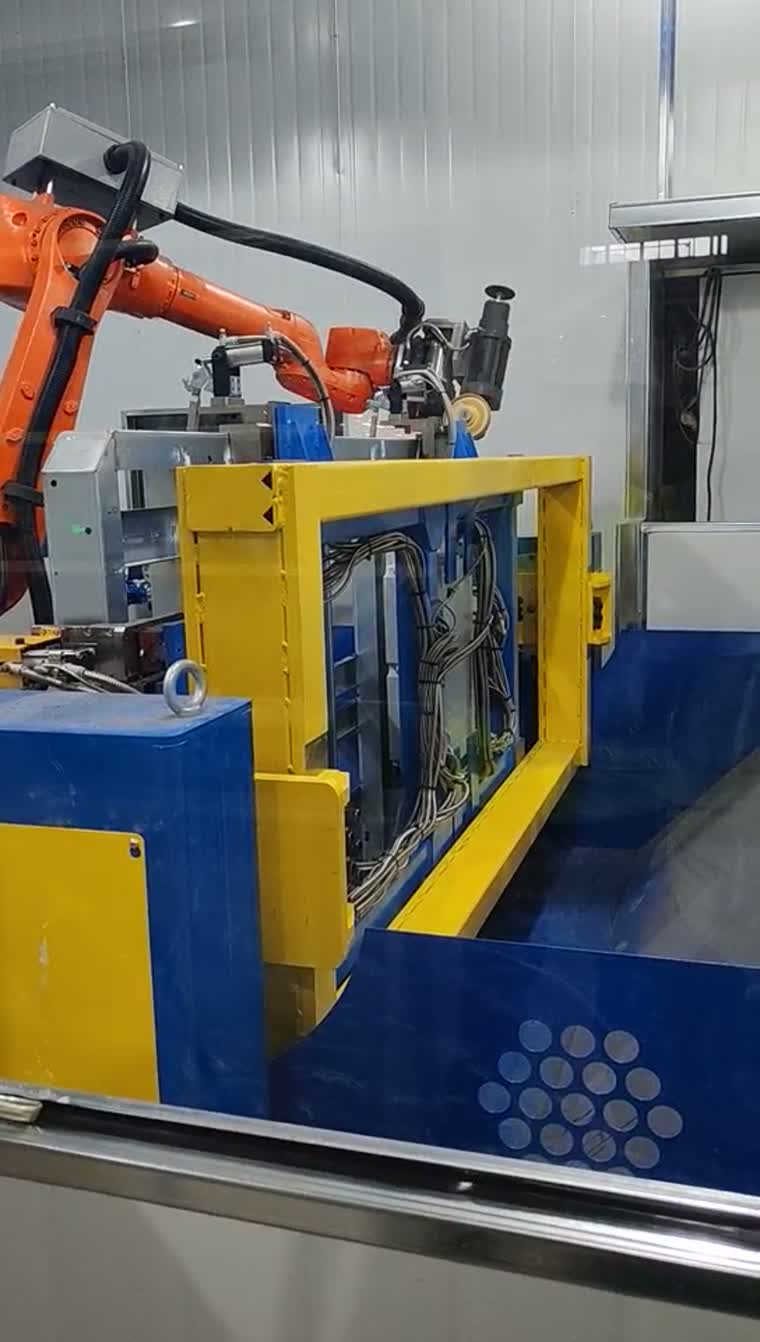
การตกแต่งผิวถาดแบตเตอรี่ด้วยการเชื่อมแบบเสียดทาน (friction-stir-weld finishing) เป็นกระบวนการที่เกี่ยวข้องซึ่งมีอุปกรณ์จับยึดและข้อกำหนดของกระบวนการเฉพาะของตนเอง
ตัวเลือกการตกแต่งถาดแบตเตอรี่และกระบวนการที่เกี่ยวข้องขอบเขตการใช้งานและการบูรณาการทั่วไป
การใช้งานทั่วไป ได้แก่ การทำความสะอาดขอบตัวเรือนหล่อ การลบคมชิ้นส่วนเครื่องยนต์ และการตกแต่งรอยเชื่อมโครงรถ ขอบเขตการส่งมอบกำหนดไว้โดยรอบอุปกรณ์จับยึด เครื่องมือ การบูรณาการหุ่นยนต์ และการตรวจสอบความถูกต้องของกระบวนการ
มีการกำหนดจุดเชื่อมต่อสำหรับการขนถ่ายสินค้ากับอุปกรณ์ต้นทางและปลายทาง
เพื่อเริ่มต้นการตรวจสอบการกำหนดค่า โปรดแชร์ชิ้นงานตัวอย่าง ขอบหรือรอยเชื่อมที่จะทำการแปรรูป จุดอ้างอิงของอุปกรณ์จับยึด และเกณฑ์การยอมรับ
คำถามที่ควรพิจารณาก่อนเลือกใช้เครื่องขัดลบคม
คำว่า "ไม่ต้องเขียนโปรแกรม" หมายความว่าอย่างไรกันแน่ — ไม่ต้องสอน หรือไม่ต้องใช้แบบจำลอง CAD?
นั่นหมายถึงการสร้างเส้นทางกระบวนการจากเส้นขอบที่ตรวจพบเพื่อลดการสอนแบบจุดต่อจุด การทำงานโดยไม่มีแบบจำลอง CAD ของผลิตภัณฑ์เป็นทางเลือกเสริม อุปกรณ์จับยึด เครื่องมือ และการยอมรับกระบวนการยังคงต้องได้รับการตรวจสอบความถูกต้อง
เมื่อลักษณะการหล่อแต่ละชิ้นแตกต่างกัน จะสร้างเส้นทางการเคลื่อนที่ของเครื่องมือได้อย่างไร?
การสแกนจะระบุเส้นขอบที่เกี่ยวข้องภายในบริเวณการประมวลผลที่กำหนดไว้ การสร้างเส้นทางจะใช้เส้นขอบนั้น ในขณะที่การจัดเรียงการตรวจจับที่เหมาะสมสามารถชดเชยความแปรผันระหว่างชิ้นส่วนได้ รูปทรงเรขาคณิตที่อยู่นอกขอบเขตจำเป็นต้องมีการทบทวนกระบวนการ
เมื่อใดที่เครื่องลบคมเฉพาะทางจะเหนือกว่าระบบหุ่นยนต์?
เครื่องจักรเฉพาะทางคุ้มค่าแก่การพิจารณาเมื่อชิ้นส่วน อุปกรณ์จับยึด และลำดับการประมวลผลซ้ำกัน ส่วนเซลล์หุ่นยนต์นั้นสามารถพิจารณาได้เมื่อการเข้าถึง วิธีการใช้เครื่องมือ หรือส่วนผสมของผลิตภัณฑ์ต้องการการจัดเรียงที่แตกต่างกัน ควรเปรียบเทียบกันบนชิ้นงานจริง
สามารถดำเนินการลบคมและขัดแต่งหลังการเชื่อมในเซลล์เดียวกันได้หรือไม่?
สามารถพิจารณาใช้ร่วมกันได้หากอุปกรณ์ติดตั้ง การเข้าถึงเครื่องมือ และข้อกำหนดของกระบวนการเข้ากันได้ การรวมเข้าด้วยกันนั้นเป็นการตัดสินใจของโครงการ ไม่ใช่ความสามารถมาตรฐานที่คาดหวังได้สำหรับทุกรูปแบบการจัดวาง
ต้องเปลี่ยนเครื่องมืออะไรบ้างสำหรับการผลิตแบบผสมผสาน?
ขั้นแรก ให้กำหนดขั้นตอนการทำงานและเครื่องมือที่จำเป็นสำหรับชิ้นส่วนแต่ละประเภท จากนั้นจึงกำหนดค่าระบบเปลี่ยนเครื่องมืออัตโนมัติและคลังเก็บเครื่องมือให้เหมาะสมกับส่วนผสมนั้น รวมถึงการตรวจสอบการเข้าถึงและการเว้นระยะห่างของอุปกรณ์จับยึด
สามารถติดตั้งระบบสร้างเส้นทางการมองเห็นเพิ่มเติมลงในเซลล์ที่มีอยู่แล้วได้หรือไม่?
การประเมินความเหมาะสมของการปรับปรุงจะทำเป็นรายกรณี ตรวจสอบอินเทอร์เฟซระหว่างหุ่นยนต์และตัวควบคุม การเข้าถึงการสแกน การสอบเทียบ รูปทรงเรขาคณิตของเครื่องมือ และความเข้ากันได้ของอุปกรณ์จับยึด ก่อนที่จะกำหนดการอัปเกรด การสาธิตการสแกนเพียงอย่างเดียวไม่สามารถยืนยันความเข้ากันได้ของเซลล์ได้