
หุ่นยนต์อุตสาหกรรม CHAIFU: รุ่นและคู่มือการเลือกใช้งาน
เปรียบเทียบหุ่นยนต์ CHAIFU ในหมวดหมู่ SCARA, หกแกน, การจัดเรียงพาเลท, การปั๊มขึ้นรูป, การเชื่อม และหมวดหมู่อุตสาหกรรมอื่นๆ เลือกหมวดหมู่การใช้งานก่อน จากนั้นเลือกแกน, น้ำหนักบรรทุก, ระยะการทำงาน, การติดตั้ง และการป้องกันสำหรับเซลล์ที่ต้องการใช้งาน
วิธีการเลือกประเภทหุ่นยนต์ CHAIFU
ใช้ข้อมูลงานการผลิตเพื่อเลือกประเภทหุ่นยนต์ก่อนที่จะเปรียบเทียบคุณสมบัติเฉพาะต่างๆ แกนหมุน น้ำหนักบรรทุก และระยะการทำงานจะเป็นตัวกำหนดรายชื่อเบื้องต้น ในขณะที่การติดตั้ง การป้องกัน อุปกรณ์ในกระบวนการผลิต และข้อกำหนดของรอบการทำงานจะเป็นตัวกำหนดว่ารุ่นใดเหมาะสมกับเซลล์การผลิต
เปรียบเทียบหุ่นยนต์ CHAIFU รุ่นต่างๆ ตามหมวดหมู่
กรองตามรุ่น ประเภท แกน น้ำหนักบรรทุก และระยะการทำงาน เปรียบเทียบตัวเลือกต่างๆ ภายในกลุ่มการใช้งานเดียวกัน จากนั้นตรวจสอบข้อกำหนดด้านการติดตั้ง การป้องกัน เครื่องมือ และรอบการทำงานสำหรับงานผลิตจริง
| ภาพสินค้า | รุ่น | Category | แกน | payload | ติดต่อเรา | การทำซ้ำ | มวลร่างกาย | การป้องกัน | การติดตั้ง | ช่วงการเคลื่อนไหวของข้อต่อ / ความเร็วสูงสุด | น้ำหนักที่ข้อมือที่อนุญาต | สภาพสิ่งแวดล้อม | ฐาน / ความสูง / กำลังไฟ | การดำเนินการต่อไป |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
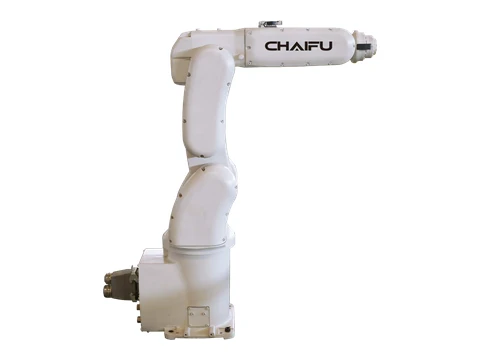 | SF7-K759 | หุ่นยนต์ตั้งโต๊ะ PRENTIC | 6 | 7 | 737.5 มม | ± 0.03 มม | 48 | IP65 | ชั้น | J1 ±171° ที่ 305°/วินาที;J2 +65°/-141° @ 280°/วินาที;J3 +170°/-66° @ 300°/วินาที;J4 ±180° ที่ 300°/วินาที;J5 ±119° ที่ 406°/วินาที;J6 ±360° @ 600°/วินาที | ช่วงเวลา - J4 15.6 นิวตันเมตร;J5 15.6 นิวตันเมตร;J6 8.5 นิวตันเมตร |ความเฉื่อย — J4 0.43 กก.·ตร.ม.J5 0.43 กก.·ตร.ม.J6 0.13 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 210*235 มม.ความสูงตัวรถ 880 มม.กำลังไฟ 1.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
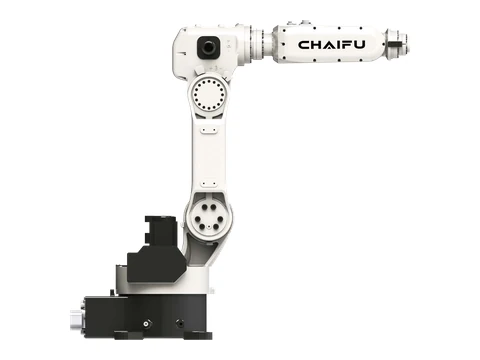 | SF8-K950 | หุ่นยนต์ตั้งโต๊ะ PRENTIC | 6 | 8 | 956 มม | ± 0.03 มม | 66 | IP65 | การวางแนวใดๆ | J1 ±165° ที่ 230°/วินาที;J2 +90°/-160° @ 230°/วินาที;J3 +148°/-89° @ 200°/วินาที;J4 ±180° ที่ 240°/วินาที;J5 ±119° ที่ 400°/วินาที;J6 ±360° @ 600°/วินาที | ช่วงเวลา - J4 15.6 นิวตันเมตร;J5 15.6 นิวตันเมตร;J6 8.5 นิวตันเมตร |ความเฉื่อย — J4 0.43 กก.·ตร.ม.J5 0.43 กก.·ตร.ม.J6 0.13 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 280*362 มม.ความสูงตัวรถ 911.5 มม.กำลังไฟ 1.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
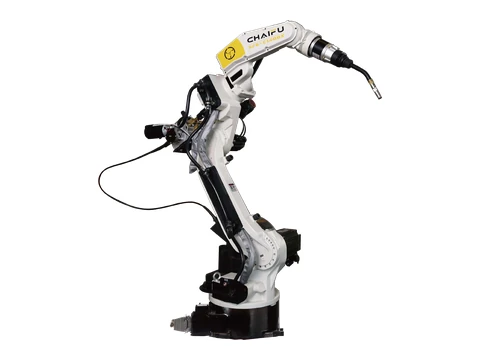 | อาร์ซี6-140-6 | หุ่นยนต์เชื่อม ARC | 6 | 6 | 1440 มม | ± 0.05 มม | 150 | IP65 | การวางแนวใดๆ | J1 ±170° ที่ 240°/วินาที;J2 +90°/-155° @ 240°/วินาที;J3 +169°/-86° @ 260°/วินาที;J4 ±155° ที่ 400°/วินาที;J5 +134°/-137° @ 400°/วินาที;J6 ±220° @ 700°/วินาที | ช่วงเวลา - J4 15.6 นิวตันเมตร;J5 15.6 นิวตันเมตร;J6 8.5 นิวตันเมตร |ความเฉื่อย — J4 0.43 กก.·ตร.ม.J5 0.43 กก.·ตร.ม.J6 0.13 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 355*355 มม.ความสูงตัวรถ 1375 มม.กำลังไฟ 3 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
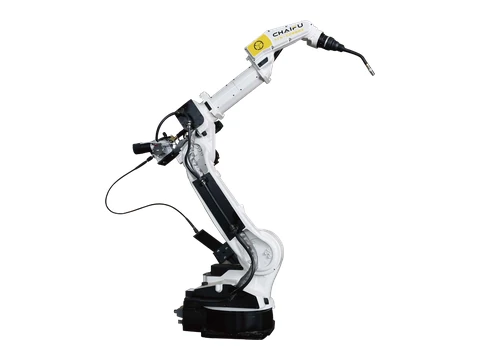 | อาร์ซี6-208-6 | หุ่นยนต์เชื่อม ARC | 6 | 6 | 2008 มม | ± 0.05 มม | 280 | IP65 | การวางแนวใดๆ | J1 ±170° ที่ 190°/วินาที;J2 +100°/-157° @ 190°/วินาที;J3 +90°/-80° @ 190°/วินาที;J4 ±155° ที่ 400°/วินาที;J5 +134°/-137° @ 400°/วินาที;J6 ±220° @ 700°/วินาที | ช่วงเวลา - J4 10 นิวตันเมตร;J5 10 นิวตันเมตร;J6 5.5 นิวตันเมตร |ความเฉื่อย — J4 0.28 กก.·ตร.ม.J5 0.28 กก.·ตร.ม.J6 0.06 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 396*396 มม.ความสูงตัวรถ 1640 มม.กำลังไฟ 3.8 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
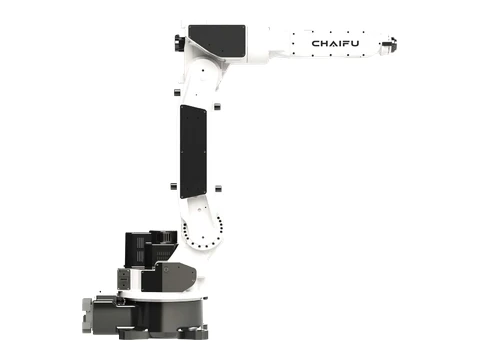 | อาร์ซี10-145-6 | หุ่นยนต์เชื่อม ARC | 6 | 10 | 1450 มม | ± 0.08 มม | 160 | IP65 | การวางแนวใดๆ | J1 ±170° ที่ 240°/วินาที;J2 +90°/-155° @ 240°/วินาที;J3 +98°/-82° @ 200°/วินาที;J4 ±170° ที่ 200°/วินาที;J5 ±119° ที่ 360°/วินาที;J6 ±220° @ 600°/วินาที | ช่วงเวลา - J4 20.5 นิวตันเมตร;J5 10 นิวตันเมตร |ความเฉื่อย — J4 0.43 กก.·ตร.ม.J5 0.12 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 355*355 มม.ความสูงตัวรถ 1269 มม.กำลังไฟ 3.8 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
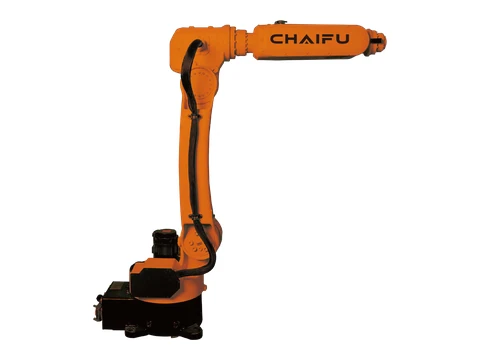 | SF6-C1200 | หุ่นยนต์ LOTIC บรรทุกน้ำหนักเบา | 6 | 6 | 1200 มม | ± 0.05 มม | 72 | IP65 | การวางแนวใดๆ | J1 ±165° ที่ 230°/วินาที;J2 +90°/-165° @ 230°/วินาที;J3 +150°/-90° @ 200°/วินาที;J4 ±180° ที่ 240°/วินาที;J5 ±120° ที่ 400°/วินาที;J6 ±360° @ 600°/วินาที | ช่วงเวลา - J4 15.6 นิวตันเมตร;J5 15.6 นิวตันเมตร;J6 8.5 นิวตันเมตร |ความเฉื่อย — J4 0.43 กก.·ตร.ม.J5 0.43 กก.·ตร.ม.J6 0.13 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 280*362 มม.ความสูงตัวรถ 1096 มม.กำลังไฟ 1.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
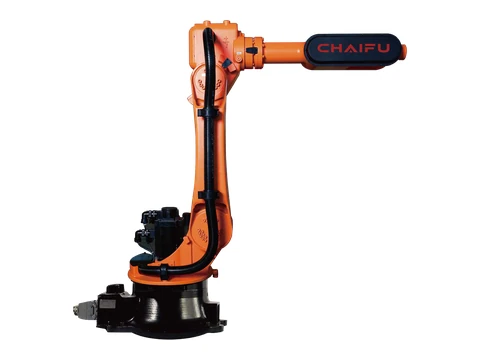 | SF10-C1650 | หุ่นยนต์ LOTIC บรรทุกน้ำหนักเบา | 6 | 10 | 1651 มม | ± 0.05 มม | 196 | IP65 | การวางแนวใดๆ | J1 ±165° ที่ 150°/วินาที;J2 +75°/-125° @ 160°/วินาที;J3 +145°/-75° @ 148°/วินาที;J4 ±178° ที่ 300°/วินาที;J5 ±125° ที่ 300°/วินาที;J6 ±720° @ 500°/วินาที | ช่วงเวลา - J4 22 นิวตันเมตร;J5 22 นิวตันเมตร;J6 10 นิวตันเมตร |ความเฉื่อย — J4 1 กก.·ตร.ม.J5 1 กก.·ตร.ม.J6 0.2 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 384*384 มม.ความสูงตัวรถ 1407 มม.กำลังไฟ 2.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
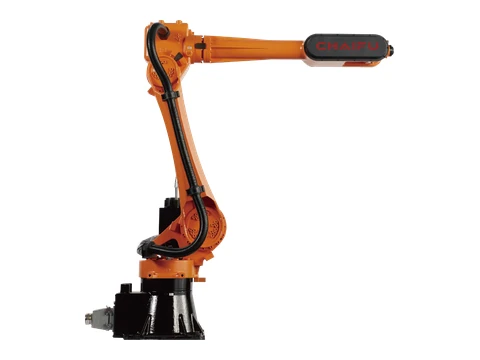 | SF10-K2032 | หุ่นยนต์ LOTIC บรรทุกน้ำหนักเบา | 6 | 10 | 2032 มม | ± 0.05 มม | 208 | IP65 | การวางแนวใดๆ | J1 ±175° ที่ 135°/วินาที;J2 +68°/-150° @ 135°/วินาที;J3 +150°/-75° @ 135°/วินาที;J4 ±178° ที่ 300°/วินาที;J5 +135/-125° @ 300°/วินาที;J6 ±720° @ 500°/วินาที | ช่วงเวลา - J4 22 นิวตันเมตร;J5 22 นิวตันเมตร;J6 10 นิวตันเมตร |ความเฉื่อย — J4 1 กก.·ตร.ม.J5 1 กก.·ตร.ม.J6 0.2 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 370*370 มม.ความสูงตัวรถ 1560 มม.กำลังไฟ 3.25 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
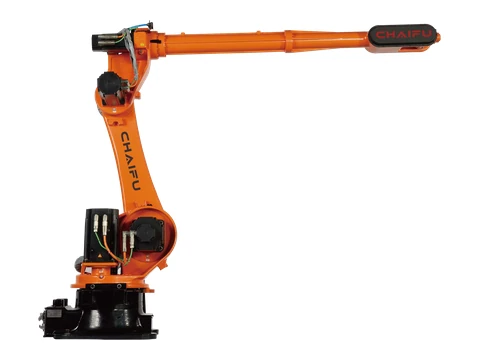 | SF10-K3100 | หุ่นยนต์ LOTIC บรรทุกน้ำหนักเบา | 6 | 10 | 3100 มม | ± 0.05 มม | 596 | IP65 | การวางแนวใดๆ | J1 ±172° ที่ 125°/วินาที;J2 +72°/-140° @ 125°/วินาที;J3 +150°/-80° @ 140°/วินาที;J4 ±360° ที่ 200°/วินาที;J5 ±125° ที่ 210°/วินาที;J6 ±360° @ 290°/วินาที | ช่วงเวลา - J4 22 นิวตันเมตร;J5 22 นิวตันเมตร;J6 10 นิวตันเมตร |ความเฉื่อย — J4 1 กก.·ตร.ม.J5 1 กก.·ตร.ม.J6 0.2 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 573*629 มม.ความสูงตัวรถ 1899 มม.กำลังไฟ 4.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
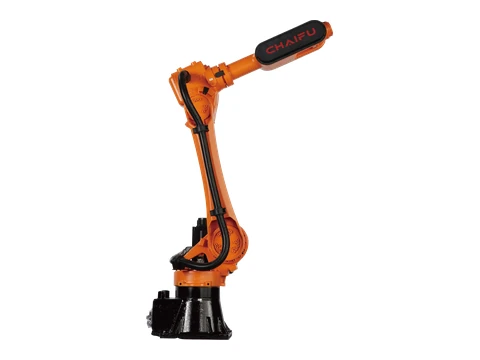 | SF20-K1735 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 20 | 1735 มม | ± 0.06 มม | 206 | IP65 | การวางแนวใดๆ | J1 ±175° ที่ 135°/วินาที;J2 +68°/-150° @ 135°/วินาที;J3 +150°/-75° @ 135°/วินาที;J4 ±178° ที่ 300°/วินาที;J5 +135°/-125° @ 300°/วินาที;J6 ±720° @ 500°/วินาที | ช่วงเวลา - J4 42 นิวตันเมตร;J5 42 นิวตันเมตร;J6 23 นิวตันเมตร |ความเฉื่อย — J4 1.26 กก.·ตร.ม.J5 1.26 กก.·ตร.ม.J6 0.49 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 370*370 มม.ความสูงตัวรถ 1560 มม.กำลังไฟ 3.25 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
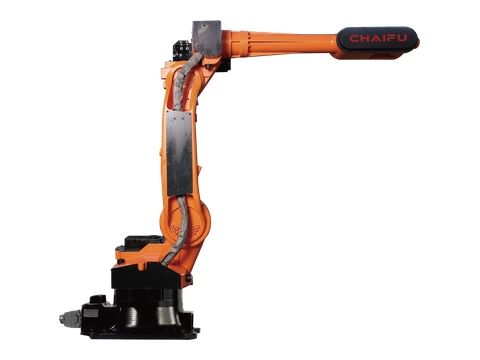 | SF20-C2150 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 20 | 2150 มม | ± 0.06 มม | 246 | IP65 | การวางแนวใดๆ | J1 ±170° ที่ 140°/วินาที;J2 +100°/-157° @ 140°/วินาที;J3 +95°/-80° @ 140°/วินาที;J4 ±180° ที่ 350°/วินาที;J5 +125°/-125° @ 230°/วินาที;J6 ±720° @ 250°/วินาที | ช่วงเวลา - J4 42 นิวตันเมตร;J5 42 นิวตันเมตร;J6 23 นิวตันเมตร |ความเฉื่อย — J4 1.26 กก.·ตร.ม.J5 1.26 กก.·ตร.ม.J6 0.49 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 396*396 มม.ความสูงตัวรถ 1618.5 มม.กำลังไฟ 3.8 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
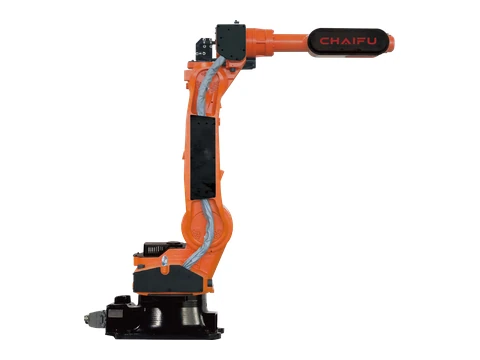 | อาร์ซี25-183-6 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 25 | 1830 มม | ± 0.06 มม | 227 | IP65 | การวางแนวใดๆ | J1 ±170° ที่ 170°/วินาที;J2 +100°/-157° @ 170°/วินาที;J3 +98°/-76° @ 170°/วินาที;J4 ±180° ที่ 350°/วินาที;J5 +125°/-125° @ 230°/วินาที;J6 ±720° @ 230°/วินาที | ช่วงเวลา - J4 42 นิวตันเมตร;J5 42 นิวตันเมตร;J6 23 นิวตันเมตร |ความเฉื่อย — J4 1.26 กก.·ตร.ม.J5 1.26 กก.·ตร.ม.J6 0.49 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 396*396 มม.ความสูงตัวรถ 1602.5 มม.กำลังไฟ 4 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
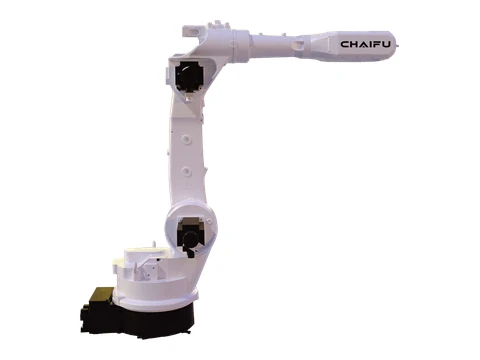 | SF25-C1887 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 25 | 1887 มม | ± 0.06 มม | 293 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±170° ที่ 185°/วินาที;J2 +100°/-157° @ 185°/วินาที;J3 +90°/-80° @ 210°/วินาที;J4 ±170° ที่ 380°/วินาที;J5 ±130° ที่ 300°/วินาที;J6 ±220° @ 350°/วินาที | / | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 396*396 มม.ความสูงตัวรถ 1561 มม.กำลังไฟ 3.8 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
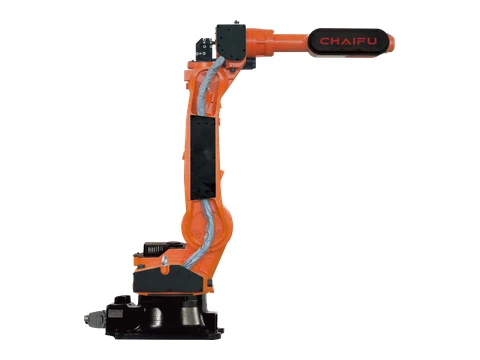 | SF30-C1850 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 30 | 1856 มม | ± 0.06 มม | 228 | IP65 | การวางแนวใดๆ | J1 ±170° ที่ 170°/วินาที;J2 +100°/-157° @ 170°/วินาที;J3 +98°/-76° @ 170°/วินาที;J4 ±180° ที่ 350°/วินาที;J5 +125°/-125° @ 230°/วินาที;J6 ±720° @ 230°/วินาที | ช่วงเวลา - J4 42 นิวตันเมตร;J5 42 นิวตันเมตร;J6 23 นิวตันเมตร |ความเฉื่อย — J4 1.26 กก.·ตร.ม.J5 1.26 กก.·ตร.ม.J6 0.49 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 396*396 มม.ความสูงตัวรถ 1602.5 มม.กำลังไฟ 3.8 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
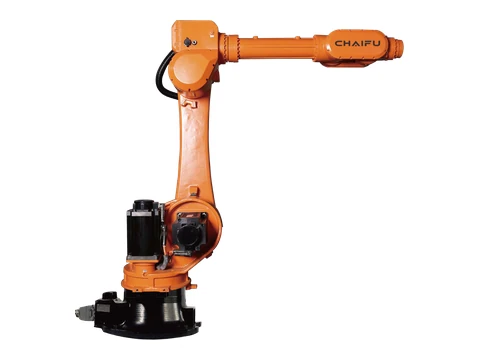 | SF50-C2185 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 50 | 2185 มม | ± 0.06 มม | 550 | IP65 | การวางแนวใดๆ | J1 ±172° ที่ 109°/วินาที;J2 +72°/-140° @ 125°/วินาที;J3 +172°/-78° @ 140°/วินาที;J4 ±360° ที่ 200°/วินาที;J5 +124°/-121° @ 210°/วินาที;J6 ±360° @ 190°/วินาที | ช่วงเวลา - J4 185 นิวตันเมตร;J5 185 นิวตันเมตร;J6 126 นิวตันเมตร |ความเฉื่อย — J4 12 กก.·ตร.ม.J5 12 กก.·ตร.ม.J6 9.6 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 630*570 มม.ความสูงตัวรถ 1820 มม.กำลังไฟ 5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
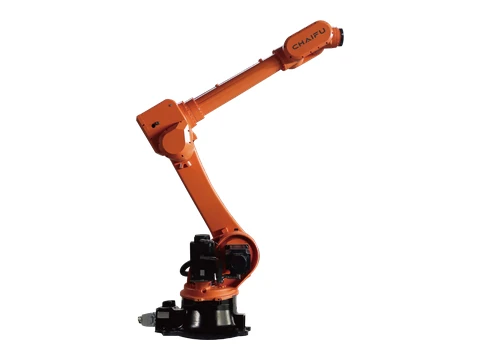 | SF80-C2600 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 80 | 2600 มม | ± 0.06 มม | 726 | IP65 | การวางแนวใดๆ | J1 ±172° ที่ 160°/วินาที;J2 +72°/-140° @ 110°/วินาที;J3 +160°/-78° @ 120°/วินาที;J4 ±360° ที่ 162°/วินาที;J5 +120°/-120° @ 180°/วินาที;J6 ±360° @ 300°/วินาที | ช่วงเวลา - J4 360 นิวตันเมตร;J5 360 นิวตันเมตร;J6 186 นิวตันเมตร |ความเฉื่อย — J4 52 กก.·ตร.ม.J5 52 กก.·ตร.ม.J6 26 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 578x573 มม.ความสูงตัวรถ 1898 มม.กำลังการผลิตไฟฟ้า 5.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
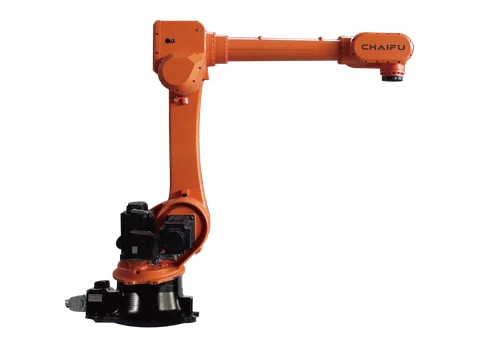 | SF120-C2269 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 120 | 2269 มม | ± 0.06 มม | 720 | IP65 | การวางแนวใดๆ | J1 ±172° ที่ 160°/วินาที;J2 +72°/-140° @ 110°/วินาที;J3 +160°/-78° @ 120°/วินาที;J4 ±360° ที่ 162°/วินาที;J5 +120°/-120° @ 180°/วินาที;J6 ±360° @ 200°/วินาที | ช่วงเวลา - J4 360 นิวตันเมตร;J5 360 นิวตันเมตร;J6 186 นิวตันเมตร |ความเฉื่อย — J4 52 กก.·ตร.ม.J5 52 กก.·ตร.ม.J6 26 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 573*629 มม.ความสูงตัวรถ 1939 มม.กำลังการผลิตไฟฟ้า 5.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
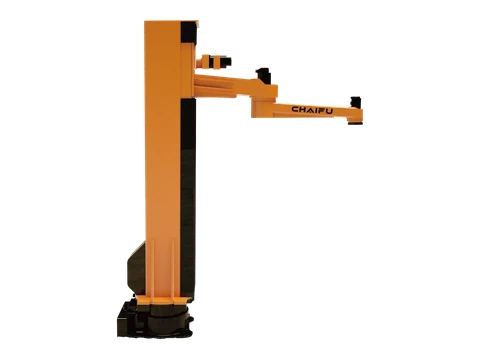 | ซีเอฟ120-ซี1900 พีเอ็ม | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 4 | 120 | 1900 มม | ± 0.06 มม | 1536 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | การวางแนวใดๆ | J1 ±180° ที่ 115°/วินาที;J2 -140°/+150° @ 176°/s;J3 ±180° @ / | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 750*520 มม.ความสูงตัวรถ 3117.5 มม.กำลังไฟ 5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
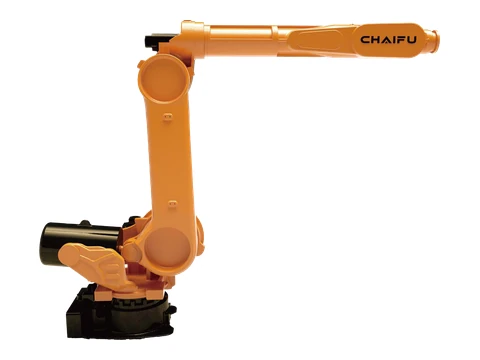 | SF125-C3100 | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 125 | 3100.7 มม | ± 0.06 มม | 1476 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | การวางแนวใดๆ | J1 +50°/-75° @ 110°/วินาที;J2 +90°/-1095 มม. @ 83°/วินาที;J3 ±185° ที่ 99°/วินาที;J4 ±144° ที่ 158°/วินาที;J5 ±360° @ 150°/วินาที | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 750*520 มม.ความสูงตัวรถ 2343.5 มม.กำลังไฟ 8.4 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
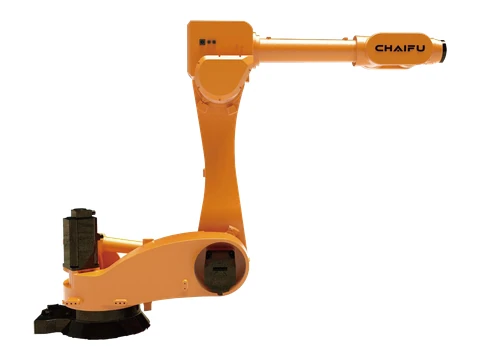 | SF125-C3100D | หุ่นยนต์ MIMETIC รับน้ำหนักปานกลาง | 6 | 125 | 3100 มม | ± 0.05 มม | 1109 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | การวางแนวใดๆ | J1 +170°/-40° @ 110°/วินาที;J2 +90°/-83° @ 100°/วินาที;J3 ±360° ที่ 110°/วินาที;J4 ±120° ที่ 162°/วินาที;J5 ±360° @ 180°/วินาที | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 660*726 มม.ความสูงตัวรถ 1953.5 มม.กำลังไฟ 8.4 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
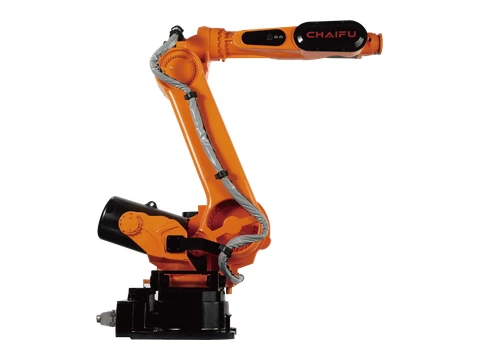 | SF210-K2650 | หุ่นยนต์ไบโอติกรับน้ำหนักได้สูง | 6 | 210 | 2650 มม | ± 0.06 มม | 1460 | IP65 | ชั้น | J1 ±180° ที่ 110°/วินาที;J2 +50°/-75° @ 83°/วินาที;J3 +90°/-70° @ 99°/วินาที;J4 ±185° ที่ 158°/วินาที;J5 ±120° ที่ 206°/วินาที;J6 ±360° @ 300°/วินาที | ช่วงเวลา - J4 1301 นิวตันเมตร;J5 1301 นิวตันเมตร;J6 706 นิวตันเมตร |ความเฉื่อย — J4 138 กก.·ตร.ม.J5 138 กก.·ตร.ม.J6 70 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 750*520 มม.ความสูงตัวรถ 2257.5 มม.กำลังการผลิตไฟฟ้า 7.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
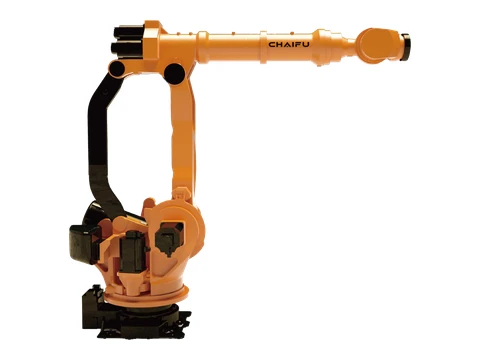 | SF300-C3100 | หุ่นยนต์ไบโอติกรับน้ำหนักได้สูง | 6 | 300 | 3100 มม | ± 0.06 มม | 1970 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 110°/วินาที;J2 +45°/-80° @ 106°/วินาที;J3 +15.5°/-120° @ 106°/วินาที;J4 ±360° ที่ 130°/วินาที;J5 ±115° ที่ 120°/วินาที;J6 ±360° @ 165°/วินาที | ช่วงเวลา - J4 865 นิวตันเมตร |ความเฉื่อย — J4 152 กก.·ตร.ม.J5 152 กก.·ตร.ม.J6 122 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 710*700 มม.ความสูงตัวรถ 2568 มม.กำลังไฟ 8.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
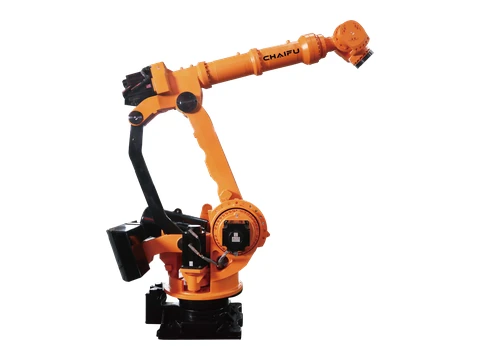 | SF500-C3100 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 500 | 3273.6 มม | ± 0.1 มม | 2780 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 100°/วินาที;J2 +50°/-85° @ 85°/วินาที;J3 +25°/-120° @ 85°/วินาที;J4 ±360° ที่ 80°/วินาที;J5 ±115° ที่ 80°/วินาที;J6 ±360° @ 160°/วินาที | ช่วงเวลา - J4 1980 นิวตันเมตร;J5 1980 นิวตันเมตร;J6 865 นิวตันเมตร |ความเฉื่อย — J4 152 กก.·ตร.ม.J5 152 กก.·ตร.ม.J6 122 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 910*739 มม.ความสูงตัวรถ 2755.5 มม.กำลังไฟ 8.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
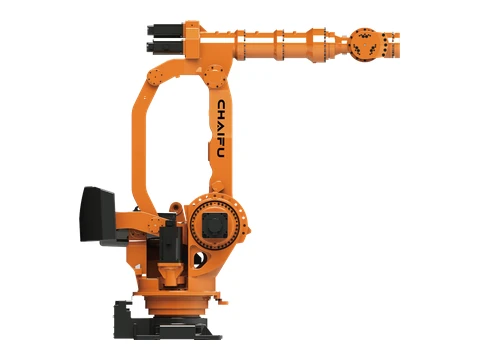 | SF800-C2850 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 800 | 2850 มม | ± 0.1 มม | 2965 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 93°/วินาที;J2 +50°/-85° @ 64°/วินาที;J3 +25°/-120° @ 65°/วินาที;J4 ±360° ที่ 100°/วินาที;J5 ±115° ที่ 88°/วินาที;J6 ±360° @ 133°/วินาที | ช่วงเวลา - J4 865 นิวตันเมตร |ความเฉื่อย — J4 152 กก.·ตร.ม.J5 152 กก.·ตร.ม.J6 122 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 910*739 มม.ความสูงตัวรถ 2695 มม.กำลังไฟ 8.7 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
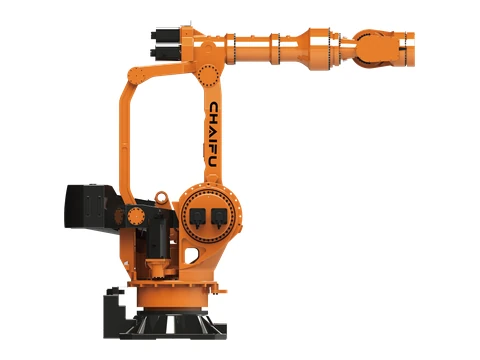 | SF1200-C3765 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 1200 | 3765 มม | ± 0.2 มม | 8160 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 45°/วินาที;J2 +50°/-90° @ 30°/วินาที;J3 +20°/-126° @ 30°/วินาที;J4 ±360° ที่ 50°/วินาที;J5 ±115° ที่ 52°/วินาที;J6 ±360° @ 72°/วินาที | ช่วงเวลา - J4 14600 นิวตันเมตร;J5 14600 นิวตันเมตร;J6 4850 นิวตันเมตร |ความเฉื่อย — J4 2960 กก.·ตร.ม.J5 2916 กก.·ตร.ม.J6 2089 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1180*1180 มม.ความสูงตัวรถ 3548 มม.กำลังไฟ 16 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
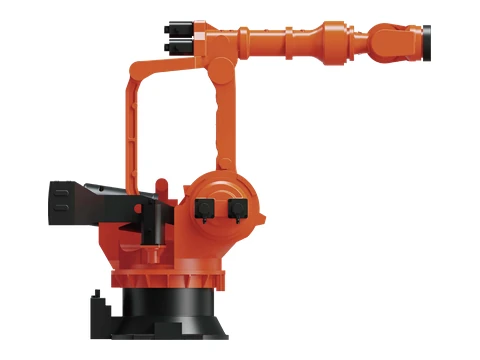 | SF1500-C3870 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 1500 | 3872 มม | ± 0.23 มม | 11200 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 43°/วินาที;J2 +50°/-85° @ 25°/วินาที;J3 -20°/-120° @ 25°/วินาที;J4 ±360° ที่ 43°/วินาที;J5 ±115° ที่ 40°/วินาที;J6 ±360° @ 56°/วินาที | ช่วงเวลา - J4 14380 นิวตันเมตร;J5 14380 นิวตันเมตร;J6 4980 นิวตันเมตร |ความเฉื่อย — J4 2916 กก.·ตร.ม.J5 2916 กก.·ตร.ม.J6 2089 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1280*1380 มม.ความสูงตัวรถ 3483 มม.กำลังไฟ 17 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
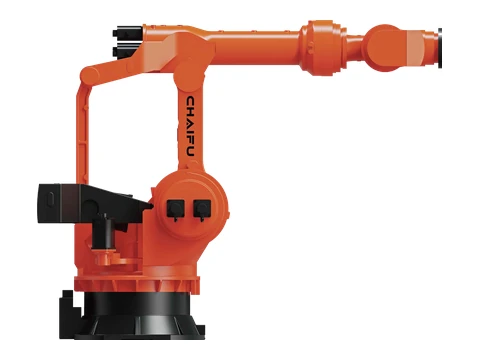 | SF1800-C4600 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 1800 | 4600 มม | ± 0.3 มม | 17880 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 20°/วินาที;J2 +50°/-85° @ 12°/วินาที;J3 +20°/-120° @ 12°/วินาที;J4 ±360° ที่ 19°/วินาที;J5 ±115° ที่ 19°/วินาที;J6 ±360° @ 40°/วินาที | ช่วงเวลา - J4 29500 นิวตันเมตร;J5 29500 นิวตันเมตร;J6 8930 นิวตันเมตร |ความเฉื่อย — J4 7650 กก.·ตร.ม.J5 7650 กก.·ตร.ม.J6 5620 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3875 มม.กำลังไฟ 22.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
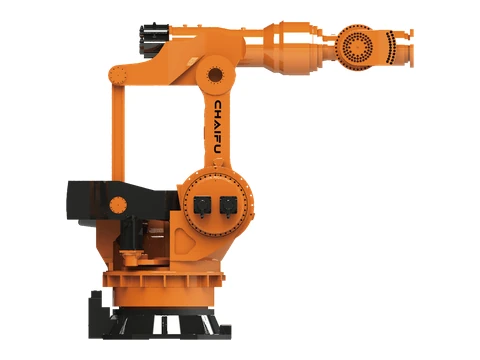 | SF2000-C4000 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 2000 | 4000 มม | ± 0.3 มม | 17820 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 20°/วินาที;J2 +50°/-85° @ 12°/วินาที;J3 -120°/+20° @ 12°/s;J4 ±360° ที่ 19°/วินาที;J5 ±115° ที่ 19°/วินาที;J6 ±360° @ 40°/วินาที | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3875 มม.กำลังไฟ 18.2 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
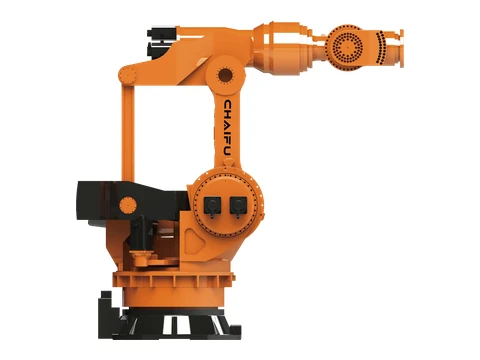 | SF2400-C3760 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 2400 | 3758.8 มม | ± 0.3 มม | 17600 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 20°/วินาที;J2 +53°/-85° @ 12°/วินาที;J3 -113°/+22.5° @ 12°/s;J4 ±360° ที่ 19°/วินาที;J5 ±115° ที่ 19°/วินาที;J6 ±360° @ / | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3875 มม.กำลังไฟ 20.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
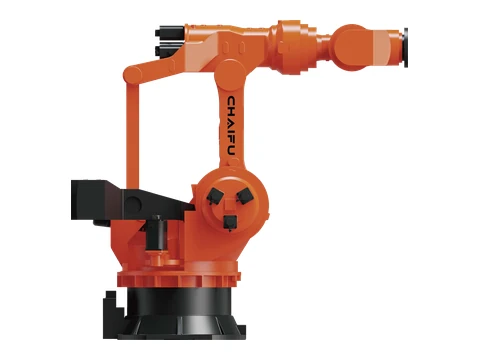 | SF3000-C3760 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 3000 | 3758.8 มม | ± 0.3 มม | 17660 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 16°/วินาที;J2 +53°/-80° @ 12°/วินาที;J3 +22.5°/-113° @ 12°/วินาที;J4 ±360° ที่ 16°/วินาที;J5 ±115° ที่ 16°/วินาที;J6 ±360° @ 32°/วินาที | ช่วงเวลา - J4 31500 นิวตันเมตร;J5 31500 นิวตันเมตร;J6 8980 นิวตันเมตร |ความเฉื่อย — J4 7680 กก.·ตร.ม.J5 7680 กก.·ตร.ม.J6 5680 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3875 มม.กำลังไฟ 23.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
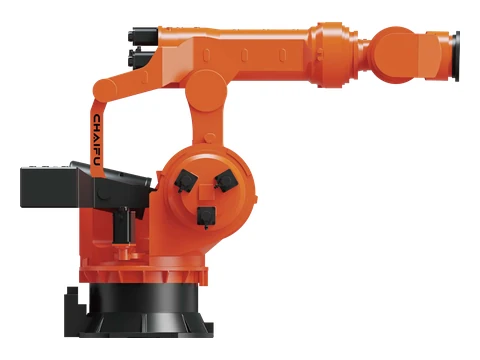 | SF4000-C4200 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 4000 | 4198 มม | ± 0.3 มม | 19182 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 10°/วินาที;J2 +53°/-80° @ 8°/วินาที;J3 +22°/-115° @ 8°/วินาที;J4 ±360° ที่ 9°/วินาที;J5 ±115° ที่ 8°/วินาที;J6 ±360° @ 15°/วินาที | ช่วงเวลา - J4 63520 นิวตันเมตร;J5 63520 นิวตันเมตร;J6 17262 นิวตันเมตร |ความเฉื่อย — J4 15265 กก.·ตร.ม.J5 15265 กก.·ตร.ม.J6 11366 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3660 มม.กำลังไฟ 23.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
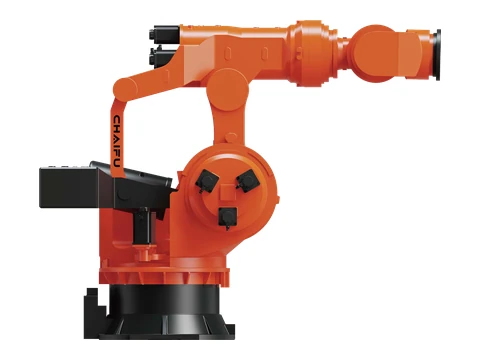 | SF5000-C3700 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 5000 | 3700 มม | ± 0.3 มม | 26800 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 10°/วินาที;J2 +53°/-80° @ 8°/วินาที;J3 +22°/-115° @ 8°/วินาที;J4 ±360° ที่ 9°/วินาที;J5 ±115° ที่ 8°/วินาที;J6 ±360° @ 15°/วินาที | ช่วงเวลา - J4 63520 นิวตันเมตร;J5 63520 นิวตันเมตร;J6 17262 นิวตันเมตร |ความเฉื่อย — J4 15265 กก.·ตร.ม.J5 15265 กก.·ตร.ม.J6 11366 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3660 มม.กำลังไฟ 23.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
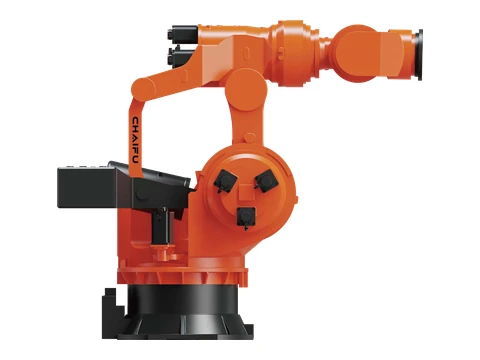 | SF6000-C3285 | หุ่นยนต์หกแกนสำหรับงานหนัก ALPHTIC | 6 | 6000 | 3285 มม | ± 0.3 มม | 26700 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 10°/วินาที;J2 +53°/-80° @ 8°/วินาที;J3 +22°/-115° @ 8°/วินาที;J4 ±360° ที่ 9°/วินาที;J5 ±115° ที่ 8°/วินาที;J6 ±360° @ 15°/วินาที | ช่วงเวลา - J4 63520 นิวตันเมตร;J5 63520 นิวตันเมตร;J6 17262 นิวตันเมตร |ความเฉื่อย — J4 15265 กก.·ตร.ม.J5 15265 กก.·ตร.ม.J6 11366 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1670 มม.ความสูงตัวรถ 3660 มม.กำลังไฟ 23.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
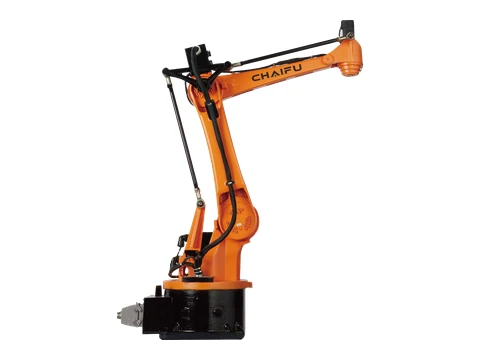 | SF15-C1538 PA | หุ่นยนต์ปั๊ม PRESS | 4 | 15 | 1610 มม | ± 0.06 มม | 181 | IP65 | การวางแนวใดๆ | J1 ±165° ที่ 150°/วินาที;J2 +40°/-82° @ 150°/วินาที;J3 +78°/-75° @ 160°/วินาที;J4 ±360° ที่ 300°/วินาที;J5 -100°SJ2+J3<+30° @ / | ช่วงเวลา - J4 196 นิวตันเมตร |ความเฉื่อย — J4 0.52 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 384*384 มม.ความสูงตัวรถ 1421 มม.กำลังไฟ 2.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
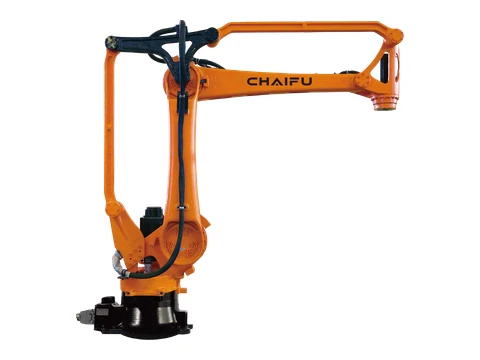 | SF25-C1760 PA | หุ่นยนต์ปั๊ม PRESS | 4 | 25 | 1772 มม | ± 0.07 มม | 260 | IP65 | การวางแนวใดๆ | J1 ±175° ที่ 130°/วินาที;J2 +48°/-95° @ 107°/วินาที;J3 +80°/-75° @ 135°/วินาที;J4 ±360° ที่ 175°/วินาที;J5 -110°SJ2+J3<+40° @ / | ช่วงเวลา - J4 882 นิวตันเมตร |ความเฉื่อย — J4 0.62 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 370*370 มม.ความสูงตัวรถ 1458 มม.กำลังไฟ 3 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
| SF25-C1900 PA | หุ่นยนต์ปั๊ม PRESS | 4 | 25 | 1900 มม | ± 0.07 มม | 262.5 | IP65 | การวางแนวใดๆ | J1 ±175° ที่ 130°/วินาที;J2 +48°/-95° @ 107°/วินาที;J3 +50°/-75° @ 135°/วินาที;J4 ±360° @ 175°/วินาที | ช่วงเวลา - J4 882 นิวตันเมตร |ความเฉื่อย — J4 0.62 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 370*370 มม.ความสูงตัวรถ 1495 มม.กำลังไฟ 3 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
| SF40-C1900 PA | หุ่นยนต์ปั๊ม PRESS | 4 | 40 | 1900 มม | ± 0.07 มม | 262.5 | IP65 | การวางแนวใดๆ | J1 ±175° ที่ 130°/วินาที;J2 +48°/-95° @ 107°/วินาที;J3 +50°/-75° @ 135°/วินาที;J4 ±360° ที่ 175°/วินาที;J5 -110°SJ2+J3<+50° @ / | / | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 370*370 มม.ความสูงตัวรถ 1495 มม.กำลังไฟ 3 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
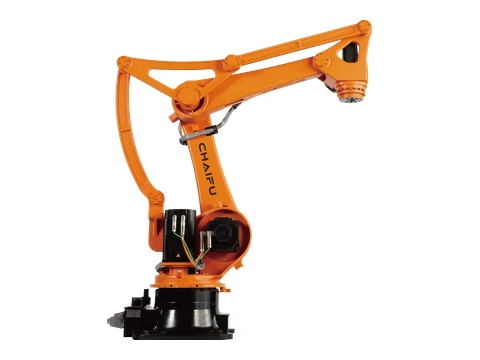 | SF50-C2220 PA | หุ่นยนต์จัดเรียงพาเลท PA | 4 | 50 | 2220 มม | ± 0.1 มม | 616 | IP65 | ชั้น | J1 ±178° ที่ 125°/วินาที;J2 +50°/-95° @ 125°/วินาที;J3 +85°/-72° @ 140°/วินาที;J4 ±360° @ 200°/วินาที | ช่วงเวลา - J4 1666 นิวตันเมตร |ความเฉื่อย — J4 9.6 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 573x573 มม.ความสูงตัวรถ 1791 มม.กำลังไฟ 4 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
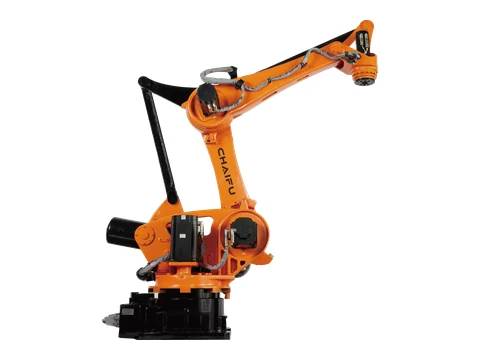 | SF130-C2700 PA | หุ่นยนต์จัดเรียงพาเลท PA | 4 | 130 | 2735 มม | ± 0.12 มม | 1160 | IP65 | ชั้น | J1 +/-180° ที่ 178°/วินาที;J2 +45°/-90° @ 112°/วินาที;J3 +85°/-55° @ 105°/วินาที;J4 +/-360° ที่ 340°/วินาที;J5 -105°SJ2+J3<+25° @ / | ช่วงเวลา - J4 1764 นิวตันเมตร |ความเฉื่อย — J4 36 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 620*620 มม.ความสูงตัวรถ 2050 มม.กำลังไฟ 5.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
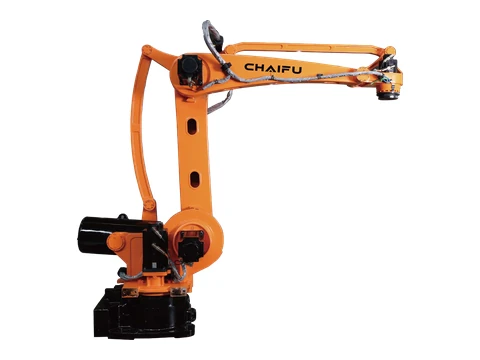 | SF180-C3200 PA | หุ่นยนต์จัดเรียงพาเลท PA | 4 | 180 | 3245.5 มม | ± 0.25 มม | 1380 | IP65 | ชั้น | J1 +/-180° ที่ 105°/วินาที;J2 -90°/+45° @ 105°/s;J3 -75°/+110° @ 105°/s;J4 ±360° ที่ 260°/วินาที;J5 -115°SJ2+J3<+22.5° @ / | ช่วงเวลา - J4 1764 นิวตันเมตร |ความเฉื่อย — J4 36 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 750*520 มม.ความสูงตัวรถ 2401 มม.กำลังไฟ 6 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
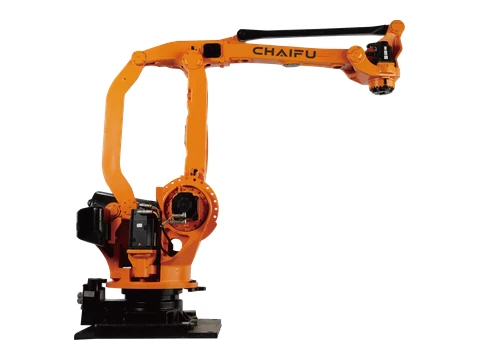 | SF210-K3200 PA | หุ่นยนต์จัดเรียงพาเลท PA | 4 | 210 | 3200 มม | ± 0.12 มม | 1950 | IP65 | ชั้น | J1 ±180° ที่ 120°/วินาที;J2 +44°/-80° @ 140°/วินาที;J3 +15.5°/-115° @ 140°/วินาที;J4 ±360° ที่ 305°/วินาที;J5 -72°SJ3+J2<+67.5° @ / | ช่วงเวลา - J4 1666 นิวตันเมตร |ความเฉื่อย — J4 80 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 710*700 มม.ความสูงตัวรถ 2463 มม.กำลังไฟ 6.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
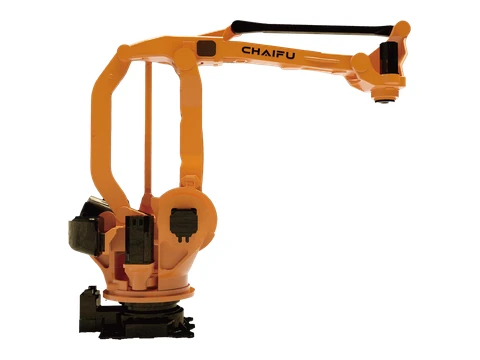 | SF300-C3200 PA | หุ่นยนต์จัดเรียงพาเลท PA | 4 | 300 | 3200 มม | ± 0.15 มม | 1950 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 +44°/-80 @ 90°/s;J2 +15,59°/-115° @ 100°/วินาที;J3 ±360° ที่ 100°/วินาที;J4 -155°SJ2+J3<+25° @ 300°/s;J5 -72° | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 710*700 มม.ความสูงตัวรถ 2463 มม.กำลังไฟ 8.2 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
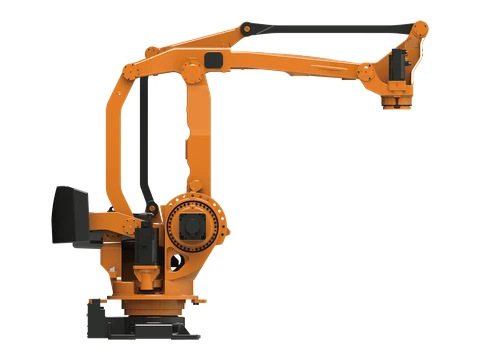 | SF500-C3200 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 500 | 3177 มม | ± 0.2 มม | 2960 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 90°/วินาที;J2 +53°/-85° @ 90°/วินาที;J3 +15.5°/-113° @ 90°/วินาที;J4 ±360° ที่ 125°/วินาที;J5 -130°SJ2+J3S+60° @ /;J6 -68°SJ3-J2S+75° @ / | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 910*739 มม.ความสูงตัวรถ 2629 มม.ความจุไฟฟ้า SkVA | ขอรุ่นนี้ค่ะ |
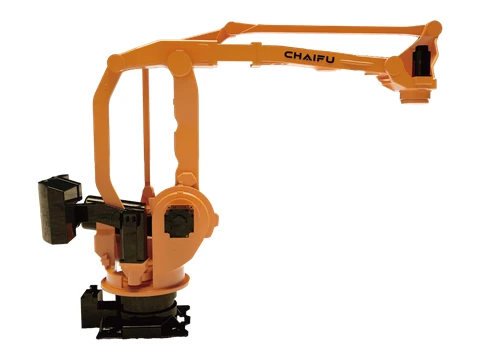 | SF600-C3500 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 600 | 3500 มม | ± 0.2 มม | 3006 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 60°/วินาที;J2 +53°/-85° @ 60°/วินาที;J3 +15.5°/-113° @ 60°/วินาที;J4 ±360° ที่ 125°/วินาที;J5 -130°SJ2+J35+60° @ /;J6 -68°SJ3-J25+75° @ / | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 910*739 มม.ความสูงตัวรถ 2629 มม.ความจุไฟฟ้า SkVA | ขอรุ่นนี้ค่ะ |
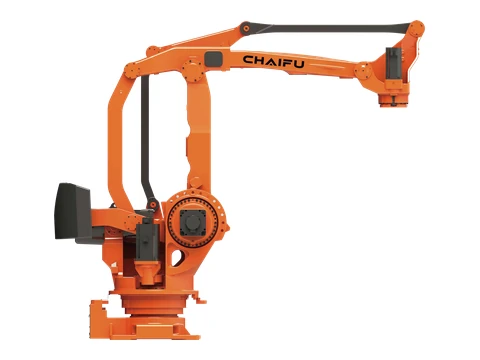 | SF800-C3200 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 800 | 3177 มม | 0.3 มม | 2968 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 60°/วินาที;J2 +53°/-85° @ 60°/วินาที;J3 +15.5°/-113° @ 60°/วินาที;J4 ±360° ที่ 125°/วินาที;J5 -130°SJ2+J3=+60° @ /;J6 -68°S]3-J2S+75° @ / | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 910*739 มม.ความสูงตัวรถ 2629 มม.ความจุไฟฟ้า SkVA | ขอรุ่นนี้ค่ะ |
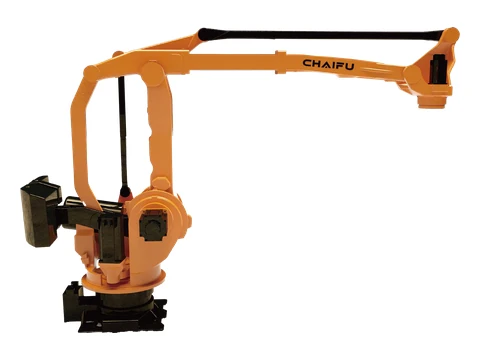 | SF800-C4000 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 800 | 4000 มม | 0.3 มม | 3096 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 +53°/-85 @ 58°/s;J2 +15.5°/-113 @ 45°/s;J3 -130°SJ2+J3<+60 @ 45°/s;J4 -68°SJ3-J2<5+75 @ 141°/s | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 910*739 มม.ความสูงตัวรถ 2621 มม.ความจุไฟฟ้า SkVA | ขอรุ่นนี้ค่ะ |
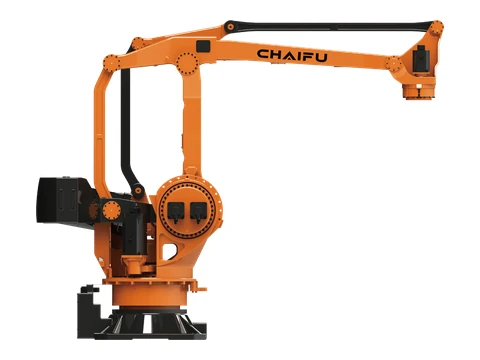 | SF1200-C4360 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 1200 | 4360 มม | ± 0.5 มม | 6302 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | การวางแนวใดๆ | J1 ±180° ที่ 56°/วินาที;J2 +50°/-90° @ 58°/วินาที;J3 +20°/-115° @ 60°/วินาที;J4 ±360° ที่ 125°/วินาที;J5 -70°S}3-J2=+70° @ / | / | 0°C - 45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1180*1180 มม.ความสูงตัวรถ 3387 มม.กำลังไฟ 14.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
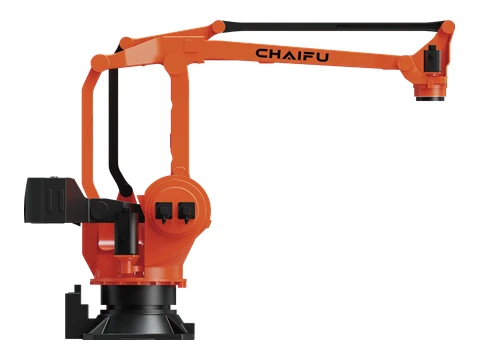 | SF1200-C4600 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 1200 | 4600 มม | ± 0.5 มม | 7192 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 50°/วินาที;J2 +50°/-90° @ 52°/วินาที;J3 +23°/-115° @ 58°/วินาที;J4 ±360° ที่ 115°/วินาที;J5 -70°SJ3-J2S+70° @ / | ช่วงเวลา - J4 8820 นิวตันเมตร |ความเฉื่อย — J4 2608 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1180*1180 มม.ความสูงตัวรถ 3386 มม.กำลังไฟ 14.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
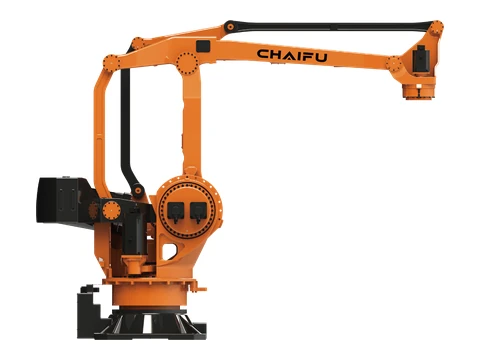 | SF1600-C4000 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 1600 | 3966 มม | ± 0.8 มม | 6116 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 45°/วินาที;J2 +50°/-90° @ 30°/วินาที;J3 +20°/-115° @ 30°/วินาที;J4 ±360° @ 70°/วินาที | ช่วงเวลา - J4 8550 นิวตันเมตร |ความเฉื่อย — J4 5340 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1180*1180 มม.ความสูงตัวรถ 3386 มม.กำลังไฟ 15 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
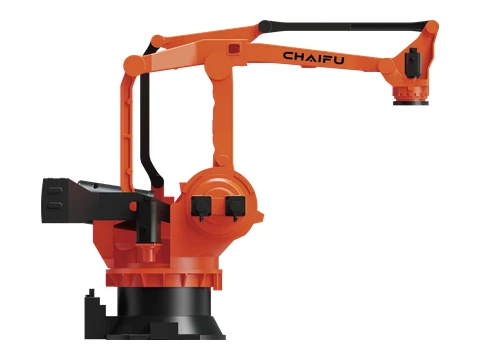 | SF2000-C4090 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 2000 | 4090 มม | ± 0.8 มม | 10460 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 43°/วินาที;J2 +50°/-82° @ 25°/วินาที;J3 +20°/-115° @ 25°/วินาที;J4 ±360° ที่ 60°/วินาที;J5 -72°S)3-J2S+72° @ / | ช่วงเวลา - J4 12740 นิวตันเมตร |ความเฉื่อย — J4 3260 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1280*1380 มม.ความสูงตัวรถ 3418 มม.กำลังไฟ 15.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
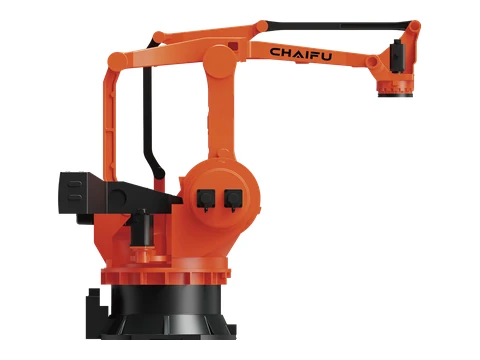 | SF2400-C4200 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 2400 | 4200 มม | ± 0.8 มม | 12590 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 20°/วินาที;J2 +53°/-85° @ 12°/วินาที;J3 +20°/-110° @ 12°/วินาที;J4 ±360° ที่ 40°/วินาที;J5 -63°SJ3-J2S+65° @ / | ช่วงเวลา - J4 20580 นิวตันเมตร |ความเฉื่อย — J4 3912 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1660 มม.ความสูงตัวรถ 3683 มม.กำลังไฟ 16.5 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
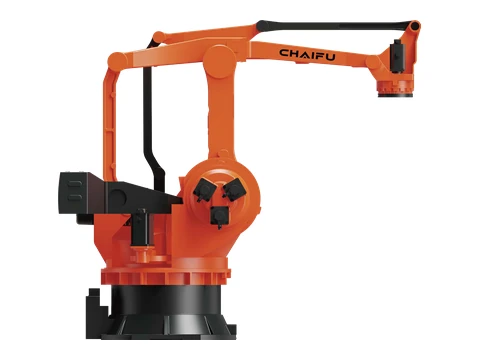 | SF3000-C4200 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 3000 | 4200 มม | ± 0.8 มม | 12600 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 20°/วินาที;J2 +53°/-85° @ 12°/วินาที;J3 +20°/-110° @ 12°/วินาที;J4 ±360° ที่ 40°/วินาที;J5 -63°S)]3-J2=+65° @ / | แรงเฉื่อย — J4 4890 กก.·ม² | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1660 มม.ความสูงตัวรถ 3683 มม.กำลังไฟ 18 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
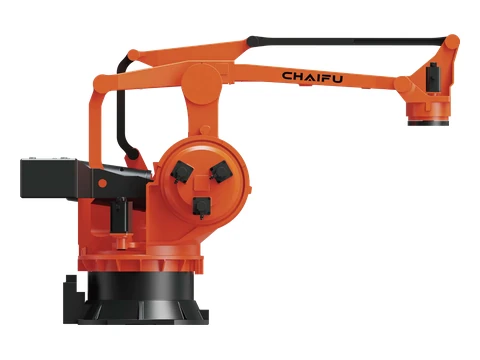 | SF4000-C4600 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 4000 | 4600.8 มม | ± 0.8 มม | 17220 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 10°/วินาที;J2 +50°/-80° @ 8°/วินาที;J3 -118°/+22° @ 8°/s;J4 ±360° ที่ 15°/วินาที;J5 -60°S}]3-J2=+60° @ / | ช่วงเวลา - J4 46890 นิวตันเมตร |ความเฉื่อย — J4 6357 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1660 มม.ความสูงตัวรถ 3683 มม.กำลังไฟ 18 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
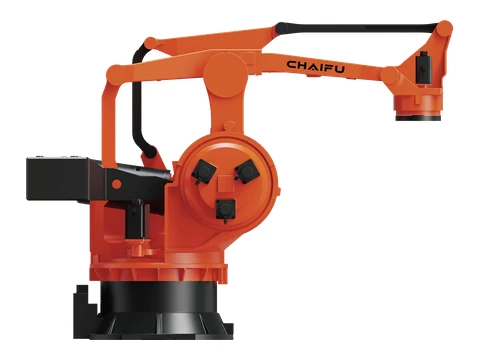 | SF5000-C4000 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 5000 | 3994 มม | ± 1 มม | 17120 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 10°/วินาที;J2 +50°/-80° @ 8°/วินาที;J3 -118°/+22° @ 8°/s;J4 ±360° ที่ 15°/วินาที;J5 -60°SJ3-J2=+60° @ / | ช่วงเวลา - J4 46890 นิวตันเมตร |ความเฉื่อย — J4 7628 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1660 มม.ความสูงตัวรถ 3683 มม.กำลังไฟ 18 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
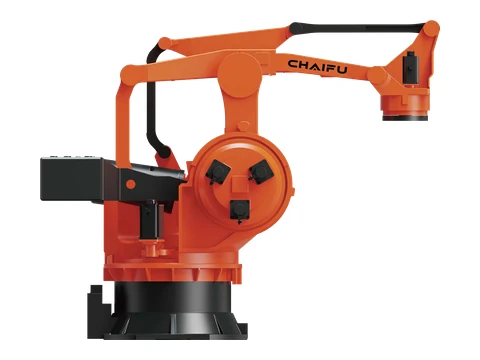 | SF6000-C3700 PA | หุ่นยนต์สี่แกนสำหรับงานหนัก ALPHTIC PA | 4 | 6000 | 3701 มม | ± 1 มม | 16690 | แกนฐานกันน้ำระดับ IP65 / แกนข้อมือกันน้ำระดับ IP67 | ชั้น | J1 ±180° ที่ 10°/วินาที;J2 +50°/-80° @ 8°/วินาที;J3 -118°/+22° @ 8°/s;J4 ±360° ที่ 15°/วินาที;J5 -60°S)]3-J2=+60° @ / | ช่วงเวลา - J4 46890 นิวตันเมตร |ความเฉื่อย — J4 9156 กก.·ตร.ม. | 0°C-45°C;≤95% ความชื้นสัมพัทธ์(ไม่มีการควบแน่น);การสั่นสะเทือน ≤4.9 ม./วินาที² | ฐานขนาด 1580*1660 มม.ความสูงตัวรถ 3683 มม.กำลังไฟ 18 กิโลโวลต์แอมป์ | ขอรุ่นนี้ค่ะ |
ไม่พบโมเดล CHAIFU ที่ตรงกัน โปรดล้างตัวกรองหรือส่งข้อมูลเพย์โหลด ระยะการเข้าถึง และการใช้งานที่ต้องการ
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์และโซลูชันระบบอัตโนมัติของ CHAIFU
หุ่นยนต์ CHAIFU ซีรีส์ใดที่เหมาะสมกับงานเชื่อม งานจัดเรียงสินค้าบนพาเลท งานปั๊มขึ้นรูป หรือการขนย้ายวัสดุหนัก?
หน้านี้ประกอบด้วยการเชื่อม ARC, การจัดเรียงพาเลท PA, การปั๊มขึ้นรูป PRESS และเครื่องจักรแบบข้อต่อหลายรุ่นที่รับน้ำหนักได้เบา ปานกลาง สูง และหนัก ใช้กลุ่มการใช้งานโดยพิจารณาจากน้ำหนักบรรทุก ระยะการทำงาน ประสิทธิภาพของข้อต่อ การติดตั้ง และข้อกำหนดด้านแรงกดที่ข้อมือ เพื่อสร้างรายการเครื่องจักรที่เหมาะสมที่สุด
นอกเหนือจากความสามารถในการบรรทุกและระยะการทำงานของหุ่นยนต์ CHAIFU แล้ว ควรตรวจสอบอะไรอีกบ้าง?
ตรวจสอบเครื่องมือและจุดศูนย์ถ่วงของชิ้นส่วน แรงเฉื่อย ท่าทางที่ต้องการ แรงบิดที่ข้อมือ ช่วงและอัตราเร็วของข้อต่อ การติดตั้ง การป้องกัน สภาพแวดล้อม ตัวควบคุม อุปกรณ์กระบวนการ ความปลอดภัย และเป้าหมายรอบการทำงาน ก่อนยืนยันแบบจำลอง
EVST สามารถตรวจสอบหุ่นยนต์ CHAIFU ในฐานะส่วนหนึ่งของระบบการเชื่อม การจัดเรียงพาเลท หรือการขนถ่ายสินค้าได้หรือไม่?
ใช่ ขอบเขตงานอาจรวมถึงหุ่นยนต์และตัวควบคุม เครื่องมือ อุปกรณ์เชื่อมหรือขนย้าย อุปกรณ์จับยึด PLC และเครือข่าย ระบบวิชั่น ความปลอดภัย การทดสอบระบบ และความรับผิดชอบในการส่งมอบงาน
ฉันควรให้ข้อมูลอะไรบ้างเพื่อขอใบเสนอราคาสำหรับหุ่นยนต์ CHAIFU?
ระบุรุ่นหรือแอปพลิเคชันที่แน่นอน น้ำหนักบรรทุกรวม ระยะการเข้าถึงและตำแหน่งเป้าหมาย รอบการทำงาน การติดตั้ง สภาพแวดล้อม ตัวควบคุมและความต้องการอินเทอร์เฟซ เครื่องมือ จำนวน ปลายทาง และช่วงเวลาที่ต้องการ
เขียนโดย: ทีมบรรณาธิการ EVST
ทีมบรรณาธิการ EVST ดูแลรักษาหน้านี้เพื่อสนับสนุนการเลือกหุ่นยนต์และการวางแผนโครงการ ความพร้อมใช้งานของผลิตภัณฑ์ การกำหนดค่า การตรวจสอบความปลอดภัย และขอบเขตการบูรณาการจะต้องได้รับการยืนยันสำหรับการใช้งานจริง
นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อกำหนดการใช้งาน
ปรับปรุงครั้งล่าสุด: