
หุ่นยนต์อุตสาหกรรม QJAR: รุ่นและคู่มือการเลือกใช้งาน
เปรียบเทียบหุ่นยนต์ QJAR สำหรับงานเชื่อม งานขนย้าย งานจัดเรียงสินค้าบนพาเลท และงานระบบอัตโนมัติทางอุตสาหกรรมอื่นๆ เริ่มจากลักษณะการใช้งาน น้ำหนักบรรทุกรวมของเครื่องมือและชิ้นงาน ระยะการทำงาน และวิธีการติดตั้ง จากนั้นตรวจสอบรุ่นที่ได้รับการคัดเลือกในตาราง
วิธีการคัดเลือกหุ่นยนต์ QJAR ให้เหมาะสม
เลือกกลุ่มกระบวนการก่อน จากนั้นตรวจสอบว่าน้ำหนักบรรทุกและระยะการทำงานครอบคลุมเครื่องมือ ชิ้นส่วน และท่าทางการทำงานจริงหรือไม่ ควรตรวจสอบการติดตั้ง การป้องกัน และเวอร์ชันเฉพาะกระบวนการใดๆ ก่อนที่จะกำหนดตัวควบคุม เครื่องมือ และขอบเขตของเซลล์
เปรียบเทียบหุ่นยนต์ QJAR รุ่นต่างๆ
ใช้ตัวกรองเพื่อคัดกรองผู้สมัครตามรุ่น ประเภทการใช้งาน แกน น้ำหนักบรรทุก และระยะการทำงาน ถือว่าค่าที่แสดงเป็นขีดจำกัดในการคัดกรอง และตรวจสอบน้ำหนักที่ข้อมือ เวลาในการทำงาน และท่าทางที่จำเป็นสำหรับการใช้งานนั้นๆ
| ภาพ | รุ่น | แกน | payload | ระยะห่างระหว่างแขนสูงสุด | การวางตำแหน่งซ้ำ | น้ำหนักตัว | แหล่งจ่ายไฟ | การติดตั้ง | การใช้งาน | ตู้ควบคุม | ช่วงการเคลื่อนไหวของข้อต่อ / ความเร็วสูงสุด | น้ำหนักที่ข้อมือที่อนุญาต | การดำเนินการต่อไป |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
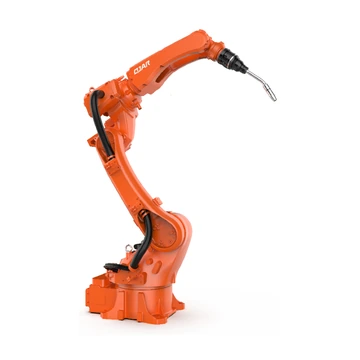 | QJR6-1400H | 6 | 6 | 1,461 มม | ± 0.08 มม | 150 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การเชื่อมโลหะ ด้วยชุดอุปกรณ์เชื่อม (เครื่องเชื่อม: Aotai NBC-350RL หรือ Megmeet Ehave 2 CM350R, เครื่องป้อนลวด, ปืนเชื่อมป้องกันการชน) | หุ่นยนต์ 2.6kVA;ตู้ขนาด 2.6 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 80 กก. | พิสัย - J1 ±174°;J2 +159°, -93°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |ความเร็วสูงสุด — J1 235°/วินาที;J2 235°/วินาที;J3 240°/วินาที;J4 361°/วินาที;J5 361°/วินาที;เจ6 974°/วินาที | แรงบิด — J4 28 นิวตันเมตร;J5 14.4 นิวตันเมตร;เจ6 5 นิวตันเมตร |ความเฉื่อย — J4 1.2 กก.·ตร.ม.J5 0.8 กก.·ตร.ม.J6 0.1 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
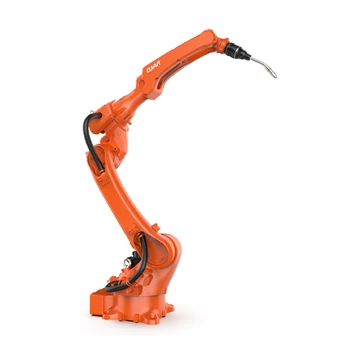 | QJR6-2000H | 6 | 6 | 2,014 มม | ± 0.08 มม | 230 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การเชื่อมโลหะ ด้วยชุดอุปกรณ์เชื่อม (เครื่องเชื่อม: Aotai NBC-350RL หรือ Megmeet Ehave 2 CM350R, เครื่องป้อนลวด, ปืนเชื่อมป้องกันการชน) | หุ่นยนต์ 3.4kVA;ตู้ขนาด 3.4 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 80 กก. | พิสัย - J1 ±175°;J2 +159°, -95°;J3 +95°, -125°;J4 ±183°;J5 +129°, -126°;J6 ±360° |ความเร็วสูงสุด — J1 189.1 °/วินาที;J2 189.1 °/วินาที;J3 189.1 °/วินาที;J4 378.2 °/วินาที;J5 378.2 °/วินาที;J6 974 °/วินาที | แรงบิด — J4 28 นิวตันเมตร;J5 14.4 นิวตันเมตร;เจ6 5.1 นิวตันเมตร |ความเฉื่อย — J4 1.2 กก.·ตร.ม.J5 0.8 กก.·ตร.ม.J6 0.1 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
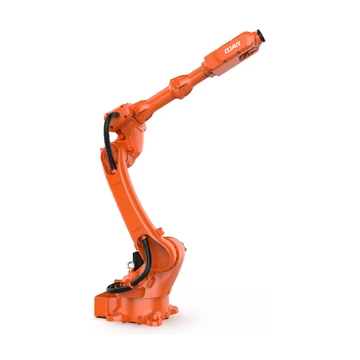 | คิวเจอาร์6-2100 | 6 | 6 | 2,121 มม | ± 0.05 มม | 245 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 3.6kVA;ตู้ขนาด 3.6 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 95 กก. | พิสัย - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 189°/วินาที;J2 189°/วินาที;J3 189°/วินาที;J4 372°/วินาที;J5 573°/วินาที;เจ6 687°/วินาที | แรงบิด — J4 28Nm;J5 28Nm;J6 26.4 นิวตันเมตร |ความเฉื่อย — J4 1.1 กก.·ตร.ม.J5 1 กก.·ตร.ม.J6 0.7 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
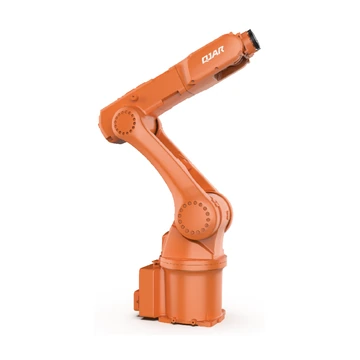 | คิวเจอาร์7-900 | 6 | 7 | 903.5 มม | ± 0.03 มม | 47 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 1.4kVA;ตู้ขนาด 7.5 กิโลโวลต์แอมป์;ขนาดตู้ 422*420*210 มม.ตู้มีน้ำหนัก 20 กก. | พิสัย - J1 ±182°;J2 +132°, -94°;J3 +74°, -187°;J4 ±172°;J5 ±125°;J6 ±360° |ความเร็วสูงสุด — J1 320°/วินาที;J2 258°/วินาที;J3 401°/วินาที;J4 429°/วินาที;J5 429°/วินาที;เจ6 687°/วินาที | แรงบิด — J4 33.6Nm;J5 18.4Nm;J6 15.8 นิวตันเมตร |ความเฉื่อย — J4 1.61 กก.·ตร.ม.J5 0.97 กก.·ตร.ม.J6 0.42 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
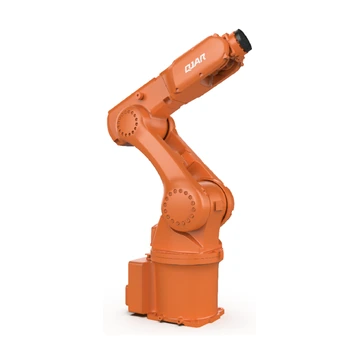 | คิวเจอาร์8-700 | 6 | 8 | 744 มม | ± 0.03 มม | 45 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 1.4kVA;ตู้ขนาด 7.5 กิโลโวลต์แอมป์;ขนาดตู้ 422*420*210 มม.ตู้มีน้ำหนัก 20 กก. | พิสัย - J1 ±182°;J2 +132°, -98°;J3 +70°, -190°;J4 ±172°;J5 ±125°;J6 ±360° |ความเร็วสูงสุด — J1 320°/วินาที;J2 320°/วินาที;J3 401°/วินาที;J4 429°/วินาที;J5 429°/วินาที;เจ6 687°/วินาที | แรงบิด — J4 33.6Nm;J5 18.4Nm;J6 15.8 นิวตันเมตร |ความเฉื่อย — J4 1.21 กก.·ตร.ม.J5 0.87 กก.·ตร.ม.J6 0.42 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
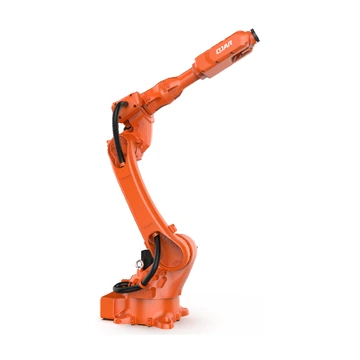 | คิวเจอาร์10-1900 | 6 | 10 | 1,943 มม | ± 0.05 มม | 245 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่าย การขัดเงา และการเจียร เป็นต้น | หุ่นยนต์ 3.6kVA;ตู้ขนาด 3.6 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 95 กก. | พิสัย - J1 ±175°;J2 +159°, -95°;J3 + 95°, - 125°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 189°/วินาที;J2 189°/วินาที;J3 189°/วินาที;J4 372°/วินาที;J5 573°/วินาที;เจ6 687°/วินาที | แรงบิด — J4 28Nm;J5 28Nm;เจ6 26.4 นิวตันเมตร |ความเฉื่อย — J4 1.1 กก.·ตร.ม.J5 1 กก.·ตร.ม.J6 0.7 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
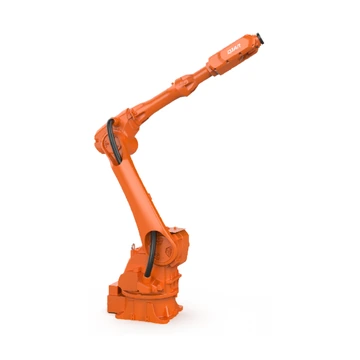 | คิวเจอาร์12-2300 | 6 | 12 | 2,304.8 มม | ± 0.05 มม | 275 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 3.7kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 85 กก. | พิสัย - J1 ±172°;J2 +150°, -110°;J3 + 85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 177°/วินาที;J2 177°/วินาที;J3 189°/วินาที;J4 458°/วินาที;J5 515°/วินาที;เจ6 630°/วินาที | แรงบิด — J4 88.3 นิวตันเมตร;J5 28.05 นิวตันเมตร;J6 28.05 นิวตันเมตร |ความเฉื่อย — J4 4.09 กก.·ตร.ม.J5 1.61 กก.·ตร.ม.J6 0.93 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
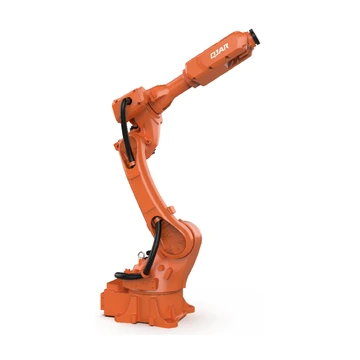 | คิวเจอาร์15-1500 | 6 | 15 | 1,538 มม | ± 0.05 มม | 170 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่าย การขัดเงา และการเจียร เป็นต้น | หุ่นยนต์ 2.9kVA;ตู้ขนาด 2.9 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 90 กก. | พิสัย - J1 ±168°;J2 +159°, -93°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 234°/วินาที;J2 234°/วินาที;J3 240°/วินาที;J4 372°/วินาที;J5 630°/วินาที;เจ6 687°/วินาที | แรงบิด — J4 28 นิวตันเมตร;J5 28 นิวตันเมตร;เจ6 26.4 นิวตันเมตร |ความเฉื่อย — J4 1.9 กก.·ตร.ม.J5 1.9 กก.·ตร.ม.J6 0.7 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
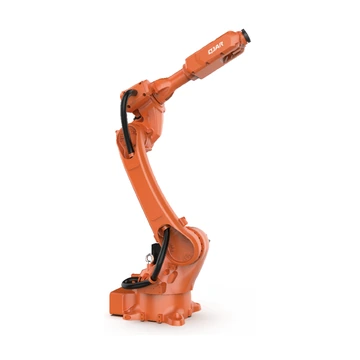 | คิวเจอาร์15-1700 | 6 | 15 | 1,792 มม | ± 0.05 มม | 240 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 3.6kVA;ตู้ขนาด 3.6 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 85 กก. | พิสัย - J1 ±175°;J2 +159°, -95°;J3 + 92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 189°/วินาที;J2 189°/วินาที;J3 189°/วินาที;J4 372°/วินาที;J5 573°/วินาที;เจ6 687°/วินาที | แรงบิด — J4 28 นิวตันเมตร;J5 28 นิวตันเมตร;เจ6 26.4 นิวตันเมตร |ความเฉื่อย — J4 1.8 กก.·ตร.ม.J5 1.9 กก.·ตร.ม.J6 0.7 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
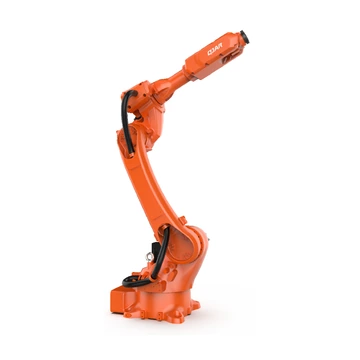 | คิวเจอาร์20-1700 | 6 | 20 | 1,792 มม | ± 0.05 มม | 240 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดเรียงสินค้าบนพาเลท การเคลื่อนย้าย การขนถ่าย การตัดด้วยเลเซอร์ การพ่นสี การขัดเงา และการเจียร เป็นต้น | หุ่นยนต์ 3.6kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*1270 มม.ตู้มีน้ำหนัก 120 กก. | พิสัย - J1 ±175°;J2 +159°, -95°;J3 +92°, -125°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 189°/วินาที;J2 189°/วินาที;J3 189°/วินาที;J4 372°/วินาที;J5 429°/วินาที;เจ6 544°/วินาที | แรงบิด — J4 26.4 นิวตันเมตร;J5 32 นิวตันเมตร;เจ6 26.4 นิวตันเมตร |ความเฉื่อย — J4 1.75 กก.·ตร.ม.J5 3.43 กก.·ตร.ม.J6 0.97 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
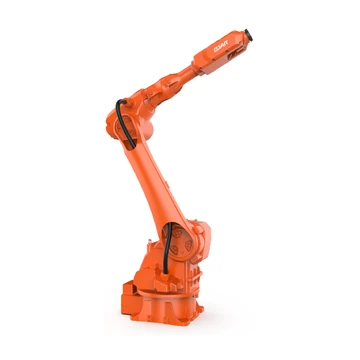 | QJR20-2000 (ไม่ใช่แบบกันระเบิด) | 6 | 20 | 2,001.7 มม | ± 0.05 มม | 270 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การประกอบ การคัดแยก การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 3.7kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 95 กก. | พิสัย - J1 +172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 177°/วินาที;J2 177°/วินาที;J3 189°/วินาที;J4 429°/วินาที;J5 412°/วินาที;เจ6 515°/วินาที | แรงบิด — J4 83.3 นิวตันเมตร;J5 34Nm;เจ6 28 นิวตันเมตร |ความเฉื่อย — J4 4.1 กก.·ตร.ม.J5 3.8 กก.·ตร.ม.J6 1.1 กก. | ขอรุ่นนี้ค่ะ |
| QJR20-2000 (ป้องกันการระเบิด) | 6 | 20 | 2,001.7 มม | ± 0.05 มม | 270 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดการ การขนถ่าย การคัดแยก การประกอบ ฯลฯ | หุ่นยนต์ 3.7kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*1270 มม.ตู้มีน้ำหนัก 120 กก. | พิสัย - J1 ±172°;J2 +150°, -110°;J3 +85°, -150°;J4 ±185°;J5 ±115°;J6 ±360° |ความเร็วสูงสุด — J1 177 °/ วินาที;J2 177 °/ วินาที;J3 189 °/ วินาที;J4 429 °/ วินาที;J5 412 °/ วินาที;J6 515 °/ วินาที | แรงบิด — J4 83.3 นิวตันเมตร;J5 34 นิวตันเมตร;เจ6 28 นิวตันเมตร |ความเฉื่อย — J4 4.1 กก.ม.²J5 3.8 กก.ม.²J6 1.1 กก.ม.² | ขอรุ่นนี้ค่ะ |
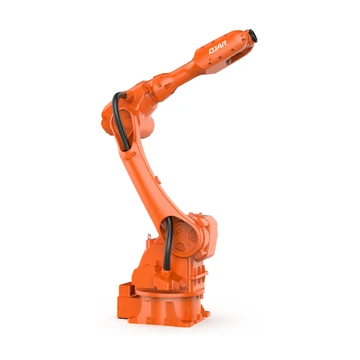 | คิวเจอาร์25-1800 | 6 | 25 | 1,852 มม | ± 0.05 มม | 270 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | ใช้ในงานขนย้าย การประกอบ การเจียร และการลบคม ฯลฯ และมีการใช้งานอย่างแพร่หลายในอุตสาหกรรมโลหะ ผลิตภัณฑ์พลังงานแสงอาทิตย์ คลังสินค้าและโลจิสติกส์ อาหารและเครื่องดื่ม และอุตสาหกรรมอื่นๆ | หุ่นยนต์ 3.8kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*1270 มม.ตู้มีน้ำหนัก 120 กก. | พิสัย - J1 ±172°;J2 +165°, -100°;J3 + 83°, -130°;J4 ±185°;J5 ±126°;J6 ±360° |ความเร็วสูงสุด — J1 177°/วินาที;J2 177°/วินาที;J3 189°/วินาที;J4 429°/วินาที;J5 412°/วินาที;เจ6 429°/วินาที | แรงบิด — J4 83.3 นิวตันเมตร;J5 43.35 นิวตันเมตร;J6 37.4 นิวตันเมตร |ความเฉื่อย — J4 5.40 กก.·ตร.ม.J5 5.37 กก.·ตร.ม.J6 1.44 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
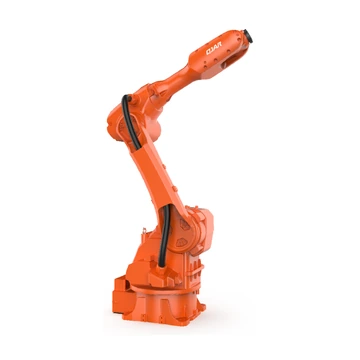 | QJR30-1600 (ไม่ใช่แบบกันระเบิด) | 6 | 30 | 1,668 มม | ± 0.05 มม | 270 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดเรียงสินค้าบนพาเลท การเคลื่อนย้าย การขนถ่าย การตัดด้วยเลเซอร์ การพ่นสี การขัดเงา และการเจียร เป็นต้น | หุ่นยนต์ 3.7kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 85 กก. | พิสัย - J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |ความเร็วสูงสุด — J1 172°/วินาที;J2 177°/วินาที;J3 189°/วินาที;J4 429°/วินาที;J5 412°/วินาที;เจ6 429°/วินาที | แรงบิด — J4 83.3 นิวตันเมตร;J5 43.3 นิวตันเมตร;J6 37.4 นิวตันเมตร |ความเฉื่อย — J4 6.8 กก.·ตร.ม.J5 6.8 กก.·ตร.ม.J6 2.2 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
| QJR30-1600 (ป้องกันการระเบิด) | 6 | 30 | 1,668 มม | ± 0.05 มม | 270 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การจัดเรียงสินค้าบนพาเลท การเคลื่อนย้าย การขนถ่าย การตัดด้วยเลเซอร์ การพ่นสี การขัดเงา และการเจียร เป็นต้น | หุ่นยนต์ 3.7kVA;ตู้ขนาด 3.7 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*1270 มม.ตู้มีน้ำหนัก 90 กก. | พิสัย - J1 ±172°;J2 +147°, -115°;J3 + 83°, -98°;J4 ±185°;J5 ±126°;J6 ±360° |ความเร็วสูงสุด — J1 172°/วินาที;J2 177°/วินาที;J3 189°/วินาที;J4 429°/วินาที;J5 412°/วินาที;เจ6 429°/วินาที | แรงบิด — J4 83.3 นิวตันเมตร;J5 43.3 นิวตันเมตร;J6 37.4 นิวตันเมตร |ความเฉื่อย — J4 6.8 กก.·ตร.ม.J5 6.8 กก.·ตร.ม.J6 2.2 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
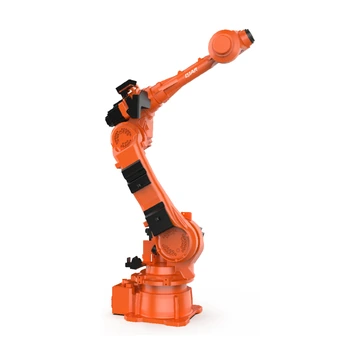 | คิวเจอาร์50-1 | 6 | 50 | 2,012.4 มม | ± 0.07 มม | 580 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นหรือเพดาน | งานเชื่อม งานทาสี งานขนถ่ายสินค้า งานเคลื่อนย้ายสินค้า งานคัดแยก งานประกอบ ฯลฯ | หุ่นยนต์ 14.5kVA;ตู้ขนาด 14.5 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 110 กก. | พิสัย - J1 ±180°;J2 +135°, -90°;J3 +82°, -205°;J4 ±360°;J5 ±120°;J6 ±360° |ความเร็วสูงสุด — J1 154 °/ วินาที;J2 120 °/ วินาที;J3 154 °/ วินาที;J4 249 °/ วินาที;J5 249 °/ วินาที;J6 349 °/ วินาที | แรงบิด — J4 245 นิวตันเมตร;J5 245 นิวตันเมตร;J6 147 นิวตันเมตร |ความเฉื่อย — J4 12.5 กก.·ตร.ม.J5 12.5 กก.·ตร.ม.J6 4.5 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
| คิวเจอาร์70-2000 | 6 | 70 | 2,012 มม | ± 0.07 มม | 630 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นหรือเพดาน | การลบคม การขนถ่าย การจัดการ การประกอบ ฯลฯ | หุ่นยนต์ 21kVA;ตู้ขนาด 21 กิโลโวลต์แอมป์;ขนาดตู้ 650*750*1150 มม.ตู้มีน้ำหนัก 140 กก. | พิสัย - J1 ±180°;J2 +140°, -91°;J3 +82°, -208°;J4 ±360°;J5 ±120°;J6 ±360° |ความเร็วสูงสุด — J1 154 °/ วินาที;J2 131 °/ วินาที;J3 160 °/ วินาที;J4 286 °/ วินาที;J5 257 °/ วินาที;J6 395 °/ วินาที | แรงบิด — J4 480 นิวตันเมตร;J5 430.4 นิวตันเมตร;เจ6 190.4 นิวตันเมตร |ความเฉื่อย — J4 59.78 กก.·ตร.ม.J5 60.26 กก.·ตร.ม.J6 19.04 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
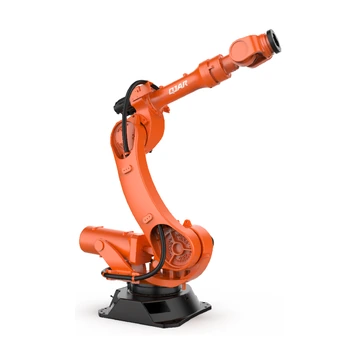 | คิวเจอาร์210-1 | 6 | 210 | 2,683.4 มม | ± 0.2 มม | 1,200 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นดิน | การเชื่อม การจัดเรียงบนพาเลท การขนถ่ายสินค้า การจัดการ การขัดเงา การประกอบ ฯลฯ | หุ่นยนต์ 25.9kVA;ตู้ขนาด 25.9 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 110 กก. | พิสัย - J1 ±167°;J2 +86°, -51°;J3 +82°, -168°;J4 ±360°;J5 ±121°;J6 ±360° |ความเร็วสูงสุด — J1 80.2 °/วินาที;J2 68.8 °/วินาที;J3 80.2 °/วินาที;J4 183 °/วินาที;J5 171.9 °/วินาที;J6 257.8 °/วินาที | แรงบิด — J4 1200 นิวตันเมตร;J5 1200 นิวตันเมตร;เจ6 650 นิวตันเมตร |ความเฉื่อย — J4 84 กก.·ตร.ม.J5 84 กก.·ตร.ม.J6 55 กก.·ตร.ม. | ขอรุ่นนี้ค่ะ |
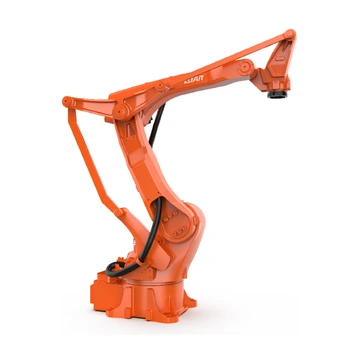 | QJRB15-1 (เวอร์ชัน B) | 4 | 15 | 1,510 มม | ± 0.05 มม | 160 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นดิน | การจัดเรียงสินค้าบนพาเลท การหยิบ การบรรจุ การเคลื่อนย้ายวัสดุ การขนถ่าย และการดำเนินงานอื่นๆ ที่รวดเร็วและแม่นยำสูง สามารถนำไปประยุกต์ใช้ได้ในอุตสาหกรรมเฟอร์นิเจอร์ อาหารและเครื่องดื่ม อุตสาหกรรม 3C และอุตสาหกรรมอื่นๆ อีกมากมาย | หุ่นยนต์ 2.5kVA;ตู้ขนาด 2.5 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 95 กก. | พิสัย - J1 ±174°;J2 +97°, -50°;J3 ทั่วโลก: +105°, -25° การเชื่อมต่อ: +76°, -133°;J4 ±360°;เจ5 /;เจ6 / |ความเร็วสูงสุด — J1 234 °/วินาที;J2 234 °/วินาที;J3 263 °/วินาที;J4 630 °/วินาที;เจ5 /;เจ6 / | แรงบิด — J4 29.4 นิวตันเมตร;เจ5 /;เจ6 / |ความเฉื่อย — J4 0.6 กก.·ตร.ม.เจ5 /;เจ6 / | ขอรุ่นนี้ค่ะ |
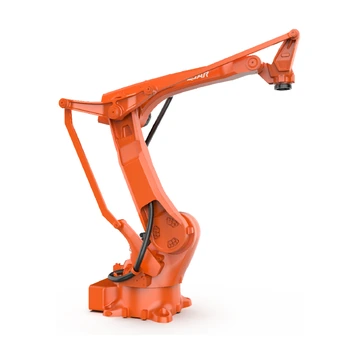 | QJRB30-1 (เวอร์ชัน B) | 4 | 30 | 1,825 มม | ± 0.05 มม | 205 | เฟสเดียว 220 V ±10% | ติดตั้งบนพื้นดิน | การจัดเรียงสินค้าบนพาเลท การหยิบ การบรรจุ การเคลื่อนย้ายวัสดุ การขนถ่าย และการดำเนินงานอื่นๆ ที่รวดเร็วและแม่นยำสูง สามารถนำไปประยุกต์ใช้ได้ในอุตสาหกรรมเฟอร์นิเจอร์ อาหารและเครื่องดื่ม อุตสาหกรรม 3C และอุตสาหกรรมอื่นๆ อีกมากมาย | หุ่นยนต์ 3.2kVA;ตู้ขนาด 2.9 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 95 กก. | พิสัย - J1 ±175°;J2 +97°, -50°;J3 ทั่วโลก: +105°, -25° การเชื่อมต่อ: +77°, -134°;J4 ±360°;เจ5 /;เจ6 / |ความเร็วสูงสุด — J1 171 °/วินาที;J2 189 °/วินาที;J3 211 °/วินาที;J4 355 °/วินาที;เจ5 /;เจ6 / | แรงบิด — J4 36 นิวตันเมตร;เจ5 /;เจ6 / |ความเฉื่อย — J4 2.6 กก.·ตร.ม.เจ5 /;เจ6 / | ขอรุ่นนี้ค่ะ |
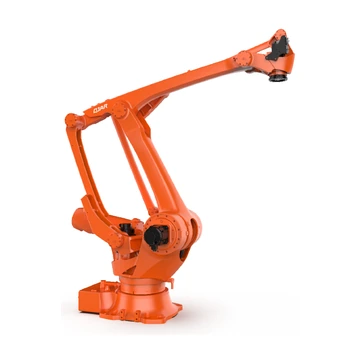 | QJR100-2500M | 4 | 100 | 2,512 มม | ± 0.1 มม | 715 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นดิน | การจัดเรียงสินค้าบนพาเลท การหยิบ การบรรจุ การเคลื่อนย้ายวัสดุ การขนถ่าย และการดำเนินงานอื่นๆ ที่รวดเร็วและแม่นยำสูง สามารถนำไปประยุกต์ใช้ได้ในอุตสาหกรรมเฟอร์นิเจอร์ อาหารและเครื่องดื่ม อุตสาหกรรม 3C และอุตสาหกรรมอื่นๆ อีกมากมาย | หุ่นยนต์ 7.65kVA;ตู้ขนาด 7.65 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 120 กก. | พิสัย - J1 ±185°;J2 +97°, -49°;J3 ทั่วโลก: +122°, -22° การเชื่อมต่อ: +69°, -82°;J4 ±360°;เจ5 /;เจ6 / |ความเร็วสูงสุด — J1 134°/วินาที;J2 148 °/ วินาที;J3 160 °/ วินาที;J4 349°/วินาที;เจ5 /;เจ6 / | แรงบิด — J4 167 นิวตันเมตร;เจ5 /;เจ6 / |ความเฉื่อย — J4 7.9 กก.·ตร.ม.เจ5 /;เจ6 / | ขอรุ่นนี้ค่ะ |
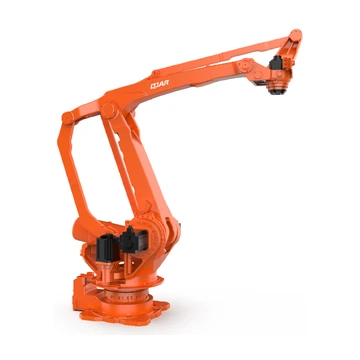 | คิวเจอาร์บี180-1 | 4 | 180 | 3,157 มม | ± 0.5 มม | 1,400 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นดิน | การจัดเรียงสินค้าบนพาเลท การหยิบ การบรรจุ การเคลื่อนย้ายวัสดุ การขนถ่าย และการดำเนินงานอื่นๆ ที่รวดเร็วและแม่นยำสูง สามารถนำไปประยุกต์ใช้ได้ในอุตสาหกรรมเฟอร์นิเจอร์ อาหารและเครื่องดื่ม อุตสาหกรรม 3C และอุตสาหกรรมอื่นๆ อีกมากมาย | หุ่นยนต์ 17.4kVA;ตู้ขนาด 17.4 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 90 กก. | พิสัย - J1 ±182°;J2 +97°, -50°;J3 ทั่วโลก: +122°, -22° การเชื่อมต่อ: +71°, -82°;J4 ±360°;เจ5 /;เจ6 / |ความเร็วสูงสุด — J1 129 °/วินาที;J2 132 °/วินาที;J3 132 °/วินาที;J4 299 °/วินาที;เจ5 /;เจ6 / | แรงบิด — J4 350.2 นิวตันเมตร;เจ5 /;เจ6 / |ความเฉื่อย — J4 43.6 กก.·ตร.ม.เจ5 /;เจ6 / | ขอรุ่นนี้ค่ะ |
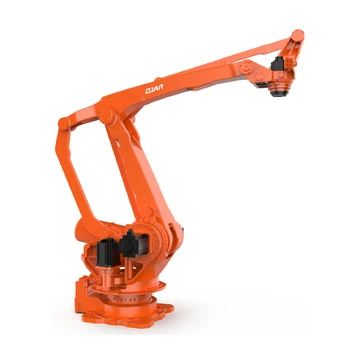 | QJR260-3100M | 4 | 260 | 3,157 มม | ± 0.5 มม | 1,400 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นดิน | การจัดเรียงสินค้าบนพาเลท การหยิบสินค้า การบรรจุหีบห่อ การเคลื่อนย้าย การขนถ่ายสินค้า ฯลฯ | หุ่นยนต์ 19.2kVA;ตู้ขนาด 19.2 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 90 กก. | พิสัย - J1 ±182°;J2 +97°, -50°;J3 ทั่วโลก: +122°, -22° การเชื่อมต่อ: +71°, -82°;J4 ±360°;เจ5 /;เจ6 / |ความเร็วสูงสุด — J1 97.4 °/วินาที;J2 97.4 °/วินาที;J3 97.4 °/วินาที;J4 297.9 °/วินาที;เจ5 /;เจ6 / | แรงบิด — J4 350.2 นิวตันเมตร;เจ5 /;เจ6 / |ความเฉื่อย — J4 43.6 กก.·ตร.ม.เจ5 /;เจ6 / | ขอรุ่นนี้ค่ะ |
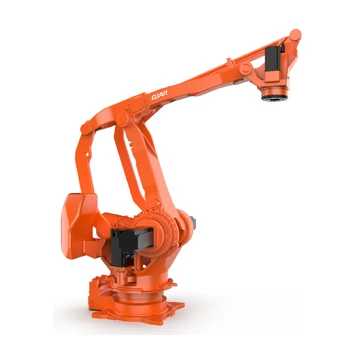 | คิวเจอาร์บี800-1 | 4 | 800 | 3,155 มม | ± 0.5 มม | 2,550 | สามเฟส ห้าสาย 380 V ±10% | ติดตั้งบนพื้นดิน | ตัวอย่างเช่น การใช้งานจัดเรียงสินค้าบนพาเลทสำหรับงานหนักในโรงงานผลิตอิฐ | หุ่นยนต์ 21.9kVA;ตู้ขนาด 21.9 กิโลโวลต์แอมป์;ขนาดตู้ 600*480*920 มม.ตู้มีน้ำหนัก 90 กก. | พิสัย - J1 ±185°;J2 +94°, -48°;J3 ทั่วโลก: +112°, -17° การเชื่อมต่อ: +71°, -81°;J4 ±360°;เจ5 /;เจ6 / |ความเร็วสูงสุด — J1 64 °/วินาที;J2 64 °/วินาที;J3 64 °/วินาที;J4 114 °/วินาที;เจ5 /;เจ6 / | แรงบิด — J4 999.6 นิวตันเมตร;เจ5 /;เจ6 / |ความเฉื่อย — J4 286.6 กก.·ตร.ม.เจ5 /;เจ6 / | ขอรุ่นนี้ค่ะ |
ไม่พบโมเดล QJAR ที่ตรงกัน ล้างตัวกรองอย่างน้อยหนึ่งรายการ หรือส่งข้อมูลเพย์โหลด ระยะแขน การใช้งาน และการติดตั้งที่จำเป็นเพื่อการตรวจสอบโครงการ
คำถามที่พบบ่อยเกี่ยวกับหุ่นยนต์และโซลูชันระบบอัตโนมัติของ QJAR
หุ่นยนต์ QJAR รุ่นใดบ้างที่เหมาะสมกับงานเชื่อม งานขนถ่าย หรืองานจัดเรียงสินค้าบนพาเลท?
ใช้ข้อมูลการใช้งานร่วมกับน้ำหนักบรรทุก ระยะเอื้อม จำนวนแกน และการติดตั้ง เพื่อคัดกรองรุ่นต่างๆ จาก 24 รุ่นที่ระบุไว้ การเชื่อม การขนย้าย และการจัดเรียงบนพาเลท มีข้อกำหนดด้านเครื่องมือ น้ำหนักที่ข้อมือ เส้นทาง ระยะเอื้อม และรอบการทำงานที่แตกต่างกัน ดังนั้นรายชื่อรุ่นที่คัดเลือกขั้นสุดท้ายควรได้รับการตรวจสอบกับแผนผังกระบวนการจริงอีกครั้ง
ควรคำนวณน้ำหนักบรรทุกและระยะแขนของหุ่นยนต์ QJAR อย่างไร?
น้ำหนักบรรทุกต้องรวมถึงเครื่องมือที่ปลายแขน ผลิตภัณฑ์ และอุปกรณ์กระบวนการใดๆ ที่หุ่นยนต์บรรทุกอยู่ ระยะการเอื้อมของแขนต้องครอบคลุมจุด TCP ที่จำเป็นทั้งหมด พร้อมด้วยการวางแนวเครื่องมือที่เหมาะสม ในขณะเดียวกันก็ต้องคำนึงถึงจุดศูนย์ถ่วง แรงเฉื่อย ขีดจำกัดของข้อมือ อุปกรณ์ยึด สิ่งกีดขวาง และพื้นที่สำหรับการบำรุงรักษาด้วย
รุ่น QJAR ที่ระบุไว้รุ่นใดบ้างที่มีรุ่นป้องกันการระเบิด?
หน้านี้แสดงรายการอุปกรณ์ป้องกันการระเบิดและอุปกรณ์ที่ไม่ป้องกันการระเบิดสำหรับ QJR20-2000 และ QJR30-1600 ก่อนใช้งานอุปกรณ์ใดอุปกรณ์หนึ่ง โปรดตรวจสอบการจำแนกประเภทพื้นที่อันตราย สื่อกระบวนการ การรับรองที่จำเป็น ชุดควบคุม และเงื่อนไขการติดตั้งสำหรับโครงการจริง
บริษัท EVST สามารถบูรณาการหุ่นยนต์ QJAR เข้ากับระบบอัตโนมัติแบบครบวงจรได้หรือไม่?
ใช่แล้ว การตรวจสอบโครงการสามารถครอบคลุมถึงหุ่นยนต์ที่เลือกใช้ ตู้ควบคุม อุปกรณ์ปลายแขนหุ่นยนต์ อุปกรณ์ในกระบวนการผลิต อุปกรณ์จับยึด ความปลอดภัย PLC และอินเทอร์เฟซเครือข่าย รวมถึงความรับผิดชอบในการทดสอบระบบและการส่งมอบ
ฉันควรให้ข้อมูลอะไรบ้างสำหรับการขอใบเสนอราคาหุ่นยนต์ QJAR?
โปรดระบุรุ่นหรือการใช้งานที่แน่นอน น้ำหนักบรรทุกรวม ระยะแขนและท่าทางที่ต้องการ การติดตั้ง ตัวควบคุมและอินเทอร์เฟซที่ต้องการ จำนวน ปลายทาง และช่วงเวลาที่ต้องการ จากนั้นจะมีการยืนยันราคา ระยะเวลานำส่ง และเงื่อนไขการบริการสำหรับรูปแบบที่เหมาะสม
เขียนโดย: ทีมบรรณาธิการ EVST
ทีมบรรณาธิการ EVST ดูแลรักษาหน้านี้เพื่อสนับสนุนการเลือกหุ่นยนต์และการวางแผนโครงการ ความพร้อมใช้งานของผลิตภัณฑ์ การกำหนดค่า การตรวจสอบความปลอดภัย และขอบเขตการบูรณาการจะต้องได้รับการยืนยันสำหรับการใช้งานจริง
นโยบายด้านบรรณาธิการ · นโยบายการแก้ไข · ข้อกำหนดการใช้งาน
ปรับปรุงครั้งล่าสุด: